
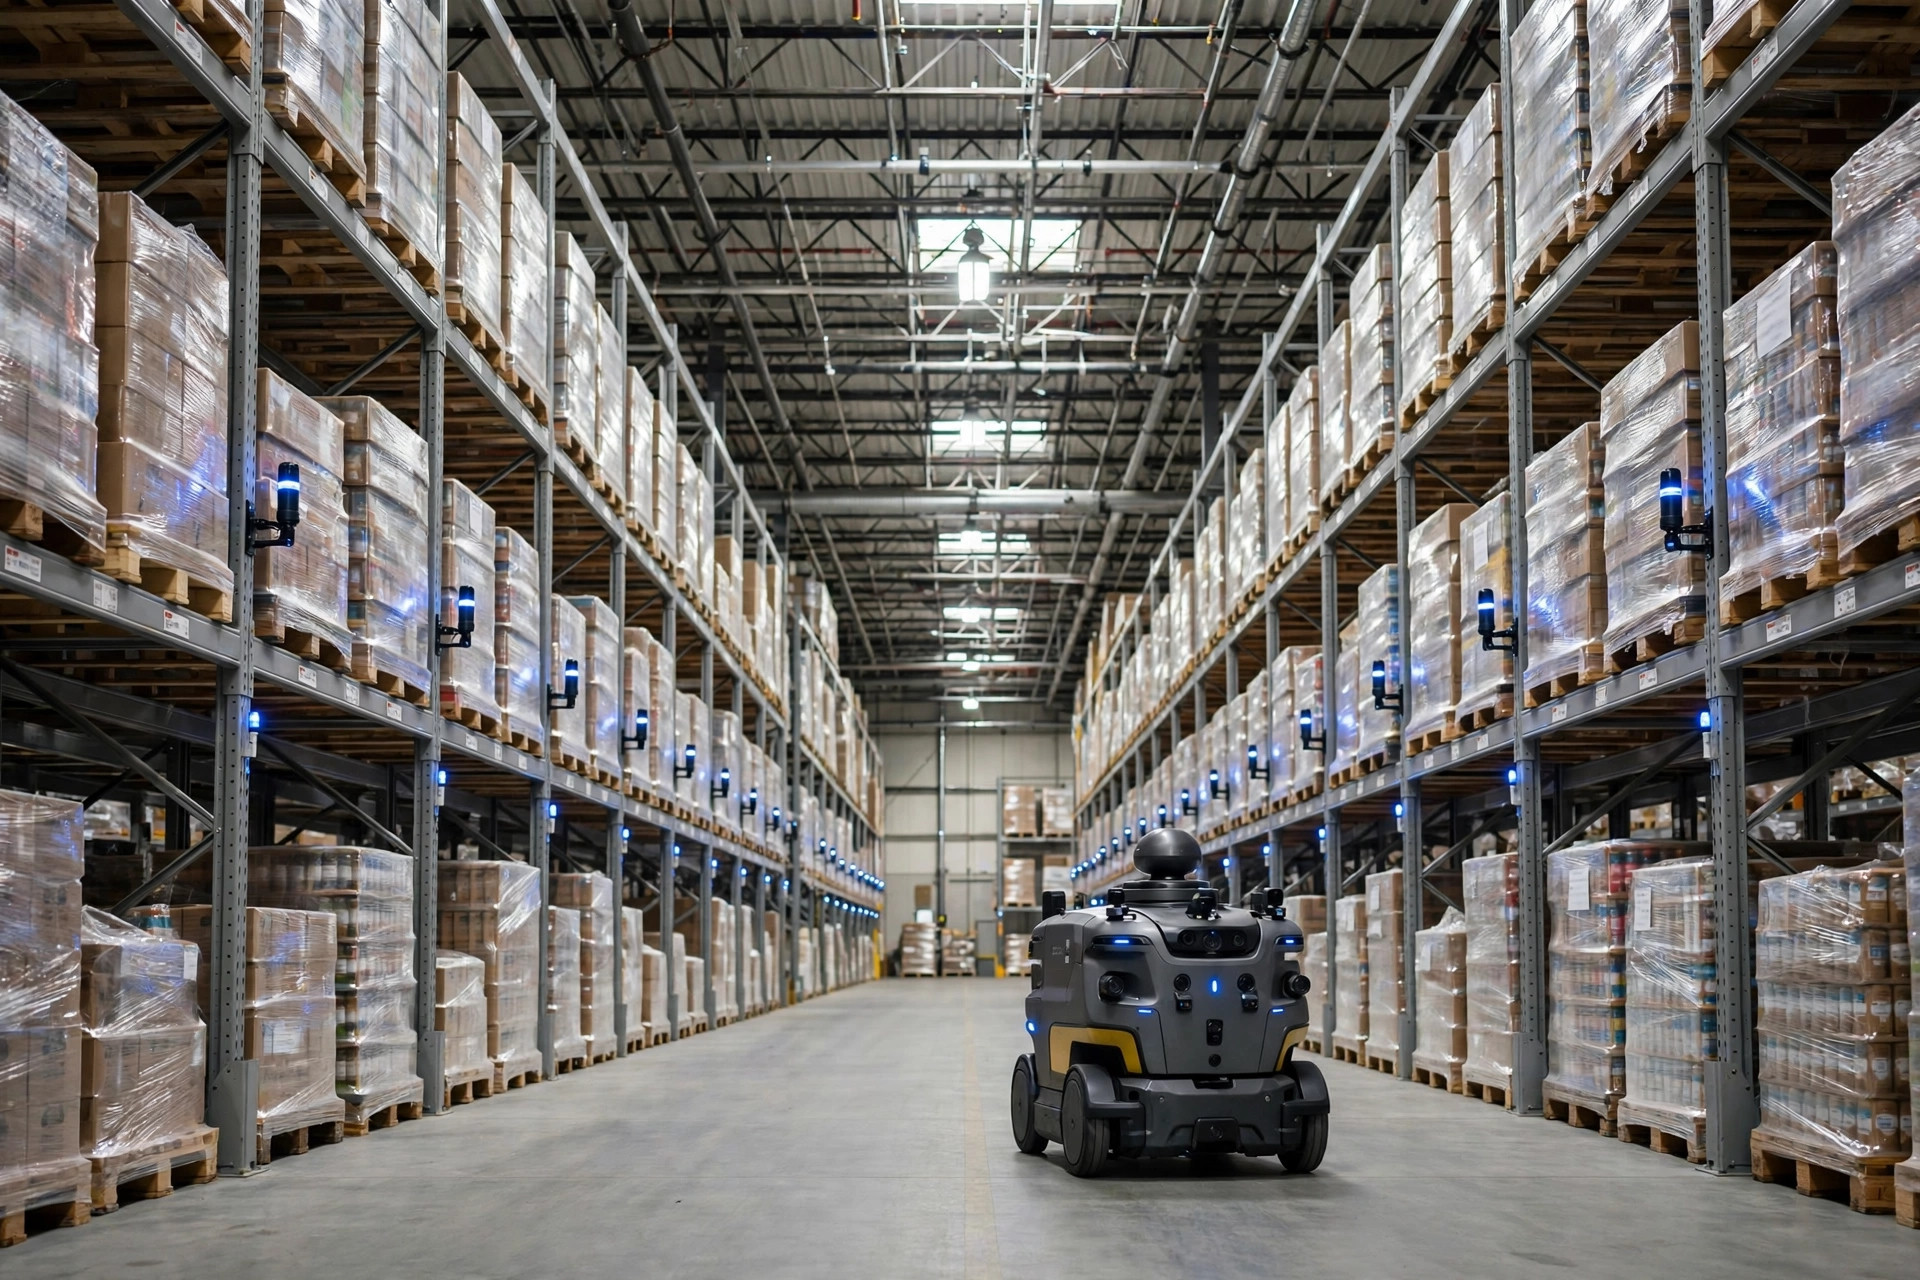
Mi veredicto, de entrada: el noventa por ciento de los casos de uso de posicionamiento en almacenes no necesitan precisión centimétrica. Un seguimiento submérico estable y fiable gana a la precisión bruta todas las veces. UWB, las cámaras y el LiDAR fallan cada uno a su manera en interiores. Fusionarlos cubre de verdad las brechas, pero la fusión es cara, complicada y hambrienta de mantenimiento. Solo ciertos escenarios recuperan la inversión. Para la mayoría de los almacenes es excesivo. Lo digo con convicción porque he visto morir demasiado dinero en "excedente de precisión".
La necesidad subyacente es real. Los montacargas que comparten pasillos con peatones necesitan avisos de colisión. Las flotas de AMR necesitan despacho al nivel de ubicación. Los datos de desplazamiento de los operarios alimentan la optimización de rutas. Todo necesita responder "quién está dónde en este edificio". El GPS muere en interiores, de ahí toda la industria del posicionamiento interior. Pero antes de elegir una tecnología, háganse una pregunta: ¿necesito saber "aproximadamente en qué zona" o "con precisión de decenas de centímetros"? Esos dos requisitos difieren en coste en un orden de magnitud.
Dónde falla cada enfoque de un solo sensor
UWB ha sido lo más promocionado en los últimos años. El principio es simple: anclas montadas en techos y paredes, etiquetas en montacargas o personas, distancia calculada por tiempo de vuelo de la señal de radio, precisión genuinamente en el rango del decímetro. El diablo está en los detalles. Primero, las estanterías metálicas son el enemigo natural de UWB: las señales de radio rebotan entre las estanterías y la multitrayectoria se come una buena parte de la precisión de laboratorio. Los números de laboratorio y los números de almacén son dos cosas distintas. Segundo, las anclas tienen que ser densas, cubrir un edificio grande es ingeniería de verdad, y cada cambio en el diseño de las estanterías obliga a re-mediar la posición de las anclas. Tercero, las etiquetas necesitan carga: gestionar la carga, la entrega y la pérdida de cientos de etiquetas es un trabajo operativo en sí mismo. He visto un proyecto donde el posicionamiento funcionaba bien y todo colapsó por "no podemos encontrar las etiquetas".
Los enfoques basados en visión (cámaras más SLAM visual) son baratos: el almacén ya tiene cámaras, así que el coste de hardware es casi cero. Pero la debilidad es clara: cambien la iluminación y deriva. Turno de día frente a turno de noche, una fila de fluorescentes muertos, el faro de un montacargas apuntando al objetivo: la precisión oscila con ellos. Las estanterías bloquean la vista, las paletas se apilan y los puntos característicos desaparecen. Y algo que los proveedores rara vez mencionan: que las cámaras graben a los trabajadores dispara su propio trabajo de cumplimiento de privacidad. En los almacenes de EE. UU. con sindicatos fuertes, eso solo puede matar un proyecto.
El LiDAR, la ruta que toman la mayoría de los AMR con SLAM a bordo, es preciso e inmune a la iluminación, pero caro y frágil en entornos dinámicos. Un almacén no es estático: montacargas cruzando constantemente, posiciones de paletas cambiando a diario, una zona de preparación temporal apareciendo en temporada alta. Los mapas caducan cada pocos días y hay que reconstruirlos. En un centro de distribución de 120,000 pies cuadrados cerca de Chicago, el primer trabajo de la flota de AMR cada mañana era re-escanear el mapa: en temporada alta esa rutina se comía media hora de capacidad.
El problema compartido: cada sensor tiene una zona de confort, y los almacenes son incómodos en todas partes.
Cómo la fusión cubre realmente las brechas
Fusión en una frase: dejar que cada sensor haga lo que mejor sabe hacer y que se cubran entre sí. UWB aporta la coordenada absoluta: "estoy en este punto de este edificio". La visión o las unidades inerciales aportan el movimiento relativo: "acabo de moverme esta distancia en esta dirección". El LiDAR aporta la geometría local: "así se ven los obstáculos a mi alrededor". Los algoritmos de filtrado cosen los flujos para que cuando uno deriva, los demás lo devuelvan a su sitio.
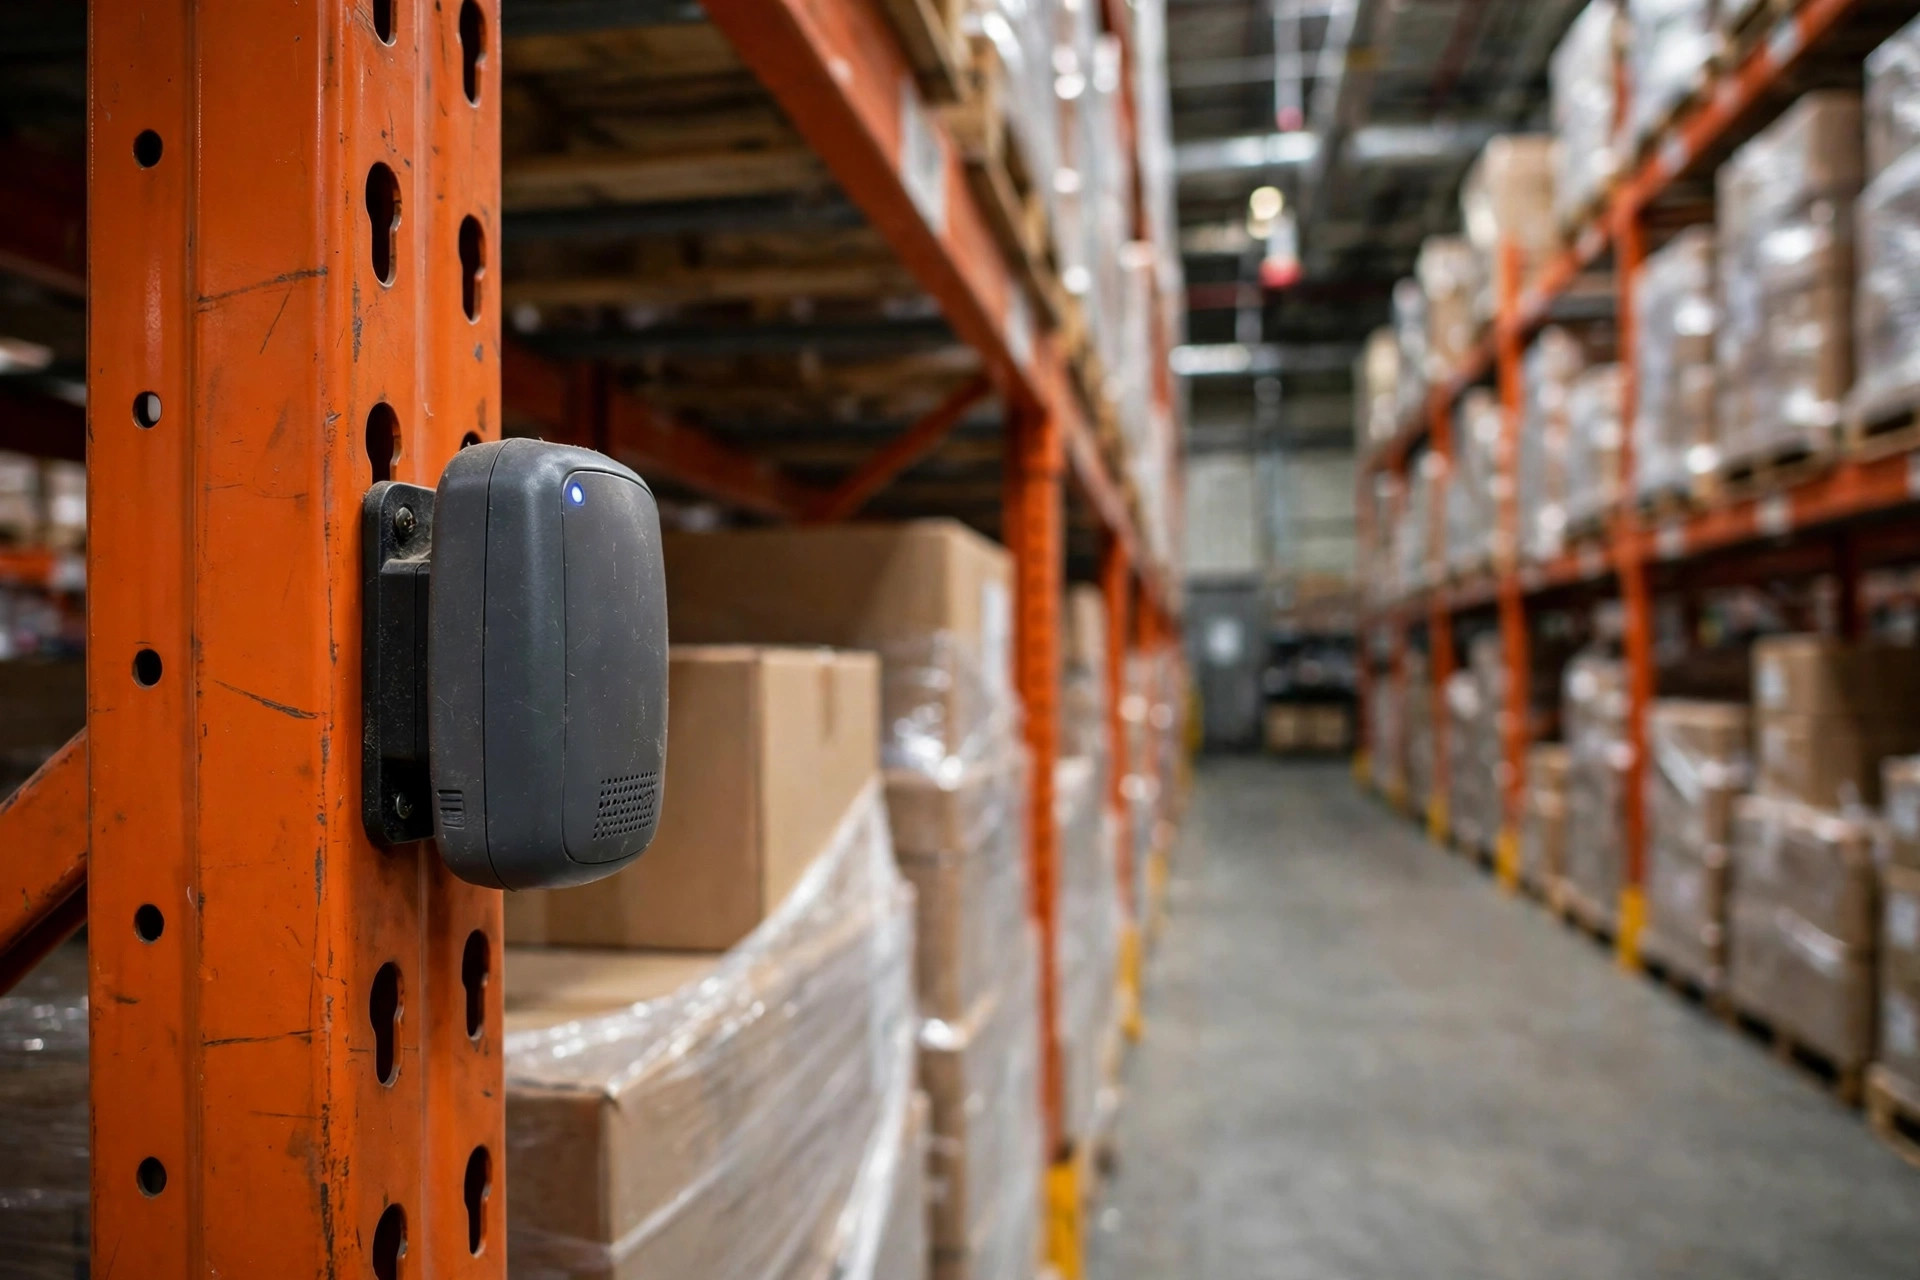
El efecto es real: durante los segundos en que UWB sufre los rebotes de las estanterías, la inercia y la visión aguantan el tipo; en los puntos ciegos de las cámaras, la fijación absoluta de UWB aguanta el tipo. Uno más uno puede dar más de dos. Pero aquí viene un baño de realidad: solo si la calibración está bien hecha. Una mala sincronización temporal y calibración espacial entre sensores convierte la fusión en uno más uno menos de dos: varios flujos de datos erróneos contaminándose entre sí, más difíciles de depurar que cualquier sensor individual. La complejidad de depuración de la fusión crece de forma multiplicativa, no lineal.
Así que la fusión no es "atornillar sensores juntos". Es un compromiso de ingeniería. Necesita cuidado a largo plazo: calibración, ajuste de parámetros, triaje de anomalías. Un almacén mediano sin ese equipo técnico compra un sistema que hay que alimentar permanentemente.
Cuándo se amortiza y cuándo es dinero desperdiciado
Tres escenarios la justifican. Primero, seguridad crítica: zonas densas de gran altura donde se mezclan montacargas y operarios, que necesitan alertas de proximidad y evasión de colisiones: la precisión ligada directamente a la seguridad humana no es donde recortar. Segundo, despacho de flotas de AMR con precisión a nivel de ubicación, donde los algoritmos de programación amplifican los errores de posición a medida que crece la flota. Tercero, optimización de desplazamientos en edificios grandes: por encima de aproximadamente cien mil pies cuadrados, las millas ahorradas por operario multiplicadas por la plantilla producen ahorros laborales que caben en una hoja de cálculo, y la inversión en precisión muestra retorno.
La lista de lo que no compensa es más larga. Un edificio de veinte a treinta mil pies cuadrados va bien con marcadores QR en el suelo más la lógica de ubicaciones del WMS: el montacargas escanea un marcador al pasar y la posición se recalibra. Simple, barato, cero mantenimiento. Si todo lo que necesitan es "¿está el montacargas más o menos en recepción o en expedición?", las balizas Bluetooth o el posicionamiento por Wi-Fi sobran: peor precisión por una fracción del coste. El desperdicio más común que veo: la dirección oye "el almacén de al lado instaló UWB", lo instala también y descubre que ningún proceso de negocio necesita realmente esa precisión. El dinero extra se queda ahí acumulando polvo.
Tres trampas más que el dossier del proveedor no les mostrará. Primero, instalar las anclas es un proyecto único pero el mantenimiento es eterno: cada movimiento de estantería o cambio de diseño dispara re-mediciones, y eso va en el coste total de propiedad. Segundo, dependencia del proveedor: etiquetas, anclas y algoritmos de la misma casa; cambiar de proveedor es empezar de cero. Tercero, qué pasa con los datos importa más que el posicionamiento en sí: una vez que los flujos de ubicación llegan al WMS, ¿alguien los vigila y se derivan acciones de optimización? Si no, hasta el seguimiento perfecto es solo un panel caro.
Consejo accionable para mañana: no compren hardware todavía. Tomen su plano y rodeen cada escenario que requiera de verdad una posición precisa. Si no pueden rodear tres, dejen de hablar de fusión. Si siguen adelante, hagan un piloto en un pasillo durante un mes y registren pérdida de paquetes, eventos de deriva y horas semanales de mantenimiento. Los buenos datos ganan la expansión. El valor de un sistema de posicionamiento se calcula, no se vende.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.





