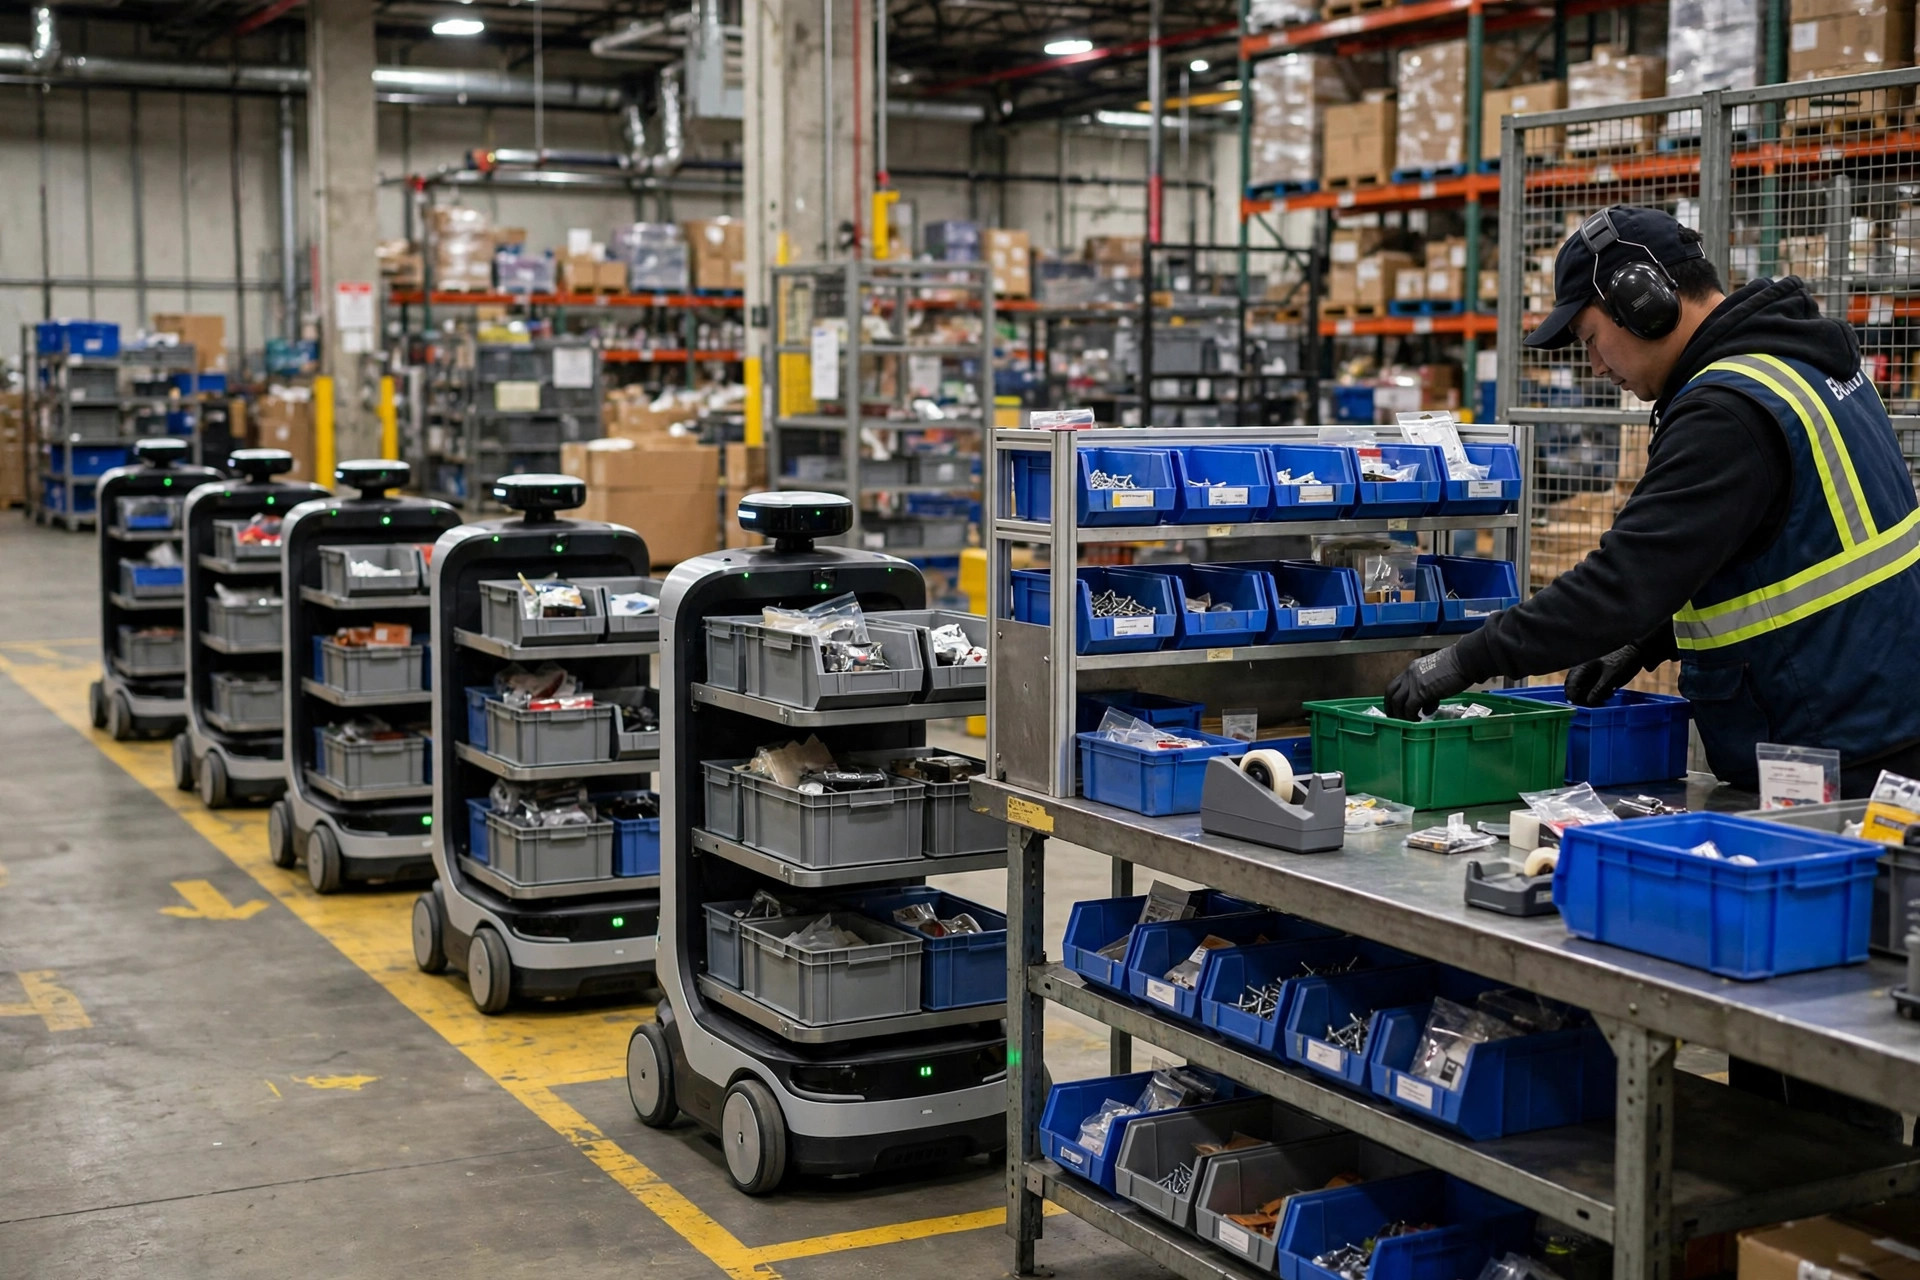
Veredicto por adelantado: en siete de cada diez proyectos de mercancía a persona que he visto, el cuello de botella no es el robot. Es la persona que está de pie en la estación de picking. Los robots pueden entregar de 40 a 60 totes por hora a una estación de picking de mercancía a persona; un humano recoge de 150 a 250 unidades en esa misma hora, según la complejidad de los SKU. Los dos ritmos se desincronizan, los robots hacen cola frente a la estación, y has construido un atasco caro.
Una estación de picking de mercancía a persona es una línea de producción en serie donde el takt de la máquina se encuentra con el takt humano — dos engranajes encajando. El robot es el engranaje motriz: constante, ajustable. El humano es el engranaje conducido: la velocidad depende de la resistencia, la mezcla de SKU y el ánimo del turno. Gira el engranaje motriz más rápido y el conducido patina; la producción se bloquea en el engranaje más lento. Y aquí va mi primer disparo: muchos diseños dimensionan la flota de robots con dos decimales con simulaciones hermosas, mientras que la tasa de picking humana recibe una línea — "supuesto 200 UPH" — sin que nadie mire jamás el perfil de SKU. Diseñar una estación de picking como si la capacidad humana fuera infinita es el requisito falso más caro en los proyectos de mercancía a persona.
Haz primero los cálculos: cómo funciona el desajuste de takt
La producción de la estación sigue una fórmula simple:
Producción efectiva de la estación = min(capacidad de presentación de robots, tasa del operario x número de personas)
En 2023 trabajé en un proyecto 3PL en Ontario, California: 8 estaciones de picking, 6 robots de totes por estación. Medido: un ciclo de robot — buscar, entregar, regresar — promediaba 75 segundos, unas 48 presentaciones por estación por hora. Cada tote promediaba 4.2 picks, así que la demanda del lado del robot era de aproximadamente 200 picks por hora. Los operarios promediaban 18 segundos por pick incluyendo escanear, verificar y colocar — 200 unidades por hora por persona. Sobre el papel, perfectamente equilibrado.
Pero eso era el promedio. La temporada alta empujó el tiempo por pick a 26 segundos — el rendimiento por persona cayó a unas 140 unidades por hora, mientras los robots seguían entregando 48 totes por hora. Resultado: 3 a 4 robots en cola en cada estación, la utilización de la flota cayó del 82% al 55%, la tasa de error saltó del 0.3% al 1.1%. El integrador dijo que los robots rindieron bien; el cliente dijo que el volumen no se movió. Ambos tenían razón — nadie había modelado el piso de la tasa de picking humana.
El takt del robot es un valor de diseño, estable; el takt humano oscila con la mezcla de SKU, el turno y la temporada. Dimensiona con el promedio y la primera oscilación lo rompe.
Solución 1: Doble posición y ranuras de búfer — deja de hacer esperar a los robots
La solución uno es el desacoplamiento: no fuerces al robot y al humano a un engranaje rígido; pon un búfer entre ellos.
En la práctica, construye la estación "un operario, dos posiciones de presentación" — una activa más una o dos ranuras de búfer. El robot deja su tote en una posición vacía y se va; nunca espera al operario. El cambio baja de 20 a 30 segundos a 3 a 5 segundos — un giro de cuerpo.
Un almacén de e-commerce de ropa en Houston hizo esto en 2022. Seis estaciones de posición única, con colas de robots como norma diaria. La remodelación: una posición de presentación paralela por estación, unos $4,000 cada una incluyendo estantería, put-to-light y una sección de cinta (orden de magnitud). Después del cambio: la producción por estación subió de 165 a 235 unidades por hora, y el tiempo de espera de los robots cayó del 31% al 9% del tiempo total. Ni un robot añadido. Ni una persona reemplazada.
La línea divisoria: cuando la espera de los robots supera el 20% del tiempo total, añade posiciones de búfer antes de añadir robots. Añadir robots a una estación atascada es otra rampa de acceso a una plaza de peaje colapsada — los coches siguen sin poder pasar. Demasiados proyectos lo hacen al revés: colas en la estación, la primera reacción es "no hay suficientes robots, compremos dos más", decenas de miles de dólares por unidad, y la cola no se mueve ni un centímetro. Eso es un requisito falso como no he visto otro.
Solución 2: Preasignación de tareas e igualación del takt de oleadas dentro de la estación de picking de mercancía a persona
La solución uno es un búfer físico; la solución dos es un búfer de planificación: haz que los totes que llegan a la estación sean totes que un humano pueda recoger cómodamente.
El WES decide qué tote va a qué estación y cuándo. Su lógica por defecto — el más cercano más equilibrado — no distingue un tote mixto de 12 piezas y 5 SKU (tres minutos de trabajo) de un tote de 2 piezas de un solo SKU (veinte segundos). El ritmo del operario se destroza con esa aleatoriedad.
La solución es la clasificación por dificultad dentro del WES: puntúa cada tarea por piezas × número de SKU × complejidad de tamaño, luego equilibra la dificultad al liberar oleadas — cada estación, cada ventana de 15 minutos, recibe una proporción fija de tareas difíciles y fáciles. Piensa en la línea de una cafetería: el servidor no puede servir una porción en 3 segundos y otra en 30 y mantener la línea en movimiento. Alterna los platos difíciles de servir con los fáciles.
Ese 3PL de Ontario aplicó esto: clasificación por dificultad en el WES, con oleadas de más del 40% de totes difíciles divididas en dos liberaciones. El tiempo por pick bajó de 26 segundos a 19 — la gente no se volvió más rápida, las tareas se volvieron más fluidas. La producción de la estación se estabilizó alrededor de 210 unidades por hora con la mitad de varianza.
Mi hoja de cálculo para igualar el takt — rellena tus propios números medidos, no copies los míos:
| Elemento | Cómo rellenarlo | Ejemplo (orden de magnitud) |
|---|---|---|
| Tiempo de ciclo del robot | Buscar, entregar, regresar — promedio medido | 75 seg |
| Presentaciones por estación por hora | 3600 / ciclo x factor de paralelismo | 48 |
| Picks promedio por tote | Del perfil de pedidos, promedio semanal | 4.2 |
| Tasa de demanda del lado del robot | Presentaciones x picks por tote | 200 unidades/hr |
| Tiempo por pick por dificultad | Medir por nivel de dificultad, sin promedios perezosos | Fácil 12 seg / difícil 30 seg |
| Producción efectiva del operario | 3600 / tiempo de pick promedio ponderado | 150-200 unidades/hr |
| Brecha de takt | Tasa de demanda menos producción del operario | Brecha positiva = los robots harán cola |
| Ranuras de búfer necesarias | Brecha / producción del operario, redondear hacia arriba | Brecha de 50 -> al menos 1 ranura de búfer |
Úsala en este orden: la solución dos para bajar el tiempo de pick, luego la solución uno para el búfer, añade estaciones al final. Invierte el orden y estás quemando dinero.
Solución 3: Ergonomía — elevar el techo humano en la estación de picking de mercancía a persona
Las dos primeras soluciones evitan que la máquina espere; esta hace al humano más rápido. El takt humano tiene un techo claro, y la mayoría de los diseños de estación nunca llegan a la mitad de él.
Tres palancas, ordenadas por retorno sobre el esfuerzo:
Primero, la zona dorada. El alcance sin agacharse ni estirarse: aproximadamente de 20 a 80 centímetros por encima de la superficie de trabajo, dentro de un radio de 60 centímetros frente al cuerpo. La altura de presentación del tote, la colocación del cartón, la funda del escáner — todo eso pertenece ahí. He visto estaciones con totes a la altura de la rodilla, operarios agachándose 800 veces al día. Eso no es un problema de eficiencia; eso es una reclamación de compensación laboral en formación. Sube la estantería y el tiempo por pick baja de 2 a 4 segundos — con 2,000 picks al día, eso son dos horas.
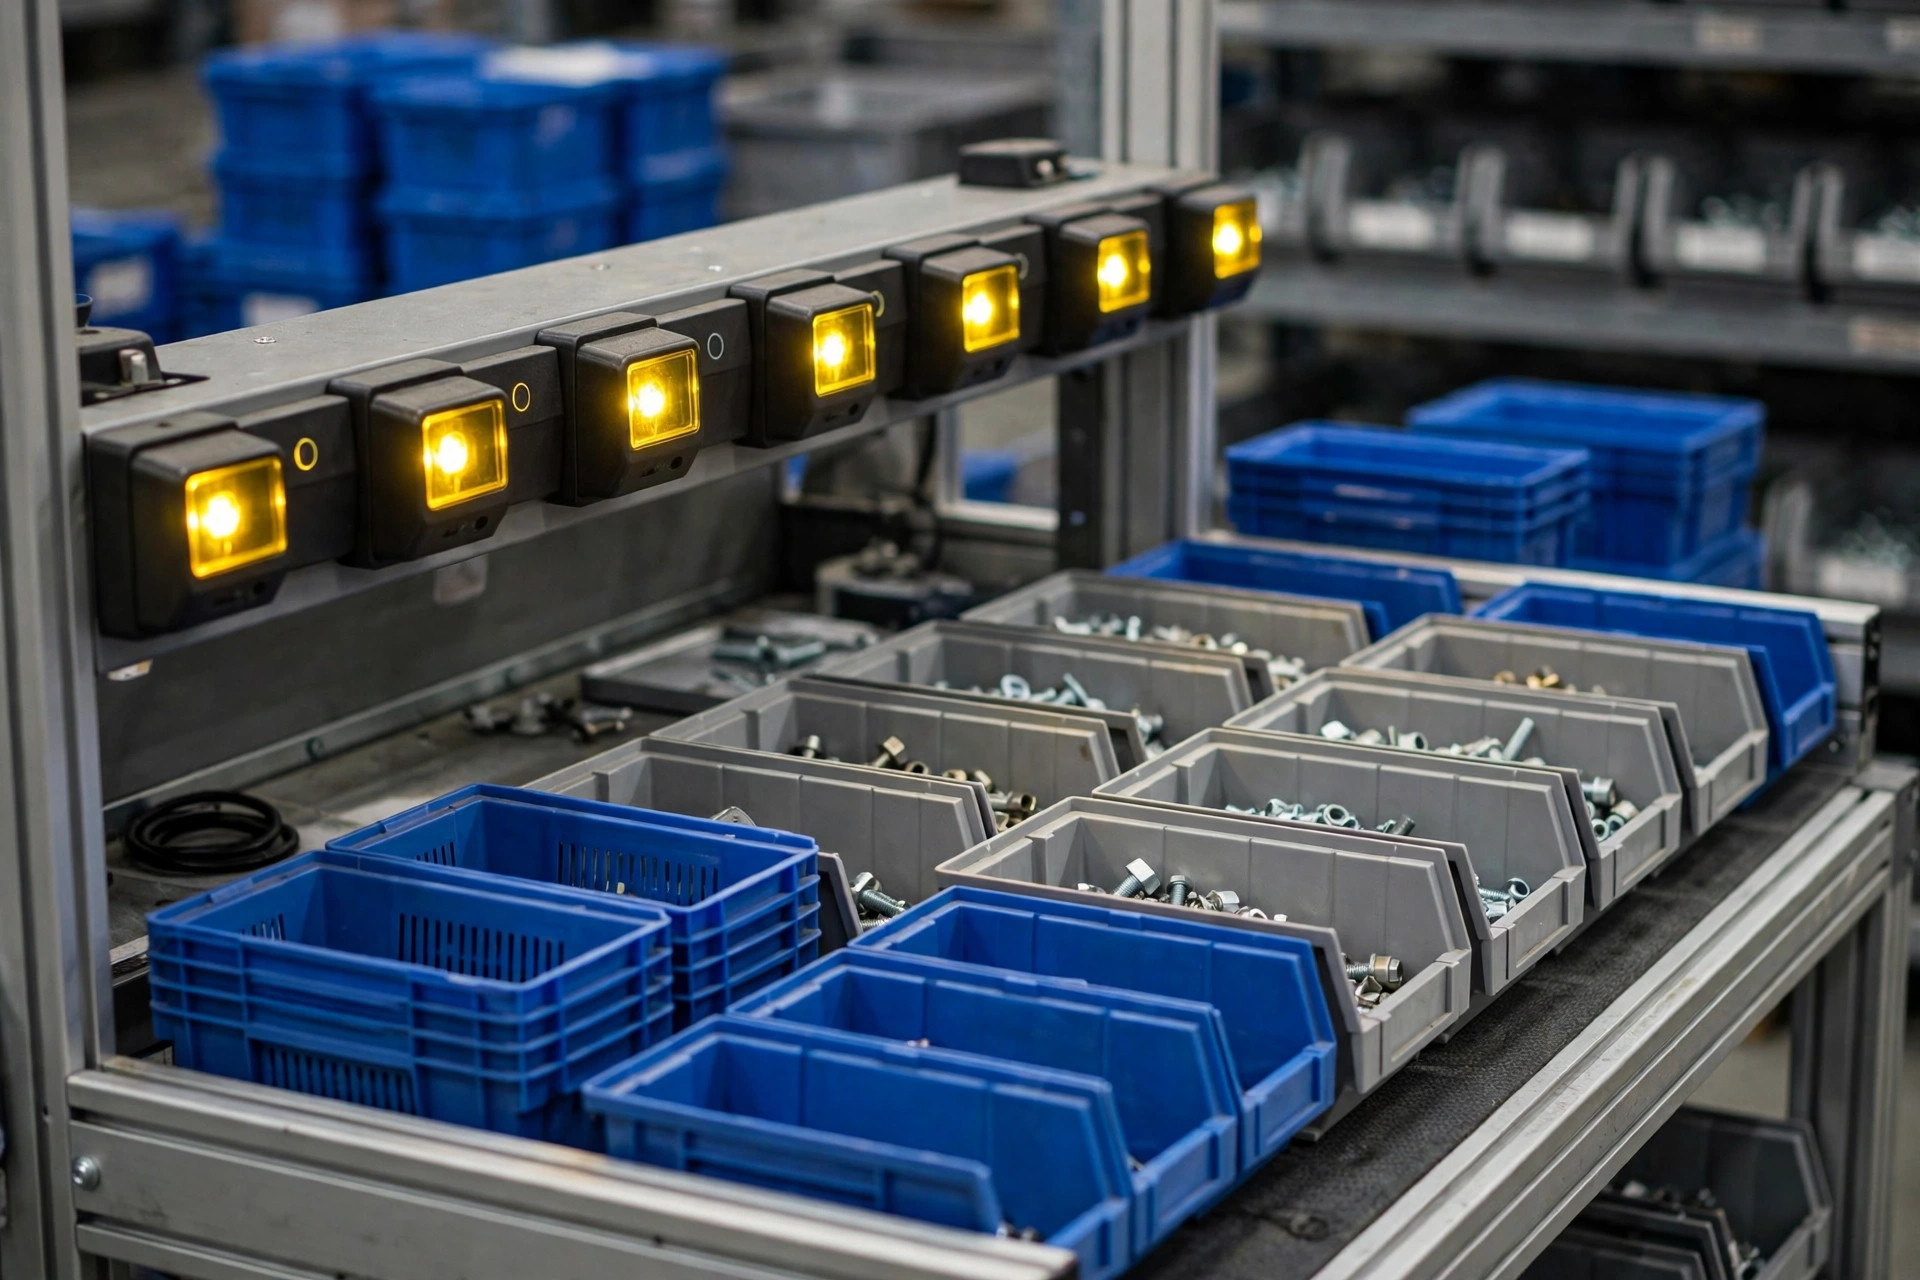
Segundo, put-to-light. En el picking paralelo multi-pedido, el mayor gasto de tiempo no es el agarre — es el pensar: ¿en qué cartón va esta pieza? Una fila de indicadores luminosos convierte "pensar" en "mirar", reduciendo el tiempo de decisión por pieza de 3 a 5 segundos a menos de uno. Un módulo de luz cuesta unos pocos miles de dólares por estación (orden de magnitud), y se amortiza en cada pedido, cada turno.
Tercero, la pantalla de información. Tipo grande, solo el paso actual — "toma esta cantidad, ponla en esa ranura". La sobrecarga de información ralentiza a la gente exactamente igual que la falta de información.
La conclusión contraintuitiva: en un proyecto de mercancía a persona, robots más rápidos pueden perder dinero más rápido. El tamaño de la flota se configura para robots a plena utilización. Si la estación solo puede absorber el 60% de la capacidad de presentación, el 40% extra de robots que compraste está haciendo cola y depreciándose frente a la estación. Antes de acelerar nada, pregunta: ¿hay más robots haciendo cola en la estación, o hay operarios parados esperando totes? Si es lo primero, el cuello de botella es humano, y añadir robots es añadir coches a una carretera atascada.
La trampa del mantenimiento: las tres soluciones muertas en tres meses
Salir en vivo es solo el medio tiempo. Las tres soluciones desplegadas, números de aceptación hermosos — y vuelta a la casilla de salida seis meses después. Las trampas son siempre las mismas:
Una: lámparas de put-to-light muertas que nadie reemplaza. Las luces son consumibles — cuando media fila está a oscuras, los operarios vuelven a "pensar". Los repuestos y las inspecciones pertenecen al SOP.
Dos: la ranura de búfer se convierte en un montón de trastos. Las devoluciones y el material de embalaje aterrizan en la posición B "solo temporalmente", el desacoplamiento muere, y la cola vuelve enseguida. El líder de turno limpia cada estación al inicio del turno. Regla dura.
Tres: la clasificación por dificultad de oleadas nunca se recalibra. La mezcla de SKU está viva; los perfiles de pico y de temporada baja pueden diferir por un factor de dos. Recalibra los umbrales trimestralmente o el WES programa con la definición de difícil y fácil del año pasado.
Entonces, ¿vale la pena el dinero? Vigila este número: costo laboral por estación dividido por la producción efectiva de la estación — tu costo laboral por unidad recogida. Después de las tres soluciones, ese número debería bajar de 15 a 30 por ciento (orden de magnitud, según tu punto de partida). Si no se movió, el dinero fue al lugar equivocado — muy probablemente, alguien compró más robots otra vez.
Por Da Liu, ingeniero de automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.