Tu primera ruta piloto AMR es la decisión que la mayoría de los almacenes se equivoca al primer intento, y lo digo porque lo he visto pasar más de una vez. Permíteme empezar con un fracaso del que formé parte. Hace años, trabajando para un integrador, teníamos un cliente que insistió en pilotar una ruta entre edificios: doscientos ochenta metros en cada sentido, a través de dos puertas cortafuegos, subiendo una rampa, compartiendo el pasillo con carretillas elevadoras. El robot sí funcionaba, pero varias veces al día algún viaje quedaba bloqueado por una carretilla o se detenía ante una puerta cerrada esperando a una persona, y después de tres meses el tiempo de actividad estaba por debajo del ochenta por ciento. La dirección canceló el presupuesto de la flota en una sola reunión. La ruta era equivocada, y la máquina cargó con la culpa.
El principio: una ruta piloto es una sala de muestras, no un escaparate
Piénsalo así: una ruta piloto es como la parte poco profunda de una piscina, donde practicas los movimientos antes de ir a lo profundo. También puedes pensarla como una sala de muestras en una casa nueva. Su trabajo no es transportar todos los movimientos del almacén. Su trabajo es demostrar una sola cosa, que esta máquina, en tu suelo, con tu tráfico, a tu ritmo, puede funcionar día tras día sin sobresaltos.
Permíteme ponerle cifras, porque un piloto sin cifras es solo una demostración. Un robot de transporte interior típico viaja a poco más de tres a cuatro kilómetros por hora, aproximadamente de uno a uno punto dos metros por segundo. Una vez que un viaje de ida supera los doscientos metros, el desplazamiento en vacío y la espera empiezan a comerse la eficiencia que buscabas. En cuanto al ritmo, una buena línea piloto realiza de cuarenta a ochenta viajes constantes al día: demasiado pocos y nunca aprendes nada, demasiados y una sola avería atasca la línea. Otras dos cifras importan, y ambas son sencillas. El tiempo de actividad te dice si la máquina sigue saliendo de servicio para reparaciones, y el tiempo medio entre fallos te dice cuánto duran los periodos tranquilos. No necesitas un estándar del sector para ninguna de las dos. Compáralas con tus propios registros de manipulación manual del trimestre anterior en la misma ruta, y sabrás si el robot ayuda o solo está de visita.
La línea divisoria de tu primera ruta piloto AMR
Así que la regla de selección de tu primera ruta piloto AMR se resume en una frase: busca una línea donde el volumen sea constante, la distancia moderada, el suelo plano y el tráfico sencillo. Pasa cada candidata por la tabla siguiente, y si una ruta falla dos de las cinco pruebas, apárcala para más adelante.
| Prueba | Una ruta que puede funcionar | Una ruta que conviene evitar por ahora | | Estabilidad del volumen | Los viajes diarios varían menos del veinte por ciento, con trabajo también en las semanas flojas | Un volumen que solo existe durante promociones, muerto el resto del año | | Distancia de ida | De cincuenta a ciento cincuenta metros, con puntos fijos de inicio y fin | Más de doscientos metros, con una parada de transbordo en medio | | Estado del suelo | Suelo plano de epoxi, sin grandes rampas ni juntas de dilatación escalonadas | Rampas, tramos al aire libre, suelo dañado | | Complejidad del tráfico | Un recorrido fijo, separado de las personas, con no más de dos cruces | Carretillas compartiendo el pasillo, peatones cruzando, peleando por las puertas | | Retorno visible | Coste por viaje por debajo de la manipulación manual en alrededor de un año | Ahorros que nadie puede atribuir a un solo viaje |
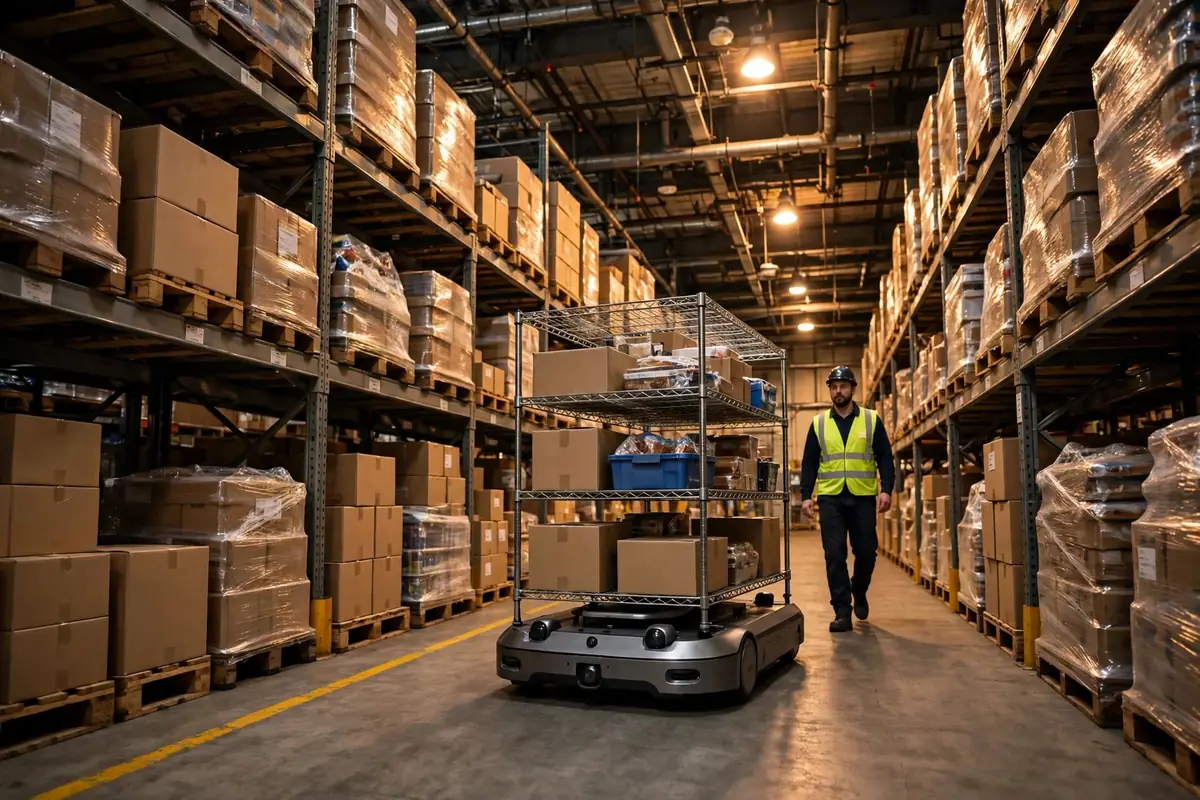
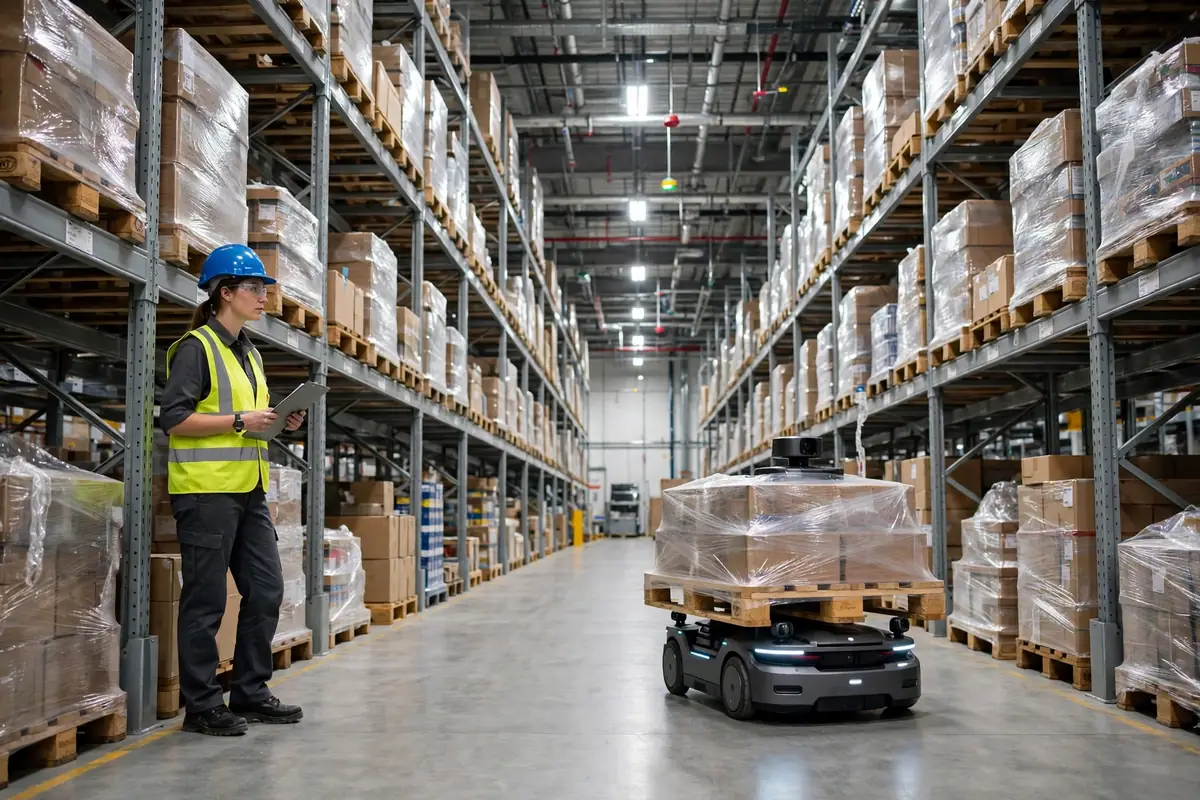
Frente a esa tabla, aquí va una línea que funcionó. El mismo cliente, después de abandonar la ruta entre edificios, pilotó una línea de reposición de unos ciento veinte metros, del almacén a la zona de picking, con puntos fijos, aproximadamente sesenta viajes al día, suelo plano, un solo cruce en todo el recorrido. El robot circulaba a alrededor de uno punto uno metros por segundo, cada viaje, incluida la carga y la descarga, duraba menos de cuatro minutos, y durante tres meses el tiempo de actividad superó el noventa y seis por ciento. Lo que vio la dirección no fue un robot dando vueltas. Fue una lista de tareas que coincidía con la realidad todos los días. Así se aprobaron los tres robots siguientes.
Tres trampas que arruinan una ruta piloto
La primera trampa es el suelo. Las juntas de dilatación, el hormigón dañado, las tiras metálicas en las puertas parecen inofensivas, pero cada sacudida agita las ruedas y con el tiempo la posición se desvía. Nuestra práctica ahora es hacer circular un robot vacío por la ruta candidata durante dos días antes de comprometernos, registrando cada bache, y arreglar primero el suelo. No esperes que el software tape un problema de física.
La segunda trampa es la ventana de carga. Los almacenes hacen funcionar el robot todo el día y solo piensan en la carga por la noche, y entonces el turno de mañana empieza con la batería agotada. La carga tiene que estar escrita en el plan de turnos desde la fase piloto: recargar durante los periodos tranquilos, mantener una unidad totalmente cargada en reserva durante la noche. La carga no es un detalle doméstico. Es lo que hace que la línea sea continua.
La tercera trampa es la hora punta que olvidaste. Una ruta que parece vacía a las diez de la mañana se convierte en un río de peatones a la hora de comer y en el cambio de turno, el robot frena constantemente para ceder el paso, y el ritmo se desmorona. La solución no tiene glamour: reducir la velocidad del robot durante los picos, cambiar a un pasillo alternativo, o sacar media hora de tareas fuera del pico. No luches de frente contra el tráfico peatonal. A una máquina no le importa ir despacio. Le importa que la interrumpan todo el día.
Otra cosa que los equipos olvidan es formar a las personas antes de que la máquina entre en servicio. Los operarios necesitan saber cuándo el robot se detendrá por sí solo, cuándo pulsar la parada de emergencia, y cuándo conducirlo manualmente para apartarlo. Dimos a cada turno medio día en modo manual y gestión de fallos, así que cuando el robot daba una alarma el equipo conocía el primer paso en lugar de reunirse a su alrededor con el manual. Medio día parece producción perdida. En la práctica ahorra innumerables paradas imprevistas después.
Aquí va el juicio contraintuitivo, y es el que más equipos resisten: no pilotes en tu línea más concurrida. Una línea concurrida tiene tolerancia cero al fallo, y cada tropiezo es visible para todo el edificio. Una línea moderadamente concurrida y de baja variabilidad es mejor piloto. Y una línea corta tampoco es automáticamente un buen negocio. Una línea de treinta metros con veinte viajes al día nunca ahorrará suficiente mano de obra para cubrir la depreciación de un robot. Una ruta piloto se gana su puesto por el coste por viaje, no por la longitud.
Elige bien la primera ruta piloto AMR y cada robot posterior será una copia de algo probado. Elígela mal y cada robot posterior solo escalará el error. Que este dinero haya valido la pena se reduce a un número: el coste por viaje, por debajo de la mitad de la manipulación manual, o no pasa. Por Da Liu, Ingeniero de Automatización Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.