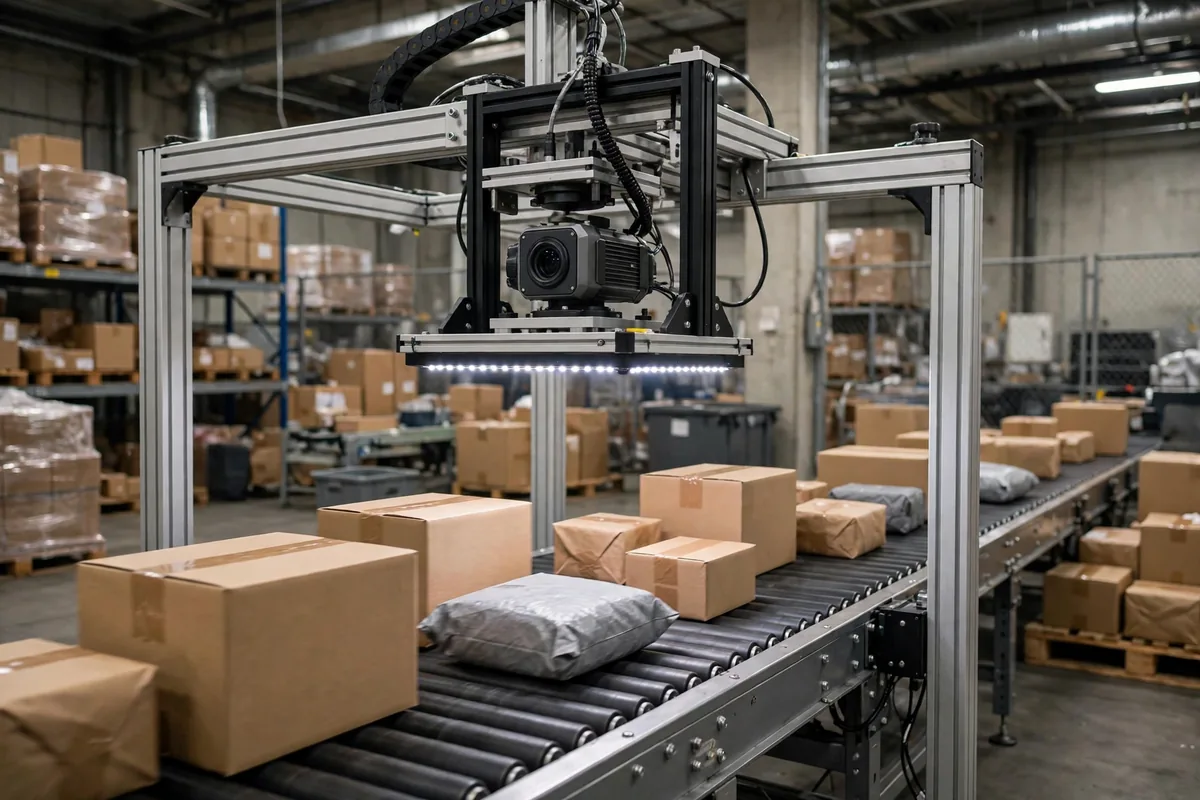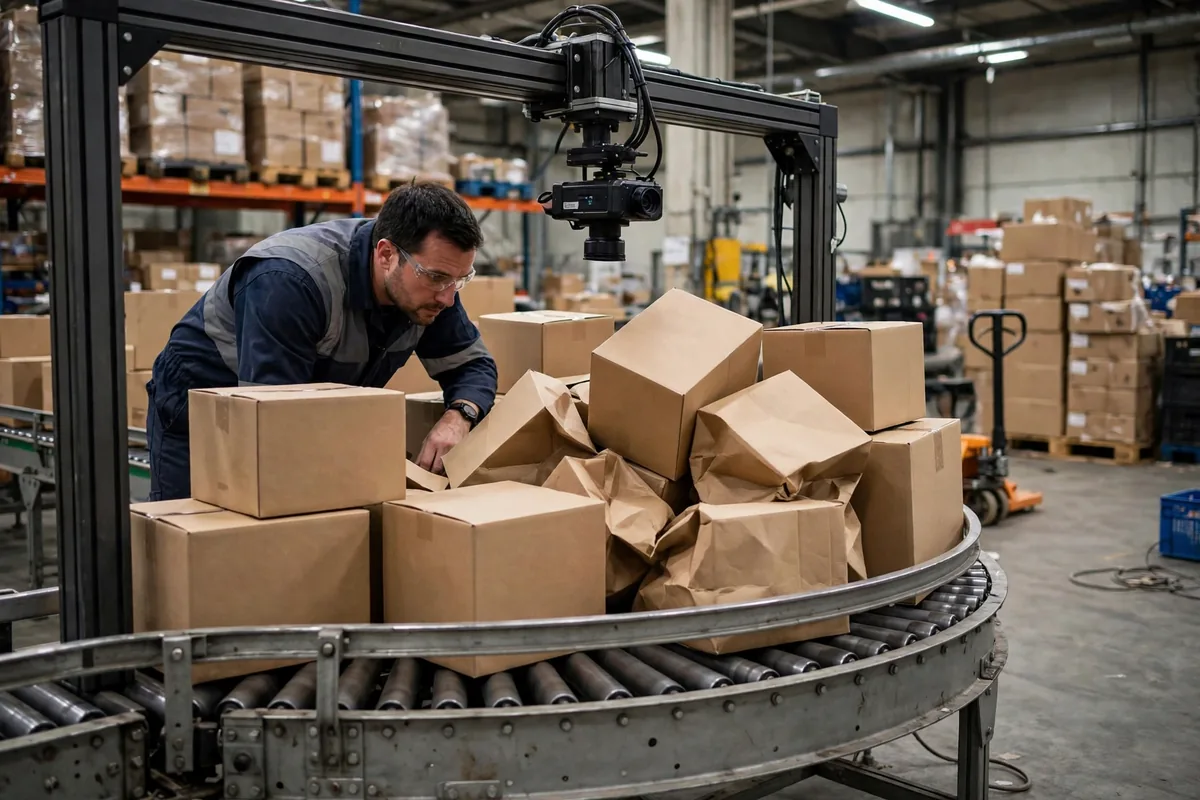
Una falsa alarma de atasco en la cinta transportadora suele atribuirse al algoritmo. Mi experiencia apunta en la dirección contraria: la mayoría de las falsas alarmas tienen poco que ver con el algoritmo. El problema está en tres lugares: la luz, los paquetes y el lugar donde está montada la cámara. Pensémoslo así: la cámara no falla por no entender, falla por no ver con claridad, no ver por completo o no ver desde el lugar adecuado. Durante mis años en proyectos de integración vi muchos almacenes gastar mucho dinero en detección de atascos por visión, solo para ver que la tasa de falsas alarmas se negaba a bajar. Al final, los operarios apagaron el sonido de la alerta. Eso es peor que las propias falsas alarmas, porque cuando llega un atasco real, tampoco hay nadie escuchando.
Primera razón: la luz y los reflejos provocan la falsa alarma de atasco en la cinta transportadora
Empecemos por el principio. Una cámara juzga si hay un atasco observando si los paquetes siguen moviéndose de un fotograma a otro. Un paquete que permanece quieto más tiempo que el establecido dispara una alarma. La lógica es sólida. El problema es la calidad de las imágenes que la alimentan. Cuando cambia la luz, cambia la imagen, y la percepción del sistema de lo que está «moviéndose» frente a lo que está «quieto» cambia con ella.
La luz de un almacén es más difícil de gestionar de lo que la mayoría espera. Las lámparas del techo que inciden directamente sobre el film retráctil negro vuelven blancas zonas enteras del fotograma, y los bordes de los paquetes desaparecen. Las bolsas de polietileno ligeras son peores: la bolsa se arruga y se flexiona, los puntos de brillo se mueven por la superficie, y el software puede interpretar un punto de brillo en movimiento como un paquete en movimiento, o un paquete quieto como uno en movimiento. Luego está el sol de la tarde que entra por las puertas del muelle en diagonal, brillante en un tramo de cinta y oscuro en el siguiente, con sombras que se desplazan con las nubes. El sistema interpreta esa deriva como algo que se arrastra por la cinta.
Imaginemos una línea de salida real, como escenario: funciona sin problemas toda la mañana, y luego las falsas alarmas empiezan a acumularse después de las dos de la tarde. Nadie tocó el algoritmo, la mezcla de paquetes no cambió, solo cambió el ángulo del sol. Colgar una cortina de sombra en la puerta del muelle redujo las falsas alarmas a más de la mitad en el acto. Es como hacer una foto a contraluz: el objetivo puede ser excelente y la foto sale igualmente quemada. La solución está en la luz, no en el objetivo.
El ajuste en campo sigue un guion bastante fijo: cambiar a iluminación difusa y mantener las fuentes puntuales alejadas de la superficie de la cinta, añadir filtros polarizadores donde el brillo sea fuerte, fijar la exposición y el balance de blancos de la cámara para que dejen de oscilar, y colocar una visera de sombra sobre la cámara donde la disposición lo permita. Hay un punto que se pasa por alto constantemente: las propias lámparas. A medida que los tubos envejecen, el brillo disminuye un poco cada semana, la imagen se oscurece un poco y la tasa de falsas alarmas sube poco a poco. Muchos centros solo descubren que las lámparas eran el problema después de meses culpando al software.
Segunda razón: la mezcla de paquetes mueve la tasa de falsas alarmas de atasco en la cinta transportadora
La segunda causa está en los paquetes. Un almacén de comercio electrónico nunca ve la misma mezcla dos veces: cajas ordenadas por la mañana, bolsas de polietileno blandas que se desploman por la tarde, artículos sobredimensionados y de formas extrañas encima durante el pico. Un modelo entrenado con un tipo de paquete se queda ciego cuando cambia la mezcla. Las cajas tienen bordes limpios que el software puede seguir; las bolsas se hunden, se pliegan y se amontonan unas sobre otras, de modo que dos bolsas apretadas pueden leerse como un paquete grande, o como un atasco.
Tomemos un ejemplo hipotético: un centro que maneja 20,000 paquetes al día ve menos de 10 falsas alarmas diarias en una semana normal. Llega la temporada alta, las bolsas de polietileno pasan de treinta por ciento de la mezcla a sesenta, y las falsas alarmas suben a más de 60 al día. Los mismos paquetes, el mismo algoritmo, solo cambió la mezcla. Las cifras son ilustrativas, pero la dirección es real: la tasa de falsas alarmas sigue a la mezcla de paquetes, no al número de versión del software.
Aquí no hay atajos, solo el camino lento. Las muestras de entrenamiento tienen que cubrir toda la gama de paquetes: cajas, bolsas de polietileno, artículos irregulares, paquetes de film reflectante, todos ellos. Los umbrales deben fijarse por tipo de paquete en lugar de un único umbral que lo gobierne todo. Después de la puesta en marcha, hay que seguir recogiendo muestras de falsas alarmas y reentrenar cada semana. Muchos proyectos fallan en las pruebas de aceptación: la prueba se hace con las cajas más ordenadas del edificio, así que la tasa de falsas alarmas parece estupenda, y la temporada alta lo deja todo al descubierto. Prueben con los paquetes más difíciles que tengan. Si no pasa esa prueba, no firmen.
La colocación de la cámara: donde nace la falsa alarma de atasco en la cinta transportadora
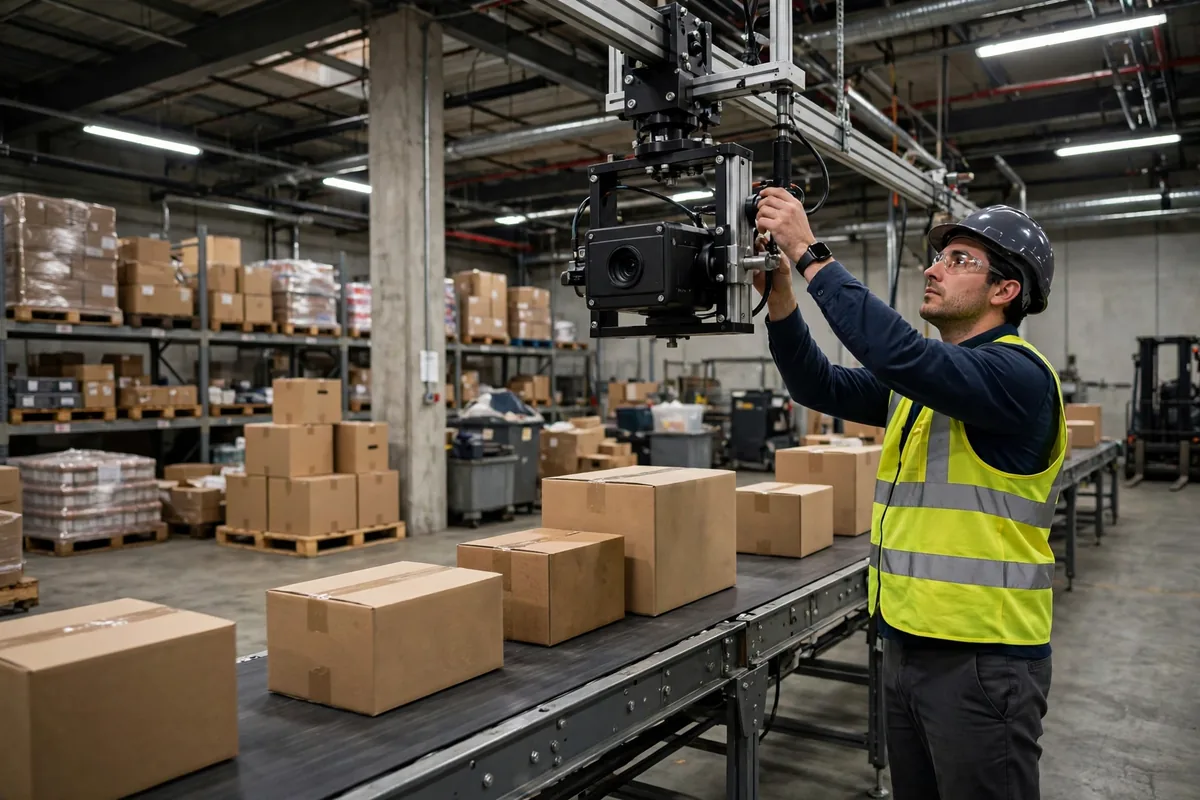
La tercera causa es la posición de montaje. El lugar donde está la cámara decide lo que puede ver. Montada demasiado baja, su vista cubre solo un tramo corto de cinta, y los paquetes que se amontonan se ocultan unos a otros: si los de detrás se mueven se vuelve invisible. Montada demasiado alta, los paquetes se reducen a puntos y el movimiento fino deja de registrarse. Montada justo encima de una curva, el cambio natural de velocidad de los paquetes al girar se interpreta erróneamente como una parada.
Es como una cámara de tráfico en un cruce: cambia el ángulo un poco y aparece un punto ciego. Hay también una trampa más silenciosa. Cuando el soporte de la cámara está atornillado al bastidor de la cinta transportadora, la vibración de la cinta se transmite directamente al soporte y la imagen tiembla. El temblor es demasiado pequeño para que el ojo humano lo note, pero el algoritmo puede interpretar la vibración como movimiento de paquetes, o la vibración puede ocultar una parada real. La solución es un soporte con sus propios pies, que no comparta el bastidor de la cinta, y un objetivo limpio según un calendario: el polvo va velando la imagen, y las falsas alarmas suben con él.
Vale la pena trazar una línea de selección. Un sensor fotoeléctrico vigila un solo punto: bloqueado significa atasco, despejado significa que todo está bien. Es simple y fiable, pero no puede distinguir un atasco real de uno falso. Un sistema de visión vigila todo un tramo de cinta y puede distinguir un paquete que duda de uno realmente atascado, a costa de ser sensible a la luz, a la variación de paquetes y a los errores de montaje. En una línea con paquetes uniformes y luz estable, los sensores más un retardo de tiempo bastan, y comprar visión es gastar dinero para nada. En una línea de clasificación de alto volumen con una mezcla de paquetes desordenada, la visión se gana su lugar. Tracen mal esa línea y la tasa de falsas alarmas nunca bajará, por mucho que gasten.
Falsa alarma o atasco no detectado: primero hagan las cuentas del tiempo de inactividad
Las falsas alarmas y los atascos no detectados están en extremos opuestos de un balancín. Aflojen el umbral y cada pequeña duda dispara una alarma; apriétenlo y el sistema tarda demasiado en confirmar, dejando que un pequeño atasco crezca hasta convertirse en un verdadero amontonamiento. Ajustar no consiste en llevar las falsas alarmas a cero. Consiste en calcular qué lado cuesta más.
Las publicaciones del sector han reportado las cifras: el tiempo de inactividad no planificado en una gran instalación de clasificación cuesta entre $6,000 y $20,000 por hora en coste directo. El mismo reporte señala que los atascos falsos se repiten miles de veces al día en instalaciones de todo el mundo. Con esas cifras sobre la mesa, las cuentas son sencillas. En un ejemplo hipotético, una línea que genera 40 falsas alarmas al día, a 3 minutos cada una para parar, revisar y restablecer, pierde 120 minutos al día a trompicones. En el extremo bajo de $6,000 por hora, esas 2 horas equivalen a $12,000 de capacidad girando en vacío. Por otro lado, un atasco no detectado deja que los paquetes se amontonen unos detrás de otros: media hora para despejarlo en el mejor de los casos, y una cinta rota o un clasificador dañado si va mal.
| Situación | Coste por evento | Frecuencia | Resultado típico |
|---|---|---|---|
| Falsa alarma | Unos minutos para parar y revisar | Decenas de veces al día, a veces más de cien | Fatiga de alertas: los operarios empiezan a ignorar las alarmas |
| Atasco no detectado | Media hora para despejar, más posibles daños al equipo | Raro, pero basta con uno | Paquetes amontonados, equipo en riesgo |
Así que aquí tienen un marco de decisión viable: el techo aceptable de falsas alarmas se fija por el tiempo medio de gestión por falsa alarma multiplicado por las falsas alarmas al día; ese producto es el impuesto diario que pagan por las falsas alarmas. El techo de atascos no detectados se fija por el coste de despejar un bloqueo real más el riesgo para el equipo. Conviertan ambos lados en minutos perdidos y corrijan el lado que sea mayor. Un consejo más de la práctica de campo: pongan cualquier sistema nuevo en modo sombra durante dos semanas primero, registrando sin alarmar, y fijen los umbrales a partir de los datos de esas dos semanas en lugar de adivinar un número. Después, vuelvan a revisar los umbrales cada vez que la mezcla de paquetes cambie de forma sustancial, y no dejen que caduquen en silencio en segundo plano.
¿Vale la pena el dinero? Miren un número: los minutos de inactividad que pagan por las falsas alarmas cada día. Si ese número está bajando, el sistema de visión se está ganando su lugar. Si no se mueve, el problema probablemente no sea el algoritmo: es la luz, los paquetes o el lugar donde está montada la cámara. Revisen primero esas tres cosas, y luego hablen de cambiar de modelo o añadir capacidad de cálculo.
Por Da Liu, Ingeniero de Automatización Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.