
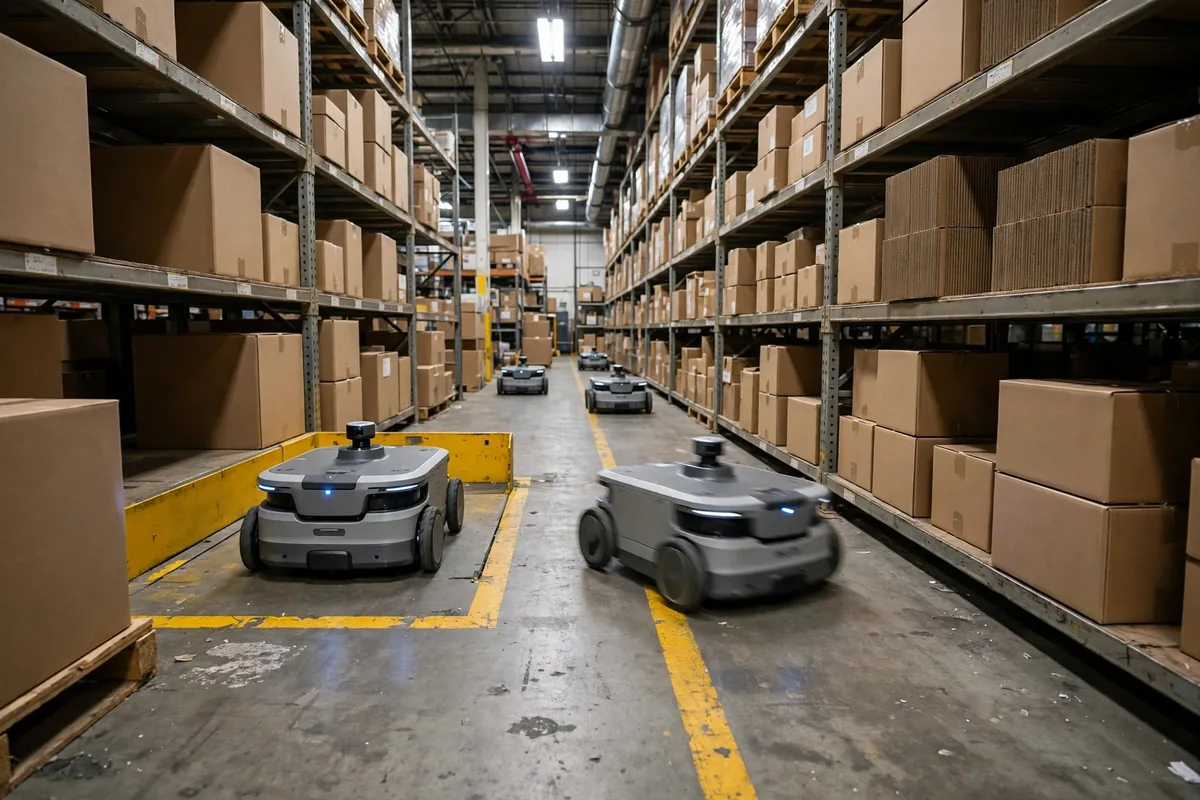
Martes, 2 a. m. — un caso de manual de bloqueo de AMR. Un almacén en el este de China, doce AMR en el turno de noche. La pantalla de gestión de flota mostraba los doce vehículos parados — no averiados, no sin batería, simplemente parados, morro con morro en un pasillo de 1.8 metros, cada uno esperando educadamente a que el otro se moviera primero. Nadie se movió durante cuarenta minutos. El jefe de turno reinició el sistema dos veces antes de que alguien entrara por fin con una terminal portátil y sacara un robot a mano. Esa noche, el tiempo de actividad de la flota fue del 61 %. Los robots estaban bien. Las reglas de tráfico eran el problema.
Si operas más de un puñado de AMR, el bloqueo no es un accidente raro. Es un resultado predecible de la geometría más unas reglas malas. Esta es una historia sobre por qué ocurre y qué lo soluciona de verdad.
Cómo se produce el bloqueo de AMR en un pasillo estrecho
El bloqueo necesita cuatro condiciones a la vez, y se puede entender como cuatro coches que llegan a un puente de un solo carril desde ambos extremos al mismo tiempo. Primero, exclusión mutua: el pasillo solo tiene anchura para un vehículo, así que dos robots no pueden cruzarse. Segundo, retención y espera: cada robot retiene el tramo de pasillo en el que está mientras espera el tramo siguiente. Tercero, sin expropiación: ningún robot puede ser apartado a la fuerza — un AMR cargado no se puede simplemente levantar y quitar de en medio. Cuarto, espera circular: A espera a B, B espera a C, C espera a A. Rompe cualquiera de las cuatro y el bloqueo no puede formarse.
La mayoría culpa a los robots. Los robots hacen exactamente lo que se les dijo: ir al frente de picking por el camino más corto, parar si hay algo delante, no chocar nunca con nada. En un pasillo estrecho, «no chocar nunca con nada» más «camino más corto» es la receta para un educado punto muerto. He visto una flota en la que dos AMR se miraron frente a frente durante 25 minutos porque el lidar de seguridad de cada uno veía al otro como un obstáculo, y el obstáculo nunca se movía. El sistema lo registró como «esperando». No estaba esperando. Estaba bloqueado.
La segunda escena clásica es el cruce entre pasillos. Cuatro robots llegan desde cuatro direcciones, cada uno reserva la celda del cruce que necesita a continuación, y las cuatro reservas forman un anillo. Ningún robot tiene nada mal por sí solo. El sistema en su conjunto está atascado. La solución nunca es «comprar robots más listos». La solución son las reglas de tráfico.
Cuatro soluciones para el tráfico en pasillos estrechos, y lo que cuesta cada una
Circuitos de sentido único. Convierte la red de pasillos en una carretera de circunvalación: cada pasillo tiene un solo sentido y los robots circulan en lugar de encontrarse de frente. Esto elimina de raíz el caso del encuentro frontal. El precio es la distancia recorrida — un robot puede recorrer un 30–40 % más por viaje en un centro pequeño (cifra orientativa, depende del diseño). En el almacén del este de China mencionado arriba, cambiar los tres pasillos principales a un circuito de sentido único redujo los incidentes de bloqueo de aproximadamente una docena por semana a cero, y el tiempo de actividad se recuperó de poco más del 80 % a alrededor del 97 % en las dos semanas siguientes (cifras del escenario tomadas de los propios registros de ese centro, según el equipo del proyecto). El recorrido extra era real, pero la flota dejó de quedarse parada, así que el rendimiento neto subió.
Zonas de adelantamiento. Ensancha el pasillo a intervalos para que dos robots puedan cruzarse. Puedes pensarlo como un apartadero en una carretera de montaña. Barato de construir — un par de posiciones de estantería por zona — pero solo funciona si el gestor de flota sabe dónde están las zonas y envía a los robots a esperar allí en lugar de en medio del pasillo. Las zonas sin disciplina de programación solo trasladan el bloqueo veinte metros más abajo del pasillo.
Reglas de prioridad. Da prioridad a los robots cargados sobre los vacíos, o da el paso al robot más cercano a su destino. Esto funciona bien en los cruces, donde el conflicto es breve. Falla en los pasillos largos de un solo carril, porque la prioridad no ayuda cuando el robot de menor prioridad no tiene a dónde retroceder. La prioridad es una herramienta de cruce, no una herramienta de pasillo.
Programación por zonas. Divide el almacén en zonas y permite solo un número fijo de robots en cada zona a la vez — un robot por pasillo estrecho, por ejemplo. Esta es la solución más fiable y la más cara en términos de rendimiento, porque limita cuántos robots pueden trabajar en paralelo. Úsala donde los pasillos sean realmente estrechos y el coste de un punto muerto sea alto, como en los pasillos que alimentan una línea de empaquetado que no puede esperar.
La respuesta honesta es que la mayoría de los centros acaban combinándolas: circuitos de sentido único para los pasillos principales, zonas de adelantamiento donde el edificio lo permite, prioridad en los cruces y límites por zona solo en el peor pasillo con cuellos de botella. Cualquier proveedor que te diga que un interruptor en el software resuelve el bloqueo te está vendiendo una pseudosolución. Pregúntale cuál de las cuatro condiciones rompe su interruptor. Si no puede responder, aléjate.
Ancho de pasillo frente a tamaño de flota: dónde está el límite
| Ancho libre del pasillo | Tamaño de la flota | Qué funciona |
|---|---|---|
| Menos de 2.0 m, un solo carril | Hasta 6 AMR | Circuito de sentido único obligatorio; límite de zona de 1 por pasillo |
| Menos de 2.0 m, un solo carril | 7–15 AMR | Circuito de sentido único + zonas de adelantamiento cada 15–20 m |
| 2.0–2.5 m | Hasta 12 AMR | Doble sentido con zonas de adelantamiento + prioridad en cruces |
| 2.0–2.5 m | 13–25 AMR | Circuito de sentido único + programación por zonas en el pasillo más transitado |
| Más de 2.5 m | Cualquier tamaño en este rango | Doble sentido con prioridad en cruces; vigila los cruces, no los pasillos |
Trata esta tabla como un punto de partida, no como una norma — la anchura de tu robot, su radio de giro y su distancia de parada de seguridad mueven las líneas. Un AMR de 1.2 metros de ancho con un margen de seguridad de 0.5 metros necesita un pasillo muy distinto al de una unidad de 0.8 metros. Mide tus propios vehículos y luego lee la tabla. El error más común que veo es comprar primero los robots y medir después los pasillos.
Las trampas de mantenimiento que devuelven el bloqueo de AMR
Solucionar el bloqueo una vez no es el final. Tres cosas deshacen la solución en silencio. Primero, alguien añade dos robots más para la temporada alta sin volver a comprobar los límites por zona, y el pasillo que aguantaba seis ahora aguanta ocho. Segundo, un cambio en las estanterías estrecha una zona de adelantamiento medio metro y nadie avisa al equipo de flota. Tercero, una actualización de software restablece las reglas de prioridad a los valores por defecto. He visto las tres en el mismo trimestre en un almacén de repuestos de automoción: un cruce entre pasillos que llevaba un año limpio empezó a bloquearse todas las tardes, y la causa era una nueva fila de estanterías que convirtió un pasillo transversal de doble sentido en un embudo.
Así que pon tres comprobaciones en una lista mensual: cuenta los robots que realmente están funcionando frente a los límites por zona, recorre las zonas de adelantamiento y mídelas, y después de cada actualización de software, haz una prueba deliberada de encuentro frontal — envía dos robots al mismo pasillo desde extremos opuestos y observa qué pasa. Una prueba de cinco minutos supera a una llamada a las 2 a. m.
El bloqueo no es un problema de robots. Es un problema de tráfico, y los problemas de tráfico se resuelven con reglas, geometría y disciplina — en ese orden. Acierta con las reglas y la flota seguirá moviéndose.
¿Merece la pena el dinero? Mira un número: el tiempo de actividad de la flota después de la solución. Si no está por encima del 95 % en una semana normal, tus reglas de tráfico siguen siendo el cuello de botella, no tus robots.
Por Da Liu, Ingeniero de Automatización Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.





