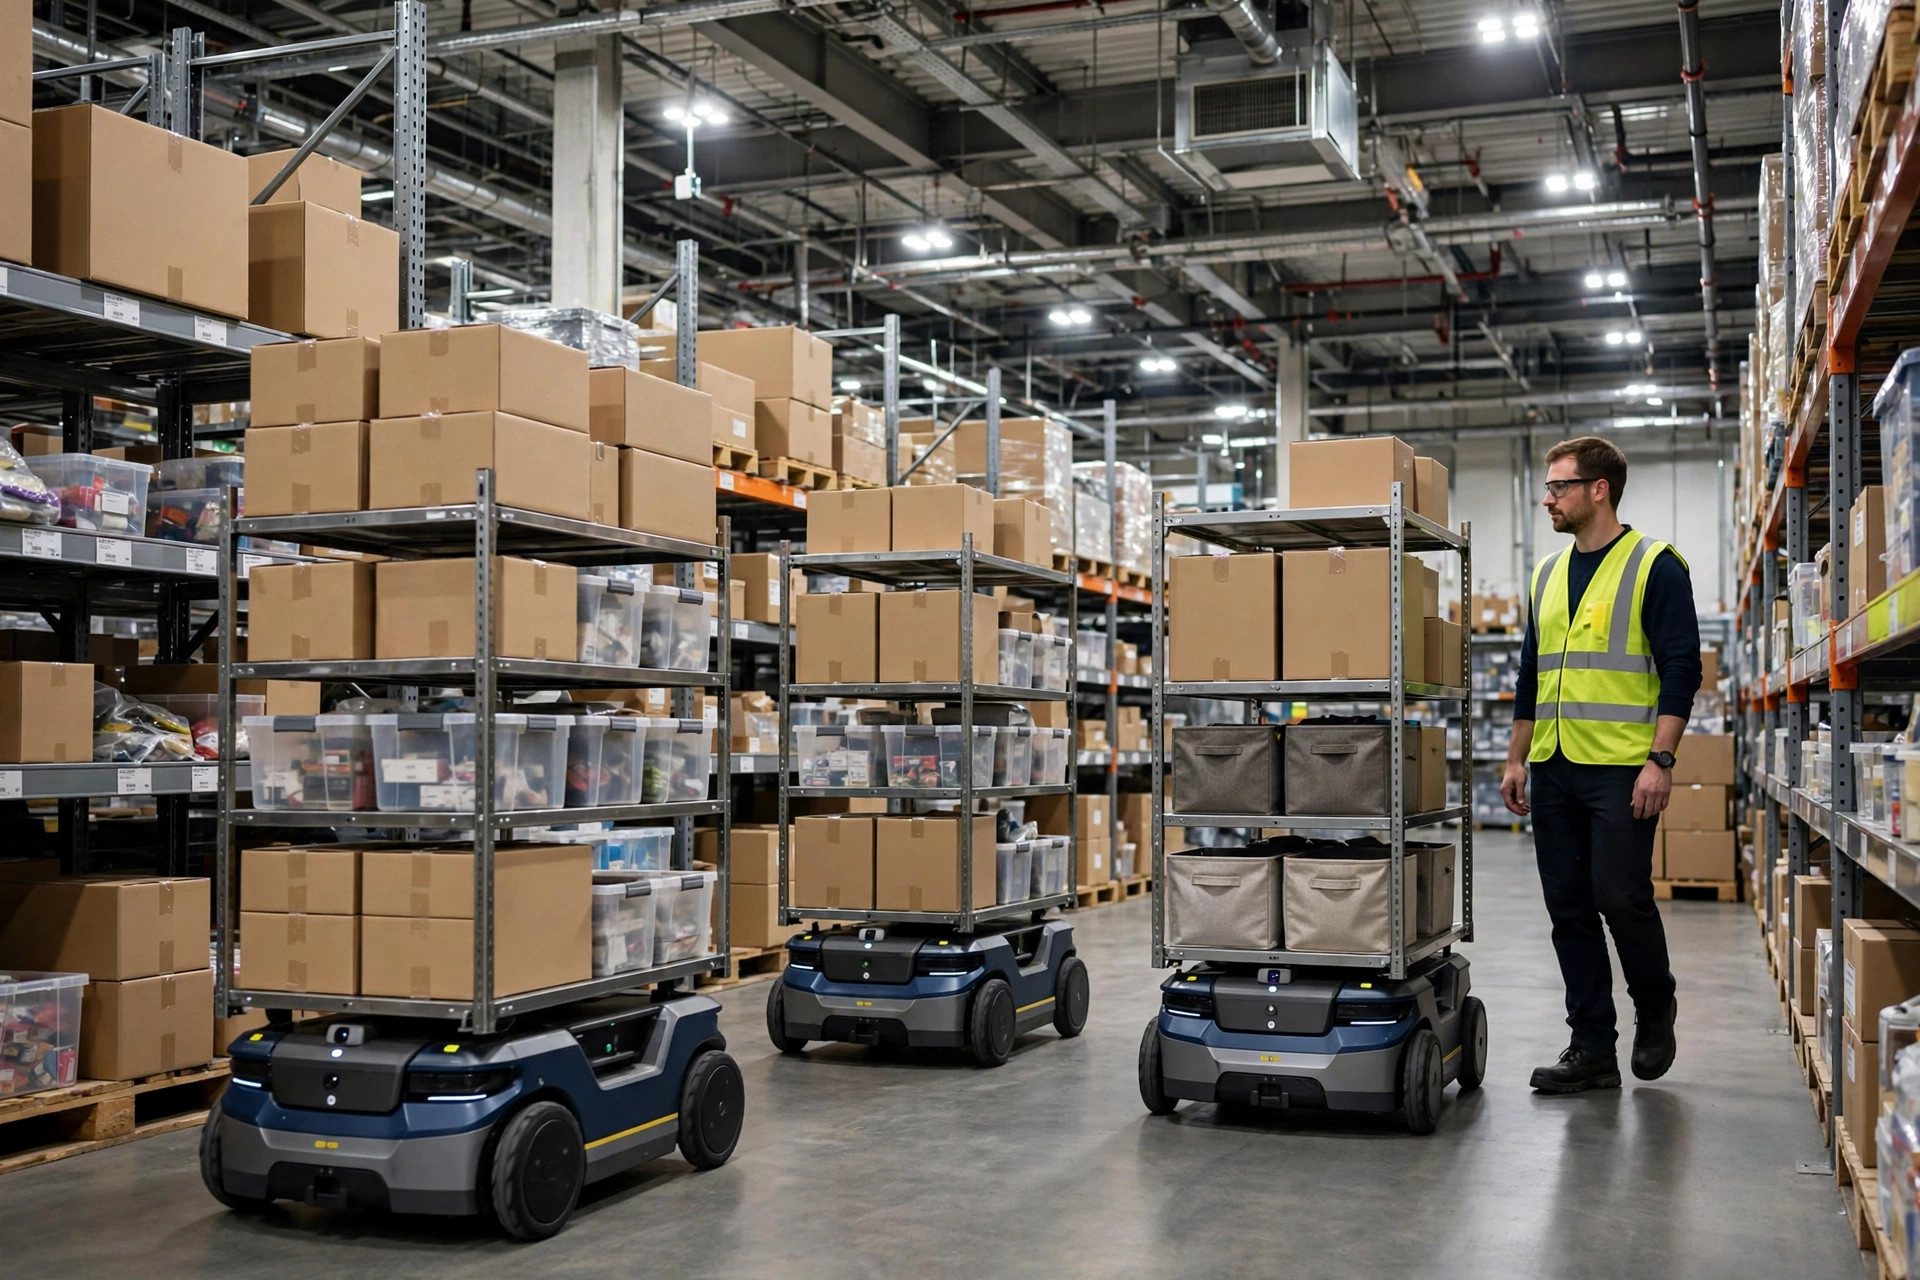
现象:AMR 选型的参数表都很好看,买家却都看花了眼
最近翻了几家主流 AMR 厂商的选型手册,一个直观感受是:参数表越写越好看,买家的选择反而越来越难。载重从 500kg 覆盖到 1500kg 级别,导航一栏里"激光 SLAM""视觉融合""二维码辅助"轮番登场,续航普遍标 8 小时以上——乍一看,每家的数字都够用,闭眼选似乎都不会错。
但我在调研中反复听到同一类反馈:设备进场三个月后,问题集中爆发。某华东电商仓 2024 年底上线的一批潜伏式 AMR,参数表载重 1000kg,实际装上 800kg 的货架后,加速时车身明显前倾,最后被迫把载货上限降到 650kg,三分之一的运力直接报废。另一家华南 3PL 仓库选了激光导航方案,进场才发现地面伸缩缝和反光地坪让激光雷达频繁丢定位,调试周期拖了两个多月。参数表都没撒谎,错的是买家没算清自己的场景。
这正是本文的出发点:AMR 选型真正的硬指标只有三个——载重、导航、续航。但每一项的"硬",都不在参数表里,而在参数与场景的匹配度里。
AMR 选型硬指标一:载重——额定值和实际值之间隔着动态工况
看载重,先分清额定载重和实际可用载重。额定值是厂商在理想工况下测得的最大值:平整地面、匀速行驶、货物重心居中。实际工况里,AMR 要频繁加减速、转弯、过伸缩缝,货物重心也很少完美居中。根据多家厂商公开技术文档的通用口径,实际可用载重通常要按额定值的 70%~80% 打折评估——这不是哪一家的短板,而是移动机器人行业的通行做法,AGV 时代就是如此。
第二个维度是动态载荷。同样标 1000kg 的两台车,一台加速 0.5m/s²,一台 0.8m/s²,后者在急停时对货物的惯性冲击大得多。运高货架纸箱或不规则件时,惯性大意味着货物位移甚至倾倒的风险上升。所以载重不能只看 kg 数,要连带看加速度、转弯半径、急停距离——它们共同决定"这个载重能不能在你的节拍下安全地跑"。
给一个粗糙但实用的决策框架:先算清最重的单次搬运单元(含托盘或料架自重),乘以 1.25~1.4 的安全系数,得到的结果才是应该对标的额定载重下限。反过来,如果算出来只要 600kg,就不要为 1500kg 的旗舰机型付溢价——载重每上一个台阶,车体自重、电池容量、价格都是往上走的。
AMR 选型硬指标二:导航——三种路线,没有最优只有最配
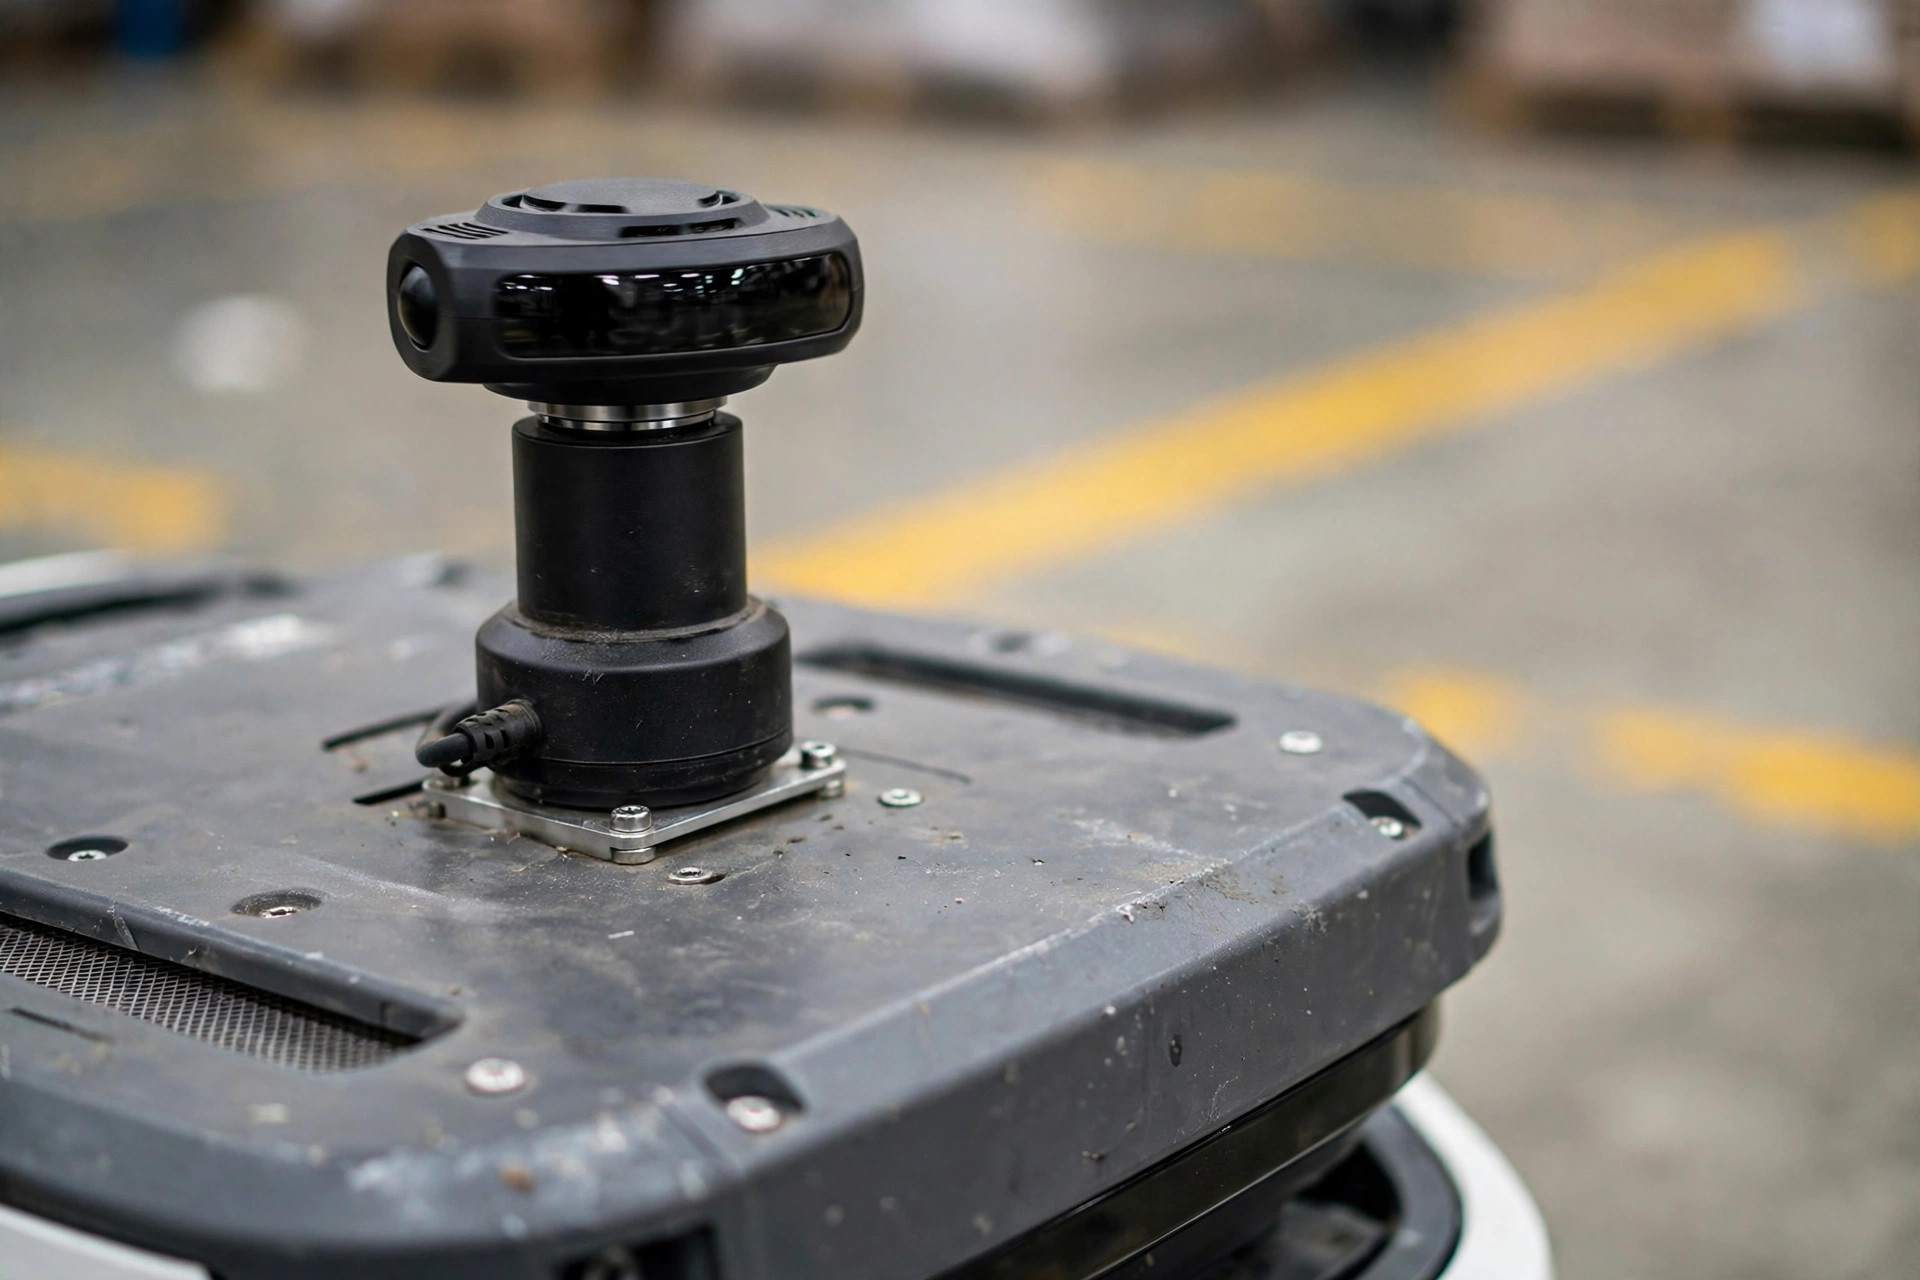
当前主流的三种导航方式,可以用一张表讲清:
| 维度 | 激光 SLAM | 二维码导航 | 磁条/磁钉导航 |
|---|---|---|---|
| 定位精度 | ±10mm 级 | ±5~10mm 级 | ±10mm 级 |
| 部署成本 | 低(无需改造地面) | 中(需铺码,维护量大) | 高(需开槽施工,改布局困难) |
| 对地面要求 | 高(怕反光、怕空旷无特征) | 低 | 低 |
| 改路线柔性 | 高(软件改地图) | 中(重贴码) | 低(重新施工) |
| 典型适用 | SKU 变化快、布局常调的电商仓 | 布局固定、精度要求极高的制造线边仓 | 早期 AGV 遗留场景,新项目已少用 |
需要说明,上表的精度是行业公开资料里的常见量级,不同厂商和工况会有出入,选型时以厂商最新规格和实地测试为准。
表里藏着一个关键 权衡:精度和柔性不可兼得。激光 SLAM 部署最快、对布局变化最友好,但它依赖环境特征定位——地面太反光、场景太空旷、环境变化太快(大促季到处堆的临时货垛),都会让定位抖动。二维码精度最稳,但码会被叉车压坏、被灰尘盖住,维护是持续的人力成本;改路线就要重贴码、重标定。
所以导航选型的正确问题不是"哪种技术最先进",而是"你的仓库未来三年改几次布局"。布局基本不动的制造线边仓,二维码是稳妥选择;SKU 和波次变化剧烈的电商仓,激光 SLAM 的柔性价值远大于偶发的定位抖动——抖动可以用降速、加反光柱等工程手段缓解,但"布局一改就要重新施工"的刚性,是花钱也买不回来的。
AMR 选型硬指标三:续航与充电——被低估的充电桩配比
续航参数表里最常见的数字是"满电 8 小时",但它是在标准负载、标准速度下测得的。重载、低温(冷库场景电池容量衰减明显)、频繁启停都会打折扣。更重要的是,续航本身不是瓶颈,充电策略才是。
两种主流补能方式:自动充电,低电量时 AMR 自动驶向充电桩,充满约 1.5~2.5 小时(量级,各家有差异),优点是无人值守,缺点是充电时车辆停运,需要按配比多配车——经验法则是,充电时长占工作循环 20% 时,维持 N 台在线需要约 N×1.25 台车,多出的 0.25 就是轮换冗余。换电,电池模组几分钟换好,车辆利用率极高,代价是备电池(通常按 1.2~1.5 倍配置)、换电工位,以及电池全生命周期的管理。
这里的反常识判断是:很多买家在续航数字上纠结很久,最后发现真正的成本大头是"为充电多买的那几台车"。20 台车的项目,充电策略没算好,可能要买到 24~25 台才能保证 20 台同时在线——多出的 4~5 台车,加上充电桩的电气施工和占地,可能是整个项目最容易被低估的一笔账。反过来,如果仓库两班倒、中间有明确的 2 小时休息窗口,自动充电完全可以在窗口内补能,一台冗余都不用加。看来看去,AMR 选型又回到了场景。
归因:AMR 选型翻车的根因,是没算清自己的场景
三个指标放在一起看,归因是共同的:选错的根因从来不是参数没看懂,而是没算清自己的场景。具体是四个场景要素:巷道宽度决定了车体尺寸和转弯半径的上限,主巷道只有 2 米宽时,1500kg 级的车可能根本转不过去;地面条件(平整度、伸缩缝、反光程度)直接决定导航方式的可行性,签合同前一定要让厂商做实地勘测,而不是拿着平面图报价;人机混行强度越高,安全策略吃掉的运行效率越多,选型就要留出余量;业务波动决定了配车逻辑——大促单量可能是平时的 3~5 倍,按均值配车必爆仓,按峰值配车平时闲置,"峰值如何应对"必须在选型阶段就写进方案。
这四个要素的共同点是:都不在厂商的参数表里,只能来自买家自己对仓库的了解。所以 AMR 选型与其说是技术选型,不如说是一次场景盘点——盘点得越细,参数表才越有意义。
趋势判断:导航技术路线正在收敛
基于近两年的行业报告和厂商公开的产品路线,我的观察是:导航技术路线正在收敛,激光 SLAM 正在成为默认选项,依据有三。供给侧,主流厂商新品里纯二维码、纯磁条方案的占比持续下降,激光 SLAM 或激光加视觉融合已是 2024~2025 年新机型的标配。需求侧,电商和 3PL 仓库的布局调整越来越频繁,"一季度调一次货架布局"正在从特例变成常态,需要施工改造的导航方式天然处于劣势。技术曲线上,激光雷达成本过去几年持续下降,32 线雷达的价格已降到几年前 16 线的水平,直接拉低了激光 SLAM 方案的整机成本。
但收敛不等于终局。我的判断是,未来两到三年会形成"激光 SLAM 为主、二维码为辅"的格局:对接输送线、货架精定位等精度要求极高的点位用二维码做辅助修正,开阔区域行驶用激光 SLAM,这种混合方案已出现在头部厂商的产品里。时间线上,我预计到 2027 年前后,新出货 AMR 里纯磁条或磁钉方案会基本退出主流选型——这不是技术上的宣判,而是施工成本和柔性需求共同作用的经济结果。
开放式思考
回到开头的问题:参数表都很好看,到底该怎么选?我的建议是反直觉的——先别看参数表,先回答四个问题:最重的搬运单元多重?未来三年改几次布局?地面是什么状况?峰值是均值的几倍?这四个答案,会自动把三个硬指标收敛到一个很小的候选范围里。
而一个更值得长期思考的问题是:当导航技术收敛、硬件越来越同质化,AMR 厂商真正的差异化会落在哪里?我的初步观察是指向调度系统——多车协同、与 WMS 和输送线的对接深度、异常自恢复能力。但这已经是另一个话题了,留待以后展开。
作者:陈博士|供应链行业研究员