先说结论:2026 年的今天,十台车以上的仓选激光 SLAM 基本不会错,磁条导航适合一条线跑到死的场景,视觉 SLAM 则是个"看着便宜、用着挑"的潜力股。选型错不在技术本身,而在拿错技术去配错场景——我见过最多钱的,就是花激光 SLAM 的预算买了个磁条方案,然后三年后花双倍钱拆了重装。
AMR 能自己跑,靠的就是"我在哪"这个问题答得准不准。仓库里没有 GPS,机器人得自己认路。今天市面上三种主流方案,原理完全不同,坑也完全不同。一篇讲透,帮你划清选型的分界线。
激光 SLAM:靠"看墙"认路,最稳,但有天敌
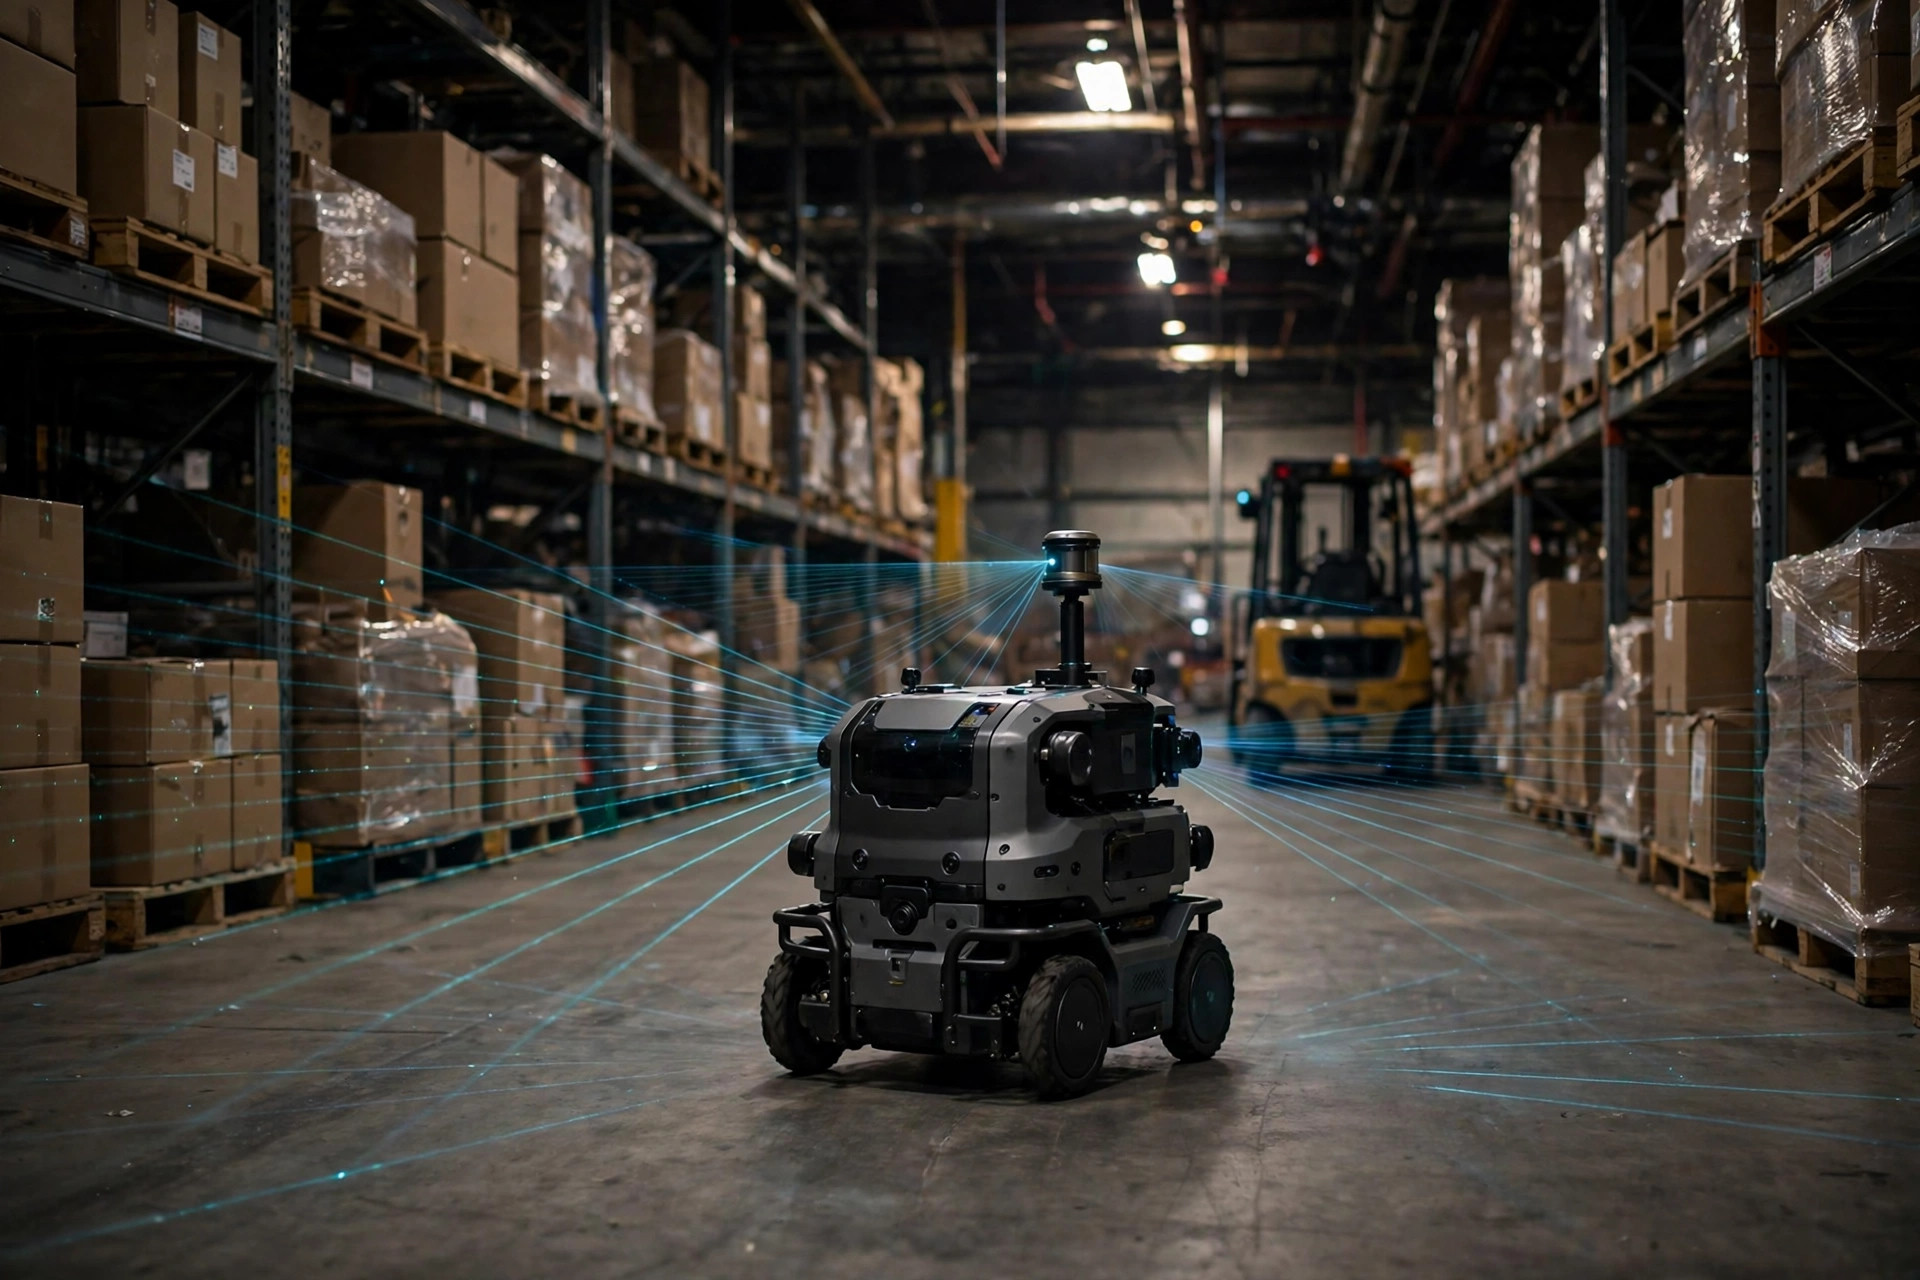
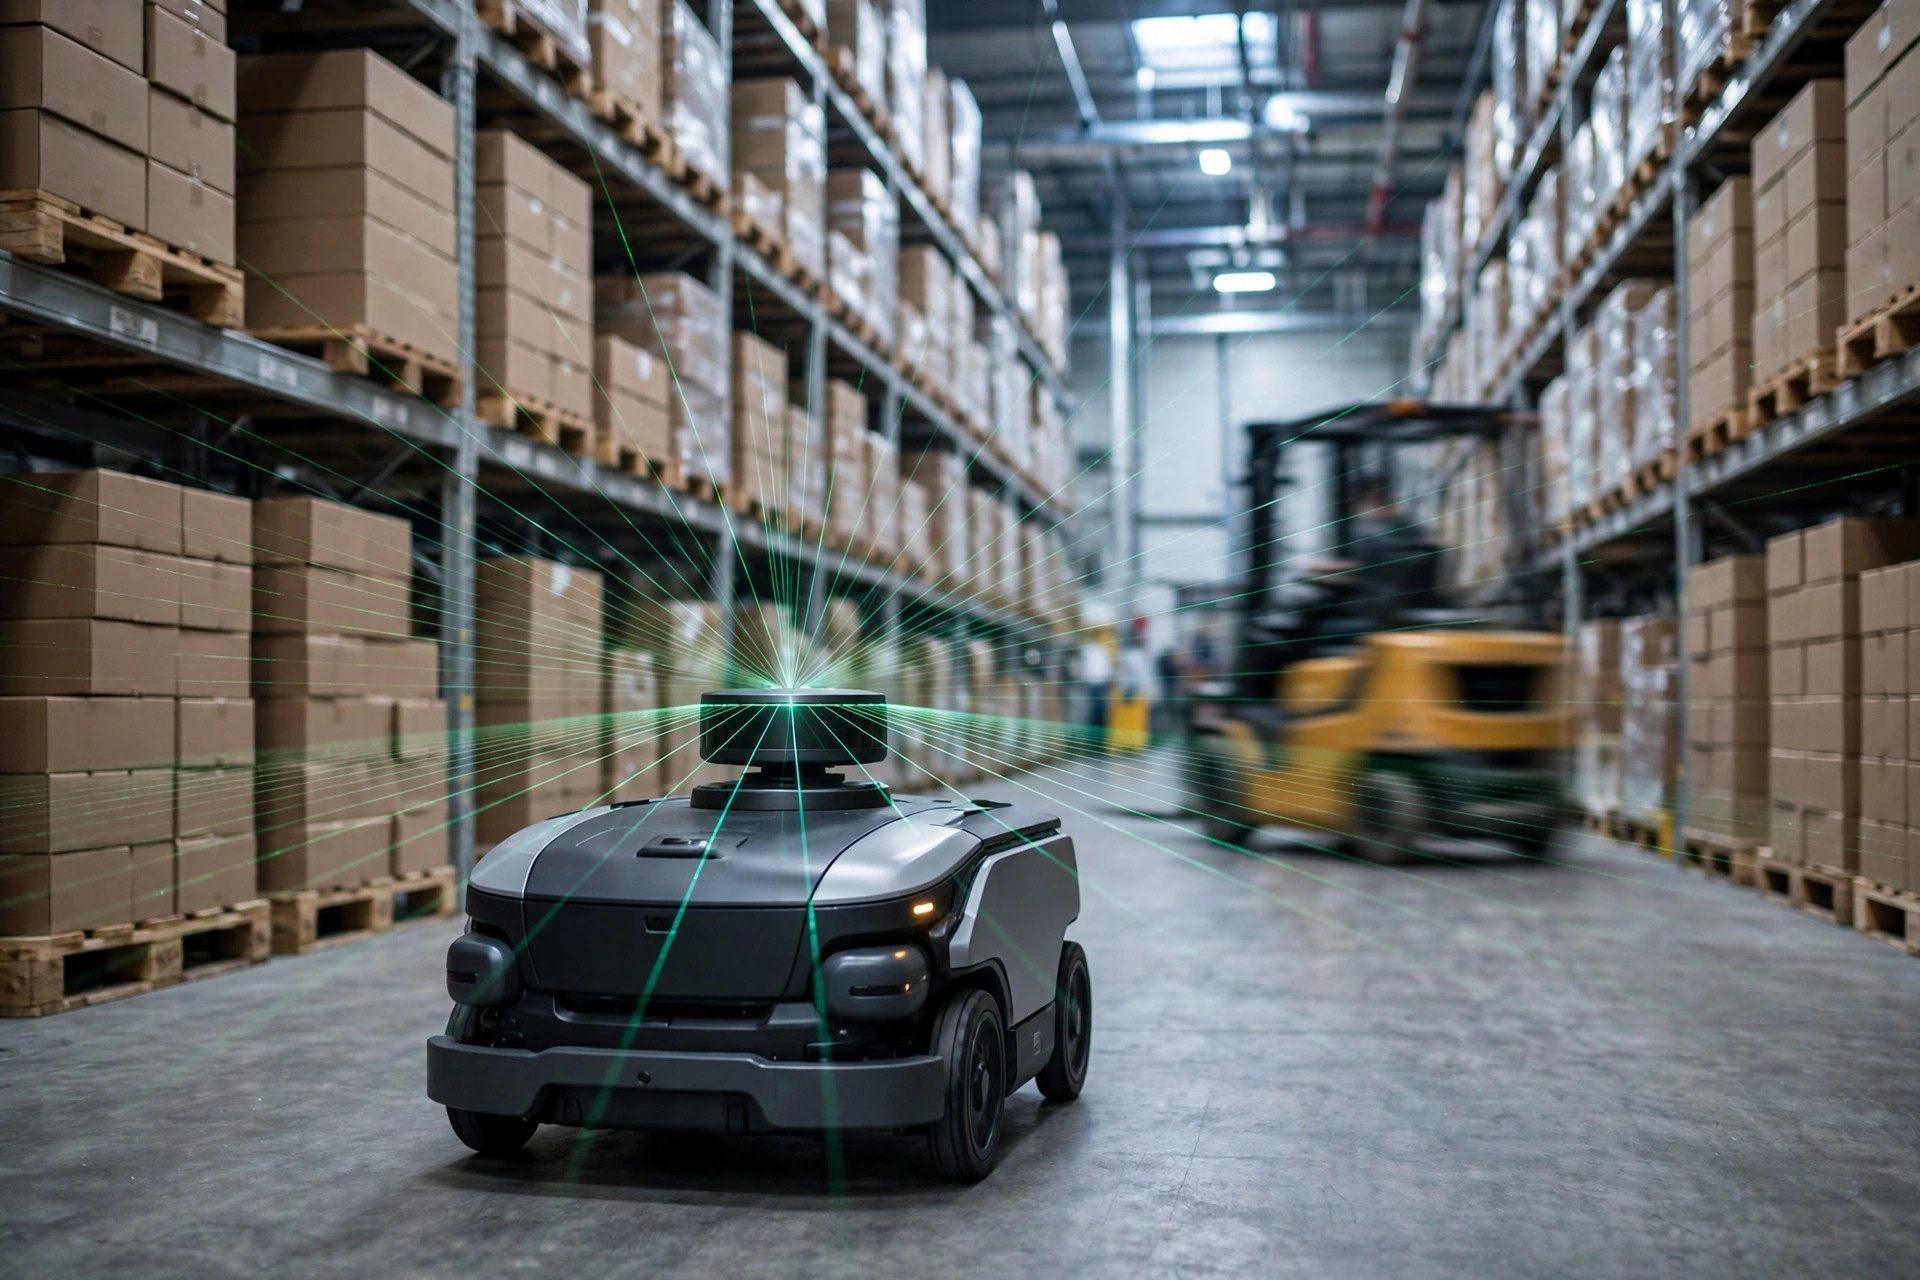
激光 SLAM 是目前出货量最大的方案。原理说白了很朴素:车顶的激光雷达每秒转十几圈,向四周发射激光、测回波时间,画出一张周围环境的"轮廓地图"。机器人一边跑一边把实时扫描和地图做匹配,就知道自己在哪。你可以把它理解成"对暗号":当前看到的墙柱子轮廓,和地图里记录的对上,就定位成功了。
这套方案的精度是三种里最高的,厂商标称普遍在厘米级。部署也省事:不用动地面,不用贴东西,推着车在仓库里走一圈建图,地图传给所有车就能开工。加车、改线路,基本就是软件里的事。这就是为什么这几年新建仓、改造仓都在往激光 SLAM 上靠。
但它有天敌,而且是那种"白天好好的、半夜出事"的天敌。第一是怕空旷:一个几千平方英尺的大开间里,四周几十米没有墙柱子,激光扫出去回波太弱,机器人就像人在大雾里开车,定位漂移。第二是怕会反光的东西:玻璃幕墙、不锈钢货架立柱、覆膜的托盘,激光打上去反射乱了,地图里会出现"鬼影"。第三是怕环境大变:SLAM 认的是静态轮廓,你旺季在巷道里堆满了临时托盘,轮廓全变了,车就开始"迷路",得重新建图。
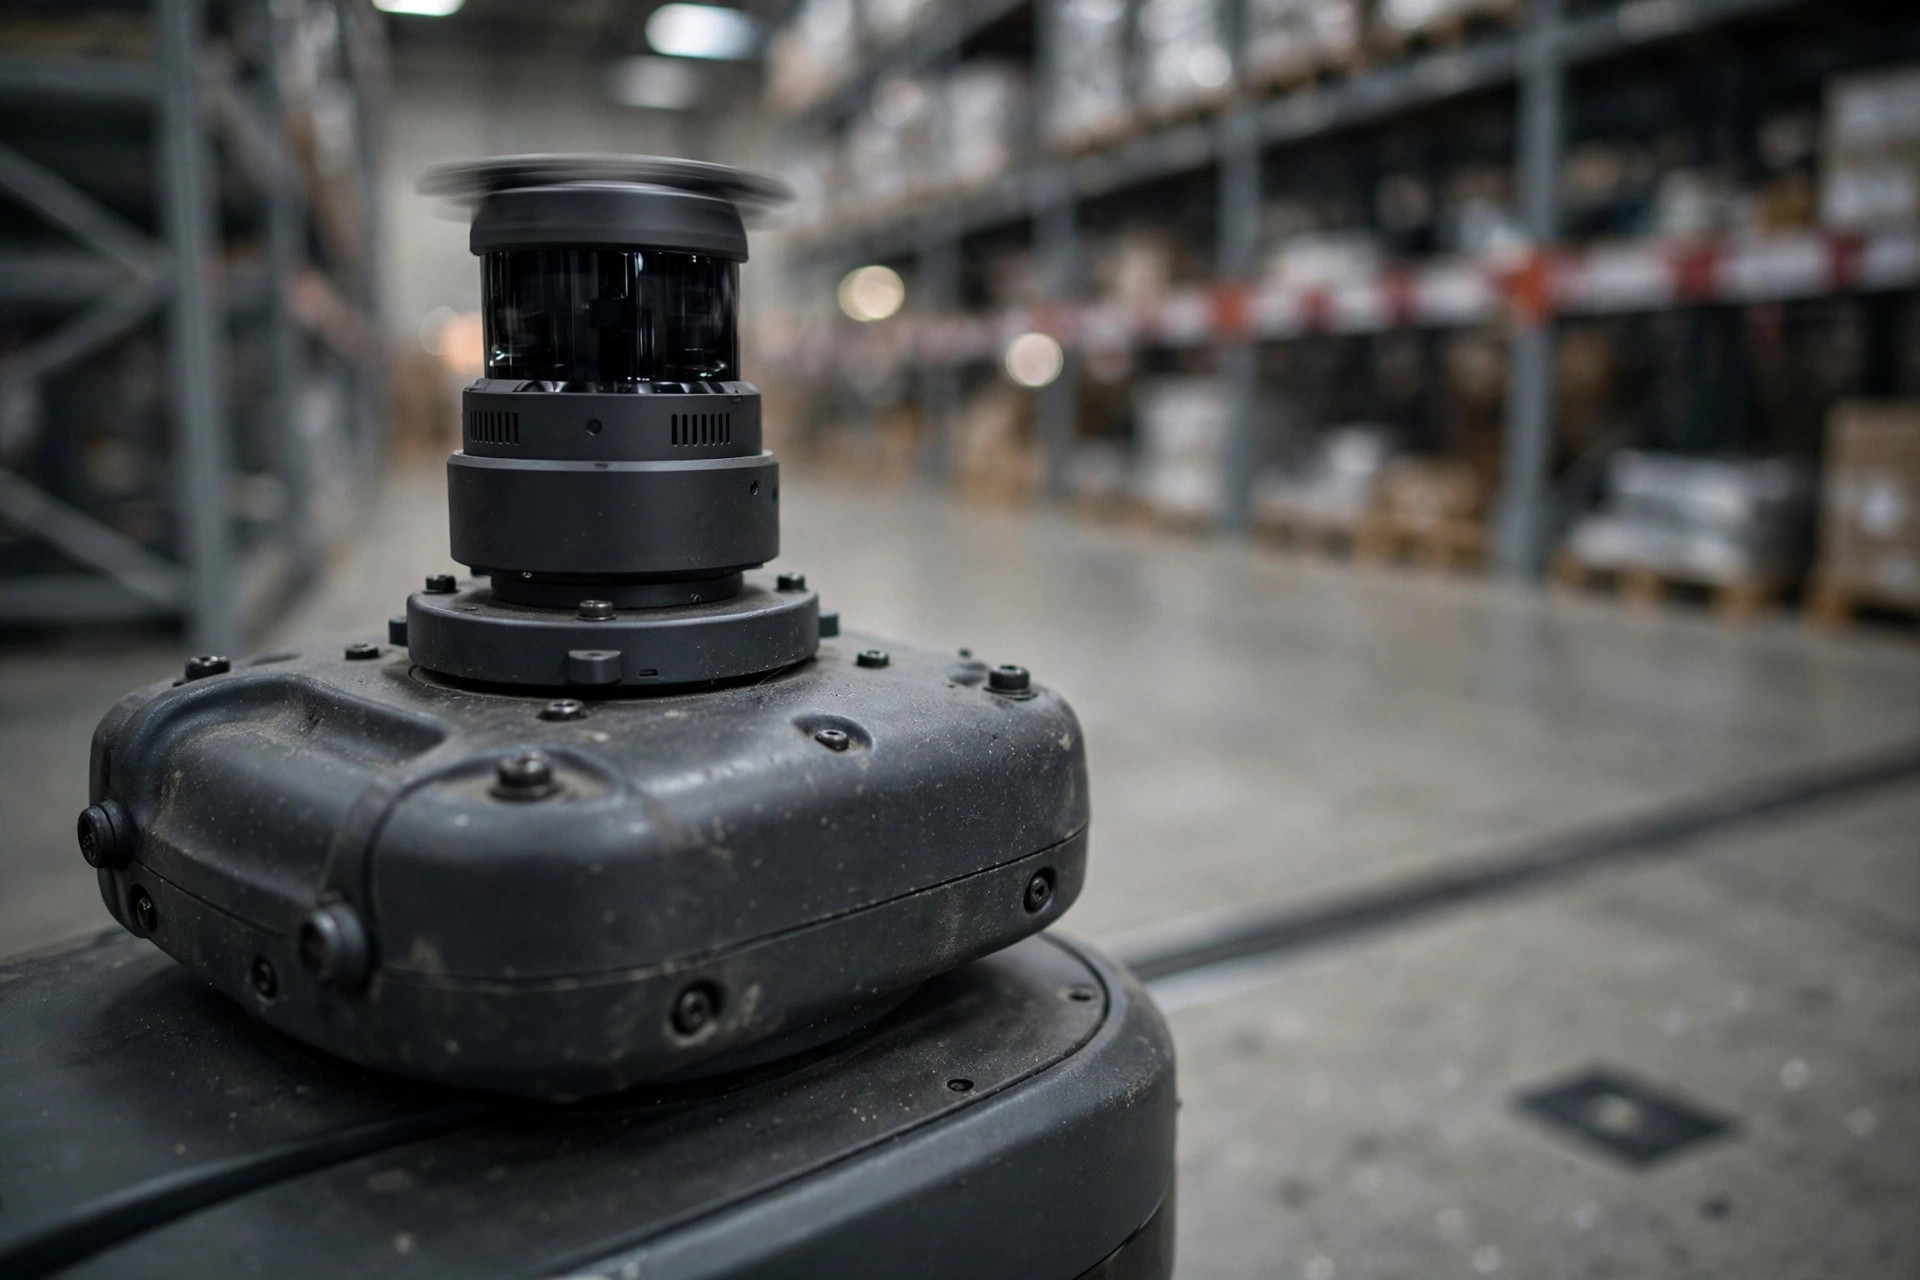
我 2024 年在 Inland Empire 看过一个 10 万平方英尺的 3PL 仓,用的就是激光 SLAM 车队。平时跑得挺顺,一到旺季临时在主干道两侧堆高了待发托盘,几台车集体在那个路口打转。最后的解法不是换技术,而是把那段路设成禁区、临时托盘不许堆过线。技术选对了,运营也得配合。
视觉 SLAM:认"脸"不认墙,便宜但挑食
视觉 SLAM 不用激光,靠摄像头认路。车上装几个鱼眼或深度摄像头,看地面纹理、天花板灯带、货架上的特征点,靠图像算法算出自己在动。成本是它最大的卖点:摄像头比激光雷达便宜一个数量级,整车 BOM 成本能下来不少。有些厂商还玩出了花活:摄像头顺带做货架盘点、读库位码,一鱼两吃。
但视觉方案是个"挑食"的主。第一挑光:仓库灯一关、或者下午阳光从高窗斜射进来形成强光斑,图像特征全乱,定位就飘。24 小时黑灯仓?直接出局。第二挑地面:光溜溜的环氧地坪、纹理单一的水泥地,摄像头找不到特征点,就像让你闭眼数步数,全靠惯性,越走越偏。第三挑算力:图像算法吃算力,车载电脑成本和功耗都上去,省下的传感器钱,一部分又贴回去了。
所以我的判断是:视觉 SLAM 适合光照稳定、地面有纹理、预算敏感的小车队场景,比如一两台做物料配送的车间。但凡是 24 小时运转、有黑灯时段、地面常年打蜡光亮如镜的电商大仓,别碰。技术还在进化,但 2026 年的今天,它还不是激光 SLAM 的平替。
磁条和二维码:修路式导航,稳,但死
这是最老的一派,本质上是 AGV 时代的遗产。磁条导航是在地面下埋或贴磁条,车底装磁传感器,沿着磁场走,偏了就纠偏。二维码导航是在地面贴一张张码,车底朝下的摄像头读码,码里写着坐标,读到哪个码就知道自己在哪。2012 年 Amazon 花 7.75 亿美元收购 Kiva Systems,Kiva 的机器人走的就是地面二维码网格——这个案例很多人都知道。
这套方案的优点是稳到无聊:不怕光、不怕空旷、不怕反光,定位精度同样在厘米级,而且单车成本是三种里最低的。缺点就一个字:死。路线是物理铺出来的,改一条线就要重新贴磁条或码,停机、人工、重新调试全是钱。磁条还会磨损,叉车天天碾过去,两三年就得补。更要命的是灵活性:一旦业务变了,库位大调整,等于重新"修路"。
所以它的分界线很清晰:路线十年不变的场景,比如工厂车间两点之间的固定物料配送、机场行李那种,用磁条/二维码又便宜又稳。电商仓、3PL 仓这种库位天天调、旺季天天变的,千万别碰,你省下的车钱,会在第三次改线时连本带利吐回去。
三种技术,一张表看分界
| 激光 SLAM | 视觉 SLAM | 磁条/二维码导航 | |
|---|---|---|---|
| 怎么认路 | 激光雷达扫描环境轮廓,和地图匹配 | 摄像头看地面/天花板特征点推算位置 | 沿地面磁条走,或读地面二维码坐标 |
| 精度 | 厘米级(厂商标称) | 厘米级,但光照差时漂移 | 厘米级,非常稳定 |
| 成本 | 单车中等,部署几乎零改造 | 单车最低,但车载算力成本回补一部分 | 单车最低,地面改造和改线是大头 |
| 最怕什么 | 空旷无参照、反光面、环境大变 | 光照变化、地面无纹理、黑灯 | 改线(物理重铺)、磁条磨损 |
| 适合谁 | 大多数新建仓和改造仓,车队规模 10 台以上 | 光照稳定、预算敏感的小车队 | 路线十年不变的固定配送场景 |
混合方案的坑:1+1 经常小于 2
这几年有厂商推"激光+视觉"双 SLAM 融合,听着很美:激光怕的空旷,视觉来补;视觉怕的黑灯,激光来顶。理论上是这样,但我泼一盆冷水:融合的复杂度是指数级的。两套传感器标定、时间同步、某一套失效时的仲裁逻辑,每一个都是坑。我见过一个项目,融合方案调了四个月,最后关掉视觉只用激光,反而稳定了。
我的建议:除非你有自己的算法团队能兜底,否则选型时就选一种主流方案,把一种用到极致。混合是给大厂秀肌肉的,不是给普通仓交学费的。
选型口诀和一个提醒
口诀只有四句:路线常变选激光,光照稳定可试视觉,十年不动铺磁条,混合方案先别碰。
最后提醒一句:选型时别只看演示视频。让厂商把车拉到你的仓里,跑你最乱的那个巷道、你光照最差的那个时段,跑满一个班次。SLAM 的坑从来不在实验室里,都在你的现场里。签合同前把"环境大变后重建图谁负责、多久响应"写进 SLA,这一条能帮你省掉未来一半的扯皮。
老米在美国仓储一线干了 20 年,选型、落地、踩坑都经历过。关于 AMR 选型有具体问题,欢迎来问老米。