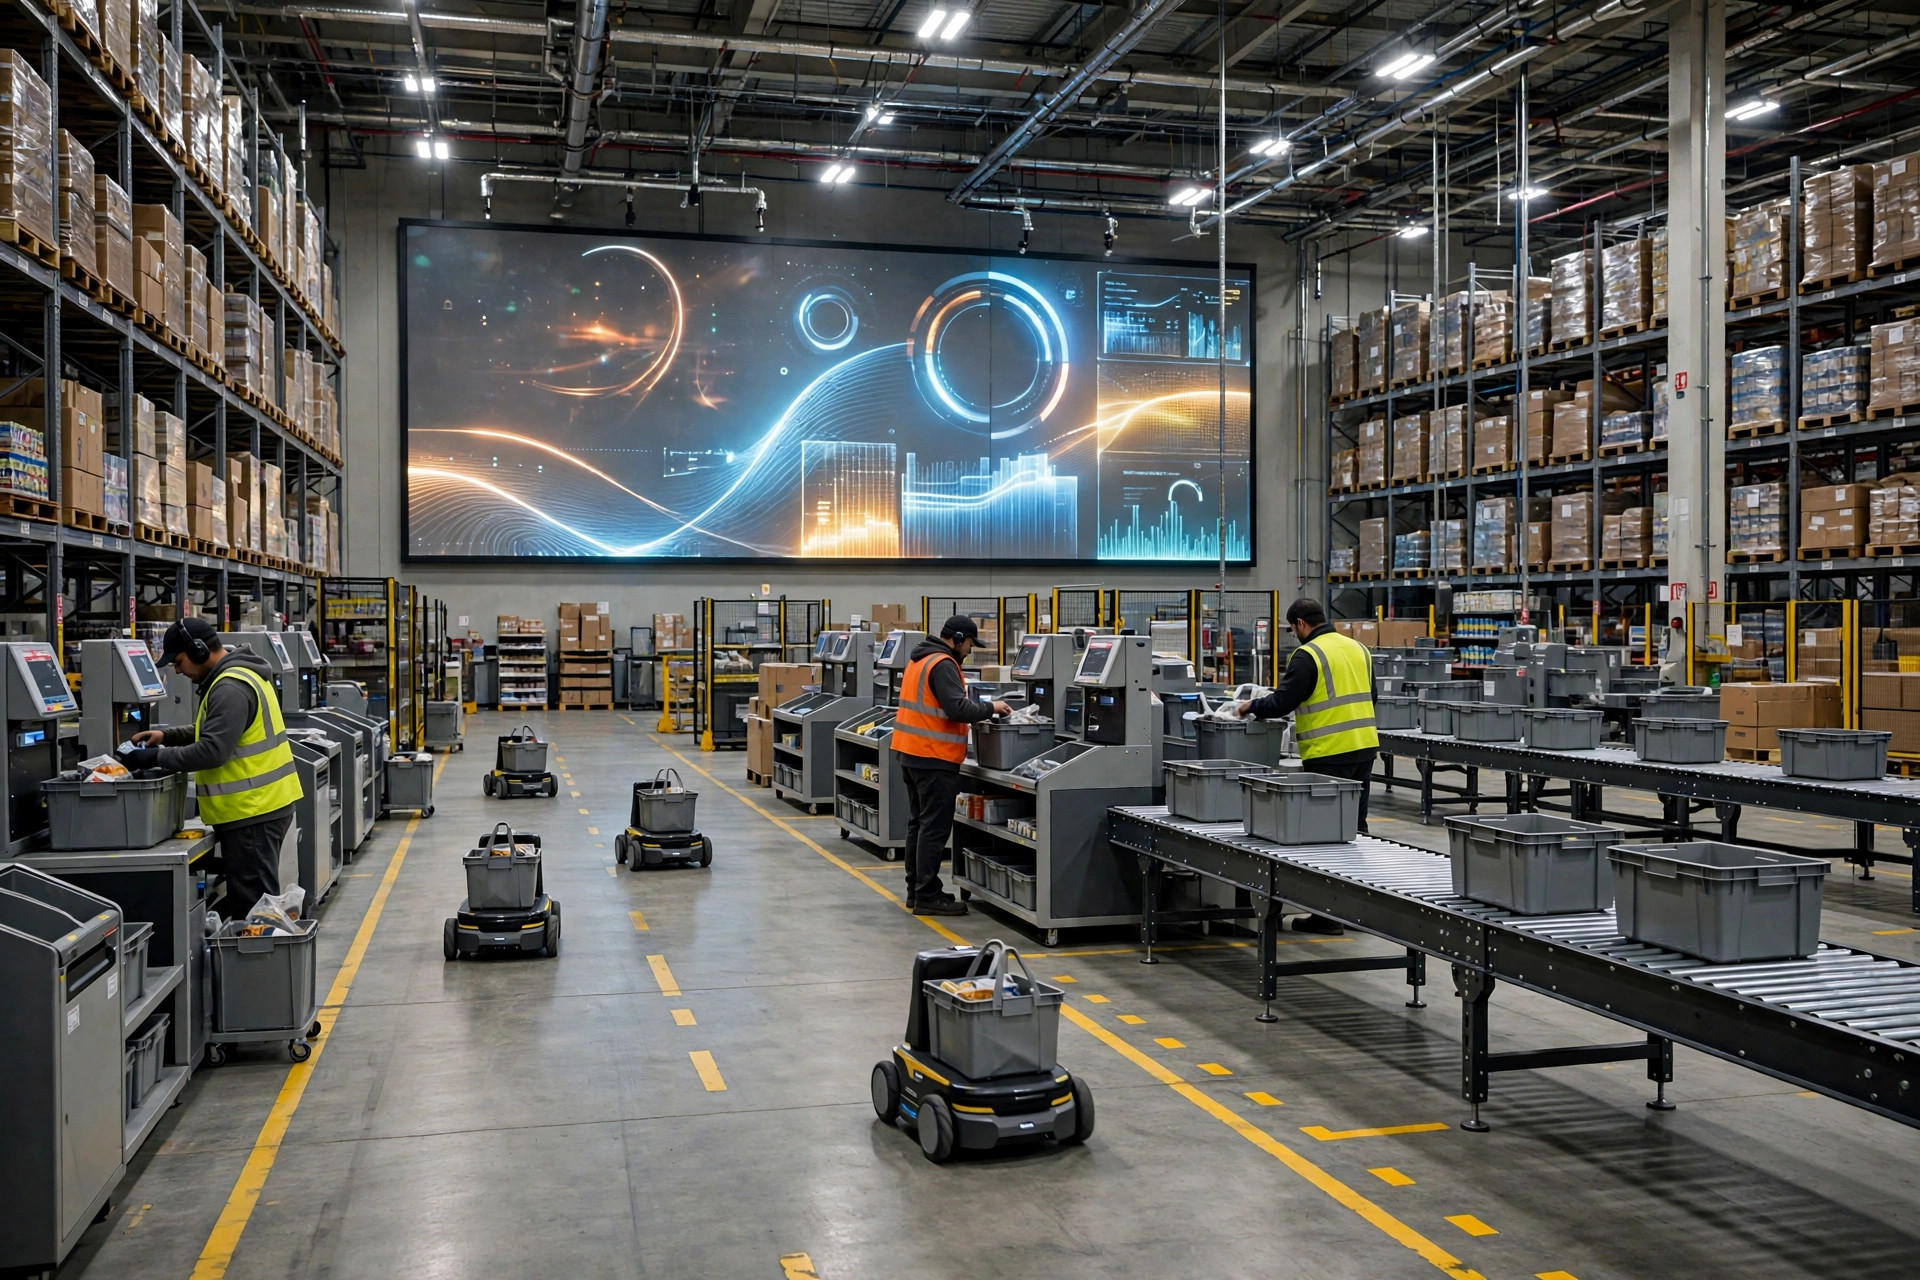
Primeiro o essencial: dentro de uma mesma onda, divida as tarefas entre pessoas e robôs usando exatamente duas réguas — distância de deslocamento e dificuldade de julgamento. Percursos longos e movimentações repetitivas de caixa fechada vão para os robôs. Tudo que precisa de olhos e cérebro — itens irregulares, exceções, verificação de separação por peça — vai para as pessoas. No WES, acerte três coisas e a onda roda sozinha: etiquetas de tarefa, pools de recursos e um gatilho de rebalanceamento. Vi exatamente essa falha três vezes, e ela sempre morre do mesmo jeito: tratar os robôs como mão de obra barata, até pessoas e máquinas se bloquearem no mesmo corredor e a onda ficar mais lenta que uma equipe toda humana.
Por que mais robôs deixaram a onda mais lenta
No WES, pessoas e robôs são dois tipos de recurso, não dois cargos. Liberar uma onda significa empurrar um lote de tarefas para os recursos conforme a capacidade. Mas muitos go-lives saem com exatamente uma regra de alocação: "automatizar tudo que der para automatizar".
Em 2024 trabalhei num 3PL na Flórida — 40,000 pés quadrados, 120 AMRs e 60 separadores rodando a mesma onda. Na primeira semana após o go-live, o tempo de conclusão da onda ficou 18% pior que a base toda humana.
A causa: os AMRs tinham sido alocados em zonas densas de separação manual por peça. A largura do corredor é fixa. Pessoas e robôs se cruzando no mesmo corredor, cedendo passagem, rerroteando — o takt time desabou. A correção não teve glamour nenhum: zonear por densidade de separação. Zonas densas de itens pequenos ficaram só para humanos; os AMRs cuidaram da reposição de longa distância e das movimentações de pallet fechado e nunca entraram num corredor de separação. Na segunda semana, o tempo de onda já estava 22% melhor que antes do go-live.
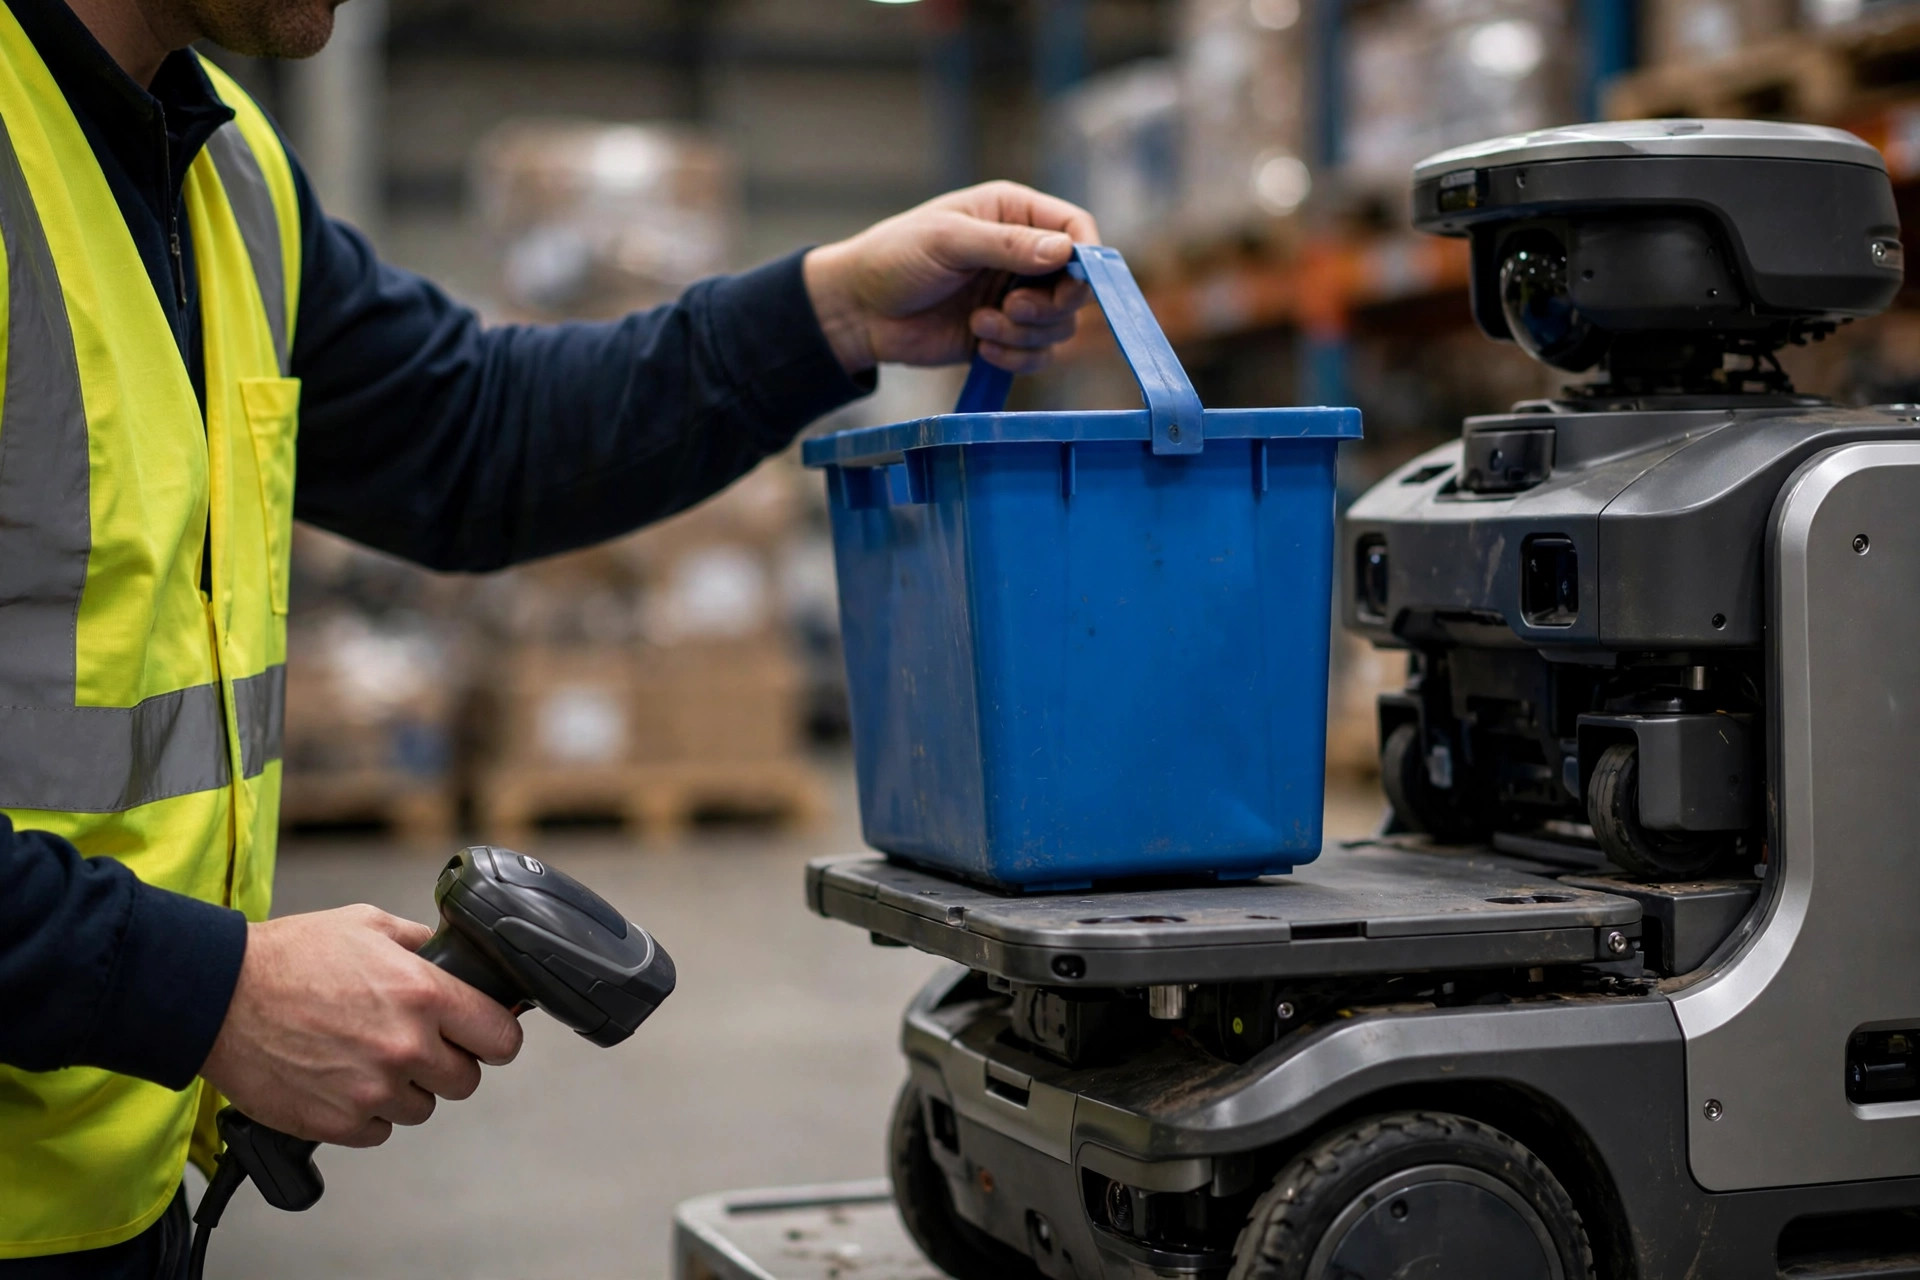
Eis a parte contraintuitiva: o que precisa ser otimizado no WES não é o roteamento dos robôs — é o handoff entre humano e robô. Um robô entrega pontualmente na estação de verificação, não há ninguém lá, e vinte robôs ficam na fila esperando. O tempo de espera no handoff devora cada segundo que a otimização de rotas economizou. O algoritmo de roteamento mais bonito do mundo não salva um handoff que ninguém desenhou.
Cinco passos para dividir o trabalho de forma limpa
Passo 1: etiquete cada tarefa. Adicione quatro campos ao modelo de tarefas do WES: distância estimada de deslocamento, peso unitário, regularidade do item (regular/irregular) e taxa histórica de exceções. Codifique as regras de etiquetagem no sistema — nunca dependa do olho de um despachante. Sem etiquetas hoje, amanhã a alocação é chute.
Passo 2: monte dois pools de recursos com uma matriz de capacidades. Um human_pool e um robot_pool, cada um com sua ficha de capacidades: pessoas lidam com itens irregulares e exceções, mas detestam longas caminhadas; robôs rodam 24 horas com payload fixo, mas não enxergam uma caixa danificada nem uma etiqueta colada errada. A matriz de capacidades é a única base sobre a qual o WES aloca. Sem ela, as regras do passo 3 são palavras vazias.
Passo 3: escreva três regras de alocação. Roube estas sem vergonha:
- Qualquer movimentação com deslocamento de ida acima de 80 metros vai primeiro para o robot_pool;
- Qualquer tipo de tarefa com taxa histórica de exceções acima de 5% é forçado para o human_pool;
- Divida em duas as tarefas do mesmo SKU: separação por peça para as pessoas, movimentações de caixa fechada e pallet fechado para os robôs.
Passo 4: defina um gatilho de rebalanceamento. No meio da onda, se qualquer pool tiver tarefas sem ninguém assumir por mais de 15 minutos, o WES transfere automaticamente as tarefas transferíveis para o outro pool. Coloque o limite na configuração — não faça um despachante olhar para uma tela apagando incêndio. Em 2025, um armazém de e-commerce em Dongguan liberou 2,000 tarefas de uma vez e 40 AMRs ficaram seis minutos na fila da entrada do corredor principal. Migrar para liberação escalonada por capacidade — um lote a cada três minutos — matou a fila na raiz. A cadência de liberação segue o recurso gargalo. Isso é WES scheduling 101.
Passo 5: rode uma semana de dados, depois ajuste. Plote as tarefas num gráfico de dispersão distância × taxa de exceções e defina os limites das suas regras nas fronteiras visíveis — não no feeling. Os 80 metros, os 5% e os 15 minutos são pontos de partida, não evangelho.
| Perfil de tarefa | Alocar para | Por quê |
|---|---|---|
| Percursos longos (ida acima de 80 m) | Robôs | Andar é o custo mais caro das pessoas; máquinas não ligam |
| Movimentações repetitivas de caixa fechada / pallet fechado | Robôs | Takt estável, sem fadiga |
| Itens irregulares ou propensos a dano | Pessoas | Precisam de olhos e tato |
| Taxa histórica de exceções acima de 5% | Pessoas | Exceções são o território das pessoas |
| Complementos de fim de onda, miscelânea | Pessoas | O overhead de despachar um robô supera a própria tarefa |
Checklist da noite do go-live
Vi essa falha três vezes, então na noite do go-live confiro exatamente cinco coisas: 1. os quatro campos de etiqueta de tarefa preenchidos, sem lacunas; 2. a matriz de capacidades é a versão vigente, payload dos AMRs conferido contra as larguras dos corredores; 3. as três regras de alocação rodaram pelo menos 50 ondas no ambiente de teste; 4. o limite do gatilho de rebalanceamento está na configuração e os despachantes sabem como o alerta se parece; 5. o pessoal do handoff está alinhado com o takt de chegada dos robôs. As cinco verdes ou eu não assino — faltou uma, adiamos. Um atraso de uma semana custa muito menos que retrabalho pós-go-live.
Quatro modos de falha caros
Falha um: usar AMRs como mão de obra barata para substituir separadores diretamente. Pessoas e robôs se cruzando no mesmo corredor é perder-perder — o site da Flórida pagou o preço dessa lição.
Falha dois: liberar a onda inteira de uma vez. A capacidade do corredor é uma restrição dura; a cadência de liberação do WES precisa seguir o gargalo. A fila de Dongguan é o conto de advertência.
Falha três: exceções sem dono. O robô sinaliza uma exceção, as pessoas assumem que é problema do robô, e a tarefa fica ali duas horas. Minha regra: toda exceção vai por padrão para o human_pool, e o alerta do WES vai direto para o handheld do líder de turno.
Falha quatro: handoffs sem projeto de takt. Duas pessoas na verificação, vinte robôs na fila na frente — nesse tipo de onda, mais robôs só significa morrer mais rápido.
Algo que você pode usar amanhã: não compre robôs primeiro. Puxe as tarefas do mês passado e olhe para elas num gráfico distância × taxa de exceções. Se mais de 60% caírem no quadrante de curta distância e baixa exceção, adicionar robôs é queimar dinheiro — conserte primeiro os percursos das pessoas. Com os percursos limpos, as regras de alocação do WES passam a significar alguma coisa.
Por Lin Xiao, Consultor de implementação de WMS
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.