O último bastião manual
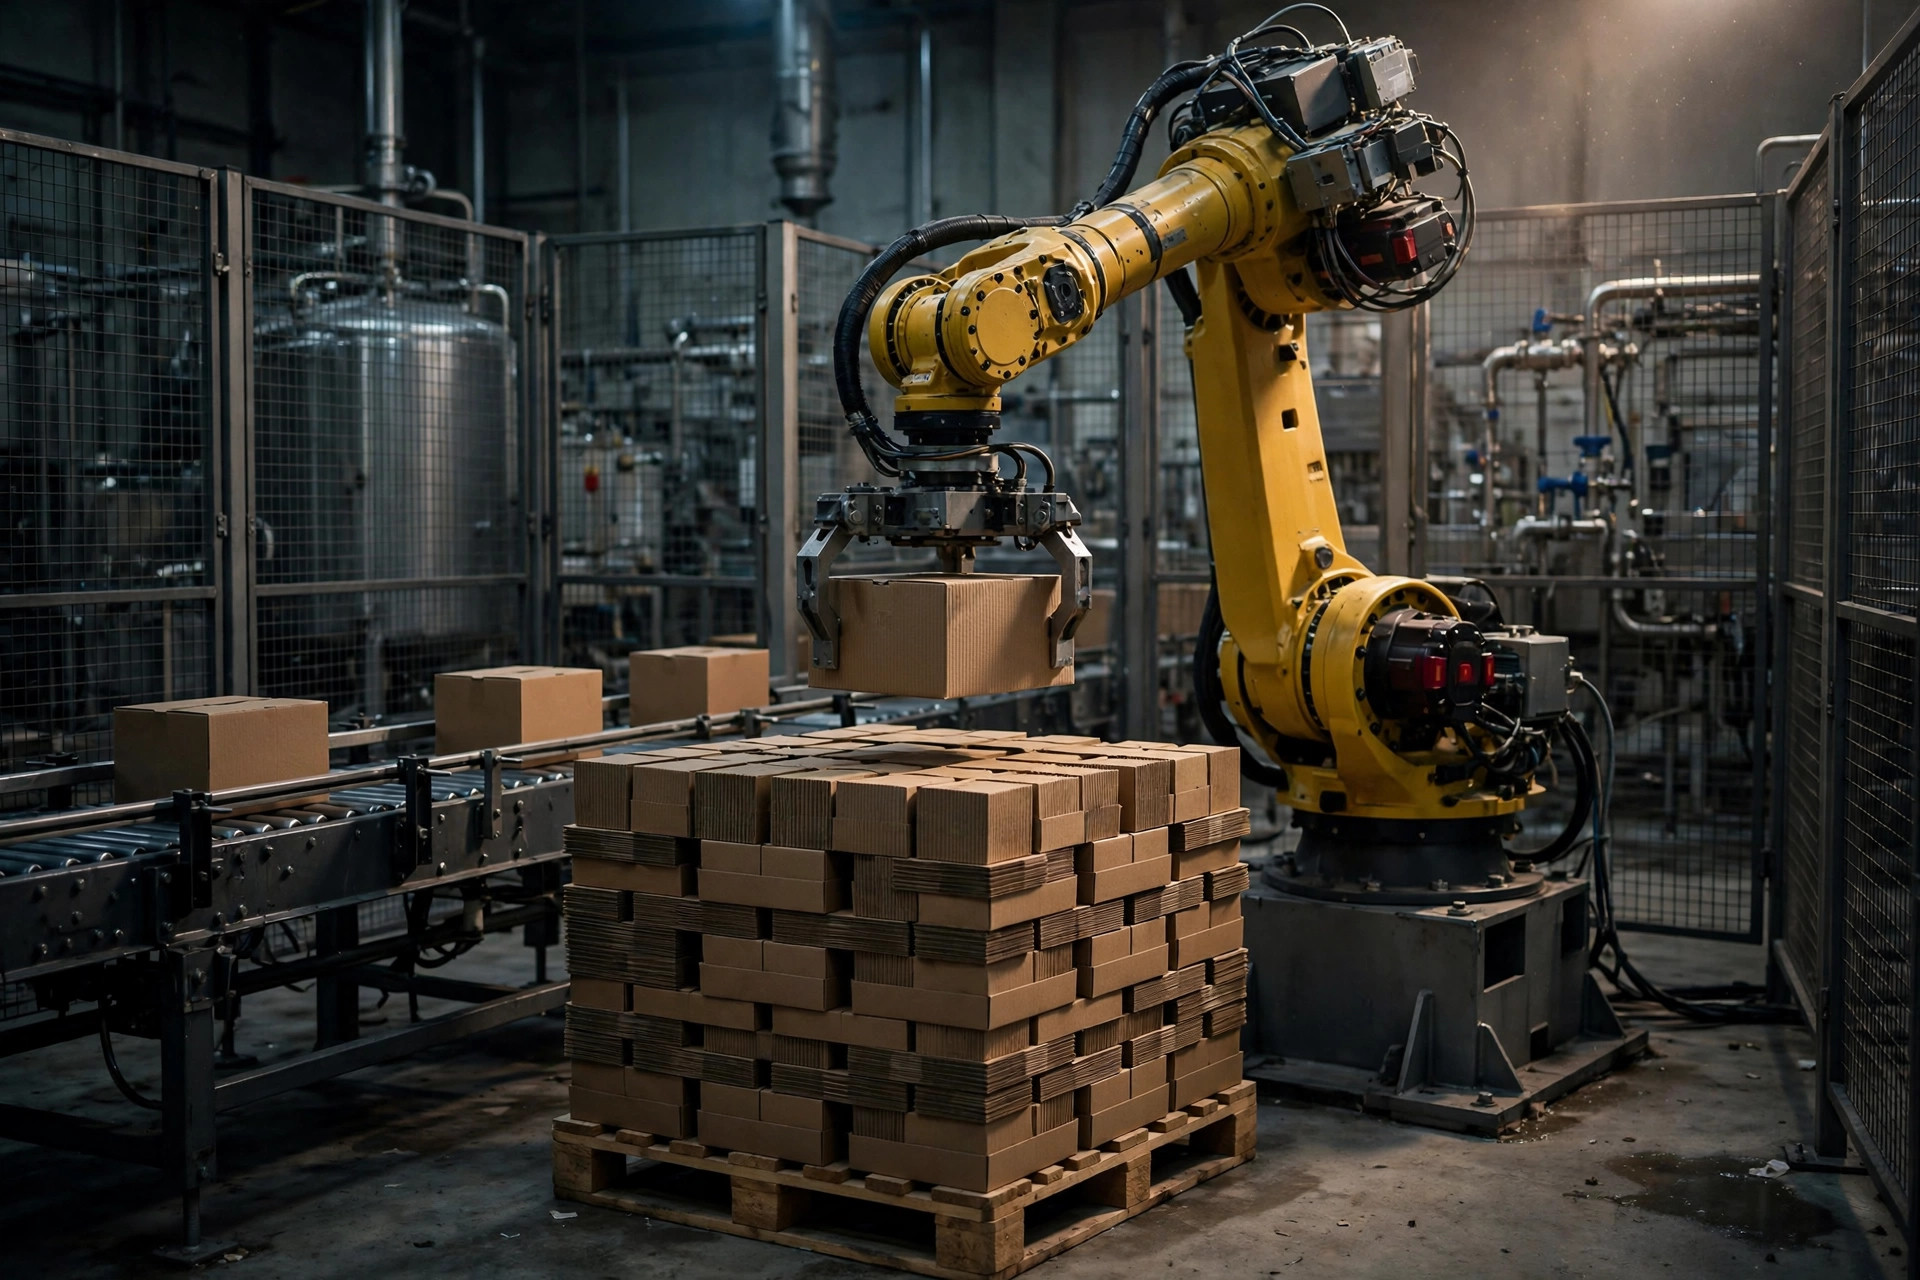
Em muitos armazéns a frente já está automatizada — esteiras, leitura, separação fluindo — e então no fim da linha, dois ou três operadores ainda empilham caixas à mão. A paletização é "o último bastião manual": curvar-se e levantar repetidamente, toneladas por dia, lesões crônicas nas costas — e os jovens simplesmente não querem fazer isso.
A paletização robótica existe para tomar esse bastião: um robô rodando 24/7, paletes perfeitamente uniformes, taxa de tombamento próxima de zero. Mas muitos robôs de paletização acabam "não se encaixando", e a causa é quase sempre uma de duas: um padrão de palete mal ajustado (o palete balança) ou o gripper errado (as caixas caem).
1. Tipos de robô: articulado, pórtico ou colaborativo
| Tipo | Características | Carga útil / velocidade | Ideal para |
|---|---|---|---|
| Articulado (6/4 eixos) | Flexível, área compacta | 10–200 kg, velocidade média-alta | Multi-SKU, lotes pequenos, padrões variáveis |
| Paletizador de pórtico / cartesiano | Simples, rígido | 50–500 kg, alta velocidade | Um/poucos SKUs, alto volume, linhas rápidas |
| Robô colaborativo | Sem cercas, espaço compartilhado | 5–20 kg, baixa velocidade | Cargas leves, espaços apertados, apoio flexível |
Primeiras três perguntas: quanto pesam as caixas, quantas por minuto, quantos SKUs? Alta velocidade com um único SKU (p. ex., uma fábrica de bebidas a 15+ caixas/min) → paletizador de pórtico, rápido e barato. Multi-SKU com mudanças frequentes de padrão → robô articulado, basta trocar programas. Sem espaço para cercas e caixas leves → robô colaborativo como apoio.
2. Padrões de palete: estabilidade vence velocidade
O padrão de palete é a alma da paletização. Um bom algoritmo atende quatro objetivos de uma vez:
- Estabilidade: camadas intertravadas com juntas desencontradas, gravidade centrada — como alvenaria; juntas desencontradas são a regra n.º 1 contra o tombamento;
- Aproveitamento do cubo: 90%+ de aproveitamento da área do palete — não desperdiçar área;
- Etiquetas para fora: códigos de barras/marcas de embarque voltados para fora para leitura na doca, eliminando o reempilhamento;
- Computabilidade: o algoritmo gera padrões automaticamente a partir das dimensões da caixa e do palete — um novo tamanho de caixa ganha padrão novo em 10 minutos.
Padrões comuns:
- Intertravado (amarração de tijolo): cada camada girada 90° ou deslocada meia caixa — o mais estável, a escolha padrão;
- Coluna: camadas perfeitamente alinhadas — rápido de montar mas instável; só para caixas leves com reforço de filme stretch;
- Híbrido: camadas base intertravadas, camadas superiores flexíveis para o espaço restante — equilibra aproveitamento e estabilidade.
Uma métrica dura: num palete pronto de 1.8 m, empurre à mão as caixas da camada superior — mais de 5 cm de deslocamento significa que o padrão ou a precisão de posicionamento precisa de ajuste.
3. Seleção do gripper: pinça, vácuo, garfos ou berço
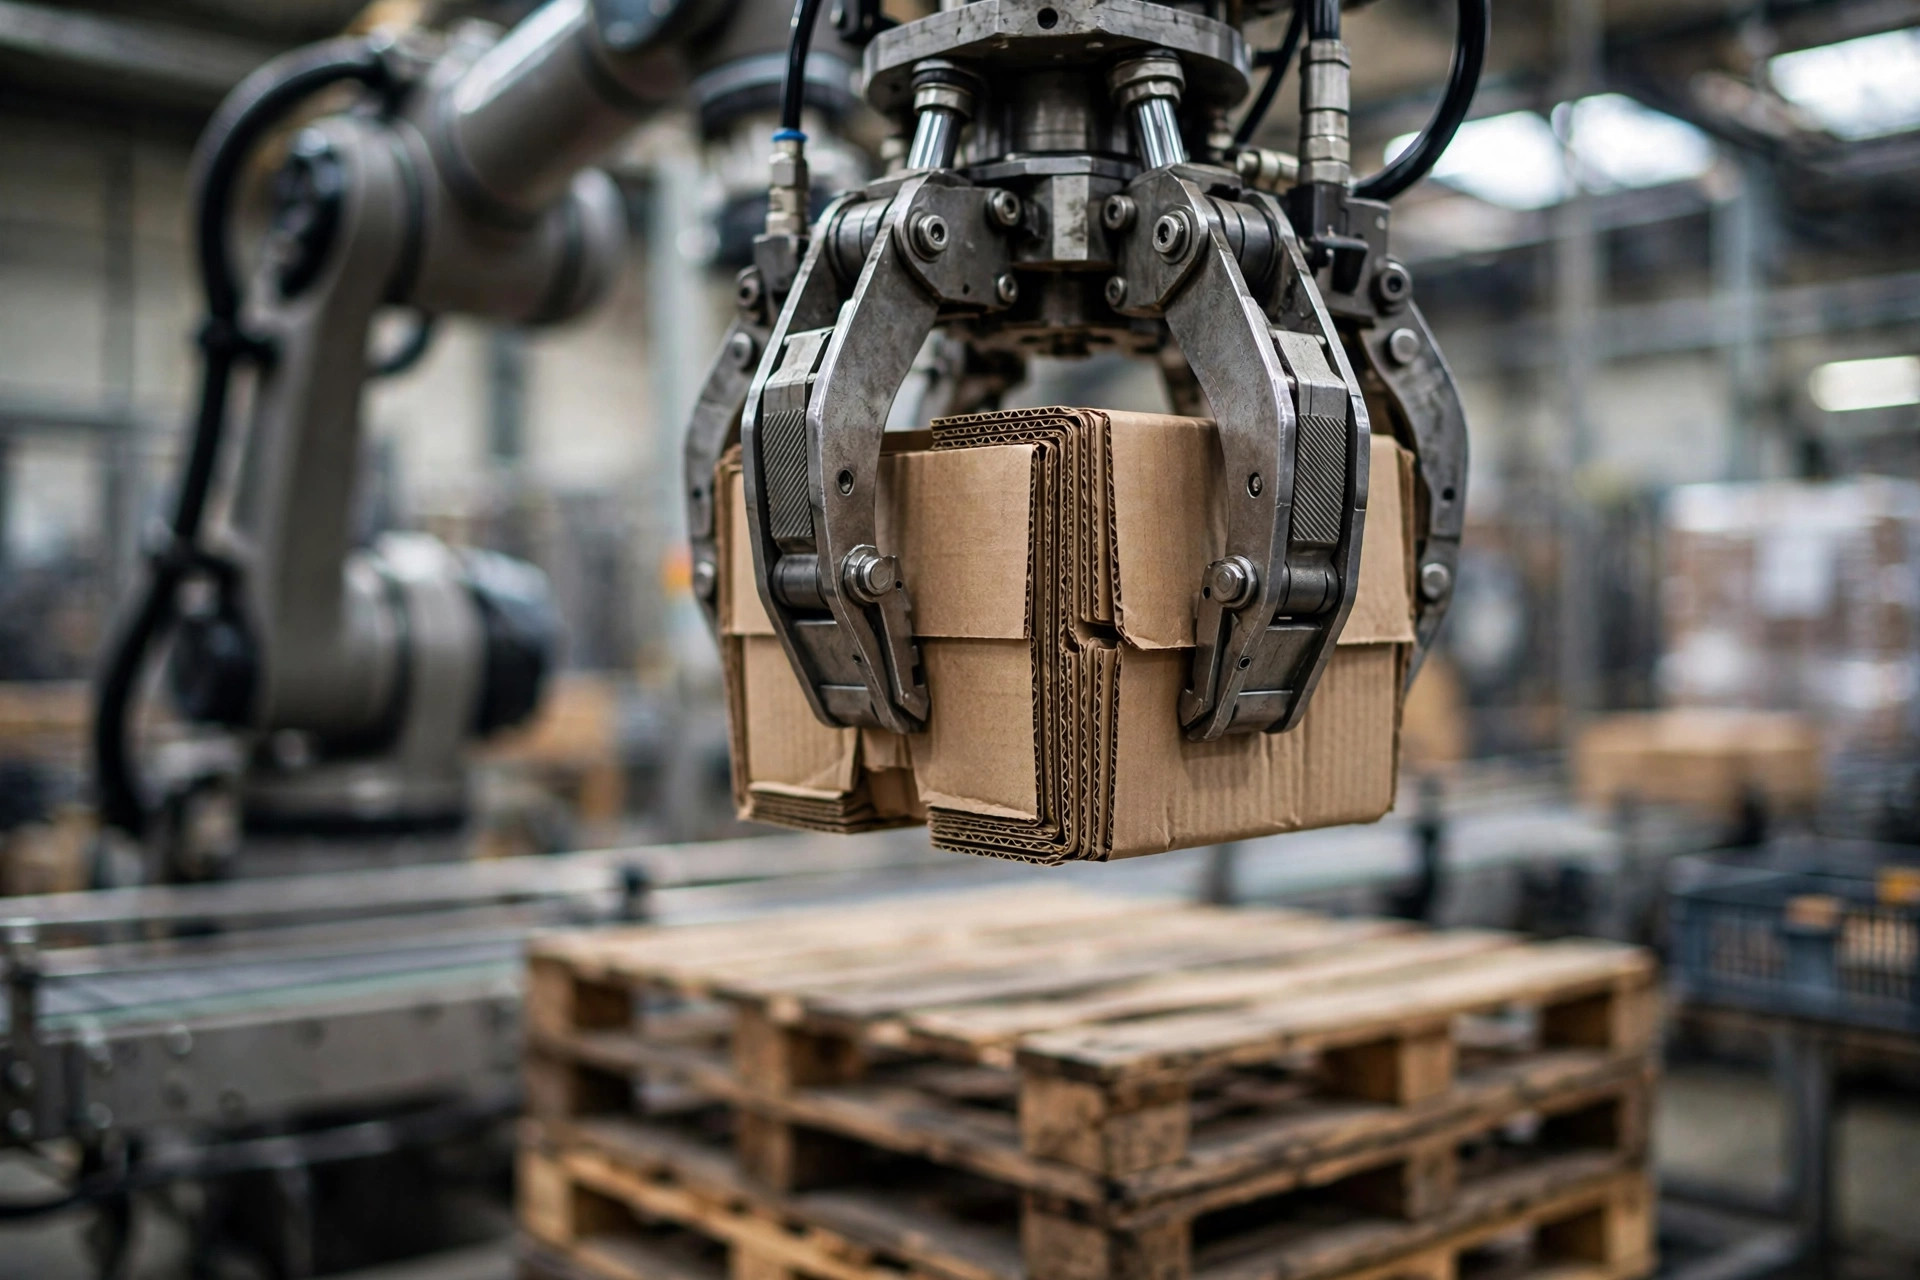
O gripper é o único contato do robô com a caixa. Erre e o melhor algoritmo não vale nada:
- Pinça/aperto: placas laterais abraçam a caixa. O mais universal — bom para caixas de papelão ondulado padrão, agarre por fricção. A força da pinça deve ser regulável: demais amassa, de menos solta.
- Vácuo: ventosas superiores sugam a caixa. Ótimo para topos planos bem selados e rápido. Mas rugas da fita ou furos de ventilação na superfície matam a sucção.
- Garfos/pegada por baixo: dentes sustentam por baixo. O melhor para caixas pesadas e embalagens moles (sacos de arroz, ração) — sem risco de deformação.
- Combinado: pinça + vácuo, abraço + suporte — para caixas mistas e multi-SKU. Mais caro, mas o mais flexível.
Mantra de seleção: olhe primeiro a caixa, depois o gripper. Leve ao fornecedor suas caixas mais pesadas, mais leves, maiores, menores e mais moles para testes ao vivo; filme e escreva os resultados no contrato — o "serve para tudo" verbal não conta.
4. Matemática do tempo de ciclo: não compre um gargalo
O takt do robô deve acompanhar a linha. Fórmula simples:
Taxa requerida (caixas/min) = vazão de pico da linha (caixas/min) × 1.2 (fator de margem)
Exemplo: uma linha com pico de 10 caixas/min precisa de um robô com capacidade nominal de 12+. Um ciclo completo de pega e coloca = ir à posição de pega → agarrar → transferir → posicionar → voltar. Robôs articulados tipicamente ciclam em 8–12 s, máquinas de pórtico em 5–8 s — mas são números ideais sem carga; com posicionamento por visão, computação do padrão e tratamento de exceções, reduza a 80%.
O projeto de estação dupla é o acelerador-chave: enquanto o robô monta o palete A, uma empilhadeira retira o palete B cheio e posiciona um vazio — sem paradas para troca de palete. Configurações de estação única perdem 1–2 minutos por troca — centenas de caixas por dia.
5. Integração com linhas e WMS: sem ilhas
Um robô de paletização precisa conversar com a linha a montante e o WMS a jusante:
- A montante: sinais de entrada da esteira e identificação de caixas (leitura ou visão); o robô troca automaticamente o programa de padrão;
- A jusante: ao completar o palete, o WMS gera automaticamente a etiqueta do palete (SKU, quantidade, lote, padrão), imprime e aplica, e uma empilhadeira/AGV coleta conforme a instrução de expedição;
- Exceções: caixas de entrada tortas, vazias ou danificadas são rejeitadas por visão ou alarmadas — não deixe o robô pegar uma caixa amassada.
| Ponto de integração | Sinal / dados | Tratamento de exceções |
|---|---|---|
| Esteira → robô | Sinal em posição, código da caixa | Rejeição de caixa torta, alarme de caixa vazia |
| Robô → WMS | Palete completo, contagem de camadas | Pausa por anomalia de padrão |
| WMS → impressão e aplicação | Dados da etiqueta do palete | Reimpressão por etiqueta faltante |
| WMS → empilhadeira/AGV | Tarefa de transporte | Fila de espera de palete cheio |
Caso de estudo: retrofit da linha de paletização numa fábrica de bebidas
Contexto: uma fábrica de bebidas no leste da China — linha de 12,000 garrafas/hora, ou seja, 12 caixas/min. Antes, 6 pessoas paletizavam à mão em dois turnos; os padrões dependiam da habilidade manual, com 3–5 paletes tombados por mês; contratar na alta temporada era impossível.
Solução: 2 robôs articulados de quatro eixos + carregadores de palete de estação dupla, grippers de pinça com controle de força regulável, posicionamento de caixas guiado por visão, troca automática de padrão dirigida pelo WMS (3 tamanhos de caixa); etiquetagem automática ao completar com chamada de AGV.
Resultados: 14 caixas/min por robô — a linha nunca fica sem suprimento; pessoal de 12 para 2 (inspeção); paletes tombados: zero; investimento do projeto ~$250K incluindo a integração do AGV, ~$165K/ano de economia em mão de obra — payback em 18 meses.
Armadilhas
- Primeiro a resistência da caixa: um robô empilhando 5 camadas até 1.8 m impõe muito mais carga sobre as caixas de baixo do que o empilhamento manual. Se a resistência à compressão de borda for insuficiente, o melhor padrão desaba do mesmo jeito. Teste a caixa antes de comprar o robô.
- Consistência de entrada: variações de dimensão da caixa maiores que 1 cm derrotam até o melhor algoritmo. Exija estabilidade dimensional do encaixotamento/selagem a montante.
- Não economize em cercas de segurança: robôs articulados precisam de cercas + portões de segurança + paradas de emergência dentro do envelope de movimento (robôs colaborativos exceto). O dinheiro economizado em cercas não cobrirá uma lesão.
- Guarde seus padrões: antes de um novo tamanho de caixa entrar em produção, gere seu padrão em simulação e teste fisicamente — não faça a linha esperar enquanto você ajusta programas.
Conclusão
A seleção da paletização robótica em dois mantras: padrões são sobre "estabilidade", grippers são sobre "a caixa". Padrões estáveis acabam com paletes tombados; o gripper certo acaba com caixas caídas. Some matemática de takt correta e integração sólida de sistemas, e um robô substitui 4–6 pessoas com payback em dois anos — a jogada de automação mais madura no fim da linha de embalagem. Mas lembre-se: robôs não consertam caixas ruins nem entradas caóticas — a qualidade a montante é o fundamento sobre o qual se sustenta a automação da paletização.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.