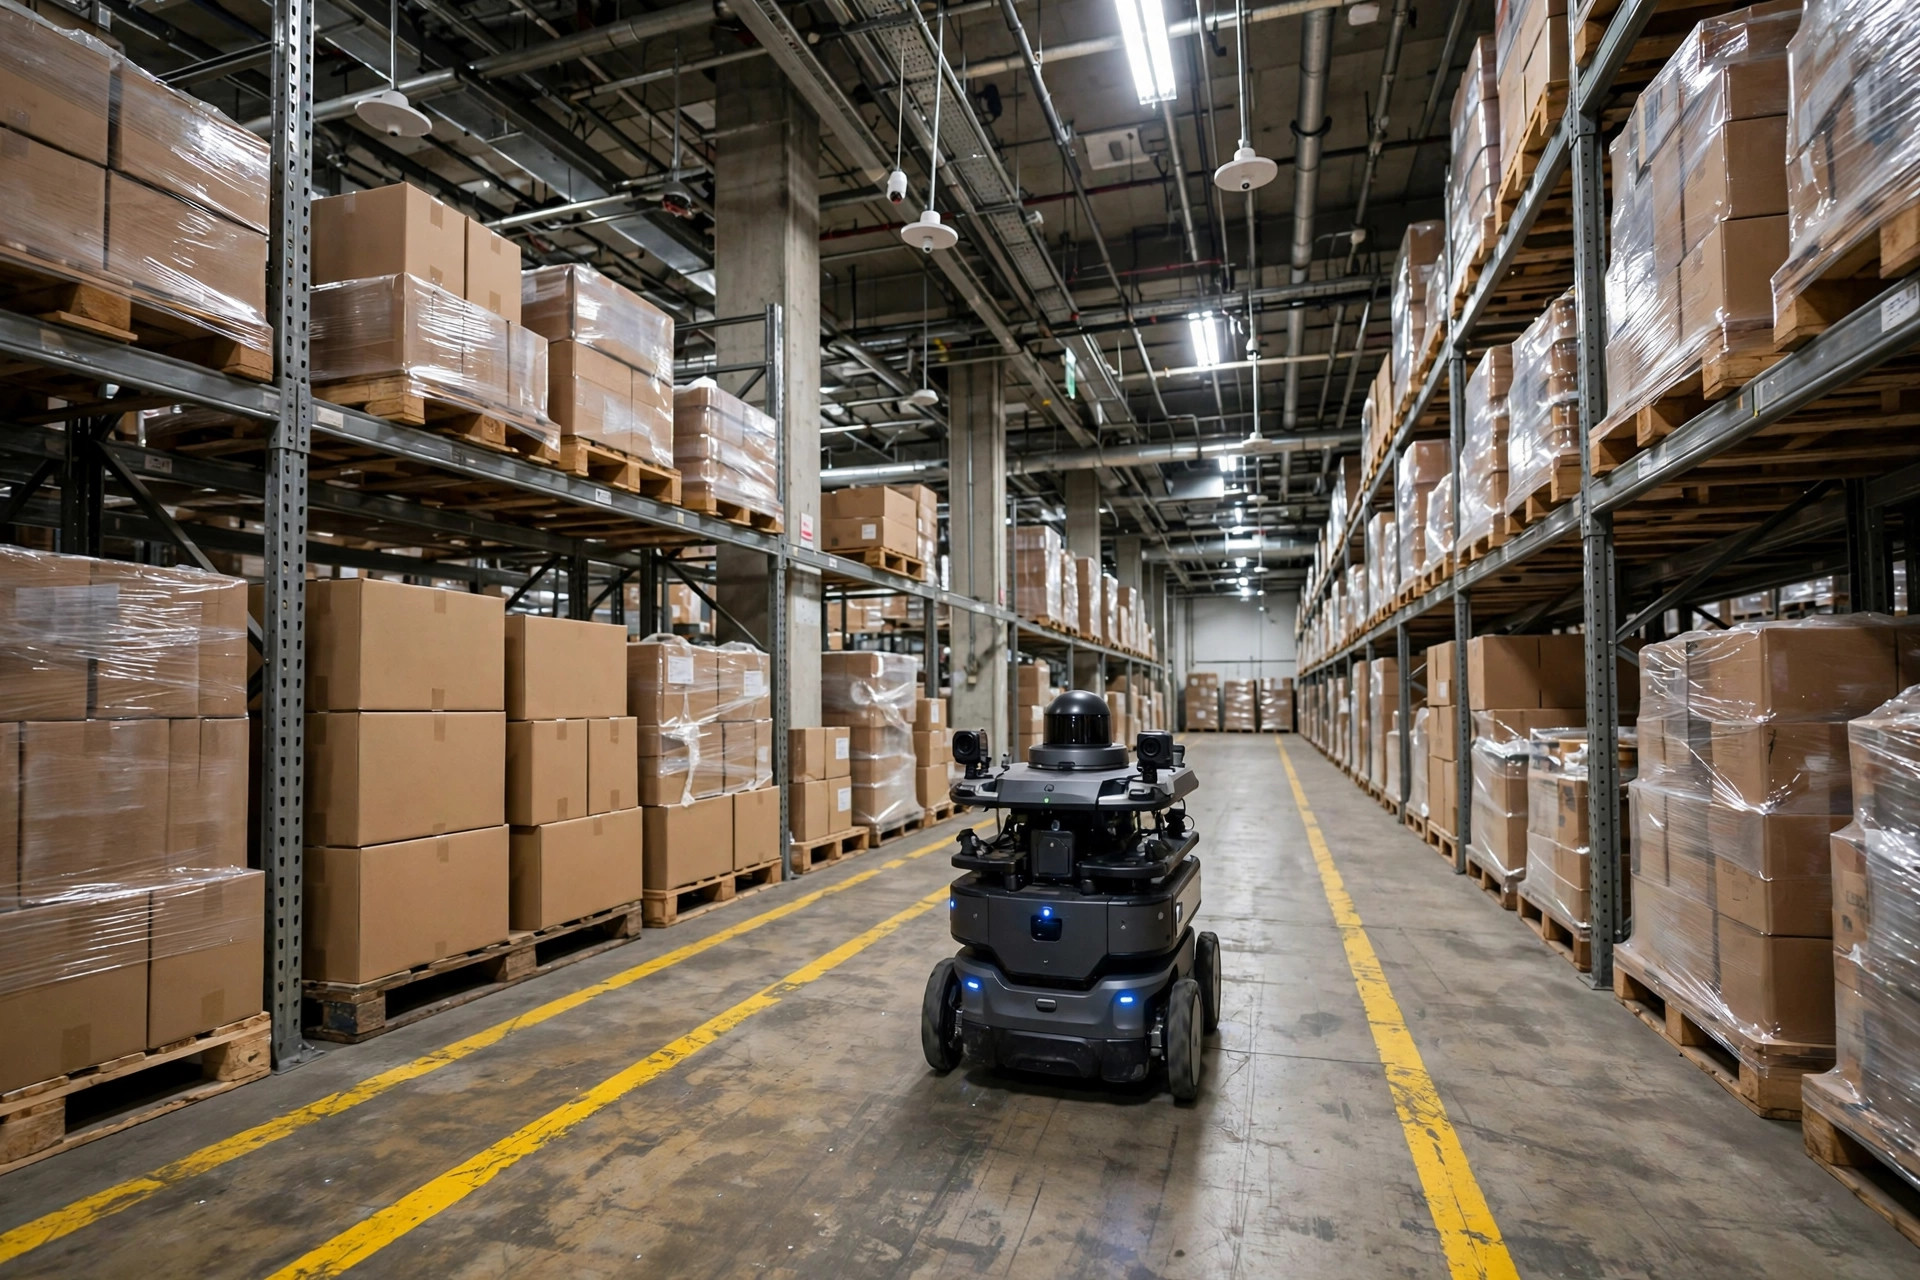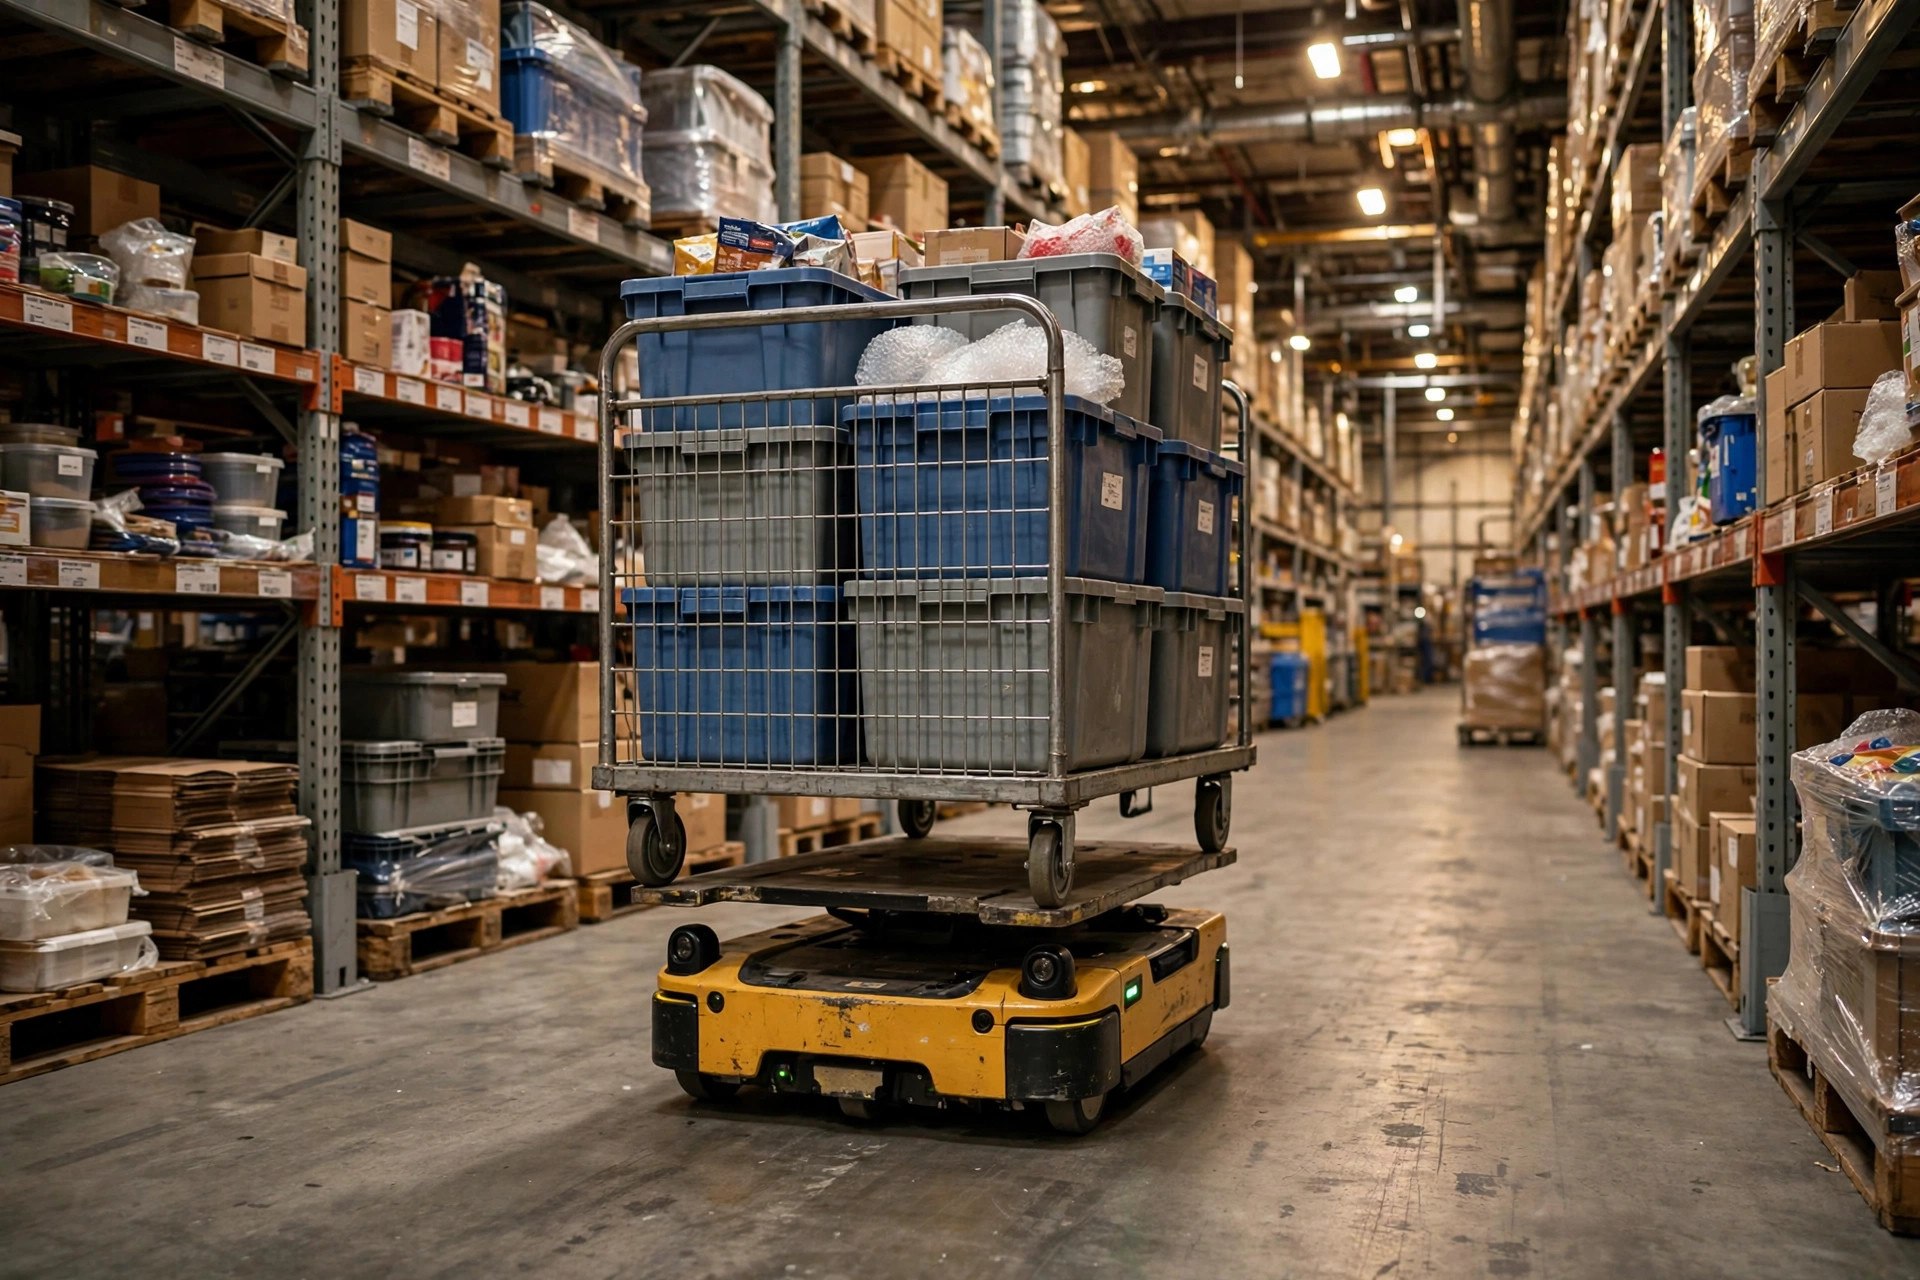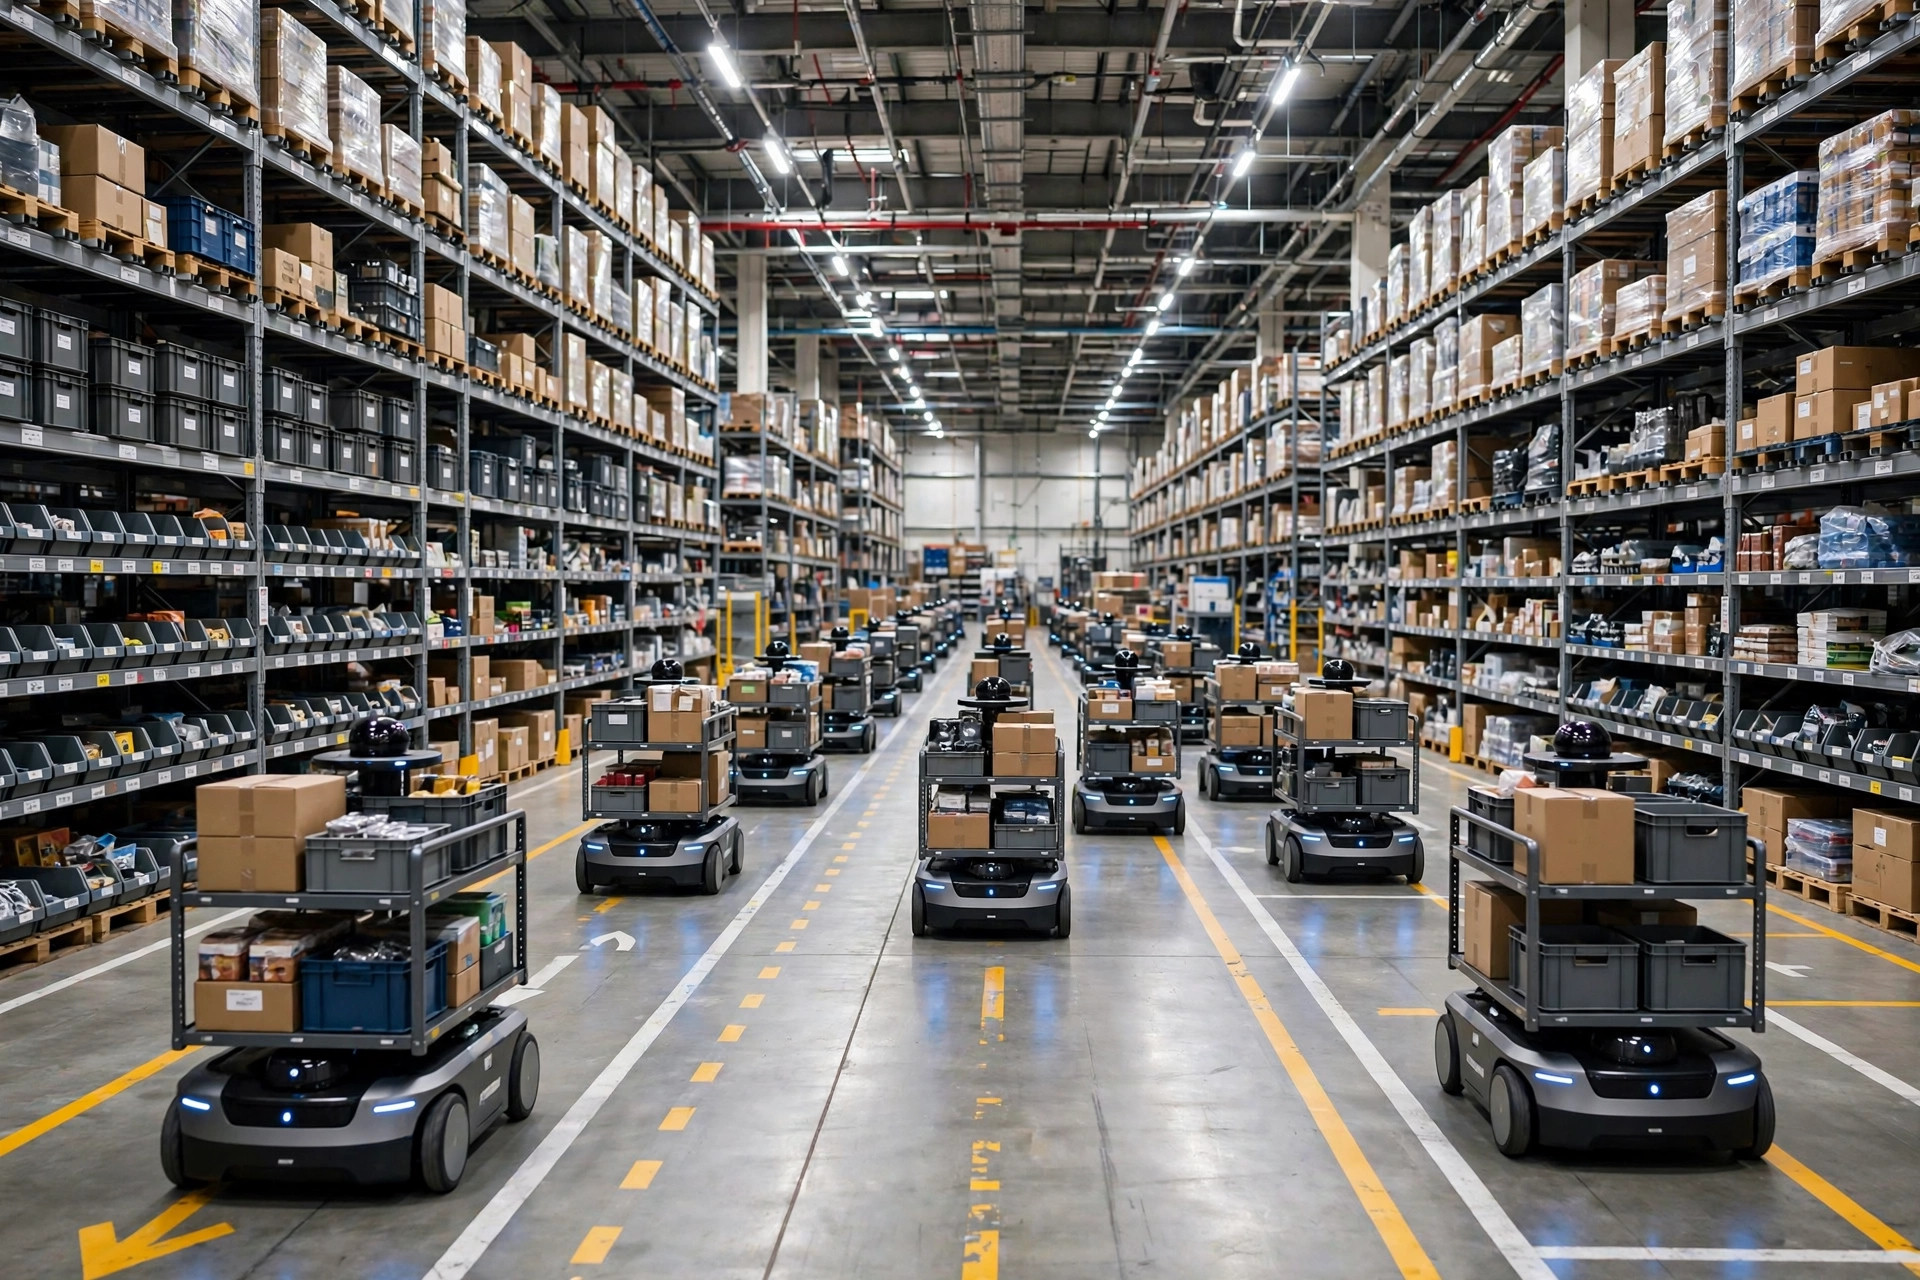
Rotejar um único robô móvel autônomo pelo piso do armazém é um problema resolvido. Coordenar uma centena deles de uma vez, não. A programação multiagente de frotas de AMR é a disciplina de atribuir um fluxo de tarefas em constante mudança a um grupo de executores móveis que não param de atrapalhar uns aos outros — decidir quem pega qual tarefa, qual rota cada robô segue e quem cede em cada interseção. É tanto um problema organizacional quanto algorítmico.
O fenômeno: os problemas de programação crescem com o tamanho da frota
A densidade de implantação de AMRs mudou em etapas na última década. A aquisição da Kiva Systems pela Amazon por $775 million em 2012 é amplamente considerada o ponto de partida; em 2024, a Amazon revelou uma frota de robôs de armazém superior a 700,000 unidades, e fornecedores como Geek+ e Hikrobot agora entregam rotineiramente implantações em uma única instalação com centenas de robôs. À medida que os robôs passam de "um punhado de pilotos" para "uma frota", a programação deixa de ser um problema de navegação de um único robô e se torna um problema de coordenação multiagente.
Por que essa transição importa? Porque a navegação de um único robô responde "como um veículo vai de A a B", enquanto a programação de frotas precisa responder a três perguntas acopladas de uma vez: alocação de tarefas (qual tarefa vai para qual robô), planejamento de rotas (qual rota cada robô segue) e resolução de conflitos (quem cede quando dois robôs querem a mesma interseção). As três estão entrelaçadas: a alocação mais engenhosa não vale nada se os corredores entupirem, e as rotas mais suaves não significam nada se metade da frota ficar ociosa enquanto a outra metade forma fila.
Três abordagens de programação multiagente de frotas: centralizada, descentralizada e baseada em aprendizagem
A pesquisa e a prática industrial na programação multiagente de frotas de AMR convergiram amplamente para três linhas de ataque. Elas não são uma simples classificação do melhor para o pior; representam três visões de mundo diferentes sobre como lidar com a incerteza.
Abordagem 1: otimização centralizada — um cérebro para todo o piso
Um programador central detém o estado global: cada tarefa pendente, a posição de cada robô, o nível de bateria e a carga. A atribuição de tarefas é tipicamente resolvida com algoritmos de atribuição (métodos de estilo húngaro e suas variantes), enquanto o planejamento de rotas usa A* estendido no tempo ou métodos sensíveis a conflitos como CBS (busca baseada em conflitos). Todas as decisões são calculadas em um só lugar e despachadas para a frota.
O atrativo é o determinismo. Com informação global, o programador pode, em princípio, calcular a solução de maior throughput; o processo de decisão é registrado, reproduzível e auditável — uma vantagem genuína em ambientes com requisitos estritos de conformidade de segurança.
Os custos são igualmente claros. Primeiro, a complexidade computacional: a alocação de tarefas é combinatória e os tempos de solução disparam à medida que a frota cresce, forçando os engenheiros a limitar o cômputo com heurísticas e horizontes recuantes — momento em que "ótimo global" se torna uma aproximação. Segundo, a fragilidade de ponto único: se o programador central travar ou a rede tremer, o comportamento da frota se degrada abruptamente. Terceiro, a abordagem assume informação quase completa, enquanto armazéns reais entregam tudo menos isso: as chegadas de tarefas são estocásticas, o Wi-Fi oscila e os robôs quebram.
Vi um caso clássico durante uma visita a um armazém de fulfillment de e-commerce no Inland Empire da Califórnia no ano passado: cerca de 120 AMRs transportadores de prateleiras sob programação centralizada, com taxas de viagem vazia maravilhosamente baixas na simulação. Em produção, as chegadas de tarefas em rajadas do WMS forçaram replanejamento constante, e na alta temporada — cerca de 20,000 pedidos por dia — o sistema repetidamente recorreu a regras simples porque "não conseguia calcular rápido o suficiente". A otimização centralizada tem o teto mais alto, mas suas exigências de qualidade de entrada excedem rotineiramente o que um armazém real pode fornecer.
Abordagem 2: negociação descentralizada — cada robô por si, educadamente
A via descentralizada empurra a tomada de decisão para baixo: cada AMR atua como um agente independente, reivindicando tarefas por meio de mecanismos de leilão ou lance (o menor lance vence), enquanto os conflitos de interseção são tratados por regras de prioridade ou negociação local. Não há cérebro central; os robôs trocam apenas a informação de que precisam.
As forças são a robustez e a escalabilidade: adicionar robôs significa adicionar nós, sem modelo central a reconstruir; a falha de um único robô fica local; a tolerância a interrupções de comunicação é maior, pois um robô desconectado pode continuar se movendo sob regras locais em vez de congelar no lugar.
O preço é a otimalidade local. Cada robô vê apenas sua vizinhança, de modo que o comportamento coletivo pode se assentar em equilíbrios subótimos — vários robôs convergindo para a mesma zona quente de picking e entupindo-a, ou um impasse educado em um corredor estreito enquanto cada um espera o outro se mover primeiro. Mais difícil ainda é a explicabilidade: o comportamento emergente em sistemas distribuídos resiste à previsão, e as revisões pós-incidente muitas vezes terminam sem que ninguém consiga dizer exatamente "quem se moveu primeiro".
Um centro de distribuição 3C no leste da China oferece um caso representativo: cerca de 80 AMRs de separação entraram em operação em 2023 com programação descentralizada baseada em leilões. A operação diária foi suave e escalar foi genuinamente fácil. Mas quando os picos promocionais dobraram a densidade de tarefas, o custo de negociação nas interseções subiu visivelmente, com episódios de robôs esperando uns aos outros até que corredores de prioridade definidos por humanos quebraram o impasse. Descentralizado não significa "sem gestão" — desloca a complexidade do algoritmo central para o desenho de regras e o tratamento de exceções.
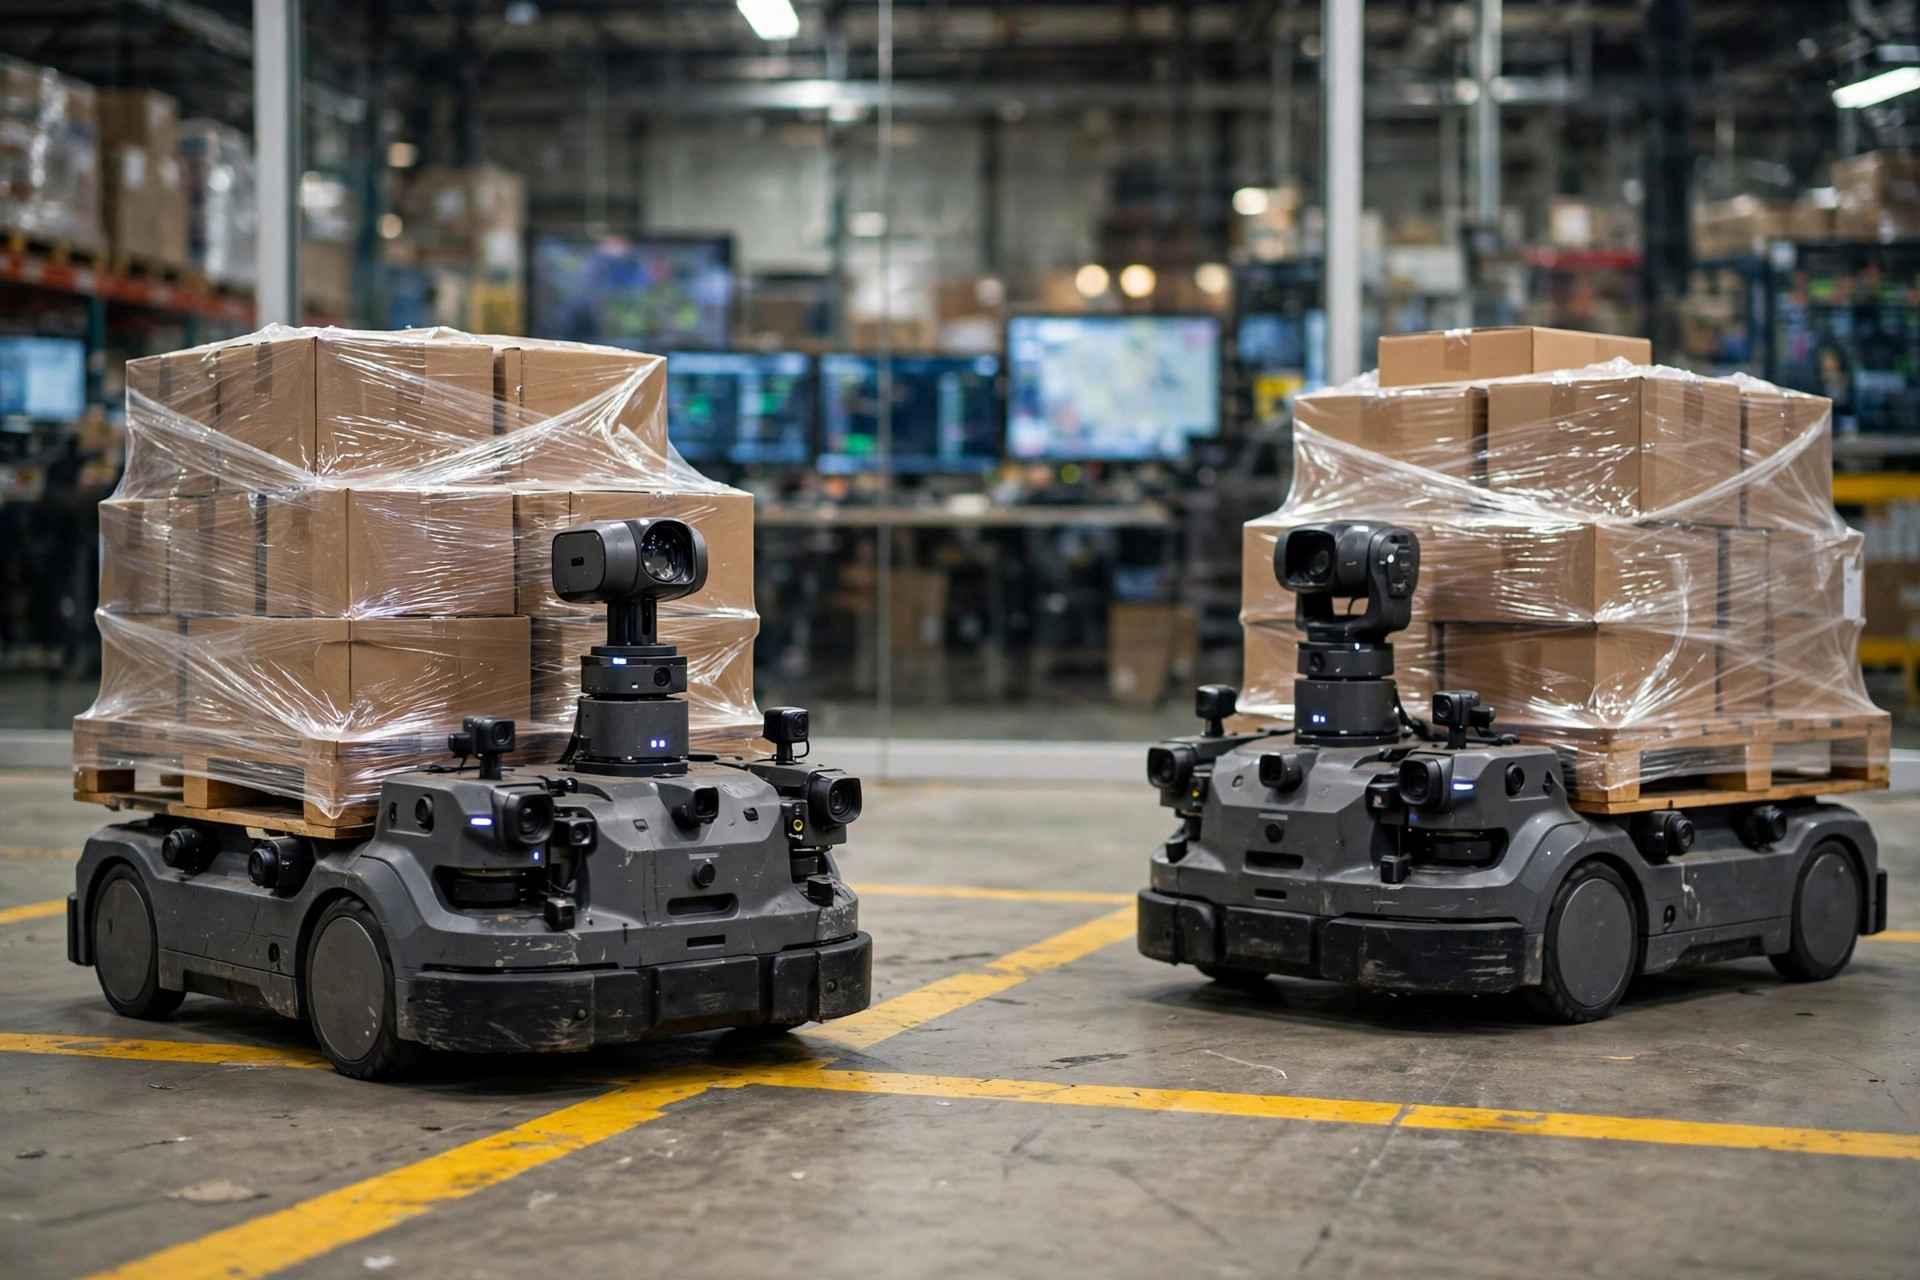
Abordagem 3: políticas baseadas em aprendizagem — deixar a frota aprender a cooperar sozinha
A terceira via é o aprendizado por reforço multiagente (MARL): centenas de agentes praticam em simulação até convergirem para estratégias cooperativas, que são então implantadas em robôs físicos. Em teoria, isso pode descobrir padrões de coordenação que nenhum engenheiro humano projetaria — um certo ritmo de cessão, por exemplo — e adaptar-se naturalmente a ambientes dinâmicos.
Mas vários obstáculos se interpõem entre essa abordagem e a implantação em larga escala. Primeiro está a lacuna simulação-realidade: uma política que performa maravilhosamente na simulação pode falhar diante do ruído de sensores, do atrito do piso e da variância de carga no hardware real, e quem já fez transferência sim-to-real sabe que o último quilômetro de ajuste costuma custar mais que o próprio treinamento. Segundo está o problema da caixa-preta: políticas neurais resistem à auditoria, o que as torna difíceis de certificar em contextos críticos de segurança, como zonas compartilhadas entre humanos e robôs. Terceiro está o custo de treinamento: o MARL em larga escala exige cômputo substancial para retornos que permanecem incertos.
Daí o padrão real hoje: métodos baseados em aprendizagem aparecem sobretudo na camada de "previsão" — prever chegadas de tarefas, antecipar congestionamentos — em vez de tomar as decisões eles mesmos. Deixar a IA servir como conselheira antes de promovê-la a comandante é o caminho de engenharia mais realista.
Escolher uma abordagem de programação de frotas: sem bala de prata, só adequação
Comparar lado a lado as três abordagens de programação multiagente de frotas de AMR deixa a lógica de seleção mais clara:
| Dimensão | Otimização centralizada | Negociação descentralizada | Políticas baseadas em aprendizagem |
|---|---|---|---|
| Decisor | Programador central | Cada robô de forma independente | Política de grupo treinada |
| Escala da frota | Melhor em escala pequena a média; precisa de degradação em escala muito grande | Melhor escalabilidade; adicionar robôs adiciona nós | Mais difícil de treinar à medida que a escala cresce |
| Capacidade de resposta | A latência de replanejamento é o gargalo | Resposta local rápida | Inferência rápida, mas dependente da qualidade do modelo |
| Falha de ponto único | Frágil; uma pane central atinge tudo | Robusto; falhas ficam locais | Depende da arquitetura de implantação |
| Explicabilidade / auditabilidade | Forte; decisões repetíveis | Fraca; comportamento emergente difícil de prever | A mais fraca; caixa-preta |
| Maturidade de implantação | A mais alta; padrão dos fornecedores principais | Média; exige desenho cuidadoso de regras | A mais baixa; sobretudo pilotos |
Um julgamento contraintuitivo merece ênfase: a abordagem com maior throughput na simulação não necessariamente vence em produção. O "ótimo global" centralizado repousa sobre duas suposições — informação completa e cômputo instantâneo — e armazéns reais descontam ambas pesadamente. Um desenho subótimo de reação rápida e degradação elegante — digamos, alocação grosseira de tarefas centralizada combinada com resolução local distribuída de conflitos — frequentemente supera um ótimo mas frágil. Em engenharia, "não colapsar em más condições" vale mais que "ótimo em boas condições".
Outro fato subestimado: o próprio algoritmo de programação responde por talvez trinta por cento da dificuldade da implantação. Os setenta por cento restantes são estratégia de carregamento, zoneamento do mapa e coordenação com o WMS e os operadores humanos (granularidade de tarefas, propriedade de exceções). Já vi mais de um projeto em que a equipe de algoritmos ajustou o CBS à perfeição, apenas para o throughput ficar limitado por docas de carregamento insuficientes. A programação de frotas nunca foi apenas um problema de algoritmos.
Perspectiva: arquiteturas híbridas agora, métodos baseados em aprendizagem como a variável de longo prazo
Causalmente, as três abordagens encarnam três atitudes em relação à incerteza: a centralizada a elimina com cômputo, a descentralizada a tolera com redundância e a baseada em aprendizagem se adapta a ela com dados. No curto prazo, arquiteturas híbridas (alocação grosseira central mais resolução local distribuída) dominarão as implantações, alcançando um equilíbrio aceitável entre auditabilidade e robustez; os componentes baseados em aprendizagem entrarão pela previsão e pelo ajuste de simulação antes de migrar para a tomada de decisão.
Olhando mais adiante, uma pergunta aberta: à medida que os números de AMR continuam subindo e robôs humanoides, empilhadeiras não tripuladas e caminhões autônomos se juntam aos mesmos pisos, o limite da "programação de frotas" se expandirá de "uma classe de equipamento" para "um sistema operacional de tráfego para o local inteiro"? Nesse dia, o programador coordenaria participantes de tráfego heterogêneos em vez de uma frota homogênea — potencialmente uma mudança de paradigma maior que as três abordagens de hoje. Por enquanto, essa pergunta não tem resposta padrão.
Por Dr. Chen, pesquisador de cadeia de suprimentos
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.