
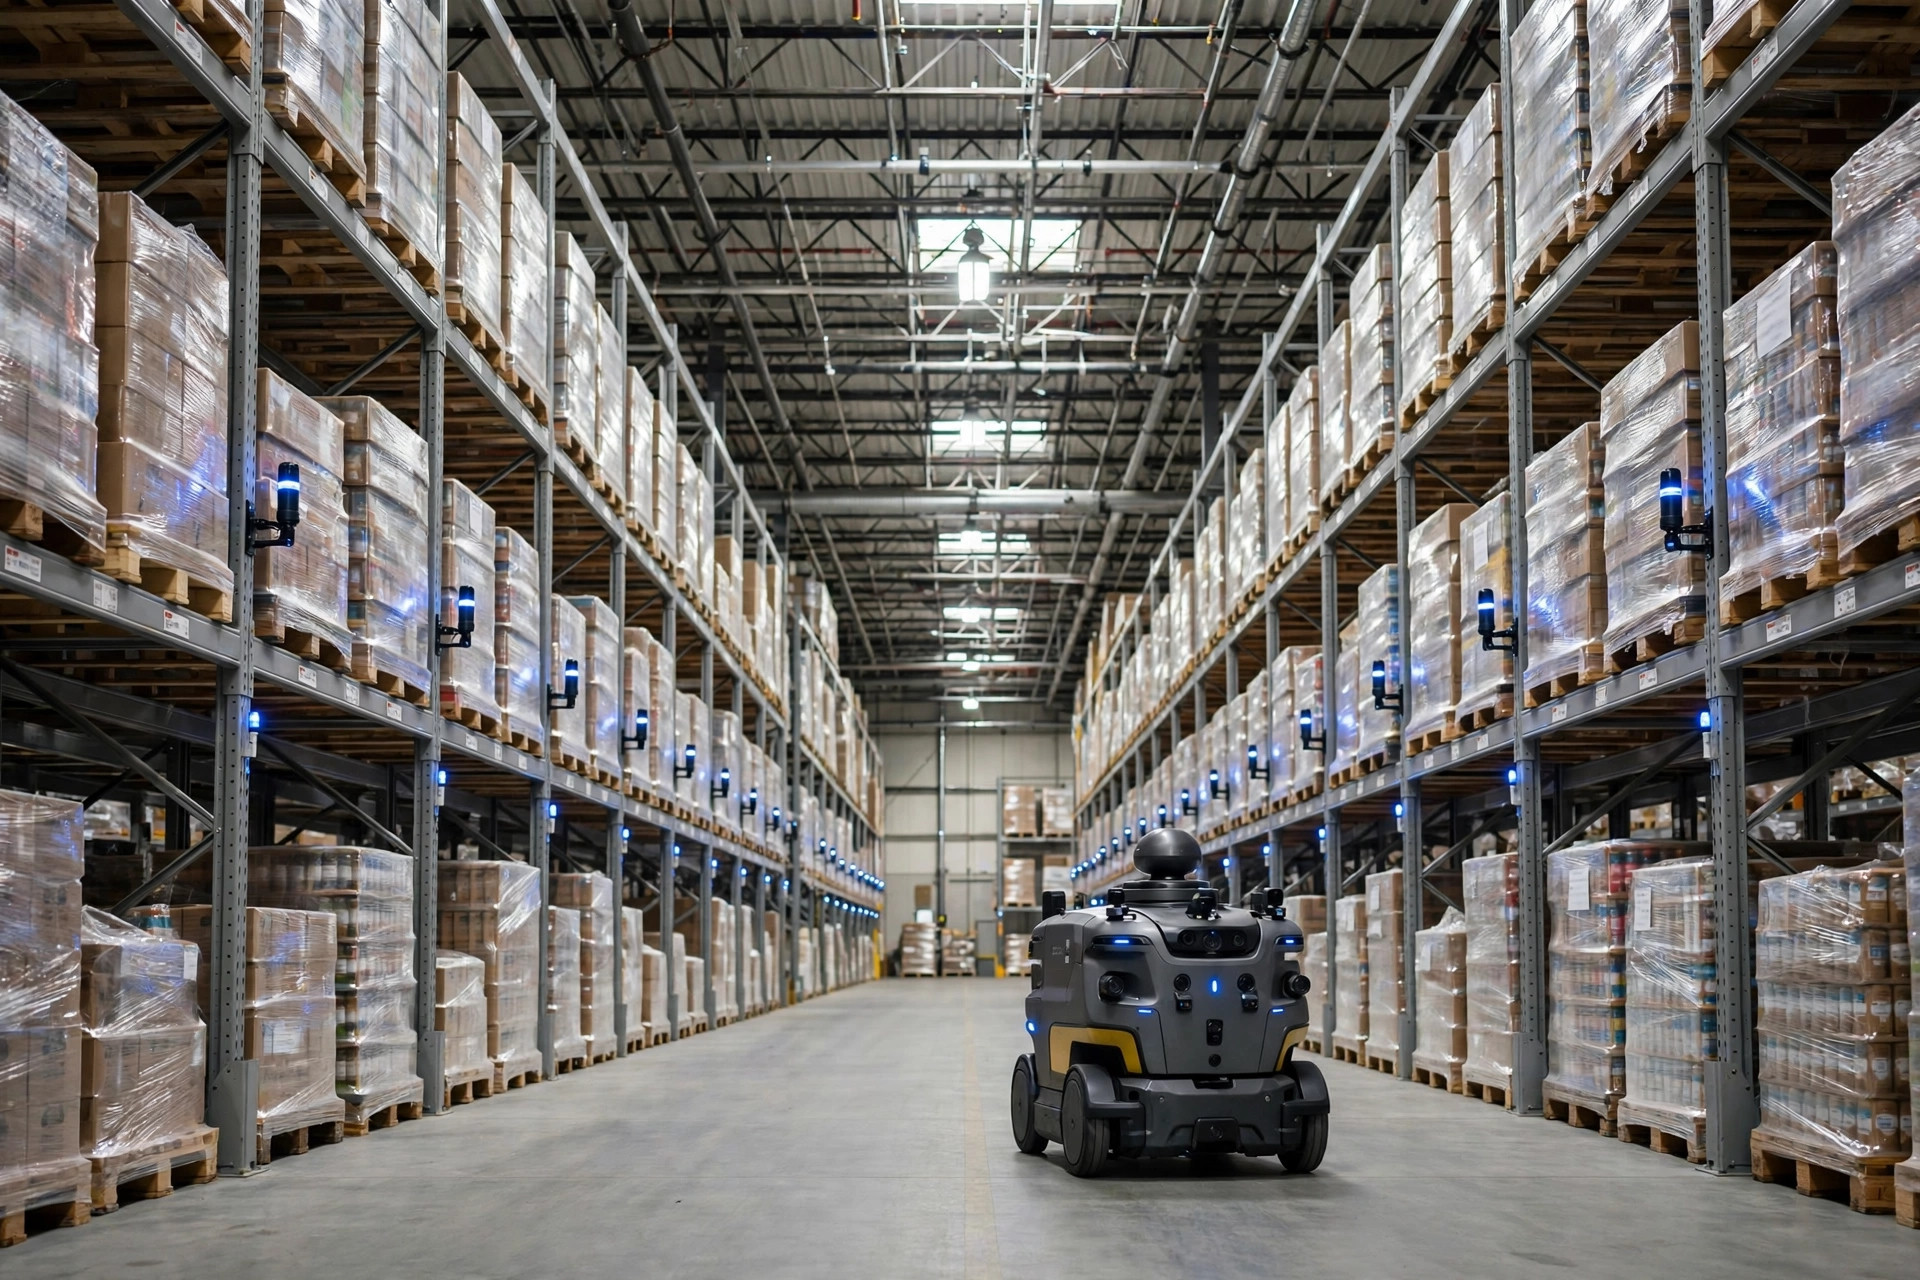
Meu veredito de entrada: noventa por cento dos casos de uso de posicionamento em armazéns não precisam de precisão centimétrica. Rastreamento submétrico estável e confiável vence precisão bruta todas as vezes. UWB, câmeras e LiDAR falham cada um à sua maneira em ambientes internos. Fundi-los cobre realmente as lacunas, mas a fusão é cara, complicada e faminta por manutenção. Apenas cenários específicos recuperam o investimento. Para a maioria dos armazéns é exagero. Começo por aqui porque já vi dinheiro demais morrer de "excedente de precisão".
A necessidade subjacente é real. Empilhadeiras dividindo corredores com pedestres precisam de alertas de colisão. Frotas de AMR precisam de despacho ao nível do endereço. Dados de deslocamento de separadores alimentam a otimização de rotas. Tudo precisa responder "quem está onde neste prédio". O GPS morre em ambientes internos, daí toda a indústria de posicionamento interno. Mas antes de escolher uma tecnologia, façam-se uma pergunta: preciso saber "mais ou menos qual zona" ou "com precisão de dezenas de centímetros"? Esses dois requisitos diferem em custo por uma ordem de magnitude.
Onde cada abordagem de sensor único falha
UWB foi o mais badalado nos últimos anos. O princípio é simples: âncoras montadas em tetos e paredes, tags em empilhadeiras ou pessoas, distância calculada pelo tempo de voo do sinal de rádio, precisão genuinamente na faixa do decímetro. O diabo mora nos detalhes. Primeiro, porta-paletes metálicos são o inimigo natural do UWB: os sinais de rádio rebatem entre as estruturas e o multipercurso come uma boa fatia da precisão de laboratório. Números de laboratório e números de armazém são duas coisas diferentes. Segundo, as âncoras precisam ser densas, cobrir um prédio grande é engenharia de verdade, e cada mudança no layout dos porta-paletes exige novo levantamento das posições das âncoras. Terceiro, as tags precisam de recarga: gerenciar recarga, distribuição e perda de centenas de tags é uma operação em si mesma. Já vi um projeto em que o posicionamento funcionava bem e tudo desabou em "não conseguimos achar as tags".
As abordagens baseadas em visão (câmeras mais SLAM visual) são baratas: o armazém já tem câmeras, então o custo de hardware é quase zero. Mas a fraqueza é direta: mudou a iluminação, deriva. Turno diurno contra noturno, uma fileira de fluorescentes queimados, o farol de uma empilhadeira apontado para a lente: a precisão oscila junto. Os porta-paletes bloqueiam a visão, os paletes empilham e os pontos característicos somem. E algo que os fornecedores raramente mencionam: câmeras filmando trabalhadores disparam seu próprio trabalho de conformidade de privacidade. Em armazéns dos EUA com sindicatos fortes, só isso pode matar um projeto.
O LiDAR, a rota da maioria dos AMR com SLAM embarcado, é preciso e à prova de iluminação, mas caro e frágil em ambientes dinâmicos. Um armazém não é estático: empilhadeiras cruzando o tempo todo, posições de paletes mudando diariamente, uma área temporária de staging surgindo na alta temporada. Os mapas ficam obsoletos a cada poucos dias e precisam ser reconstruídos. Num centro de distribuição de 120.000 pés quadrados perto de Chicago, o primeiro trabalho da frota de AMR toda manhã era reescanear o mapa: na alta temporada, essa rotina comia meia hora de capacidade.
O problema comum: cada sensor tem uma zona de conforto, e armazéns são desconfortáveis em todo lugar.
Como a fusão cobre realmente as lacunas
Fusão em uma frase: deixar cada sensor fazer o que faz de melhor e cobrir um ao outro. UWB fornece a coordenada absoluta: "estou neste ponto deste prédio". Visão ou unidades inerciais fornecem o movimento relativo: "acabei de me mover tanto nesta direção". O LiDAR fornece a geometria local: "é assim que os obstáculos ao meu redor se parecem". Algoritmos de filtragem costuram os fluxos para que, quando um deriva, os outros o puxem de volta.
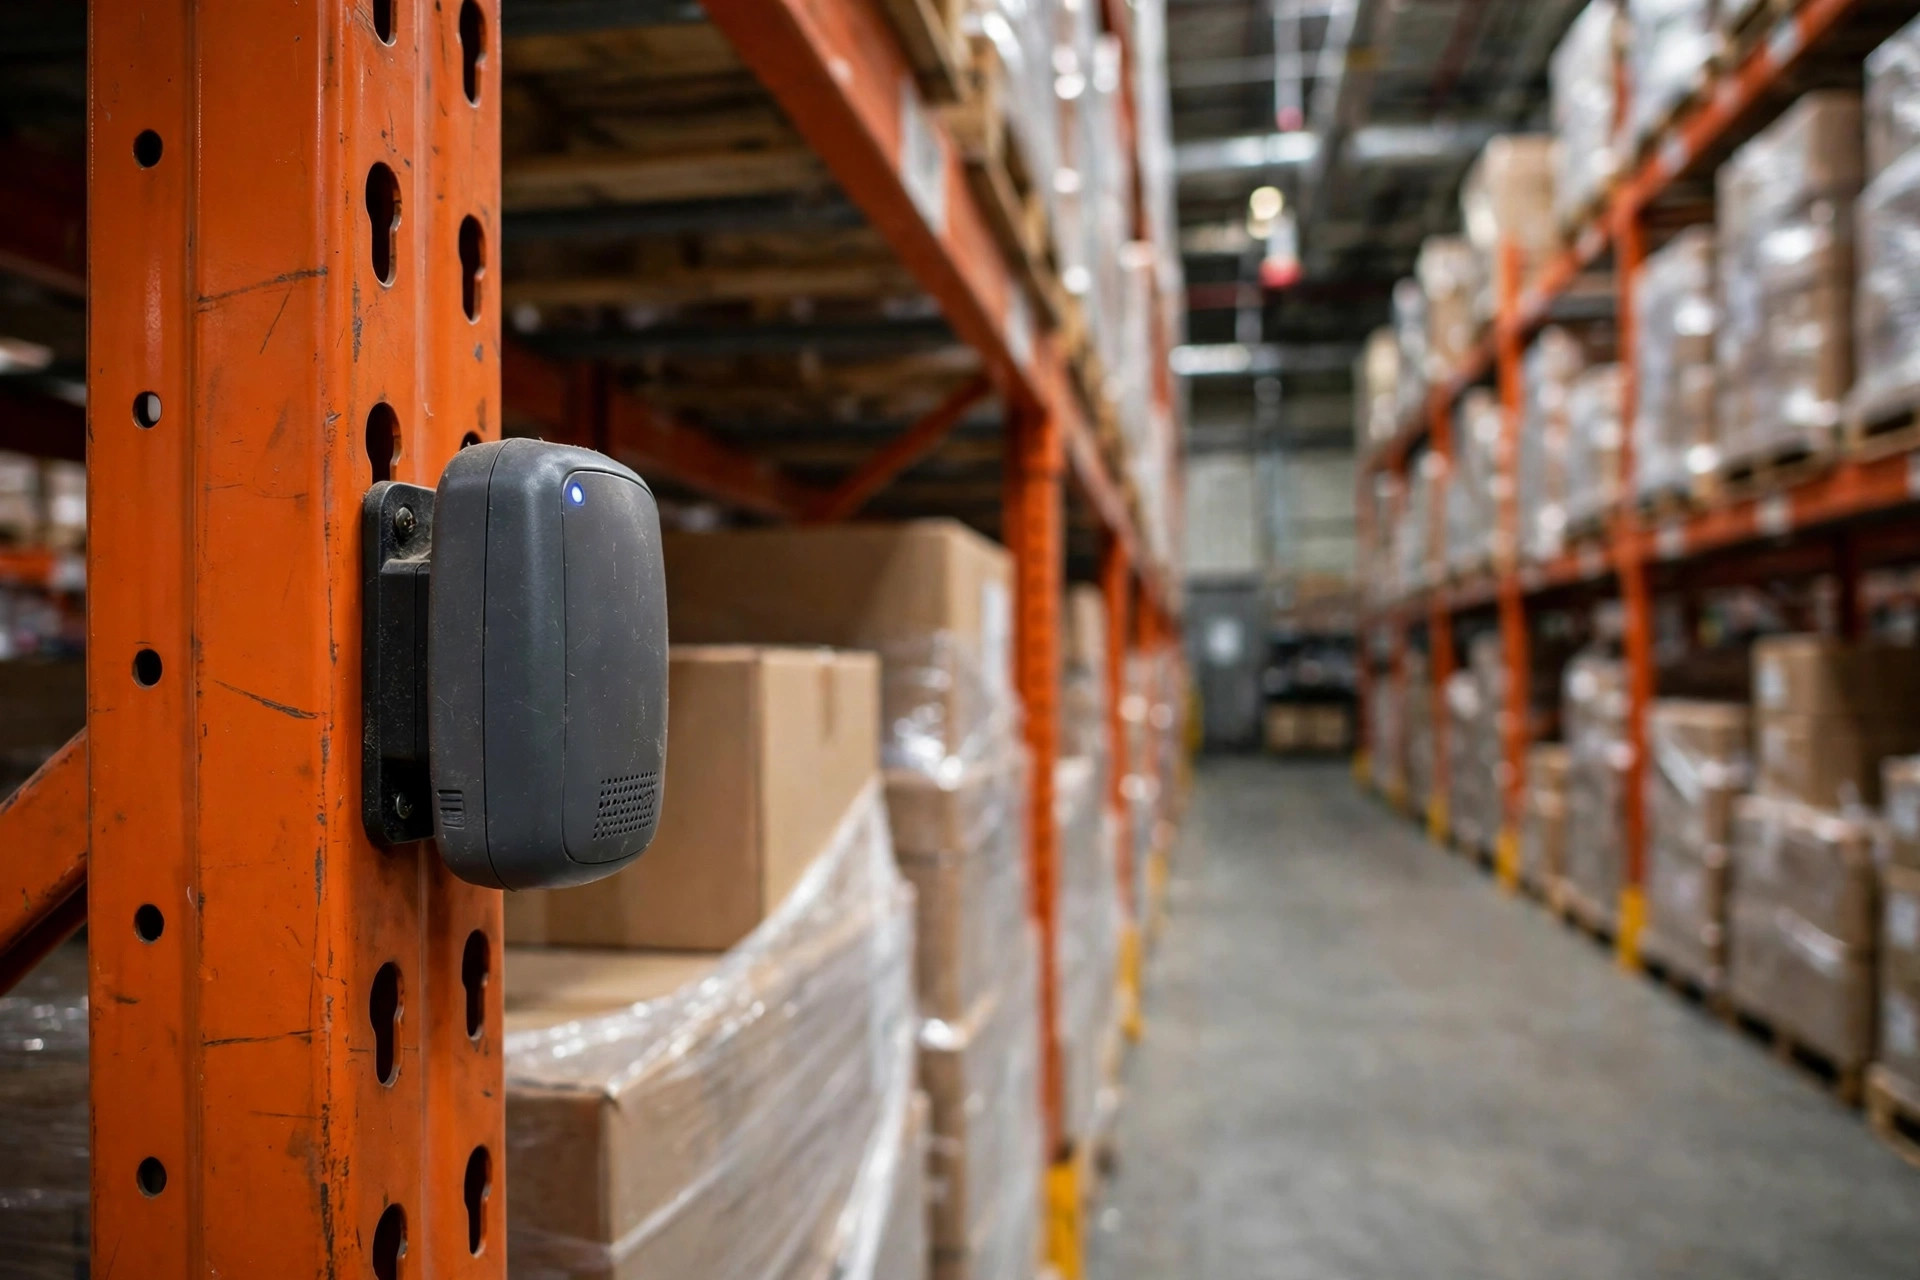
O efeito é real: durante os segundos em que o UWB apanha das reflexões das estruturas, inércia e visão seguram a linha; nos pontos cegos das câmeras, o fixo absoluto do UWB segura a linha. Um mais um pode dar mais que dois. Mas aqui vai um banho de realidade: só se a calibração for bem feita. Sincronização temporal e calibração espacial mal feitas entre sensores transformam a fusão em um mais um menor que dois: vários fluxos de dados errados se contaminando, mais difíceis de depurar que qualquer sensor sozinho. A complexidade de depuração da fusão cresce de forma multiplicativa, não linear.
Então fusão não é "aparafusar sensores juntos". É um compromisso de engenharia. Precisa de cuidado a longo prazo: calibração, ajuste de parâmetros, triagem de anomalias. Um armazém médio sem esse time técnico compra um sistema que precisa de alimentação permanente.
Quando compensa — e quando é dinheiro jogado fora
Três cenários justificam. Primeiro, segurança crítica: áreas densas de grande altura onde empilhadeiras e separadores se misturam, precisando de alertas de proximidade e evasão de colisão; precisão ligada diretamente à segurança humana não é onde se corta. Segundo, despacho de frota de AMR com precisão ao nível do endereço, onde os algoritmos de agendamento amplificam os erros de posição à medida que a frota cresce. Terceiro, otimização de deslocamentos em prédios grandes: acima de cerca de cem mil pés quadrados, as milhas economizadas por separador vezes o efetivo produzem economias de mão de obra que cabem numa planilha, e o investimento em precisão mostra retorno.
A lista do que não compensa é mais longa. Um prédio de vinte a trinta mil pés quadrados se vira bem com marcadores QR no piso mais a lógica de endereços do WMS: a empilhadeira escaneia um marcador ao passar e a posição se recalibra. Simples, barato, zero manutenção. Se tudo que precisam é "a empilhadeira está mais ou menos no recebimento ou na expedição?", beacons Bluetooth ou posicionamento por Wi-Fi bastam: precisão pior por uma fração do custo. O desperdício mais comum que vejo: a gerência ouve "o armazém ao lado instalou UWB", instala também, e descobre que nenhum processo de negócio precisa de fato dessa precisão. O dinheiro extra fica ali juntando poeira.
Mais três armadilhas que o deck do fornecedor não mostra. Primeiro, instalar as âncoras é um projeto único, mas a manutenção é para sempre: cada movimento de porta-paletes ou mudança de layout dispara novo levantamento, e isso entra no custo total de propriedade. Segundo, aprisionamento ao fornecedor: tags, âncoras e algoritmos da mesma casa; trocar de fornecedor é começar do zero. Terceiro, o que acontece com os dados importa mais que o posicionamento em si: uma vez que os fluxos de localização chegam ao WMS, alguém está olhando, e ações de otimização vêm a seguir? Se não, até o rastreamento perfeito é só um dashboard caro.
Conselho acionável para amanhã: ainda não comprem hardware. Peguem sua planta e circulem cada cenário que exige de verdade posição precisa. Se não conseguirem circular três, parem de falar de fusão. Se forem em frente, pilotem um corredor por um mês e registrem perda de pacotes, eventos de deriva e horas semanais de manutenção. Bons dados conquistam a expansão. O valor de um sistema de posicionamento se calcula, não se vende.
Traduzido do inglês. Em caso de divergência, prevalece a versão em inglês.





