작년 11월 피크 시즌 직전 주, 중국 동부의 한 3PL 이커머스 풀필먼트 센터에서 잊을 수 없는 야간 근무가 있었다. 2:30 AM, 랙을 끌던 AMR 한 대가 주 동선 한가운데서 멈췄다 — 보관 구역과 피킹 존 사이를 오가는 200대가 넘는 로봇들의 유일한 통로였다. 뒤에 10여 대의 로봇이 줄을 섰고, RCS 지도 전체가 빨갛게 변했으며, 피킹 스테이션은 일이 끊겼다. 43분 만에 정리됐지만, 3,000건이 넘는 주문이 밀렸다. 사후 분석 결과는 거의 모욕적이었다: 그 로봇의 배터리 잔량은 12%, RCS는 건물 반대편까지 가는 장거리 작업을 배차했고, 로봇은 절반쯤 가서 배터리가 바닥났다.
이게 배터리 배차의 잔인한 면이다: 몇 달은 조용하다가, 죽은 로봇 한 대가 건물 전체를 멈춰 세운다. 완전 해부다 — 배터리 인식 RCS 배차, 임계값 수학, 2:30 AM에도 통하는 페일세이프와 구조 플레이북, 그리고 무선 충전이 왜 쇼룸 장난감인지.
연료 게이지 읽기
RCS 배차는 손님을 태우기 전에 연료부터 확인하는 택시 기사의 셈법이다. 모든 작업은 에너지 추정치와 대조된다 — 거리, 리프트, 충전기로 돌아오는 귀환 구간 — 잔량과 맞대본다:
remaining charge ≥ task drain + safety margin + return drain
많은 현장은 로봇이 작업을 끝낼 수 있는지만 확인하고 귀환 구간은 잊는다 — 집으로 가는 길에 죽는 건 통로를 막는 더 비싼 방법일 뿐이다.
세 단계 임계값, 연료 게이지의 눈금처럼. 1단계, 작업 진입 (~30%): 이 밑으로는 신규 작업 금지 — 손에 든 일을 끝내고 충전한다. 2단계, 강제 복귀 (~20%): 이 선을 넘으면 무조건 복귀, 지금 당장 가장 가까운 충전기로. 3단계, 하드 페일세이프 (12–15%): 서 있는 자리에서 주차, 고장 신고, 빨간 경고등, 사람 기다림. 절대 발동되지 않게 설정한다; 발동했다면 1·2단계가 둘 다 새고 있었던 것이다.
세 단계, 앞 단계가 놓친 걸 다음 단계가 잡는다. 너무 많은 창고가 20% 단일 기준이나 아예 기준 없이 돌리며, 로봇이 저전압을 알아서 감지하리라 믿는다. 리튬 방전 곡선의 후반부는 절벽이다 — 12%에서 0%까지 몇 분이면 끝난다.
선을 어디에 그을 것인가
임계값을 너무 높게 잡으면 로봇들이 충전기에 붙어산다. 너무 낮게 잡으면 통로에서 죽는다. 트레이드오프는 이렇다:
| 강제 복귀 임계값 | 일 충전 횟수/대 | 충전기 대기 | 멈춤 위험 | 함대 가동률 |
|---|---|---|---|---|
| 35% | 5–6 | 피크에 10+ min 대기 | 거의 없음 | ~78% |
| 25% | 3–4 | 가끔 대기 | 낮음 | ~86% |
| 15% | 2–3 | 대기 거의 없음 | 중~고 | ~91% |
| 10% | 1–2 | 없음 | 높음; 피크엔 확정 | ~93% — 사고 한 번이면 날아감 |
수학은 이렇다: 100대 규모의 현장이 복귀 임계값을 15%에서 30%로 올리면, 로봇 한 대당 하루 약 1.5회 추가 충전 × 왕복 25분 + 대기 — 100 × 1.5 × 25 ≈ 62.5 로봇-시간/일. 2–3대의 로봇이 24시간 내내 헛도는 셈; 1년이면 2–3대 분량의 출력이 오버헤드로 타 들어간다.
10%에서는 가동률 칸이 보기 좋다 — 기대 손실 가격을 매기기 전까지. 주 동선 멈춤 사고 한 번: 43분, 3,000건의 지연 주문, 죽은 로봇 한 대를 둘러싼 10여 명. 지연 주문 1건당 전비용 $0.30으로 계산하면 SLA 패널티 제외하고도 $900 — 사고 한 번에 네 자릿수. 1년에 두세 번이면 절약한 가동률 포인트가 전부 날아간다.
그래서 선은 중간에 그어진다: 강제 복귀 20–25%, 작업 진입 30% 안팎, 하드 페일세이프 12–15% — 24/7 이커머스 운영의 실무 범위다. 출발점이지 종착지가 아니다: 냉동 창고, 중량 화물, 경사 많은 레이아웃은 이 숫자를 5–10 포인트 위로 밀어 올린다.
하나 더: 충전기 비율 — 로봇 8–10대당 충전기 1대. 너무 적으면 피크 시간에 대기 줄이 서고, 로봇들은 복귀선을 넘기며 대기하다 충전기 문 앞에서 죽는다: 전력에 가장 가까운 곳에서 전력 부족. 너무 많으면 노는 하드웨어를 사는 셈. 이 1:8–1:10은 2시간 급속 충전과 25% 복귀 임계값을 가정한 것; 충전 속도가 다르면 수식을 다시 계산한다.
페일세이프: 세 개의 게이트
임계값은 종이 위의 숫자다. 페일세이프는 행동이다.
게이트 1 — 저전압 시 배차 거부. 배차 전 RCS가 배터리 사전 점검을 돌린다: 예상 소모(귀환 구간 포함)가 잔량을 초과하면 거부하고 다른 로봇으로 돌린다. 핵심은 동적 추정 — 빈 로봇과 1톤을 끌고 가는 로봇의 에너지 소모는 천지 차이이고, 냉동고와 상온 바닥도 마찬가지다. 모델에 화물 중량과 온도를 보정 계수로 넣지 않으면 장식에 불과하다.
게이트 2 — 작업 중 가장 가까운 충전기로 우회. 로봇이 작업 도중 복귀선을 넘으면, RCS가 작업을 동결하고 가장 가까운 빈 충전기를 예약한다(예약이지, 그냥 가리키는 게 아니다 — 두 로봇이 같은 충전기에 달려들면 안 된다), 작업은 재배차한다. WCS 지도에는 저전압 우회 중으로 표시돼 다른 로봇들이 미리 우회한다.
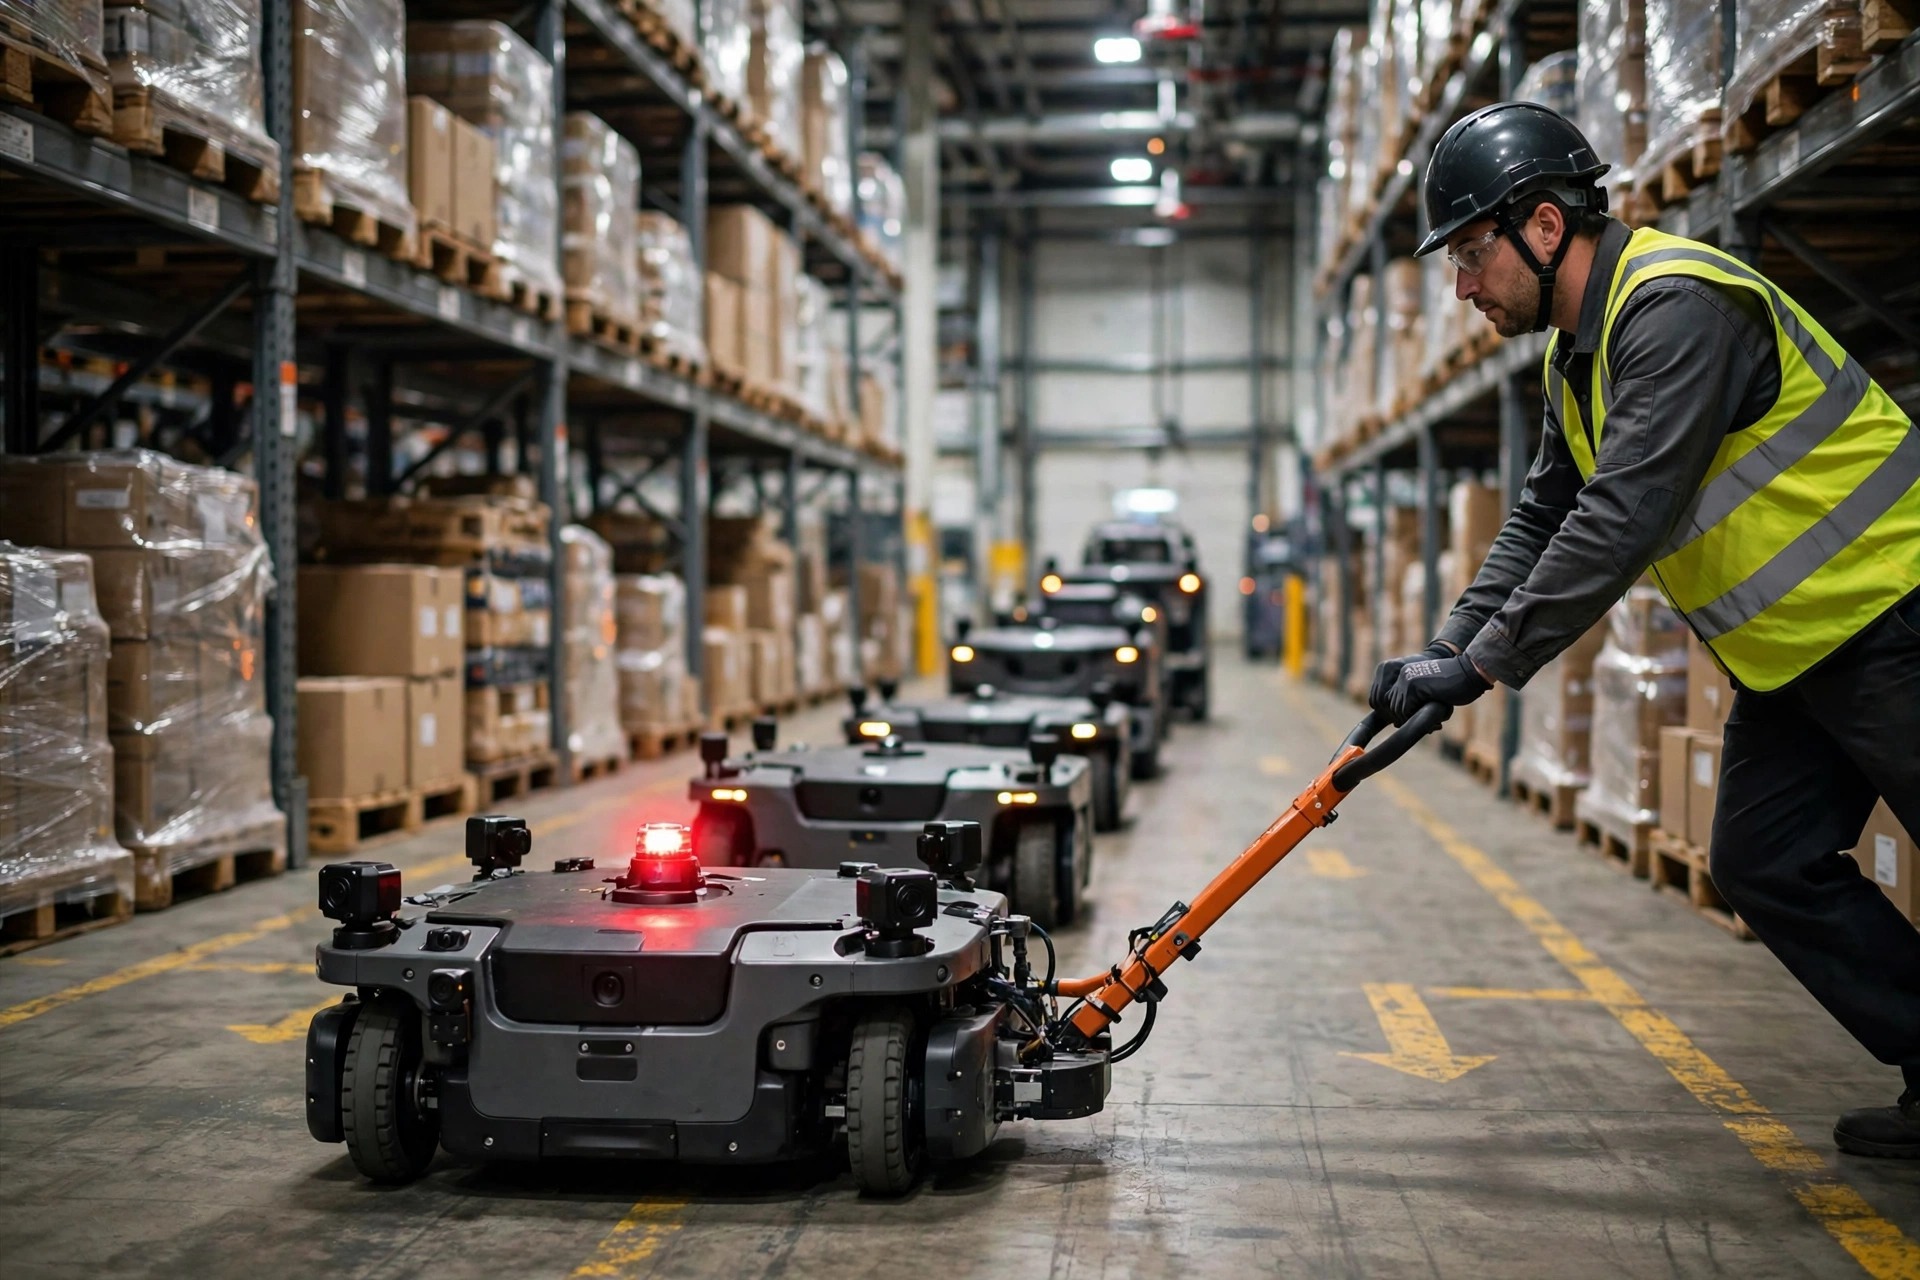
게이트 3 — 소방 훈련처럼 훈련된 인력 구조 SOP: (1) RCS가 당직자 휴대폰과 현장 디스플레이로 경보 발송 — 통로 + 좌표. (2) 지명된 구조자가 5분 안에 현장 도착 — 지명된 사람, 한가한 사람이 아니다; 교대당 2명. (3) 주 동선 양 끝 캐비닛에 견인 바 또는 핸드 카트 상비. (4) 가장 가까운 대기 베이로 견인 — 충전기보다 가깝다; 먼저 통행 복구 — 그다음 RCS에서 도로 차단 해제. (5) 리셋: 충전기 연결, 티켓 종료, 배터리/위치/작업 유형 기록. 이 로그가 임계값을 조정한다.
20%가 어디서나 20%는 아니다
2024년 12월, 중국 남부의 한 콜드체인 물류센터(영하 18°C 냉동고)가 상온 현장의 파라미터를 그대로 복사해 AMR 60대를 가동했다: 복귀 임계값 20%. 첫 주에 멈춤 사고 5건 — RCS 화면은 22%였는데 로봇은 그냥 멈춰 섰다.
추위에서는 리튬 내부 저항이 오르고, 가용 용량은 약 70%로 떨어지며, 방전 곡선은 가팔라진다. RCS 배터리 모델은 상온 기준으로 캘리브레이션돼 있었고 — 냉동고 안에서는 허구를 읽고 있었다. 수정 세 가지: 복귀 임계값을 30%로, 모델에 온도 보정 계수 추가, 충전기를 냉동고 문 밖에서 내부 단열 공간으로 이동. 이후 피크 시즌 내내 멈춤 사고 0건.
직관에 반하는 교훈: 상온 창고의 20%는 작업 두 개 더 할 수 있다는 뜻이고, 냉동고의 20%는 곧 죽는다는 뜻이다. 퍼센트는 무의미하다 — 중요한 건 이 온도·이 화물에서 몇 미터를 가느냐다.
유지보수의 함정
함정 1 — 열화를 아무도 추적하지 않는다. 1년 된 리튬 팩은 정격 대비 10–20% 적게 들어가기 일쑤인데, RCS는 여전히 공장 용량으로 계산한다. 증상: 새 로봇에는 잘 맞던 20% 복귀선이 1년 된 로봇들을 멈춰 세우기 시작한다. 처방: 분기별 완전 충·방전 캘리브레이션, RCS에 로봇별 상태 건전도 기록, 80% SOH 미만 팩은 교체 대상으로 표시.
함정 2 — 더러운 충전 접점. 창고 먼지가 접점을 산화시키고 저항이 오르면, 밤새 충전한 로봇이 반쯤 찬 채로 나온다. 아침 피크에 RCS는 만충으로 보고 배차하고, 두 작업 만에 죽는다. 처방: 점검표에 접점 주간 닦기를 넣고, RCS 규칙 추가 — 충전을 마쳤는데 95% 미만인 로봇은 표시하고 점검 전까지 장거리 작업 금지.
함정 3 — 유령 판독값. 전압 기반 추정은 부하 스파이크에 속는다: 1톤을 들어 올리면 전압이 꺼지고, RCS는 5%를 잃었다고 착각해 복귀를 지시한다; 짐을 내려놓으면 전압이 회복되고, 충전량은 다시 나타난다. 처방: 쿨롱 카운팅을 주 추정기로, 전압은 백업으로, 노이즈가 배차를 흔들지 않게 이동 평균 필터를 건다.
무선 충전은 쇼룸 쇼다
전시회마다 누군가 무선 충전을 묻는다. 내 답은 변함없다: 바보 세금은 내지 마라.
스펙: 무선 전송 효율은 보통 70–80%, 접촉 충전은 92%+; 무선 출력은 보통 수백 와트, 접촉식 충전기는 킬로와트급; 무선은 센티미터 단위 정밀 정렬을 요구 — 2–3 cm만 어긋나도 거의 충전이 안 된다; 무선 패드 1개 값이 접촉식 충전기 3–4대 값이다.
쇼룸 바닥에서는 마법처럼 보인다. 하지만 창고는 24/7 전쟁터다: 효율 15포인트 손실은 하루 1시간 추가 충전; 낮은 출력은 완충에 4시간 이상; 정렬이 어긋나면 밤새 세워 놓고 충전량 0. 세 가지를 합치면 돈을 몇 배 내고 가동률은 낮아진다.
자동 도킹 접촉식 충전기가 정답이다: 로봇이 들어가고, 접점이 닿고, 충전이 시작된다. 단순하고, 싸고, 닳은 접점 모듈은 몇 분이면 교체된다. 절약한 돈으로 충전기 한두 대를 더 사라 — 비율을 1:10에서 1:8로 올려 피크 시간 대기를 없애는 거다.
직관에 반하는 규칙: 충전 기술이 화려할수록 실제 가동률은 낮아진다. 창고에 필요한 건 견고하고, 싸고, 수리가 빠른 것 — 기조연설에 멋진 게 아니다.
그만한 가치가 있었나? 숫자 하나로 알 수 있다.
3단계 임계값, 페일세이프 플레이북, 구조 SOP, 적정 충전기 비율 — 돈과 시간이 든다. 그만한 가치가 있었나? 숫자 하나로 답한다: 월간 저전압 멈춤 사고 건수.
시작 전 3개월간의 멈춤 사고를 세고 건당 가격을 매긴 뒤(지연 주문 × 건당 비용 + 대응 인력), 월별로 점검한다. 월 7–8건에서 거의 0으로 떨어졌다면 시스템이 본전을 뽑은 것이다. 아니라면: 감으로 잡은 임계값, 온도·화물 보정이 빠진 사전 점검 모델, 아니면 한 번도 훈련한 적 없는 구조 SOP?
배터리 배차는 기술 문제가 아니었다. 규율 문제다: 모든 파라미터를 문서에 쓰고, 모든 훈련을 리허설한다. 죽은 로봇 한 대에 건물이 멈추는 창고와 멈춤 사고 0건의 창고의 차이는 로봇 브랜드가 아니다 — RCS 안의 임계값 숫자와 구조 명단 위의 두 이름이다.
Da Liu, 자동화 엔지니어 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.