창고를 충분히 돌아다니다 보면 패턴이 보이기 시작합니다. 지난 2년 동안 저는 최소 다섯 개 건물에서 이 모습을 봤습니다. 한 지붕 아래 두 개, 때로는 세 개 브랜드의 AMR이 돌아가고 있었습니다. 이야기는 늘 같습니다 — 단계적 구매입니다. 브랜드 A가 파일럿을 따냈고, 잘 돌아갔고, 증설할 시기가 되자 브랜드 B가 30~40% 저렴했습니다. CFO가 계산기를 두드렸고, 브랜드 B의 로봇들이 들어왔고, IT 매니저는 잠을 설쳤습니다. 플릿도 따로, 지도도 따로, 배차는 무전기와 단체 채팅으로 간신히 이어 붙여진 상태입니다.
결론부터 말하겠습니다. 혼합 플릿 자체가 문제는 아닙니다. 통합 배차의 부재가 문제입니다. 하지만 RCS가 만능 해결책도 아닙니다. 20대 미만으로 운영하고 한 브랜드가 지배적이라면, 서드파티 RCS에 성급히 뛰어드는 것보다 네이티브 플릿 매니저를 완전히 장악하는 편이 더 큰 가치를 줍니다.
먼저 스택에서 RCS의 위치를 제대로 잡아야 합니다. WMS는 주문과 재고의 주인입니다. WES/WCS는 일을 작업으로 쪼개 배정합니다. RCS가 주인인 건 딱 하나뿐입니다. 물리적 세계에서 로봇 플릿이 충돌하거나, 멈춰 서거나, 중복 예약되는 일이 없게 하는 것. 경로 계획, 교통 중재, 충전 스케줄, 예외 인계 — 그게 RCS입니다. 어떤 웨이브를 먼저 피킹할지 같은 비즈니스 로직은 그 일이 아닙니다. RCS는 비즈니스 두뇌가 아니라 로봇 세계의 교통경찰이라고 생각하세요. WES의 일을 기대하면 실망할 겁니다.
지도는 다 만들었다. 그런데 왜 로봇이 안 돌아갈까?
혼합 플릿 창고라면 누구나 묻는 질문입니다. 각 브랜드가 건물을 매핑했습니다. 각 브랜드는 단독으로는 잘 돌아갑니다. 섞으면 모든 게 어긋납니다.
근본 원인은 지도와 교통 규칙이 서로 호환되지 않기 때문입니다. 각 벤더의 SLAM 포맷, 좌표 원점, 진입 금지 구역 정의는 모두 전용 규격입니다. 브랜드 A 지도상의 제한 구역은 브랜드 B에게는 아무 의미가 없습니다. 더 나쁜 건 교통 규칙이 다르다는 점입니다. 일방통행 통로, 교차로 우선권, 좁은 통로에서 교행하는 방법 — 벤더마다 로직이 다릅니다. 2024년 저는 두 브랜드가 본선 통로 교차로에서 하루에 십여 번씩, 코를 맞대고 막혀서, 누구도 양보하지 않다가 무전기를 든 사람이 직접 나와 교통 정리를 할 때까지 이어지는 걸 봤습니다. "교통 정리 담당"이라는 새 일자리를 만들어내는 자동화는 자동화를 잘못하는 겁니다.
그래서 혼합 플릿의 첫 번째 교훈은 이렇습니다. 만들어진 지도가 달릴 수 있는 도로는 아닙니다. 통합 배차는 지도 파일이 아니라 우선 통행권의 통합에서 시작합니다. 교차로를 누가 중재하는지, 진입 금지 구역을 누가 정의하는지, 임시 폐쇄를 어떻게 동기화하는지 — 이 세 가지를 정하지 않으면 로봇이 많아질수록 혼란만 커집니다.
그 작업은 누구의 것이고, 충전은 누가 맡을까?
지도 문제는 적어도 눈에 보입니다. 작업과 충전 문제는 조용합니다 — 그리고 터지면 더 지독합니다.
작업 배차 다툼이 먼저 옵니다. 두 배차 시스템이 둘 다 자기가 일을 배정해야 한다고 믿으니, 같은 운송 작업이 두 번 발행되고 서로 다른 브랜드의 로봇 두 대가 같은 팔레트를 잡으러 건물을 가로질러 빈 차로 달립니다. WES에 보이는 건 "작업 완료"뿐입니다 — 어느 로봇인지, 어느 경로인지 보이지 않으니 예외의 근본 원인을 찾는 건 순전한 찍기입니다. 시간이 지나면 현장은 시스템을 완전히 신뢰하지 않게 됩니다. 화면을 보는 대신 서로 전화하고, 배차 시스템은 장식이 됩니다.
다음은 충전입니다. 브랜드마다 충전기 프로토콜과 저배터리 복귀 임계값이 다릅니다. 브랜드 A의 로봇은 30%에서도 잘 돌아가지만, 브랜드 B는 이미 멈춰 섭니다. 브랜드 A 유닛이 느린 충전으로 공용 충전 패드를 독점하는 동안 브랜드 B는 통로에서 죽어갑니다. 충전은 한 브랜드일 땐 문제가 아니지만 세 브랜드가 되면 장애원이 됩니다. 거기에 낡은 상태 정보까지 겹칩니다. 브랜드 A는 "대기 중"이라고 보고하고, 브랜드 B는 "실행 중"이라고 보고하고, RCS는 항상 현실보다 반 박자 늦어서 오래된 데이터로 배차 결정을 내립니다. 배차를 할수록 상황이 나빠집니다.
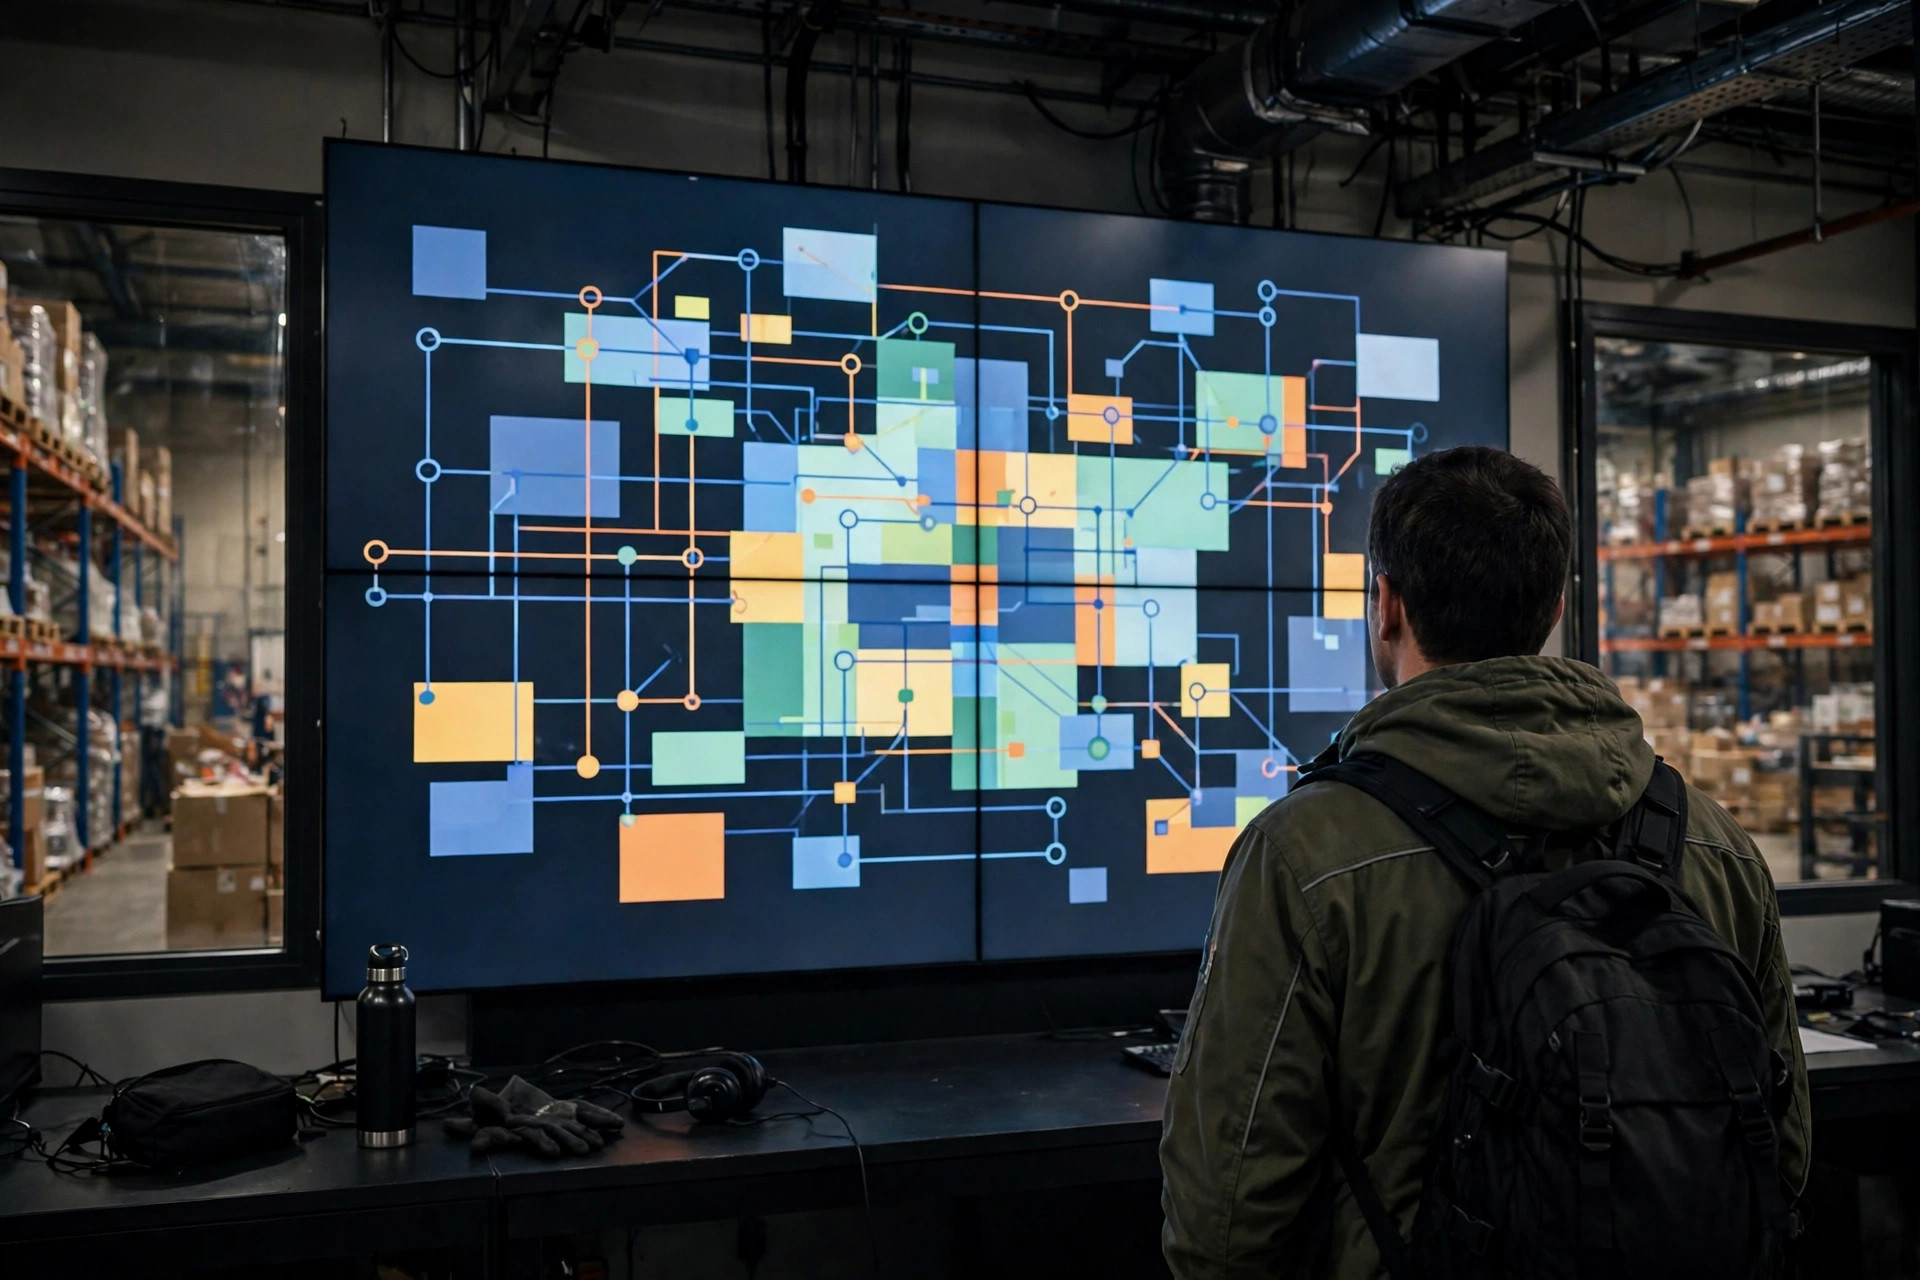
통합 배차로 가는 세 갈래 길 — 감당할 수 있는 길을 고르세요
현실적인 접근법은 세 가지가 있습니다. 은탄환은 없습니다. 여러분의 운영이 실제로 감당할 수 있는 길을 고르세요.
첫 번째 길: 벤더 개방형 API에 중립적인 서드파티 RCS를 통합 레이어로 얹는 방식. 브랜드가 뒤섞인 대규모 사업장에 최적입니다. 장점은 중립성입니다 — 누구도 홈 어드밴티지를 갖지 않습니다. 대가는 긴 통합 노역입니다. API 문서를 하나씩 씹어가야 하고, 세 벤더를 상대로 테이블을 두드릴 수 있는 프로젝트 매니저가 필요합니다.
두 번째 길: 지배적 브랜드의 RCS를 코어로 두고 보조 브랜드를 프로토콜로 브릿지하는 방식. 한 브랜드가 플릿의 70% 이상을 차지할 때 최적입니다. 싸고, 가동도 빠릅니다 — 하지만 보조 브랜드는 기능이 떨어집니다. 고급 배차 기능은 기대하지 마세요. 기본 작업이 깔끔하게 돌아가면 그게 승리입니다. 이 길을 택한다는 건 지배적 브랜드가 주도권을 쥔다는 걸 인정하는 것이니, 보조 브랜드의 통합 깊이는 계약서에 명시하세요.
세 번째 길: WES가 작업을 직접 배차하고, RCS는 교통 충돌 해소만 맡는 방식. 작업 로직이 복잡하고 로봇이 단순 실행자인 경우에 최적입니다. WES가 두뇌가 되고, RCS는 순수 교통경찰로 격하되고, 각 벤더의 플릿 매니저가 충전과 정비를 맡습니다. 이 길은 여러분의 WES에 가장 많은 것을 요구합니다 — WES가 약하다면 손도 대지 마세요.
서명하기 전에 이 체크리스트를 돌리고, 한 줄이라도 비어 있으면 서명하지 마세요. 벤더가 VDA 5050을 지원합니까 — 독일 VDA와 VDMA가 공동 발표한 이동 로봇 통신 인터페이스로, 현재 다브랜드 플릿에서 가장 현실적인 공용 언어입니다. 지원하지 않는 브랜드는 한 점 깎고 시작합니다. 지도를 정합할 수 있습니까, 진입 금지 구역의 주인은 누구입니까? 교차로는 누가 중재합니까? 충전기를 공유할 수 있습니까, 저배터리 정책은 누가 정합니까? 네트워크나 전원이 끊기면 누가 인수합니까? 이걸 계약서에 넣는 게 단가 흥정보다 열 배 중요합니다.
선을 명확히 긋고 내리는 저의 결론입니다. 세 개 이상의 브랜드, 한 건물에 30대 이상, 또는 2년 내 브랜드 추가의 확고한 계획 — 그런 때에야 독립 RCS를 논의할 가치가 있습니다. 그 선 아래에서는 지배적 브랜드의 플릿 매니저와 WES 작업 오케스트레이션에 머물고, 돈은 효과가 나는 곳에 쓰세요. RCS는 규모의 게임이지, 유행의 게임이 아닙니다.
두 번째 브랜드를 사기 전에 두 가지를 하세요. 첫 번째 브랜드에서 개방형 API 문서를 받아내고, 두 번째 브랜드에 VDA 5050 지원 여부를 물어보세요. 이 두 문서를 못 받으면, 그 이후는 전부 빌려온 골칫거리입니다.
그래서 — 지금 여러분의 건물에서는 몇 개의 플릿 관리 시스템이 돌아가고 있습니까?
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.