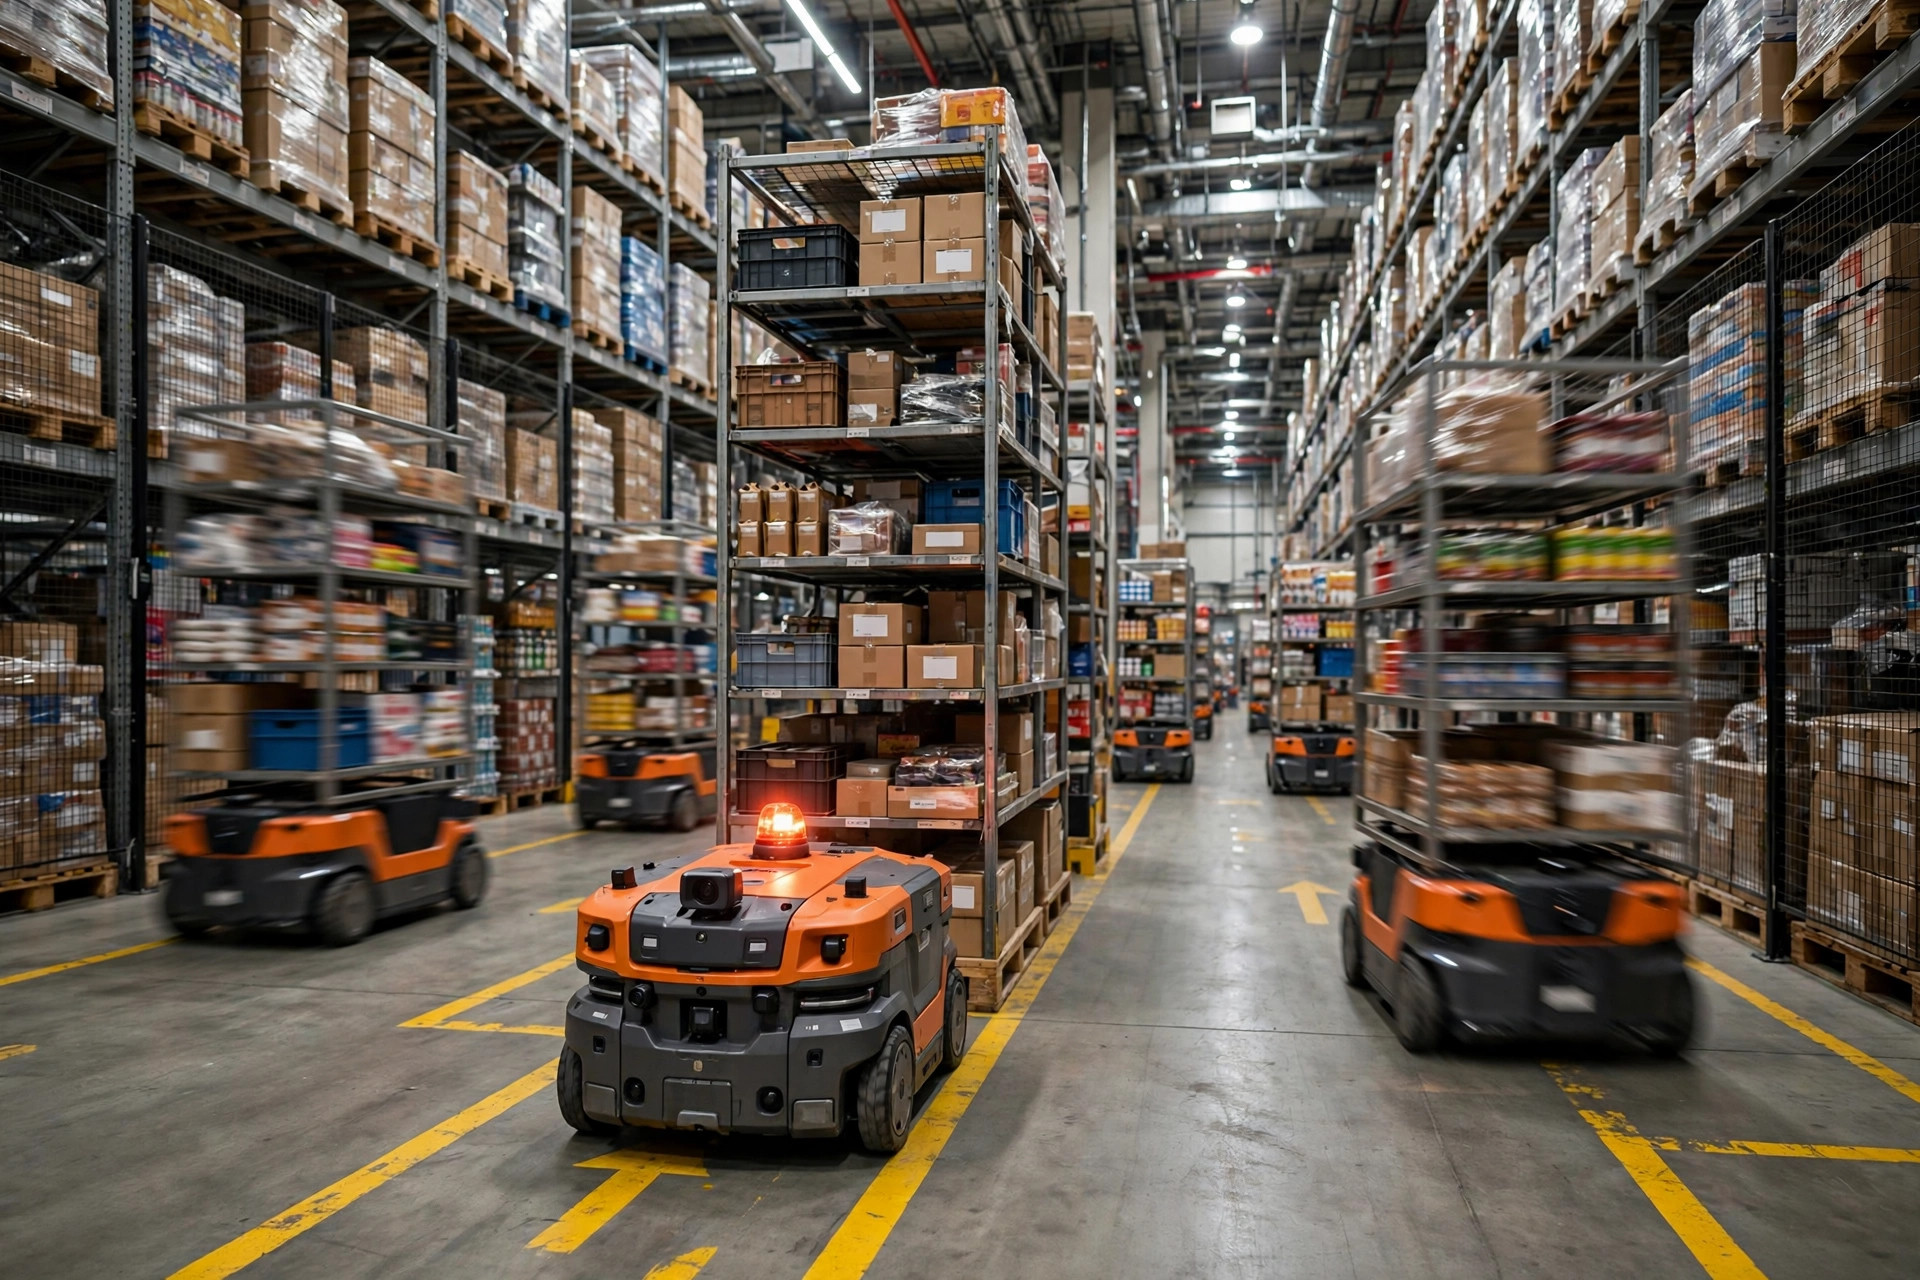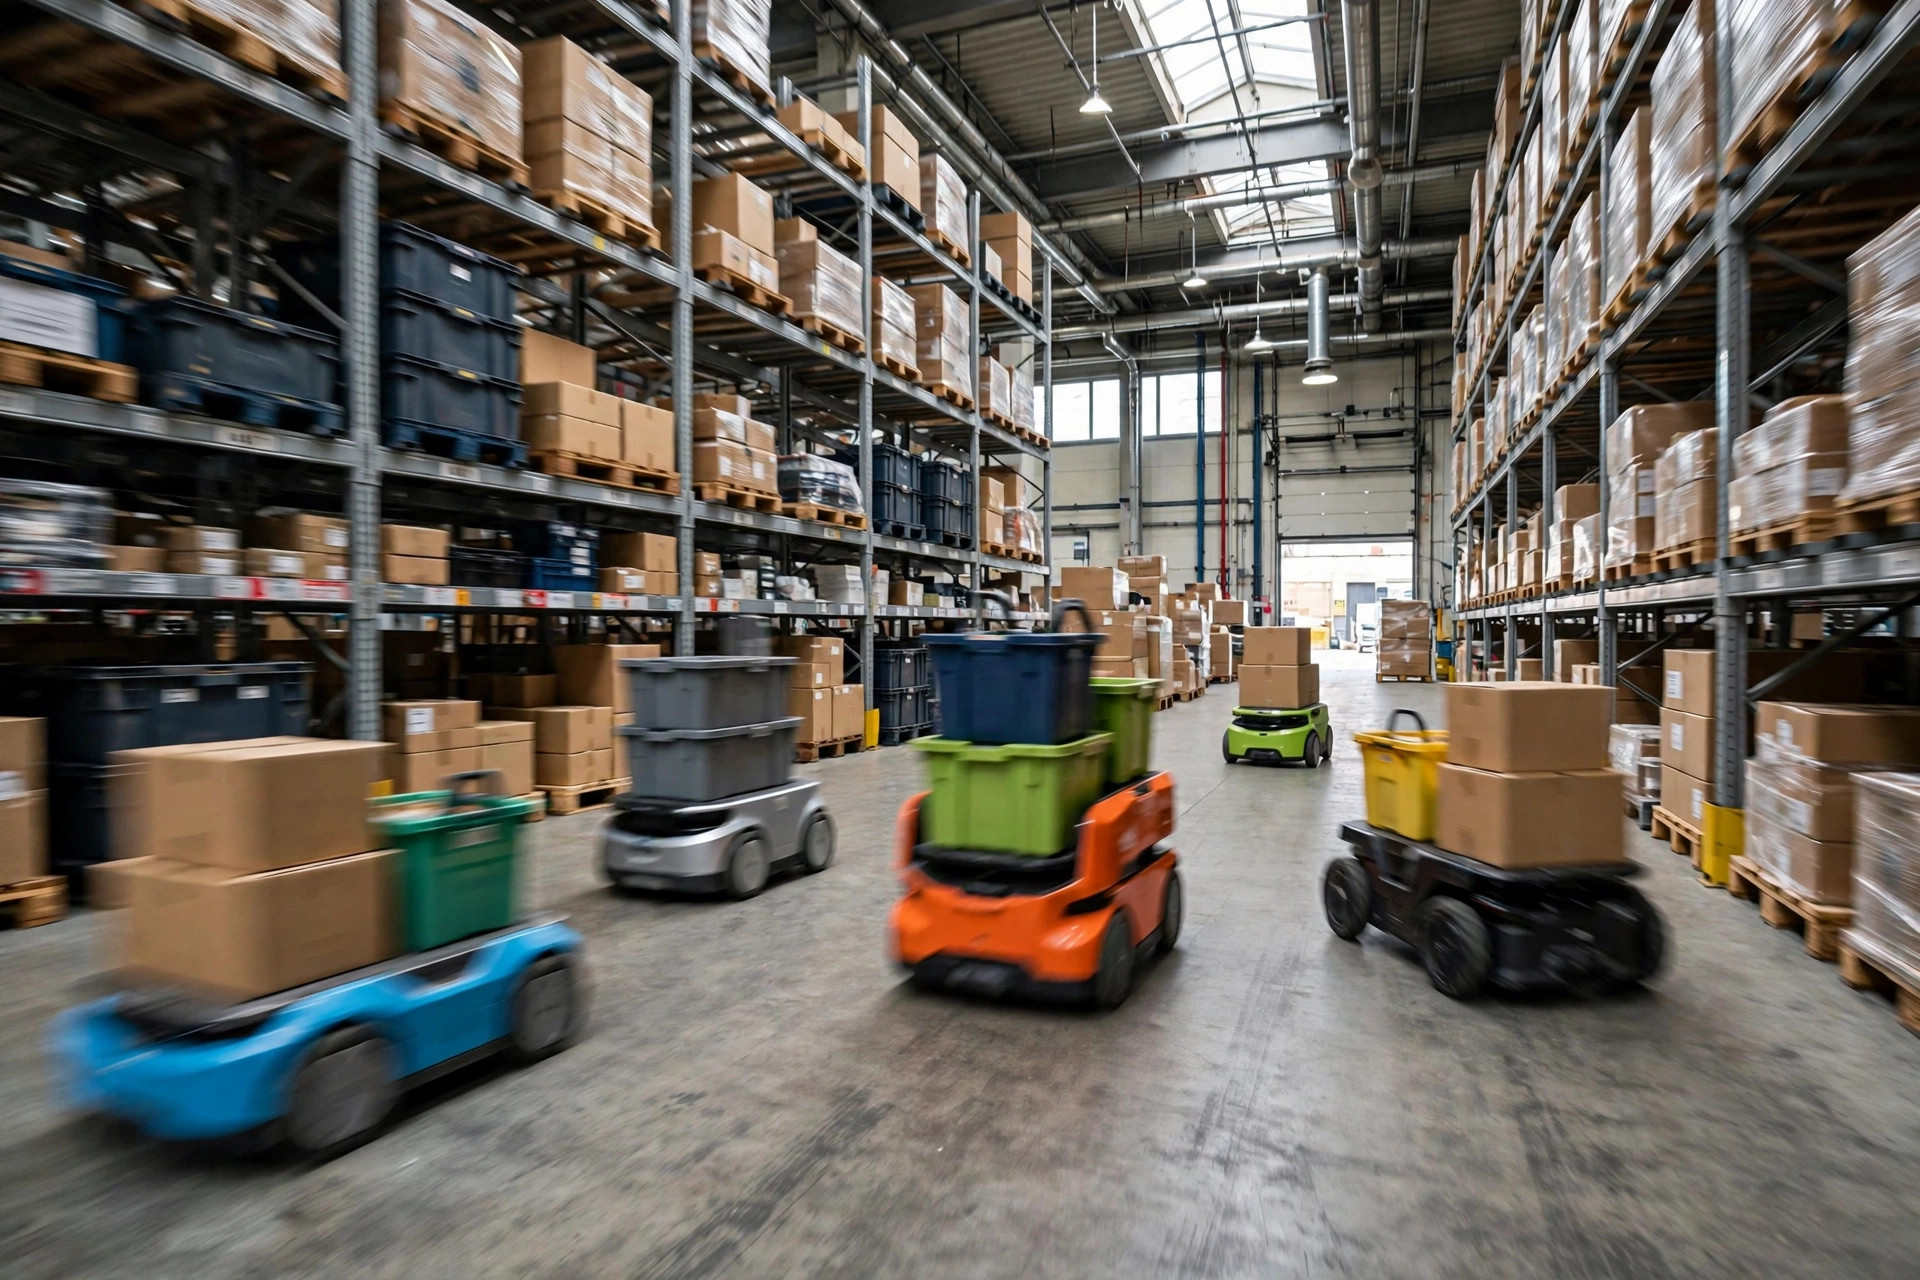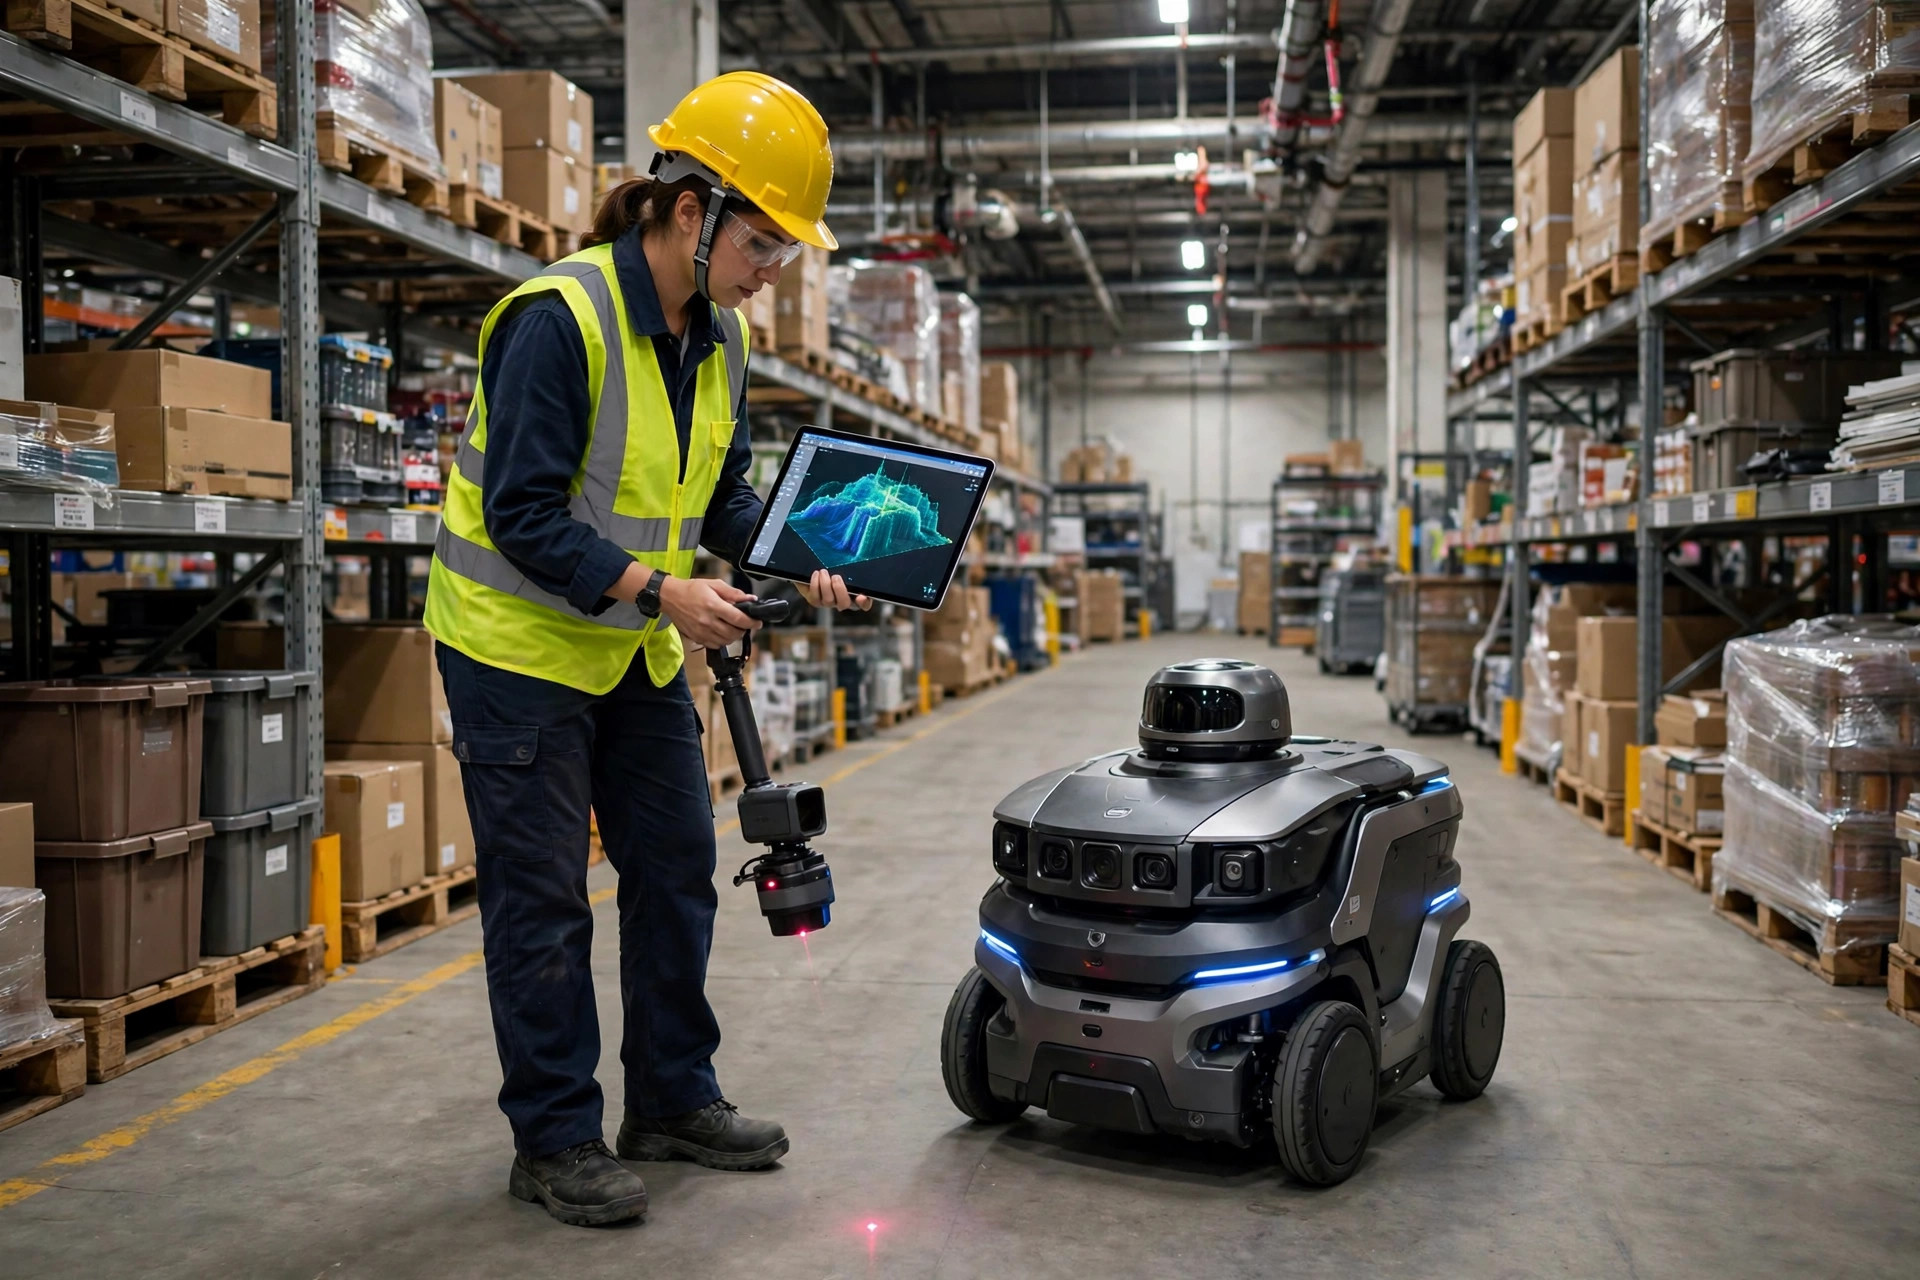
결론부터 말하자: RCS 도입에서 가장 과소평가되는 단계는 로봇 선택도, WMS 연동도 아니다. 바로 창고 매핑이다 — 모든 통로, 모든 출입 금지 구역, 모든 교통 규칙을, 단 한 대의 봇도 움직이기 전에 설정해 두어야 한다. 지도를 잘못 만들면 첫날부터 쇼가 시작된다: 선반에 들이받는 로봇, 멈춰 버린 교차로, 제자리에서 빙빙 돌면서 "움직일 수 없습니다"라고 보고하는 봇.
나는 이 실패를 정확히 세 번 봤다. 최악의 경우는 이렇다: 12대의 AMR 중 4대가 동시에 알람을 울리고, 피킹 존 전체가 세 시간 동안 멈췄다. 그 와중에 클라이언트의 상사가 바로 내 뒤에 서 있었다. 근본 원인은 네 단어로 요약된다: 지도가 틀렸다.
지도가 전부인 이유
RCS(로봇 제어 시스템)가 하는 일은 세 가지다: WMS에서 작업을 받고, 경로를 계획하고, 교통을 관리한다. 이 세 가지는 모두 하나의 전제에 의존한다 — 시스템이 "보는" 창고와 실제 창고가 일치한다는 것.
지도는 RCS의 세계관이다 — 잘못되면 그 뒤의 모든 것이 잘못된다. 얄궂은 특성 하나: 지도 문제는 테스트에서는 절대 드러나지 않는다. 테스트는 두 대의 봇, 빈 차, 저속으로 한다. 모든 게 잘 된다. 그런데 가동 첫날은 만적재, 전체 플릿, 피크 물량이 몰려오고, 작은 오차가 모두 증폭되어 본番 사고가 된다.
사례 하나: 매핑 당일 vs. 다른 모든 날
2024년 5월: 중국 동부의 3PL 창고, 12,000제곱미터, 20대의 AMR이 goods-to-person 피킹을 하고 있었다. 매핑은 일요일로 잡혔고, 바닥에는 주말용 팔레트가 그대로 놓여 있었다. 엔지니어는 지름길을 택해 그것들을 피해 매핑했다.
월요일에 지게차들이 모든 걸 치웠다. 지도에는 유령 벽이 열둘이나 남았고, AMR은 하루 종일 텅 빈 공간을 우회했다. 평균 작업 시간은 계획보다 40% 초과(프로젝트에서 실측). 설상가상으로 유령 벽 하나가 주 통로 위에 있었고, 두 대의 봇이 매일 거기서 데드락에 걸려 누군가 "구출"하러 올 때까지 꼼짝하지 않았다.
수정 작업: 클리어, 재매핑, 모든 출입 금지 구역 재설정 — 스케줄 사흘과 일주일 치 처리량을 날렸다. 교훈 하나: 매핑 당일의 바닥은 "일요일 스페셜"이 아니라 평소와 똑같은 모습이어야 한다.
사례 둘: 소방 통로 위의 충전 구역
2023년 후반. 광둥성의 이커머스 창고. 지도 자체는 정확했지만, 충전 구역은 사무실에서 CAD 도면을 보고 대충 그은 것이었다 — 그리고 표시된 소방 통로 안에 딱 들어갔다.
평온한 두 주가 지나고 소방 점검이 들어와 시정 통지서가 GM 책상 위에 도착했다: 충전기 전부 이전, 지도 재설정, 반나절 다운타임. 이 실패도 나는 세 번 봤다 — 매핑 때 대충 그린 "부수" 구역이 점검관이 가장 먼저 지적하는 대상이다.
어떤 매핑 방식인가: 이 비교표부터 보자
| LiDAR SLAM 매핑 | 수동 주석 | 하이브리드(내 기본값) | |
|---|---|---|---|
| 방식 | 매핑 장비(리그)를 밀고 다니거나 AMR을 매핑 모드로 가동 | CAD 도면을 가져와 통로와 구역을 손으로 표시 | LiDAR 기반 지도 + 출입 금지 구역·교통 규칙 수동 설정 |
| 정확도 | ±2–5 cm(프로젝트 경험 범위) | 도면의 낡은 정도에 따라 다름. 오래된 현장은 0.5m 어긋나기도 | LiDAR 매핑과 동일 |
| 공수(10,000제곱미터당, 참고) | 2–3일(프로젝트 경험 범위) | 1–2일 | 3–4일 |
| 비용 | 최고(장비 + 인건비) | 최저 | 중간 |
| 적합한 현장 | 대규모·복잡한 현장, 도면이 엉터리인 오래된 건물 | 도면이 정확하고 최신인 소규모 현장 | 대부분 프로젝트 — 기본 선택 |
공수와 비용 수치는 프로젝트 경험 범위이며, 현장 복잡도와 현지 인건비에 따라 달라진다. 견적으로 쓰지 마라.
반직관적 결론: "더 높은 정밀도"는 함정이다
"밀리미터급으로"를 요구하며 찾아오는 클라이언트가 많다. 내 결론: 불필요하고, 오히려 해롭다.
창고는 살아 있다 — 프로모션 임시 적치, 로케이션 바뀐 선반, 새 충전기 때문에 지도는 매달 바뀐다. AMR의 자기 위치 측정에 필요한 정밀도(±5 cm 이내면 충분, 프로젝트 경험상)를 넘는 정밀도는 순수한 유지보수 비용이다: 선반 하나 움직이면 재매핑이다.
올바른 트레이드오프: 정밀도는 "충분한 수준", 완전성은 "한 번에 끝내기". 출입 금지 구역 하나 빠뜨리는 게 1cm 오차보다 훨씬 아프다. 일단 출시하고 돌려라 — 모든 RCS는 지도 핫 업데이트를 지원한다. 100점을 노리며 세 달을 끄는 것보다 90점으로 가동하고 나머지 10점을 본番에서 다듬는 게 낫다.
플레이북: 6단계 매핑 체크리스트
단계 1: 매핑 전 준비(3개 항목, 모두 필수)
- 매핑 24시간 전에 바닥을 비운다: 임시 팔레트와 토트를 치우고 "평일" 상태로 복원한다. 이걸 빼먹으면 그 이후의 모든 작업이 헛수고다.
- 최신 도면을 확보한다: CAD 평면도, 소방 통로도, 전기 설비도. 현실과 완벽히 일치하는 경우는 없다 — 현실이 우선 — 하지만 기준선은 필요하다.
- 바닥과 RCS를 모두 아는 매핑 책임자를 지정한다. 매핑을 장비 벤더에 통째로 맡기지 마라 — 그 사람들은 당신의 소방 통로가 어딘지 모른다.
단계 2: 현장 매핑(5가지 철칙)
- 작업량이 적은 시간대에 매핑하되, 바닥은 평일 상태여야 한다(사례 하나 참조).
- 정비 통로와 충전기 진입로를 포함해 AMR이 들어갈 수 있는 모든 구역을 커버한다 — 봇이 들어가는 순간 미매핑 구역은 미지의 땅이 된다.
- 유리, 거울, 오픈 그릴 선반은 LiDAR의 천적이다 — 해당 지점은 손으로 확인한다.
- 매핑 직후 태블릿을 들고 바닥을 걸으며, 맞지 않는 것은 현장에서 즉시 플래그를 세운다.
- 창고 매핑 원본 데이터를 아카이브한다 — 석 달 뒤 선반이 움직이면 내게 고마워할 것이다.
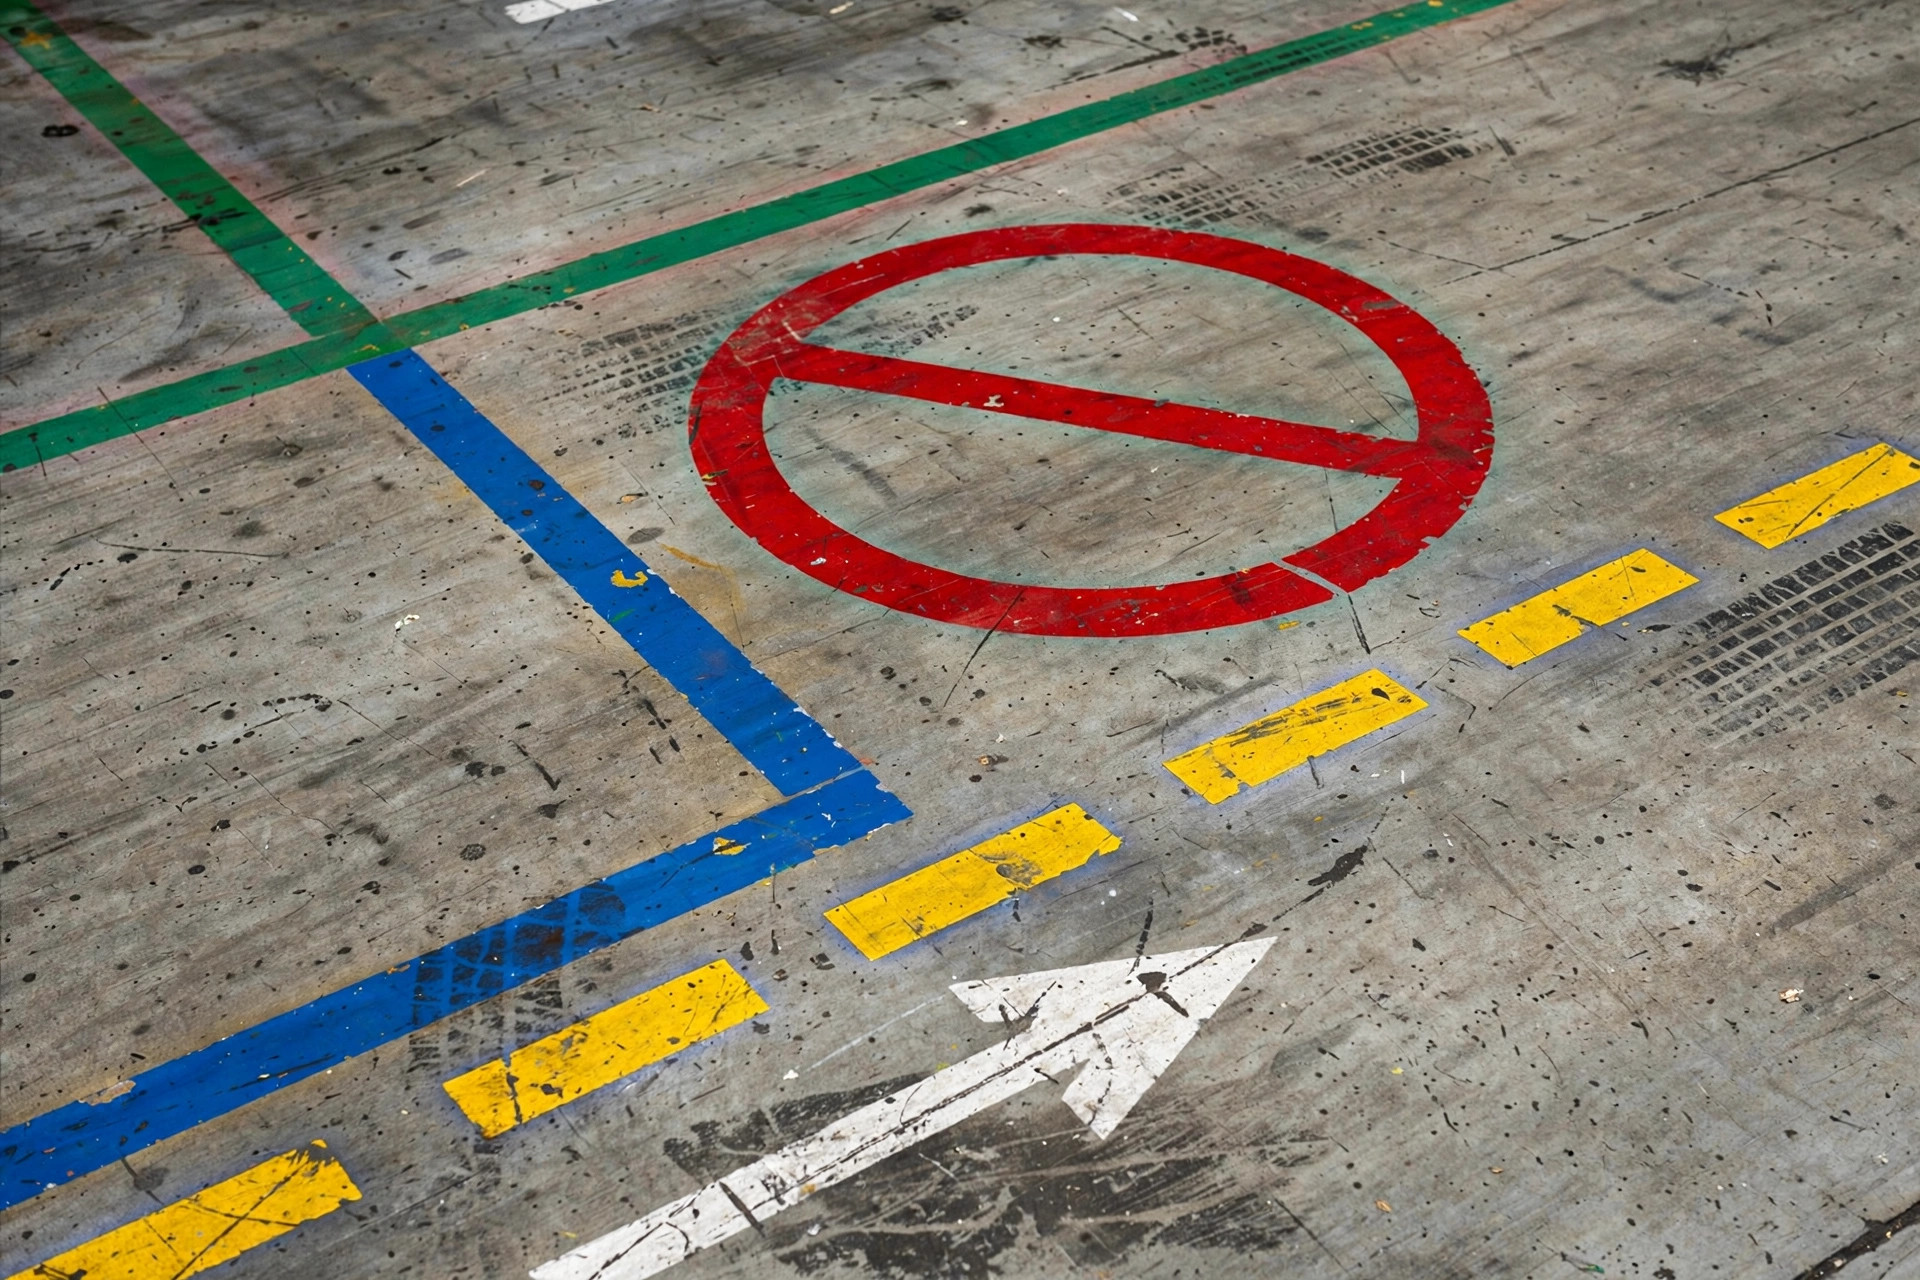
단계 3: 출입 금지 구역(4개 카테고리, 하나도 빠짐없이)
- 소방 통로와 비상구: 소방 도면을 1:1로 그대로 따른다 — 1미터도 더하지 말고 덜하지도 마라.
- 보행자 통로와 혼잡 교통 구역: AMR과 사람이 공간을 공유하는 곳은 모두 그린다 — 이후의 속도 제한 규칙이 여기에 달려 있다.
- 충전·정비 구역 주변: 장비의 바닥 면적이 아니라 "차량 바닥 면적 + 안전 여유"로 그린다.
- 동적 구역(프로모션 임시 적치, QA 홀드): 조건부 출입 금지 — 사용 중이면 차단, 비어 있으면 개방.
단계 4: 교통 규칙(4개 항목)
- 일방 통행로: 차량 두 대 너비 + 안전 여유보다 좁은 통로는 일방통행으로(프로젝트 경험: 2.5미터 미만은 엄격히 검토), 방향은 지배적인 작업 흐름에 맞춘다.
- 교차로 우선순위: 모든 교차점에 필요하다 — 주 통로 우선이냐 선착순이냐. 하나의 방식을 정해 전체에 적용하고, 섞지 마라.
- 속도 구역: 혼잡 교통 구역, 커브, 경사로에 구간별 제한을 설정한다. 속도를 낮추면 사고가 불균형할 정도로 줄어든다(여러 프로젝트에서 관측).
- 대피 지점: 일방 통로 양 끝에 대피 베이(bay)를 두어 데드락이 임박할 때 스케줄러가 봇을 보낼 곳을 만든다.
단계 5: 충전 구역과 인간-로봇 분리(늘 여기서 깨지므로 별도 단계)
- 충전기 입지, 세 가지 규칙: 소방 통로 위에 절대 안 됨, 주 작업 동선 위도 안 됨, 작업 구역 가까이(공회전 이동 줄이기).
- 각 충전 뱅크 주변에 격리 구역을 그린다 — 기술자의 배터리 교체 동선과 AMR 접근 경로를 분리한다.
- 혼잡 교통 구역에는 최소한 물리적 장벽이나 가청/시각 경보가 필요하다 — 지도상의 출입 금지 표시만으로는 사람을 막을 수 없다.
단계 6: 통합 테스트(가동 48시간 전)
- 빈 차 전체 바닥 주행: 모든 봇이 모든 경로를 주행한다. RCS는 지도 대비 실제 주행 궤적을 기록한다.
- 적재 부하 테스트: 피크 작업량을 시뮬레이션한다 — 교차로 데드락과 일방 통로 큐에 주목한다.
- 고장 훈련: 통로 한가운데에 "죽은" 봇을 세워 두고 스케줄러가 이를 피해 우회 경로를 짜는지 검증한다. 대부분의 프로젝트가 이걸 빼먹고, 빼먹은 프로젝트는 후회한다.
가동 첫날 밤 체크리스트(인쇄해서 하나씩 체크)
- □ 지도 버전 동결, 버전 번호 기록
- □ 4개 카테고리 출입 금지 구역 모두 설정, 스크린샷 아카이브
- □ 교통 규칙 완성(일방통행, 우선순위, 속도 구역, 대피 지점)
- □ 충전 구역이 소방 통로를 피함(소방 도면과 대조 완료)
- □ 지도를 제3자가 리뷰함(직접 그린 사람 말고)
- □ 빈 차 주행, 적재 부하 테스트, 고장 훈련 보고서 확보
- □ 매핑 원본 데이터 아카이브 완료
- □ 핫 업데이트 프로세스 정의 완료(누가 편집하고 누가 리뷰하는가)
- □ 현장 책임자가 RCS 벤더 긴급 연락처를 휴대폰에 저장함
- □ 롤백 계획: 오늘 밤 지도가 심각하게 틀렸다면 되돌릴 수 있는가?
흔한 실패 포인트(각 항목마다 누군가가 대가를 치렀다)
- 매핑 당일 바닥이 평소 운영과 달랐다 — 임시 팔레트가 살인마 1호다. 24시간 전 클리어를 계획에 넣는다.
- 출입 금지 구역을 장비 바닥 면적으로 그리고 안전 여유 없이 — AMR은 생각보다 훨씬 넓게 돈다.
- 충전 구역을 대충 정함 — 사례 둘 참조. 소방 도면과의 대조는 협상 불가.
- 교차로 우선순위 없음 — 두 대의 봇이 영원히 "정중히 양보"한다.
- 지도 전체를 한 사람이 담당 — 셀프 리뷰는 리뷰가 아니다. 두 번째 사람을 넣어라.
- 가동 후 지도 유지보수 없음 — 로케이션 변경 한 번이면 역사 문서가 된다. 유지보수를 책임자 지정과 함께 SOP에 넣는다.
창고 매핑에 쓰는 날들은 RCS 프로젝트 전체에서 ROI가 가장 높은 날들이다. 지금의 지름길은 하나하나가 나중에 새벽 2시의 알람 전화가 된다 — 나는 이 실패를 세 번 봤다. 네 번째는 사양이다.
Lin Xiao, WMS 구현 컨설턴트 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.