피커 시간의 70%는 걷는 데, 피킹이 아니다
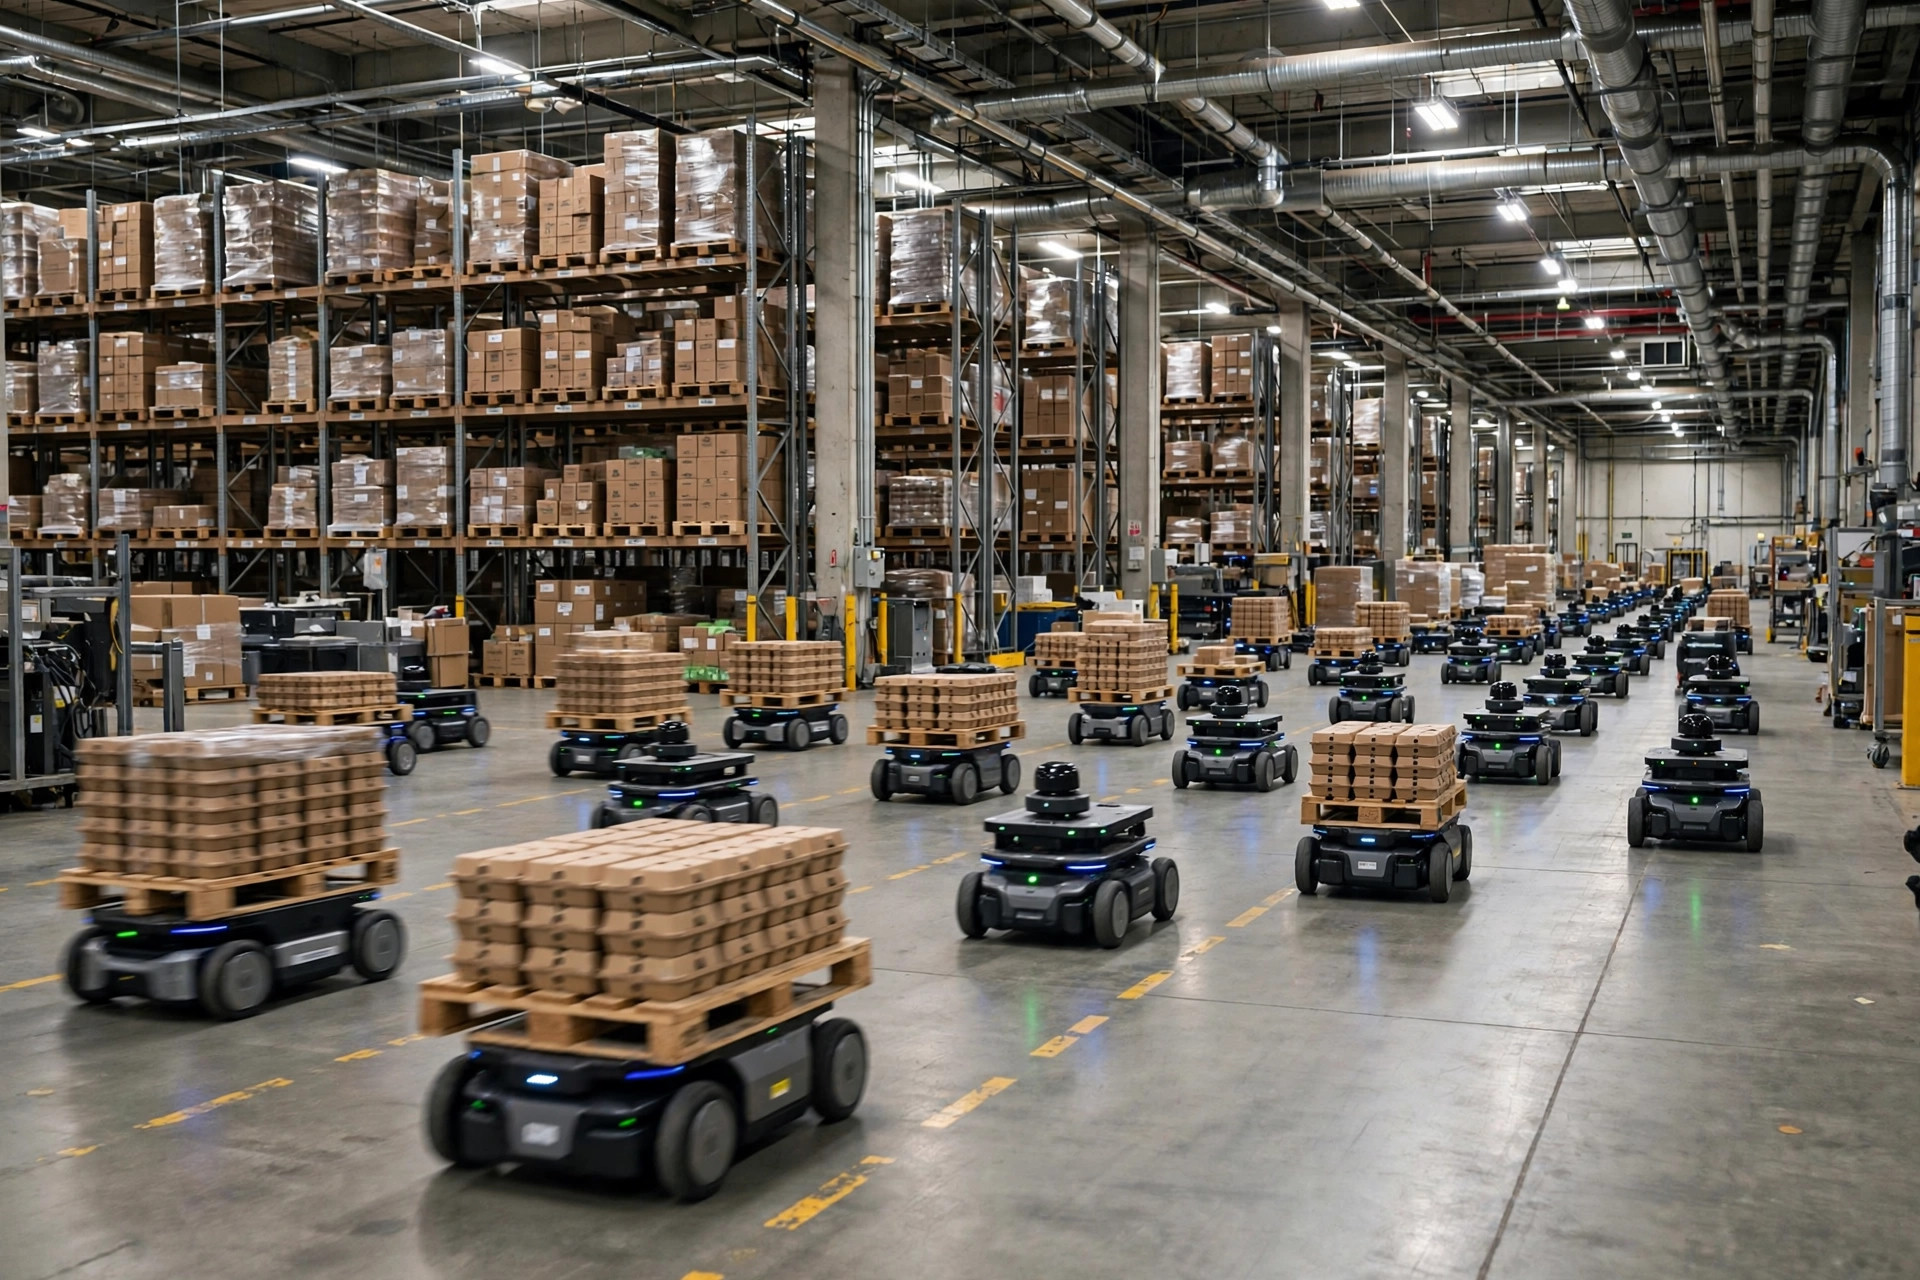
기존 창고의 시간 연구는 일관된 이야기를 전합니다. 8시간 교대 중 피커가 실제로 피킹에 쓰는 시간은 30% 미만 — 60~70%는 카트를 밀며 복도를 오가는 데 들어갑니다. 8시간 급여를 주고 2.5시간의 유효 노동을 얻는 셈입니다. 빈-투-퍼슨(Goods-to-Person) 로보틱스는 바로 이 낭비를 정면으로 겨냥합니다. 사람은 제자리에 있고, 상품이 움직입니다 — 로봇이 제품 토트를 피킹 스테이션으로 배달하고, 사람은 "집기"만 하면 됩니다.
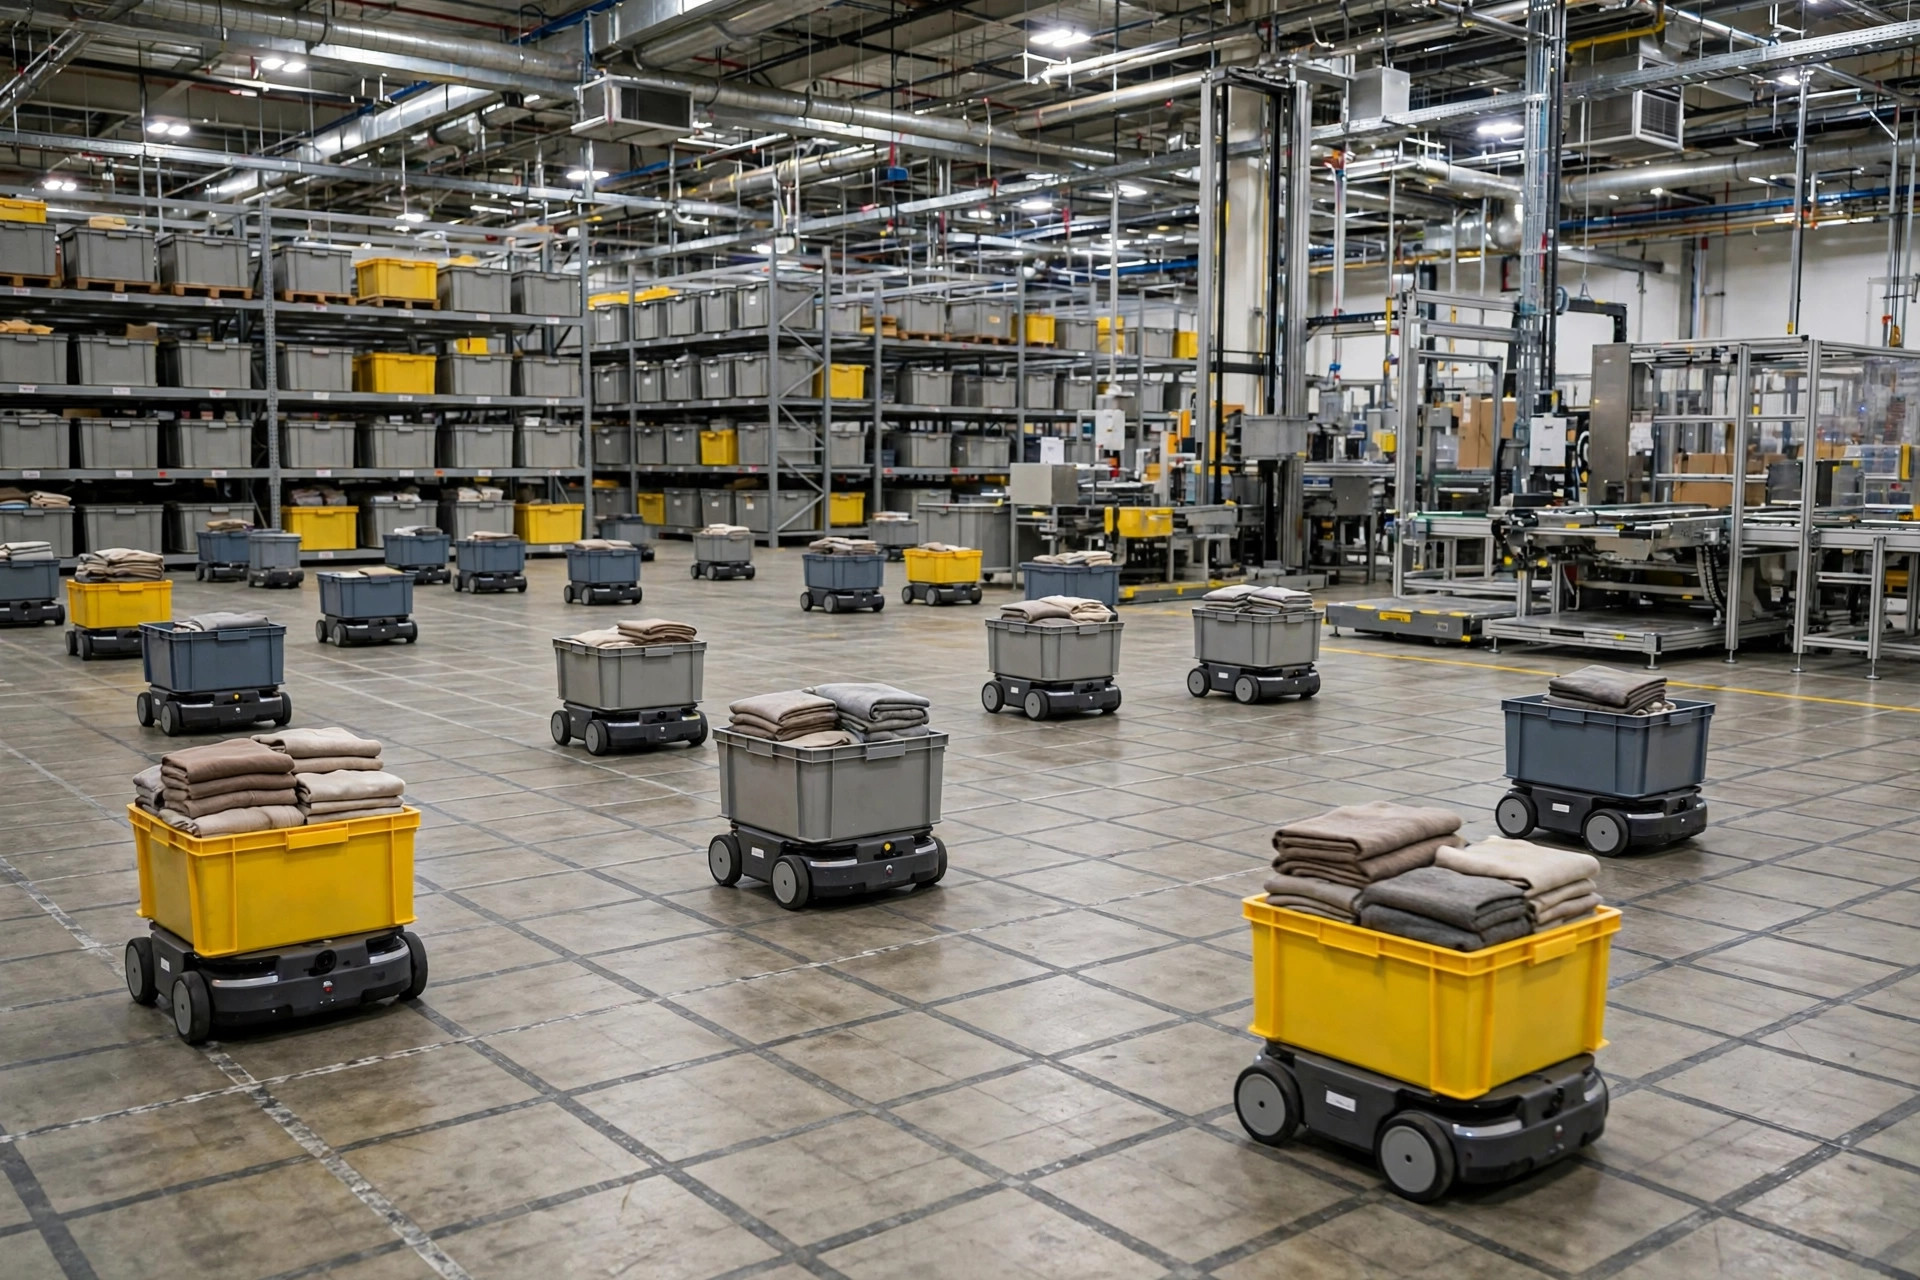
중국에서는 빈 로봇으로 알려져 있으며, HAI Robotics, Geek+, Quicktron 같은 벤더들이 있지만 컨셉은 동일합니다. 표준 빈으로 가득 찬 높고 밀집된 선반, 그 아래를 수십 대의 소형 로봇이 주행하며 목표 빈을 들어 올려 작업대로 배달하고, 오퍼레이터는 라이트 가이드에 따라 필요한 수량을 꺼내고, 로봇은 빈을 돌려보냅니다.
혁명의 4가지 차원
1. 처리량: 시간당 100건에서 400건으로
기존 Person-to-Goods 피킹: 숙련자도 이동을 포함해 시간당 80~120건. Goods-to-Person에서는 스테이션이 병목 — 실측 결과:
- 스테이션당: 시간당 300~450건 (소형 부품, 라이트 가이드와 put wall 사용 시).
- 스테이션 하나에 로봇 8~12대, 로봇 가동률 70% 이상이면 양호.
- 성수기? 로봇을 추가하면 됩니다 — 처리 능력은 대수 단위로 구매하고, 임시 인력의 채용·재교육 사이클이 없습니다.
2. 밀도: 같은 면적에 1.5~2배의 보관
기존 랙은 2.5~3m의 인원 통로가 필요하지만, 빈 로봇 그리드는 선반을 매트릭스로 촘촘히 배치해 약 1m의 로봇 전용 통로만 두고, 선반 높이는 4~6m에 달합니다. 같은 바닥 면적에 기존 선반 랙의 1.5~2배의 보관 로케이션이 들어갑니다. 미국 창고 임대료 8~12달러/m²/년을 생각하면, 절약되는 임대료만으로도 상당한 금액입니다.
3. 정확도: 라이트 가이드 + 중량 검사
스테이션은 pick-to-light를 사용합니다. 어느 빈에 불이 들어오고 몇 개를 꺼낼지 — 모두 화면에 표시됩니다. 체크 계량(피킹 후 무게를 재고 불일치 시 알람)을 더하면 피킹 정확도가 99.9% 이상에 도달하며, 수작업의 97~98%를 크게 앞섭니다. 반품과 클레임 비용이 절반 이하로 줄어듭니다.
4. 인력: 일자리가 줄어드는 게 아니라, 일자리가 바뀐다
| 기존 Person-to-Goods | 빈 로봇 Goods-to-Person | |
|---|---|---|
| 피킹 속도 | 80~120/시간/인 | 300~450/시간/스테이션 |
| 보관 밀도 | 기준 | 1.5~2배 |
| 정확도 | 97~98% | 99.9% 이상 |
| 인력 | 많은 피커, 높은 이직률 | 적은 스테이션 오퍼레이터 + 유지보수 |
| 투자 | 낮음 | $2M~$5M (중규모 DC) |
| SKU 적합 | 전 카테고리 | 소형 부품 (<5 kg) |
피커가 사라지는 것이 아닙니다 — 스테이션 오퍼레이터가 됩니다. 일이 편해지니(걷지 않고, 오르내리지 않고) 역설적으로 채용이 더 쉬워집니다. 제가 참여한 프로젝트에서는 이직률이 40%에서 15%로 떨어졌습니다 — 미국 창고에서는 확실한 절감입니다.
5. 스테이션 설계: 처리량의 라스트 마일
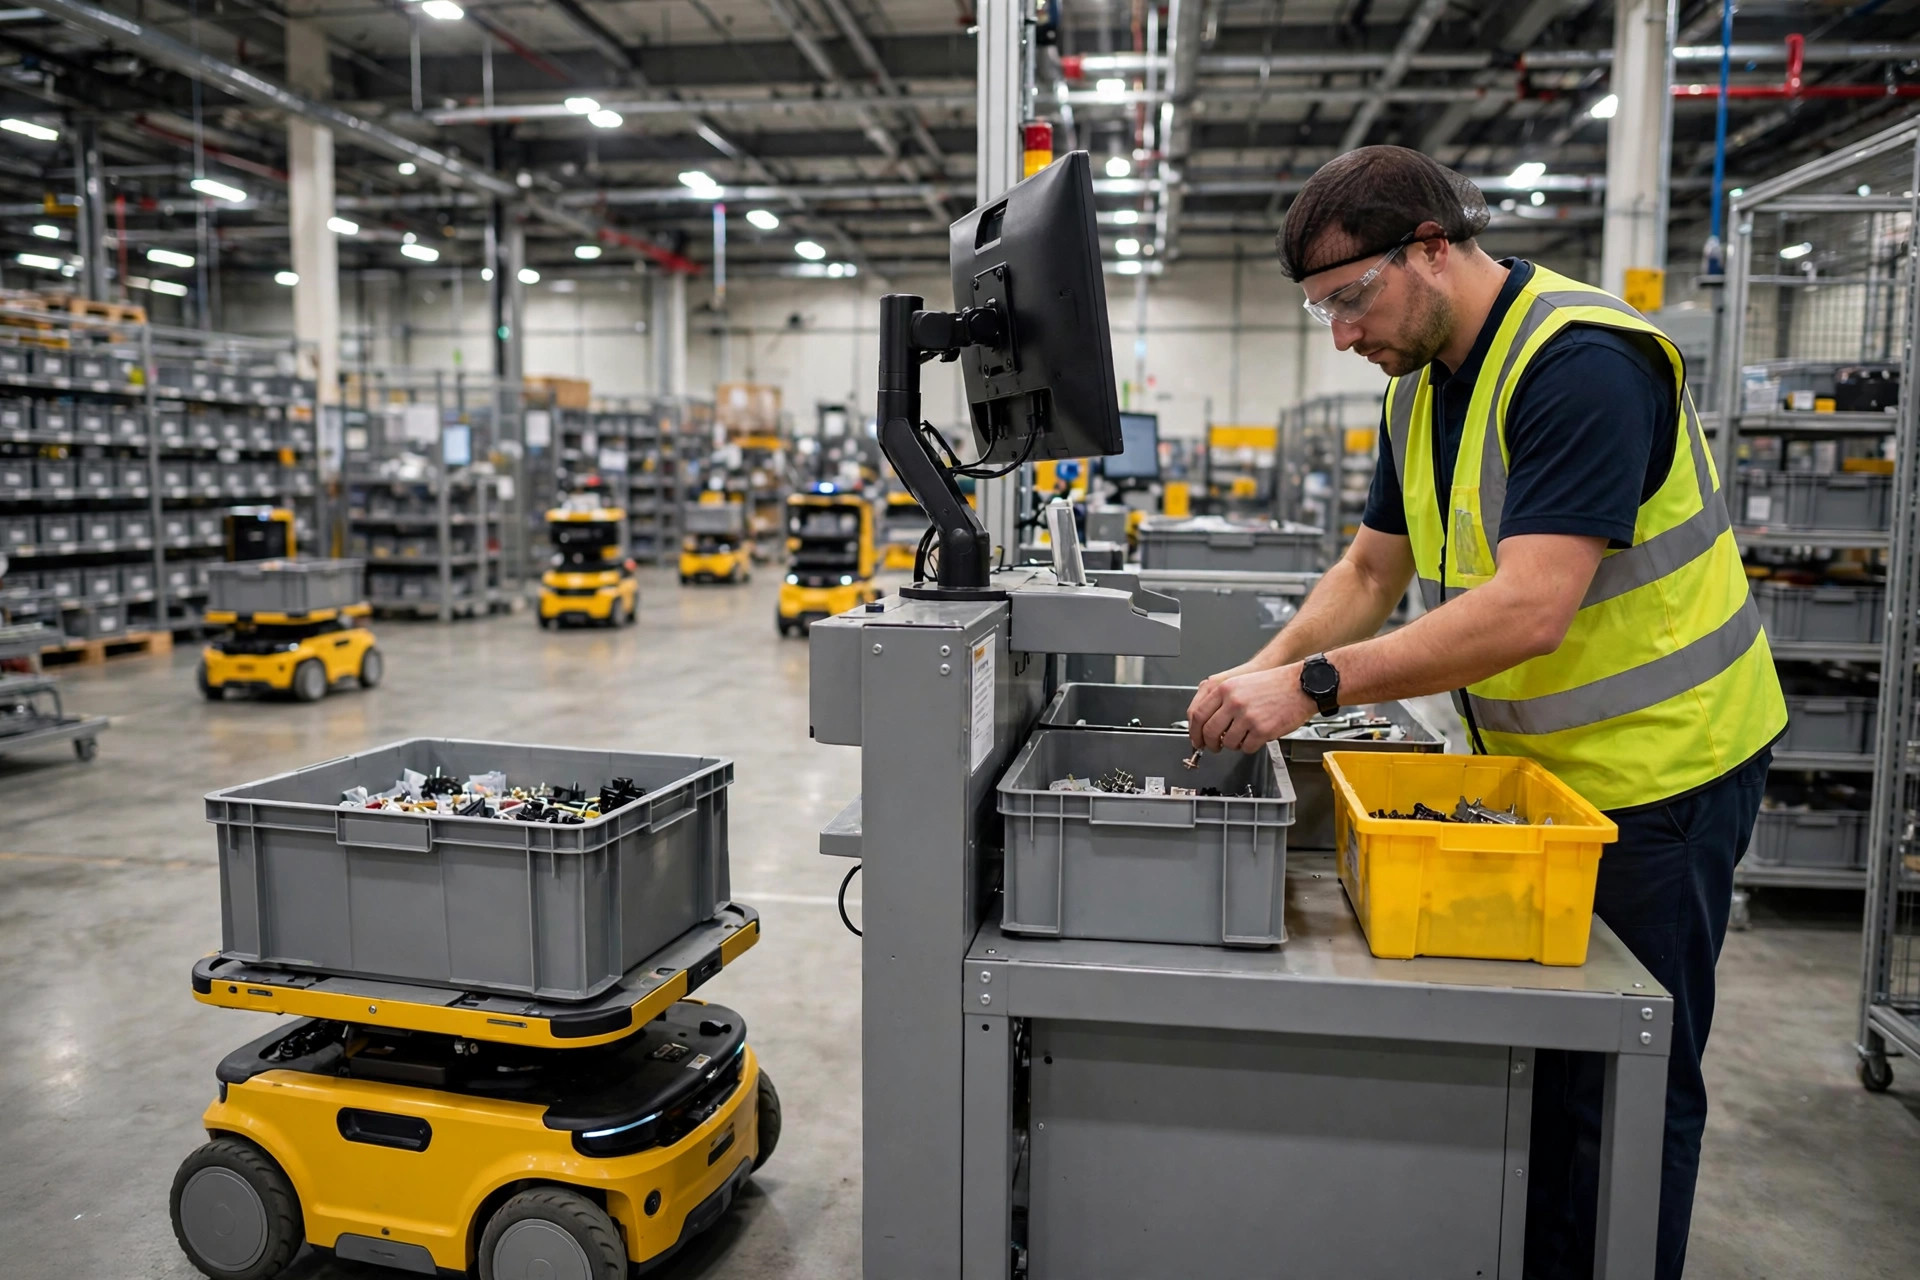
로봇은 하루 종일 빈을 배달할 수 있지만, 스테이션의 사람이 속도를 못 따라가면 무용지물입니다. 스테이션 설계에서 중요한 숫자는 세 가지입니다.
- 인체공학적 높이: 빈을 75~110cm 높이에서 제시 — 8시간 교대 내내 허리를 굽히거나 머리 위로 손을 뻗지 않습니다. 높이가 틀리면 처리량이 15% 감소하고 부상 위험이 두 배가 됩니다.
- 라이트 + 디스플레이: pick-to-light 스트립과 수량·주문 정보를 보여주는 화면 — 오퍼레이터는 SKU를 외울 필요가 전혀 없습니다. 신입은 2시간 교육으로 바로 투입 가능합니다.
- 듀얼 포지션: 스테이션당 빈 슬롯 2개를 두어 로봇이 다음 빈을 미리 준비 — 오퍼레이터 대기 시간 제로. 듀얼 포지션 스테이션은 싱글보다 25~30% 빠릅니다.
스테이션은 시스템에서 가장 저렴한 부분(대당 수만 달러)이면서 처리량 상한을 결정합니다. 로봇에 모든 예산을 쏟아붓고 스테이션은 책상 두 개로 때우는 프로젝트를 너무 많이 봤습니다 — 그러면 병목은 사람의 손에 남습니다. 우선순위가 뒤바뀐 겁니다. 로봇은 빨리 배달해야 하고, 스테이션은 빨리 집어야 합니다 — 양쪽 끝이 똑같이 중요합니다.
실제 사례: 3C 액세서리 DC에서 22개월 만에 투자 회수
캘리포니아 3C 액세서리 이커머스 DC: 12,000 SKU, 모두 500g 미만, 하루 30,000 주문. 이전에는 피커 45명 + 성수기 임시직 20명, 오배송률 2%.
해결책: HAI 스타일 빈 시스템 — 2,000m² 그리드, 로봇 60대, 스테이션 6기, $3.2M 투자. 가동 후: 피커 45명에서 12명으로(스테이션 오퍼레이터), 스테이션당 380건/시간(이전 100건), 정확도 99.92%.
계산: 인건비 절감 연간 ~$1.3M(33명 × $40K), 임대료 절감 ~$80K(밀도 향상으로 800m² 확보), 오류 손실 회피 ~$250K/년. 22개월 만에 회수. CEO의 한마디: "성수기면 채용이 무서웠죠. 이제는 가장 걱정 없는 일이 됐습니다."
함정: 네 가지 덫
- 규격 외 SKU를 빈에 무리하게 넣기: 표준 빈은 약 600×400×300mm, 큰 SKU는 기존 존에 둡니다. SKU 치수 분석을 사전에 — 빈 호환 SKU가 70% 미만이면 다시 생각하세요.
- 로봇과 스테이션의 불균형: 로봇은 많은데 스테이션은 부족하면 로봇이 제시 대기하며 줄을 섭니다 — 돈 낭비입니다. 경험칙: 스테이션당 로봇 8~12대, 시뮬레이션으로 규모 산정.
- 소방법규를 나중에: 밀집 그리드 + 로봇은 더 엄격한 스프링클러나 연기 감지 요건을 발동시킬 수 있습니다 — 첫 달에 소방서에 문의하세요. 나중에 다시 뜯어고치지 않으려면요.
- 인건비 절감은 세고 임대료는 안 세기: 많은 ROI 모델이 밀도 배당을 놓칩니다 — 미국에서는 전체 편익의 20~30%를 차지하는 것이 보통입니다.
요약
빈 로봇 혁명은 한 마디로 요약됩니다. 창고에서 가장 비싼 낭비 — 사람의 걷는 시간을 없애는 것. 처리량 3~5배 증가, 밀도 두 배, 정확도 99.9%, 대가는 $2~5M 투자와 70% 이상의 빈 호환 SKU. 하루 ~20,000건 이상, 채용에 어려움을 겪는 소형 부품 중심 사업이라면 이 계산을 진지하게 검토할 가치가 있습니다. Goods-to-Person은 미래가 아니라 — 이미 일어나고 있는 현재입니다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.