디스패치 없이 50대 로봇은 그냥 범퍼카
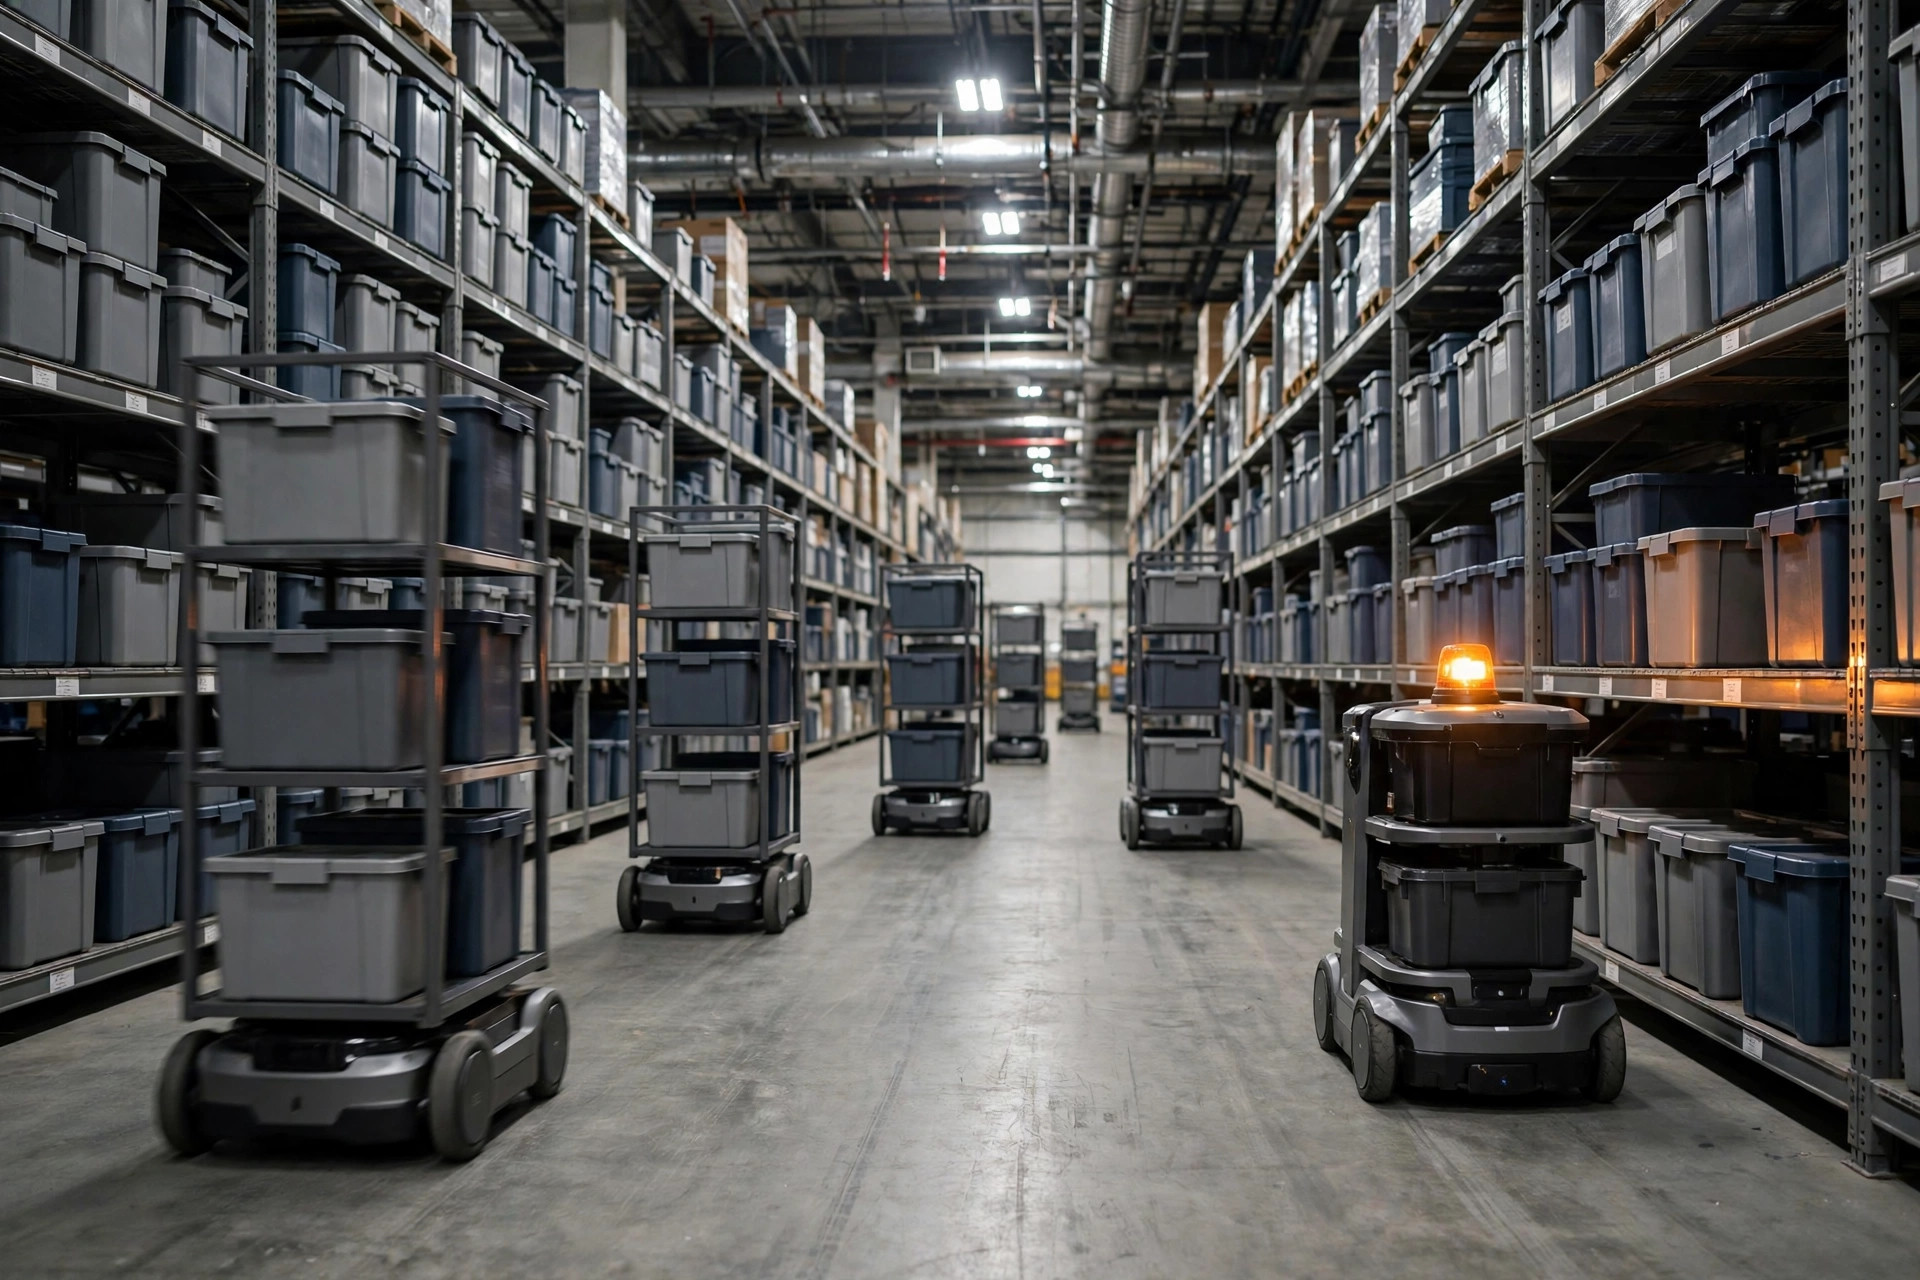
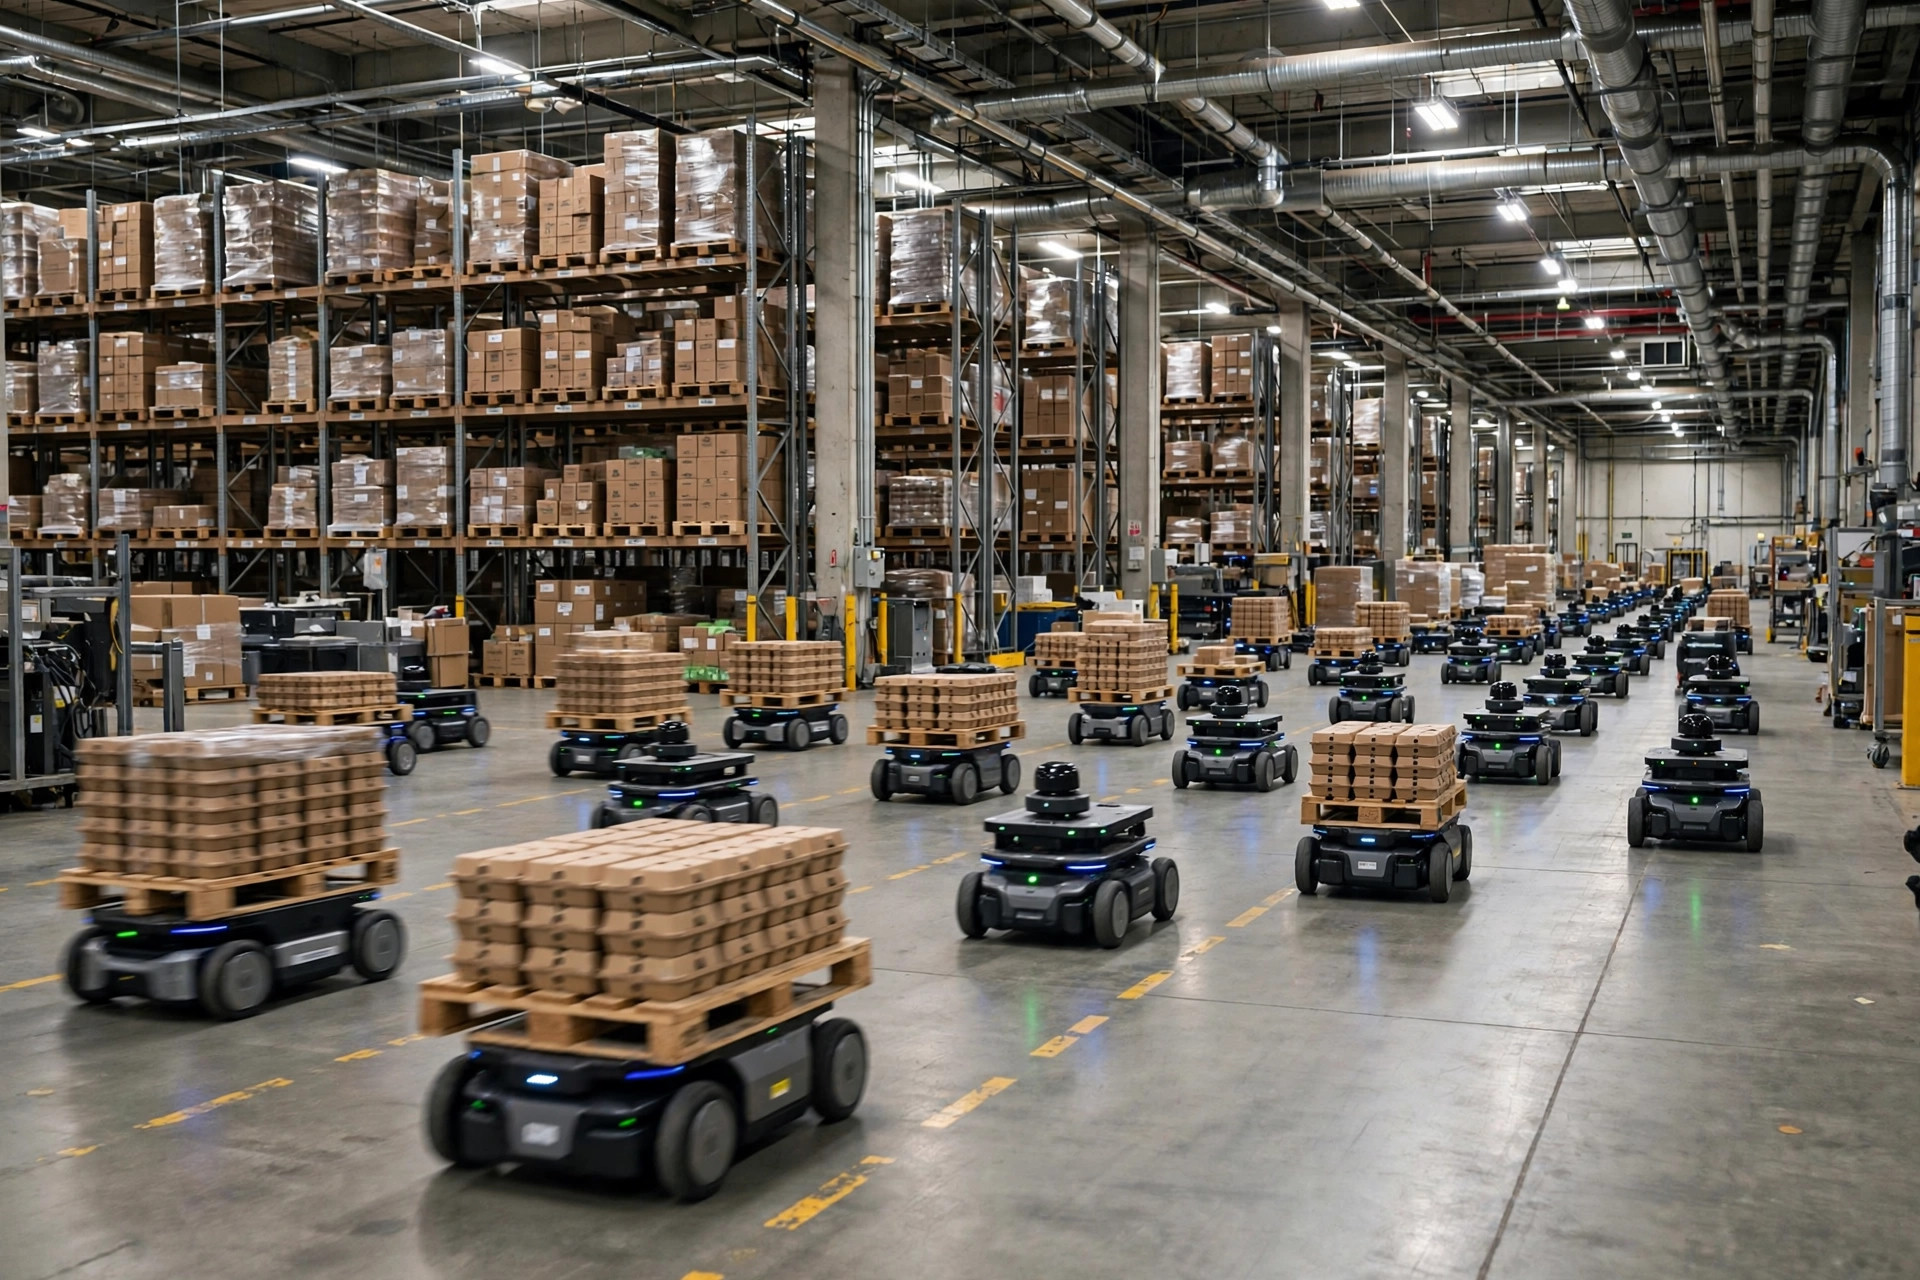
경고의 실화를 직접 목격했다: 한 고객이 AMR 40대를 사면서 "많을수록 빠르다"고 믿었다. 첫 주부터 메인 통로는 매일 막혔다 — 좁은 레인에서 두 대가 정면으로 마주보고 누구도 양보하지 않음, 한 대의 충전기 앞에 세 대가 줄을 섬, 열 대가 빈 차로 일을 찾아 돌아다니는 동안 진짜 출고 주문은 줄을 서서 기다림. 사장님이 전화했다: "Lao Mi, 이 40대가 20명보다 못해요." 문제는 카트가 아니었다 — 플릿 관리였다.
AMR의 진실: 단일 로봇의 지능이 하한을 정하고, 디스패치 시스템이 상한을 정한다. 10대 미만이면 온보드 지능으로 버틸 수 있지만, 20대를 넘으면 디스패치 알고리즘이 곧 생산성이다. 플릿 매니저는 네 가지 일을 한다: 태스크 할당, 경로 계획, 교통 제어, 충전 관리.
네 가지 알고리즘 해부
1. 태스크 할당: 누가 어떤 일을 할지는 수학 문제
수백 개의 태스크가 동시에 경쟁한다: 주문 A는 랙 3에서 포장까지 토트가 필요하고, 팔레트 B는 입고에서 보관으로 이동해야 한다. 누가 무엇을 맡을까? 디스패처는 세 가지 요소를 몇 초마다 재최적화한다:
- 거리 비용: 가까운 카트일수록 빈 차 운행이 적다 — 빈 차로 달리는 건 순수한 낭비다.
- 배터리 제약: 30% 미만 카트에는 장거리 운행을 배정하지 않는다, 먼저 충전한다.
- 부하 균형: "위치가 좋은" 같은 카트만 일하고 다른 카트가 놀아서는 안 된다 — 플릿 일부의 마모가 가속화된다.
좋은 시스템은 옥션 알고리즘 또는 헝가리안 알고리즘 변형을 써서 수백 밀리초 만에 전역 최적에 가까운 값을 계산한다. 약한 시스템은 선착순이다 — 공정해 보이지만 실제로 빈 차 운행을 20–30% 늘린다. 벤더에게 던질 첫 질문: 태스크 할당이 전역 최적화인가, 아니면 "가장 가까운 가용"인가?
2. 경로 계획: 창고에서의 A*
각 카트에 대해 디스패처는 A* 또는 다익스트라로 창고 지도상의 최단 경로를 계산한다. 하지만 창고는 고속도로가 아니다 — 세 가지 특수 제약이 적용된다:
- 일방통행 통로: 좁은 레인은 일방통행으로 정면 교착을 막는다.
- 진입 금지 구역: 소방 통로와 사람이 밀집한 구역은 출입 금지다.
- 동적 가중치: 혼잡한 통로의 가중치가 자동으로 올라가 후속 카트가 우회한다 — 이것이 동적 경로 계획이다.
측정 결과: 동적 가중치는 정적 최단 경로보다 플릿 처리량이 15–25% 높다. 피크를 그리드락 없이 버티는 비결은 여기다.
3. 교통 제어: 창고의 신호등
교차로는 사고와 정체가 집중되는 곳이다. 디스패처는 다음을 해야 한다:
- 교차로 예약: 카트는 진입 전 "요청"한다, 시스템은 우선순위로 허가한다 — 앰뷸런스 로직, 출고 태스크가 입고보다 우선이다.
- 교착 감지: 교차로에서 네 대가 순환 대기, 시스템이 사이클을 감지하고 한 대를 강제 우회시킨다. 이것이 고전적인 멀티 로봇 문제다 — 교착 감지 없는 디스패치는 ~50대를 넘으면 반드시 무너진다.
- 추종 거리: 같은 방향 2–3 m 간격, 연쇄 비상정지 — 선두가 비상정지하면 후속이 자동 감속한다.
| 모듈 | 핵심 알고리즘 | 고장 모드 |
|---|---|---|
| 태스크 할당 | 옥션 / 헝가리안 변형 | 빈 차 운행 30% 증가, 플릿 마모 편중 |
| 경로 계획 | A* + 동적 가중치 | 피크 때 간선 통로 그리드락 |
| 교통 제어 | 교차로 예약 + 교착 감지 | 정면 대치 교착, 교차로 교착 |
| 충전 관리 | 오프피크 + 기회 충전 | 피크 때 플릿 전체 배터리 방전 |
4. 충전 관리: 피크 때 카트에게 "밥 먹게" 하지 말 것
충전은 가장 간과되는 함정이다. 40대가 20%에서 일제히 충전하러 가면 충전기 대기 줄만으로 피크 능력이 30% 깎인다. 올바른 접근법:
- 기회 충전: 태스크 사이 틈과 주문 한산 시간에 수시 충전, 배터리를 40–80% "건강 구간"에 유지한다.
- 오프피크 스케줄링: 시스템이 향후 2시간의 태스크 부하를 예측하고 한산 시간에 일부 카트를 사전 충전한다.
- 충전기 비율: 대략 카트 8–10대당 충전기 1대, 고속 충전으로 한 시간에 80% 회복.
리튬 배터리가 싫어하는 건 두 가지: 깊은 방전(0%까지)과 만충 상태의 장기 보관이다. 좋은 충전 관리는 배터리 수명을 2년에서 3–4년으로 늘린다 — 40대라면 교체 비용 연간 차이가 여섯 자릿수다.
실제 사례: 범퍼카를 심포니로 바꾸기
그 40대 고객으로 돌아가자. 3주간의 튜닝 프로그램은 네 가지를 했다:
- 태스크 할당을 "가장 가까운 가용"에서 전역 최적화로 — 빈 차 운행 24% 감소.
- 간선 통로에 일방통행 루프 3개 설정 — 좁은 레인 교착을 제로로.
- 기회 충전 + 오프피크 수시 충전으로 전환 — 피크 가동 대수 28대에서 36대로.
- 교차로 예약 추가 — 교차로 평균 대기 40 s에서 8 s로.
결과: 시간당 처리량 900픽에서 1,400픽으로 — 카트 추가 없이 55% 상승. 사장님은 "반품해 가"에서 "20대 더 줘"로 바뀌었다. 이것이 디스패치의 가치다 — 하드웨어는 근육, 디스패치는 뇌다.
함정: 네 가지 트랩
- 디스패치 없이 카트 구매: 카트를 할인하고 20대를 넘으면 무너지는 "덤" lite 디스패처를 끼워주는 벤더가 있다. 디스패치가 자사 개발인지 외주인지, 100대까지 스케일되는지 물어라.
- 감으로 플릿 규모 결정: 플릿 규모는 시뮬레이션(FlexSim, Visual Components)이 필요하다 — 주문 웨이브를 넣으면 최적 카트 대수가 나온다. 감으로 찍은 숫자는 낭비거나 부족이다.
- Wi-Fi 데드존: 디스패치는 실시간 통신으로 산다 — 5초의 Wi-Fi 단절에 카트는 "길을 잃고" 제자리에서 뱅글뱅글 돈다. 전역 로밍 테스트, 신호 ≥ −65 dBm.
- WMS 인터페이스 지연: 디스패처는 WMS에서 태스크를 가져온다, 인터페이스 지연이 2초를 넘으면 할당이 영원히 늦는다. 인터페이스 통합 테스트는 계약 전, go-live 때가 아니다.
요약
AMR 플릿 매니저의 네 가지 알고리즘 — 전역 최적화된 태스크 할당, 동적 가중치의 경로 계획, 교착에 강한 교통 제어, 오프피크 충전 관리 — 이 네 가지가 함께 멀티 로봇 협업의 실체다. 경고의 실화를 기억하라: 디스패치 없는 40대는 20명에게 진다. AMR 프로젝트의 20%는 디스패치와 통합에 예산을 — 카트는 입장권일 뿐, 생산성은 뇌가 만든다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.