최후의 수동 아성
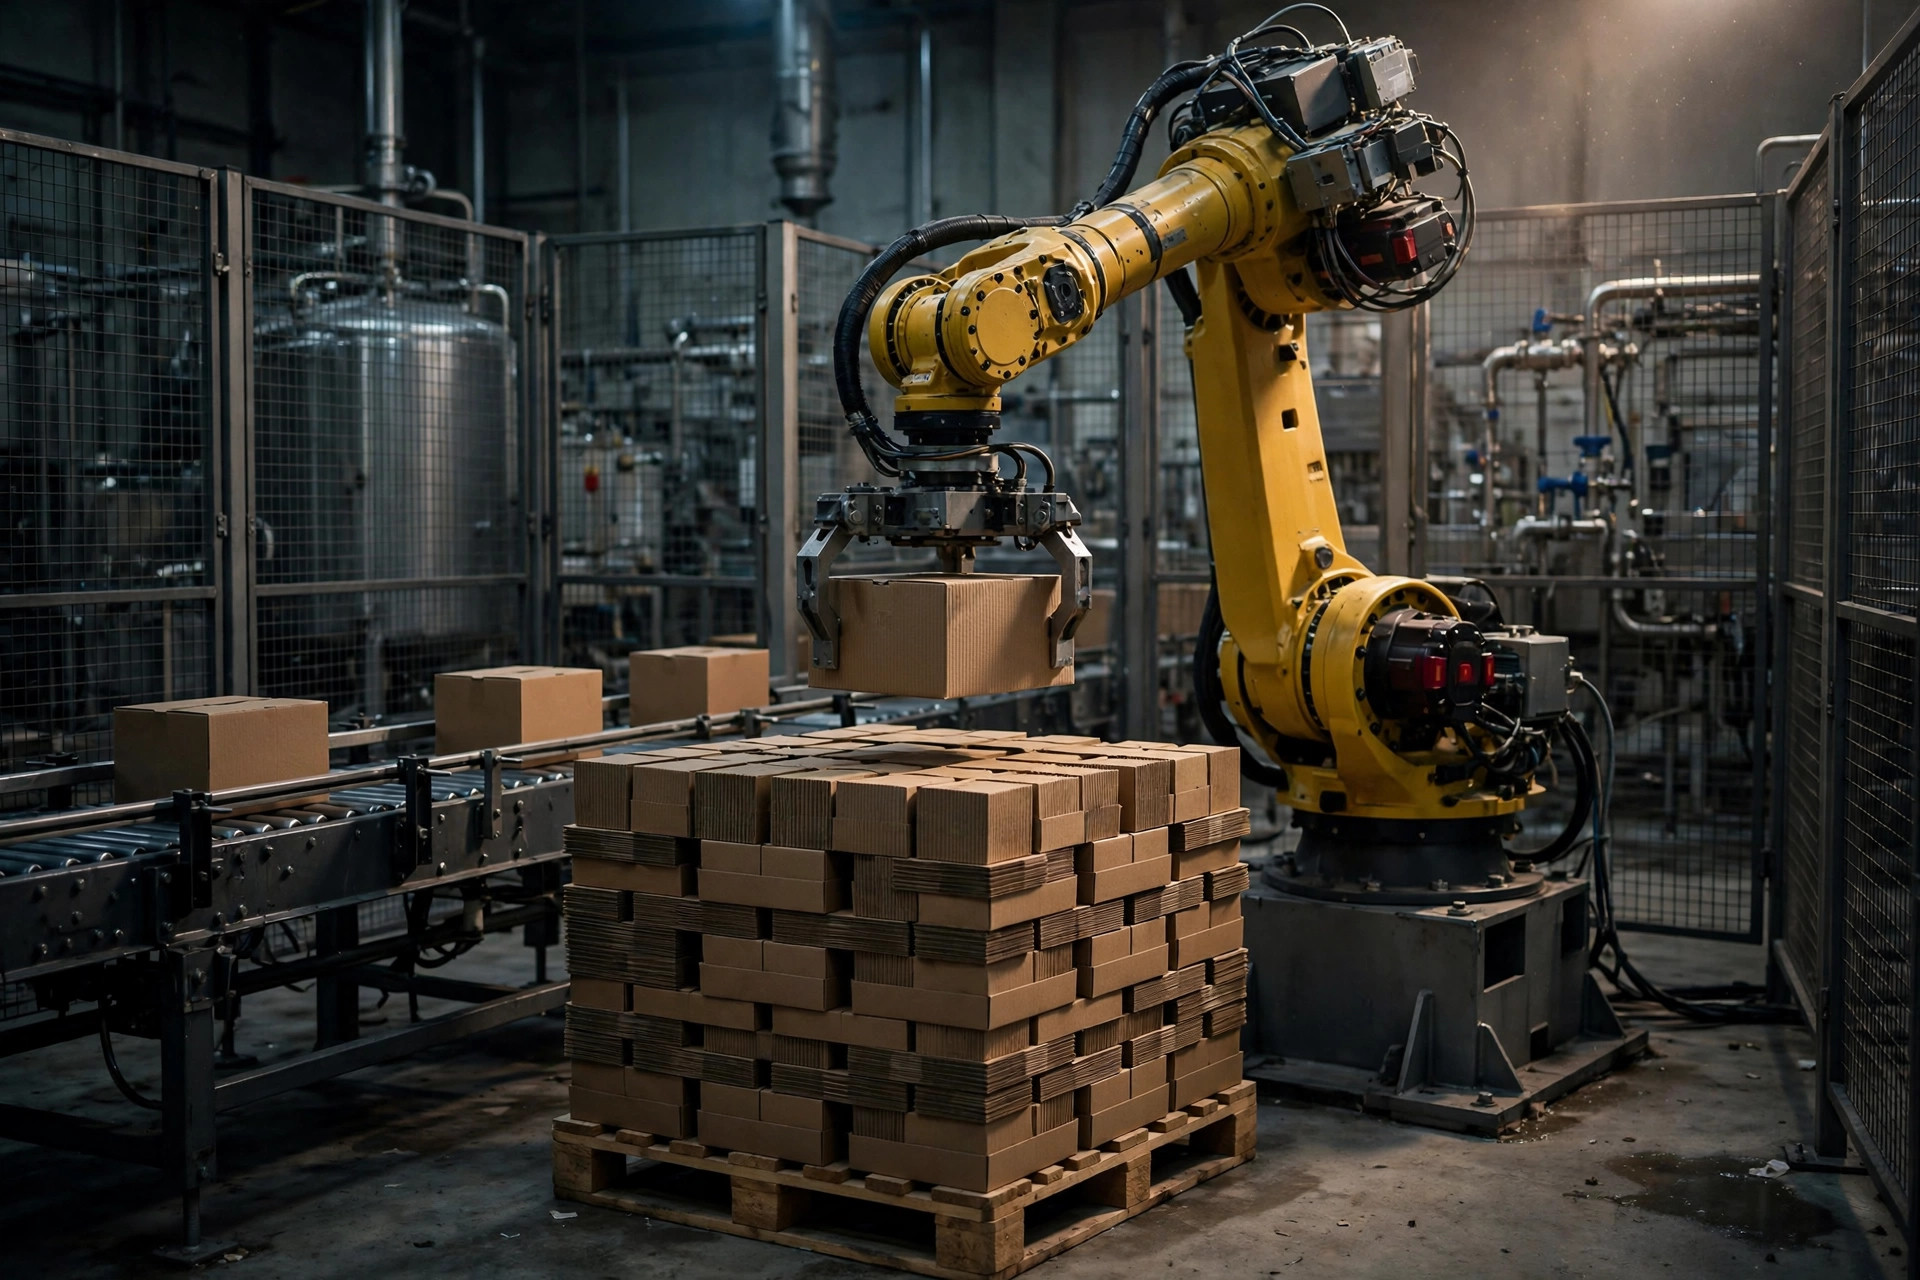
많은 창고에서 앞단은 이미 자동화되어 있다 — 컨베이어, 스캔, 소팅이 흐르고 — 그런데 라인 끝에서는 아직도 두세 명의 작업자가 손으로 카톤을 쌓고 있다. 팔레타이징은 "최후의 수동 아성"이다: 반복되는 굽힘과 들기, 하루에 수 톤, 만성적인 허리 부상 — 젊은 작업자는 이 일을 하려고 하지 않는다.
로봇 팔레타이징은 이 아성을 점령하기 위해 존재한다: 24/7 가동하는 로봇 한 대, 완벽하게 균일한 팔레트, 전도율 거의 제로. 하지만 많은 팔레타이징 로봇이 "현장 적응"에 실패하고, 원인은 거의 항상 두 가지 중 하나다: 잘못 조정된 팔레트 패턴(팔레트가 흔들린다), 또는 잘못된 그리퍼(카톤이 떨어진다).
1. 로봇 형태: 다관절, 갠트리, 협동
| 형태 | 특징 | 페이로드/속도 | 적합 용도 |
|---|---|---|---|
| 다관절(6축/4축) | 유연하고 설치 면적이 작다 | 10–200 kg, 중고속 | 다SKU, 소량 배치, 패턴 변경 잦음 |
| 갠트리/직교 팔레타이저 | 단순하고 강성이 높다 | 50–500 kg, 고속 | 단일/소수 SKU, 대량, 고속 라인 |
| 협동로봇 | 펜싱 불필요, 공용 공간 | 5–20 kg, 저속 | 경량물, 좁은 공간, 유연한 지원 |
첫 세 가지 질문: 케이스는 얼마나 무거운가, 1분에 몇 케이스인가, SKU는 몇 개인가. 단일 SKU 고속(예: 15케이스/min 이상 음료 공장) → 갠트리 팔레타이저, 빠르고 저렴하다. 패턴 변경이 잦은 다SKU → 다관절 로봇, 프로그램만 바꾸면 된다. 펜싱 둘 공간이 없고 가벼운 케이스 → 지원 역할로 협동로봇.
2. 팔레트 패턴: 속도보다 안정성
팔레트 패턴은 팔레타이징의 영혼이다. 좋은 알고리즘은 네 가지 목표를 동시에 만족한다:
- 안정성: 줄눈을 어긋나게 한 엇갈림 적재, 무게중심을 중앙에 — 벽돌 쌓기처럼. 줄눈 어긋나기는 전도 방지의 규칙 1번;
- 큐브 활용률: 팔레트 면적의 90% 이상 활용 — 팔레트 면적을 낭비하지 않는다;
- 라벨 외향: 바코드/출하 마크를 바깥으로 향하게 해 도크에서 스캔, 재적재 제거;
- 계산 가능성: 알고리즘이 케이스와 팔레트 치수에서 패턴을 자동 생성 — 새 케이스 크기도 10분 안에 새 패턴.
흔한 패턴:
- 엇갈림(벽돌쌓기): 각 층을 90° 회전하거나 반 케이스씩 어긋나게 — 가장 안정적, 기본 선택;
- 기둥식: 각 층이 완전히 일치 — 쌓기는 빠르지만 불안정. 가벼운 케이스 + 스트레치 랩 보강만;
- 하이브리드: 하층은 엇갈림 적재, 상층은 남은 공간에 유연 대응 — 활용률과 안정성의 균형.
엄격한 지표: 높이 1.8 m의 완성 팔레트에서 최상층 카톤을 손으로 민다 — 5 cm 이상 움직이면 패턴이나 배치 정밀도를 조정해야 한다.
3. 그리퍼 선정: 클램프, 진공, 포크, 크레이들
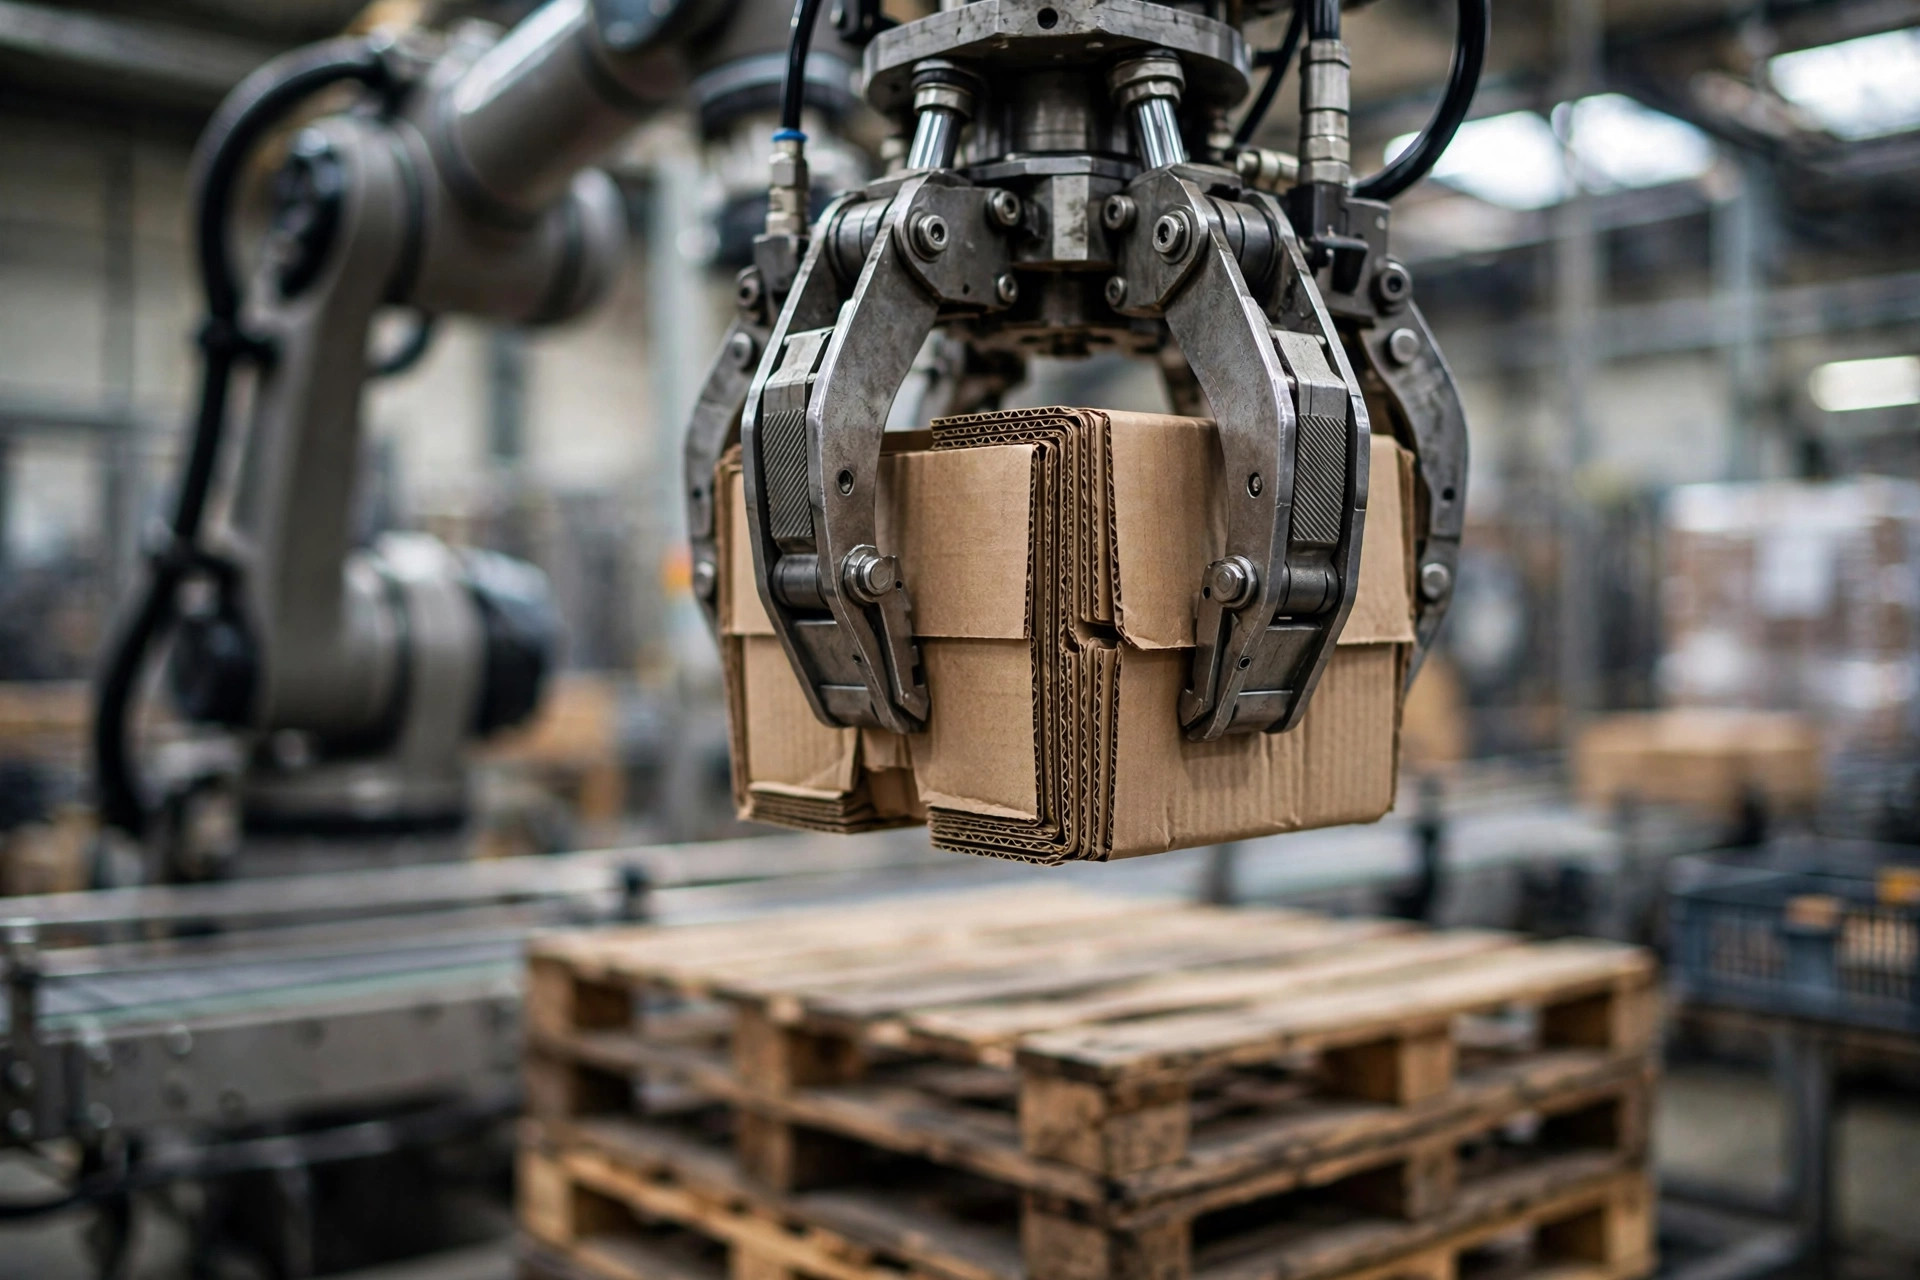
그리퍼는 로봇이 카톤에 닿는 유일한 접점이다. 잘못 고르면 최고의 알고리즘도 무용지물이다:
- 클램프/조임: 측면 플레이트가 카톤을 감싼다. 가장 범용적 — 표준 골판지 케이스에 좋고 마찰로 파지한다. 클램프 힘은 조절 가능해야 한다: 너무 세면 찌그러지고 너무 약하면 떨어뜨린다.
- 진공: 상부 흡착컵이 카톤을 빨아당긴다. 평평하고 잘 밀봉된 상면에는 빠르고 효과적이다. 하지만 테이프 주름이나 통기 구멍이 있으면 흡착이 죽는다.
- 포크/하부 지지: 포크의 타인이 밑에서 받친다. 무거운 케이스와 부드러운 포장(쌀 포대, 펫푸드)에 최적 — 변형 걱정이 없다.
- 콤보: 클램프 + 진공, 감싸기 + 지지 — 혼합 케이스와 다SKU용. 비싸지만 가장 유연하다.
선정 철칙: 먼저 카톤을 보고, 그 다음 그리퍼. 가장 무겁고 가벼우며 크고 작고 부드러운 케이스를 가져가 벤더에서 실기 테스트하라. 촬영하고 결과를 계약서에 적어 넣으라 — 구두의 "다 된다"는 무효다.
4. 사이클타임 계산: 병목을 사지 마라
로봇의 택트는 라인에 맞춰야 한다. 간단한 공식:
필요 속도(케이스/min) = 라인의 피크 처리량(케이스/min) × 1.2(마진 계수)
예: 피크 10케이스/min 라인은 정격 12 이상의 로봇이 필요하다. 픽앤플레이스 1사이클 = 픽 위치로 이동 → 파지 → 이송 → 배치 → 복귀. 다관절 로봇 사이클은 보통 8–12 s, 갠트리 기기는 5–8 s — 다만 이상적인 무부하 값이다. 비전 위치결정, 패턴 연산, 예외 처리를 감안해 80%로 디레이트하라.
듀얼 스테이션 설계가 최대 가속책이다: 로봇이 팔레트 A를 쌓는 동안 지게차가 가득 찬 B를 빼내고 빈 팔레트를 세팅 — 팔레트 교환 때문에 멈추지 않는다. 단일 스테이션은 교환 1회당 1–2분 손실 — 하루 수백 케이스의 손실.
5. 라인·WMS 연동: 고립시키지 마라
팔레타이징 로봇은 상류 라인 및 하류 WMS와 통신해야 한다:
- 상류: 컨베이어 투입 신호와 케이스 식별(스캔 또는 비전). 로봇은 패턴 프로그램을 자동 전환;
- 하류: 팔레트 완성 시 WMS가 팔레트 라벨을 자동 생성(SKU, 수량, 로트, 패턴), 인쇄·부착하고, 지게차/AGV가 출고 지시에 따라 수거;
- 예외: 기울어지거나 비어 있거나 파손된 투입 케이스는 비전으로 제외 또는 알람 — 찌그러진 카톤을 잡지 못하게 하라.
| 연동 지점 | 신호/데이터 | 예외 처리 |
|---|---|---|
| 컨베이어 → 로봇 | 정위치 신호, 케이스 코드 | 기울어진 케이스 제외, 빈 케이스 알람 |
| 로봇 → WMS | 팔레트 완성, 층수 | 패턴 이상 일시정지 |
| WMS → 인쇄·부착 | 팔레트 라벨 데이터 | 라벨 누락 재인쇄 |
| WMS → 지게차/AGV | 운송 작업 | 가득 찬 팔레트 대기 큐 |
사례: 음료 공장의 팔레타이징 라인 개조
배경: 중국 동부의 음료 공장 — 12,000병/시간 라인, 즉 12케이스/min. 이전에는 2교대로 6명이 수작업 팔레타이징. 패턴은 숙련도에 의존했고 월 3–5건의 전도. 성수기에는 사람을 구할 수 없었다.
대책: 4축 다관절 로봇 2대 + 듀얼 스테이션 팔레트 매거진, 힘 제어 조절 가능한 클램프 그리퍼, 비전 유도 케이스 위치결정, WMS 연동 자동 패턴 전환(3가지 케이스 크기). 완성 시 자동 라벨링 + AGV 호출.
결과: 로봇 1대당 14케이스/min — 라인은 굶주리지 않는다. 인원은 12명에서 2명(검사). 전도 팔레트: 제로. 투자액은 AGV 연동 포함 약$250K, 인건비 절감은 연간 약$165K — 투자 회수 18개월.
함정
- 먼저 카톤 강도: 높이 1.8 m에 5층을 쌓는 로봇은 수작업보다 하층 카톤에 훨씬 큰 하중을 가한다. 엣지 크러시 강도가 부족하면 최고의 패턴도 무너진다. 로봇을 사기 전에 카톤을 테스트하라.
- 투입 일관성: 케이스 치수가 1 cm 이상 변동하면 최고의 알고리즘도 진다. 상류 제함·봉함에 치수 안정성을 요구하라.
- 안전 펜싱을 아끼지 마라: 다관절 로봇은 동작 범위 내에 펜싱 + 안전 게이트 + 비상 정지가 필요하다(협동로봇 제외). 펜싱에서 아낀 돈으로는 부상 1건도 감당 못 한다.
- 패턴을 저축하라: 새 케이스 크기의 본가동 전에 시뮬레이션으로 패턴을 생성하고 실기 테스트 — 프로그램 조정으로 라인을 기다리게 하지 마라.
결론
로봇 팔레타이징 선정은 두 가지 철칙: 패턴은 "안정성", 그리퍼는 "카톤". 안정된 패턴이 전도를 끝내고, 올바른 그리퍼가 낙하를 끝낸다. 정확한 택트 계산과 견고한 시스템 연동을 더하면 로봇 1대가 4–6명을 대체하고 투자 회수는 2년 — 포장 라인 말단에서 가장 성숙한 자동화 수단이다. 다만 잊지 마라: 로봇은 불량 카톤과 혼란스러운 투입을 고치지 못한다 — 상류의 품질이야말로 팔레타이징 자동화의 토대다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.