결론부터 말하겠습니다. AMR이 이상한 행동을 보이기 시작하면, 무죄가 입증될 때까지 WiFi가 범인입니다. 작업 분실, 갑작스러운 긴급 정지, 이유 없이 느려지는 플릿. AMR 업체에 항의 전화를 걸기 전에 노트북을 들고 문제가 발생한 통로에서 ping을 쳐보세요.
이 함정을 세 번 봤습니다. 매번 현장은 배차 알고리즘을 탓했고, 다음엔 LiDAR, 다음엔 펌웨어를 탓했습니다. 2주간의 책임 떠넘기기 끝에 누군가 마침내 네트워크를 확인하면, 랙 열 사이의 전파 사각지대, 혹은 로밍 핸드오버가 너무 느려 로봇이 계속 타임아웃되는 상황. 네트워크를 고치면 로봇의 "병"은 하룻밤 사이에 사라집니다.
두 가지 현장 이야기
2024년 3월, 중국 동부의 3PL 창고, 20,000제곱미터가 조금 넘는 규모, 도입 2주차 AMR 6대. "작업 분실"이 하루 20번 이상. 업체 엔지니어가 이틀간 현장에 상주하며 배차 로그를 파헤쳤고, "아마도 간헐적인 작업 할당 로직 문제"라고 결론 내렸습니다. 저는 노트북을 들고 문제 통로를 걸으며 ping을 쳤습니다. 랙 열 두 곳이 AP 전파 사각지대에 있었고 패킷 손실이 40퍼센트를 넘었습니다. AMR이 진입하면 하트비트 패킷이 밖으로 나가지 못했고, 배차 시스템은 로봇이 사라졌다고 판단해 작업을 회수하고 재할당했습니다. 그것이 바로 소위 "작업 분실"이었습니다.
해결책은 민망할 정도로 간단했습니다. AP 3대를 재배치하고, AMR WiFi 카드의 로밍 적극성을 한 단계 높이기. 일주일 만에 불만이 제로가 되었습니다. 떠날 때의 업체 엔지니어 표정이 아직도 기억납니다.
2025년 6월, 대형 이커머스 풀필먼트 센터. 618 쇼핑 축제 직후에 AMR을 도입했습니다. 축제 전에 랙을 두 단이나 높였습니다. 튼튼한 금속 선반이 5 GHz 신호를 완전히 차단했고, AP는 여전히 예전 높이에 설치되어 있었습니다. 결과: 고랙 구역에 들어가는 AMR마다 "바보가 된 것처럼" 속도가 느려지고, 멈추고, 가끔 긴급 정지가 발생했고, 구역을 벗어나는 순간 다시 살아났습니다. 무선 히트맵 조사를 다시 하고, AP 설치 높이를 랙 빔 아래로 낮추고, 채널을 재계획했습니다. 업체를 끌어들이지 않고 해결했습니다.
WiFi 핸드오버가 AMR을 멈추는 이유
원리는 간단합니다. AMR이 이동하면 WiFi 클라이언트는 AP 사이를 홉해야 합니다. 목표 AP를 선택하고, 재인증하고, 재연결하고, 데이터 스트림을 재개합니다. 튜닝되지 않은 네트워크에서는 이 핸드오버에 수백 밀리초가 걸립니다. 802.11r 고속 로밍이 활성화되지 않으면, 핸드오버 중 1분 넘게 연결이 끊길 수 있으며 전혀 드문 일이 아닙니다.
그리고 AMR 업체들은 안전하게 갑니다. 통신 타임아웃이 긴급 정지를 유발합니다. 그래서 눈으로 보이는 것은 "로봇 오작동"이지만, 병의 원인은 네트워크에 있습니다. 더 나쁜 것은, 창고는 최악의 무선 환경이라는 점입니다. 금속 랙, 지게차 충전 베이, 금속 롤러 도어는 모두 WiFi 킬러이고, 창고는 이 세 가지로 가득 차 있습니다.
현장 체크리스트: 5단계
이것은 제가 모든 AMR 프로젝트의 도입 전날에 사용하는 체크리스트의 네트워크 파트 전체입니다. 순서대로 체크하세요.
1단계: 도입 전에 현장을 조사하세요. 도면을 믿지 마세요.
조사 소프트웨어(스마트폰 앱 수준의 도구도 괜찮습니다)를 들고 현장을 걸으며 신호 히트맵을 생성하세요. 세 가지를 확인합니다: 모든 AMR 주행 경로의 신호 강도, 깔끔한 핸드오버를 위한 AP 간 충분한 오버랩, 금속 랙 뒤의 사각지대 없음. 도면상의 AP 위치와 현장의 현실은 10번 중 8번 다릅니다. 랙이 옮겨졌고, AP가 지게차에 부딪혔고, 도면에 없는 칸막이 벽이 세워졌습니다.
2단계: 세 가지 철칙에 따라 AP 배치를 계획하세요.
설치 높이: 신호가 AMR 안테나에 가시거리를 확보하도록 AP는 랙 빔 아래에 설치해야 합니다. 천장 설치는 깔끔해 보이지만, 금속 랙은 신호를 아침 식사처럼 먹어치웁니다. 밀도: AP는 여유 있게. AP 한 대 추가 비용은 AMR 라인 1시간 정지보다 훨씬 저렴합니다. 채널 계획: 이웃 AP는 채널을 공유하지 않기, 2.4 GHz와 5 GHz는 별도로 계획하고, AMR은 간섭이 적은 5 GHz에 두세요.
3단계: 로밍을 튜닝하세요. 이것이 핵심입니다.
AP에서 802.11r 고속 로밍을 활성화해 핸드오버 지연을 150밀리초 미만으로 누르세요. 그런 다음 AMR WiFi 카드의 로밍 적극성을 조정합니다. 너무 "충실"하면 죽어가는 AP에 매달리고, 너무 "바람둥이"면 두 AP 사이를 오갑니다. 제 출발점은 중간 설정이며, 핸드오버 성공률을 측정하고 각 방향으로 한 단계씩 시도해 가장 안정적인 것을 유지합니다. WiFi 카드마다 동작이 다릅니다. 만능 설정은 없습니다. 측정된 설정만 있습니다.
4단계: 끊어지면 안 되는 경로에는 이중화를.
AMR이 간선 도로를 달리고, 층을 넘나들고, 도크 도어에서 작업한다면, 끊김이 용납되지 않는 모든 곳에서 듀얼 WiFi 카드나 WiFi + 셀룰러 페일오버를 고려하세요. 네, 비용이 더 듭니다. 플릿 전체 긴급 정지 한 번보다 저렴합니다. 이중화는 핵심 경로용이지 모든 로봇용이 아닙니다.
5단계: 도입 전날 체크리스트 + 인수 테스트.
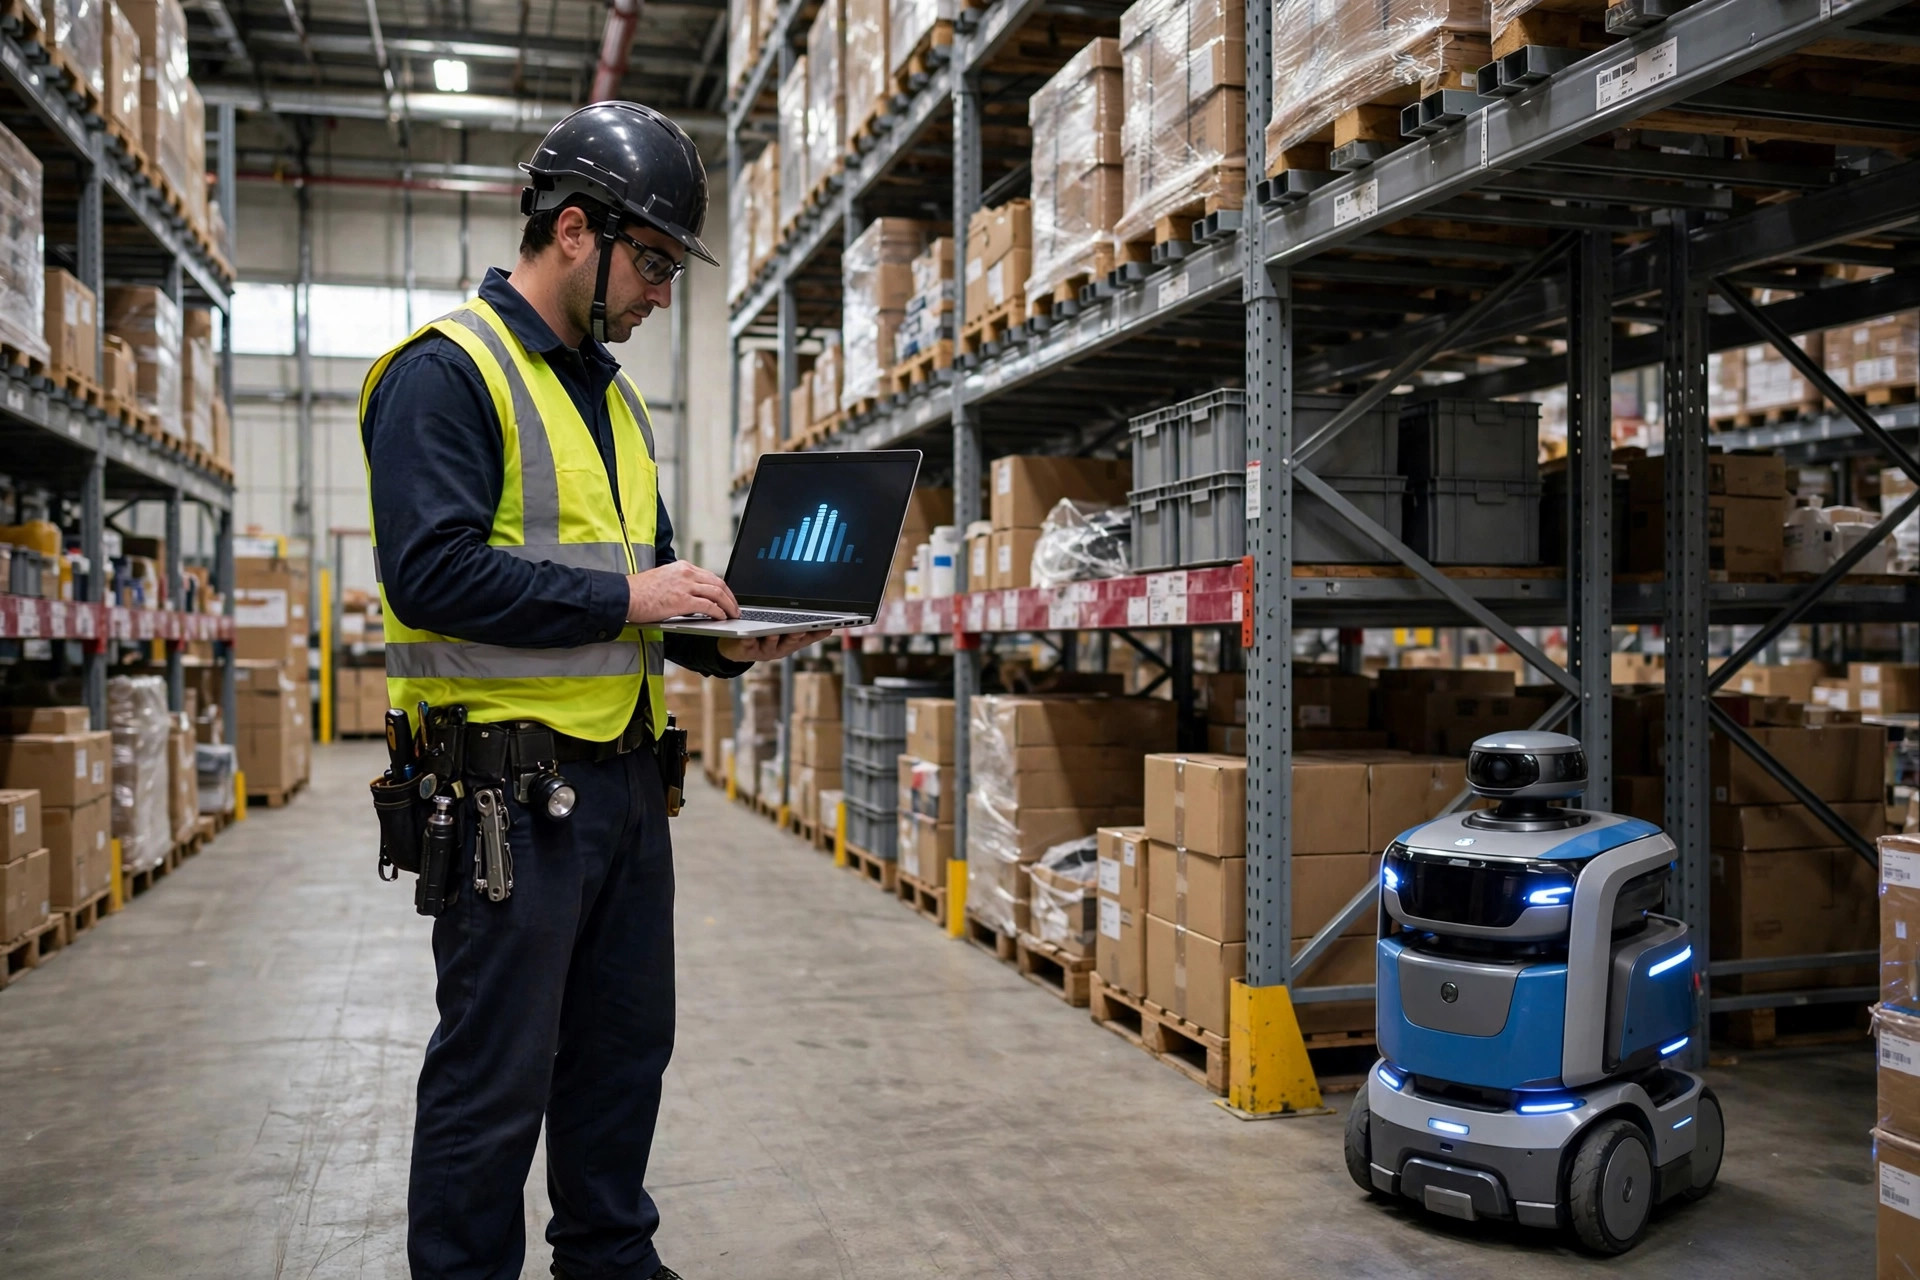
도입 전날 밤, 이 리스트를 들고 현장을 걷습니다. 모든 AMR 경로를 처음부터 끝까지 세 번씩 주행하고, 각 AP 핸드오버 타임스탬프와 패킷 손실을 기록합니다. 그런 다음 최악의 경우를 시뮬레이션합니다. 지게차 충전기 전부 가동, 롤러 도어 닫힘, 교대 시작 시 모든 핸드셋이 WiFi 연결. 이 상태에서 다시 전부 주행합니다. 핸드오버 지연이 150밀리초를 초과하는 지점은 플래그를 달고 다음 날 재튜닝한 뒤 재테스트합니다. 인수 기준은 계약서에 명기합니다. 네트워크로 인한 작업 손실 제로로 72시간 연속, 그 뒤에 네트워크를 인수합니다.
흔한 실수 패턴 (모두 피로 배웠습니다)
| 보이는 현상 | 이것부터 시작하지 마세요 | 대신 이것부터 시작하세요 |
|---|---|---|
| AMR이 같은 장소에서 작업을 분실함 | 업체에 배차 로그 분석을 요청 | 해당 통로에 ping을 치고 AP 커버리지를 확인 |
| 한 구역 전체가 함께 느려짐 | 로봇 추가 또는 작업 우선순위 상향 | 해당 구역의 AP 부하와 채널 간섭 확인 |
| 아침에는 정상, 오후에 오작동 | AMR 재부팅 또는 펌웨어 업그레이드 | 시간 패턴 간섭을 찾기: 충전 베이, 롤러 도어 |
| 첫 주에는 좋다가 둘째 주에 악화 | AMR 하드웨어 노후 의심 | 새 랙, 새 칸막이, 부딪힌 AP 확인 |
한 가지 역발상
대부분의 프로젝트는 순서가 뒤바뀌어 있습니다. AMR 업체가 2주간 해체해 보고 나서야 누군가 네트워크를 확인할 생각을 합니다. 올바른 순서는 항상 ping이 먼저, 전화는 나중입니다. 네트워크 점검은 노트북 한 대와 반나절이면 됩니다. 업체 현장 방문은 출장비와 2주간의 논쟁이 듭니다. 그리고 사람들이 놓치는 점이 있습니다. 네트워크를 튜닝하면 많은 "AMR 성능 문제"가 저절로 해결됩니다. 플릿 속도가 올라가고, 작업 성공률이 올라가며, 추가 로봇은 필요 없었습니다.
AMR은 성실한 일꾼입니다. 지시받은 것만 합니다. 지시가 전달되지 않으면, 안전을 위해 긴급 정지할 수밖에 없습니다. 일꾼을 탓하지 마세요. 먼저 WiFi를 확인하세요.
Lin Xiao, WMS 도입 컨설턴트 지음
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.