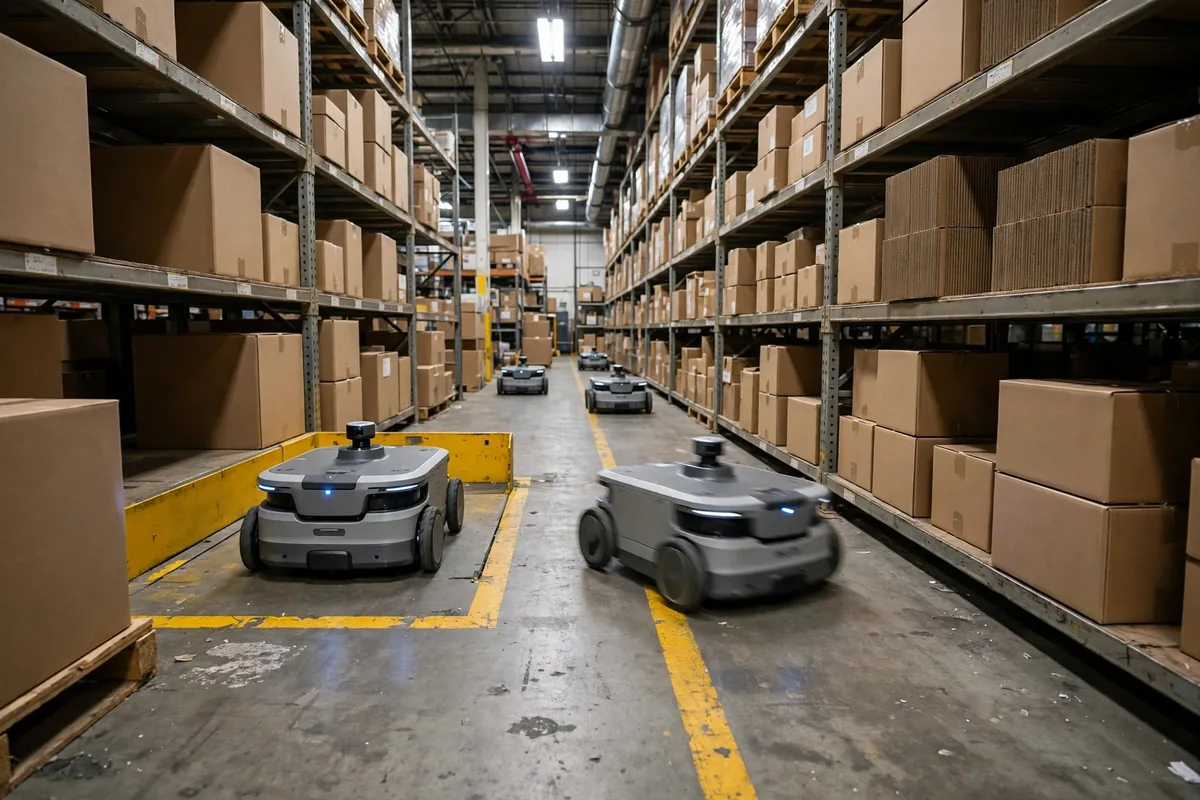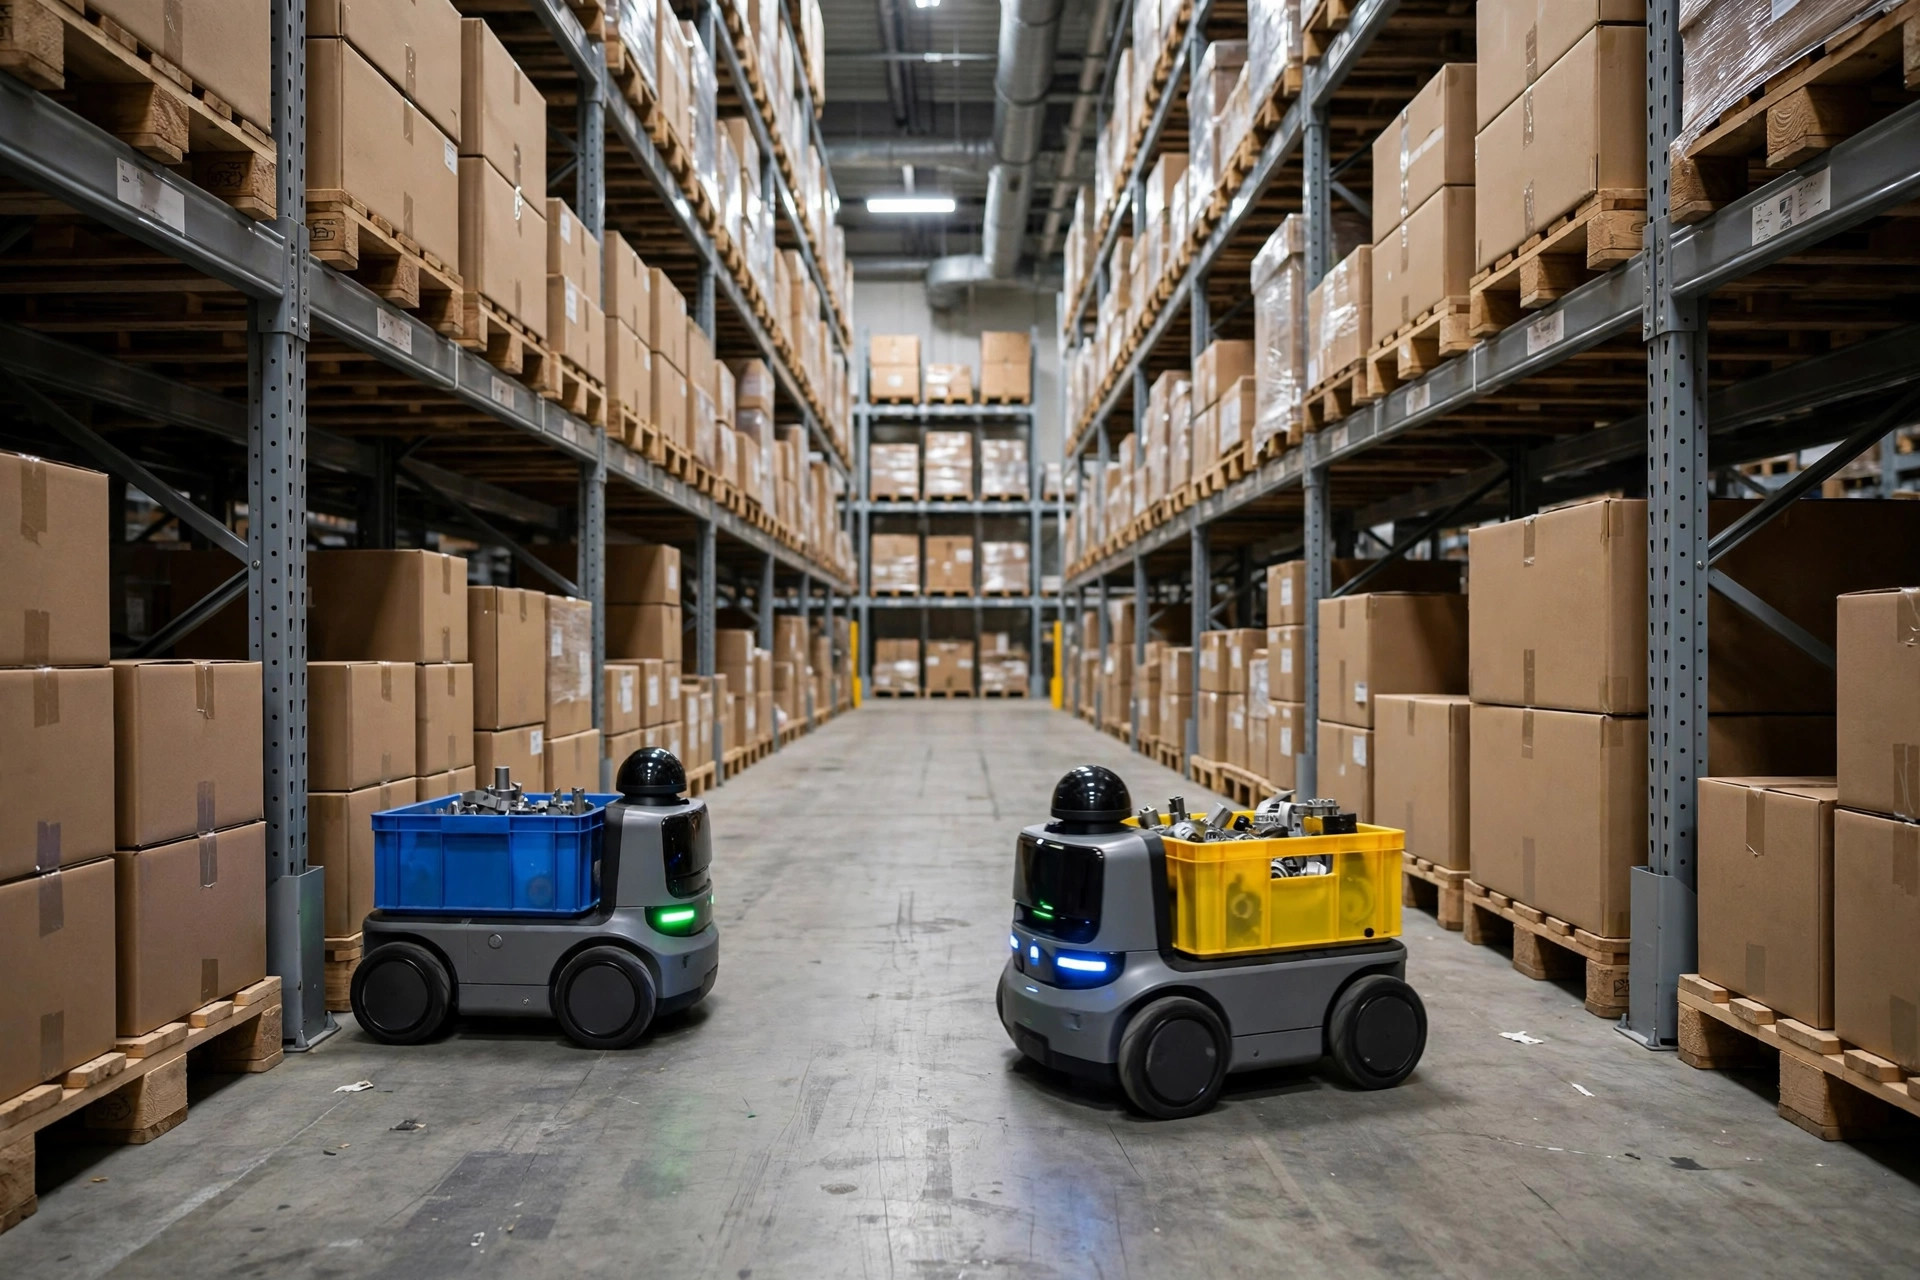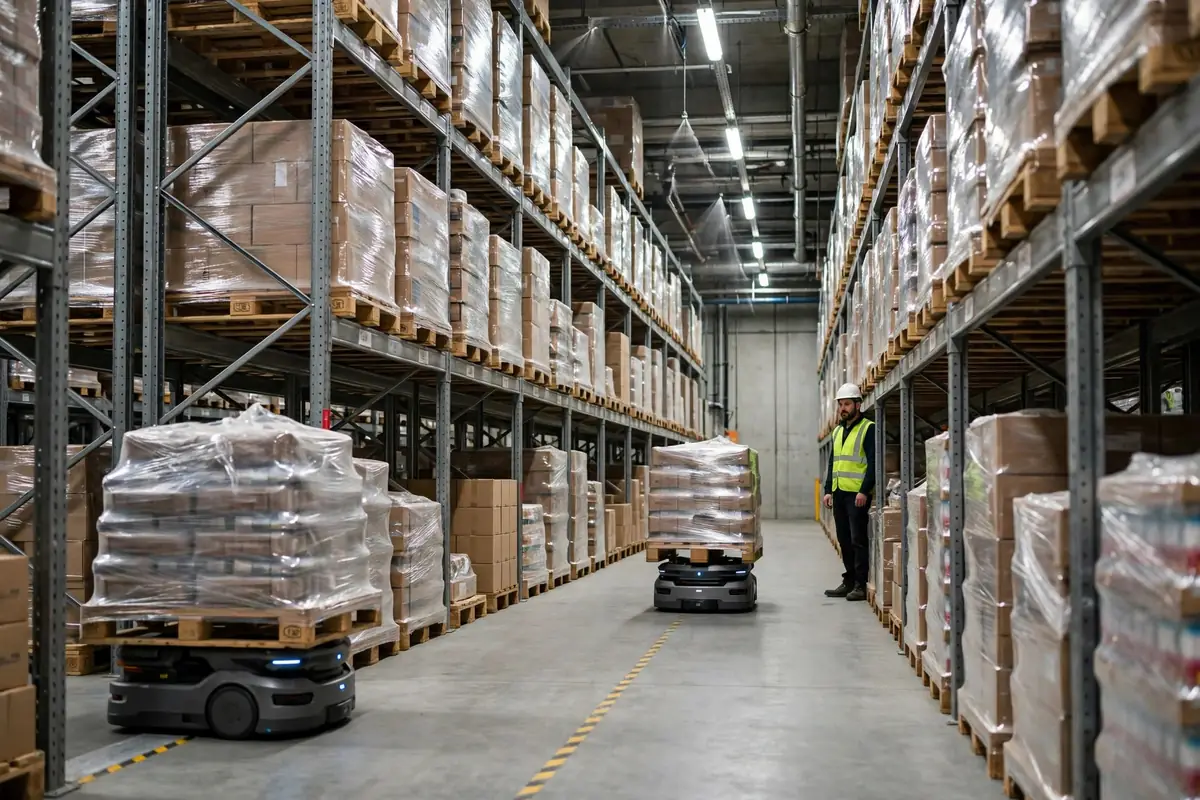
AMR 데드락 방지에 대해 제가 처음 배운 교훈은, 플릿 전체가 1.8미터 통로에서 얼어붙는 것을 지켜보면서였습니다. 두 대의 AMR이 정면으로 마주쳤고, 각자 상대에게 양보하려고 정중히 멈췄지만, 어느 쪽도 움직이지 않았습니다. 뒤에 줄 서 있던 여섯 대의 로봇도 멈췄습니다. 누군가 걸어 들어와 로봇을 한 대씩 손으로 몰아낼 때까지, 그 줄은 한 시간 가까이 꼼짝도 하지 않았습니다. 이것이 AMR 데드락입니다. 두 대 이상의 로봇이 서로를 기다리며 아무도 움직이지 않는 상태입니다. 아래의 두 사례는 현장에서 흔히 볼 수 있는 상황을 바탕으로 만든 예시 시나리오입니다. 숫자는 가정이지만, 교훈은 실제입니다.
AMR 데드락 방지가 실제로 해결하는 것
이렇게 생각해 보세요. 데드락은 신호등이 없는 교차로입니다. AGV는 기차처럼 고정된 궤도를 달립니다. 배차 담당자가 시간표를 정하고, 정면충돌은 일어나지 않습니다. AMR은 고정된 경로가 없습니다. 자유롭게 이동합니다. 마치 자율주행차 무리를 도로 규칙도 주지 않고 같은 주차장에 풀어놓는 것과 같습니다. 두 대의 로봇이 한 대만 지나갈 수 있는 통로에 들어가고, 각 로봇의 장애물 회피 기능이 '멈춰서 상대를 기다리라'고 말하면, 둘 다 영원히 기다립니다. 다중 AMR 교통 관리에 관한 공개 연구는 이를 분명히 말합니다. 두 대 이상의 AMR이 동시에 한 대만 통과할 수 있는 좁은 통로에 들어가면 데드락에 빠져, 보통 사람이 직접 치워야 합니다.
교차로는 더 나쁩니다. 네 대의 로봇이 네 방향에서 동시에 도착하고, 각자 오른쪽에 있는 로봇을 기다리는 모습을 상상해 보세요. 고리가 닫힙니다. 각 로봇의 결정은 국지적으로는 옳지만, 플릿 전체는 완전히 멈춰 버립니다. 플릿이 커질수록 이런 고리는 더 자주 나타납니다. 규칙을 추가하지 않고 로봇만 추가하는 것은 이미 막힌 교차로에 차를 더 집어넣는 것과 같습니다.
외워 둘 만한 숫자가 있습니다. MiR600 같은 적재량 600 kg AMR을 예로 들면, 만재 시 최고 속도는 2.0 m/s, 로봇 한 대의 표준 통로 폭은 1.80 m, 두 대가 서로 지나가려면 3.50 m가 필요합니다. 1.8미터 통로에는 물리적으로 로봇 한 대만 들어갑니다. 그 안에서 두 대의 로봇이 비집고 지나가기를 기대하는 계획은 첫 스케치부터 잘못된 것입니다. 로봇이 막힌 통로에 서 있을 때 최고 속도는 아무 의미가 없습니다.
데드락은 정체와 다릅니다. 정체는 느릴 뿐, 로봇은 여전히 움직입니다. 데드락은 정지입니다. 플릿은 전혀 움직이지 않습니다. 두 번째 예시 시나리오, 충전 구역입니다. 배터리가 부족한 여러 대의 로봇이 한 대만 지나갈 수 있는 짧은 차선을 따라 두 대의 충전기 쪽으로 한꺼번에 향합니다. 첫 번째 로봇이 도킹해서 충전하는 동안 나머지는 들어갈 수도, 빠져나올 수도 없고, 그 분기 전체가 함께 멈춰 버립니다. 플릿 소프트웨어의 대기 시간 보고서에서 둘을 구분할 수 있습니다. 정체는 모든 로봇의 평균 속도가 처지는 것으로 나타나지만, 데드락은 몇 대의 로봇 대기 시간이 갑자기 상한에 도달해 그대로 머무는 것으로 나타납니다. 로그에 로봇이 1센티미터도 움직이지 않고 20분간 기다렸다고 적혀 있다면, 그것은 교통이 아니었습니다. 데드락이었습니다.
실전에서의 AMR 데드락 방지: 일방통행 통로부터
접근법은 세 가지이며, 문제를 해결하는 방식이 완전히 다릅니다. 잘못된 것을 고르면 돈만 날립니다.
| 접근법 | 작동 방식 | 비용 | 적합한 경우 |
|---|---|---|---|
| 일방통행 루프 | 각 좁은 통로는 한 방향만 허용하고, 복귀 주행은 다른 통로를 이용 | 더 긴 경로, 더 많은 주행 거리 | 통로 그리드를 순환할 수 있는 창고 |
| 구역 예약 | 좁은 통로에는 한 번에 한 대의 로봇만 들어가고, 나머지는 밖에서 대기 | 입구 대기, 한 번에 수십 초 대기 | 통로가 하나뿐이고 우회할 수 없는 창고 |
| 우선순위 + 타임아웃 탈출 | 적재했거나 긴급한 로봇이 먼저 가고, 설정된 타임아웃이 지나면 한 대가 후진해 나감 | 플릿 소프트웨어 지원과 실제 조정 시간이 필요 | 로봇이 많고 작업 유형이 다양한 플릿 |
일방통행 루프는 가장 거친 방법이자 가장 신뢰할 수 있는 방법입니다. 도시의 일방통행 거리를 생각해 보세요. 우회처럼 보이지만, 정체 가능성은 거의 0에 가깝게 떨어집니다. 구역 예약은 1차선 다리의 신호등과 같습니다. 한 번에 한 대씩 건너고, 기다리는 수십 초는 플릿 전체가 멈춰 있는 것에 비하면 쌉니다. 우선순위 + 타임아웃은 가장 똑똑하게 들리지만 조정하기 가장 어렵습니다. 타임아웃을 너무 짧게 설정하면 로봇들이 계속 서로에게 양보하고, 너무 길게 설정하면 데드락이 몇 분간 그대로 앉아 있다가 움직입니다.
여기서 제가 계속 듣는 가짜 요구사항을 지적해야 합니다. 'AI 스마트 배차'를 앞세우며 알고리즘이 스스로 충돌을 피하도록 학습할 것이라고 약속하는 업체들입니다. 사지 마세요. 일방통행 규칙과 예약 구역이 밑바탕에 없으면, 가장 똑똑한 알고리즘도 신호등 없는 교차로에서 도박하는 것과 같습니다. 먼저 일방통행 통로를 그리고, 전용 구역을 표시한 뒤에 지능을 논하세요. 순서를 거꾸로 하면 돈이 낭비됩니다.
세 가지 중 선택은 솔직히 말해 트레이드오프입니다. 일방통행 루프는 추가 주행을 데드락 없음과 맞바꿉니다. 구역 예약은 입구 대기를 정지 없음과 맞바꿉니다. 우선순위 규칙은 조정 시간을 피크 시간 처리량과 맞바꿉니다. 공짜 점심은 없습니다. 가장 감당할 수 있는 비용을 고르세요.
이를 도입할 때는 한 번에 모든 것을 바꾸려 하지 마세요. 파일럿부터 시작하세요. 최악의 통로를 골라 분필로 일방통행 방향을 표시하고, 스케줄러에서 그 통로를 전용 구역으로 설정한 뒤 일주일간 운영하세요. 이런 방식의 AMR 데드락 방지는 거의 비용이 들지 않습니다. 분필과 7일이면 됩니다. 그리고 숫자가 이를 확대할지, 다른 통로를 시도할지를 알려줍니다. 정지 시간이 줄면 확대하고, 줄지 않으면 정체는 다른 곳에 있습니다. 사람들이 잊는 한 가지, 사람과 공유하는 통로에서는 일방통행 규칙이 사람에게도 적용되어야 합니다. 지게차 운전사와 피커는 로봇과 반대 방향으로 달리는 경로가 필요합니다. 그렇지 않으면 로봇은 데드락이 멈추고, 대신 사람이 멈추기 시작합니다.
돈 쓸 가치가 있을까? 하나의 숫자를 보세요
로봇이 매끄럽게 미끄러지듯 움직이는 데모 영상은 잊으세요. 인수 테스트는 하나의 숫자로 귀결됩니다. 주당 데드락 정지 시간(분)입니다. 가상의 예를 들어 보겠습니다. 플릿이 하루에 3번 데드락에 걸리고, 한 번에 15분씩이면, 주당 315분, 5시간이 넘습니다. 시간당 40개의 팔레트를 이동한다(가정)면, 건물을 떠나지 못한 팔레트가 210개입니다. 성수기에는 하루 200개가 넘는 팔레트가 실제 페널티와 실제 초과근무를 의미합니다.
일방통행 통로와 구역 예약을 도입하는 비용은 대부분 새로운 바닥 표시와 몇 개의 스케줄링 매개변수입니다. 가상의 도입에서는 2주간의 작업으로 주간 정지 시간을 30분 미만으로 끌어내릴 수 있습니다. 이건 재무 모델이 필요 없습니다. 정지 시간이 줄면 규칙이 스스로 값을 한 것입니다. 줄지 않으면 시장에서 가장 비싼 로봇도 그 자리에 막힌 채 앉아 있을 것입니다. 이것이 AMR 데드락 방지가 사주는 것입니다. 더 빠른 로봇이 아니라, 절대 멈추지 않는 로봇입니다.
그렇다면 돈 쓸 가치가 있을까요? 그 하나의 숫자, 주간 AMR 데드락 정지 시간(분)을 보세요. 규칙을 하나라도 바꾸기 전에 적어 두세요.
Da Liu, 자동화 엔지니어 지음 영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.