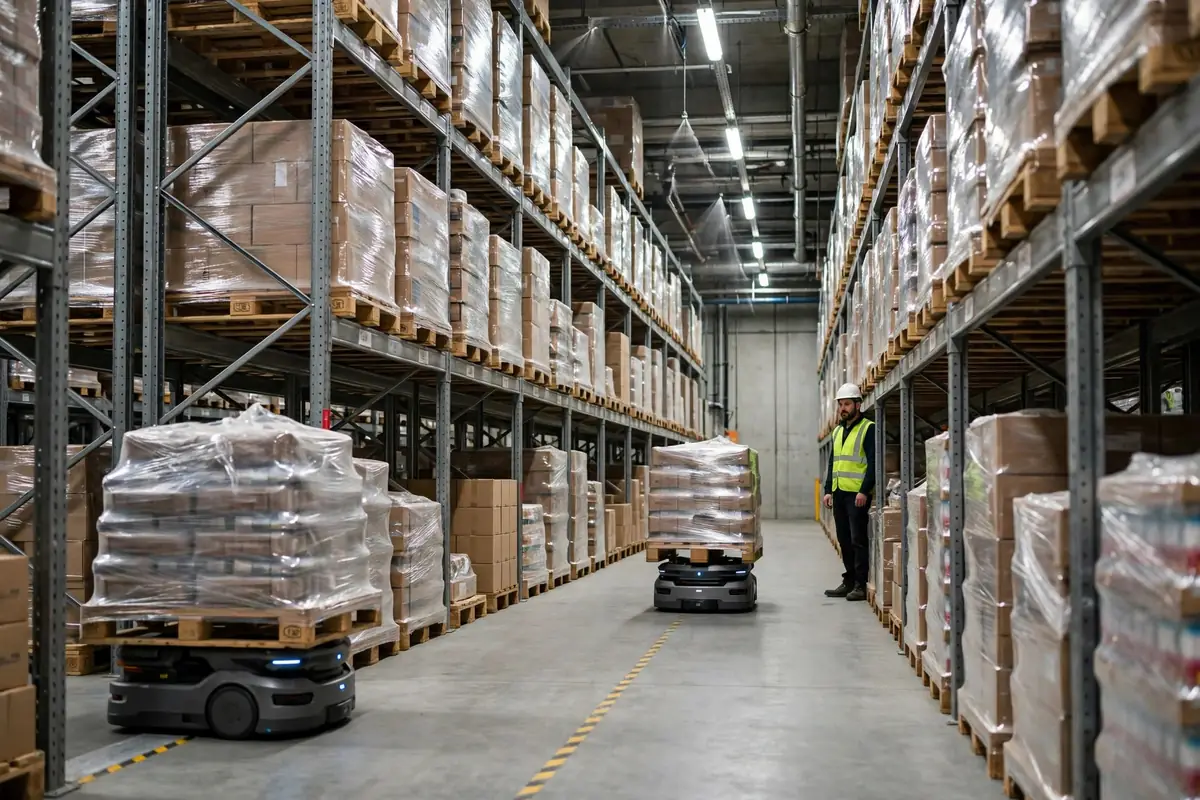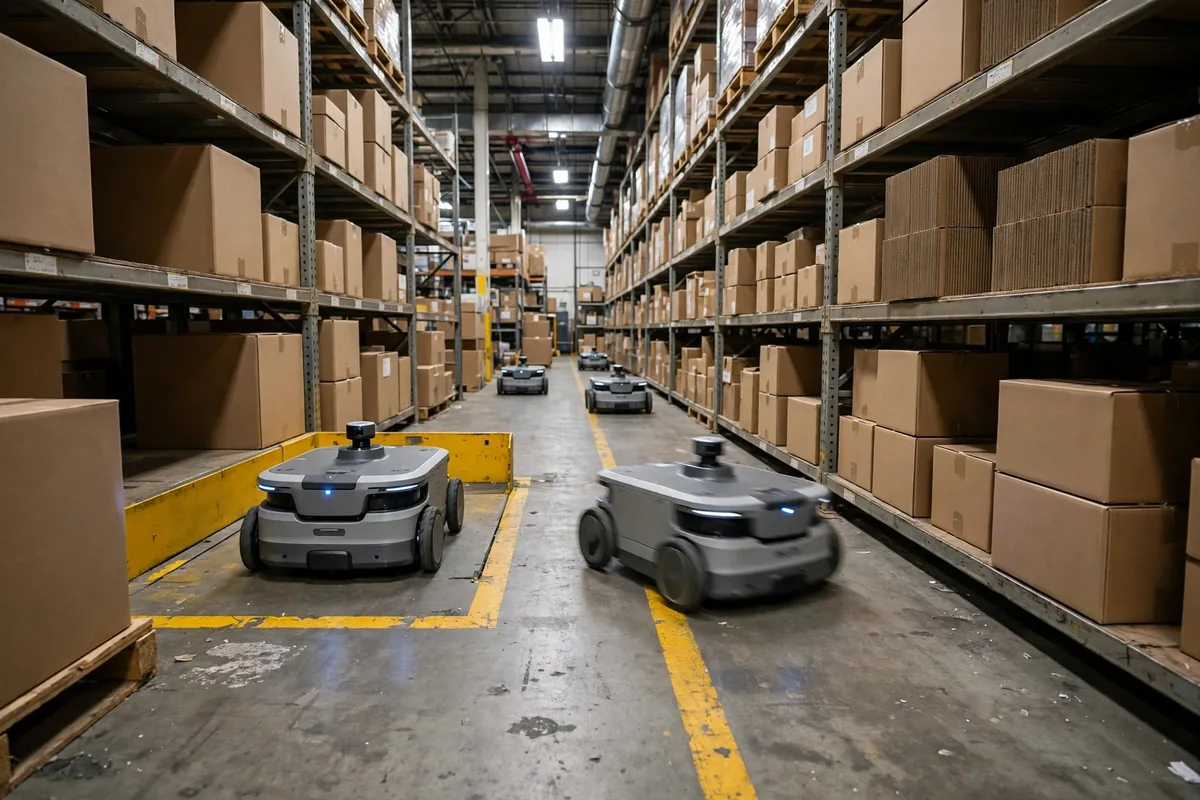
화요일, 오전 2시 — 교과서적인 AMR 데드락 사례입니다. 중국 동부의 한 창고, 야간 근무조에 AMR 열두 대. 플릿 관리 화면에는 열두 대의 차량이 모두 멈춰 있었습니다. 고장도 아니고 배터리 방전도 아니고, 그냥 멈춰 있었습니다. 폭 1.8미터의 통로에서 마주 보고 선 채, 서로 먼저 움직이기를 정중하게 기다리고 있었습니다. 마흔 분 동안 아무도 움직이지 않았습니다. 근무조 책임자는 시스템을 두 번 다시 시작한 뒤에야 누군가 핸드헬드 단말기를 들고 들어가 로봇 한 대를 손으로 운전해 빼냈습니다. 그날 밤 플릿 가동률은 61%였습니다. 로봇은 멀쩡했습니다. 교통 규칙이 문제였습니다.
AMR을 몇 대 이상 운영한다면 데드락은 드문 사고가 아닙니다. 기하학과 잘못된 규칙이 만드는 예측 가능한 결과입니다. 왜 일어나는지, 무엇이 실제로 고치는지에 대한 이야기입니다.
좁은 통로에서 AMR 데드락이 발생하는 방식
데드락이 되려면 네 가지 조건이 동시에 필요합니다. 양쪽 끝에서 동시에 일차선 다리로 들어서는 네 대의 자동차라고 생각하면 이해하기 쉽습니다. 첫째, 상호 배제입니다. 통로가 차량 한 대가 지나갈 폭밖에 되지 않으므로 로봇 두 대가 서로 지나칠 수 없습니다. 둘째, 점유와 대기입니다. 각 로봇은 앞쪽 구간을 기다리는 동안 자신이 있는 통로 구간을 점유합니다. 셋째, 선점 불가입니다. 어떤 로봇도 옆으로 밀어낼 수 없습니다. 짐을 실은 AMR을 그냥 들어 올려 치울 수는 없습니다. 넷째, 순환 대기입니다. A는 B를 기다리고, B는 C를 기다리고, C는 A를 기다립니다. 네 가지 중 하나라도 깨지면 데드락은 생길 수 없습니다.
대부분의 사람들은 로봇을 탓합니다. 로봇은 지시받은 대로 정확히 움직이고 있습니다. 최단 경로로 피킹 면으로 가고, 앞에 무언가 있으면 멈추고, 절대 아무것에도 부딪히지 말라는 지시 말입니다. 좁은 통로에서는 '절대 아무것에도 부딪히지 말 것'과 '최단 경로'의 조합이 정중한 교착 상태의 비결이 됩니다. 한 번은 두 대의 AMR이 25분 동안 서로 마주 보고 있던 플릿을 본 적이 있습니다. 각 로봇의 안전 라이다가 상대를 장애물로 인식했고, 그 장애물은 절대 움직이지 않았습니다. 시스템은 이를 '대기 중'으로 기록했습니다. 대기가 아니었습니다. 데드락이었습니다.
두 번째로 전형적인 장면은 통로 간 교차로입니다. 로봇 네 대가 네 방향에서 도착하고, 각자 다음에 필요한 교차로 셀을 예약하는데, 네 개의 예약이 고리를 이룹니다. 어느 한 로봇도 개별적으로는 문제가 없습니다. 시스템 전체가 멈춰 있는 것입니다. 해결책은 절대로 '더 똑똑한 로봇을 사는 것'이 아닙니다. 해결책은 교통 규칙입니다.
좁은 통로 교통을 위한 네 가지 해결책과 각각의 비용
일방통행 루프. 통로망을 순환 도로로 바꾸는 것입니다. 모든 통로가 일방통행이 되면 로봇은 정면으로 마주치는 대신 순환합니다. 정면 충돌 사례를 아예 없앱니다. 대가는 이동 거리입니다. 소규모 현장에서는 한 번 이동할 때마다 30–40% 더 멀리 이동할 수 있습니다(예시 수치이며 레이아웃에 따라 다릅니다). 위의 중국 동부 창고에서는 세 개의 주요 통로를 일방통행 루프로 바꾸자 데드락 사고가 주당 열댓 건에서 전혀 발생하지 않게 되었고, 가동률은 그 후 두 주 동안 80%대 초반에서 97% 안팎으로 회복했습니다(해당 현장 자체 기록에서 가져온 시나리오 수치이며, 프로젝트 팀이 전한 내용입니다). 추가 이동은 실제로 있었지만 플릿이 더는 멈춰 서지 않게 되면서 순수 처리량은 올랐습니다.
회차 공간. 통로를 일정 간격으로 넓혀 로봇 두 대가 지나칠 수 있게 합니다. 산길의 대피소라고 생각하면 됩니다. 건설 비용은 저렴합니다. 공간 하나당 랙 위치 몇 개면 되지만, 플릿 관리자가 회차 공간이 어디에 있는지 알고 로봇을 통로 한가운데가 아니라 거기서 기다리게 해야만 효과가 있습니다. 스케줄링 규율이 없는 회차 공간은 데드락을 통로 아래로 스무 미터만 옮길 뿐입니다.
우선 규칙. 짐을 실은 로봇을 빈 로봇보다 우선하게 하거나, 목적지에 더 가까운 로봇에게 통행권을 줍니다. 충돌이 짧게 끝나는 교차로에서는 잘 작동합니다. 긴 일차선 통로에서는 실패합니다. 우선순위가 낮은 로봇이 후진할 곳이 없을 때는 우선권이 도움이 되지 않기 때문입니다. 우선 규칙은 교차로용 도구이지 통로용 도구가 아닙니다.
구역 스케줄링. 창고를 구역으로 나누고 각 구역에 동시에 있을 수 있는 로봇 수를 고정합니다. 예를 들어 좁은 통로에는 한 대까지만 허용하는 식입니다. 가장 확실한 해결책이자 처리량 면에서 가장 비용이 큰 해결책입니다. 병렬로 일할 수 있는 로봇 수에 상한이 생기기 때문입니다. 통로가 정말로 좁고 교착 상태의 비용이 높은 곳, 예를 들어 기다릴 수 없는 포장 라인으로 이어지는 통로에 사용하십시오.
솔직한 답은 대부분의 현장이 결국 이들을 조합한다는 것입니다. 주요 통로에는 일방통행 루프, 건물이 허용하는 곳에는 회차 공간, 교차로에서는 우선 규칙, 그리고 구역 상한은 최악의 병목 통로에만 적용합니다. 소프트웨어의 스위치 하나로 데드락이 해결된다고 말하는 공급업체는 가짜 해결책을 팔고 있는 것입니다. 그 스위치가 네 가지 조건 중 어느 것을 깨뜨리는지 물어보십시오. 답하지 못하면 그냥 떠나십시오.
통로 폭 대 플릿 규모: 경계선은 어디인가
| 통로 유효 폭 | 플릿 규모 | 효과적인 방법 |
|---|---|---|
| 2.0 m 미만, 단일 차선 | 최대 6대 | 일방통행 루프 필수. 통로당 구역 상한 1대 |
| 2.0 m 미만, 단일 차선 | 7–15대 | 일방통행 루프 + 15–20 m마다 회차 공간 |
| 2.0–2.5 m | 최대 12대 | 회차 공간이 있는 양방향 + 교차로 우선 규칙 |
| 2.0–2.5 m | 13–25대 | 일방통행 루프 + 가장 붐비는 통로의 구역 스케줄링 |
| 2.5 m 초과 | 이 범위의 모든 규모 | 교차로 우선 규칙이 있는 양방향. 통로가 아니라 교차로를 주시할 것 |
이 표는 출발점으로 삼으십시오. 표준이 아닙니다. 로봇의 폭, 회전 반경, 안전 정지 거리에 따라 경계선이 움직입니다. 폭 1.2미터에 안전 여유 0.5미터가 있는 AMR은 0.8미터짜리 유닛과는 매우 다른 통로가 필요합니다. 자신의 차량을 직접 측정한 뒤 표를 읽으십시오. 제가 가장 흔히 보는 실수는 로봇을 먼저 사고 통로를 나중에 재는 것입니다.
AMR 데드락을 다시 불러오는 유지보수 함정
데드락을 한 번 고쳤다고 끝이 아닙니다. 세 가지가 조용히 해결책을 무너뜨립니다. 첫째, 누군가 성수기용으로 로봇 두 대를 더 추가하면서 구역 상한을 다시 확인하지 않아, 여섯 대를 수용하던 통로가 이제 여덟 대를 수용하게 됩니다. 둘째, 랙 변경으로 회차 공간이 반 미터 좁아지는데 아무도 플릿 팀에 알리지 않습니다. 셋째, 소프트웨어 업데이트가 우선 규칙을 기본값으로 초기화합니다. 세 가지를 같은 분기에 한 자동차 부품 창고에서 모두 본 적이 있습니다. 일 년 동안 깨끗했던 통로 간 교차로가 매일 오후마다 잠기기 시작했고, 원인은 새로운 랙 줄이 양방향 횡단 통로를 깔때기로 바꿔 놓은 것이었습니다.
그러니 월간 목록에 세 가지 점검을 넣어 두십시오. 실제로 운행 중인 로봇 수를 구역 상한과 대조해 세고, 회차 공간을 직접 걸으며 측정하고, 소프트웨어를 업데이트할 때마다 의도적인 정면 충돌 테스트를 하십시오. 두 대의 로봇을 같은 통로에 반대쪽 끝에서 들여보내고 무슨 일이 일어나는지 지켜보는 것입니다. 다섯 분짜리 테스트가 오전 2시의 전화 한 통보다 낫습니다.
데드락은 로봇의 문제가 아닙니다. 교통의 문제이며, 교통 문제는 규칙, 기하학, 규율로 해결합니다. 그 순서대로 말입니다. 규칙을 제대로 세우면 플릿은 계속 움직입니다.
그 돈을 쓸 가치가 있을까요? 하나의 숫자를 보십시오. 해결 후의 플릿 가동률입니다. 평범한 주에 95%를 넘지 못한다면, 병목은 로봇이 아니라 여러분의 교통 규칙입니다.
Da Liu, 자동화 엔지니어 지음 영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.