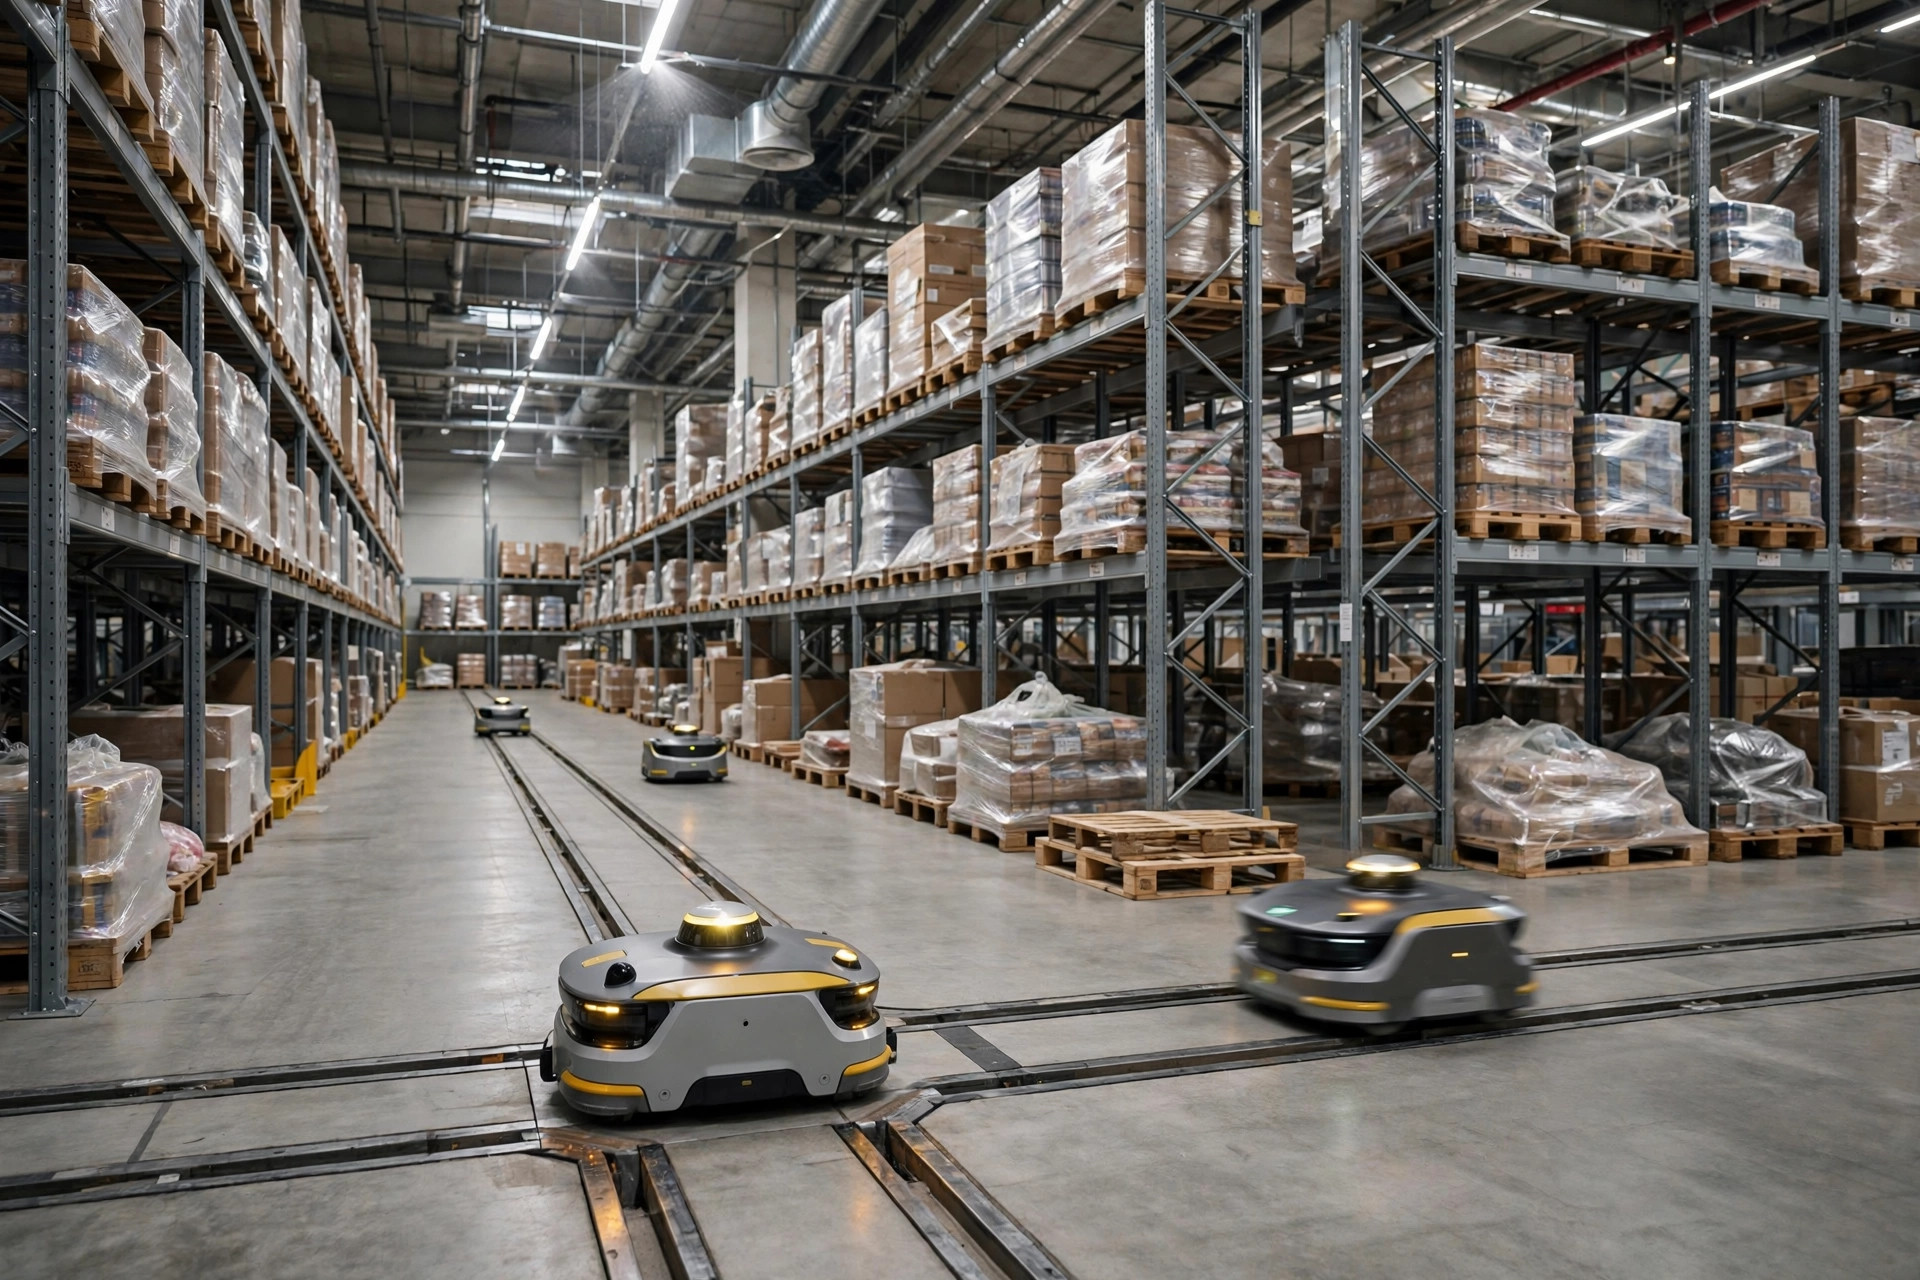
올해 초, 한 이커머스 풀필먼트 창고에서 AMR 프로젝트가 "실패했다"는 얘기를 들었다. 로봇이 나빠서가 아니었다. 너무 많았던 것이다. 20,000제곱피트 규모의 피킹 구역에서 12대의 AMR을 돌리던 어느 오후, 4대가 교차로에서 정면으로 마주쳤고, 서로 예의 바르게 상대가 움직이길 기다렸다. 뒤에 3대가 더 쌓였다. 구역 전체가 40분간 마비됐고, 작업자들이 로봇을 손으로 옆으로 치워낸 뒤 작업을 다시 시작했다. 피크 시즌 웨이브 계획은 물거품이 됐다.
결론부터 말하자. AMR 데드락은 장비 품질 문제가 아니다. 교통 규칙 문제다. 좁은 통로에서 AMR을 돌리는 것은 1차선 구시가지 골목을 운전하는 것과 같다. 길에는 문제가 없다. 규칙을 세우지 않았을 뿐이다.
데드락이 실제로 일어나는 방식
"데드락"은 운영체제에서 빌려온 말로, 뜻은 그대로다. 여러 로봇이 서로를 기다리느라 누구도 움직이지 못하는 상태다. 창고에서 흔히 보는 세 가지 전형이 있다.
정면 마주침. 두 대의 AMR이 한 대밖에 못 지나는 통로의 양 끝에서 진입한다. 둘 다 멈춘다. 둘 다 장애물이 치워지길 기다린다. 장애물 로직은 "멈춰서 장애물이 움직이길 기다려라"라고 말하고, 상대 로봇도 정확히 같은 생각을 하고 있다. 완벽한 대치다.
교차로 잠금. 네 대의 로봇이 사거리 교차로에 동시에 진입해 각각 하나의 진입로를 차지하고, 각자의 진로가 다른 로봇에 막힌다. 교과서적인 데드락이다. 열 대 이상을 돌리는 현장이면 조만간 겪는다.
충전소 정체. 배터리가 낮은 여러 대가 동시에 충전기로 향하는데 도크는 하나뿐이고, 대기 줄이 주행 차선까지 밀려나온다. 가장 억울한 유형이다. 로봇은 "충전"하러 갔다가 도로를 막아버린 것이다.
그 창고와 사후 분석을 했을 때 근본 원인은 로봇이 전혀 아니었다. 도입 과정에서 지름길을 탔던 것이다. 지도를 그리고, 플릿을 풀어놓고, 통로 폭과 교차로 우선순위, 충전 디스패치를 한 번도 조정하지 않았다. 벤더 기본 파라미터는 "이상적인 창고"를 기준으로 설정돼 있다. 당신의 창고는 이상적이지 않다.
좁은 통로용 교통 규칙
이 체크리스트는 플릿을 원활하게 돌리고 있는 여러 현장에서 가져온 것이다. 그대로 가져다 써라.
일방통행부터. 유효 폭이 2.5미터 미만인 통로는 모두 일방통행으로. 주행 거리가 늘어나는 것을 아까워하지 마라. 양방향 좁은 통로는 일방통행 통로 두 개보다 몇 배는 더 자주 데드락에 걸린다. 방향은 물류 흐름에 맞춰 정하라. 입고→보관을 한쪽, 피킹→포장을 다른 쪽으로, 루프를 만들게.
교차로에 우선순위를. 모든 교차로에 서열을 정한다. 간선 도로의 직진 교통이 항상 우선하고, 측면에서 진입하는 로봇은 멈춰서 기다린다. 소프트웨어에서는 이를 교차로 잠금이라고 부른다. 쉽게 말해, 교차로 안에는 한 번에 한 대의 로봇만, 나머지는 전부 기다린다. 보통은 의도적으로 켜야 하는 파라미터다. 기본값인 "예의 바른 양보" 모드를 두지 마라.
대피 포켓을 만들어라. 정말 일방통행으로 못 바꾸는 긴 통로에는 30–40미터마다 포켓을 넓혀 두 대가 나란히 설 수 있게 하라. 두 대가 마주치면 우선순위가 낮은 쪽이 포켓으로 후진한다. 지도에 명시하라. 로봇이 "알아서" 하게 두지 마라.
충전기는 주요 도로에서 떼어라. 주행 차선을 따라 충전 도크를 두지 마라. 충전 전용 구역을 주어 배터리 낮은 로봇이 일찍 이탈하게 하라. 그리고 충전 임계값은 현실적으로 정하라. 60%가 아니라 30% 아래로 내려가면 충전기로 향하게. 한 번은 8대 로봇이 있는 현장에서 6대가 충전기에 줄 서 있고 2대만 모든 일을 하는 것을 본 적이 있다. 디스패치 파라미터 방치의 전형이다.
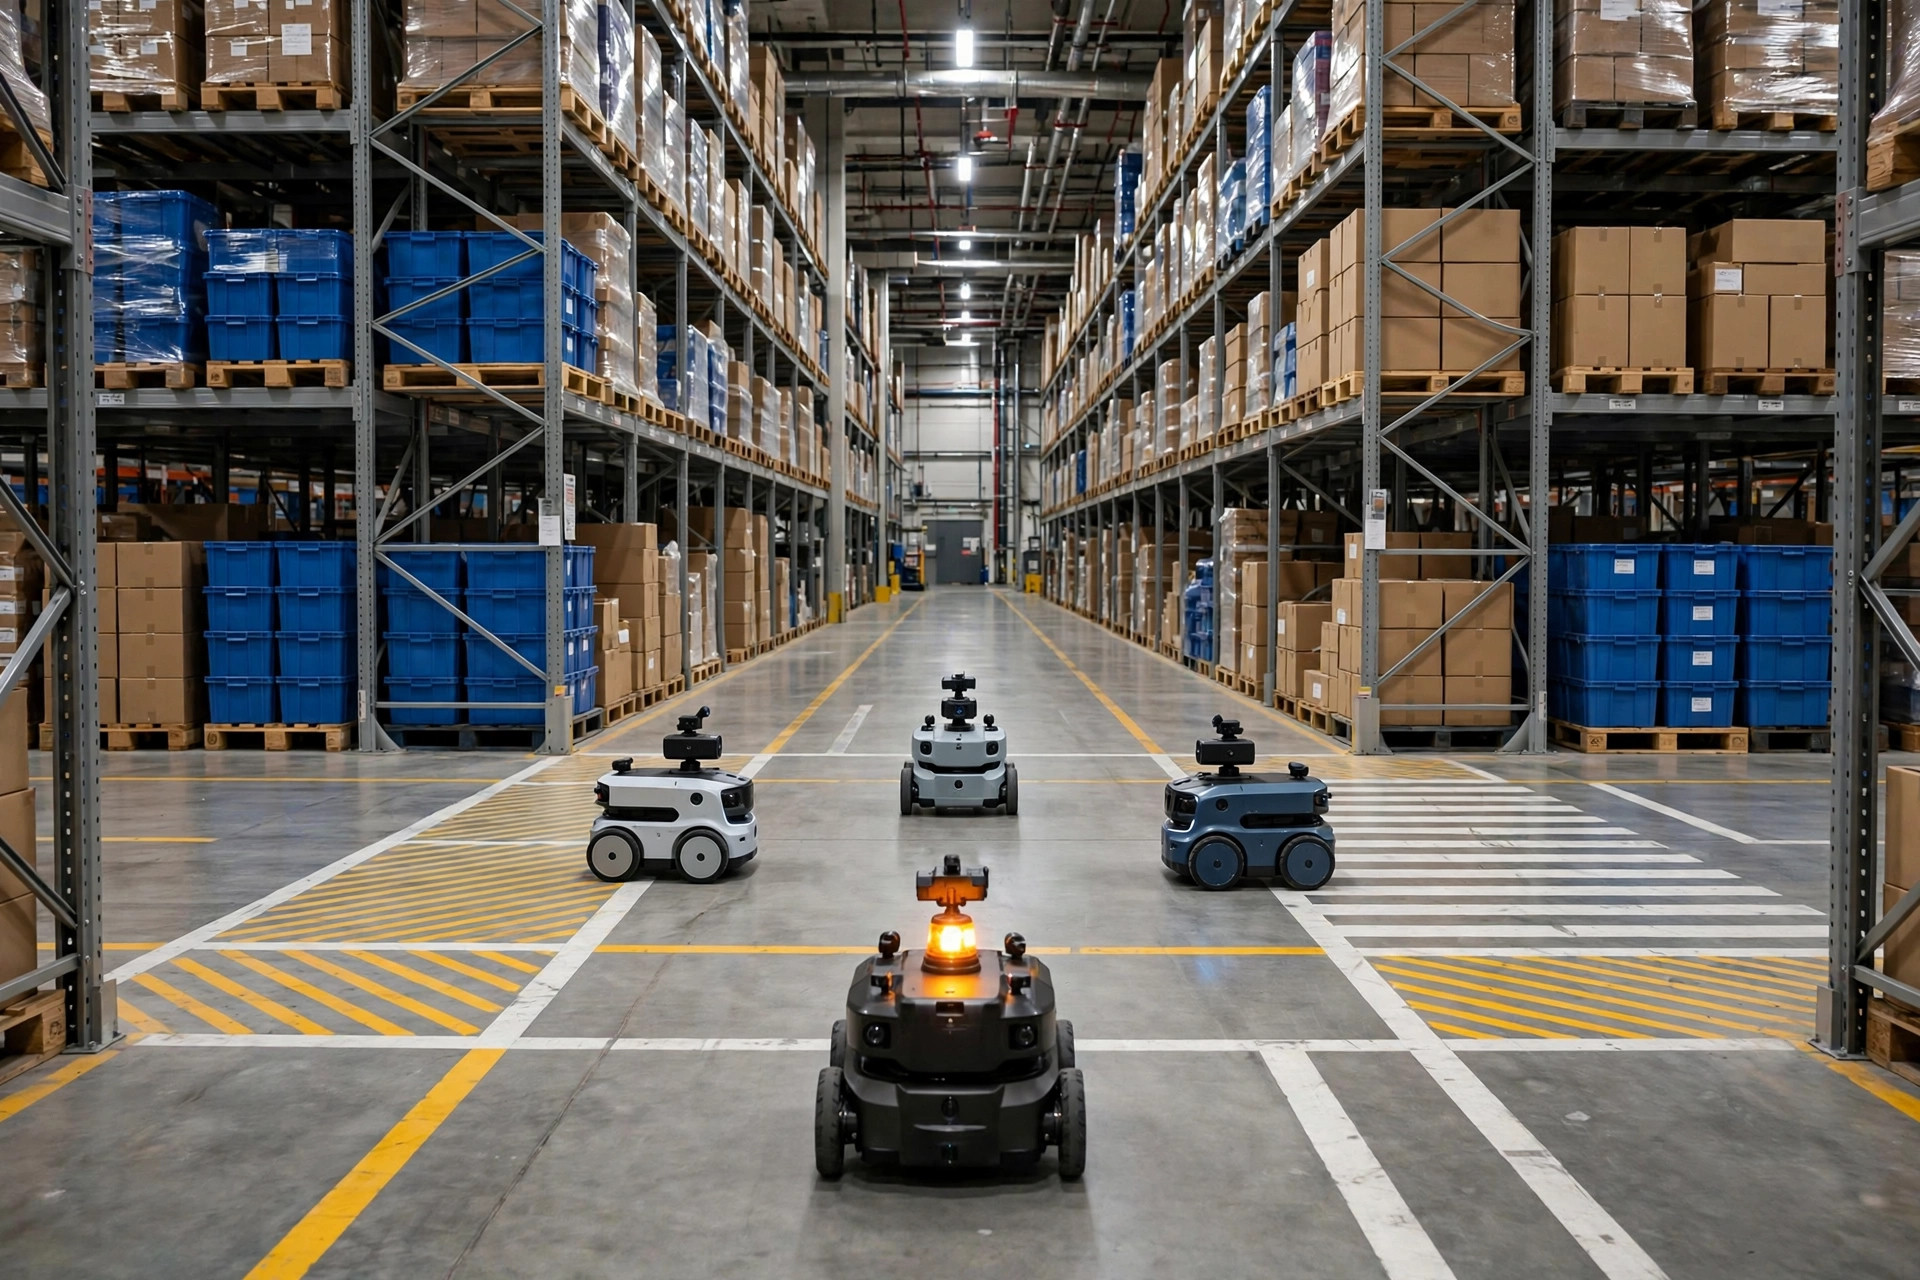
사람과 로봇을 분리하라. AMR이 다니는 곳에는 보행자 통로에 차선 표시를 칠하라. AMR은 사람 앞에서 긴급 정지한다. 한 번의 급정지가 뒤에 줄을 만든다. 무질서한 보행 흐름은 무질서한 로봇 흐름을 보장한다.
도입 전 해야 할 세 가지
AMR을 곧 도입한다면, 혹은 이미 도입했는데 데드락이 계속된다면, 이 순서대로 하라.
첫째, 실제 유효 폭을 재라. 줄자를 가져라. "유효"란 랙에서 삐져나온 박스와 임시로 세워둔 팔레트를 포함한 치수다. 도면상 3미터, 실제 2.2미터인 통로를 본 적이 있다. AMR이 회전할 반경도 안 나온다.
둘째, 전체 플릿으로 스트레스 테스트하라. 로봇 두 대 데모 주행으로 합격 도장을 찍지 마라. 계획된 플릿 전대를 현장에 올리고, 피크 웨이브 물량을 4시간 연속으로 시뮬레이션하며, 교차로와 충전 구역을 중점적으로 관찰하라. 데드락은 저부하에서는 모습을 드러내지 않는다. 피크 때 한꺼번에 터진다.
셋째, 수동 복구 절차를 준비하라. 데드락이 나면 현장 작업자가 손으로 로봇을 옮기고 5분 안에 작업을 재시작할 수 있어야 한다. SOP에 쓰고 현장에 게시하라. 40분간 멈춘 뒤에야 벤더에 전화하기 시작하지 마라.
한 번의 데드락이 실제로 드는 비용
계산해 보자. AMR 10대 현장, 30분간 마비. AMR 한 대는 약 1.5명분을 대체하므로, 15명이 30분 쉬면 7.5인시다. 캘리포니아 창고 임금이 시간당 약 $25이므로 직접 인건비 손실은 $200 미만이다. 작아 보인다.
진짜 피해는 그다음이다. 웨이브가 마감 시각을 놓치고, 운송사의 집하 트럭이 출발하고, 그 배치가 출고되지 못하면, 지연 배송 클레임과 환불, 고객센터 전화 폭탄을 떠안게 된다. 하루 8,000건을 처리하는 현장에서 한 번의 큰 데드락은 연쇄 피해만으로 $5,000을 쉽게 넘는다. 한 달에 두세 번이면 경영진의 눈에 그 프로젝트는 끝난 것이다.
내 결론은 이렇다. 2026년의 AMR 하드웨어는 성숙하다. 100번 중 99번, 데드락은 도입의 문제이지 제품의 문제가 아니다. 벤더는 로봇을 판다. 교통 규칙은 당신이 쓰는 것이다. 이 투자는 원금이 회수된다.
가져갈 질문 하나. 당신의 현장에서 데드락이 나면, 현장 작업자가 5분 안에 스스로 해결할 수 있는가, 아니면 누군가 벤더에 전화해 원격 지원을 기다려야 하는가. 후자라면 당신의 SOP는 다시 써야 한다.
영어판 번역본입니다. 내용이 다를 경우 영어판을 우선합니다.