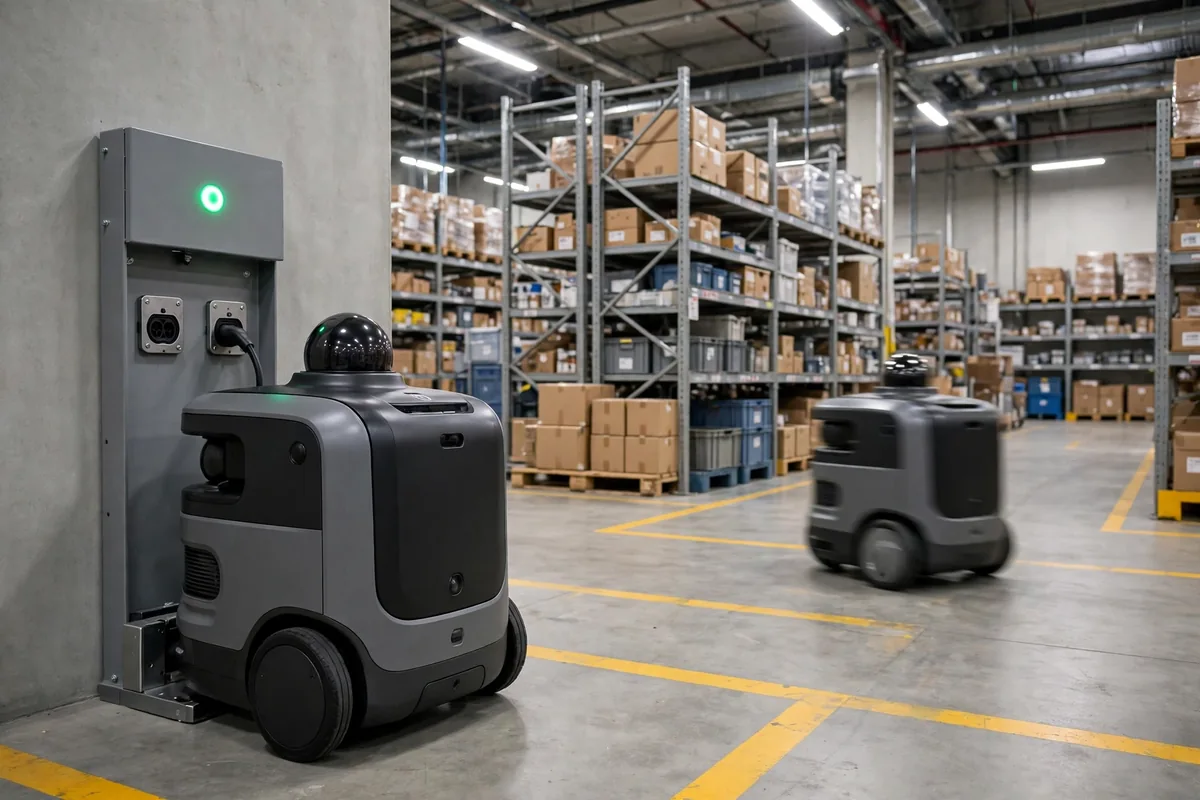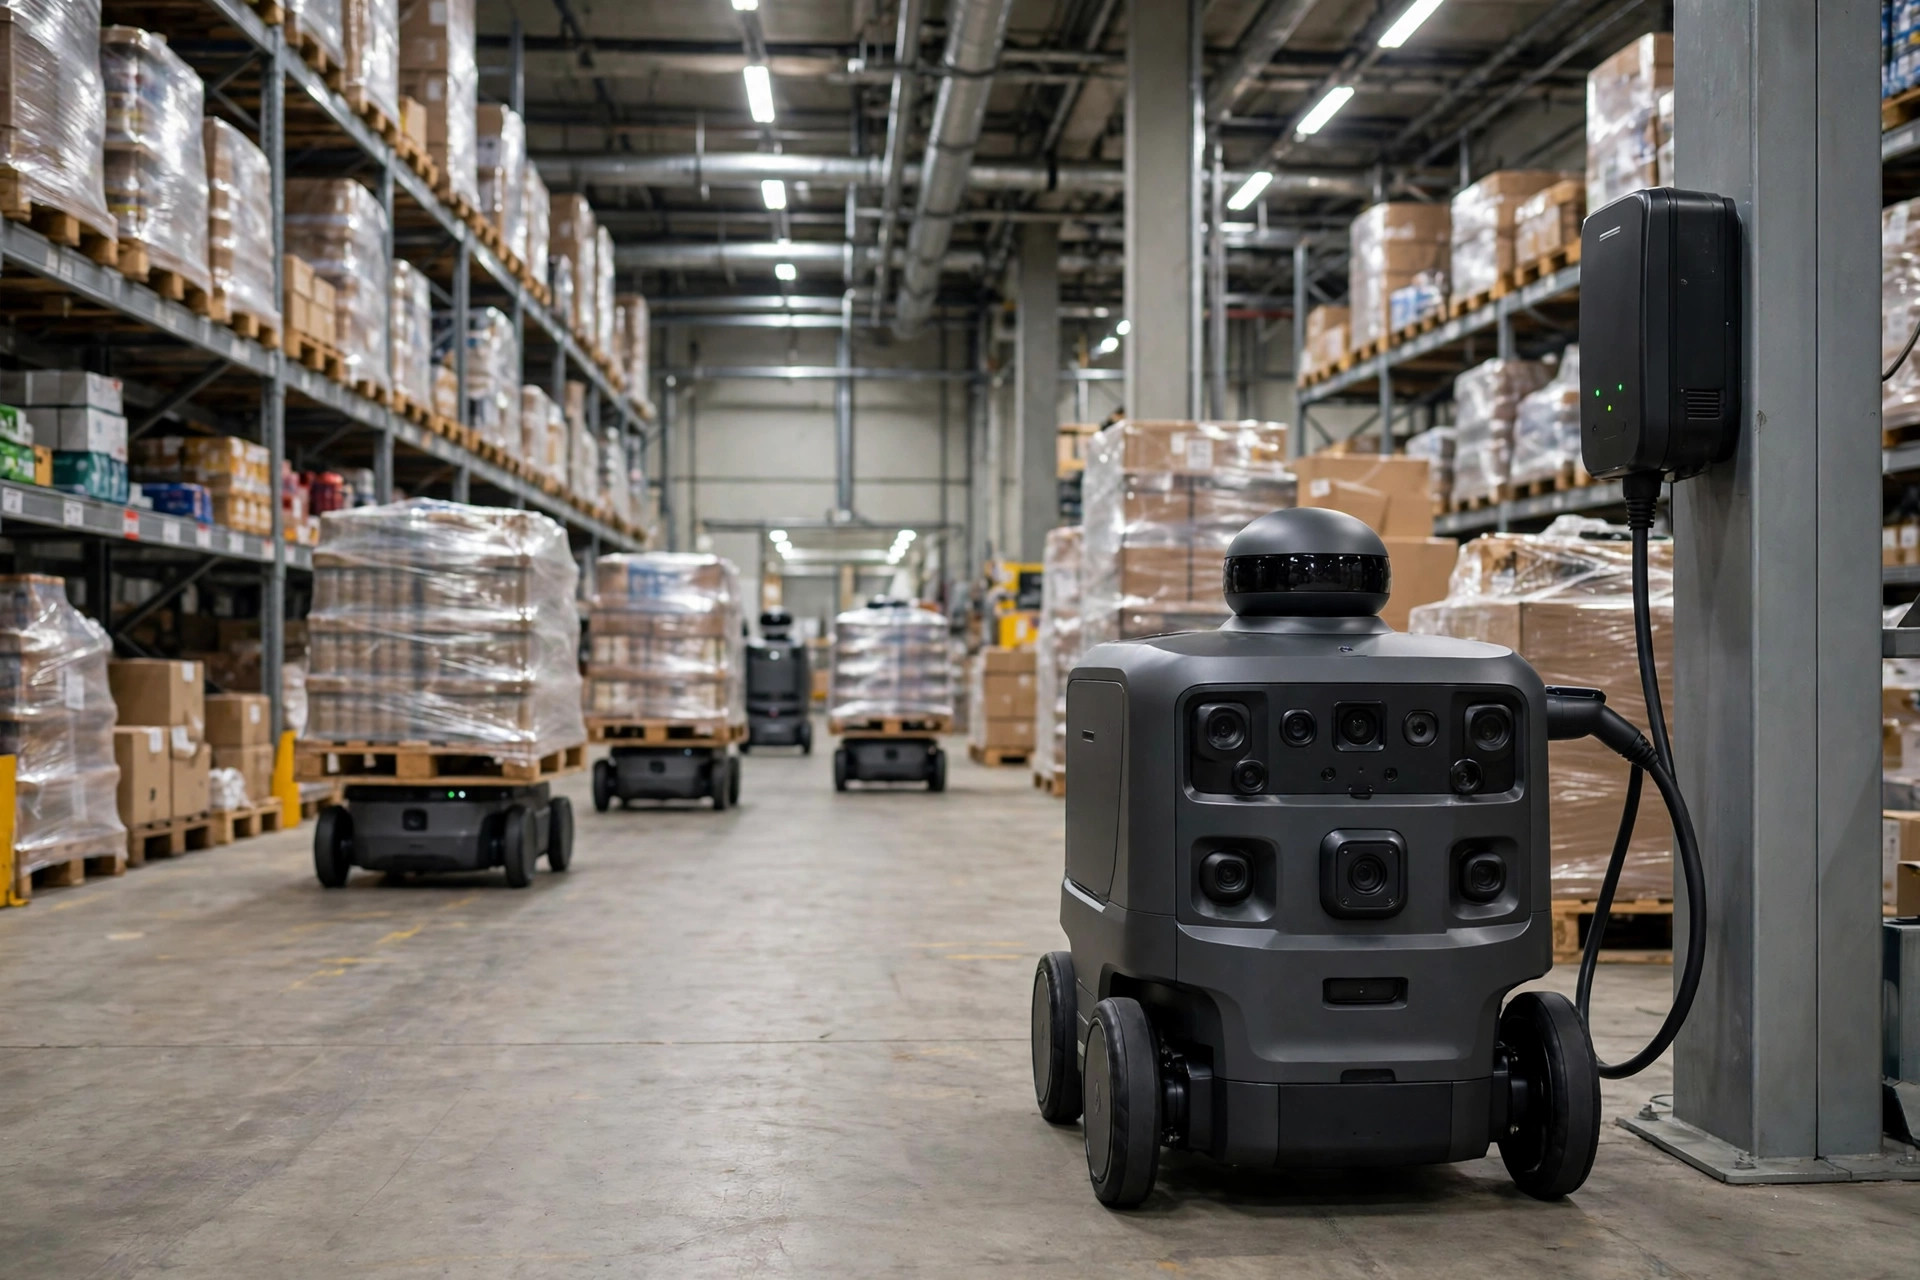
抜粋:倉庫管理者が実際に運用できるAMR充電戦略は、バッテリーの大きさではなくタイミングで決まります。このガイドでは、機会充電とバッテリー交換を比較し、実際の倉庫の数値と、両者を選ぶための明確な境界線を示します。
倉庫チームが誤るAMR充電戦略は、たいてい同じ静かな形で失敗します。1台のロボットが充電に向かうことに誰も気づきません。午後3時に5台のロボットが充電器の前に並び、ピッキングラインが待ち、シフトリーダーが手作業で注文を動かし始めたときに人々は気づきます。原因が不良なロボットだったことはめったにありません。
携帯電話に例えて考えてみてください。ゼロまで使い切ってからフル充電することを強要すれば、1日の大半をケーブルにつながれて過ごすことになります。倉庫ロボットも同じです。リチウムバッテリーはその範囲の中間帯で最も快適であり、絶え間ない深放電や高温での繰り返しの急速充電はパックを早く劣化させます。機会充電は、タスク間の短い隙間を使って快適な帯域内で補充します。バッテリー交換は別の道を取ります。ロボットは消耗したパックをステーションに置き、数分で満充電のパックを受け取り、空のパックは車両から外れてゆっくり充電されます。
どちらのアプローチも抽象的には優れていません。問題は、タスクパターン、1日の走行距離、床面積のどれに合うかです。
実際の稼働におけるAMR充電戦略の仕組み
まず物理から始めましょう。残りはすべてここから導かれます。ロボットはシフト全体で均等にエネルギーを消費しません。走行距離、積載量、加速度、リフトサイクル、待機時間が放電速度を変えます。コンパクトなゾーンで短く軽い搬送を行うロボットは、部分充電でも何時間も稼働できます。同じロボットが大きな建物で重いパレットを運び、スタート地点まで長い空走行を繰り返すと、はるかに速く消耗します。
機会充電は、作業自体が隙間を生むときに機能します。ロボットは注文を待ち、エレベーターを待ち、人がピックを確認するのを待ち、あるいは波の合間に待機します。充電器がルート上にあれば、その数分は無料の充電時間です。交換は、作業が隙間を生まないときに機能します。ラインが連続稼働し、ロボットを止めるコストが交換ステーションより高ければ、交換が勝ちます。
私は2024年のピークシーズンに45台のAMRを運用する中国東部のeコマース倉庫と仕事をしました。当初の計画は単純でした。夜間にすべて充電し、日中に使い切ることです。午後半ばになると、ロボットが低バッテリー充電のために次々と離脱し始めました。机上ではフリートは45台でした。ピーク時間帯には、実際に利用可能な台数はしばしば約36台まで落ちました。フリートの稼働率は90%をわずかに上回る程度で推移し、ピッキングチームは不足する1台1台を実感していました。
私たちはハードウェアではなくリズムを変えました。波の合間の自然な隙間に短い補充を組み込み、それぞれ約10分から15分間、バッテリーを約40%から80%の間に保ちました。最長ルートを走る2台のロボットは交換方式に移行しました。1か月以内に、ピーク時の利用可能台数は43台以上に上昇し、1日あたりの失われた稼働時間は約2時間から20分未満に減少しました。ロボットは同じでした。バッテリーも同じでした。充電のリズムが変わったのです。
機会充電とバッテリー交換:境界線をどこに引くか
私は3つのチェックで境界線を引きます。これが実務におけるAMR充電戦略の選び方です。1つ目は、タスクを一時停止できるかどうかです。注文が自然な休止を伴う波で届く場合、機会充電が通常は経済的な選択です。ロボットは、どうせ待機する時間に充電します。作業が連続的で、一時停止が下流の渋滞に波及する場合、交換がスループットを守ります。
2つ目のチェックは1日の走行距離と積載量です。パンフレットの数値ではなく、実際のタスクにおけるフル充電での1台のロボットの実稼働時間を測ります。次に、通常の1日でそのロボットが集められる隙間時間を測ります。隙間時間に充電速度を掛けます。その結果が1日の消費量の約80%以上をカバーできれば、機会充電は維持できます。それ以下では、フリートはシフト後半に低バッテリーへ漂い、どんなディスパッチの工夫も物理の不足を修正できません。
3つ目のチェックは床面積と資本です。交換にはステーション、予備パック、それらを回転させるスペースが必要です。パックの回転と健全性追跡の明確な責任者も必要です。機会充電にはタスクルート沿いの充電器が必要で、これは安価で後付けも容易ですが、規律ある配置が求められます。ホットゾーンから遠い充電器はほぼ無用です。ロボットはそこまで走行するのにエネルギーを燃やすからです。
| 要素 | 機会充電 | バッテリー交換 | 夜間のフル充電のみ |
|---|---|---|---|
| ダウンタイム | 待機時間を利用し、余分な停止はほとんどなし | 交換ごとに数分、その後復帰 | 計画外の日中充電、最も予測しにくい |
| バッテリー寿命 | 中間帯での浅いサイクル、一般に優しい | ステーションでのゆっくりした充電、管理しやすい | フルサイクルの繰り返し、劣化が速い |
| 初期コスト | 低い、ルート沿いの充電器 | 高い、ステーションと予備パック | 最も低いが、スループット損失は大きい |
| 最適な用途 | 自然な隙間のある波状の作業 | 連続作業、停止コストが高い場合 | 長いアイドル時間のある軽作業 |
多くのチームが最初は抵抗する直感に反する点があります。ピーク時間に100%まで充電すると損をすることがあるのです。充電は範囲の上部で急激に遅くなります。最後の20%は、それまでの50%と同じくらい時間がかかることがあります。ロボットを充電器に駐車させて最後の一片を追い求めることは、貴重なピーク時のスループットを安心感と交換することです。私のルールは率直です。ピーク時には、十分な量だけ充電してください。フル充電は夜勤や需要の低い時間帯に取っておきましょう。
充電側に潜むメンテナンスの罠
私が見る充電の失敗のほとんどは、別のラベルを付けたメンテナンスの失敗です。1つ目の罠は充電器の配置です。充電器がタスクのホットスポットから遠いと、ロボットは充電のためだけに長い空走行をし、その走行が得たばかりのエネルギーの多くを食いつぶします。充電器は、ロボットがどうせ通るルート上に属します。
2つ目の罠は、パーセンテージだけでディスパッチすることです。2つのパックがともに60%を示していても、稼働時間は大きく異なることがあります。内部抵抗の高い劣化したパックは、同じタスクでも速く低下します。パーセンテージが良さそうだからといってそのロボットを長距離ルートに送ると、途中で停止します。バッテリーの健全性をディスパッチの重み付けに入れなければなりません。弱いパックには短く近いタスクを、強いパックには長距離を受け持たせます。
3つ目の罠は、記録なしの交換パックのローテーションです。ローテーション記録がなければ、少数のパックが毎日使われ、他は放置されます。忙しいパックは速く劣化します。放置されたパックもカレンダー上で劣化し、自己放電します。すべてのパックに可視の記録が必要です。サイクル数、健全性スコア、最後のフル充電です。次にどのパックが出るかは、記憶ではなくシステムが決めるべきです。
4つ目の罠は、戦略を固定することです。ピークシーズンと閑散期ではリズムが異なります。2月に機能する充電パラメータが11月に失敗することがあります。波の変化ごと、季節の変化ごとに充電設定を見直し、タスクパターンにパラメータを決めさせましょう。
2つ目の倉庫は、境界線の反対側を示しています。中国北部の自動車部品倉庫は夜間を含め連続稼働し、2025年春に交換を採用しました。そこでは機会充電は1日の消費量の約60%しかカバーできず、現実的な選択肢では決してありませんでした。交換ステーションと予備パックは初期コストが高かったものの、10分間のライン停止はライン自体をはるかに超えて作業を滞留させました。交換後、各ロボットは旧来の夜間充電パターンと比べて1日あたり約1時間の実効稼働時間を獲得しました。投資は約1年以内にスループットから回収されました。
逆の誤りも見たことがあります。2,000平方メートル強の小さな倉庫が、作業が明確な波で届き、機会充電ですでに消費量の約90%をカバーできたにもかかわらず、交換を導入しました。交換ステーションはバッファ位置に使えた床面積を奪い、予備パックは資本を拘束し、フリートの利用可能性はほとんど改善しませんでした。技術は健全でした。適合が間違っていたのです。
ですから、支出する前に1つの数値を尋ねてください。ピーク時間の利用可能ロボット数をフリート総数で割ったものを、1か月間追跡します。充電が正しければ、その比率は重要なときに高く保たれます。毎午後低下するなら、問題はロボットではなくスケジュールです。
Da Liu(自動化エンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。