最後の手作業の砦
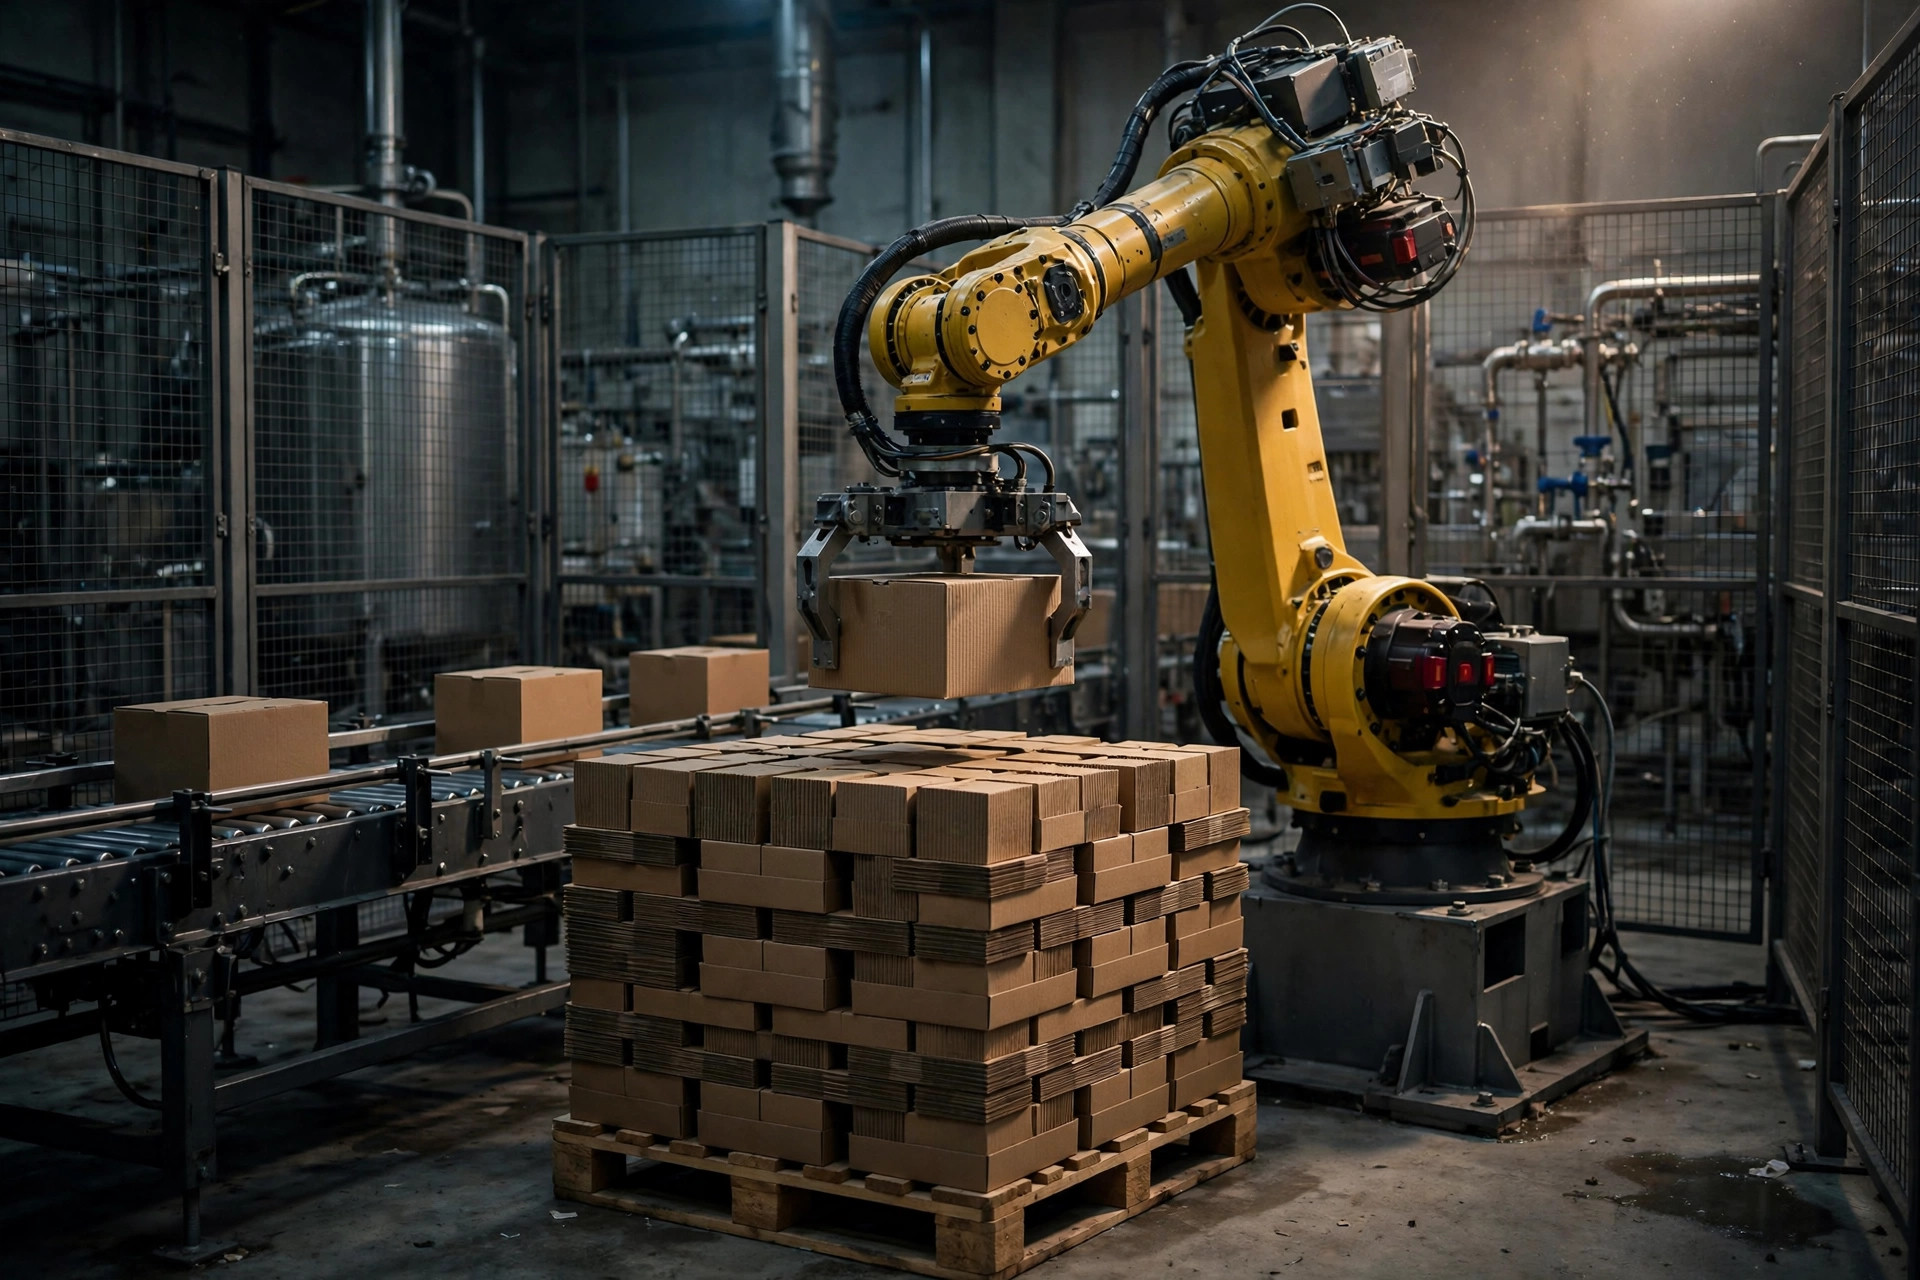
多くの倉庫では前工程はすでに自動化されている——コンベヤ、スキャン、仕分けが流れ、そしてラインの最後には2〜3人の作業員が今も手でカートンを積んでいる。パレタイジングは「最後の手作業の砦」だ:繰り返しの屈伸と持ち上げ、1日に数トン、慢性的な腰痛——そして若い作業員はもうこの仕事をしない。
ロボットパレタイジングはこの砦を攻略するためにある:24/7稼働するロボット1台、完璧に均一なパレット、転倒率ほぼゼロ。ところがパレタイジングロボットが「現場になじまない」ケースも多く、その原因はほぼ必ず2つのどちらかだ:パレットパターンの調整不足(パレットがぐらつく)か、グリッパの選定ミス(カートンが落ちる)。
1. ロボット形式:多関節、ガントリ、協働
| 形式 | 特徴 | ペイロード/速度 | 向いている用途 |
|---|---|---|---|
| 多関節(6軸/4軸) | 柔軟、コンパクトな設置面積 | 10–200 kg、中高速 | 多SKU、小ロット、パターン変更が多い |
| ガントリ/直交パレタイザ | シンプル、剛性が高い | 50–500 kg、高速 | 単一/少数SKU、大ロット、高速ライン |
| 協働ロボット | 柵不要、共存スペース | 5–20 kg、低速 | 軽量物、狭い場所、柔軟な応援 |
最初の3つの質問:ケースはどれくらい重いか、1分間に何ケースか、SKUは何種類か。単一SKUの高速(例:15ケース/min以上の飲料工場)→ガントリパレタイザ、速くて安い。多SKUでパターン変更が多い→多関節ロボット、プログラムを切り替えるだけ。柵を置くスペースがなく軽いケース→応援役として協働ロボット。
2. パレットパターン:速度より安定性
パレットパターンはパレタイジングの魂だ。優れたアルゴリズムは4つの目標を同時に満たす:
- 安定性:目地をずらした互い違い積み、重心を中央に——レンガ積みのように。目地ずらしは転倒防止のルールNo.1;
- キューブ利用率:パレット面積の90%以上を利用——パレット面積を無駄にしない;
- ラベル外向き:バーコード/出荷マークを外向きにしてドックでスキャン、積み替えをなくす;
- 計算可能性:ケースとパレットの寸法からアルゴリズムが自動でパターンを生成——新しいケースサイズも10分で新パターン。
よくあるパターン:
- 互い違い(レンガ積み):各層を90°回転または半ケースずらす——最も安定、デフォルトの選択;
- 柱積み:各層が完全一致——積むのは速いが不安定。軽いケース+ストレッチフィルム補強のみ;
- ハイブリッド:下層は互い違い積み、上層は残りスペースに柔軟対応——利用率と安定性のバランス。
厳しい指標:高さ1.8 mの完成パレットで、最上層のカートンを手で押す——5 cm以上ずれればパターンか配置精度の調整が必要。
3. グリッパ選定:クランプ、真空、フォーク、クレードル
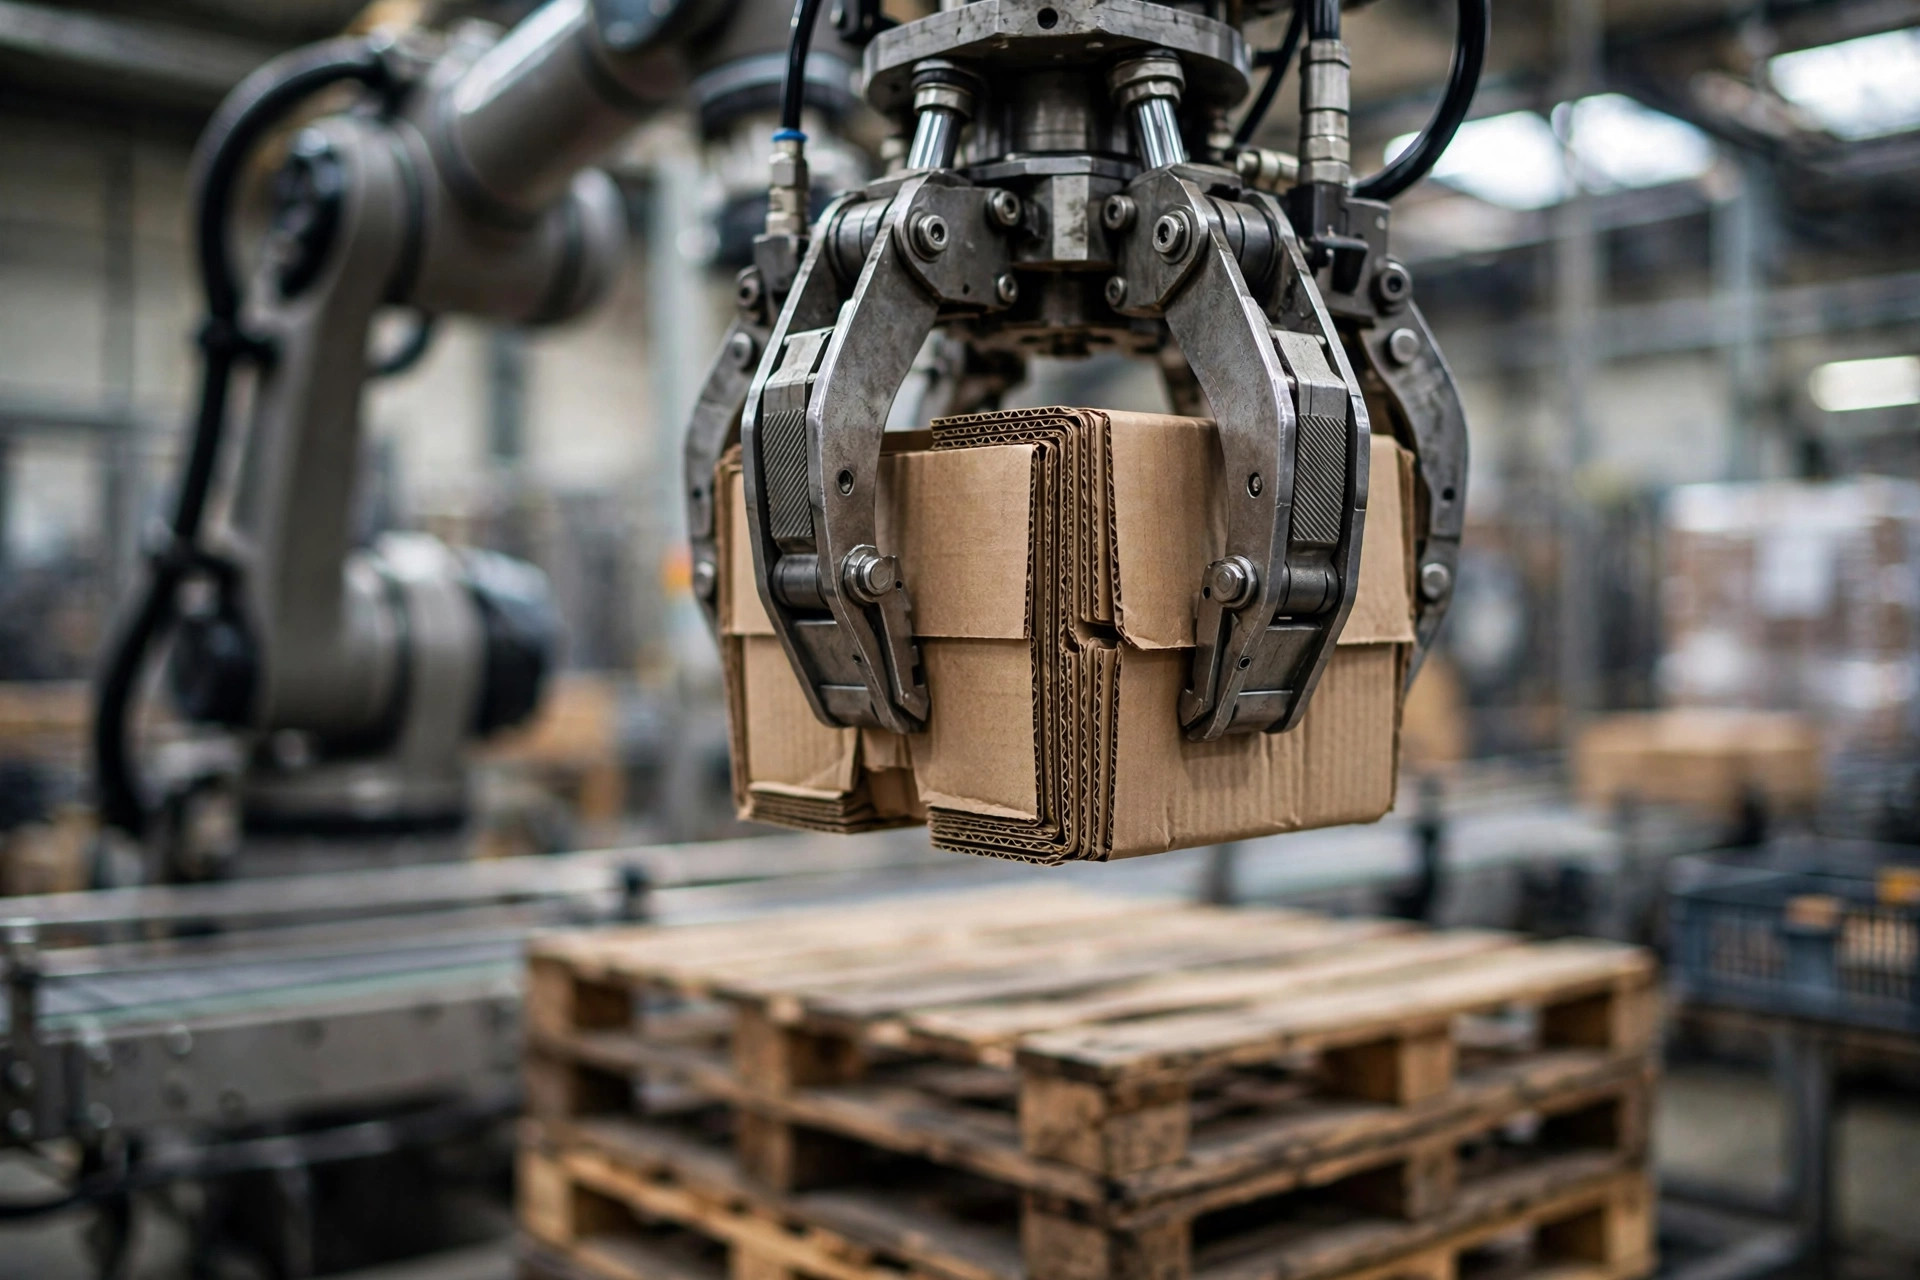
グリッパはロボットがカートンに触れる唯一の接点だ。選定を誤れば最高のアルゴリズムも無駄になる:
- クランプ/挟み込み:側面プレートでカートンを抱える。最も汎用的——標準的な段ボールケースに良く、摩擦で把持する。クランプ力は調整可能であること:強すぎると潰し、弱すぎると落とす。
- 真空:上部の吸盤でカートンを吸着する。平らで密閉の良い天面に高速で効果的。ただしテープのシワや通気孔があると吸着が効かない。
- フォーク/下支え:タインで下から支える。重いケースや柔らかい袋物(米袋、ペットフード)に最適——変形の心配がない。
- コンボ:クランプ+真空、抱える+支える——混合ケースや多SKU向け。高価だが最も柔軟。
選定の鉄則:まずカートンを見て、次にグリッパ。最も重い・軽い・大きい・小さい・柔らかいケースを持参してベンダーで実機テスト。撮影して結果を契約書に書き込む——口頭の「何でもいける」は無効。
4. サイクルタイム計算:ボトルネックを買うな
ロボットのタクトはラインに合わせなければならない。シンプルな式:
必要速度(ケース/min)=ラインのピーク処理能力(ケース/min)×1.2(マージン係数)
例:ピーク10ケース/minのラインには定格12以上のロボットが必要。ピック&プレース1サイクル=ピック位置へ移動→把持→搬送→配置→復帰。多関節ロボットのサイクルは通常8–12 s、ガントリ機は5–8 s——ただし理想的な無負荷値。ビジョン位置決め、パターン計算、例外処理を加味して80%にディレートする。
デュアルステーション設計が最大の高速化策:ロボットがパレットAを積んでいる間、フォークリフトが満載のBを運び出し空をセット——パレット交換で停止しない。シングルステーションでは交換1回あたり1–2分ロス——1日数百ケースの損失。
5. ライン・WMS連携:孤立させない
パレタイジングロボットは上流ラインと下流WMSと通信しなければならない:
- 上流:コンベヤの投入信号とケース識別(スキャンまたはビジョン)。ロボットはパターンプログラムを自動切替;
- 下流:パレット完成時にWMSがパレットラベルを自動生成(SKU、数量、ロット、パターン)、印刷・貼付し、フォークリフト/AGVが出庫指示に従って回収;
- 例外:斜め・空・破損の投入ケースはビジョンで排除またはアラーム——潰れたカートンを掴ませない。
| 連携ポイント | 信号/データ | 例外処理 |
|---|---|---|
| コンベヤ→ロボット | 定位置信号、ケースコード | 斜めケース排除、空ケースアラーム |
| ロボット→WMS | パレット完成、層数 | パターン異常で一時停止 |
| WMS→印刷・貼付 | パレットラベルデータ | ラベル欠落の再印刷 |
| WMS→フォークリフト/AGV | 搬送タスク | 満載パレットの待機キュー |
事例:飲料工場のパレタイジングライン改修
背景:中国東部の飲料工場——12,000本/時のライン、すなわち12ケース/min。以前は2シフトで6人が手作業パレタイジング。パターンは職人技頼みで月3–5件の転倒。繁忙期は人を雇えない。
対策:4軸多関節ロボット2台+デュアルステーションパレットマガジン、力制御調整可能なクランプグリッパ、ビジョン誘導のケース位置決め、WMS連動の自動パターン切替(3サイズのケース)。完成時に自動ラベリング+AGV呼び出し。
結果:ロボット1台あたり14ケース/min——ラインは飢えない。人員は12人から2人(検査)。転倒パレット:ゼロ。投資額はAGV連携込みで約$250K、人件費削減は年約$165K——投資回収18か月。
落とし穴
- まずカートン強度:高さ1.8 mに5層積むロボットは、手積みよりはるかに大きな荷重を下層カートンにかける。エッジクラッシュ強度が不足していれば最高のパターンでも崩壊する。ロボットを買う前にカートンをテストする。
- 投入のばらつき:ケース寸法が1 cm以上ばらつけば最高のアルゴリズムも負ける。上流の製函・封函に寸法安定性を要求する。
- 安全柵をケチるな:多関節ロボットは動作範囲内に柵+安全ゲート+非常停止が必要(協働ロボットは除く)。柵で浮かせた金額ではケガ1件もまかなえない。
- パターンを貯金する:新しいケースサイズの本番投入前に、シミュレーションでパターンを生成し実機テスト——プログラム調整でラインを待たせない。
まとめ
ロボットパレタイジングの選定は2つの鉄則:パターンは「安定性」、グリッパは「カートン」。安定したパターンが転倒を終わらせ、正しいグリッパが落下を終わらせる。正しいタクト計算と堅実なシステム連携を加えれば、ロボット1台が4–6人分を置き換え、投資回収は2年——包装ライン末端で最も成熟した自動化の一手だ。ただし忘れるな:ロボットは悪いカートンと混沌とした投入を直せない——上流の品質こそパレタイジング自動化の土台だ。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。