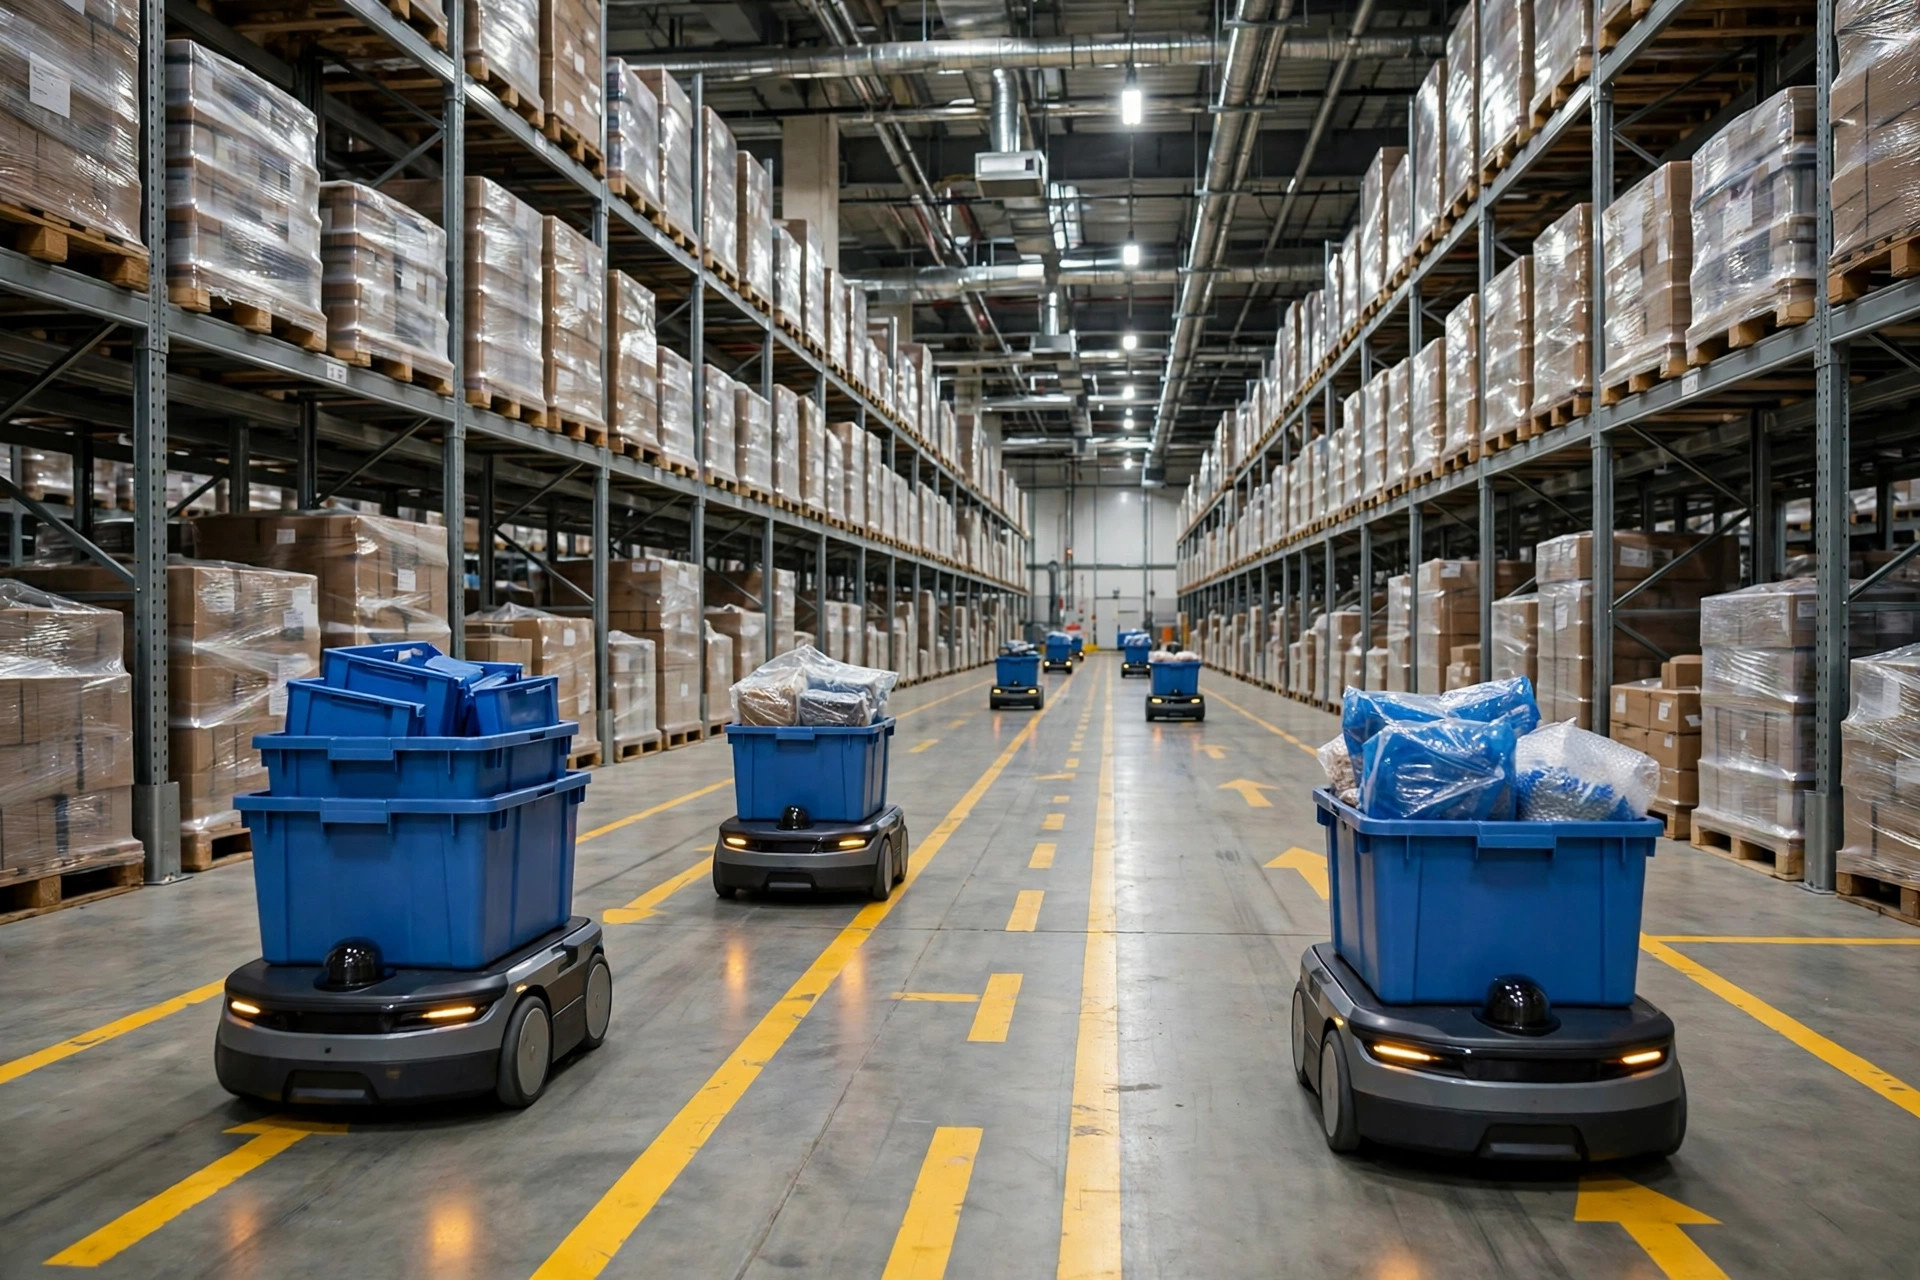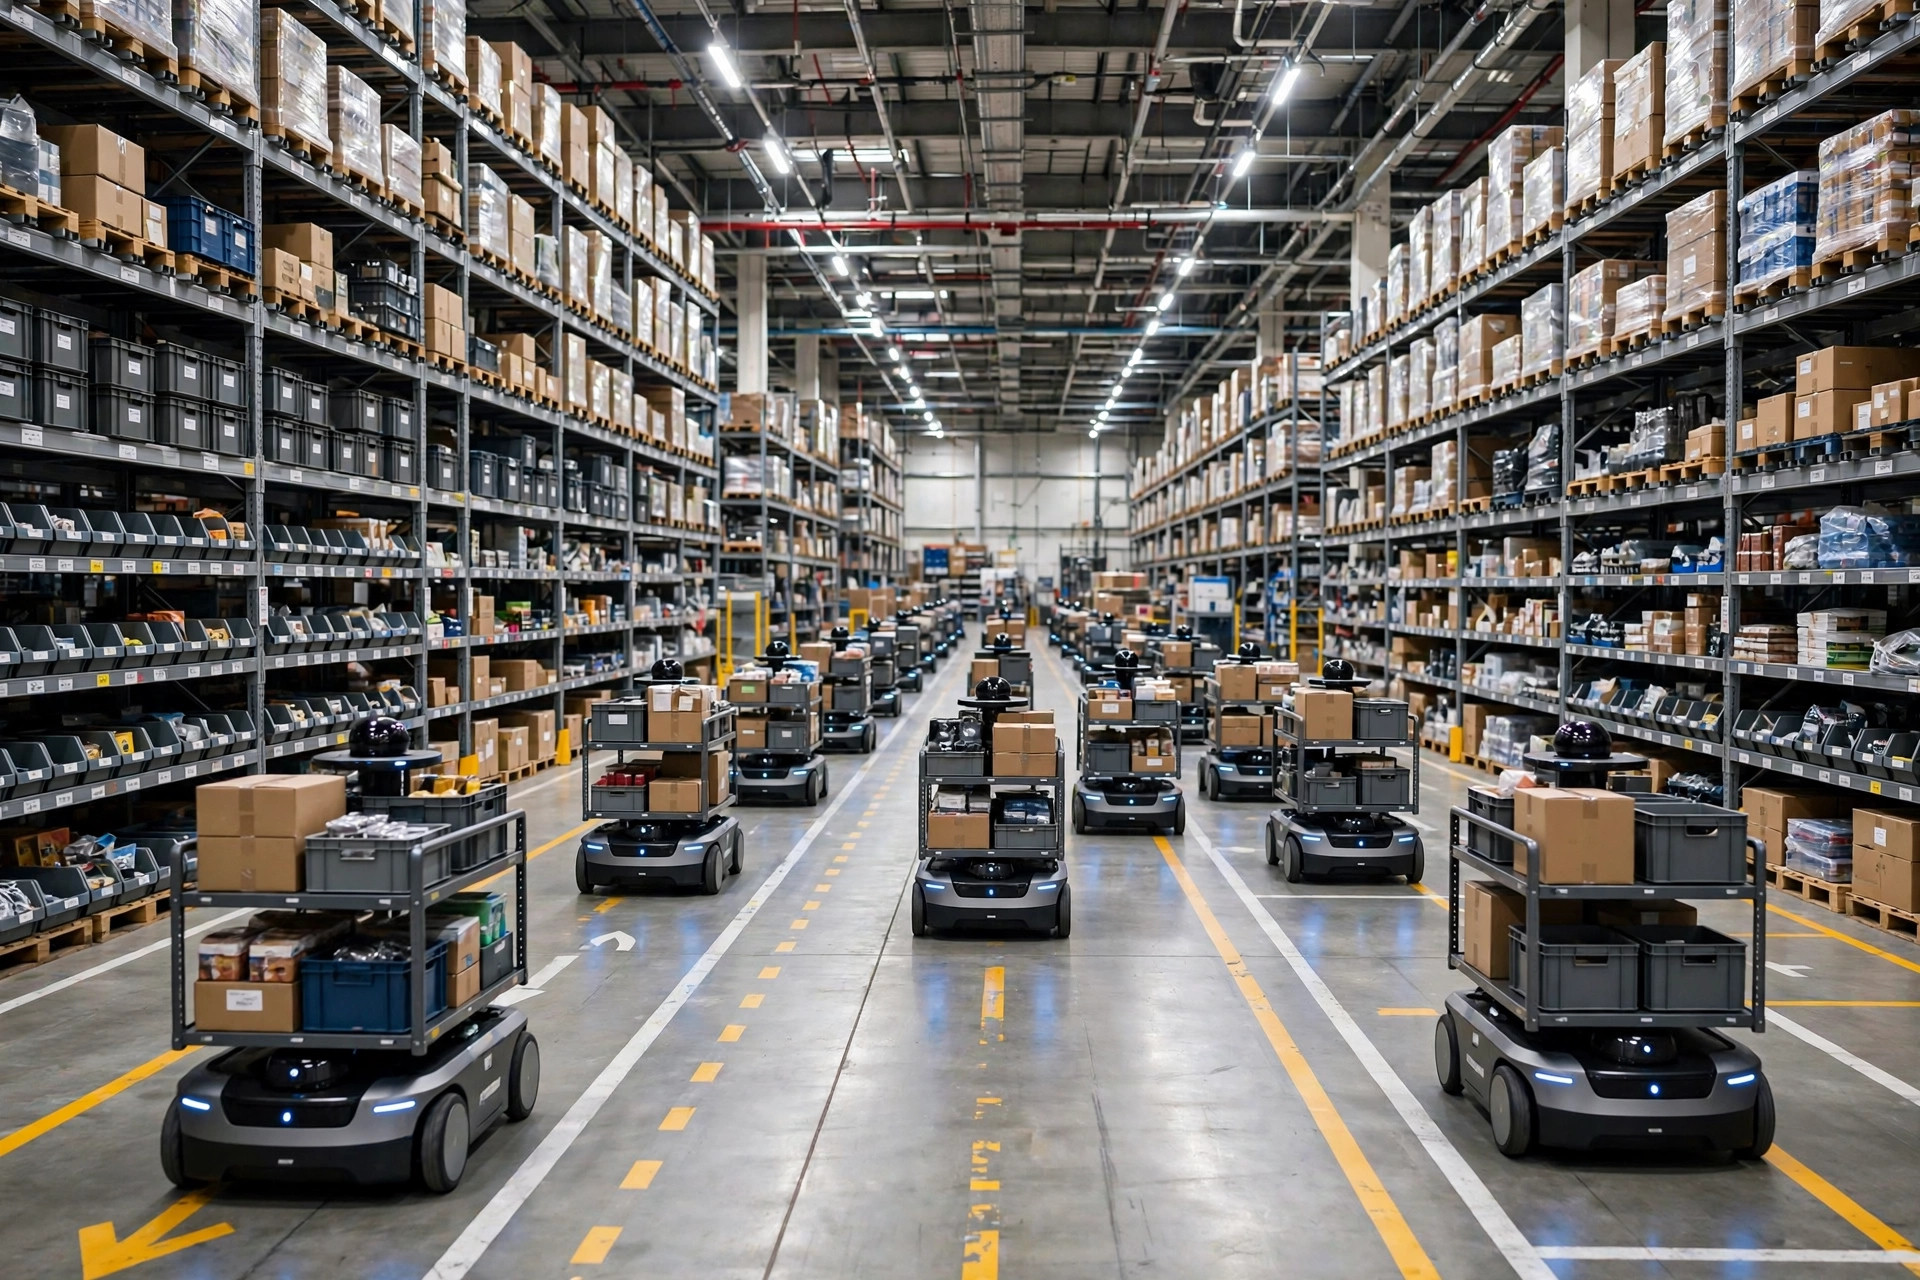
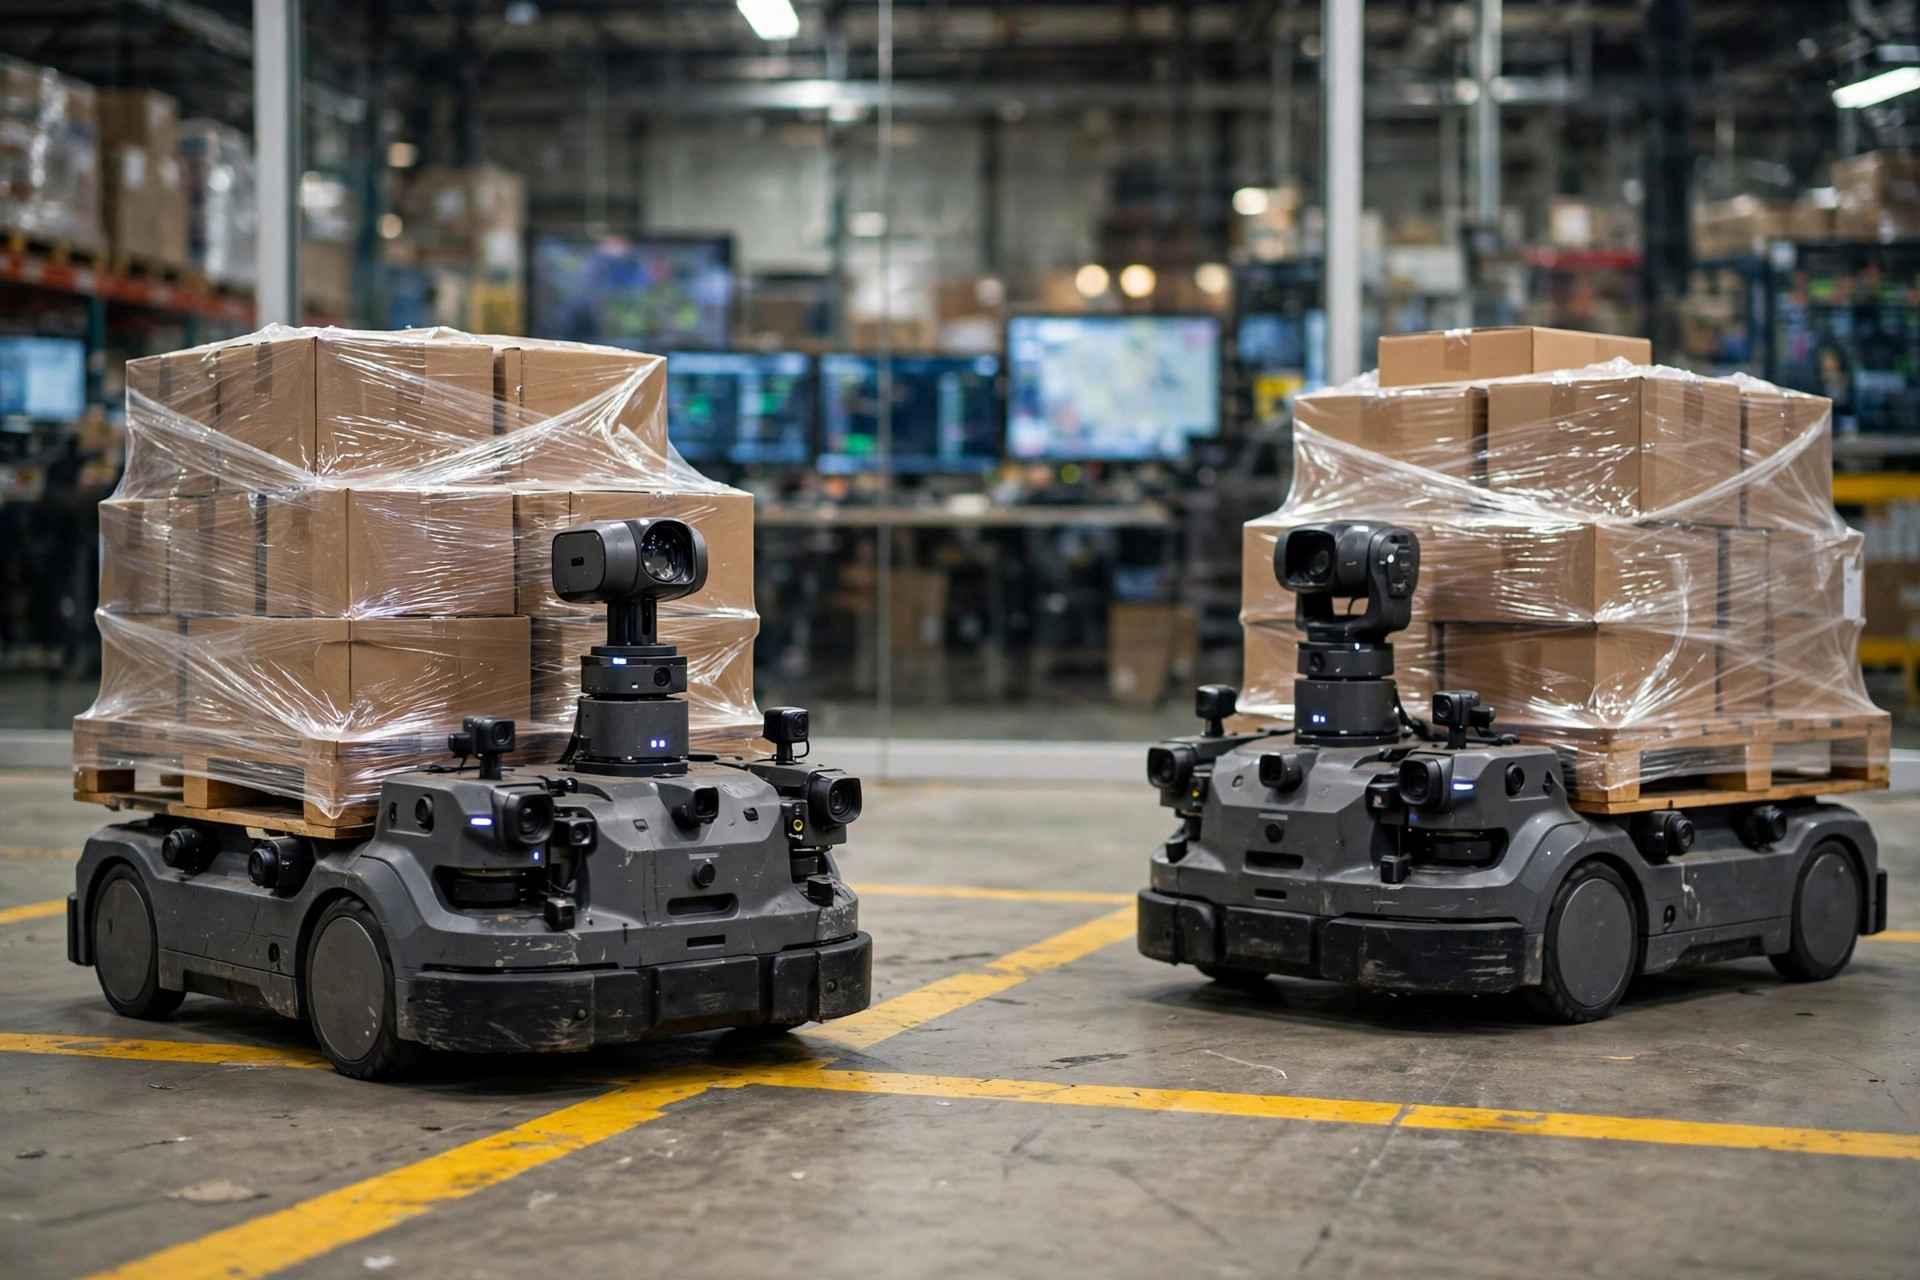
倉庫フロアで1台の自律走行ロボットを走らせるのは、もはや解決済みの問題だ。100台同時に協調させるのは、そうではない。マルチエージェントAMRフリートスケジューリングとは、刻々と変わるタスクの流れを、お互いに邪魔し合う移動実行者群に割り当てる技術である——どのタスクをどのロボットが拾うか、各ロボットがどのルートを通るか、交差点ごとに誰が譲るかを決める。アルゴリズムの問題であると同時に、組織の問題でもある。
現象:スケジューリング問題はフリート規模とともに増大する
AMRの導入密度はこの10年で段階的に変化した。2012年のAmazonによるKiva Systemsの$775 million買収は、その出発点として広く認識されている。2024年にはAmazonが700,000台超の倉庫ロボットフリートを公表し、Geek+やHikrobotといったベンダーは、単一施設で数百台のロボットを導入する案件を日常的にこなしている。ロボットが「数台のパイロット」から「フリート」へ移ると、スケジューリングは単一ロボットのナビゲーション問題からマルチエージェント協調問題へと卒業する。
なぜこの卒業が重要なのか。単一ロボットのナビゲーションは「1台の車両がAからBへどう行くか」に答えるが、フリートスケジューリングは結合した3つの問いに同時に答えなければならないからだ——タスク割り当て(どのタスクをどのロボットに)、経路計画(各ロボットがどのルートを通るか)、競合解消(2台のロボットが同じ交差点を欲しがったら誰が譲るか)。3つは絡み合っている:通路が詰まれば最も賢い割り当ても無価値だし、フリートの半分がアイドルで残りがキューに並ぶなら、最も滑らかな経路も無意味だ。
マルチエージェントフリートスケジューリングの3つのアプローチ:集中型・分散型・学習型
マルチエージェントAMRフリートスケジューリングの研究と業界実務は、おおむね3つの攻め方に収束してきた。ベストからワーストへの単純な順位付けではなく、不確実性への向き合い方という3つの異なる世界観を表している。
アプローチ1:集中最適化——フロア全体の頭脳を1つに
中央スケジューラがグローバル状態を保持する:未処理の全タスク、各ロボットの位置、バッテリー残量、積載量。タスク割り当ては通常、割当アルゴリズム(ハンガリー法とその派生)で解かれ、経路計画には時間拡張A*やCBS(Conflict-Based Search)のような競合考慮型手法が使われる。すべての判断は1か所で計算され、フリートに配信される。
魅力は決定性だ。グローバル情報を手に、スケジューラは原理的には最高スループットの解を計算できる。判断プロセスはログに残り、再現可能で監査可能——厳格な安全コンプライアンス要件のある環境では真の利点だ。
コストも同様に明確だ。第1に計算複雑性:タスク割り当ては組合せ問題であり、フリートが大きくなると求解時間が膨れ上がり、ヒューリスティクスと後退ホライズンで計算を打ち切るしかなくなる——その時点で「大域最適」は近似解になる。第2に単一障害点の脆さ:中央スケジューラが止まったりネットワークが揺らいだりすれば、フリートの挙動は急に劣化する。第3に、このアプローチはほぼ完全な情報を前提とするが、実際の倉庫がもたらすのは真逆だ:タスク到着は確率的で、Wi-Fiは不安定で、ロボットは故障する。
昨年、カリフォルニア州インランド・エンパイアのeコマースフルフィルメント倉庫を訪れた際に教科書的な例を見た:集中スケジューリング下で約120台の棚搬送AMRが稼働し、シミュレーションでは素晴らしく低い空走率を示していた。実運用では、WMSからのバースト的なタスク到着が絶え間ない再計画を強い、ピークシーズン——1日約20,000オーダー——には「計算が間に合わない」ために何度も単純なルールへフォールバックした。集中最適化は天井が最も高いが、入力品質への要求は実際の倉庫が供給できるものを日常的に上回る。
アプローチ2:分散交渉——各ロボットが礼儀正しく自分本位に
分散型は判断を下に押し下げる:各AMRが独立したエージェントとして振る舞い、オークションや入札メカニズム(最安札が落札)でタスクを獲得し、交差点の競合は優先ルールやローカル交渉で処理する。中央の頭脳はない。ロボットは必要な情報だけを交換する。
強みは堅牢性と拡張性だ:ロボットを増やすことはノードを増やすことであり、中央モデルを再構築する必要はない。1台の故障は局所的に収まる。通信障害への耐性も高い——接続が切れたロボットはその場で凍結する代わりに、ローカルルールに従って動き続けられる。
代償は局所最適だ。各ロボットは近傍しか見えないため、集団の振る舞いは劣等な均衡に落ち着きうる——複数のロボットが同じ人気のピッキングゾーンに集まって詰まらせたり、狭い通路で互いに譲り合って膠着し、先に動くのが誰かを待ち続けたりする。さらに難しいのは説明可能性だ:分散システムの創発的振る舞いは予測を拒み、事故後の振り返りは「誰が先に動いたのか」を誰も正確に言えないまま終わることが多い。
中国東部の3C流通センターは代表的な事例だ:2023年にオークションベースの分散スケジューリングで約80台の仕分けAMRが稼働開始した。日々の運用は滑らかで、拡張は本当に容易だった。しかし販促ピークでタスク密度が倍増すると、交差点での交渉オーバーヘッドが目に見えて増大し、ロボット同士が待ち合う局面が続き、人間が定義した優先通路が膠着を破るまで続いた。分散型は「管理なし」を意味しない——複雑さを中央アルゴリズムからルール設計と例外処理へ移すのだ。
アプローチ3:学習型ポリシー——フリートに協調を学ばせる
第3の道はマルチエージェント強化学習(MARL)だ:数百のエージェントがシミュレーションで練習を重ね、協調戦略に収束させ、それを物理ロボットにデプロイする。理論上は、人間のエンジニアが設計しないような協調パターン——たとえばある種の譲り合いのリズム——を発見でき、動的環境にも自然に適応する。
しかし、このアプローチと大規模展開の間にはいくつかのハードルがある。第1にsim-to-realギャップ:シミュレーションで素晴らしく動くポリシーが、実機ではセンサーノイズ、床の摩擦、積載量のばらつきの前に失敗しうる。sim-to-real転移をやった者なら誰でも知っている——最後の一マイルの調整は、訓練そのものより高くつくことが多い。第2にブラックボックス問題:ニューラルポリシーは監査を拒み、人とロボットの共存ゾーンのような安全クリティカルな場面での認証が難しい。第3に訓練コスト:大規模MARLは大きな計算を要求するが、リターンは依然として不確実だ。
だから今日の本当のパターンはこうだ:学習型手法は「予測」レイヤー——タスク到着の予測、混雑の予知——に主に登場し、判断そのものは担わない。AIを指揮官に昇格させる前に、まずアドバイザーとして仕えさせるのが、より現実的なエンジニアリングの道だ。
フリートスケジューリングアプローチの選び方:銀の弾丸はなく、適合だけ
マルチエージェントAMRフリートスケジューリングの3つのアプローチを並べて比較すれば、選択の論理はより明確になる:
| 観点 | 集中最適化 | 分散交渉 | 学習型ポリシー |
|---|---|---|---|
| 意思決定者 | 中央スケジューラ | 各ロボットが独立に | 訓練された集団ポリシー |
| フリート規模 | 小〜中規模で最良;超大規模では劣化が必要 | 拡張性が最良;ロボット追加=ノード追加 | 規模が大きくなると訓練が困難 |
| 応答性 | 再計画の遅延がボトルネック | ローカル応答が高速 | 推論は高速だがモデル品質依存 |
| 単一障害点 | 脆弱;中央停止は全体に波及 | 堅牢;障害は局所化 | 展開アーキテクチャ依存 |
| 説明可能性/監査可能性 | 強い;判断は再現可能 | 弱い;創発的振る舞いは予測困難 | 最も弱い;ブラックボックス |
| 展開の成熟度 | 最も高い;主流ベンダーの標準 | 中程度;慎重なルール設計が必要 | 最も低い;ほぼパイロット |
直感に反する判断を一つ強調したい:シミュレーションで最高スループットを出すアプローチが、実運用でも勝つとは限らない。 集中型の「大域最適」は2つの前提——完全な情報と瞬時の計算——の上に立つが、実際の倉庫は両方を大きく割り引く。高速に応答し優雅に劣化する劣等設計——たとえば集中型の粗いタスク割り当てと分散型のローカル競合解消の組み合わせ——は、脆い最適設計をしばしば上回る。エンジニアリングでは、「悪い条件で崩壊しないこと」は「良い条件で最適であること」より価値がある。
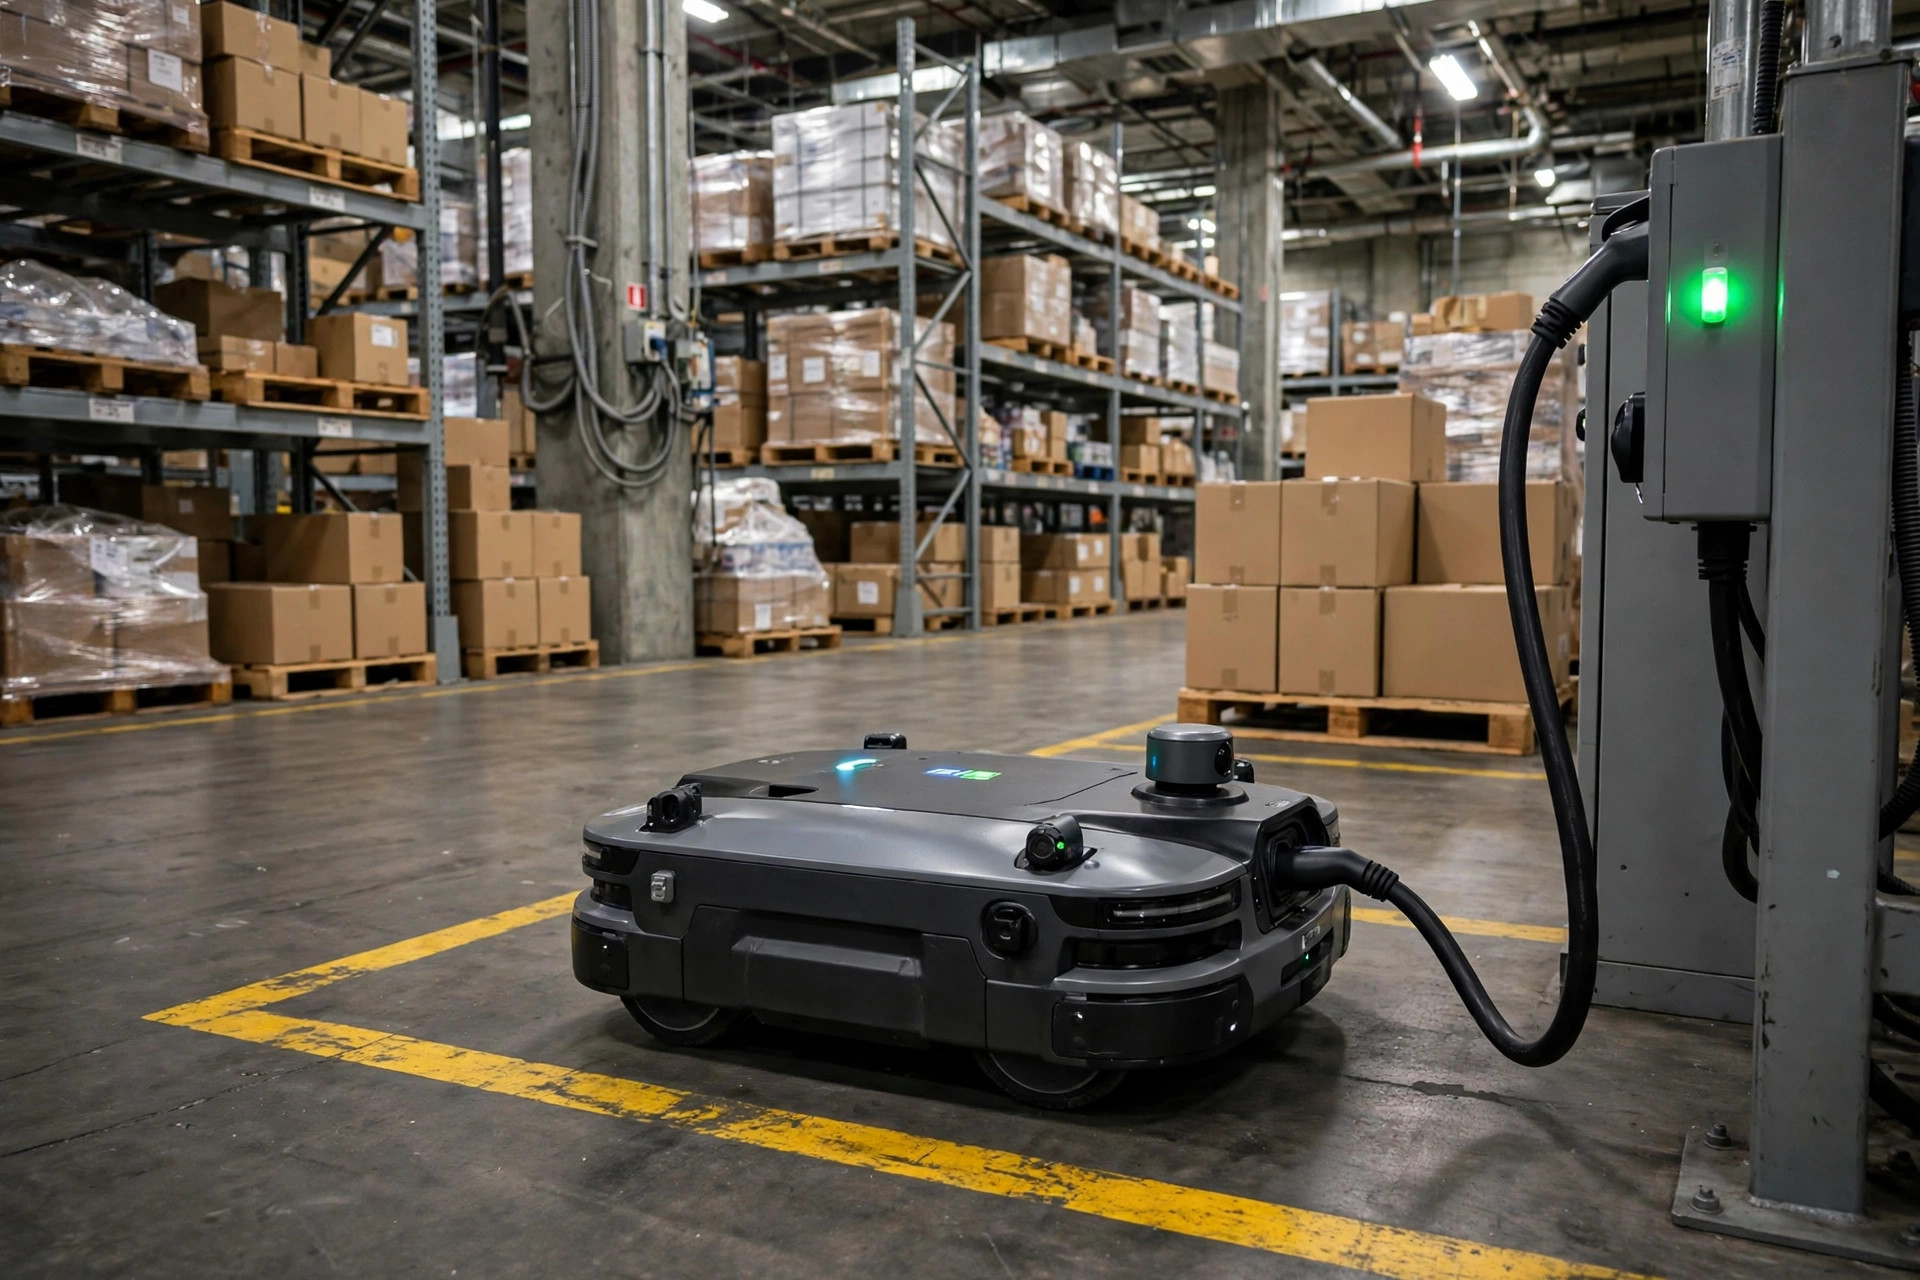
もう一つ過小評価されている事実:スケジューリングアルゴリズム自体が展開の難しさに占める割合は、おそらく約30%程度だ。 残りの70%は充電戦略、地図のゾーニング、WMSや人間のオペレーターとの連携(タスク粒度、例外の責任分担)である。CBSを完璧にチューニングしたアルゴリズムチームが、充電ドックの不足でスループットを頭打ちにされたプロジェクトを、私は1つならず見てきた。フリートスケジューリングは、決してアルゴリズムだけの問題ではなかった。
展望:今はハイブリッドアーキテクチャ、学習型は長期の変数として
因果的に見ると、3つのアプローチは不確実性への3つの態度を体現する:集中型は計算で不確実性を消し、分散型は冗長性で耐え、学習型はデータで適応する。短期では、ハイブリッドアーキテクチャ(中央の粗い割り当て+分散ローカル解消)が展開を支配し、監査可能性と堅牢性の許容できるバランスを取る。学習型コンポーネントは、判断へ移る前に予測とシミュレーション調整から入ってくるだろう。
さらに先を見ると、開かれた問いがある:AMRの台数が増え続け、ヒューマノイドロボット、無人フォークリフト、自律トラックが同じフロアに加わるにつれて、「フリートスケジューリング」の境界は「1つの設備クラス」から「サイト全体の交通オペレーティングシステム」へ拡張するのか? その日、スケジューラは均質なフリートではなく異種の交通参加者を協調させることになる——今日の3つのアプローチより大きなパラダイムシフトかもしれない。今のところ、その問いには標準的な答えがない。
Dr. Chen(サプライチェーン研究者)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。