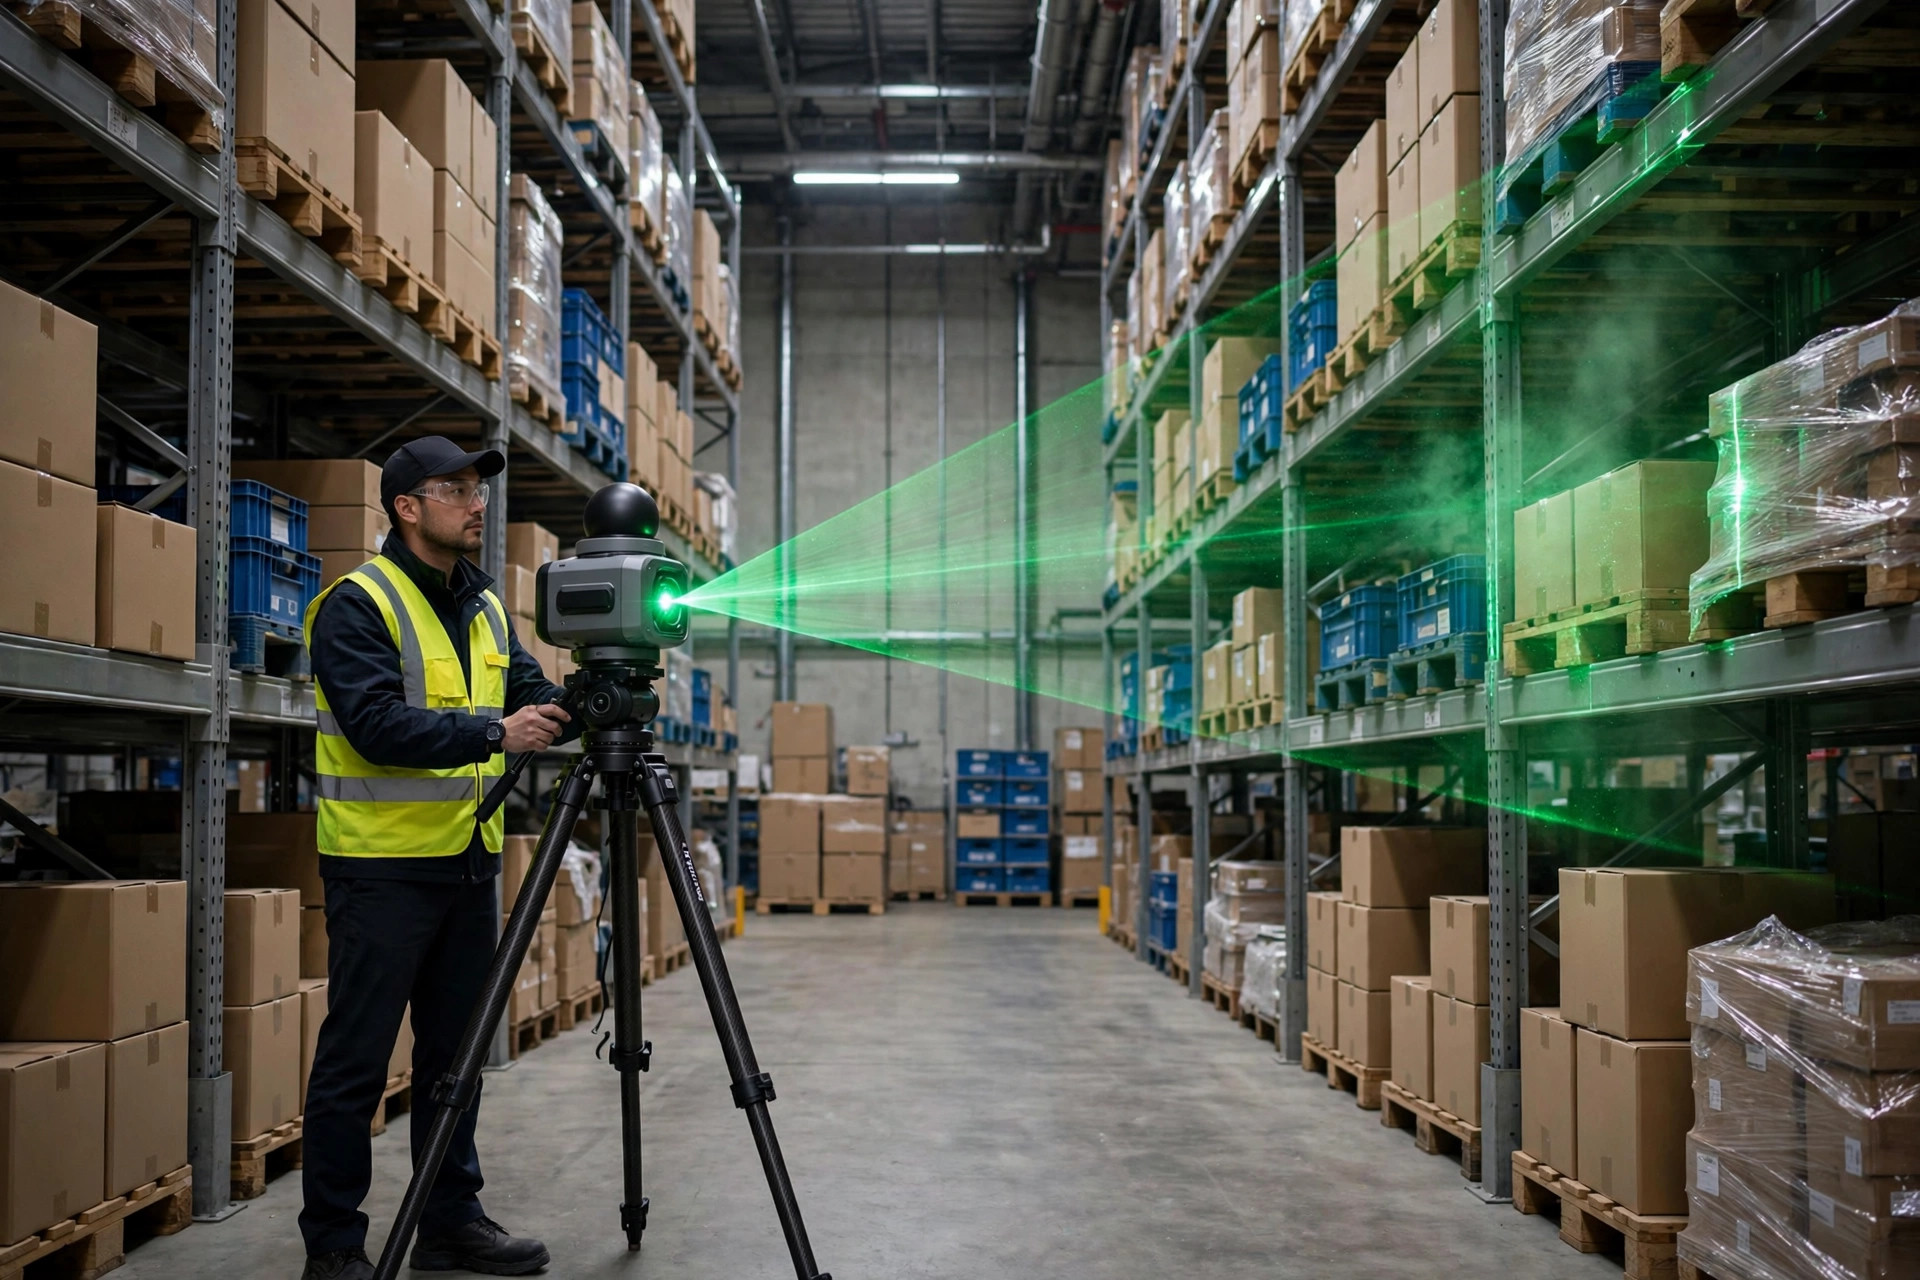
初めてLiDARスキャナーが倉庫に運び込まれ、高層ラックに向けられたとき、見守っていた棚卸責任者は本質的な質問だけを口にした。「各スロットにケースが何個あるか、教えてくれるのか?」——この問いこそ、3D点群による在庫計数をめぐる現在の議論のすべてを捉えている。LiDARは驚くべき精度で測るが、正確に測れる次元は、在庫計数が本当に必要とする次元ではない。
1. 現象:なぜLiDARは棚卸に目を向けたのか
在庫計数は倉庫で最も報われない仕事だ。従来の手動計数は二人一組——一人が読み上げ、一人が記録する——高層のスロットにはフォークリフトが必要だ。約12,000パレットスペースを持つ120,000平方フィートの配送センターは、一回の全面計数で入出庫活動の半日を失いかねず、帳簿と実物の差異はなお1%から3%の間に落ち着くのが常だ。この数字の裏には現実の金が動いている。差異は補充の遅れ、欠品、あるいは「念のため」の安全在庫を意味する。
LiDARの到来はほぼ必然だった。過去十年で測量や自動運転から量産の世界へ移り、コストは着実に下がり続けた。一方、倉庫のAMRはすでにナビゲーションにLiDARを使っていた——ロボットが毎日のように通路を走り、センサーが毎秒数十万の測距点を発射するようになれば、その点群を計数用に保存することは限界コストほぼゼロのアイデアになる。2022年頃から、欧州と北米でパイロットが現れ、すぐに四つの異なる路線に分かれた。
2. LiDAR点群による在庫計数の四つの技術路線
業界の導入は概ね四つに分類される:
| 路線 | 形態 | ベンダー公称精度 | スキャン速度 | 機器コスト規模 | 最適用途 |
|---|---|---|---|---|---|
| 固定式地上スキャン | 三脚搭載の3Dレーザースキャナー | ミリレベル(約2–6 mm) | ステーションあたり数分;全域は複数地点の接合が必要 | 数万米ドル規模 | 新規拠点のモデリング、スロット測量 |
| ハンドヘルド移動スキャン | ハンディ型SLAMスキャナー | センチレベル(約1–2 cm) | 徒歩ペース、オペレーター一人 | 数万米ドルの下限 | 定期計数、例外の再チェック |
| バックパック/カート搭載 | 背負い式または手押しカート搭載 | センチレベル | ハンディ型より30–50%高速 | 数万米ドルの下限 | 大規模エリアの高速マッピング |
| ドローン搭載 | LiDAR搭載の屋内ドローン | 2–5 cm(飛行振動の影響あり) | 自動巡回、オペレーターの同行不要 | ドローンとソフト込みで数万米ドル | 高層ラック、危険区域 |
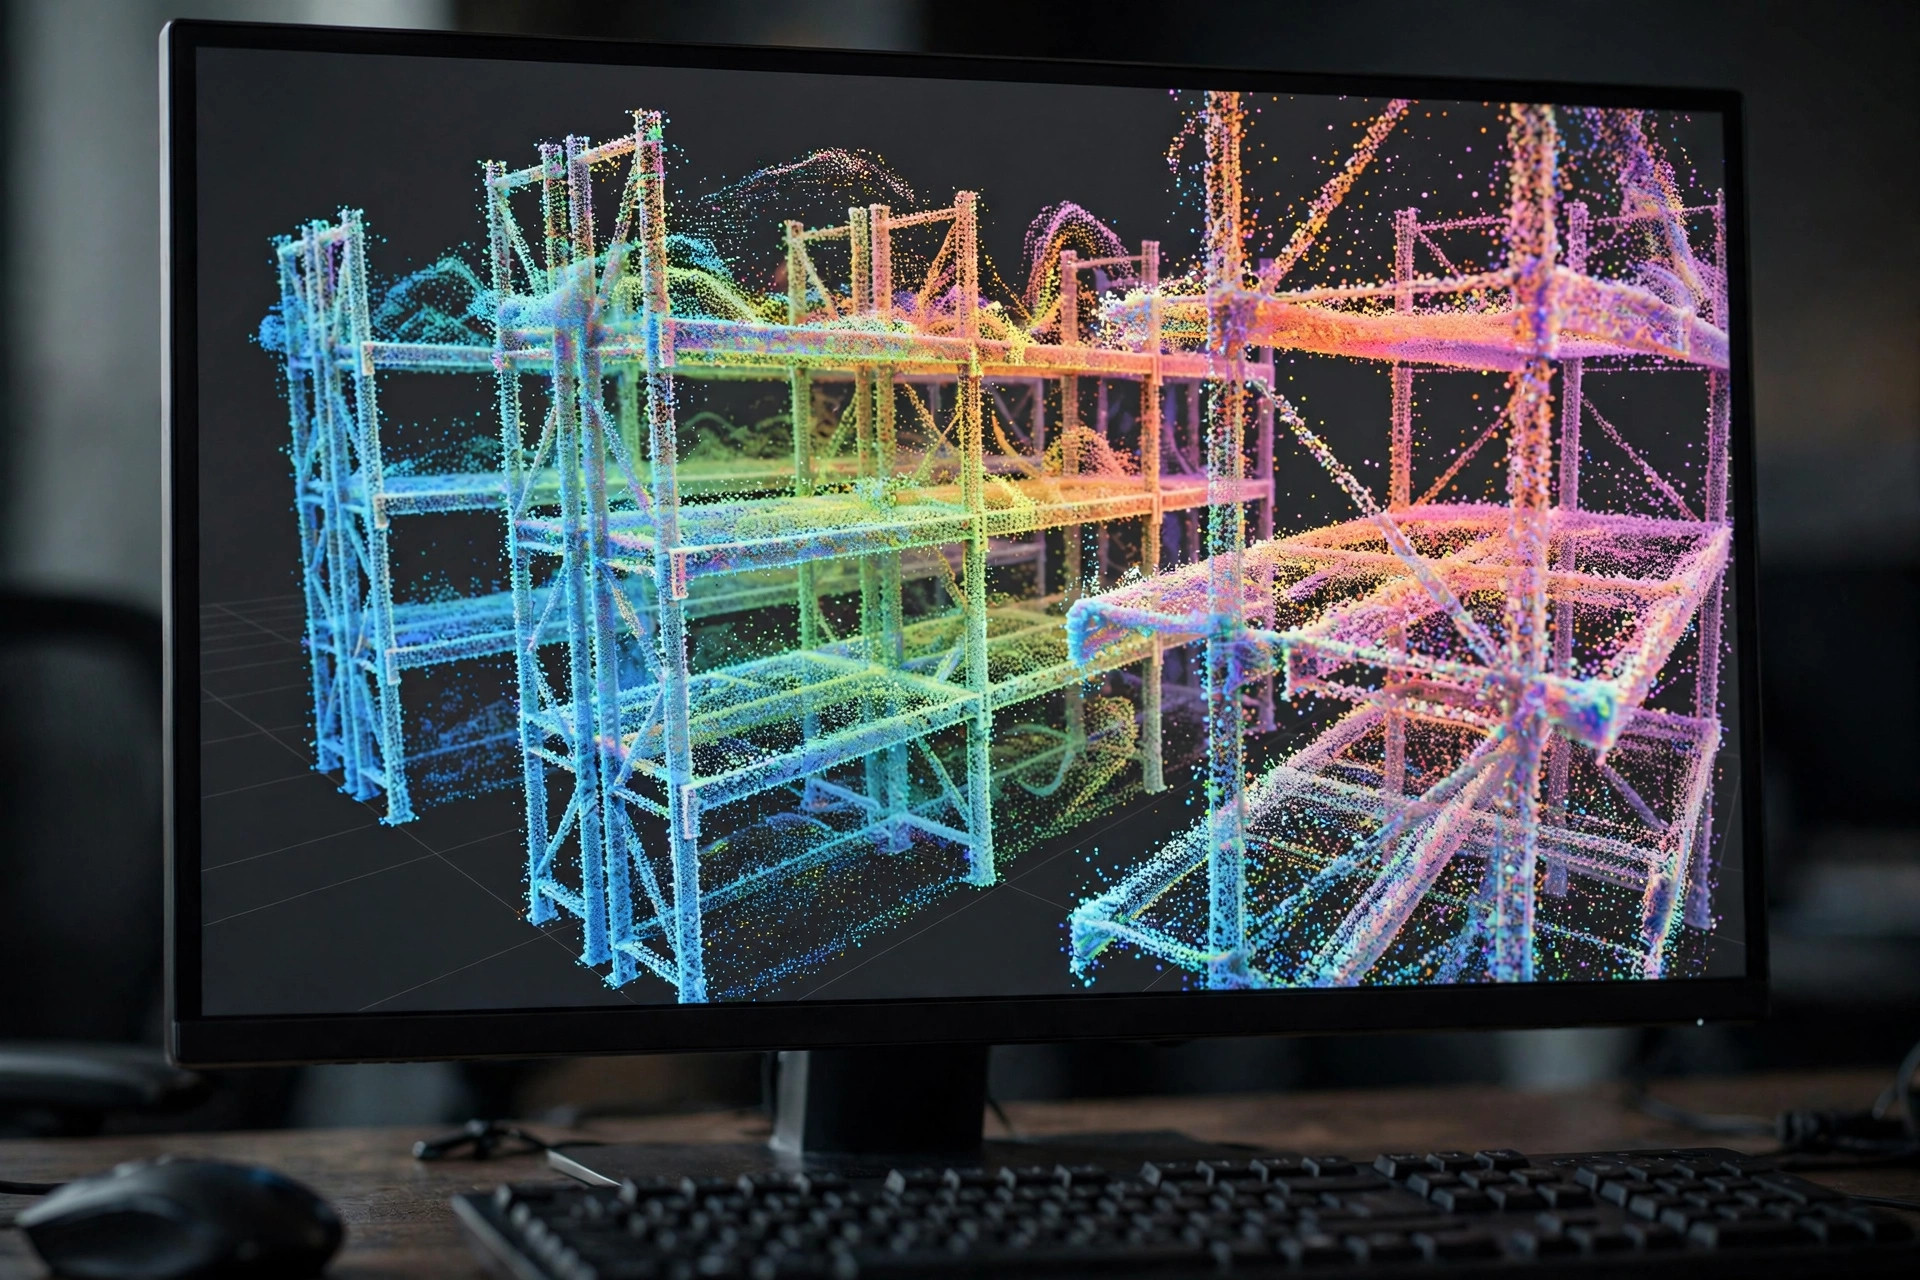
注意書きとして:上記の精度は理想条件におけるベンダーの仕様値だ。実際の倉庫では割り引いて考える。金属の棚柱はマルチパス反射を生み、ストレッチフィルムは鏡のような「ゴースト」点を生じ、高層部のかすめ角は点密度を薄くする。ラボでは決して現れない問題が、どの倉庫の現場にも現れる。
3. 実務での精度:センチレベルだがSKUレベルには程遠い
ベンダーが公表するパイロットデータによれば、倉庫でスロット単位の計数を行うハンディLiDARは1–3 cm帯の幾何精度を保つ。素晴らしい——だが答えているのは「このカートンは棚柱から何センチか」であり、「このスロットにSKUがいくつあり、それぞれ何個か」ではない。計数に必要なのは後者の答えだ。
2024年、ドイツの自動車部品DCが大々的に公表されたパイロットを実施した。ハンディ3Dスキャナーは月次計数で約8,000パレットスペースをカバーし、スキャンと処理の合計は約6時間——以前は三人が二日丸ごとかけていた仕事だ。システムは「空」か「占有」かのスロット分類で98%超を達成したが、「ハーフパレットの残り層数」の判定は約85%まで低下した。不規則な積み付けでは点群は外側の包絡面しか見えないためだ。体積は捉えられるが、層数はアルゴリズムの推測が必要になる。
もう一つの事例:米国中西部の3PLが2023年後半、シカゴ近郊でドローン搭載LiDARのパイロットを実施——商品を数えるためではなく、夜間の「例外パトロール」のためだ。ドローンは自動で飛行し、新しい点群を前日のものと差分比較して、変化したスロットを人間の再チェック対象としてフラグ付けした。手動計数の作業量は三か月で約40%減少した。チーム自身の総括は率直だった。LiDARが答えたのは「何が変わったか」であり、「どれだけ変わったか」ではなかった。
両方の事例が同じ結論を指している。LiDARの精度は幾何レイヤーにあり、計数の核心的需要——SKU×数量——は意味レイヤーにある。両者の間には、LiDARだけでは越えられない認識の段差が横たわっている。
4. 直接対決:手動、RFID、ドローンビジョン、点群計数
四つの主流計数方式を一つの表に置くと、トレードオフが鮮明になる:
| 次元 | 手動計数 | RFID計数 | ドローンビジョン計数 | LiDAR点群計数 |
|---|---|---|---|---|
| 計数の粒度 | SKUレベル、ラベルを読む | SKUレベル、タグ付けが必要 | SKUレベル、バーコード/外観を読む | スロットレベル、形状を読む |
| 精度 | 人依存、差異1–3% | タグが無事なら99%超 | 光が良ければ95%超 | 幾何1–3 cm;意味はアルゴリズム依存 |
| 速度 | 最も遅い;高層はリフトが必要 | 最速、一括読み取り | 中程度;スロットごとにホバリング | 高速;一度のスキャンで全景を捉える |
| コスト構造 | 労働集約 | タグ+リーダー、初期投資が重い | ドローン+ソフト購読 | ハード+点群ソフト |
| 最大の弱点 | 遅く、疲れ、ミスが出る | タグ付けコストがスケールしない | 暗さ、グレア、遮蔽が苦手 | SKUの識別ができない |
決定的な行は「計数の粒度」だ。RFIDとビジョンは「これは何で、いくつあるか」に答える。LiDARは「ここに何かあって、どんな形か」に答える。精度の高低ではなく、問題設定そのものが違う。
5. コスト台帳:金は実際どこに消えるか
ハードの値札だけでLiDAR計数プログラムの価格を出したら、請求書の大半を見落とす。四つの内訳:
第一に、ハードウェア。地上型3Dスキャナーは数万米ドル帯、ハンディ型は数万米ドルの下限、センサー級LiDARは一台あたり数千米ドルから(各ベンダーの最新公表価格を確認のこと)。ドローン方式は屋内測位キットと機体が加わり、フルパッケージで通常数万米ドルだ。
第二に、ソフトウェア。点群のレジストレーション、ノイズ除去、スロット分割、変化差分は、ベンダー購読か社内アルゴリズムチームのどちらか——年額料金か継続的な人件費。どちらも安くはない。
第三に、労働力。LiDARは人をなくさない。「計数」から「機器操作と例外レビュー」へ人を移すだけだ。ハンディ方式ではまだ現場を歩く人が必要で、ドローン方式では歩行をパイロットや保守の役割に置き換える。
第四に、隠れたコスト。全域スキャンは容易に数十ギガバイトを生み出すため、ストレージと計算は継続課金だ。スキャン品質はラックエリアが静止しているときが最良のため、スループットの高い倉庫は静かな時間帯を確保しなければならない。これもコストだ。
ざっくりの総額:中規模DCは初年度投資として数万米ドルの上限から数十万米ドルの下限を想定すべきだ。回収のロジックは一行で表せる。置き換えられた手動計数の時間に現地の人件費を掛けたものが、2–3年以内に投資を回収しなければならない。高賃金の北米と欧州では計算が合う。労働が安いところでは崩れる——だから現在のパイロットのほぼすべてがその二地域にある。
6. 直観に反する結論:最も精密な技術が計数の最適解とは限らない
在庫計数において、LiDARの最大の敵は人手でもRFIDでもない。精度そのものの追求だ。
固定式地上スキャンはミリレベルに達する——四路線で最も精密——だが日常の計数には最も向かない。全域一つで半日のスキャンと数時間の接合を消費しかねない。計数が求めるのは頻度、低コスト、再現性だ。ミリ単位の精度は過剰だ。ドローン方式はわずか2–5 cmでありながら、「例外検知」で真の価値を生んだ——毎晩自動で飛べたからだ。
ここが核心のトレードオフだ。幾何精度と事業価値は単調に関係しない。「空と占有の識別、変化の検知」を超えた先では、余分なミリ単位の精度向上ごとに限界コストが上がり、限界価値は下がる。ベンダーは精度を売り、倉庫が求めていたのはより速く安い帳簿実物照合だった。
7. この先の向かうところ:置換ではなく融合
LiDARは人、RFID、ビジョンシステムを置き換えない。幾何学的基盤になりつつある——点群が拠点の3D骨格とスロット状態のベースラインを築き、ビジョンがSKUの意味を埋め、人が真の例外をレビューする。
現在のベンダーロードマップから判断すると、主流の形態は「LiDAR+ビジョン」の融合だ。ドローンやAMRが両方を載せ、LiDARが自己位置推定とマッピングを担い、カメラがコードと外観を読み取り、両方を一つの座標系に統合する。精度は居るべき場所——空間——に投じ、安いビジョンスタックが意味を担う。
未解決の問いが一つある。すべてのAMRがLiDARを載せ、通路の通過がすべてパッシブスキャンになるとき、「計数」は独立した活動として生き残るのか。在庫状態が月次イベントではなく連続ストリームになるとき、ABC頻度や差異率の定義そのものが書き換えを迫られるかもしれない。LiDARが今日答えるのは「どれだけ正確にスキャンできるか」だ。「計数」の意味そのものを変えるかもしれない。
Dr. Chen(サプライチェーン研究者)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。