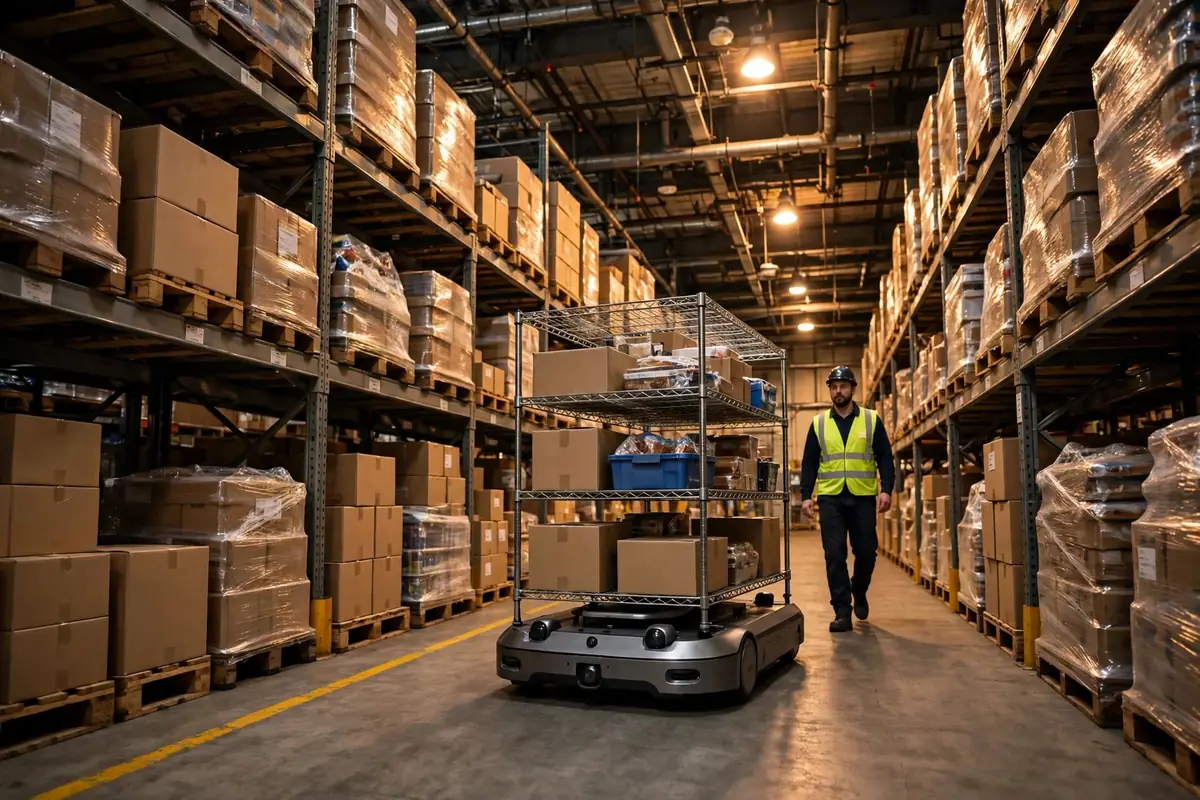
初めてのAMRパイロットルートは、ほとんどの倉庫が最初に間違える判断であり、私はそれが起きるのを一度ならず目にしてきた。私が関わった失敗から始めよう。何年か前、インテグレーターで働いていたとき、ある顧客が建物をまたぐルートでのパイロットにこだわった。片道二百八十メートル、二つの防火扉を抜け、坂を上り、フォークリフトと通路を共有するルートだった。ロボットは走ったが、毎日数回、フォークリフトに塞がれたり、閉まった扉の前で人を待って止まったりし、三か月後には稼働率が八十パーセントを下回った。経営陣は一度の会議でフリート予算を打ち切った。ルートが間違っていたのであり、責めを負ったのは機械だった。
原則:パイロットルートはショーケースではなくサンプルルームである
こう考えてみてほしい。パイロットルートはプールの浅い場所のようなもので、深い場所に行く前に泳ぎを練習する。新しい家のサンプルルームと考えることもできる。その役割は、倉庫のあらゆる移動を担うことではない。その役割はたった一つのことを証明することであり、この機械が、あなたの床で、あなたの交通量の中で、あなたのペースで、日々トラブルなく走り続けられるということだ。
数字で示そう。数字のないパイロットは単なるデモにすぎないからだ。典型的な屋内搬送ロボットは、時速三キロから四キロ強、秒速およそ一メートルから一点二メートルで走る。片道が二百メートルを超えると、空走と待ち時間が、求めていた効率を食い始める。ペースについては、良いパイロットラインは一日四十回から八十回の安定した走行を行う。少なすぎれば何も学べず、多すぎれば一度の故障でラインが詰まる。ほかにも二つの数字が重要で、どちらも単純だ。稼働率は、機械が修理のために引き上げられ続けていないかを教えてくれ、平均故障間隔は、静かな期間がどれだけ続くかを教えてくれる。どちらにも業界ベンチマークは要らない。同じルートにおける前四半期の自社の手作業記録と比較すれば、ロボットが役に立っているのか、ただ訪れているだけなのかが分かる。
初めてのAMRパイロットルートの分かれ目
つまり、初めてのAMRパイロットルートの選定ルールは一文に集約される。量が安定し、距離がほどほどで、床が平らで、交通が単純なラインを見つけることだ。候補をすべて下の表に通し、五つのテストのうち二つに落ちるルートは、後回しにすること。
| テスト | 走れるルート | 今は避けるべきルート | | 量の安定性 | 一日の走行回数の変動が二十パーセント未満で、閑散期にも仕事がある | プロモーション期間にしか存在せず、一年の残りは閑散としている量 | | 片道距離 | 五十メートルから百五十メートルで、始点と終点が固定されている | 二百メートル超で、途中に乗り換え地点がある | | 床の状態 | 平らなエポキシ床で、大きな坂や段差のある伸縮目地がない | 坂、屋外区間、損傷した床 | | 交通の複雑さ | 固定経路で人と分離され、交差が二か所以内 | フォークリフトが通路を共有し、歩行者が横切り、扉を奪い合う | | 目に見える回収 | 約一年で一走行あたりのコストが手作業を下回る | 一走行あたりにひも付けられない節約 |
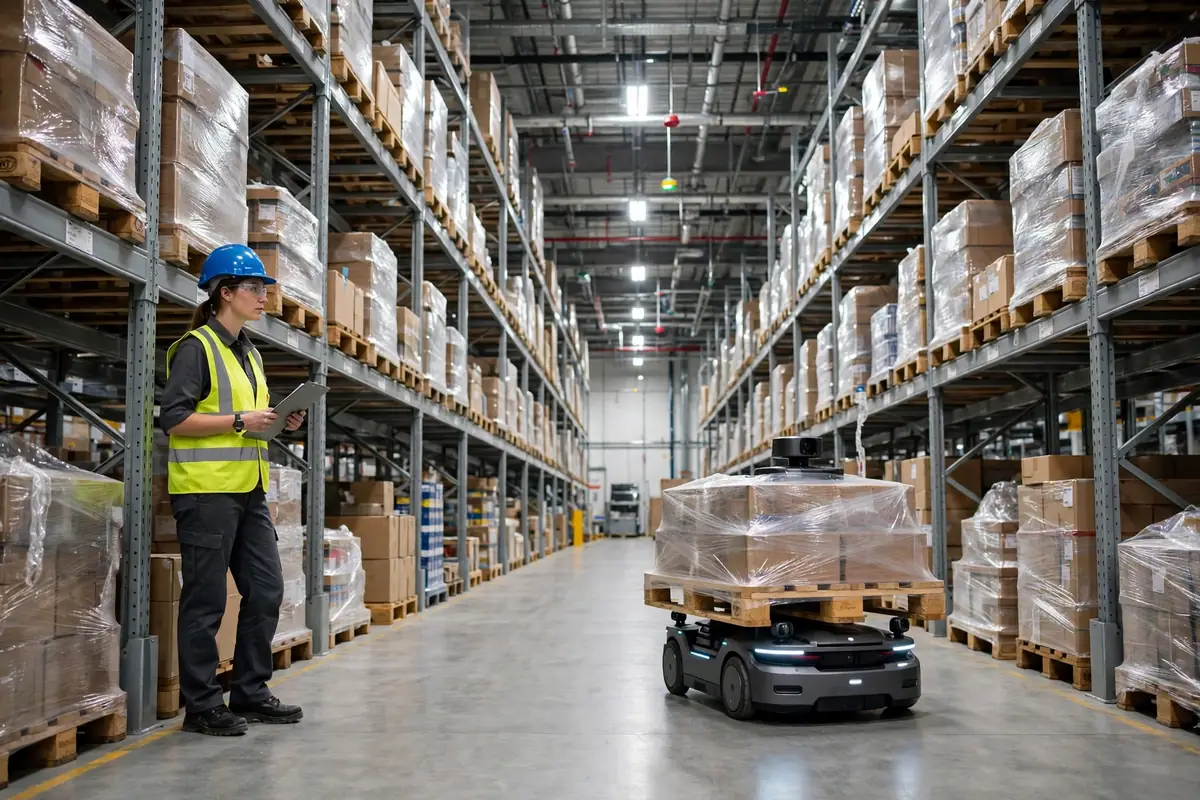
この表に照らして、うまくいったラインを紹介しよう。同じ顧客で、建物をまたぐルートをやめた後、約百二十メートルの補充ラインをパイロットした。保管場所からピッキングゾーンまで、端点は固定、一日約六十回の走行、平らな床、経路全体で交差は一か所だけだった。ロボットは秒速約一点一メートルで走り、積み降ろしを含めた一走行は四分未満で、三か月間の稼働率は九十六パーセントを超えた。経営陣が見たのは、走り回るロボットではなかった。毎日現実と一致するタスクリストだった。そうして次の三台のロボットが承認された。
パイロットルートを台無しにする三つの罠
一つ目の罠は床だ。伸縮目地、損傷したコンクリート、扉の金属ストリップは無害に見えるが、衝撃のたびに車輪が揺れ、やがて位置がずれていく。今の私たちのやり方は、確定する前に空のロボットを候補ルートで二日間走らせ、すべての段差を記録し、まず床を直すことだ。物理の問題をソフトウェアでごまかそうとしてはいけない。
二つ目の罠は充電の時間枠だ。倉庫はロボットを一日中走らせ、夜になって初めて充電を考え、翌朝のシフトは電池切れで始まる。充電はパイロット段階からシフト表に書き込まなければならない。静かな時間帯に継ぎ足し充電し、夜間はフル充電の一台を予備として確保する。充電は雑務の細部ではない。ラインを連続させるものだ。
三つ目の罠は、忘れていたラッシュアワーだ。午前十時には空に見えるルートが、昼食時とシフト交代時には歩行者の流れに変わり、ロボットは譲るために絶えずブレーキをかけ、ペースが崩れる。解決策は地味だ。ピーク時にはロボットを遅くし、別の通路に切り替え、あるいは三十分分のタスクをピークから外す。歩行者の流れと正面から戦ってはいけない。機械は遅く走ることを気にしない。気にするのは、一日中中断されることだ。
チームが忘れがちなもう一つは、機械が稼働する前に人を訓練することだ。オペレーターは、ロボットが自ら止まるのはどんなときか、非常停止を押すべきときはいつか、手動で運転して脇へどけるときはいつかを知る必要がある。私たちは各シフトに半日の手動モードと故障対応の訓練を行ったので、ロボットがアラームを上げたとき、クルーはマニュアルを持って集まるのではなく、最初の一手を知っていた。半日は失われた生産に見える。実際には、その後の数えきれない計画外の停止を防ぐ。
直感に反する判断があり、それはほとんどのチームが抵抗するものだ。最も忙しいラインでパイロットしてはいけない。忙しいラインは失敗を一切許さず、つまずきの一つひとつが建物全体に見える。ほどほどに忙しく、変動の小さいラインのほうが良いパイロットになる。短いラインが自動的に良い取引になるわけでもない。一日二十回の走行しかない三十メートルのラインでは、ロボット一台の減価償却をまかなうだけの人件費は決して節約できない。パイロットルートは長さではなく、一走行あたりのコストでその価値を証明する。
初めてのAMRパイロットルートを正しく選べば、その後のロボットはすべて、実証済みのものの複製になる。間違って選べば、その後のロボットはすべて、間違いを拡大するだけだ。このお金が価値があったかどうかは、一つの数字に集約される。一走行あたりのコストが手作業の半分を下回るかどうかであり、そうでなければ合格しない。 Da Liu(自動化エンジニア)著 英語版からの翻訳。内容に相違がある場合は英語版を優先します。