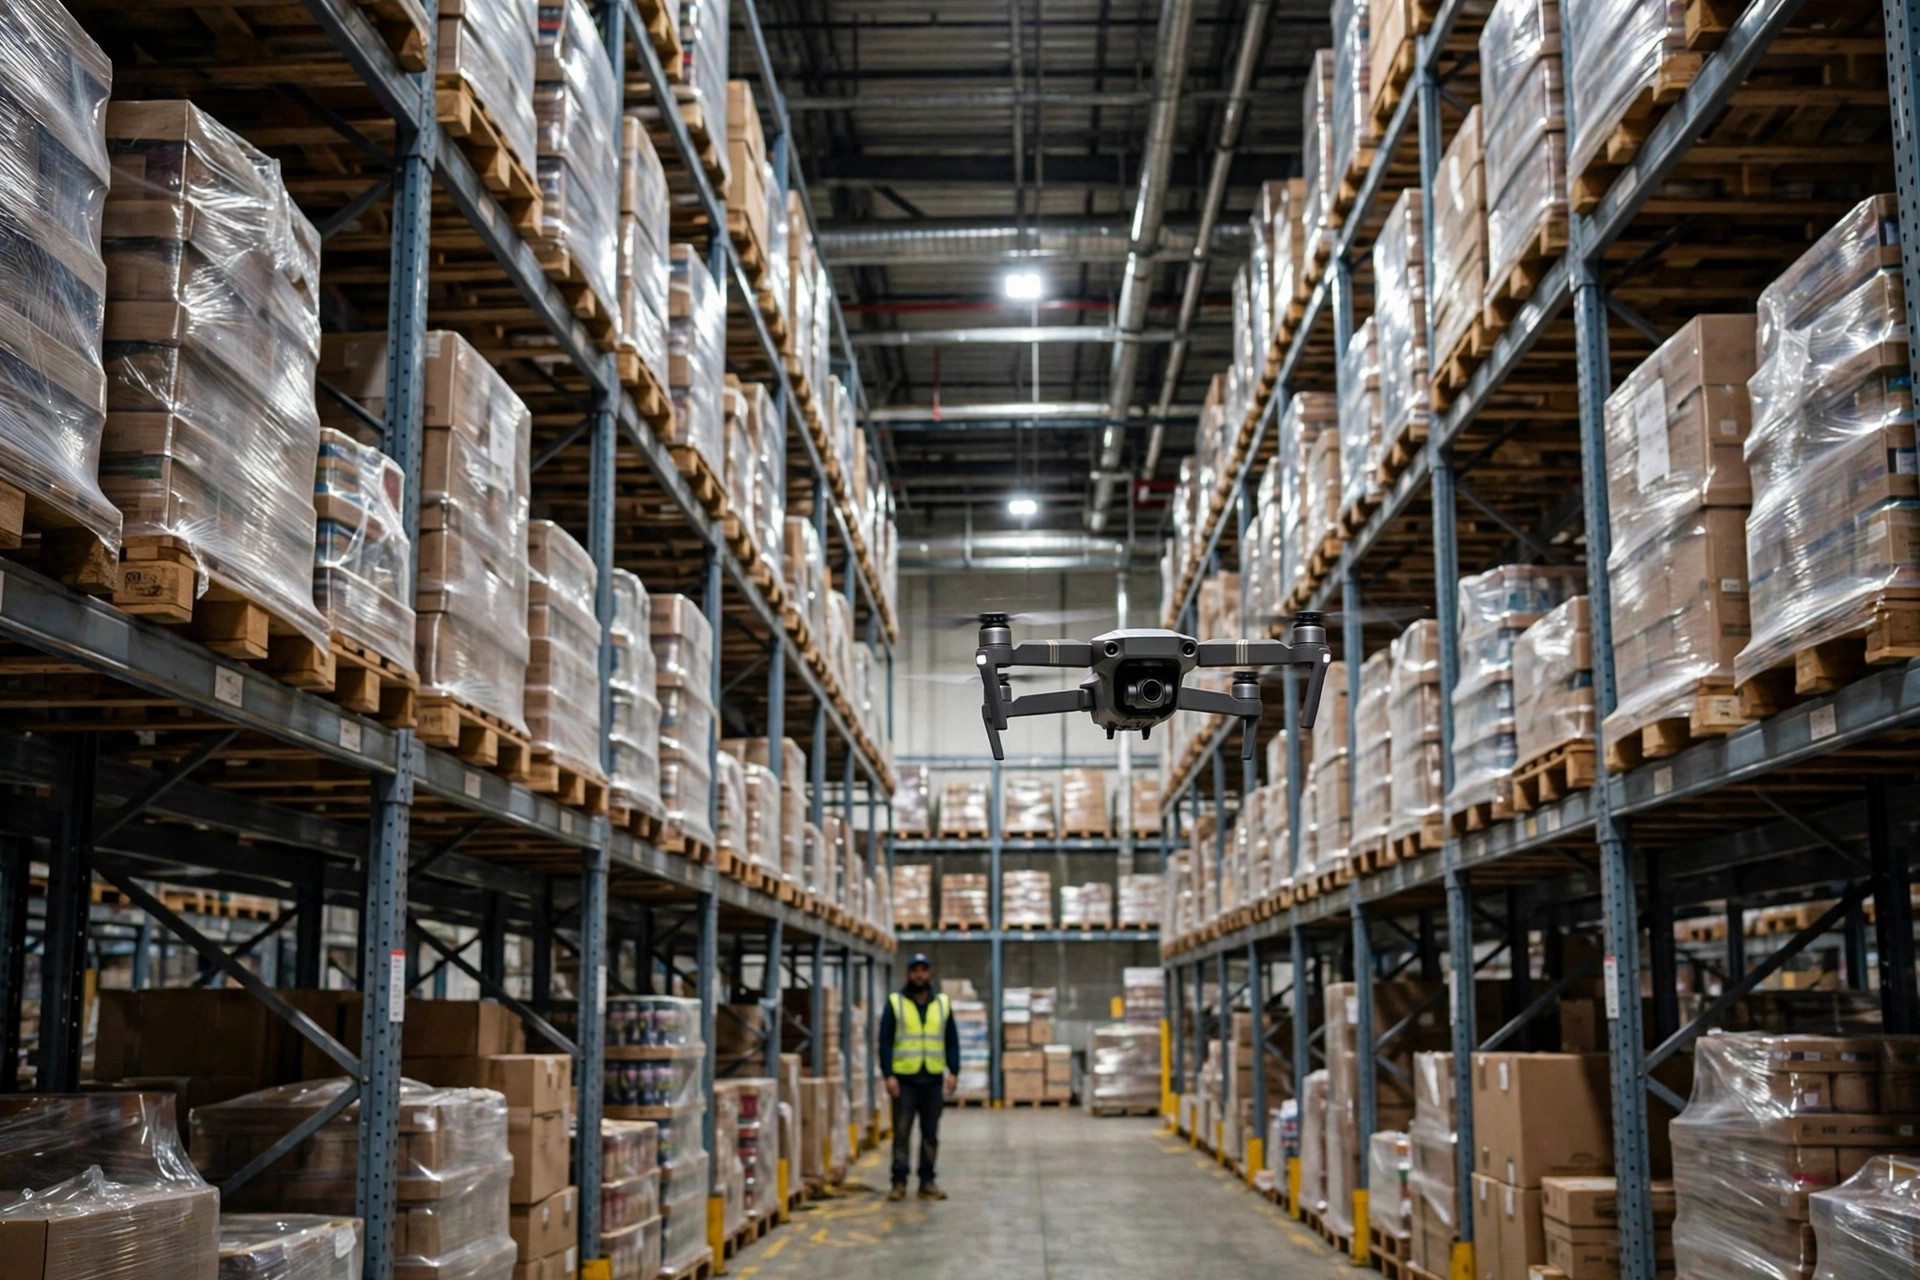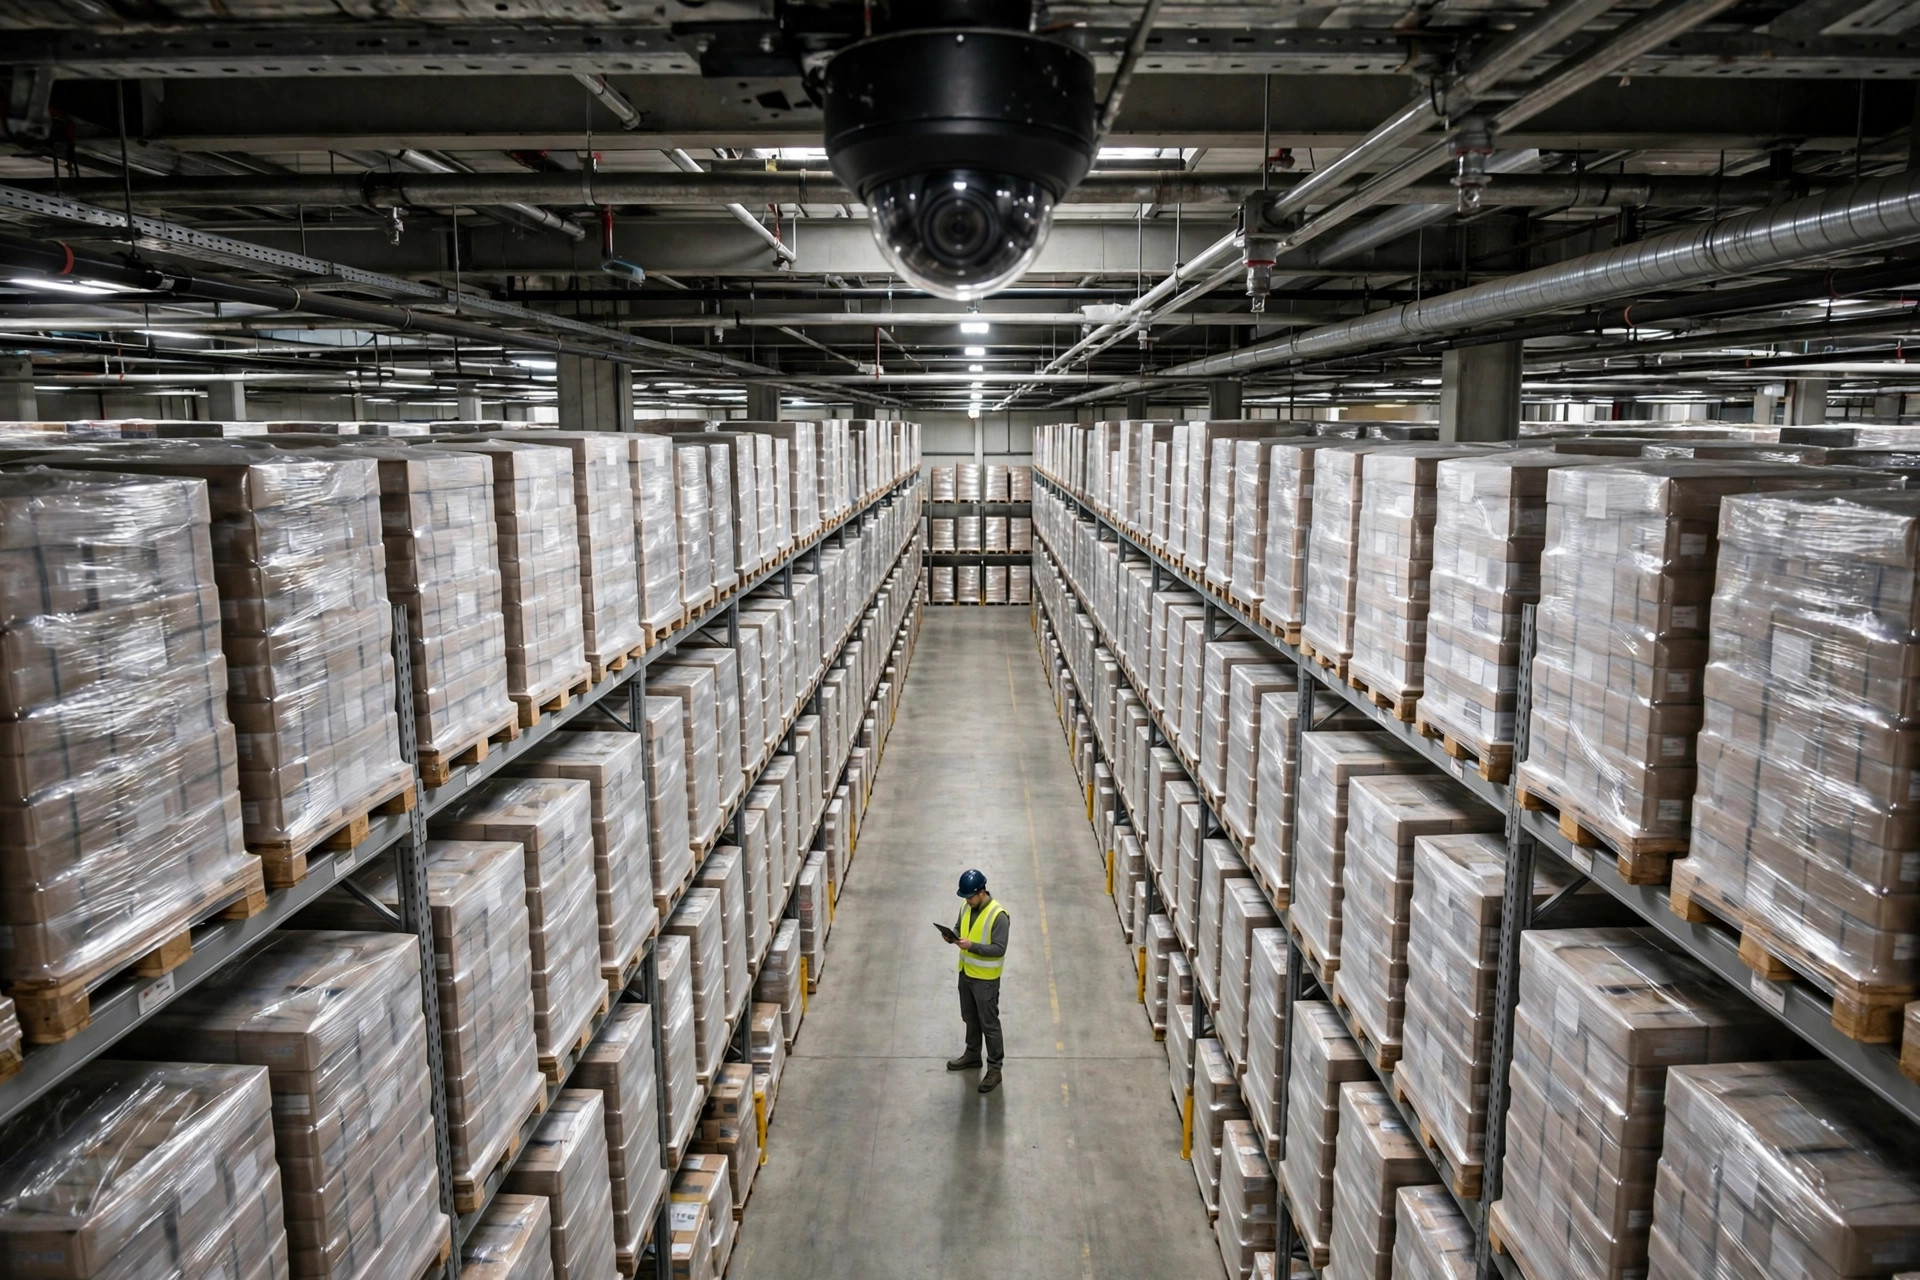
カメラによるパレットの数えは、ここ2年間で倉庫の注目を集めています。その理由は理解しやすいものです。在庫カウントは反復的で時間がかかり、繁忙期にはしばしば先送りされる一方、カメラシステムは作業を止めることも、パレットを1つずつスキャンすることもなく数えられる方法に見えるからです。ただし、議論は、システムが数えられるかどうかという問いから、導入に際して実際に重要となる、より厳しい一連の問いへ移ると変わります。すなわち、どのような条件下で正確に数えられるのか、その精度はどう測定されるのか、そして使う価値があると言えるまでに、どれほど正確でなければならないのか、という問いです。
この現象は、デモンストレーションよりも現場の条件を通して理解するのが最適です。2024年の後半、私は中国東部のサードパーティ倉庫でパイロットシステムを観察しました。そこでは頭上のカメラが完成品のステージングエリアを向き、ソフトウェアが層の数とパレット総数を報告し、スタッフが画面で出力を確認していました。晴れた朝には、きちんと積まれたパレットはほとんど人の手を必要としませんでした。一方、午後の遅い時間になると、側面の窓から低い角度で光が差し込み、影が一部のパレットの縁を伸ばし、システムが影を1層余分と読み間違えることが時々ありました。2025年の初め、中国北部のeコマース倉庫での2番目の事例は、異なる失敗モードを示しました。販促期間中、パレットが通路の両側に一時的に置かれ、手前のパレットが奥のパレットの視界を遮り、システムは奥の数を過去の積み付けパターンから推測することしかできず、その推測は、販促時の積み付け密度が変わったまさにそのときに崩れました。どちらの事例も、特定のアルゴリズムが弱いことを証明するものではありません。あわせて示唆するのは、カメラによるパレット数のカウント精度は技術に固有の固定した性質ではなく、シーン、照明、積み付け状態、測定プロトコルが共同で生み出す結果だということです。
カメラによるパレット数のカウント精度には、より良い分母が必要
分母なしに報告される単一の目を引く精度の数値は、ほとんど情報を伝えません。より有用な問いは、サンプルに何が含まれていたか、誤りがどこに集中したか、そしてそれらの誤りが特定の種類のパレットに集中していたかどうかです。したがって、再利用可能な受け入れフレームワークは、少なくとも4つの次元に沿ってサンプルを分割すべきです。パレットの種類と積み付け方法、時間帯と照明条件、遮蔽の程度、そして包装材です。各カテゴリーには手作業で検証された参照カウントが必要です。その参照がなければ、精度という言葉には拠り所がありません。
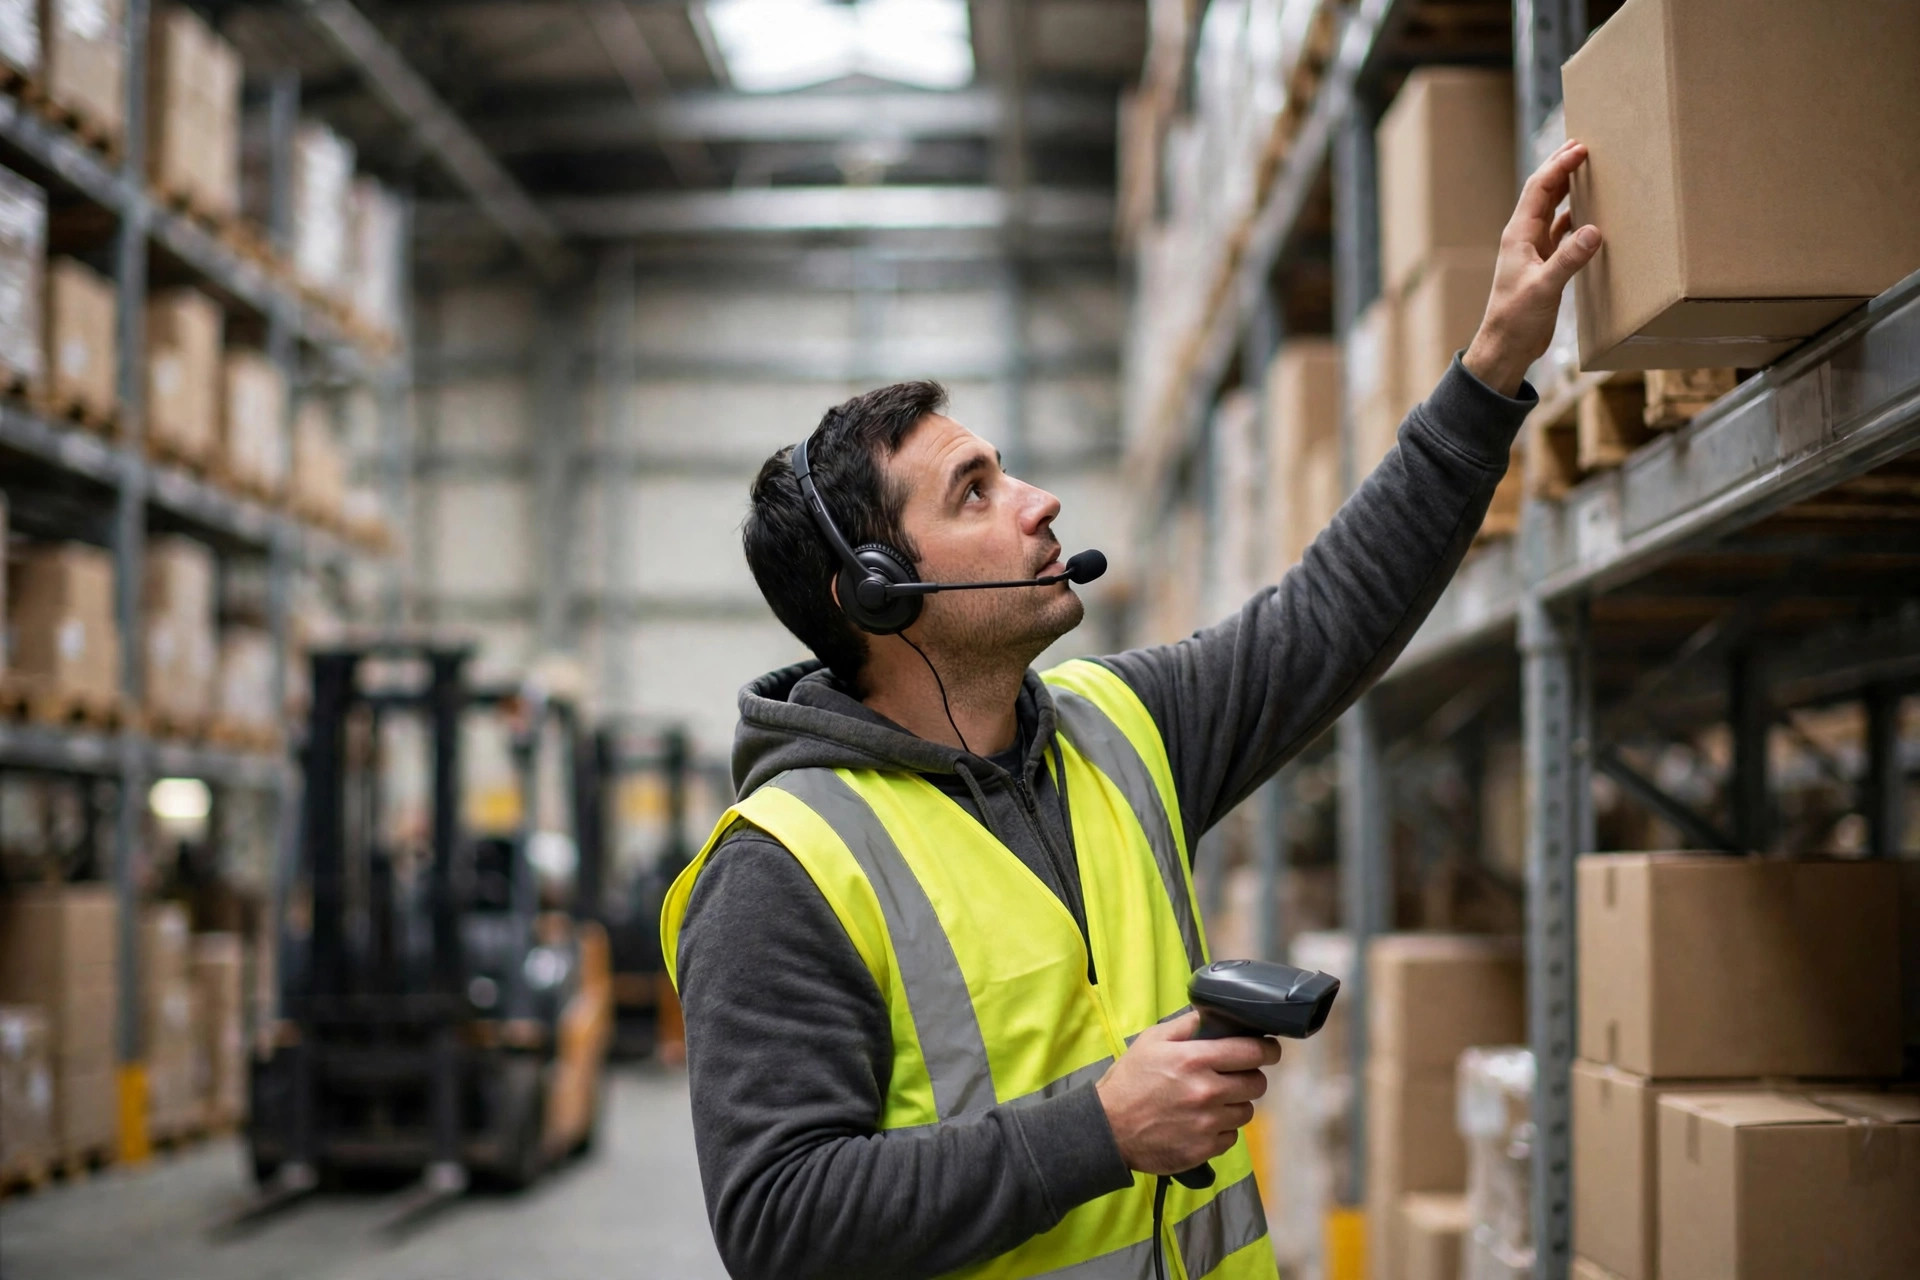
手作業のカウントとの比較にも注意が必要です。手作業のカウントを欠点のない基準として扱うべきではないからです。手作業のカウントは通常、日常的で、きちんと積まれ、低ボリュームのエリアでは安定していますが、見落とし、二重カウント、引き継ぎミスの確率は、高所、夜間、繁忙期、そして複数人がカウントを分担するときに高まります。より公平な比較は、抽象的な目視対人間ではなく、同じサンプル、同じ受け入れルールの下での両手法の誤り構造です。目視の誤りは遮蔽や反射といった境界条件に集中する傾向があり、手作業の誤りは疲労や引き継ぎに集中する傾向があります。分布が異なるため、対策も異なります。前者はシーンの再設計とより広いサンプルカバレッジを求め、後者はプロセス管理と検証手順を求めます。
| 次元 | 目視カウントの典型的な誤り要因 | 手作業カウントの典型的な誤り要因 |
|---|---|---|
| 照明 | 縁を伸ばす逆光、側面光、影 | 高所や夜間の制限された視界 |
| 遮蔽 | 手前のパレットが奥のパレットを隠し、推測を強いられる | カウントの見落としや重複が生じる引き継ぎポイント |
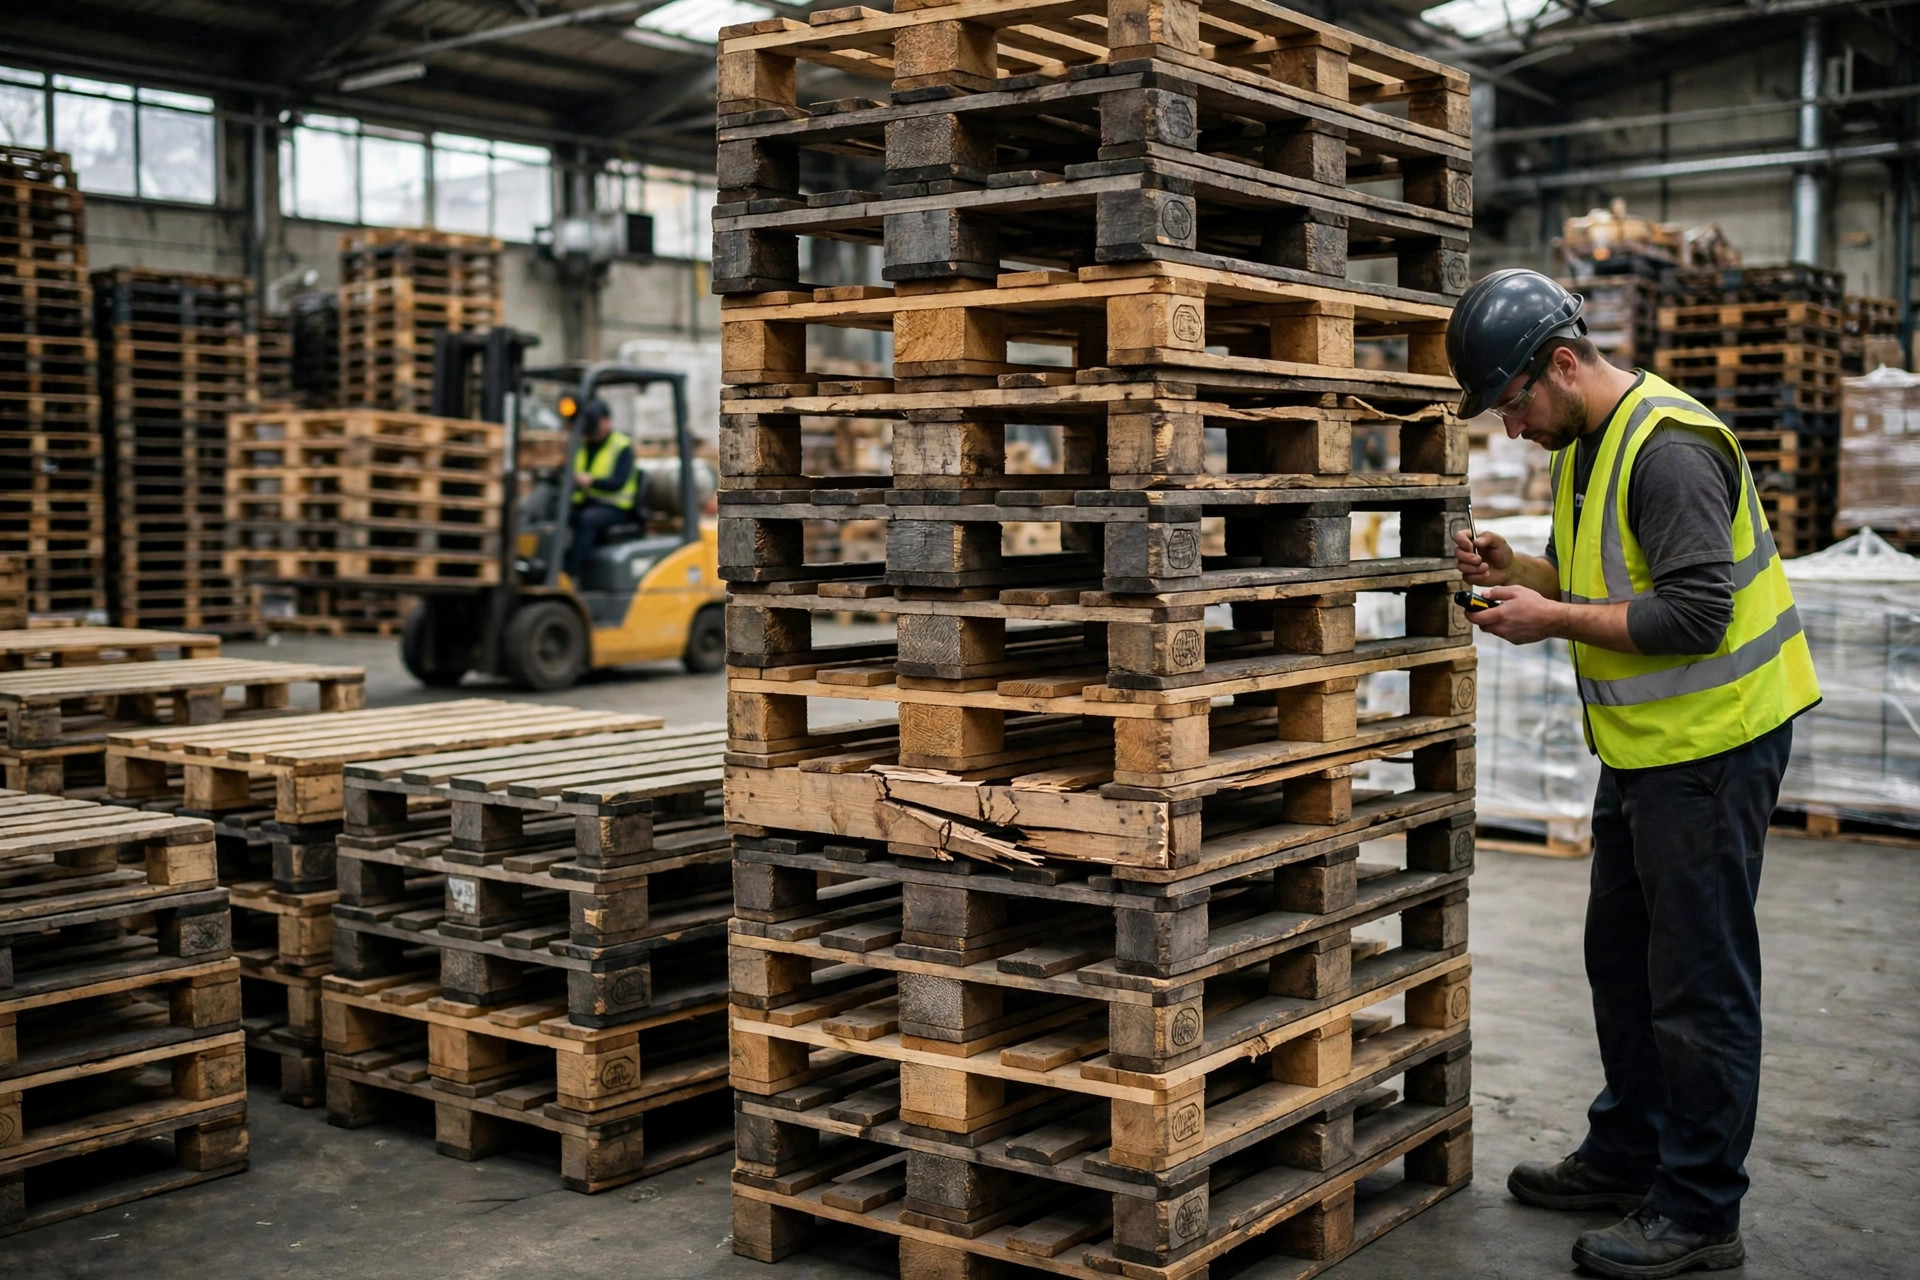
| 積み付け | 不均一な層、傾いたパレット、損傷した縁 | 目測による層数の推定で、疲労とともにずれる |
| 包装 | 反射フィルム、透明ラップ、暗いカートン | ラベルなしでは検証できない密封カートン |
照明、遮蔽、不均一な積み付け、反射フィルムはそれぞれ異なる形で失敗する
照明の失敗は、通常、明るさの不足の問題ではなく、明るさの分布の不均一の問題です。同じエリアでも、朝と午後の遅い時間ではまったく異なる影の構造を示すことがあり、学習データが1つの照明分布しかカバーしていなければ、時間帯が変わるとシステムに系統的な偏りが生じることがあります。対策は単に光を増やすことではなく、サンプルが1日の照明範囲全体をカバーすることを確保するか、補助照明を使ってシーンをより安定した分布に絞り込むことです。
遮蔽は、認識の問題というより、情報欠落の問題に近いものです。奥のパレットが手前のパレットに完全に隠れている場合、カメラは十分な情報を受け取っておらず、出力はすべて過去の積み付けパターンに基づく推測にならざるを得ません。その推測は、積み付けが安定しているエリアではうまく機能するかもしれませんが、販促、返品の急増、一時的なステージングの際には、パターン自体が変わり、推測誤りもそれに応じて大きくなります。したがって、遮蔽の多いエリアでは、最初の問いはアルゴリズムが正確かどうかではなく、レイアウトが目視の働きに十分な観測可能な空間を残しているかどうかであるべきです。
不均一な積み付けと反射フィルムは、別のカテゴリーに属します。不均一な層は、層そのものの定義を曖昧にします。傾いたり、たわんだり、乱れたパレットは、単一の均一なルールでは区切ることができないからです。一方、反射フィルムは画像内の縁の情報を消し去る明るい斑点を作ります。どちらの事例も同じ結論を示しています。目視カウントの境界は、しばしばアルゴリズムの内部ではなく、商品と包装の物理的な状態にあるのです。積み付け基準が収束していなければ、目視システムは事実上、不安定な現場条件が生み出す誤りを吸収していることになります。
受け入れ指標はスケールアップより先に来るべき
慎重な導入の進め方は、小さな範囲での受け入れ指標から始め、その後でのみ拡大を検討することです。最低限、3つの測定が必要です。単一の全体数値ではなくシナリオ別の精度、誤りの分布、特にシステムが系統的に過大に数えるのか過小に数えるのか(過大カウントと過小カウントは在庫判断に非対称な影響を与えるため)、そして不確かなサンプルの人的レビューのコストです。不確かな割合を締めるのに依然として相当な手作業が必要であれば、認識精度の向上は自動的にカウント効率の向上にはつながらないからです。
ここで、直感に反する点に注意を向ける価値があります。測定された精度が最も高いパイロットエリアは、しばしばスケールするのに最も価値のあるエリアではありません。最も整然とし、最も明るく、最も遮蔽の少ないエリアは、当然ながら最良の目視性能を示しますが、そこは手作業のカウントの誤りも最も少ないエリアでもあり、置き換えの価値は限られます。手作業のカウントが最もコストがかかり誤りやすいエリア、たとえば高ラック、夜勤、大規模な一時ステージングゾーンは、しばしば目視が失敗しやすいエリアでもあります。このトレードオフが意味するのは、カメラによるパレット数のカウントの価値は技術指標だけでは判断できず、どのエリアのどのコストが実際に置き換えられるのかに依存するということです。
目視カウントが次に向かう可能性のある方向
現在の開発の方向から判断すると、目視カウントは、完全な代替手段になる前に、支援的な検証ツールになる可能性が高いと思われます。積み付けが標準化され、照明が制御可能なエリアでは、頻繁なスポットチェックや例外アラートを支援できます。遮蔽が多く積み付けが不安定なエリアでは、在庫数を直接公表するよりも、人的レビューを必要とするパレットのリストを作るのに適しています。カメラの配置、補助照明、積み付け基準が改善されれば、観測可能なエリアは広がりますが、遮蔽や反射といった物理的な制約は、アルゴリズムが改善したからといって消えるわけではありません。
そこで、追跡する価値のある未解決の問いが残ります。将来、倉庫が目視カウントに適応させるために積み付け、照明、通路レイアウトを再設計した場合、精度が向上したときに私たちが測定しているものは一体何でしょうか。目視技術そのものの進歩でしょうか、それとも現場標準化の進歩でしょうか。報告書の中では両者は似て見えますが、異なる投資判断を意味します。前者はより汎用的な技術を示唆し、後者は現場の改修に意欲のある倉庫だけが同じ利益を得られることを示唆します。その区別がより明確になるまでは、最も有用な姿勢は、カメラによるパレット数のカウントを、単独で判断できるカウント方法ではなく、観測するシーンに価値が依存する測定システムとして扱うことかもしれません。
Dr. Chen(サプライチェーン研究者)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。