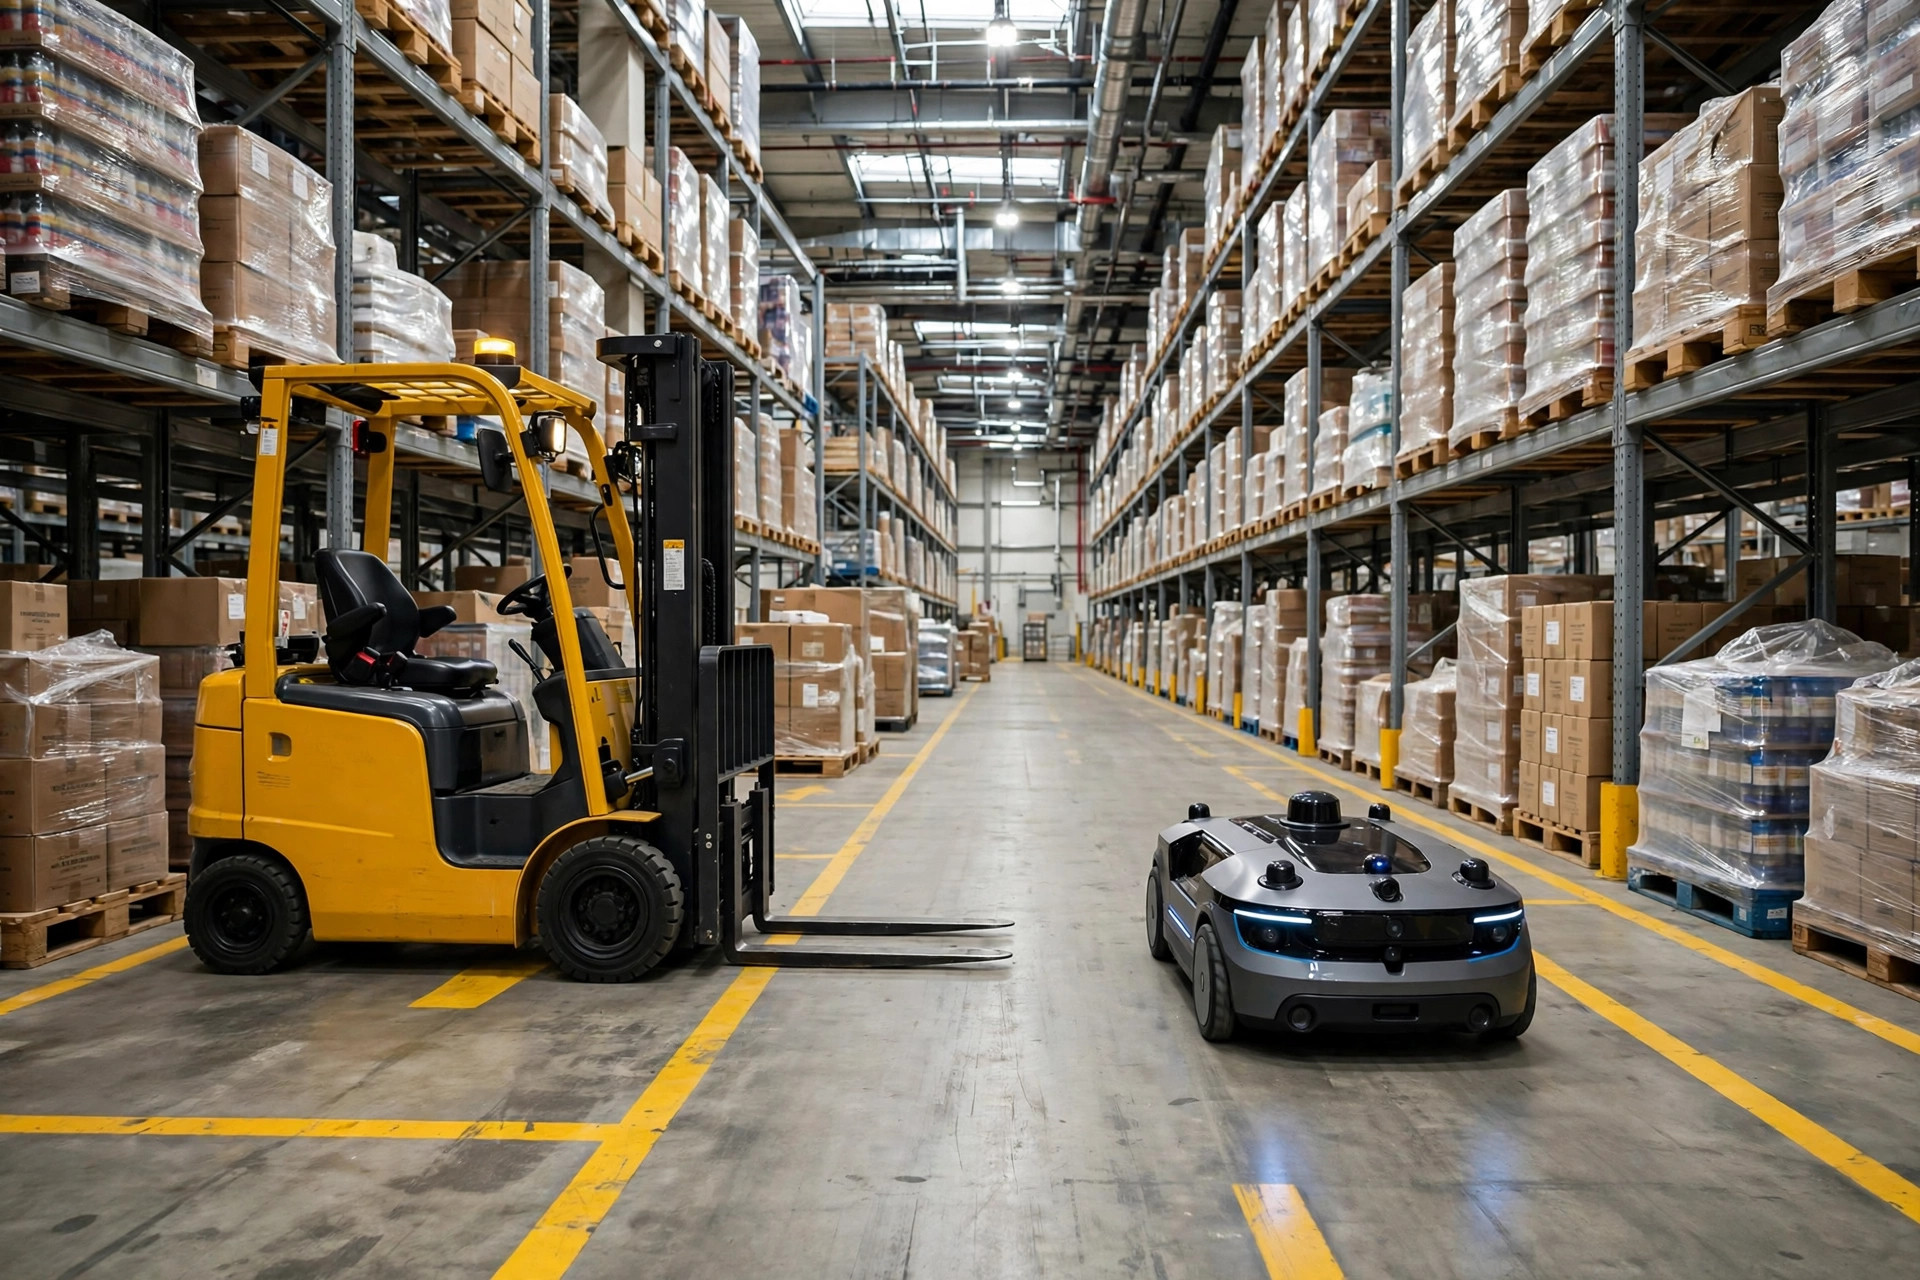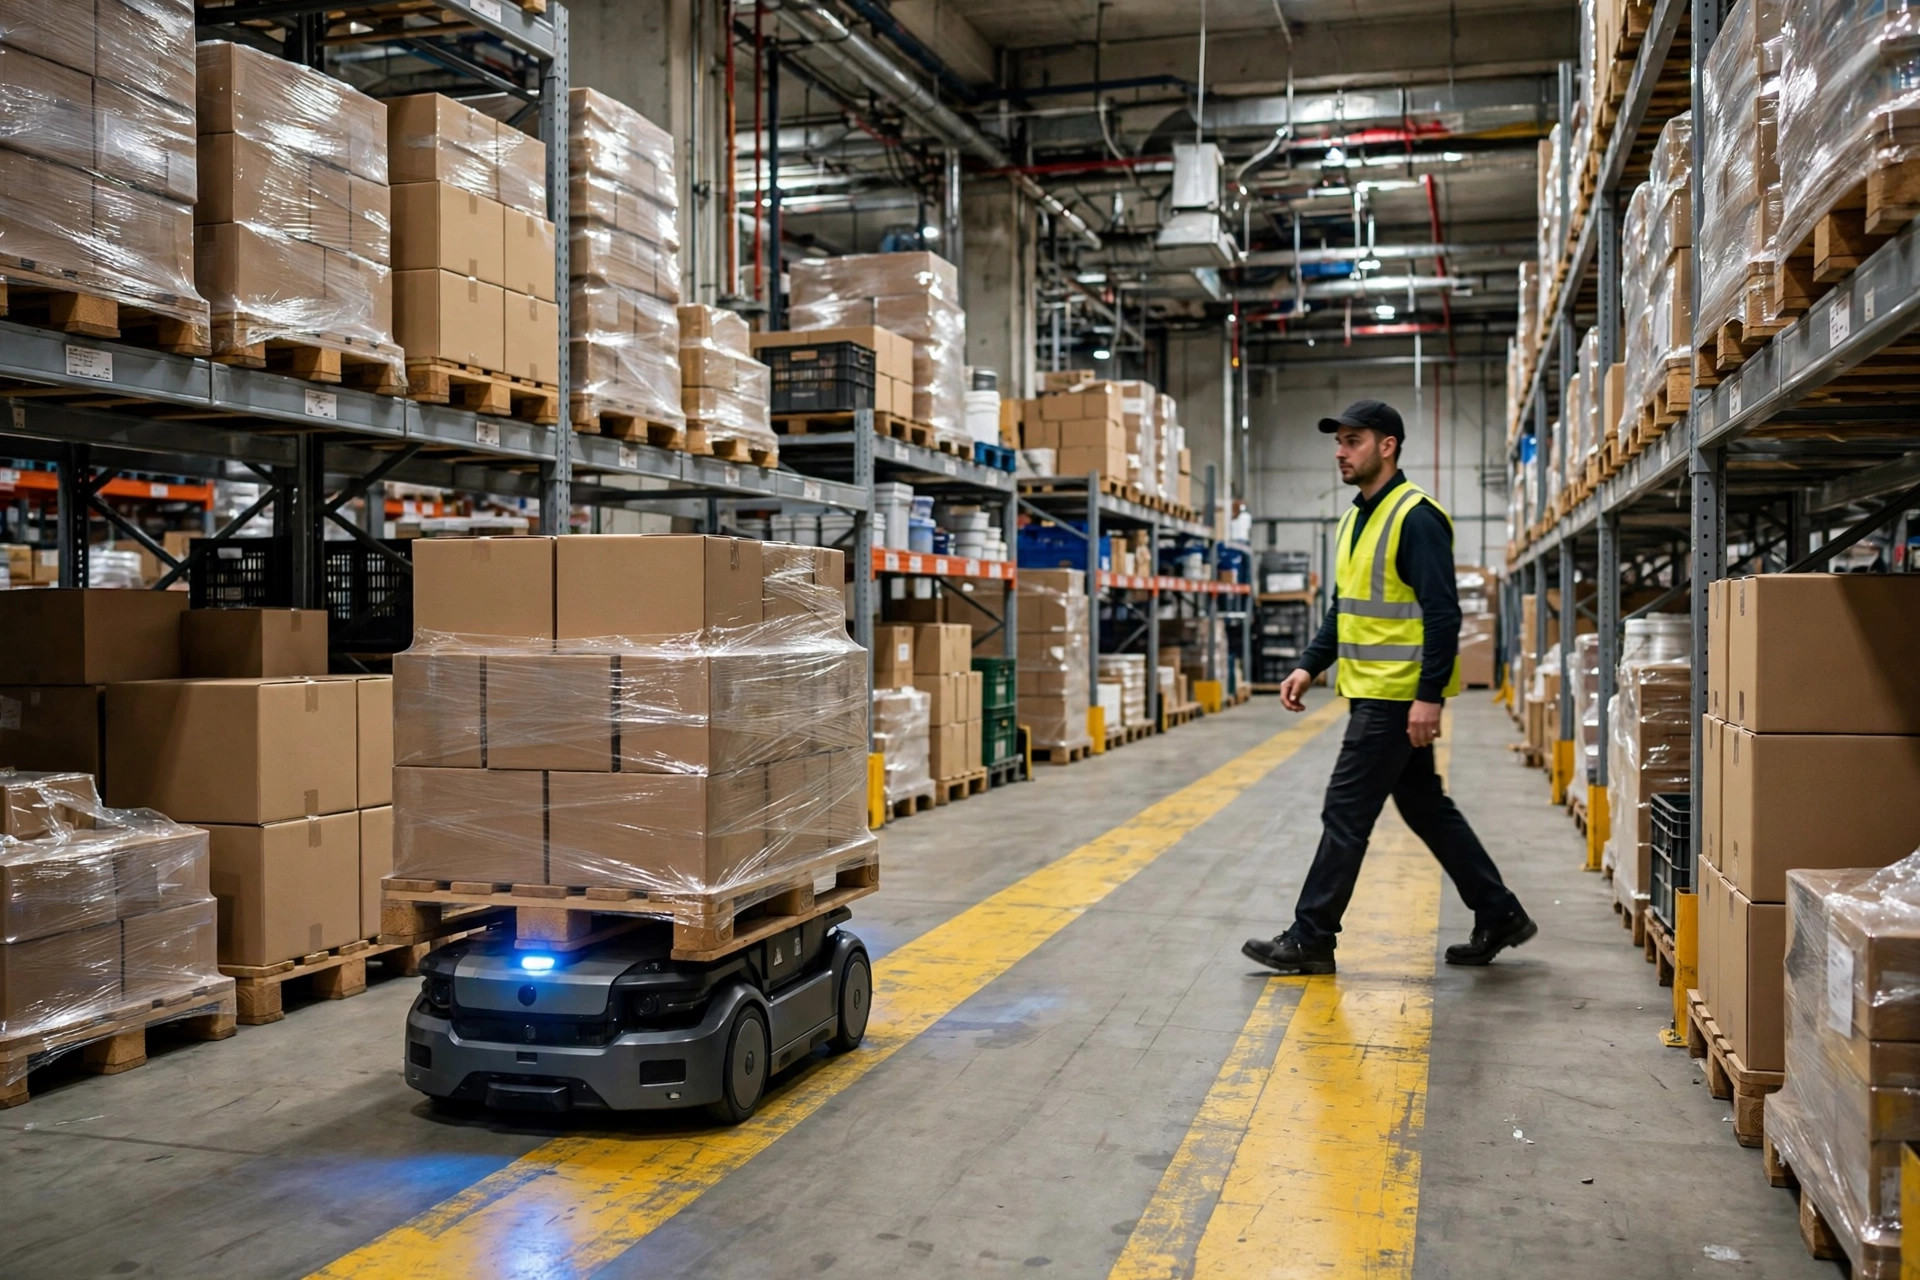
まず直感に反する見方から始めよう。AMRの歩行者事故で最も危険だったのは、決して「ロボットが速すぎる」ことではない。危険なのは「こっちを見てるだろう」と思い込む人間だ。スマホを見ながらAMRの横を歩く作業員、1メートル前を横切るピッカー——「ライダーが付いてるから止まるさ」と。ライダーは止まる。物理は交渉しない。この記事では3つの防御線を扱う:安全距離の設定方法、人と機械のゾーニング、そして非常停止ロジックの設定方法だ。この3つを維持すれば、混在交通は本当に導入できる。
原則:AMRは君をどう「見て」いるか
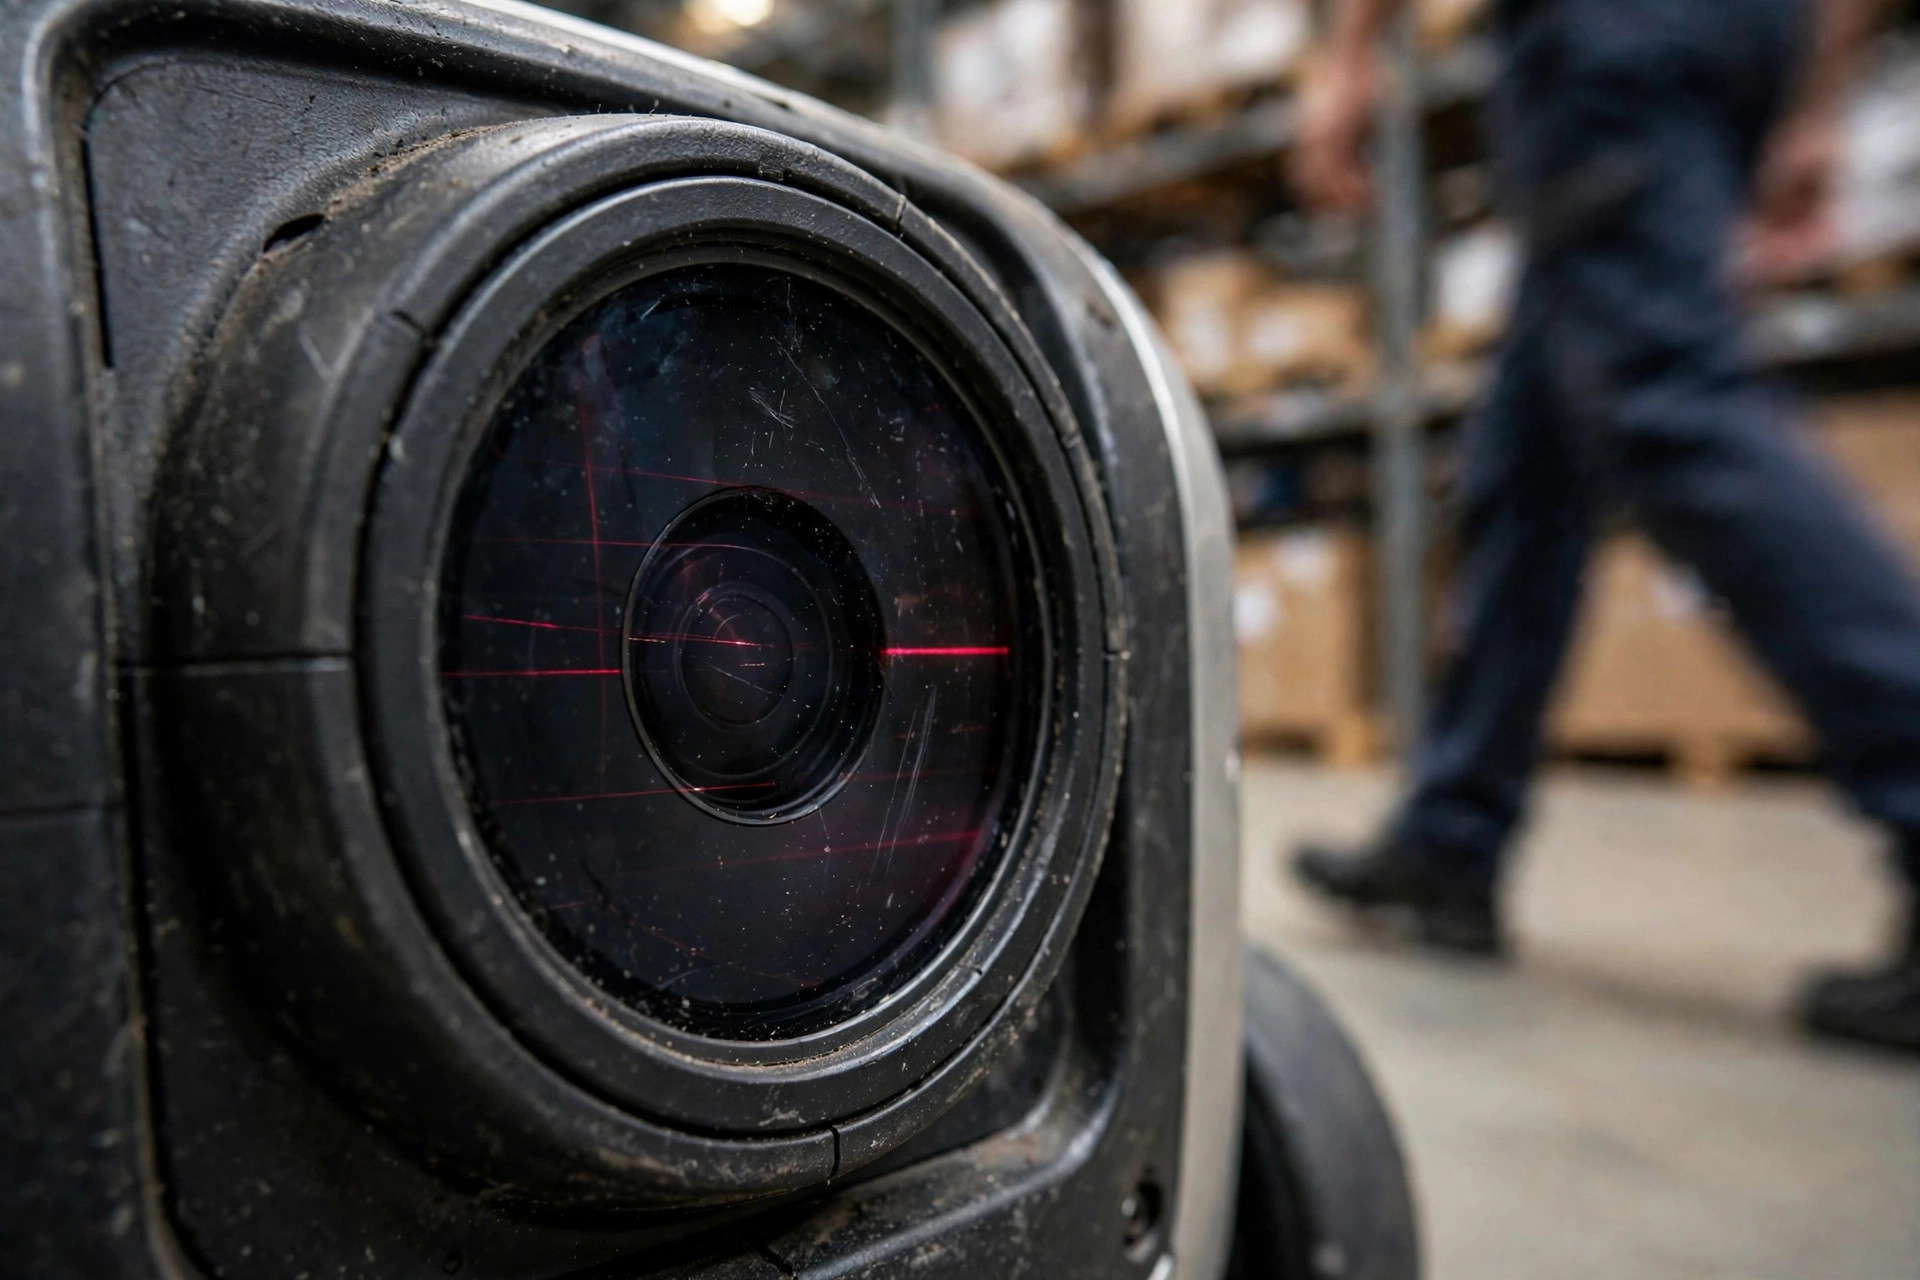
AMRの安全システムは「目+頭+ブレーキ」と考えよう:車両の周りの平面をスキャンする安全レーザースキャナ、事前定義されたゾーンに何かが入った瞬間に指令を出す安全PLC、そして駆動系のブレーキだ。1つでも欠ければ、君の安全は紙切れにすぎない。
肝心なパラメータは停止距離だ。これが安全ゾーンの大きさを決める:停止距離=反応距離+制動距離。ここで反応距離=システム応答時間×速度、制動距離=速度²/(2×減速度)である。よくあるケースの概算——1トン積載のAMRが1.5 m/sで走行、減速度0.6 m/s²、応答0.3 s——では、反応距離約0.45 m+制動距離約1.9 m、合計約2.3 mになる。だから1メートルの安全ゾーンは願望にすぎない。車両が止まるのに必要な距離に人の動きのマージンを加えれば、2.5 mが賢明な出発点だ。これは参考値として扱ってくれ——君の現場に対するSIerのリスクアセスメントこそがものを言う。積載、床の摩擦、勾配で数字は全部書き換わるからだ。
人々が忘れがちな死角が1つある:安全スキャナは単一の平面をスキャンする。通常は床から20–30 cmだ。君の脚は見える——胸の高さのパレットは見えないし、フォークリフトのフォークに吊るされた貨物も見えない。その死角の中では本当に君が見えていない。だから「ライダーが付いてるから安全」は幻想なのだ。
規格については2つの公開事実:OSHA 1910.176は動力付き産業用トラックをカバーし、歩行者安全と作業員教育の一般要求事項を定めている——罰金額はOSHAの現行の公表済み罰則表を確認すること。ANSI/RIA R15.08は移動ロボット専用に書かれた安全規格だ。その核心要求は、導入前のリスクアセスメントと、適切な安全度水準に格付けされた安全機能の2つである。確信が持てないことは規格本文と君のSIerのリスクアセスメントに立ち戻れ——営業の口約束に頼るな。
3つのゾーニング方式の比較
人と機械をゾーニングする方法はちょうど3つ。4つ目はない。比較表はこうだ:
| 方式 | 仕組み | 保護レベル | 効率への影響 | 向き |
|---|---|---|---|---|
| 物理分離 | フェンスとガードでAMRルートを完全に囲う | 最高 | 最低——人とロボットは決して出会わない | 高速AMR、主要通路の重荷重(1トン以上) |
| バーチャルフェンス | 安全ゾーンが動的に切り替わり、人の進入で減速または停止 | 中〜高 | 中——頻繁な減速がタクトタイムを削る | ピッキングゾーン、動線が交差する積み降ろし地点 |
| 時間分離 | 人とロボットが異なるシフトや時間帯で作業 | 中 | 高——AMR稼働率が犠牲になる | 小規模倉庫、AMRが少数、ルートが単純 |
選択の閾値は明確だ:速度が1.5 m/sを超える、積載が1トンを超える、歩行者密集エリアを横切るルート——迷わず物理分離を選べ。バーチャルフェンスは大半の倉庫にとって現実的な選択だが、前提条件が1つある:安全ゾーンのキャリブレーションは定期的に再検証しなければならない。2024年のピークシーズン前に臨時ラックの列を増やしたeコマースの現場を見たことがある。AMRのルートは変わっていないのに、ゾーンのキャリブレーションは古いレイアウトのまま——新しいラックがスキャナの視野の角を塞ぎ、死角ができていた。2週間にわたる小さな接触を誰も真剣に受け止めず、ついにAMRがそこでトートをひっくり返した。幸い誰も怪我をしなかった。
時間分離は一番安く見えるが、最大の規律を要求する。AMRの稼働率が下がればROIモデル全体が崩れ、3か月もすれば現場は静かに混在交通に戻る——それが人の常だ。だから私の結論は単刀直入だ:小さな現場、少ないロボット、単純なルート——時間分離は良いスタートだ。だが規模が大きくなったら、バーチャルフェンスか物理分離のどちらかにお金を払うことになる。
非常停止と減速:3段階ロジック
減速と停止のロジックは3段階で組もう——車のアダプティブクルーズコントロールのように、「遠い、中、近い」だ:
レベル1は警告ゾーン:人が外側フィールドに入ると、AMRは徐行速度(たとえば0.3 m/s)に落として点灯か警告音——注意喚起だ、ブレーキじゃない。
レベル2は保護停止ゾーン:人が内側フィールドに入ると、AMRは即停止し、人が出たら自動復帰する。このレベルは安全PLCのハードロジックだ——業務システムが死んでいても止まらなければならない。
レベル3は非常停止:衝突が目前か、安全PLCの自己診断故障——全電源遮断、ブレーキ作動。非常停止回路は有線でなければならない。無線でもソフトウェアでもダメだ。SIerにこう聞け。「非常停止はハード回路ですか、ソフト指令ですか?」曖昧な答えは即失格だ。
偽の要求を撃ち抜く時間だ:「AMRにでかいホーンを付けて一日中鳴らせばいい」。違う。倉庫の環境騒音は70 dBを超えるから、ホーンは聞こえるには耳が痛いほど大きくなければならず——人間は連続した警報には数日で慣れてしまう(警報疲れ、よく文書化されている)。ホーンはレベル1の補助にしかなれない。安全は「誰かが聞いたはず」という前提に決して立たせてはならない。
選択の閾値:金をかけるべき場所
ナビゲーション用ライダーと安全レーザースキャナは別物だ——「ライダー付き」に騙されるな。ナビゲーション用ライダーは自己位置推定を担当する。精密だが安全認証はない。安全レーザースキャナは安全度格付けを持ち、価格は2〜3倍、そして安全ループ内に許される唯一の「目」だ。AMRが人と空間を共有する場所では、安全スキャナは必須であり、オプションではない。
コントローラも同じだ:標準コントローラは業務ロジックを、安全PLCは安全ロジックを走らせる——独立した2つのシステムだ。いつ3Dビジョンが必要になる?フォークリフト型AMR、フォークに吊るされた荷物、スキャナ平面より上の作業高さ——2Dが高さで見えないものを3Dがカバーする。この3つの品目(安全スキャナ、安全PLC、3Dビジョン)は、安全予算で最後に削る場所だ。ここで削る1ドルは確率への賭けだ。
4つのメンテナンスの落とし穴
AMR歩行者安全の失敗の約70%はメンテナンスフェーズで起きる:
落とし穴1:スキャナ光学部品の汚れや衝突による光軸ずれ。 倉庫の粉塵は容赦ない——3か月掃除しなければ検知距離は測定可能に落ちる。もっと悪いのはパレットの軽い衝突だ:2度の光軸ずれが5メートル先に大きな死角を作る。対策:光学部品の清掃を週次チェックリストに、光軸は四半期ごとに再検証。
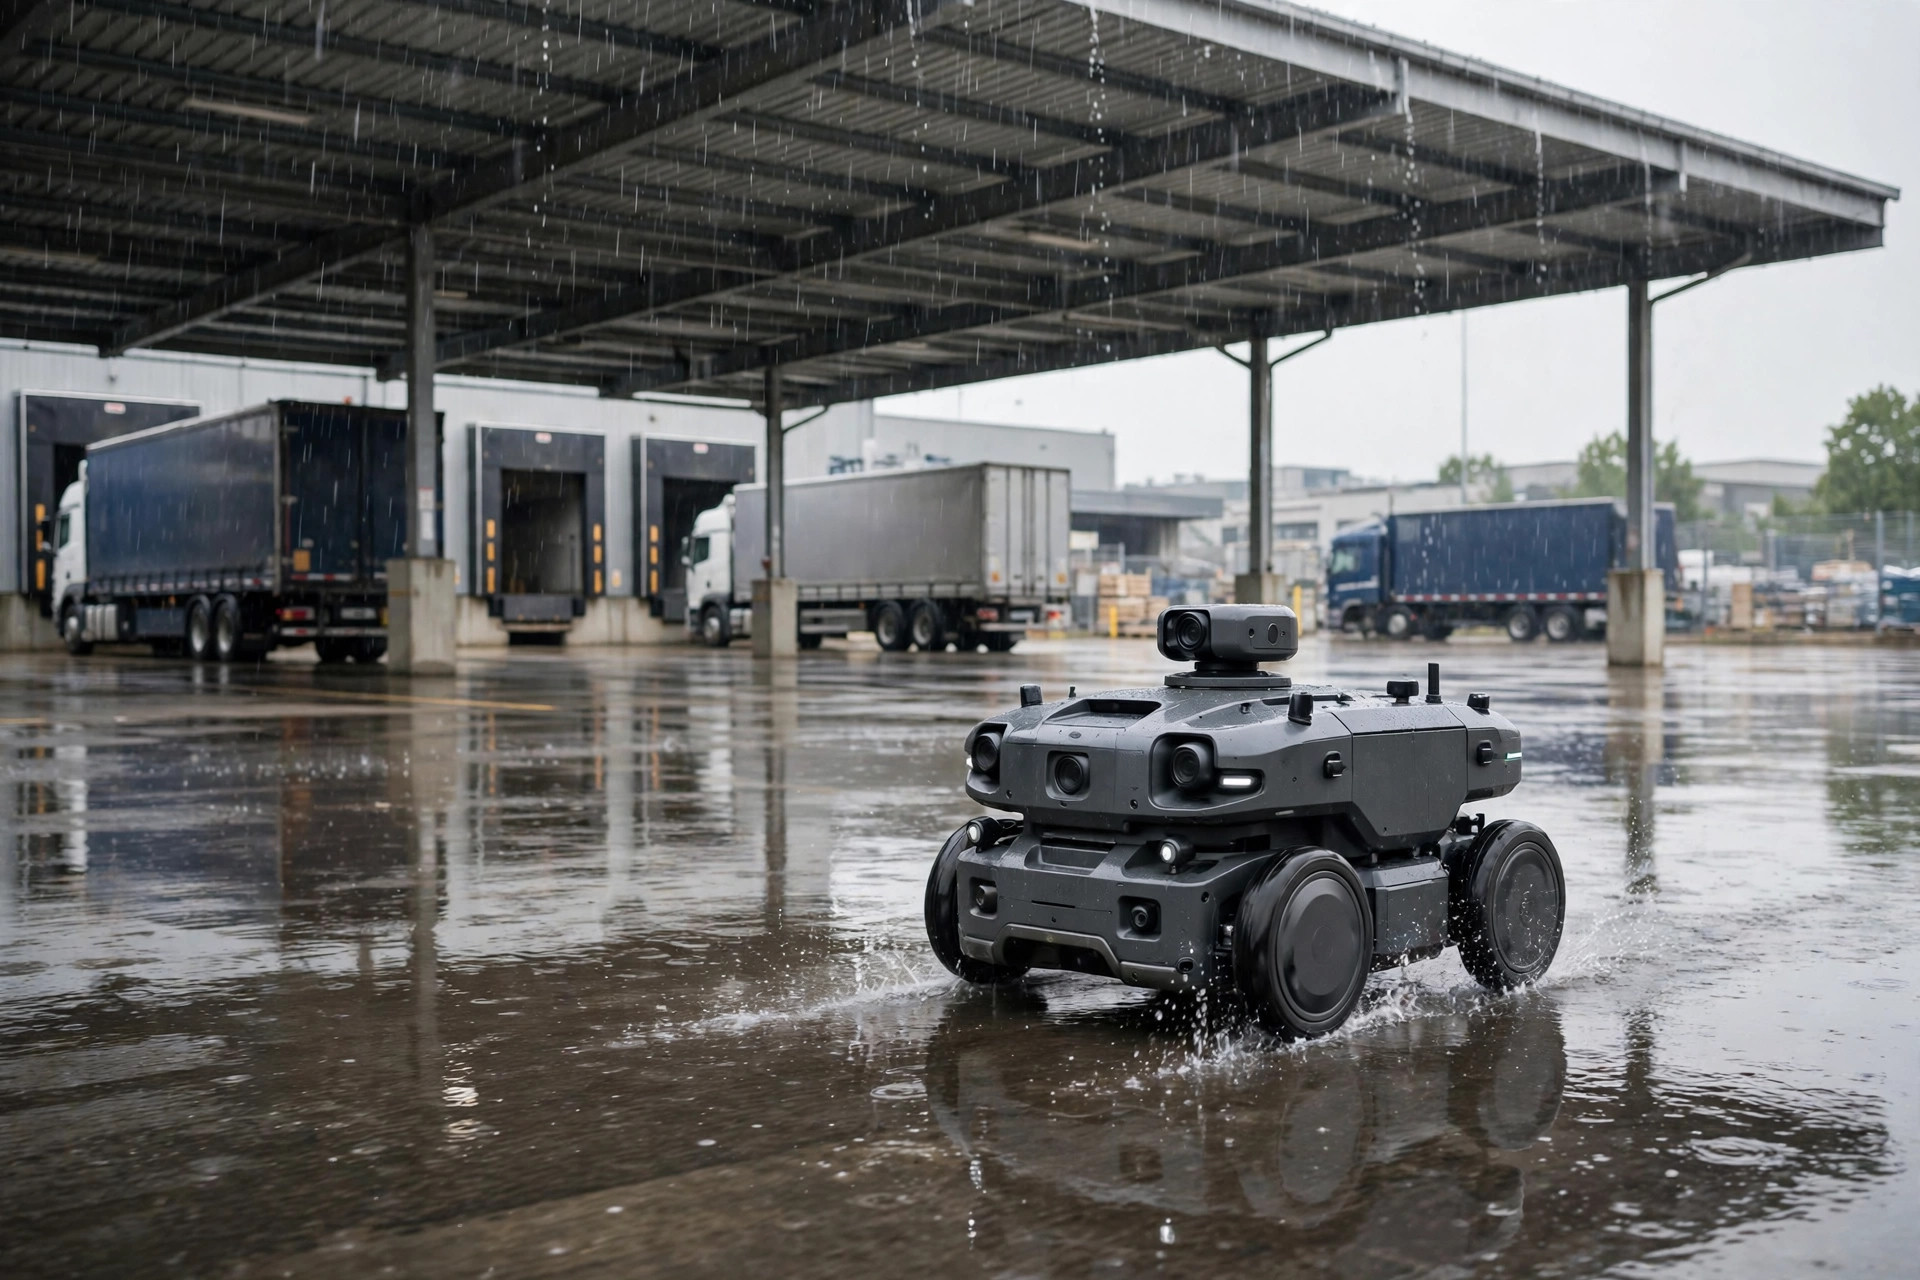
落とし穴2:反射する床と水。 ワックスがけ直後のエポキシや水たまりはスキャナに迷光を投げる——運が良ければ誤停止、悪ければ検知漏れ。対策:床材はリスクアセスメントに入れ、深部清掃のたびに再テスト。
落とし穴3:現場の誰かがこっそり速度上限を上げる。 ピークシーズンが来て、シフトリーダーがAMRは遅いと思い、上限を1.2 m/sから1.8 m/sに上げる——安全ゾーンは1.2のままキャリブレーションされている。対策:安全パラメータのパスワードは設備所有者が保持し、変更はすべて変更管理プロセスを通して新しいリスクアセスメント付きで。
落とし穴4:ファームウェア更新が安全設定を上書きする。 更新が入り、安全ゾーンと減速閾値が工場出荷時のデフォルトに戻るが、現場レイアウトは2年前に変わっている。対策:更新のたびに全安全機能を再検証し、記録を残す。ANSI/RIA R15.08の変更管理はまさにこれを期待している——面倒だからといって飛ばすな。
計算:金に見合うかは1つの数字に帰着する
歩行者衝突1件のコストは直接と間接に分かれる。直接:医療費、OSHA罰金(重大違反1件で数万USD——OSHAの現行公表表を確認)、調査中のダウンタイム。間接:労災保険料が数年上がる、安全監査で顧客が減点する、士気が潰れる、採用が難しくなる——倉庫の世界は狭い。重大事故で知られた現場は採用により多く払う。
フル安全パッケージ——安全スキャナ、安全PLC、ゾーニング改修、リスクアセスメント——は通常、AMRプロジェクト全体予算の約10分の1だ。だから締めの言葉はこうだ:金に見合うかどうかは1つの数字に帰着する——中程度の重大度の事故1件、直接+間接で、現場全体の安全パッケージを作り直す費用の約2回分を通常カバーする。安全支出はコストではない。プロジェクトで最もROIの高い品目だ。
Da Liu(オートメーションエンジニア)著
英語版からの翻訳。内容に相違がある場合は英語版を優先します。