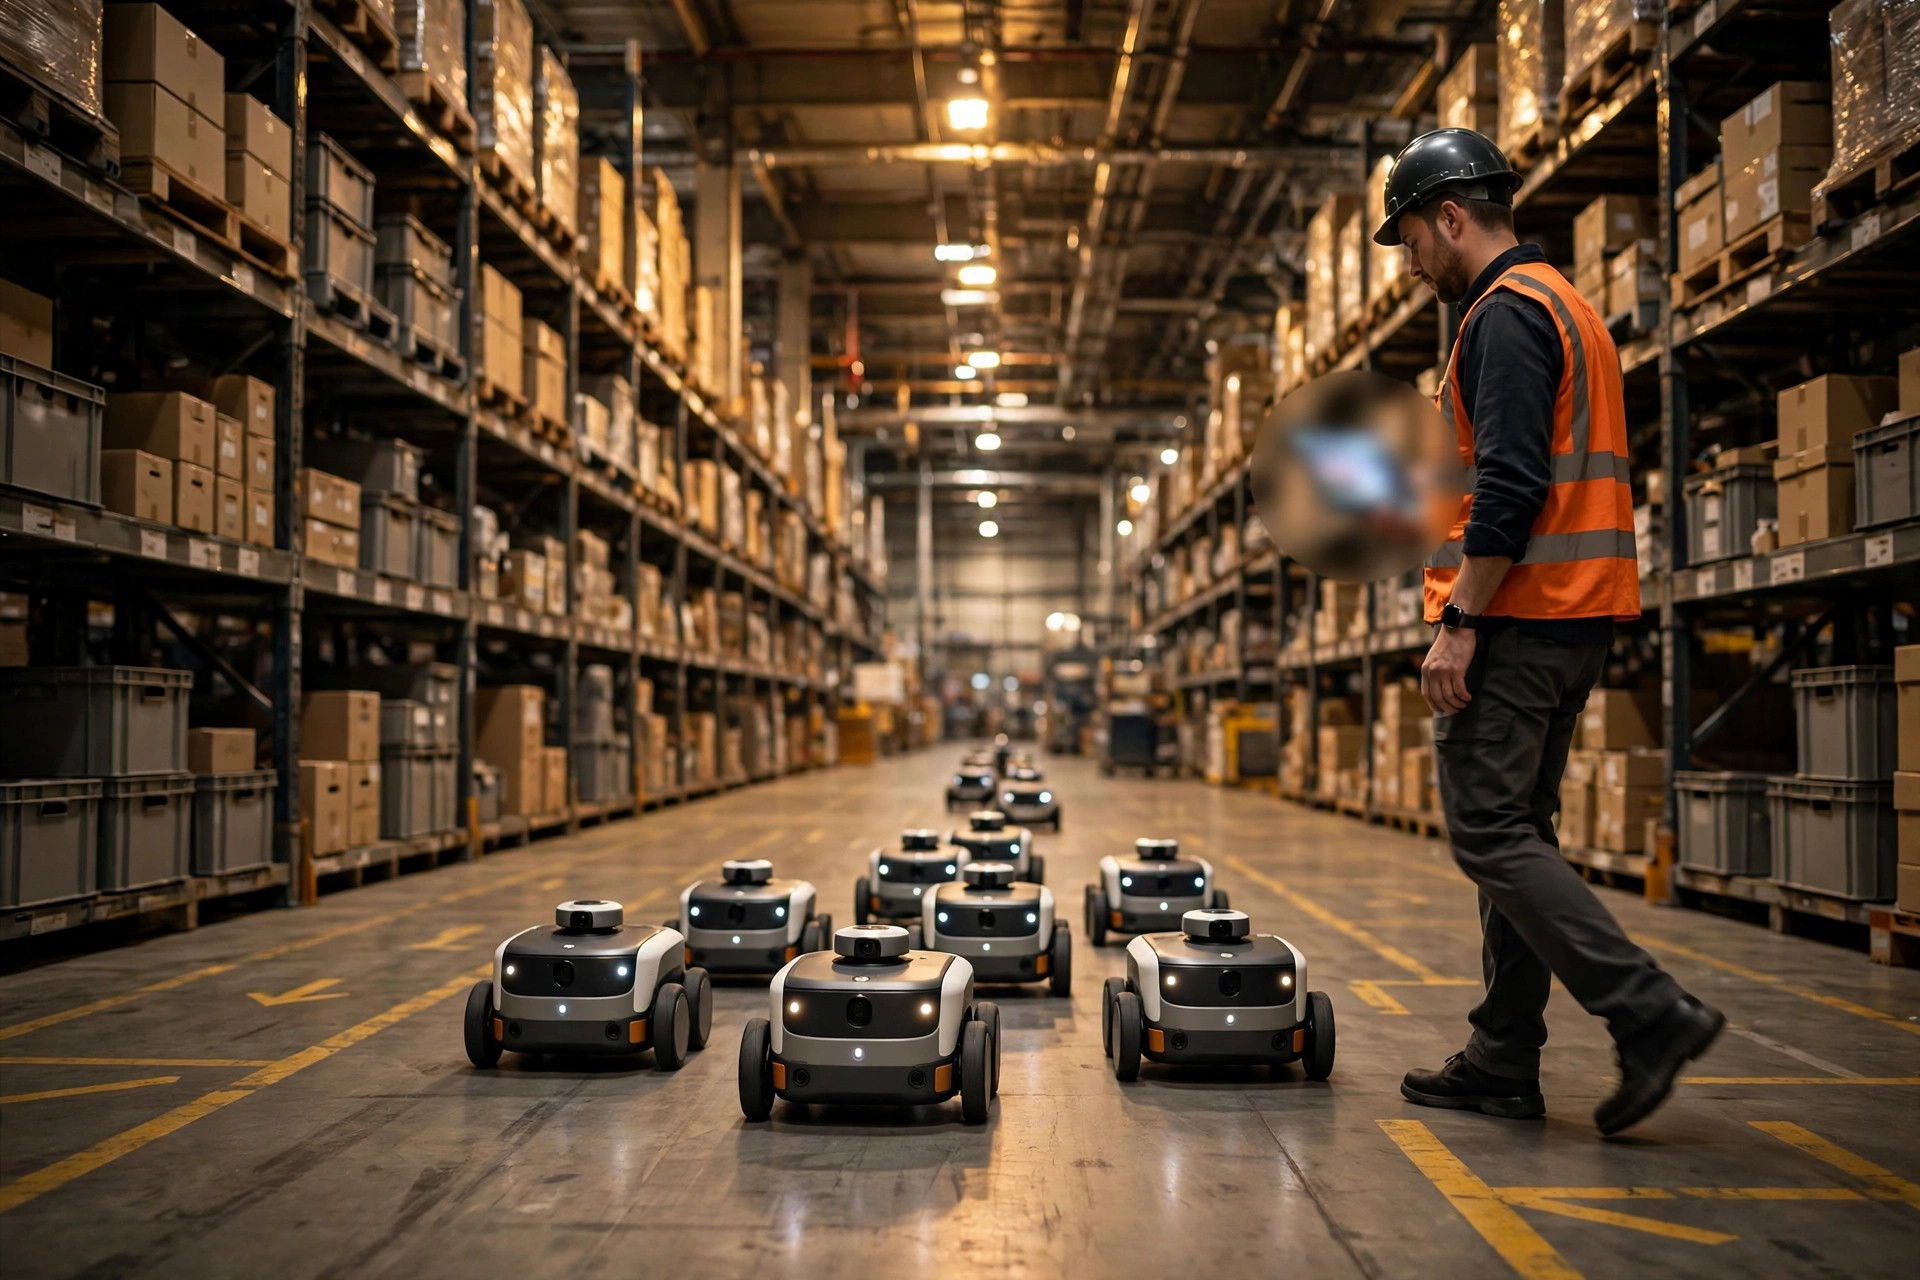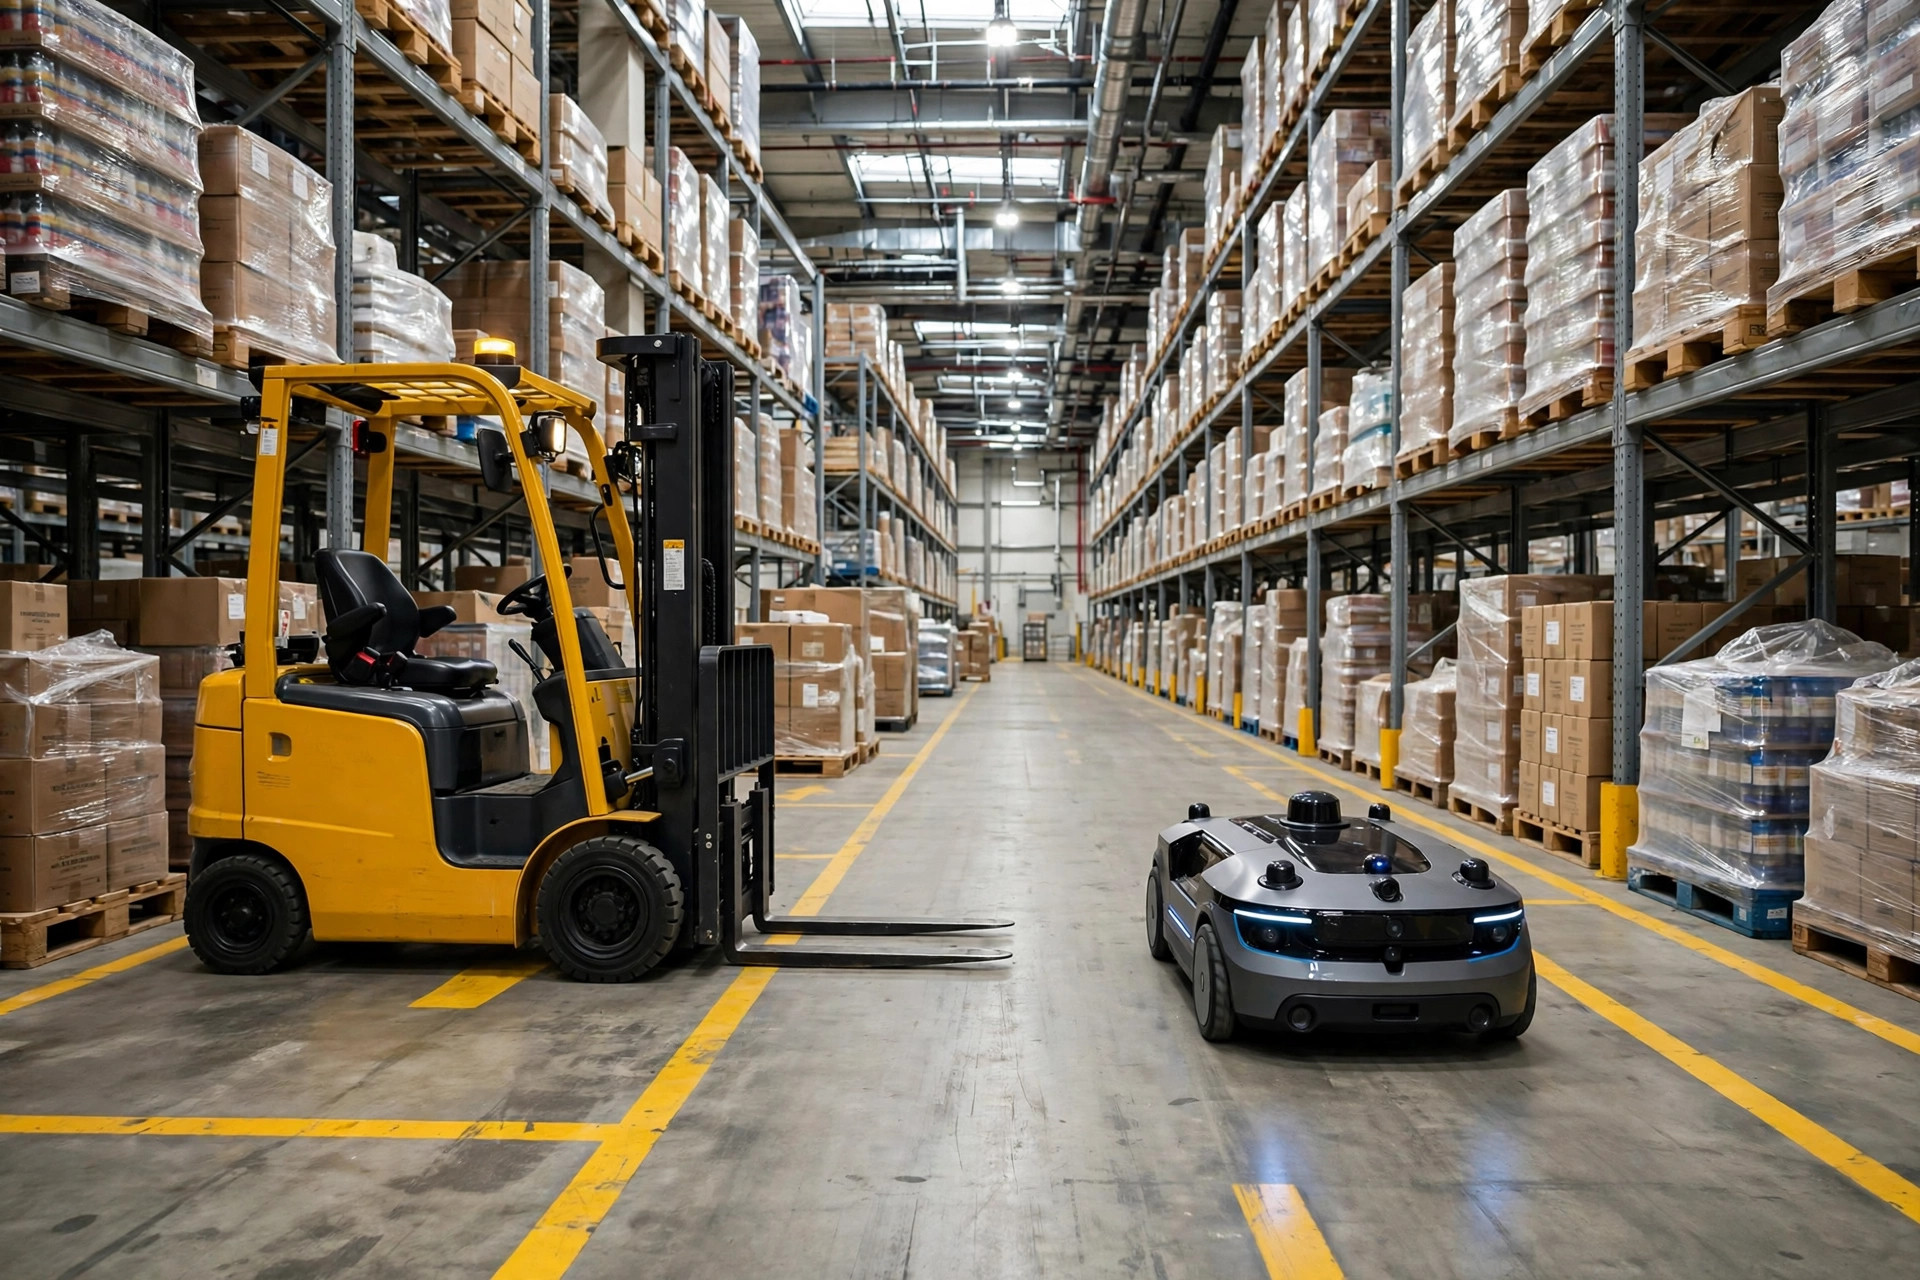
ニアミスは火曜日、7番通路の入口で起きました。補充用パレットを運ぶAMRが急停止し、そのバンパーはフォークリフトのフォークから1フィートのところにありました。運転手は急ブレーキを踏み、荷物がずれ、3秒間誰も息をしませんでした。そして何もなかったかのように皆が仕事に戻りました。それが混在交通の倉庫の問題です。何も起きない、起きるまでは。
私は手動フォークリフトとAMRの両方を運用する倉庫に多くの時間を費やしてきましたが、パターンはいつも同じです。AMRはロボット制御システムに従い、フォークリフトは運転手に従います。2つのルールブック、1つの床。RCSはルートを計画し、充電を管理し、ロボット同士の衝突を防ぎます——しかし手動フォークリフトはRCSには見えません。RCSにとって、あなたの最高の運転手も予測不能な意図を持つ移動障害物にすぎません。
解決策は3つの層に分かれます。各層のコストについても正直にお話しします。
第1層は最も安い:各フォークリフトに測位タグを付ける——UWBまたはBluetoothビーコン——その位置をRCSに送ります。AMRはフォークリフトから約5メートル以内で減速し、2メートル以内で停止します。ハードウェアは1台あたり数百ドル。問題はソフトウェアです。RCSベンダーがサードパーティの位置データ用インターフェースを公開していなければなりません。AMRを買った後ではなく、買う前にその質問をしてください。導入から6か月後にこのギャップに気づいた倉庫を見たことがありますが、高くつく驚きです。
第2層は交差点の信号化で、混在交通の安全対策の中で私が見てきた最高のコストパフォーマンスです。フォークリフトのルートがAMRのレーンと交差する場所には、RCSに連動した信号機と床センサーを設置します。AMRが交差点を必要とする時、手動側は赤になります。1交差点あたり数千ドル。私が仕事をしたカリフォルニア州フォンタナの3PL——120,000平方フィート、AMR 8台、フォークリフト6台——は最も危険な2つの交差点から始めました。ニアミスは最初の1か月でゼロになりました。倉庫マネージャーは、回避した書類仕事だけで元が取れた、キャリア初の安全プロジェクトだったと言いました。
第3層は完全な交通ゾーニングです。AMR専用エリア、手動専用エリア、そして速度制限・一方通行ルール・床面マーキングのある混在ゾーン。最も徹底した選択肢であり、最も高価です。グリーンフィールドの新設には理にかなっています。稼働中の倉庫を改修するとなると、ラックの移動や通路の閉鎖が必要になり、ダウンタイムのコストが通常ビジネスケースを潰します。
さて、私が見続けている3つの間違いです。層を知るだけでは足りないからです。
第一に、AMRの安全ルールを書いてフォークリフトを無視すること。ANSI/RIA R15.08は産業用移動ロボットの安全要件を定めており、堅実な規格です——しかしそれが規律するのはロボットであって、あなたの運転手ではありません。混在交通の安全アセスメントには手動機器を含めなければなりません。そうでなければ、あなたの立派なRCSシミュレーションは存在しない倉庫を描いていることになります。
第二に、低速ゾーンを大きくしすぎること。安全を期そうとして、建物の半分をAMR低速ゾーンに指定したオペレーションチームを見たことがあります。スループットは急落し、オペレーションチームは数値を達成するためにゾーンをこっそり無効化し始めました——ゾーンがないより悪い。低速ゾーンは外科手術のように絞ってください。交差点、通路の端、充電エリアの入口。AMRはそれ以外では全速で走らせます。生産性を殺す安全は回避され、生産性を尊重する安全は守られます。
第三に、交通リハーサルを飛ばすこと。誰もが機器が到着した日に本番稼働したがります。やめましょう。ローンチ前に2日間取り、全ての運転手と全てのスーパーバイザーを現場に集め、ピーク時の交差シナリオ——緊急停止、手動オーバーライド、夜勤の臨時要員のルート——をシミュレーションしてください。2日間のリハーサルは安い。本番ラインが止まる実際の事故は安くありません。
RCSを買う前にこの3つの質問を
混在交通の痛みの多くは購入時に組み込まれます。RCSを評価しているなら、RFPにこの3つの質問を入れてください。
第一に、サードパーティの位置入力を受け入れるか?RCSはUWB、Bluetoothビーコン、あるいはフォークリフトのテレマティクスを取り込めますか?できないなら、下流の全ての統合は茶番です。ベンダーにライブでデモさせてください。スライドは受け入れない。
第二に、混在交通シミュレーションはどれだけ優れているか?本気のRCSには、人間のランダム性——突然の後退、予定外の停止——をモデル化してストレステストするデジタルツインが付属します。シミュレーションで一度も衝突しない設計は、現場でもおそらく生き残ります。シミュレーションを通過できない設計は、安全記録を賭けたギャンブルです。
第三に、非常停止と手動引継ぎのロジックは?AMRが非常停止した時、誰がそれを動かしますか?RCSは停止したロボットの位置を最寄りのフォークリフト運転手にプッシュできますか?そのループが閉じていなければ、停止したAMR1台が誰かが気づくまで通路の半分を塞ぎます。
もう1つ、人について。混在交通のフォークリフト運転手には独自の訓練が必要です。AMRの制動距離、死角、非常停止後にロボットが何をするか。20年の無事故キャリアを持つ運転手も、ロボットと床を共有する方法を自動的には知りません。半日の訓練はほとんどコストがかからず、計り知れないほど重要です。
そして夜間とアドホックルートを忘れないでください。RCSは日中の固定ルートを知っています。締切に間に合わせるために夜勤が開く近道や、週末の棚卸しで閉鎖される半分の通路は知りません。そうした計画外の変更が、混在倉庫で最も危険な瞬間です。私の実践:RCSに2〜3の代替ルートプランをプリロードし、夜勤スーパーバイザーにワンクリック切替の権限を与え、切替後15分間はAMRを建物全体の低速モードに落とします。ほとんどのRCSベンダーはこれをデフォルトで提供しません。要求してください。
本番稼働の前に、このチェックリストを実行してください。フォークリフトのタグが設置され報告していること。交差点信号がRCSに配線されていること。混在ゾーンの速度制限が設定されていること。全ての運転手が非常停止ボタンを実際に触っていること。そして夜間や週末に現れるアドホックルートに対するRCSの計画があること。
混在交通は技術の問題ではありません。管理の問題です。世界一賢いRCSも、システムにないフォークリフトは管理できません。まず手動フリートを可視化しましょう。後はついてきます。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。