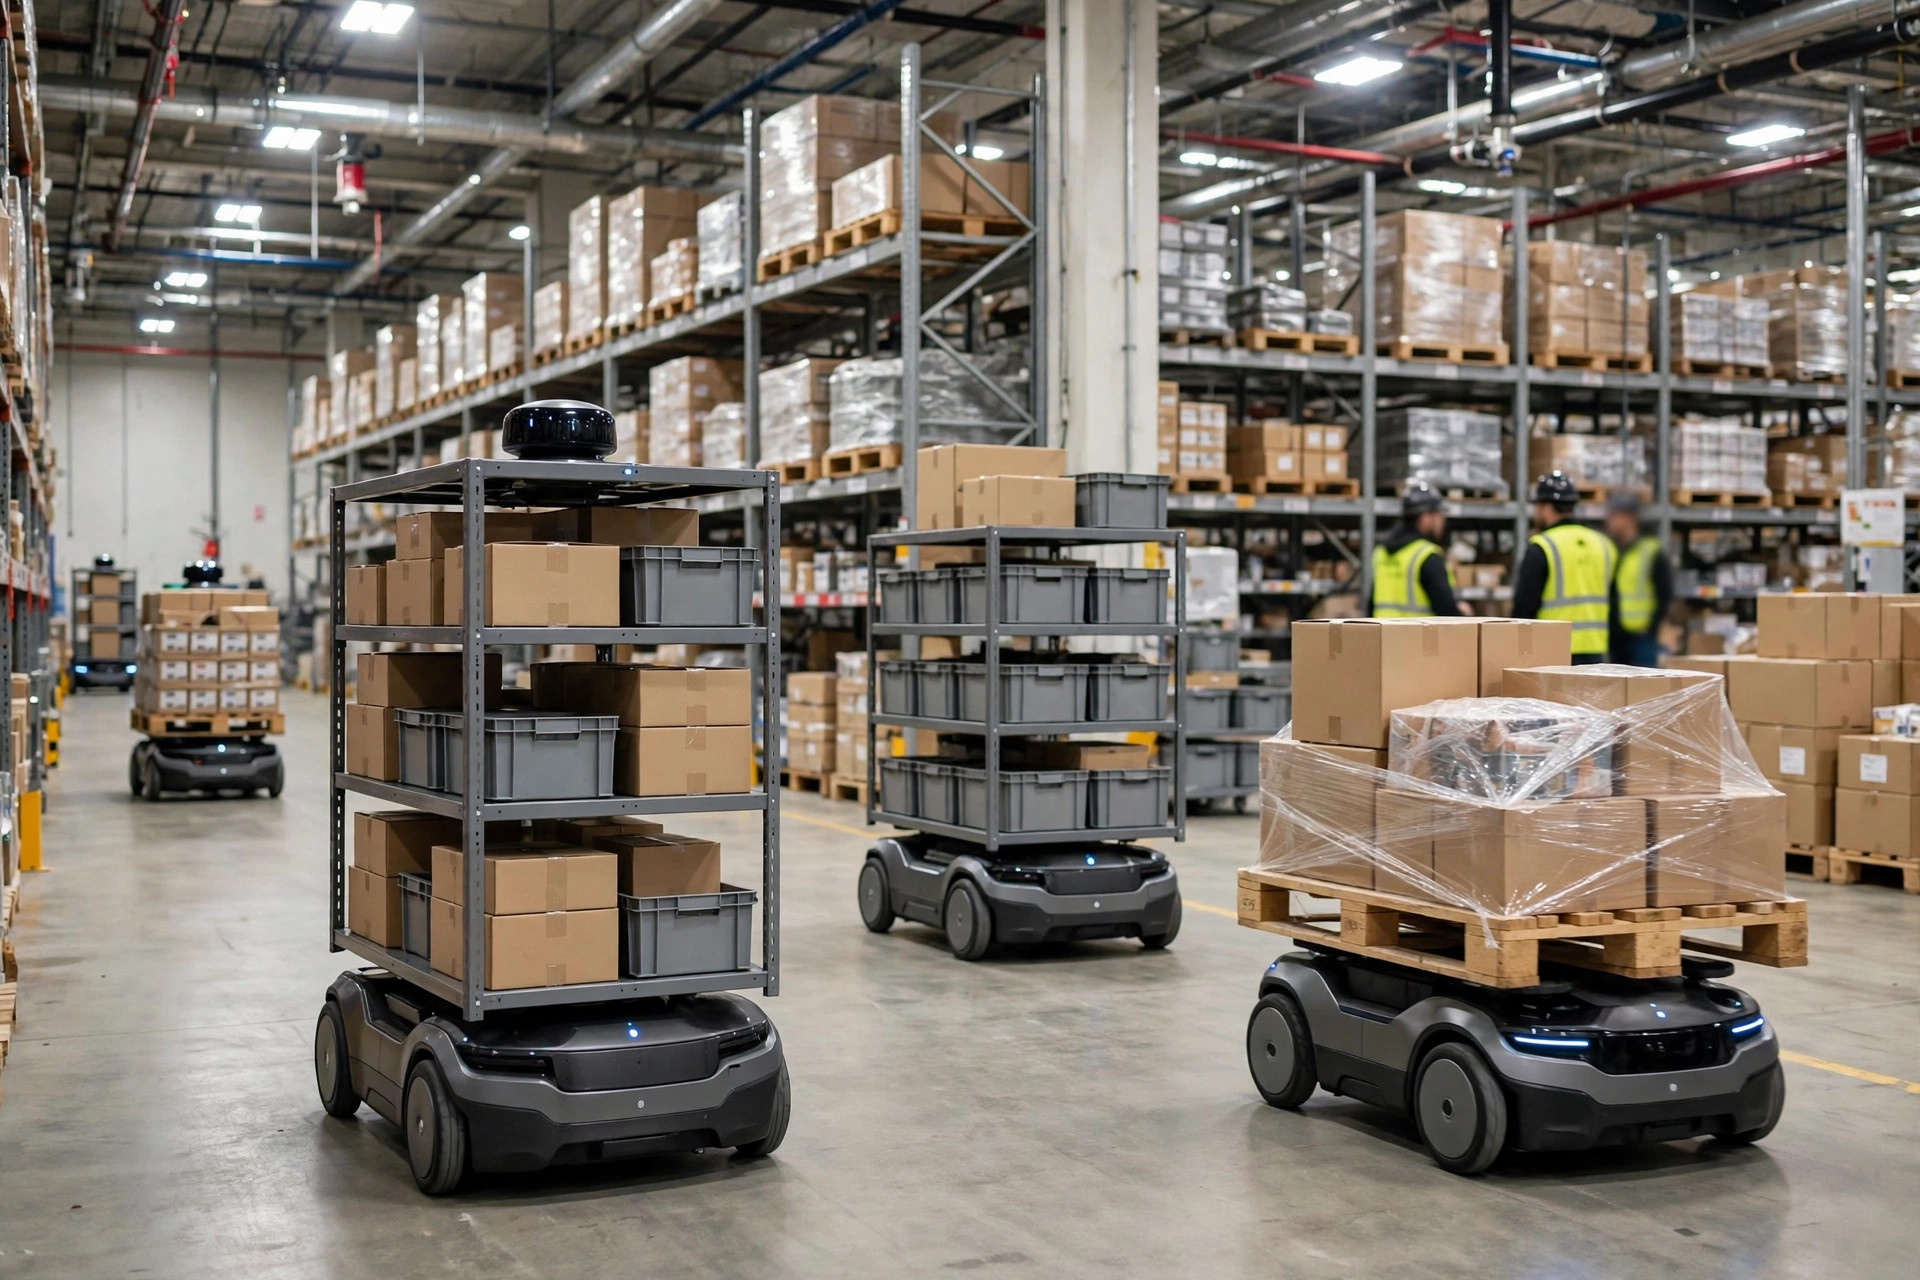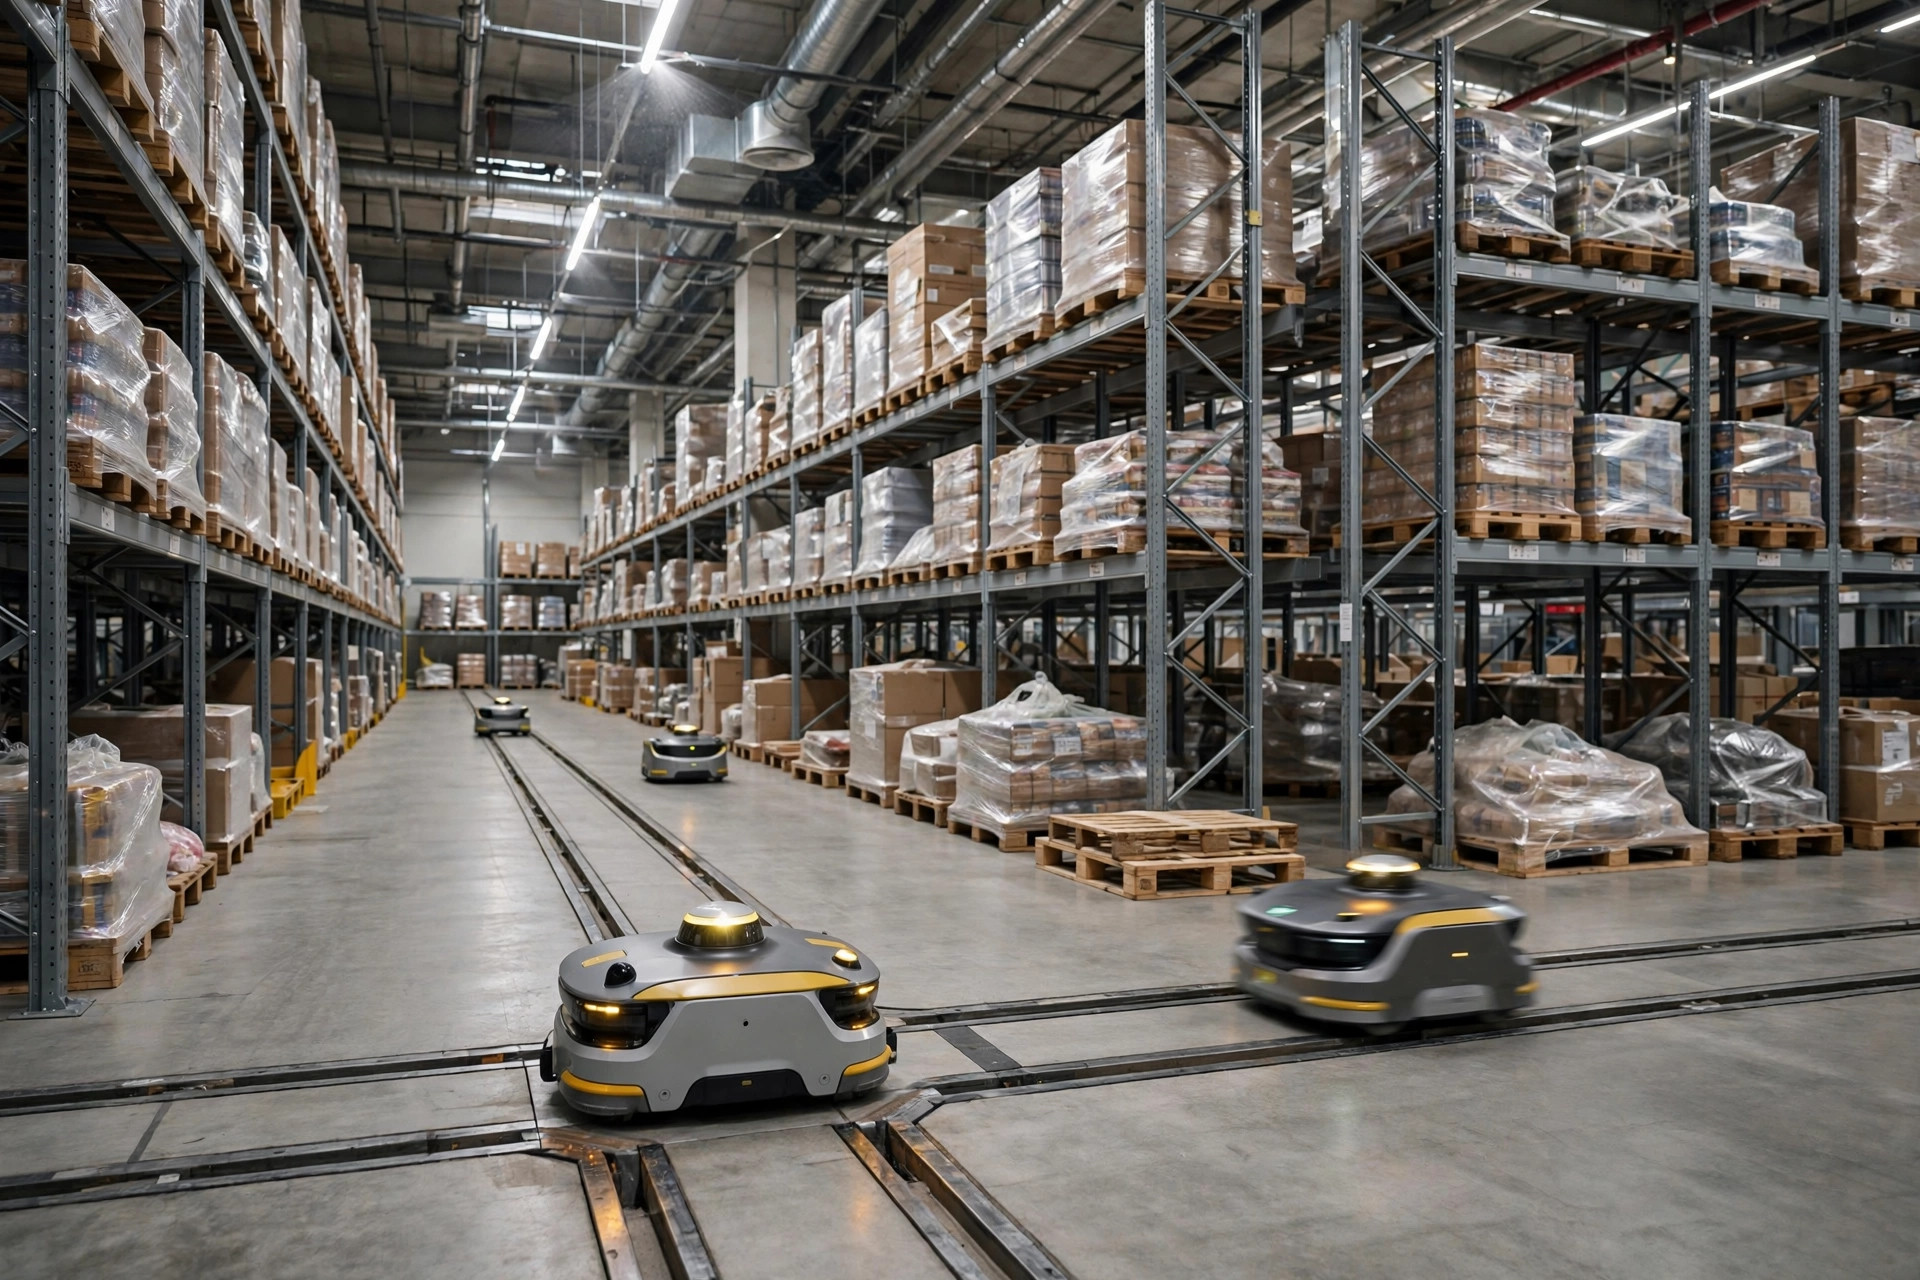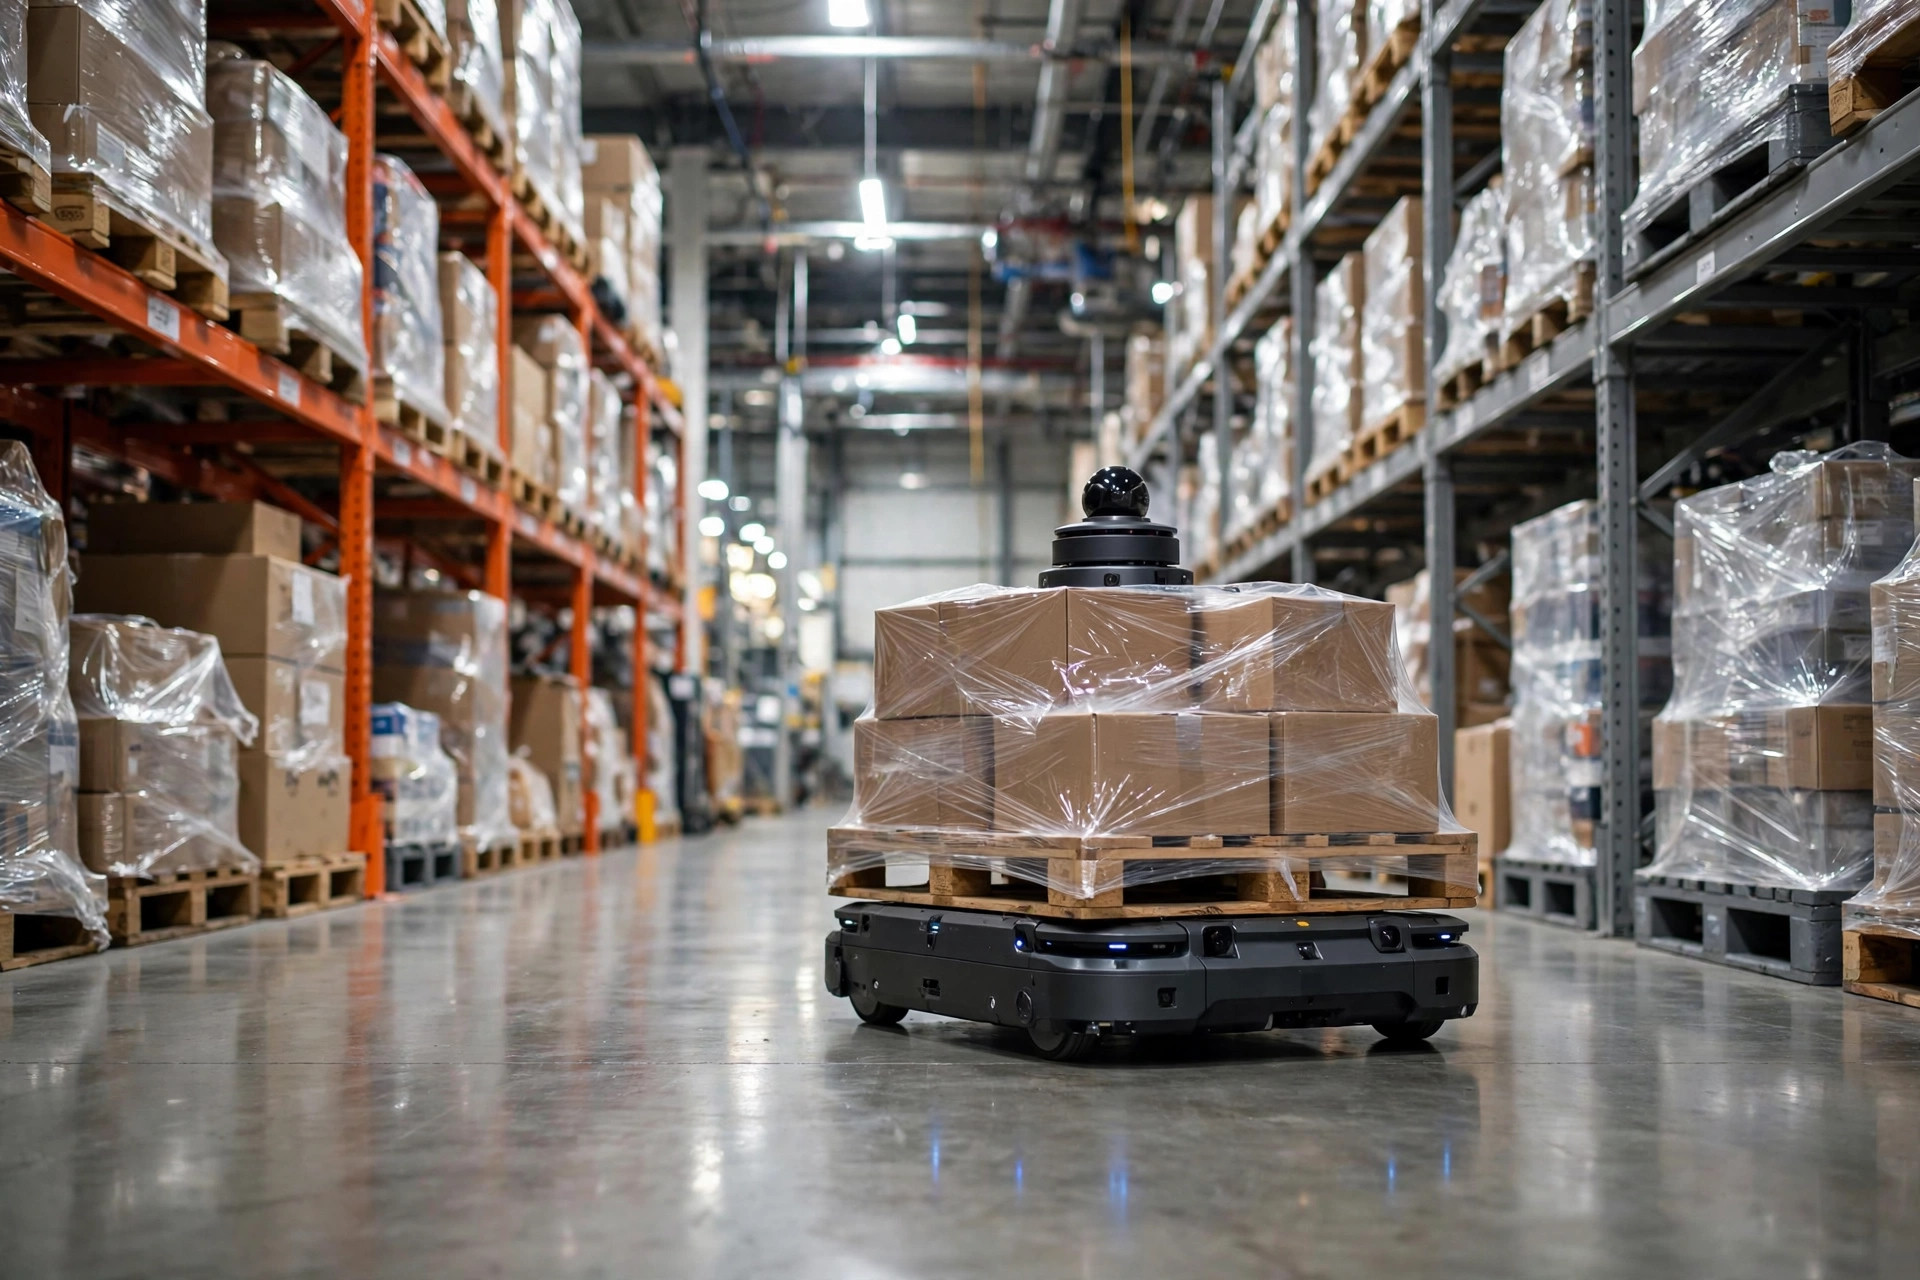
去年の秋、私はカリフォルニア州オンタリオの3PL倉庫を訪れました。数十万平方フィートの広さ、パレット搬送を行う新品のAMRフリート。プロジェクトマネージャーは誇らしげでした——その日の午後、ドックエリアで3台のロボットが完全に停止するまでは。すべての画面に「Localization lost」。フォークリフトがクラクションを鳴らす中、ロボットはただその場で回転するだけでした。彼は私に向かって言いました。「デモルームでは完璧に動いたのに。何が起きたんですか?」
私はしゃがんで床を見ました。それで話の大部分が分かりました。ドックエリアは磨き上げられたコンクリート床で、自分の姿が映るほど光っていました。レーザースキャナーはそれを嫌います。反射が存在しない壁をロボットに認識させるのです。次にドックの周りを見回しました。パレットの山は毎日変わるのです。ある日は貨物の壁、次の日はがらんとした床。ロボットは輪郭を地図と照合して走行しますが、地図は一度も一致しませんでした。二つの失敗モードが重なったのです。どんなアルゴリズムもこの導入を救えなかったでしょう。
この記事はまさにその話です。AMRを選ぶとき、ナビゲーション技術が稼働開始を「退屈なもの」にするか「毎日の火消し」にするかを決めます。主流の選択肢は三つ——LiDAR方式、ビジョン方式、ナチュラルフィーチャー方式です。営業担当は精度の数字や派手なアルゴリズムを語ります。でも、それぞれが本当は何を恐れているかを教えてくれる人はほとんどいません。
各ナビゲーション方式が密かに恐れているもの
LiDARナビゲーションは、上部に回転するセンサーパックを載せた方式です。概念はシンプルです。レーザーが周囲を走査して壁・柱・ラック前面の地図を作り、見たものと地図を照合して自己位置を推定します。本当の強みは光を気にしないことです。昼勤も夜勤も、照明のオンオフも、走りは同じ。だから24/7稼働の現場の多くがこれをデフォルトにしています。
しかし二つのアキレス腱があります。一つ目は反射する床です。磨き上げられたコンクリート、水たまり、ステンレス製のドックプレート——レーザーが跳ね返り、ロボットは「幽霊の壁」を見るのです。軽ければ減速、最悪の場合は誤った方向転換。かつて毎日床を洗浄する食品グレードの倉庫を見ました。LiDARロボットは午前中は正常でしたが、床が湿る午後になると毎日のように幻覚を見始めました。結局、建物の半分をジオフェンスで立ち入り禁止にし、投資の半分が到着と同時に死んだも同然でした。二つ目の弱点は広いオープンスペースです。数十メートル先まで何もスキャンできない広いステージングエリアでは、自己位置推定がずれていきます。人工的なランドマークを後付けすることもできますが、そうなった時点で柔軟なAMRの魅力は失われます。
ビジョンベースのナビゲーションは、レーザーの代わりにカメラと特徴点を使います。最大の魅力はコストです——カメラはLiDARユニットよりはるかに安い——おまけに同じカメラでパレットの識別や積載状態の読み取りもできます。予算を気にする小規模な現場の人気の入り口です。
それが恐れるのは、光の予期せぬ変化です。ドックのシャッターが開く、天窓から午後の日差しが斜めに差す、シフト交代で誰かが照明を落とす——カメラが記憶した特徴点が突然別物に見え、ロボットは事実上盲目になります。もっと微妙な罠もあります。同じラックが並ぶ長い通路です。どれも同じに見える10本の通路がマッチングを混乱させ、ロボットは自分がいる場所を勘違いします。貨物は間違った通路に届けられます。季節補充がこれを悪化させます——入荷の波が一晩で特徴点の風景を変えてしまうのです。だからビジョンベースの導入で最初の問いは光の安定性です。契約書にサインする前に、すべての天窓とドックドアを地図に落としてください。
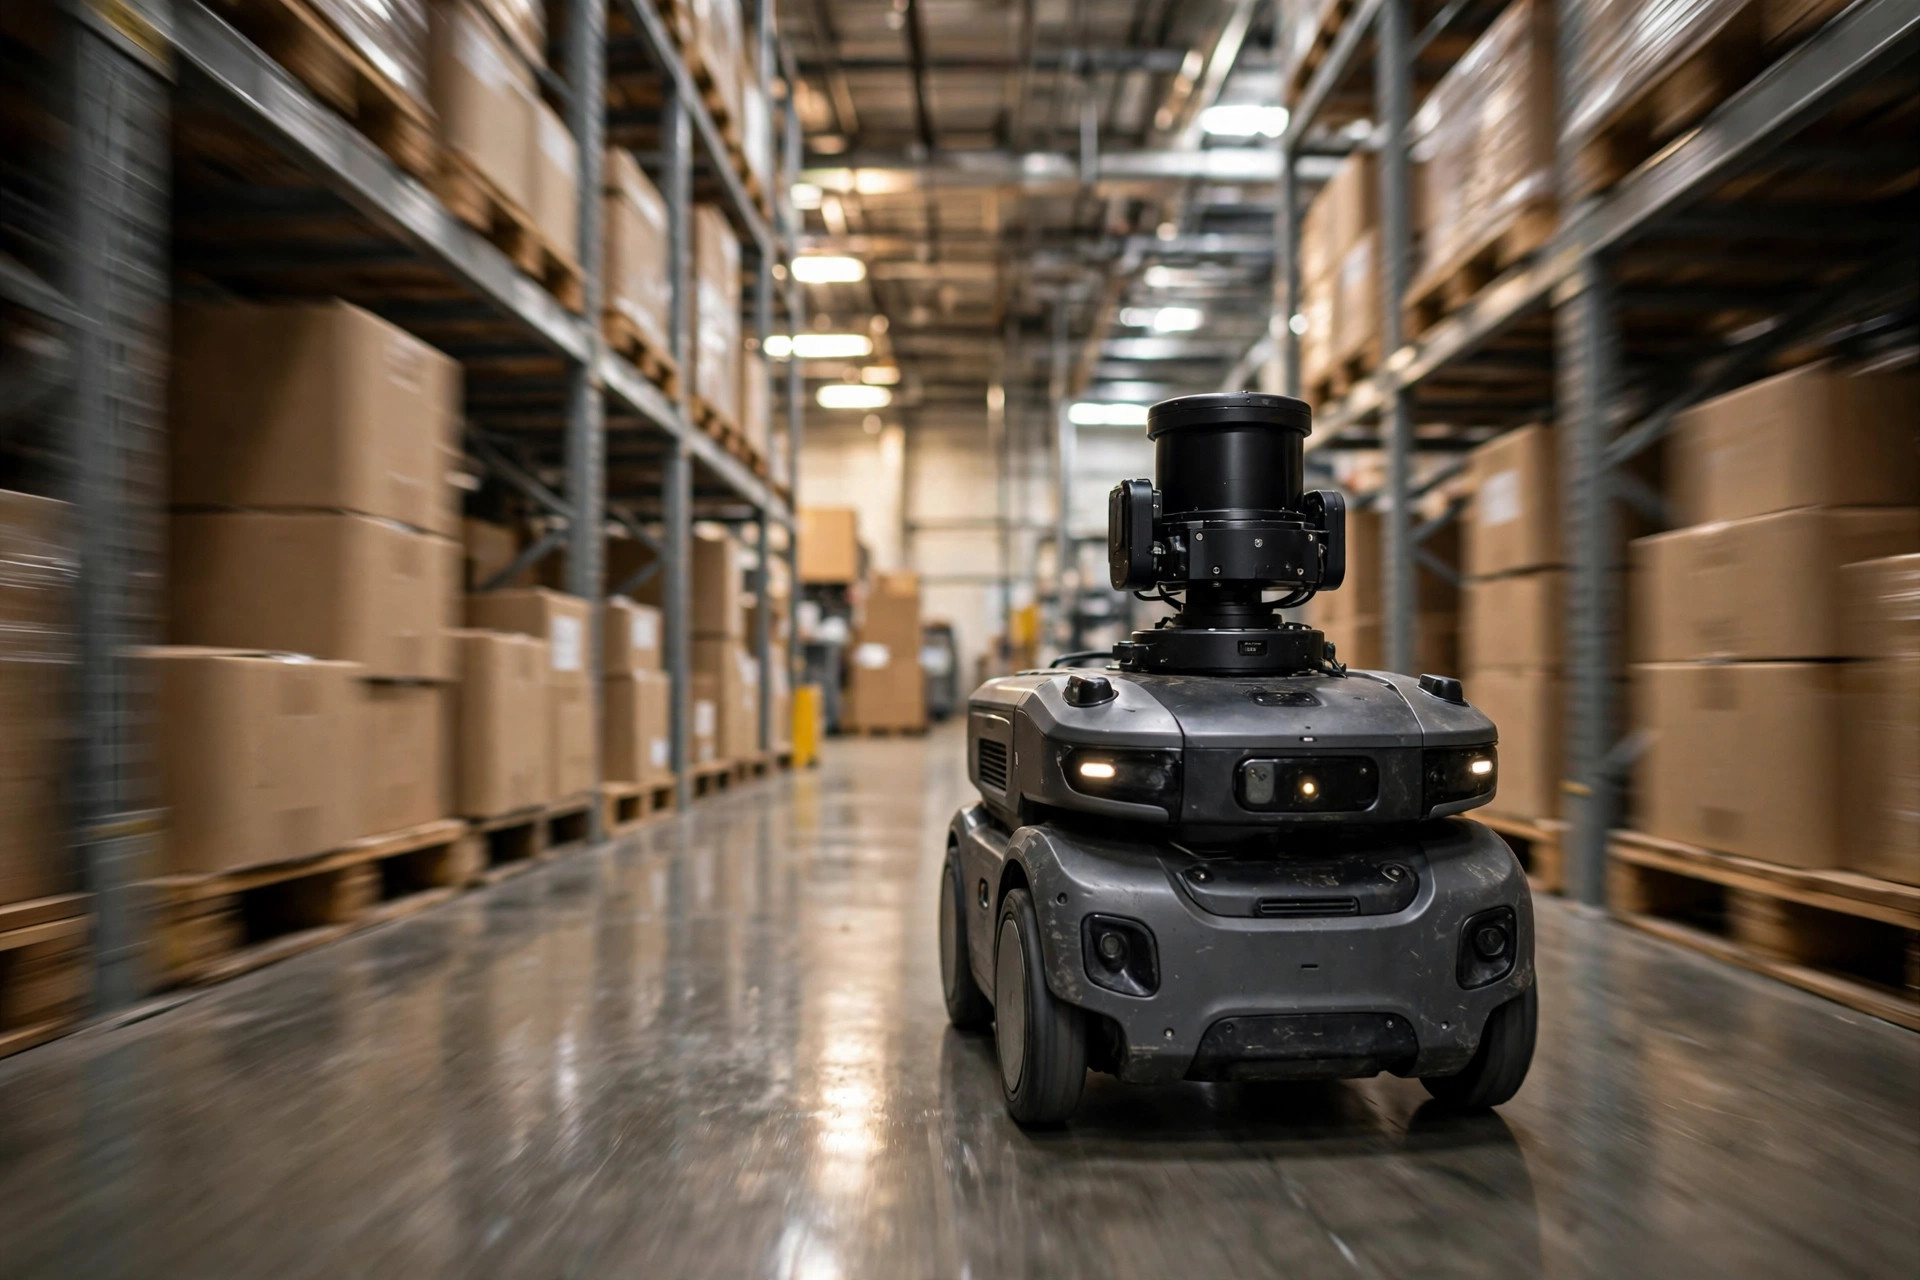
そしてナチュラルフィーチャーナビゲーション。壁にリフレクターなし、床に磁気テープなし——建物そのもの、つまり壁・柱・ラックの支柱を使います。導入が速く、床の改修はゼロ。リトロフィット案件に愛されるのは、「工事不要」が提案書で魅力的に響くからです。
その弱点は変化です。季節倉庫、クロスドックのステージングエリア、ドックゾーン——パレットが毎日動く場所ならどこでも。記憶したランドマークは一晩で消えます。冒頭のオンタリオの現場はまさにこれで、反射床の問題に重ね打ちされました。もう一つの古典的な例:ピークシーズンの溢れ置きが、ロボットがランドマークに使っていた壁や柱を塞ぎ、初日にフリート全体が迷子になります。ナチュラルフィーチャーを選ぶ前に、自分に一つ問いかけてください。私のレイアウトは年に何回変わるか。答えが数回を超えるなら、地図の更新プロセスを契約書に入れさせてください——頻度は、自動か、エンジニアの訪問か——口約束ではなく。
パターンが見えてきましたか。どこでも勝つナビゲーション方式はありません。LiDARは反射と空白を恐れ、ビジョンは光の変動と単調さを恐れ、ナチュラルフィーチャーは変化を恐れます。選定とは、スペック表の精度の小数点比べではなく、あなたの建物をこの三つの「恐れリスト」と照合することです。
契約前にこのチェックリストを持って現場を歩く
私が見る最大の選定ミスは、スライド資料を見て会議室で決めることです。具体的な推奨はこちらです。契約前に、このチェックリストを印刷して自分の建物を歩いてください——ドックエリア、ステージングゾーン、メイン通路。答えを書き留めます。
まず、かがんで床を見ます。磨き上げられている、よく濡れる、フォークリフトの交通量が多い——LiDARにはすぐ疑問符を付けます。営業が「うちのアルゴリズムは反射を除去します」と言ったら、あなたの床で、あなたのドックで、雨の降った午後に証明させてください。デモルームのデータはノーカウントです。
次に、光を見上げます。天窓、大きなドックドア、午後の直射日光——ビジョンベースのナビゲーションは、まさにその条件でテストしなければなりません。午前10時のテストと午後3時のテストは、まったく別のロボットになる可能性があります。
三つ目、ラックの安定性を確認します。季節ごとのスロット変更、一時的な床置き、大きなクロスドックエリア——ナチュラルフィーチャーには慎重に。ベンダーに直接聞いてください。環境が変わった後、地図はどれくらい速く更新されるのか、自動か。書面でもらいます。
四つ目、動く障害物を見ます。密集したフォークリフトの交通と歩行者の混在ゾーンは、三方式すべてに負荷をかけます。ここでの問いは自己位置推定の精度ではなく、安全スタックです。安全レーザーのカバー範囲、人の前でどう減速するか、そしてそのシステムがANSI/RIA R15.08やISO 3691-4といった移動ロボットの安全規格に照らして評価されているか。世界一正確なナビゲーターも、人と安全に空間を共有できなければ無価値です。
五つ目、ベンダーにあなたの実際の建物をマッピングさせます。デモルームは何も証明しません——新しい床、整えられたラック、完璧な照明。本当のテストはあなたのドック、あなたのステージングエリア、あなたの午後3時の日差しです。この一文は本物のお金の価値があります。覚えておいてください。
私が見てきたAMRの失敗の多くは、悪いロボットではありませんでした。悪い組み合わせです——ナビゲーションスタックが建物に合わず、発注書が出る前に誰も確認しなかったのです。明日の朝、このチェックリストを持って現場を歩いてください。三つの問いに答えます。床は反射するか、ラックは動くか、光は変わるか。それからベンダーと話しましょう。組み合わせが合えば、その先はすべて管理可能です。間違えれば、ドックエリアで自分のロボットの交通整理をすることになります——オンタリオのあのプロジェクトマネージャーが今もそうしているように。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。