結論を先に言います。2026年時点で、10台超のフリートならレーザーSLAMが正解のデフォルト、絶対に変わらないルートなら磁気テープが最適、そしてビジュアルSLAMは安いけれど気難しい挑戦者で、まだレーザーの代わりにはなりません。私が見てきた高くつく失敗は、技術が悪いのではありません——良い技術を間違った建物に導入した失敗です。磁気テープのシステムにレーザーSLAM並みのお金を払い、3年後に倍額払って撤去する現場を見てきました。
すべてのAMRは一つの問いにかかっています。「自分は今どこにいるのか?」屋内にはGPSがありませんから、ロボットは自分でそれを割り出さなければなりません。原理がまったく異なる3つの主流アプローチが市場を席巻し、故障モードもまったく異なります。線を引いていきましょう。
レーザーSLAM:壁を頼りに進む——最も安全な選択、ただし弱点あり
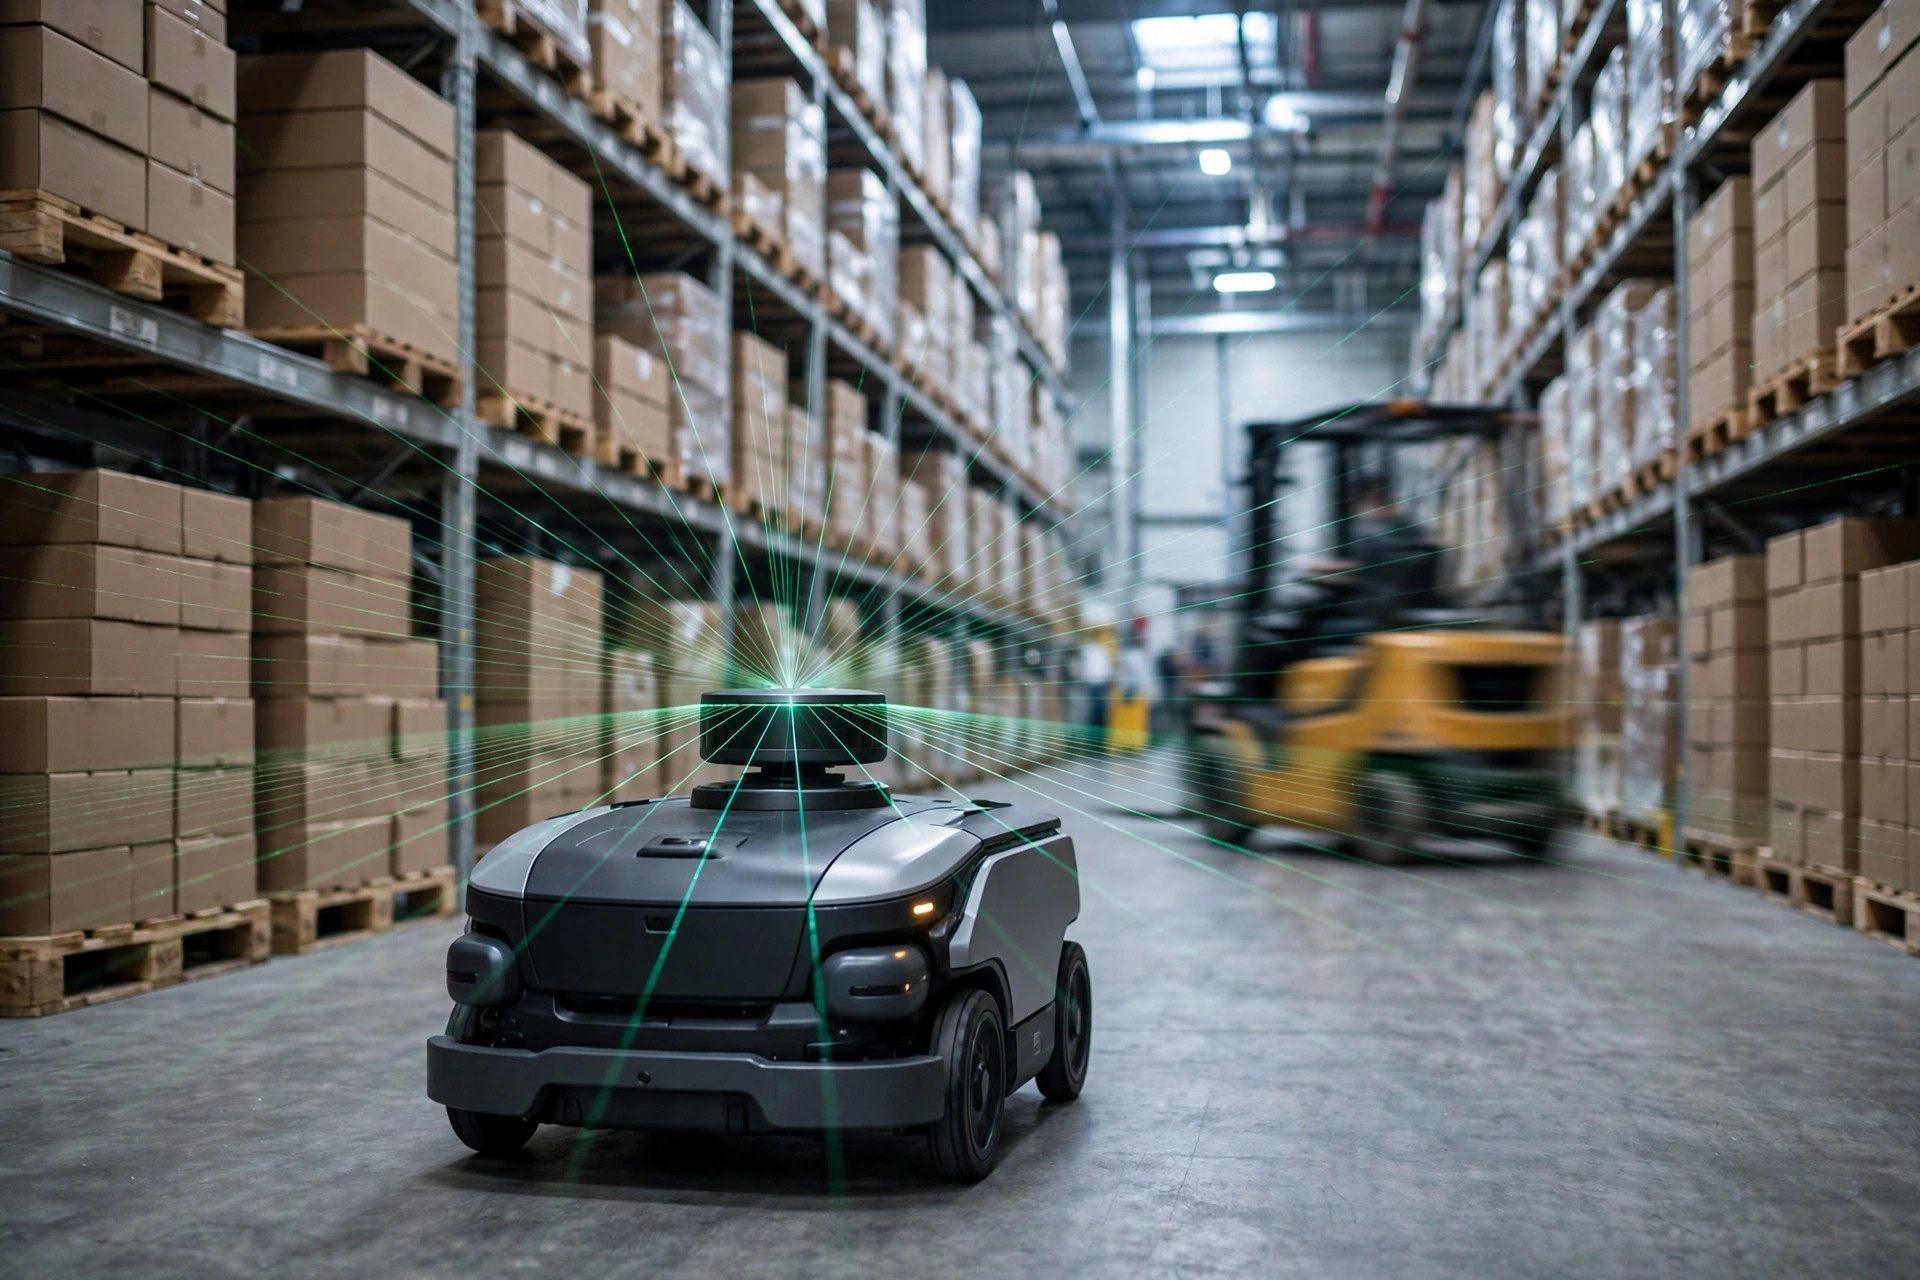
レーザーSLAMは現在、他のどの方式よりも多く出荷されています。原理は美しいほどシンプルです。ロボットの屋根にあるLiDARユニットが1秒間に十数回回転し、レーザーを発射して反射の戻り時間を測り、周囲の輪郭マップを描きます。ロボットが動くにつれて、リアルタイムのスキャンをそのマップに照合します——要するに「この壁や柱は、自分の記憶と一致するか?」と確認しているのです。一致すれば、ロボットは自分の位置を知ります。
精度は3方式中最高で、ベンダーは日常的にセンチメートル級の測位をうたいます。導入も楽です。床の改修も、ステッカーも、テープも不要。建物内をロボットで一度走行させてマップを作り、フリート全体に配信して、稼働開始。ロボットの追加やレーンの変更も、ほぼソフトウェアの仕事です。ここ数年、新設も既存改修もこの方式に収束してきたのは、そのためです。
ただし弱点があります。しかも厄介な種類の——昼は正常に動いて、深夜2時に故障する類です。第一に、広い空間が苦手です。天井の高いステージングエリアで、数十メートル以内に何もないと、レーザーの反射が弱すぎて戻ってきません。ロボットは霧の中のドライバーのようになり、自己位置がドリフトします。第二に、反射面が苦手です——ガラスの間仕切り、ステンレスのラック支柱、シュリンク包装されたパレットがビームを散乱させ、マップに「ゴースト」の特徴を植えつけます。第三に、環境の大きな変化が苦手です。SLAMは静的な輪郭を認識します。ピークシーズンに仮置きパレットをメインレーン沿いに積み上げると、輪郭が変わり、ロボットは迷子になり、誰かがマップを作り直さなければなりません。
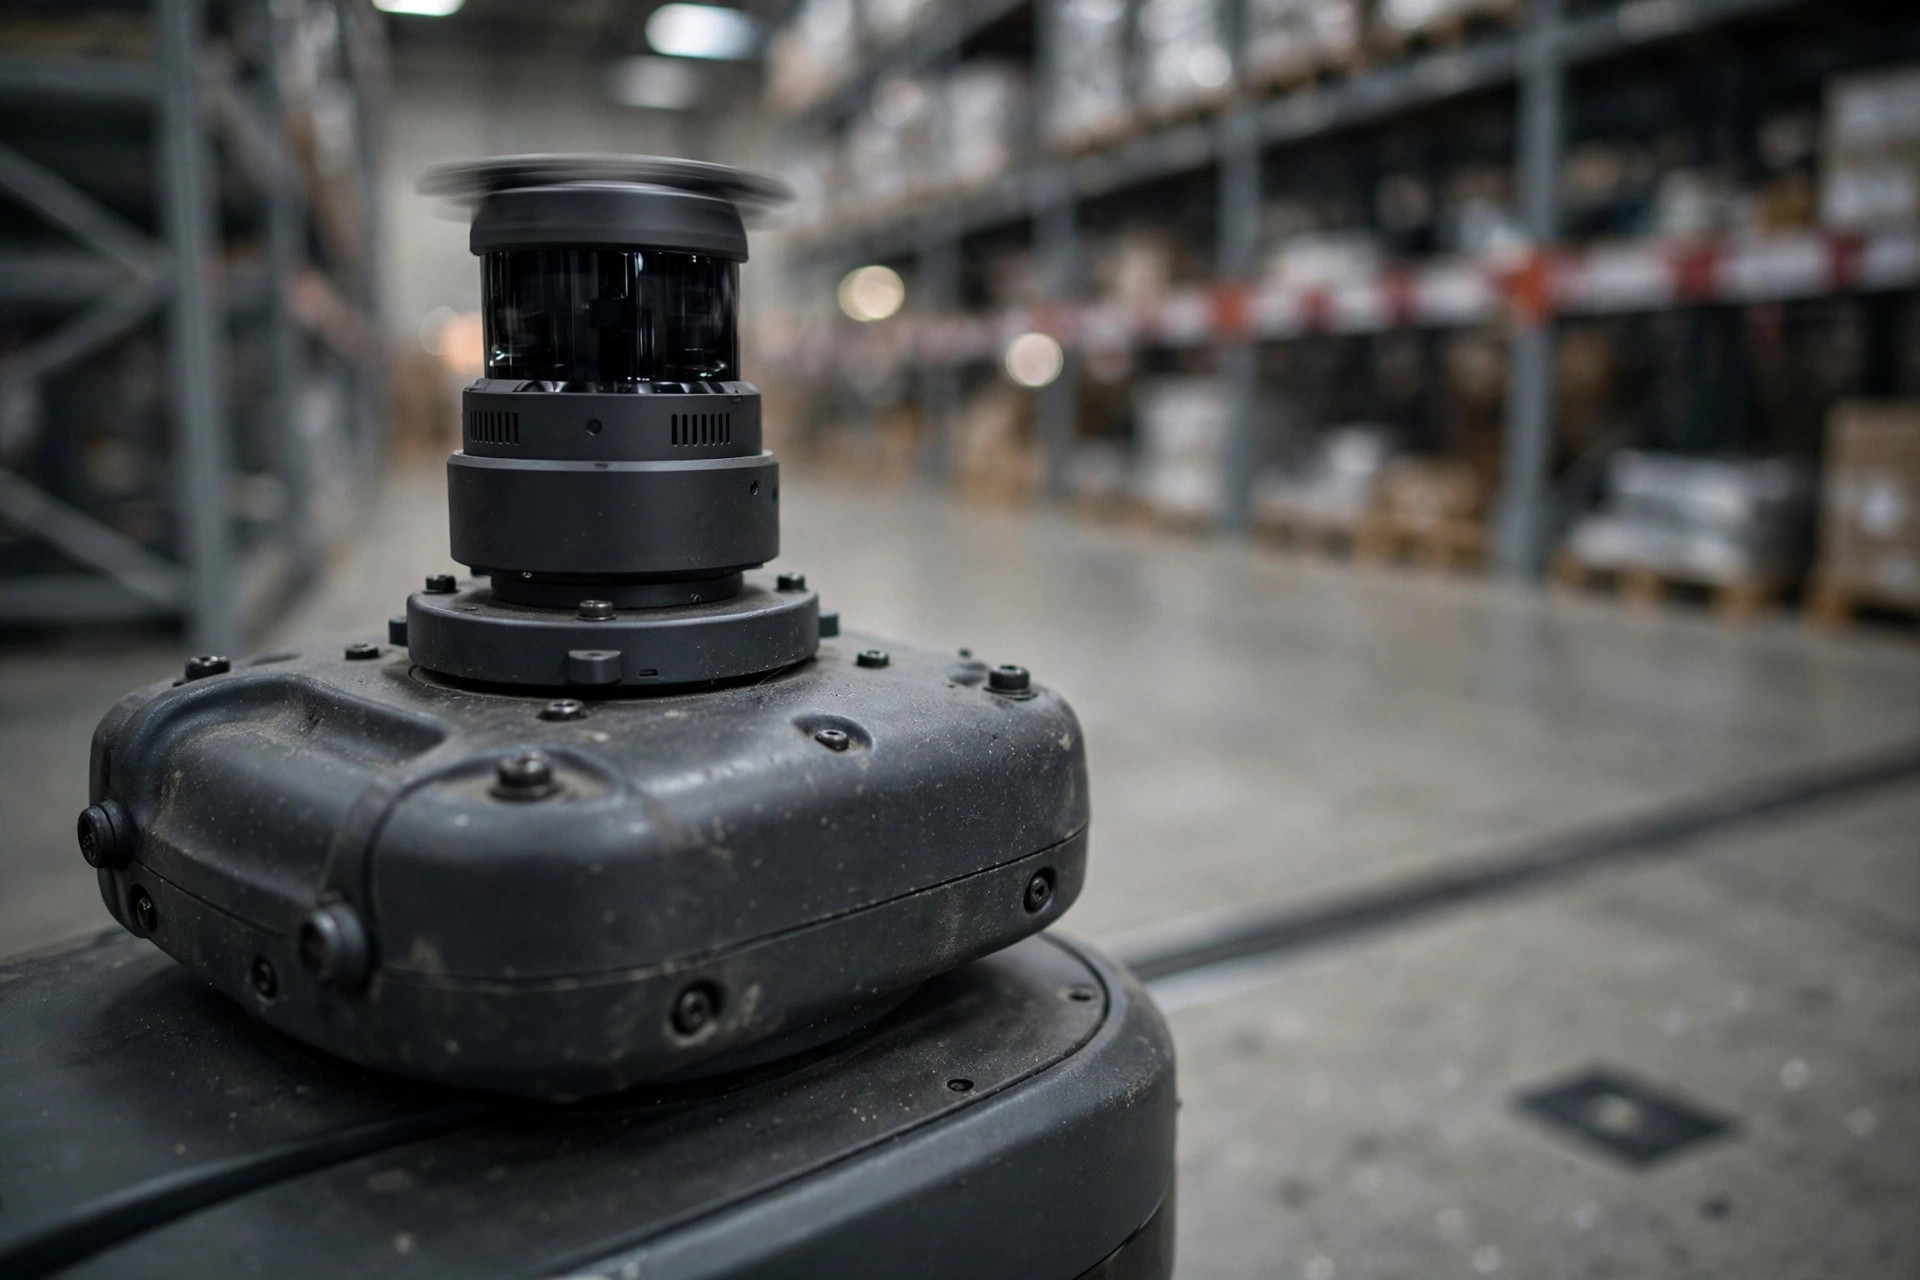
2024年に、Inland Empireにある100,000平方フィートの3PLを見学しました。レーザーSLAMのフリートを運用していて、年11か月はスムーズ——ただしピーク時を除きます。出荷ステージングのパレットがメインレーン沿いに高く積まれると、数台のロボットが同じ交差点でぐるぐる回り始めました。解決策は新技術ではなく、運用の規律でした。その区間をジオフェンスで区切り、一定のライン以上の積み上げを禁止したのです。正しい技術、間違った習慣、それでもダウンタイムは発生します。
ビジュアルSLAM:壁ではなく「顔」を認識する——安いが、気難しい
ビジュアルSLAMはレーザーを捨ててカメラを使います。魚眼カメラや深度カメラが床の質感、天井の照明ストリップ、ラックの特徴を捉え、アルゴリズムが画像から位置を三角測量します。売りはコストです。カメラはLiDARより一桁安いので、部品コストが意味のある水準で下がります。一石二鳥を狙うベンダーもあり、同じカメラで棚卸しカウントをしながら、通りがかりにロケーションラベルを読み取ります。
落とし穴は、この方式が何に対しても気難しいことです。第一に、光に気難しい。照明を消す、あるいは午後の日差しが高窓から差し込んで床に強いグレアを作ると、画像の特徴がぐちゃぐちゃになります。24/7の消灯施設?論外です。第二に、床に気難しい。磨き上げられたエポキシの床や、特徴のないコンクリートの広がりでは、カメラは何も捉えられません——目を閉じて歩数を数えるようなもので、1メートル進むごとに少しずつずれていきます。第三に、計算資源を食います。ビジョンアルゴリズムは処理能力を食い尽くし、車載コンピュータのコストと消費電力が、センサーの節約分の一部を食い返します。
ですから私の結論はこうです。ビジュアルSLAMが合うのは、照明が安定し、質感のある床で、ポイントツーポイントの資材搬送をする小規模フリート——工場内の牽引車2台といったところです。24時間稼働の建物、消灯シフトがある、私の知るeコマースDCの半分のように床を鏡のように磨き上げる、そんな現場では手を出さないでください。技術は進歩していますが、2026年時点ではレーザーSLAMの代替にはなりません。
磁気テープとフロアコード:道路工事方式のナビゲーション——岩のように堅牢、だが硬直的
最古の流派で、AGV時代からそのまま受け継いだものです。磁気テープ方式は、床に磁気ストリップを埋め込むか貼り付けます。車両下部のセンサーが磁場を追跡してドリフトを補正します。フロアコード方式は、コンクリートにQR式マーカーのグリッドを貼り付けます。下向きカメラがそれを読み取り、各コードが座標をエンコードしています。Amazonが2012年にKiva Systemsを$775 millionで買収したことで、このアプローチは一躍有名になりました——Kivaのロボットは、機械可読コードのフロアグリッドの上を走っていたのです。
利点は、退屈なほどの信頼性です。照明に無敵、広い空間に無敵、反射に無敵、センチメートル級の精度、そして3方式中最低のロボット単価。欠点は一言で言えます。硬直性です。ルートは物理的なインフラです。レーンを変更すれば、床のテープやマーカーを貼り直すことになります——ダウンタイム、工数、再調整、そのすべてが時間単価で請求されます。テープは毎日のフォークリフト交通で摩耗し、数年ごとに補修が必要です。そして何より最悪なのは柔軟性税です。事業が変わってスロット配置を見直すたびに、道路を作り直すことになります。
ですから境界線は明確です。10年変わらないルート——工場内の固定ポイント間資材搬送といった類——なら、磁気テープやフロアコードは安くて鉄壁です。**スロット配置が絶えず変わり、ピークシーズンがフロアプランを書き換えるeコマースや3PLの建物では、近づかないでください。**ロボットで節約した分は、3回目のルート変更で利子つきで払い戻すことになります。
3方式比較
| レーザーSLAM | ビジュアルSLAM | 磁気テープ / フロアコード | |
|---|---|---|---|
| 自己位置推定の仕組み | LiDARが環境の輪郭をスキャンし、マップと照合 | カメラが床・天井の視覚特徴を追跡して位置を推定 | 磁気ストリップを追跡、またはフロアコードを読んで座標取得 |
| 精度 | センチメートル級(ベンダー仕様) | センチメートル級、照明が悪いとドリフト | センチメートル級、極めて安定 |
| コスト | ロボット単価は中位、施設改修はほぼゼロ | ロボット単価は最安、ただし車載計算資源が節約分を一部食う | ロボット単価は最安、床工事とルート変更が真のコスト |
| 最大の弱点 | 広い空間、反射面、環境の大きな変化 | 照明変化、特徴のない床、消灯運用 | ルート変更(物理的な作り直し)、テープ摩耗 |
| 向いている現場 | ほとんどの新設・改修、10+台のフリート | 小規模フリート、安定した照明、予算重視 | 何年も変わらない固定ルート |
ハイブリッドの罠:1 + 1はしばしば2未満
最近ベンダーが「レーザー+ビジュアル」のフュージョンSLAMを売り込んできます。紙の上では魅力的です。ビジョンがレーザーの苦手な広い空間をカバーし、レーザーがビジョンの苦手な暗い時間をカバーする。冷水を浴びせましょう。フュージョンの複雑さは指数関数的です。2つのセンサースイートのキャリブレーション、クロックの同期、片方のフィードがおかしくなったときの調停ロジックの構築——その一つひとつが、それだけで一つのプロジェクトです。フュージョンスタックの調整に4か月かけた導入現場を見たことがありますが、結局ビジョンを切ってレーザーのみにしたら、一夜にして安定しました。
私の助言はこうです。自前のアルゴリズムチームがいて統合を引き受けられるのでない限り、主流アプローチを一つ選んで、限界まで使い倒してください。センサーフュージョンは、展示会でベンダーが見せびらかすためのもので、授業料を払う普通の倉庫のためのものではありません。
一行のルールと、ひとつの注意
4行、これがプレイブックのすべてです。ルートが変わる——レーザー。光が安定——ビジュアルは検討の価値あり。ルートが10年凍結——テープ。フュージョン——まだ早い。
そして署名する前にひとつ注意です。デモ動画で買わないでください。ベンダーにロボットをあなたの建物に持ち込ませ、一番荒れた通路を、一番暗いシフトの時間帯に、フルシフト走らせてください。SLAMの故障は実験室では起きません——あなたの現場で起きるのです。そして署名前にこれを契約に入れてください。大規模なレイアウト変更の後、誰がマップを作り直すのか、どれだけ速くやるのか。この一文が、将来の言い争いの半分をなくしてくれます。
Lao Miは米国の倉庫オペレーションで20年を過ごしてきました——システムの選定、導入、そしてその結果と共に生きてきました。AMRについて具体的な質問がありますか?Lao Miに聞きに来てください。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。