50台のロボットにディスパッチがなければバンパーカーにすぎない
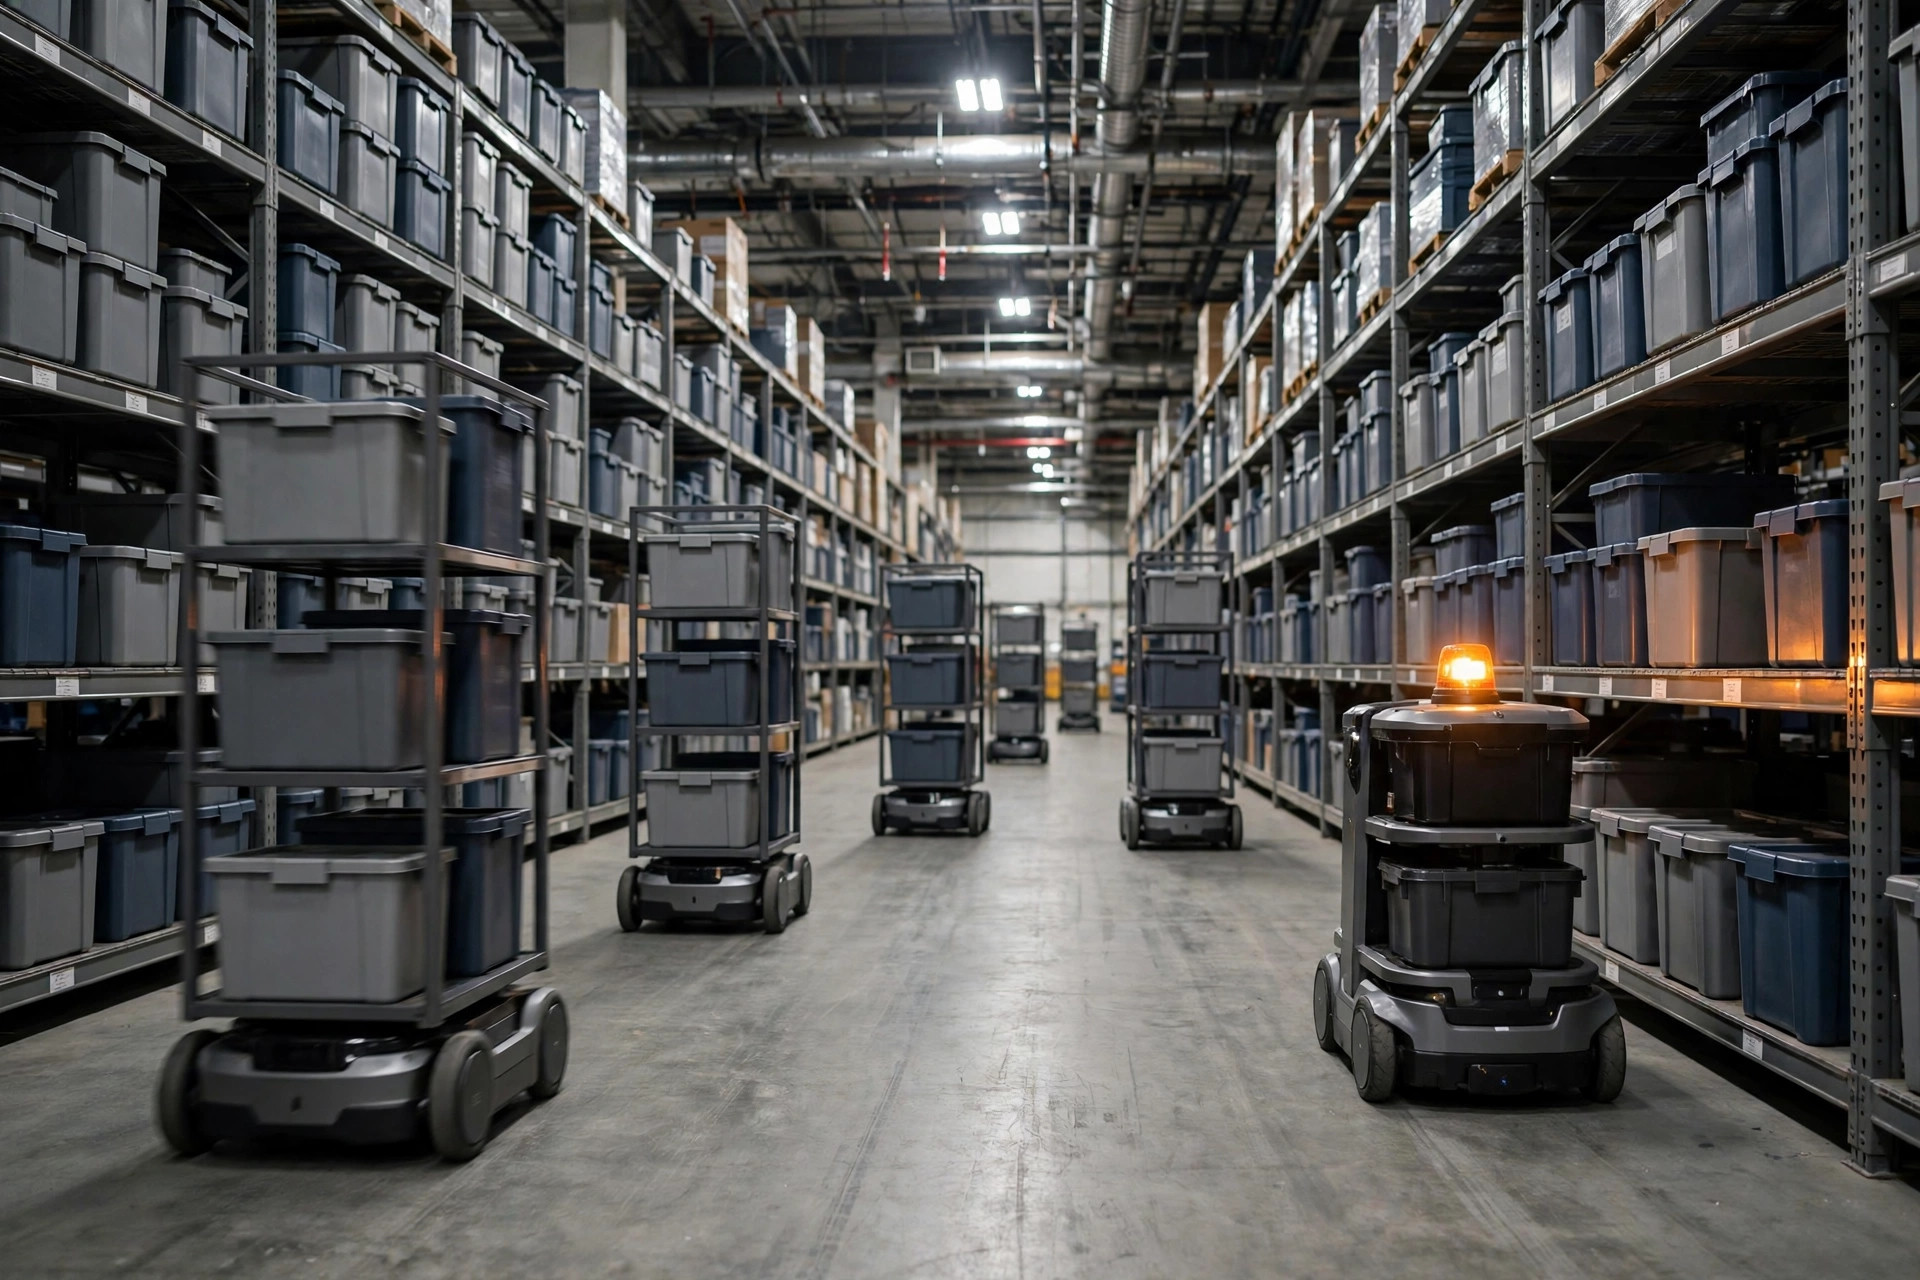
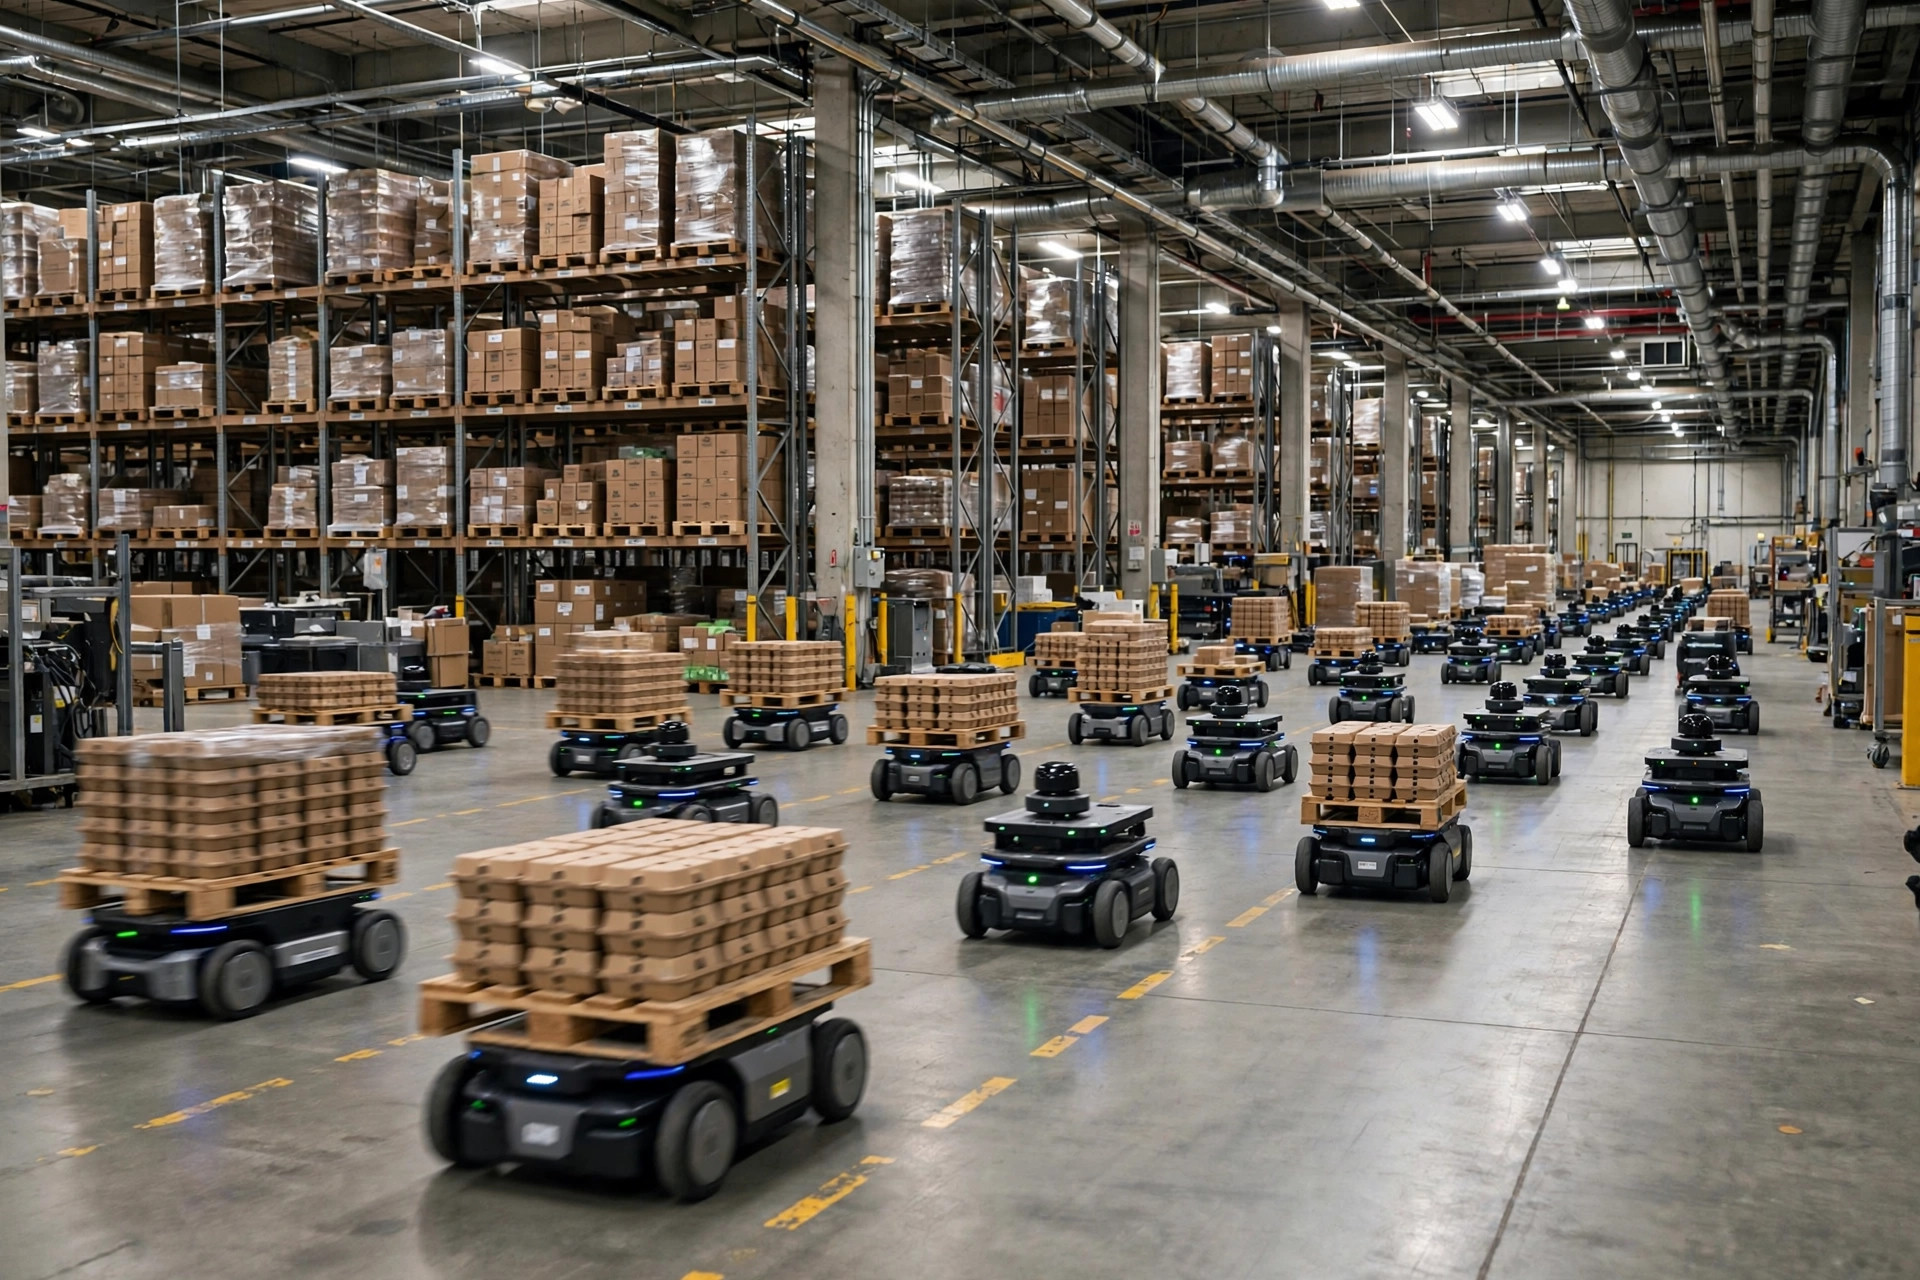
警告すべき実話を目の当たりにしてきた:ある顧客は40台のAMRを購入し、「台数が多ければ速い」と思い込んでいた。最初の週からメインレーンは毎日渋滞した——狭いレーンで2台が真正面から向かい合い、どちらも譲らない。1台の充電器に3台が行列。10台が空車で仕事を探し回る一方、本物の出庫オーダーは列で待っている。オーナーから電話が来た:「Lao Mi、この40台は20人よりひどいよ。」問題はカートではなかった——フリート管理だった。
AMRの真実:単体ロボットの知能が下限を決め、ディスパッチシステムが上限を決める。10台未満ならオンボードの知能で何とかなるが、20台を超えたらディスパッチアルゴリズムこそ生産性だ。フリートマネージャーは4つの仕事をする:タスク割り当て、経路計画、交通制御、充電管理。
4つのアルゴリズムを解剖する
1. タスク割り当て:誰がどの仕事をするかは数学の問題
何百ものタスクが同時に競合する:オーダーAはラック3から包装へトートが必要、パレットBは受入から保管へ移動が必要。誰が何を受け持つか?ディスパッチャーは3つの要因で数秒ごとに再最適化する:
- 距離コスト:近いカートほど空車走行が少ない——空で走るのは純粋な無駄。
- バッテリー制約:30%未満のカートには長距離走行を割り当てない、先に充電する。
- 負荷平準化:「都合よく近くにいる」同じカートばかりが働き、他が遊んでいるのはダメ——フリートの一部が早く摩耗する。
優れたシステムはオークション法やハンガリー法の派生版で、数百ミリ秒でほぼ全体最適を計算する。弱いシステムは先着順だ——公平に見えて、実際には空車走行が20–30%増える。ベンダーへの最初の質問:タスク割り当ては全体最適か、それとも「最も近い空き」か?
2. 経路計画:倉庫におけるA*
各カートについて、ディスパッチャーはA*またはダイクストラ法で倉庫マップ上の最短経路を計算する。ただし倉庫は高速道路ではない——3つの特殊な制約が適用される:
- 一方通行レーン:狭いレーンは一方通行にして正面衝突デッドロックを防ぐ。
- 進入禁止ゾーン:防火レーンや人手の密集エリアは立ち入り禁止。
- 動的重み:混雑したレーンの重みが自動で上がり、後続のカートが迂回する——これが動的経路計画だ。
実測結果:動的重み付けは静的な最短経路よりフリートスループットが15–25%向上する。ピークをグリッドロックなしで乗り切る鍵はここだ。
3. 交通制御:倉庫の信号機
交差点は事故と渋滞が集中する場所だ。ディスパッチャーは以下をしなければならない:
- 交差点の予約:カートは進入前に「リクエスト」する、システムは優先度で許可する——救急車ロジック、出庫タスクは入庫より優先。
- デッドロック検出:交差点で4台が循環待ち、システムはサイクルを検出し1台に迂回を強制する。これが古典的なマルチロボット問題だ——デッドロック検出のないディスパッチは50台前後を超えると必ず破綻する。
- 車間距離:同方向2–3 mの間隔、連鎖非常停止——先頭が非常停止すれば後続は自動減速。
| モジュール | コアアルゴリズム | 故障モード |
|---|---|---|
| タスク割り当て | オークション/ハンガリー派生 | 空車走行30%増、フリート摩耗の偏り |
| 経路計画 | A* + 動的重み | ピーク時に幹線レーンがグリッドロック |
| 交通制御 | 交差点予約 + デッドロック検出 | 正面衝突のにらみ合い、交差点デッドロック |
| 充電管理 | オフピーク + 機会充電 | ピーク時にフリート全体のバッテリー切れ |
4. 充電管理:ピーク時にカートに「食事」させない
充電は最も見落とされがちな罠だ。40台が一斉に20%で充電に向かうと、充電器の待ち行列だけでピーク能力が30%落ちる。正しいアプローチ:
- 機会充電:タスクの隙間やオーダーの閑散時に継ぎ足し充電、バッテリーを40–80%の「健康帯」に維持する。
- オフピークスケジュール:システムは今後2時間のタスク負荷を予測し、閑散時に何台かを事前充電する。
- 充電器比率:およそ8–10台に1台の充電器、急速充電で1時間に80%回復。
リチウム電池が嫌うのは2つ:深放電(0%まで)と満充電での長期保管だ。良い充電管理でバッテリー寿命は2年から3–4年に延びる——40台なら、交換コストの年間差は6桁だ。
実例:バンパーカーをシンフォニーに変える
あの40台の顧客に戻ろう。3週間のチューニングプログラムは4つのことをした:
- タスク割り当てを「最も近い空き」から全体最適へ——空車走行が24%減。
- 幹線レーンに3つの一方通行ループを設定——狭レーンのデッドロックをゼロに。
- 機会充電+オフピーク継ぎ足しへ移行——ピーク稼働台数が28台から36台に。
- 交差点予約を追加——交差点の平均待ちが40 sから8 sに。
結果:時間当たりスループットが900ピックから1,400ピックへ——台数ゼロ増で55%アップ。オーナーは「返品してくれ」から「あと20台くれ」に変わった。これがディスパッチの価値だ——ハードウェアは筋肉、ディスパッチは脳だ。
落とし穴:4つの罠
- ディスパッチなしでカートを買う:カートを値引きし、20台を超えると破綻する「おまけ」liteディスパッチャーを付けてくるベンダーがいる。ディスパッチが自社製か外注か、100台までスケールするかを確認せよ。
- 勘でフリート台数を決める:台数設計にはシミュレーション(FlexSim、Visual Components)が必要——オーダー波を入れて最適台数を出す。勘の数字は無駄か不足のどちらかだ。
- Wi-Fiのデッドゾーン:ディスパッチはリアルタイム通信で生きている——5秒のWi-Fi切断でカートは「迷子」になり、その場で回り続ける。全域のローミングテスト、信号は−65 dBm以上。
- WMSインターフェースの遅延:ディスパッチャーはWMSからタスクを引っ張る、インターフェース遅延が2秒を超えると割り当てが常に遅れる。インターフェース統合テストは契約前、go-live時ではない。
まとめ
AMRフリートマネージャーの4つのアルゴリズム——全体最適のタスク割り当て、動的重みの経路計画、デッドロック耐性の交通制御、オフピーク充電管理——合わせて、それがマルチロボット協調の正体だ。警告の実話を忘れるな:ディスパッチのない40台は20人に負ける。AMRプロジェクトの20%はディスパッチと統合に予算を——カートは入場券にすぎない、生産性を生むのは脳だ。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。