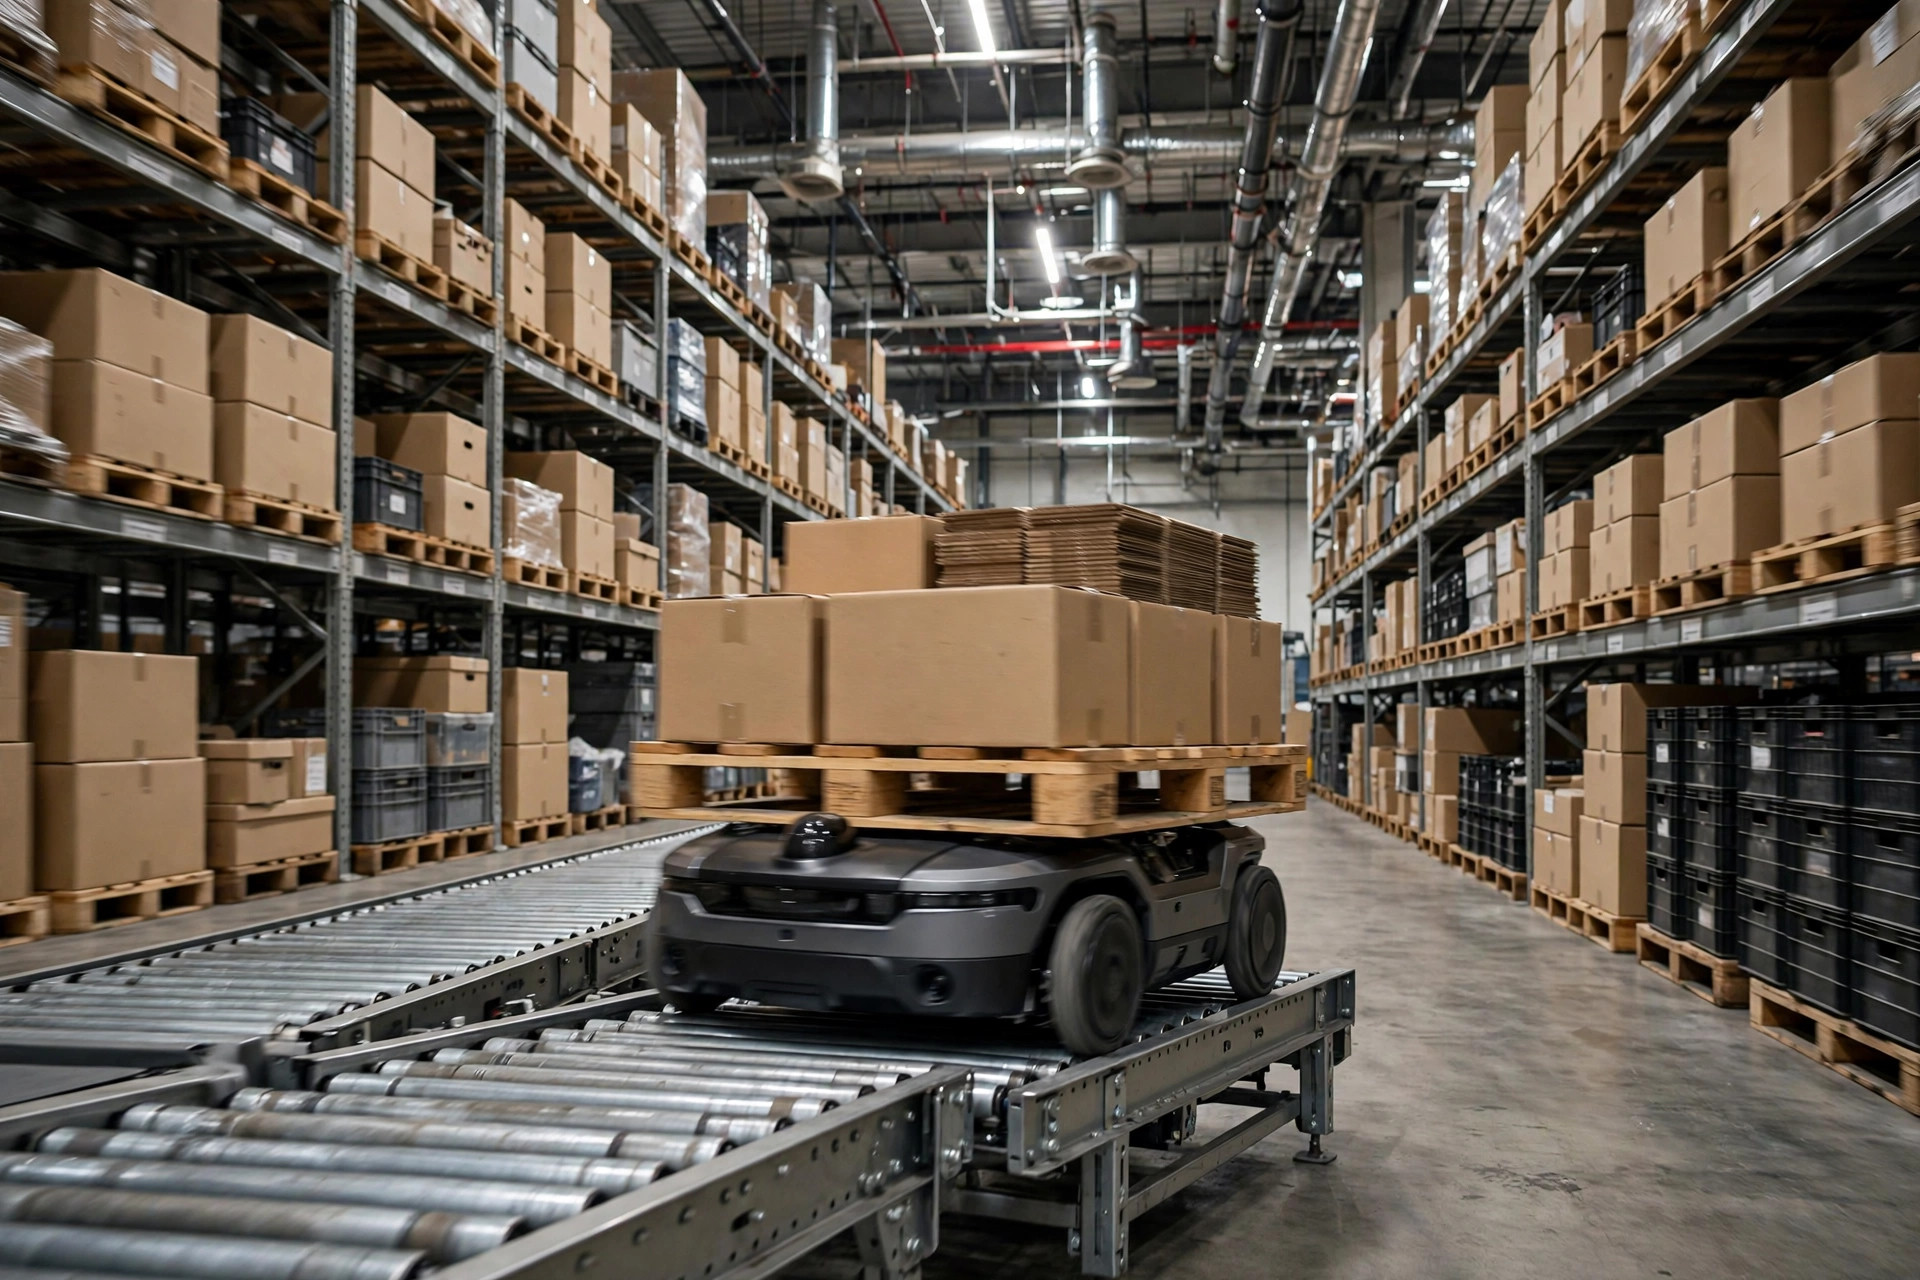
倉庫の現場で二十年過ごして得た判断を一つ:AMRプロジェクトがこじれたとき、半分のケースではロボットのせいではない。受け渡し——AMRがコンベヤ、ラック、リフトと接するまさにその地点が問題なのだ。2023年、私はカリフォルニア州オンタリオのプロジェクトに携わった。80,000平方フィート超のECフルフィルメントセンターだった。AMRは開けたエリアでは見事に走った。ドッキングステーションに入った途端、すべてが崩れた。手直しは3か月近く続き、数十万ドルの追加統合コストを燃やした。後にシステムインテグレーターの友人が、これは日常茶飯事だと言った。インターフェースがきっちり詰められていなければ、世界一立派なロボットもただの高級な文鎮だ。
完璧に停止した。ただ、合わなかっただけだ。
最初の落とし穴が一番腹立たしい。AMRはセンチメートル級の精度でナビゲーションし、教示点にぴたりと停止する——それでも荷物が移載できない。なぜか? 相手側のコンベヤに機械公差があるからだ。
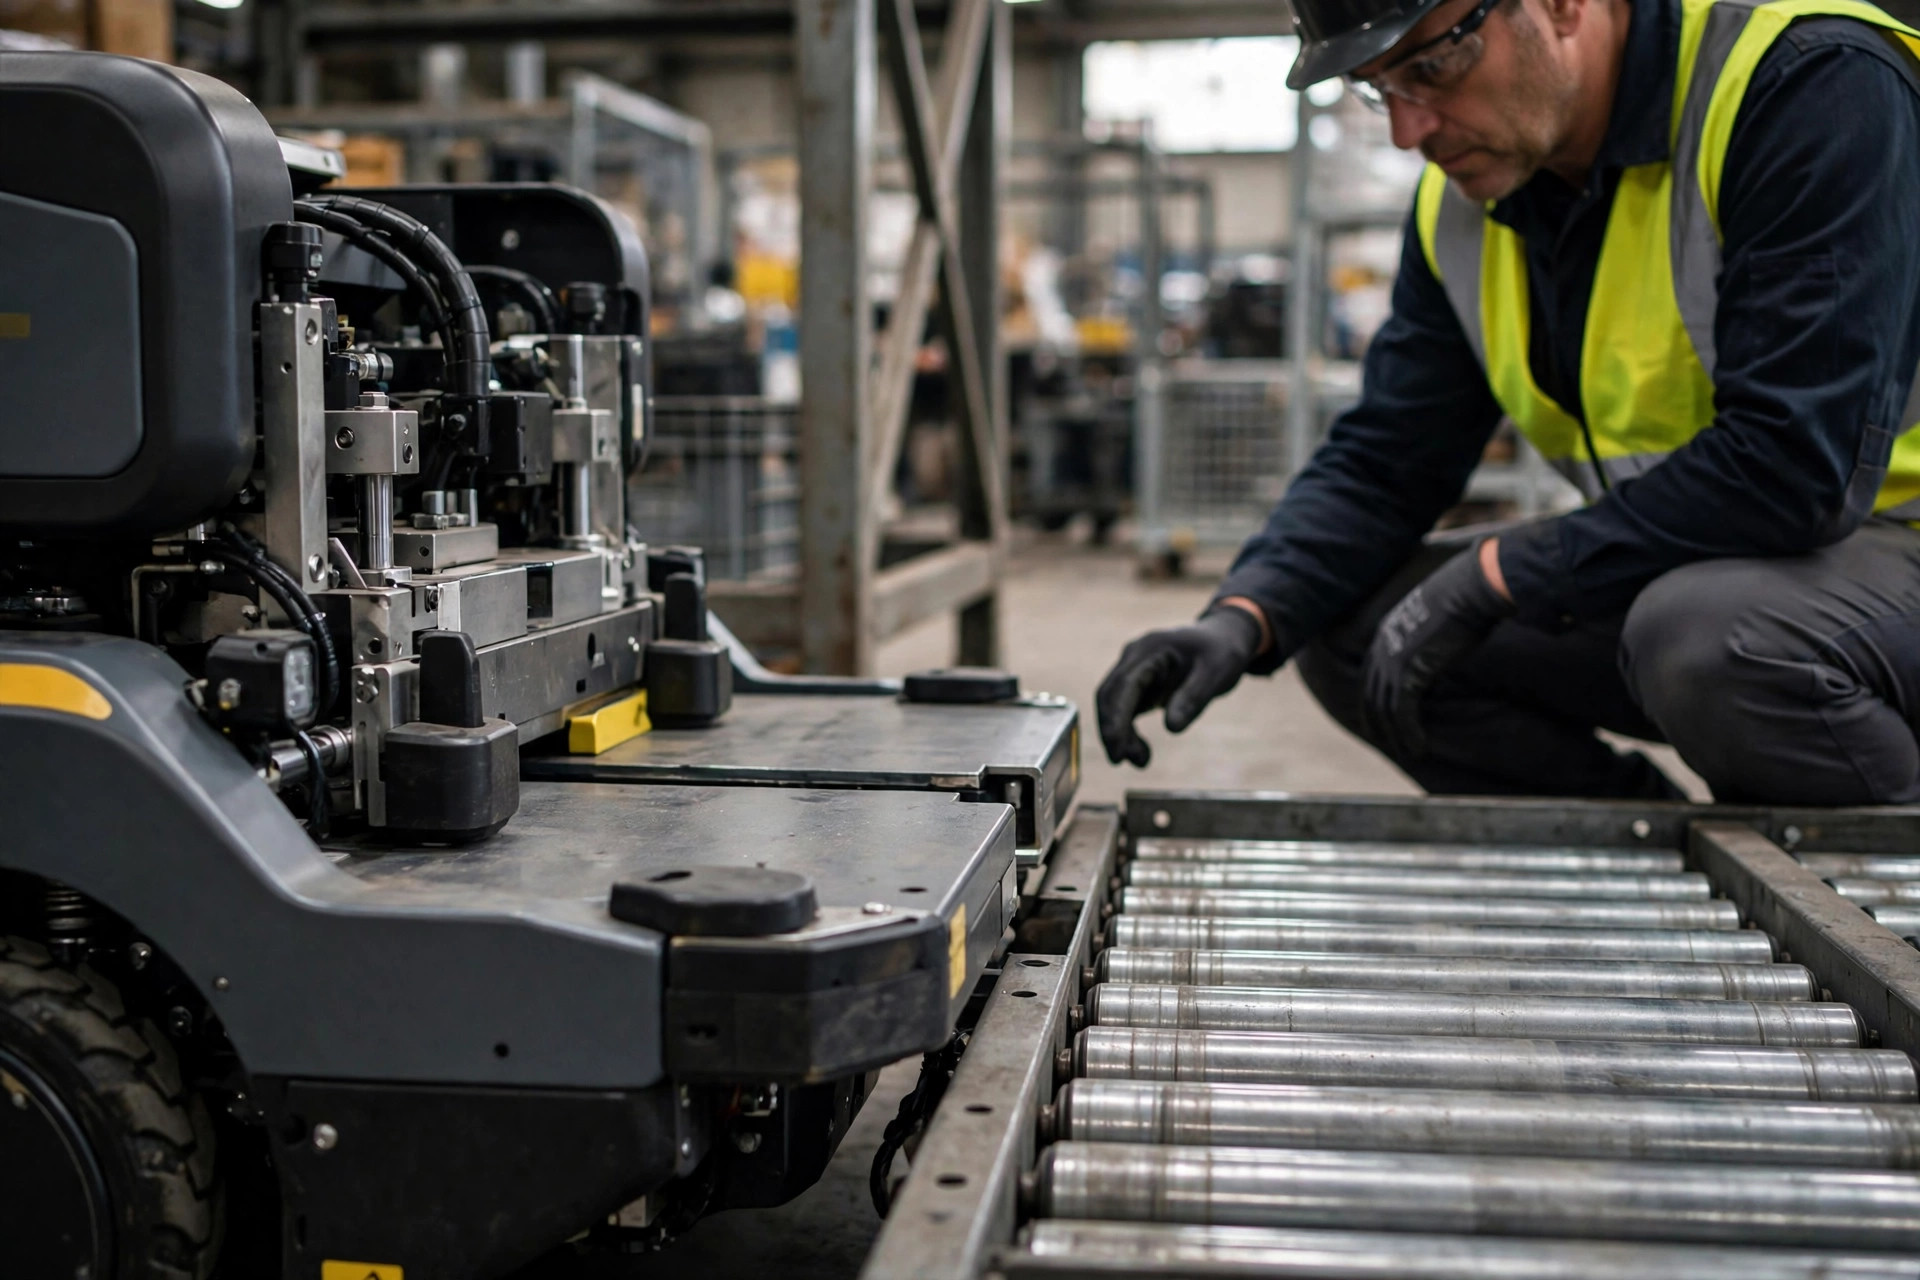
コンベヤの据付では、脚のレベル出しもローラーの高さも、メジャーと作業員の勘に委ねられる。図面では両側が同じ高さになっているが、現実には1〜2センチの差はごく当たり前だ。AMRがパレットを持ち上げると、パレットのデッキとローラー面の間に2センチの段差ができる。荷物が詰まるか、片端が跳ね上がる。もっと陰湿なのは幅の問題だ——AMRが運ぶパレットとコンベヤのローラーの間の、左右の隙間。設計は机上の数字を使った。据付後に誰かが測ったら、左右は対称ですらなかった。
オンタリオのプロジェクトを殺したのはまさにこれだった。AMRは毎回確実に教示点に到達した。パレットが載り、左のローラーが先に荷重を受け、右側は浮き、パレットが傾き、ライン全体がアラーム停止した。原因の特定に2週間かかった。コンベヤの脚が沈下し、2センチに満たない高低差が生じていた。2センチ。肉眼では見えない。
早めに決めておくべきトレードオフもある。トップリフト式AMRは高低差に最も敏感だ。フォーク式は許容が広いが、パレットの差し込み方向が決まっているため、逆方向にインターフェースを縛る。車両だけを単独で仕様化してはいけない。ドッキング方式とインターフェースの公差はセットだ——一緒に決める。
だから検収では、AMRが目標に停止するかを見るだけではいけない。水準器を持っていき、ドッキング点の高低差を測る。インターフェース両側の高さ・水平・隙間の公差を、許容偏差を白黒はっきり書いて検収条件に入れる。そしてドッキングステーションには高さ調整脚を指定する。床が沈んでも再調整できる。溶接脚はリスクをその場に溶接するのと同じだ。
先に動くのはどっち?
二つ目の落とし穴はソフトウェアにある。ハンドシェイクと呼ばれるものだ。AMRが到着した——コンベヤは知っているか? ラインが荷物を押し出した——AMRは本当に受け取ったか? 順序を一段階でも間違えれば壊れる。
古典的な失敗シーン:AMRが完全に停止する前にコンベヤが送り出しを始め、パレットが車体に真正面から突っ込む。あるいはAMRが荷物を受け取ったと思い込んで発進し、荷物はローラーの上に残ったまま——ロボットは誇らしげに何も運ばない。根本原因は、AMRのフリートマネージャーとコンベヤのPLCが違う言語を話していることだ。両側に「所定位置」信号はあるが、定義が違う。AMRにとって所定位置とはナビゲーションがそう言うことだ。PLCにとっては光電センサーが遮光されたことだ。0.5秒のずれ——その0.5秒で移載が失敗する。
対策は? インターフェースのタイミングをタイミング図に描き、両者に署名させる。信号のやり取り方法(無電圧接点かネットワークメッセージか)、タイムアウトを何秒で異常とするか、異常時にどちらが先に止まるか——共同試運転の前、現場でデバッグしながらではなく、全部決めておく。私が見た中で最も堅牢なパターンは二重確認だ。AMRが到着を信号し、PLCが許可で応答し、AMRは許可を受けてから初めて動く。0.5秒遅い。荷落としゼロ。倉庫自動化では、0.5秒遅いのは恥ではない。荷物を一つ落とすのが恥だ。
床も一票持っている
三つ目の落とし穴は足元にある。ドッキング点は建物中で最も酷使されるコンクリートだ。
AMRは1日に何十回も同じ点で停止・リフト・旋回し、全荷重が数平方フィートに集中する。1年もすればドッキング点のわずかな沈下やひび割れは何も珍しくない。1〜2センチ沈めば、AMRは相変わらずぴたりと停止する——ナビゲーションは床の高さなど気にしない。だがリフト機構のストロークは固定だ。床が沈めば、パレットはもうローラー面に届かない。伸縮目地もある。たまたまドッキング点の真下で割れていたら、AMRは毎サイクルそれを乗り越え、車輪が跳ね、位置決めが震え、移載成功率は99%から90%に滑り落ちる——理由が分からないまま。
あのプロジェクトでは、床が最後の容疑者だった。皆が車両を責め、次にコンベヤを責め、それからようやく膝をついてコンクリートを見た。私の今の定番の推奨はこうだ。ドッキングエリアは周囲の床から切り離した高強度スラブとして単独で打ち、伸縮目地はドッキング点を避けて回す。土木工事は雀の涙ほどしかかからない。手直しは月単位で測られる。既存建屋の改修では、床の状態を事前の現地調査に入れ、レーザーレベルでドッキングゾーンを掃引する。目を信じるな。
そこへ人が入ってくる
四つ目の落とし穴が一番危険だ。安全に関わるからだ。ドッキングゾーンは人と機械が最も激しく混ざる場所だ。AMRがここでドッキングし、手動フォークリフトがここに荷物を置き、保守技術者がコンベヤの下で何かを調整しているかもしれない。
論理は単純なはずだ。ドッキングゾーンに人がいればAMRは入らない。AMRが移載中はコンベヤは動かない。だが多くのプロジェクトはシステムの半分しかインターロックしていない。AMRはレーザースキャナーを持ち、きちんと止まる——その間コンベヤは回り続ける。あるいは安全ゲートが開き、AMRは止まるが、PLCは信号を受け取っておらず、ローラーは回り続け、荷物は来続け、技術者の手はローラーのすぐ横にある。
インターロックは双方向でなければならない。人侵入信号——安全ゲート、ライトカーテン、安全マット——はAMRのフリートマネージャーとPLCの両方に同時に行かなければならない。両方が止まるのでなければインターロックではない。片方だけ止めるのは、何もロックしないのと同じだ。検収では侵入テストを行う。人侵入を模擬し、AMRとコンベヤが同時に停止すること、そして復帰が一斉にドカンと戻るのではなく順序立てて行われることを確認する。
見落としがちな細部が一つある。夜勤だ。昼間は誰かがドッキングエリアを見て、小さなトラブルはその場で処理する。夜はオペレーターが1〜2人だ。AMRとコンベヤがドッキング点で言い争いを始め、アラームが30分鳴り続けても誰も応答せず、仕掛品がライン全体に積み上がる。だからこれをインターロックロジックに組み込む。ドッキング異常が設定時間を超えたら、タスクを自動で中断し、エスカレーションアラートを上げる。設備同士にいつまでも言い争いをさせてはいけない。
話をオンタリオのプロジェクトの結末に戻そう。四つの落とし穴を一つずつ埋め、3か月。プロジェクトマネージャーはこう言った。インターフェースがこんなに厄介だと知っていたら、初日から独立した作業パッケージとして切り出し、独自の検収を設定していただろうと。まったく同感だ。
では、持ち帰りの問いを一つ。あなたの倉庫がAMRを導入しようとしているとき、ドッキングエリアの床、コンベヤ、PLCの信号は、ターンキー一式として単一のインテグレーターに行くだろうか——それとも車両、ライン、ソフトウェアがそれぞれ別のベンダーに行くだろうか? その答えが、後でインターフェースにいくら使うかをほぼ決める。
英語版からの翻訳。内容に相違がある場合は英語版を優先します。