Au cours des deux dernières années, quelque chose a changé dans les bibliothèques de solutions et les salons professionnels que je suis : l'inspection visuelle par IA en entrepôt est partout. Tunnels de lecture au-dessus des lignes de tri, caméras de détection de dommages sur les quais d'expédition, modules de vérification d'étiquettes sur les AMR — l'inspection visuelle passe d'option facultative à équipement standard. Mais comme beaucoup de termes technologiques à la mode, sa popularité a dépassé une question à laquelle personne n'a vraiment répondu : que regardent exactement ces caméras, et sur quelle base devrions-nous croire ce qu'elles voient ?
Ce que les caméras d'entrepôt regardent vraiment : trois vrais métiers
D'abord, déballons le terme générique. Dans un entrepôt, les caméras font trois types de travail, chacun avec un niveau de maturité différent — et un sens différent de « fiable ».
Le premier métier est la lecture de codes : codes-barres, codes QR et OCR sur les étiquettes d'expédition. C'est l'application la plus mature de la vision en entrepôt. La lecture industrielle de codes fait deux choses : décoder et noter. La norme internationale ISO/IEC 15416 note la qualité des codes-barres de A à F, et une caméra attribue une note de qualité tout en décodant. La configuration classique est le tunnel de lecture multicaméra : les colis passent pendant que les caméras les capturent sous plusieurs angles, et le système fusionne les lectures en un seul dossier d'identité par colis. Cognex, par exemple, revendique des taux de lecture « jusqu'à 99.9% » pour ses tunnels logistiques, y compris les codes endommagés ou réfléchissants. Notez le mot « revendique » — les conditions derrière ce chiffre sont le sujet de la section suivante.
Le deuxième métier est la détection de dommages : bosses, déchirures, dégâts des eaux, déformations, ruban adhésif desserré. Elle repose sur la détection d'anomalies par apprentissage profond — le modèle apprend à quoi ressemble un carton normal, puis signale les écarts. Les résultats académiques donnent un cadre de référence : un article IJIRT de 2026 a rapporté 92% de précision pour un détecteur de dommages de colis basé sur CNN en laboratoire, et une étude MDPI de 2022 utilisant MobileNet a atteint 84.6% pour classer des cartons de coursier endommagés. Respectable — mais ce sont des chiffres de laboratoire, capturés sous éclairage contrôlé avec des colis immobiles. Sur le terrain, c'est une autre histoire.
Le troisième métier est la vérification d'étiquettes : étiquettes de travers ou en double, étiquettes dont les données ne correspondent pas à la commande, marquages de matières dangereuses manquants. Sa particularité est qu'elle boucle généralement avec l'applicateur d'étiquettes — quand la caméra rejette une étiquette, le signal repart directement vers la réimpression et la réapplication. La valeur ici n'est pas dans le « voir » mais dans le « stopper » : intercepter le problème avant qu'il parte.
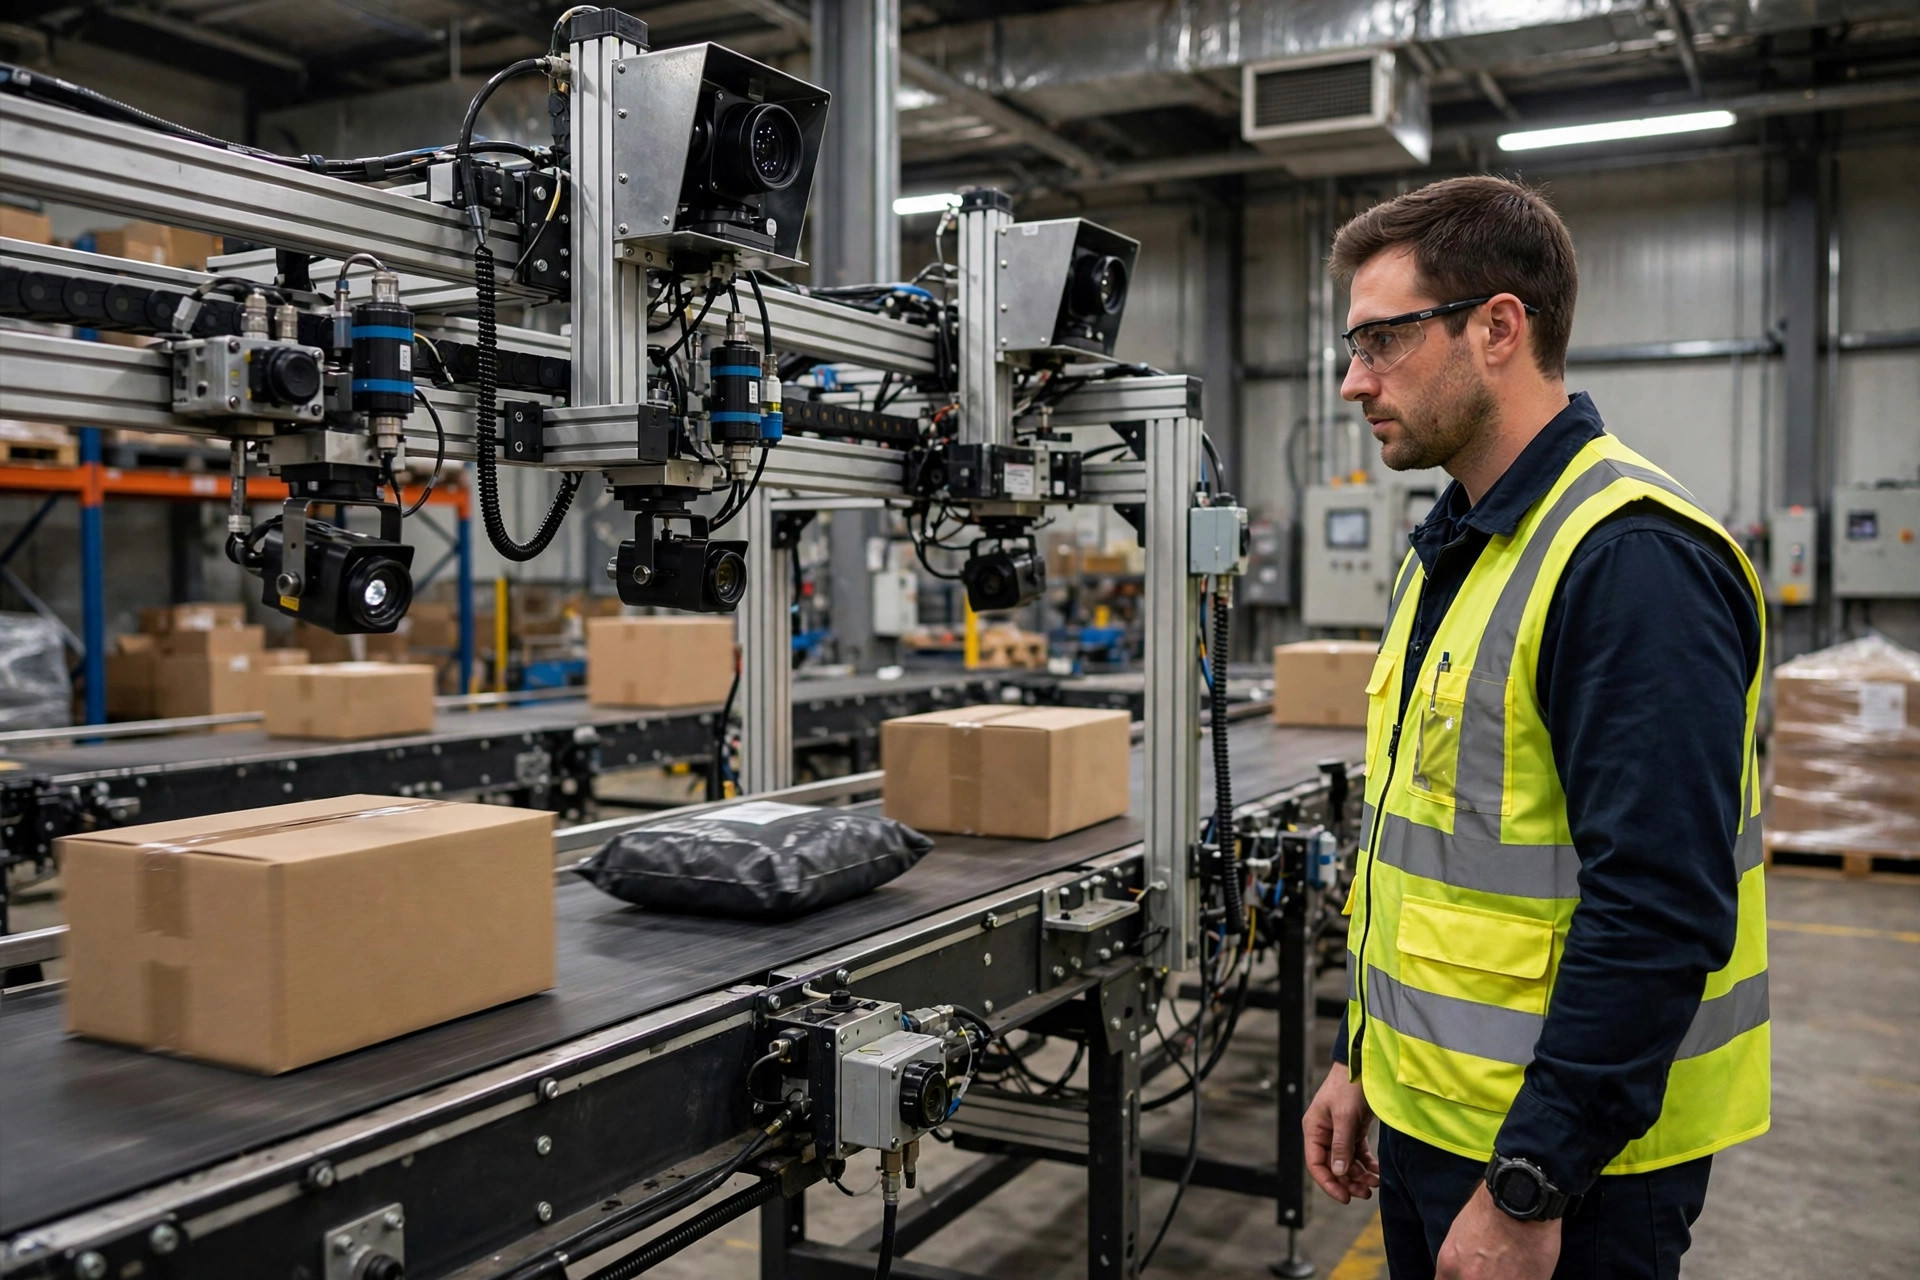
Pourquoi la précision de laboratoire fond sur le terrain : trois variables derrière la performance de l'inspection visuelle
Une fois qu'on sait ce que les caméras regardent, la question suivante est de savoir quelle part de la précision annoncée se matérialise. Trois variables décident de la précision sur le terrain — et ce sont précisément les variables que les environnements de laboratoire optimisent pour les faire disparaître.
La première variable est la lumière. Il y a un vieux dicton dans le monde de la vision industrielle : soixante-dix pour cent du succès d'un système de caméras, c'est l'éclairage. Les plafonniers, les surfaces réfléchissantes des colis et le faible contraste des étiquettes noires sur les cartons sombres dégradent directement la qualité d'image. Un échantillon photographié sous un anneau lumineux soigneusement disposé et un colis en mouvement sous les high-bays de l'entrepôt sont deux entrées totalement différentes. Quand les projets de vision sous-performent après la mise en service, l'autopsie pointe souvent non pas l'algorithme mais la conception d'éclairage qui a été rognée du budget.
La deuxième variable est la donnée. Les modèles de détection d'anomalies dépendent de grands volumes d'échantillons étiquetés, et la définition même du « dommage » est subjective — quelle profondeur doit avoir une bosse pour compter ? Si l'équipe d'étiquetage applique des standards incohérents, le modèle apprend du bruit. Pire encore, le problème de longue traîne : 95% des colis vont bien, les vrais échantillons de dommages sont rares, et les motifs de dommages vus à l'entraînement sont un petit sous-ensemble de ce que produit le terrain. Face à un type de dommage inédit, le taux de ratés grimpe.
La troisième variable est le temps de takt. Le laboratoire photographie des cartons immobiles ; le terrain les fait bouger à un à deux mètres par seconde. Plus la bande va vite, plus le flou de mouvement est fort, plus la fréquence d'images et plus la brièveté de l'exposition dont la caméra a besoin — ce qui exige à son tour un éclairage plus puissant. Les trois variables se verrouillent en un triangle de contraintes mutuelles.
L'étude de cas publique d'ElifTech sur l'inspection qualité des colis rapporte que la détection visuelle automatisée a amélioré la précision de détection de 85% et réduit le temps d'inspection de 40% par rapport aux contrôles manuels par échantillonnage, avec un coût par colis tombé au quart. Le comparateur compte : les contrôles manuels par échantillonnage ne couvrent généralement qu'un pourcentage à un chiffre du volume. La leçon est que la première question sur tout chiffre de précision est « mesuré contre quoi, et dans quelles conditions ».
Voici un jugement contre-intuitif qu'il vaut la peine d'isoler : ce qui décide généralement du succès d'un système de vision n'est pas le taux de ratés mais le taux de faux positifs. Un raté coûte de façon linéaire — un colis passe à travers, on paie un colis. Un faux positif multiplie — chaque point de taux de faux positifs ajoute des colis au contrôle manuel, des arrêts de convoyeur et de la main-d'œuvre à la station de contrôle, jusqu'à ce que les humains soient en train de secourir la machine. J'ai vu des projets avec un magnifique taux de détection éteints par les opérateurs de terrain, parce que pour eux un système qui crie au loup est pire que pas de système du tout.
| Dimension | Inspection visuelle par IA | Contrôle manuel par échantillonnage | Lecteur laser fixe de codes |
|---|---|---|---|
| Fort en | Lecture de codes + dommages + vérification d'étiquettes | Jugement sur articles de forme irrégulière | Lecture de codes-barres à grande vitesse |
| Couverture | 100% des unités qui passent | Échantillonnée (généralement sous les 10%) | 100% (codes-barres uniquement) |
| Goulot de vitesse | Calcul et fréquence d'images | Main-d'œuvre et fatigue | Pratiquement aucun |
| Risque principal | Les faux positifs font exploser la main-d'œuvre de contrôle | Taux de ratés élevé et instable | Échoue sur tout code endommagé |
| Structure de coûts | Investissement initial élevé, coût marginal faible | Le coût marginal augmente linéairement avec le volume | Matériel bon marché, fonction unique |
Est-ce que ça vaut le coup : un cadre en cinq étapes pour évaluer un système de vision
Avec « ce qu'il regarde » et « à quel point c'est précis » établis, voici un cadre que vous pouvez appliquer directement — cinq étapes, dans l'ordre.
Étape un : définissez la liste des défauts. Notez chaque problème que vous voulez attraper — erreurs d'expédition, colis sortants endommagés, étiquettes manquantes — et attachez un coût à chaque raté. Combien coûte au total une erreur d'expédition (service client, retour, réexpédition, pénalités des marketplaces) ?
Étape deux : collectez des échantillons de terrain. Couvrez au moins un cycle d'activité complet — une semaine de pointe, par exemple. L'éclairage, le mix produits et la variété d'emballages doivent tous être représentatifs.
Étape trois : lancez une validation à petite échelle. Sur vos propres échantillons, mesurez le rappel (parmi les unités défectueuses, combien ont été attrapées) et la précision (parmi les unités signalées, combien étaient vraiment défectueuses). Ignorez les scores du jeu de démonstration du fournisseur ; regardez les scores sur vos échantillons. La précision compte particulièrement, pour la raison expliquée plus haut : les faux positifs multiplient.
Étape quatre : testez au temps de takt réel. Tournez au moins un poste complet à la vitesse de la ligne de production et confirmez que la fréquence d'images de la caméra et la latence de traitement de l'algorithme suivent le rythme de la bande. Beaucoup de preuves de concept ont l'air parfaites à la vitesse de laboratoire et commencent à perdre des images à vitesse réelle — et une image perdue est un raté.
Étape cinq : calculez le coût total de possession et le retour sur investissement. Matériel, intégration, étiquetage des échantillons, maintenance annuelle et réentraînement du modèle — contre les heures de contrôle manuel économisées et les coûts évités d'erreurs d'expédition et de dommages. Une méthode approximative : divisez l'investissement total par la valeur mensuelle des défauts interceptés (à partir des coûts de défauts de l'étape un) pour obtenir les mois de retour. Si cela dépasse 24 mois, réfléchissez bien — les algorithmes de vision itèrent vite, et la solution dans deux ans coûtera probablement un tiers de moins.
Côté tendance, les données pointent dans une direction. Reports and Data situe le marché de la vision industrielle dans la logistique et l'automatisation d'entrepôts à environ $2.5 billion en 2024, avec une projection à $6.5 billion en 2034 à un TCAC d'environ 9.8%. Dataintelo utilise une définition plus large de la « vision par ordinateur en entrepôt » et prévoit $5.8 billion en 2025, en croissance jusqu'à $22.4 billion en 2034. Les périmètres diffèrent, donc la fourchette est large — mais la direction concorde : les cinq à huit prochaines années sont la fenêtre pendant laquelle l'inspection visuelle pénètre des centres de distribution phares vers les entrepôts de taille moyenne. Trois forces la portent : les coûts de main-d'œuvre continuent d'augmenter, le coût aval des erreurs d'expédition et des dommages continue d'être amplifié par les règles des marketplaces, et les caméras plus le calcul en périphérie continuent de devenir moins chers. En juin 2026, Zebra a lancé aux États-Unis une solution d'entrepôt combinant inspection visuelle par IA et lecture de codes-barres en temps réel — quand les fournisseurs leaders productisent l'inspection visuelle, la technologie sort de l'ère du projet sur mesure.
Alors la question n'a peut-être jamais été « l'inspection visuelle est-elle fiable », mais plutôt « quelle partie de notre incertitude voulons-nous qu'elle absorbe ». Les machines excellent à exécuter sans relâche une norme définie ; elles sont mauvaises pour définir la norme elle-même — ce qui compte comme dommage, à quel point un étiquetage de travers est trop de travers. Ces jugements sont encore aujourd'hui du côté des humains, et ce sont les questions les plus difficiles auxquelles aucune caméra ne peut répondre pour vous.
Par Dr. Chen, Chercheur en chaîne d'approvisionnement
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.