Le dernier bastion manuel
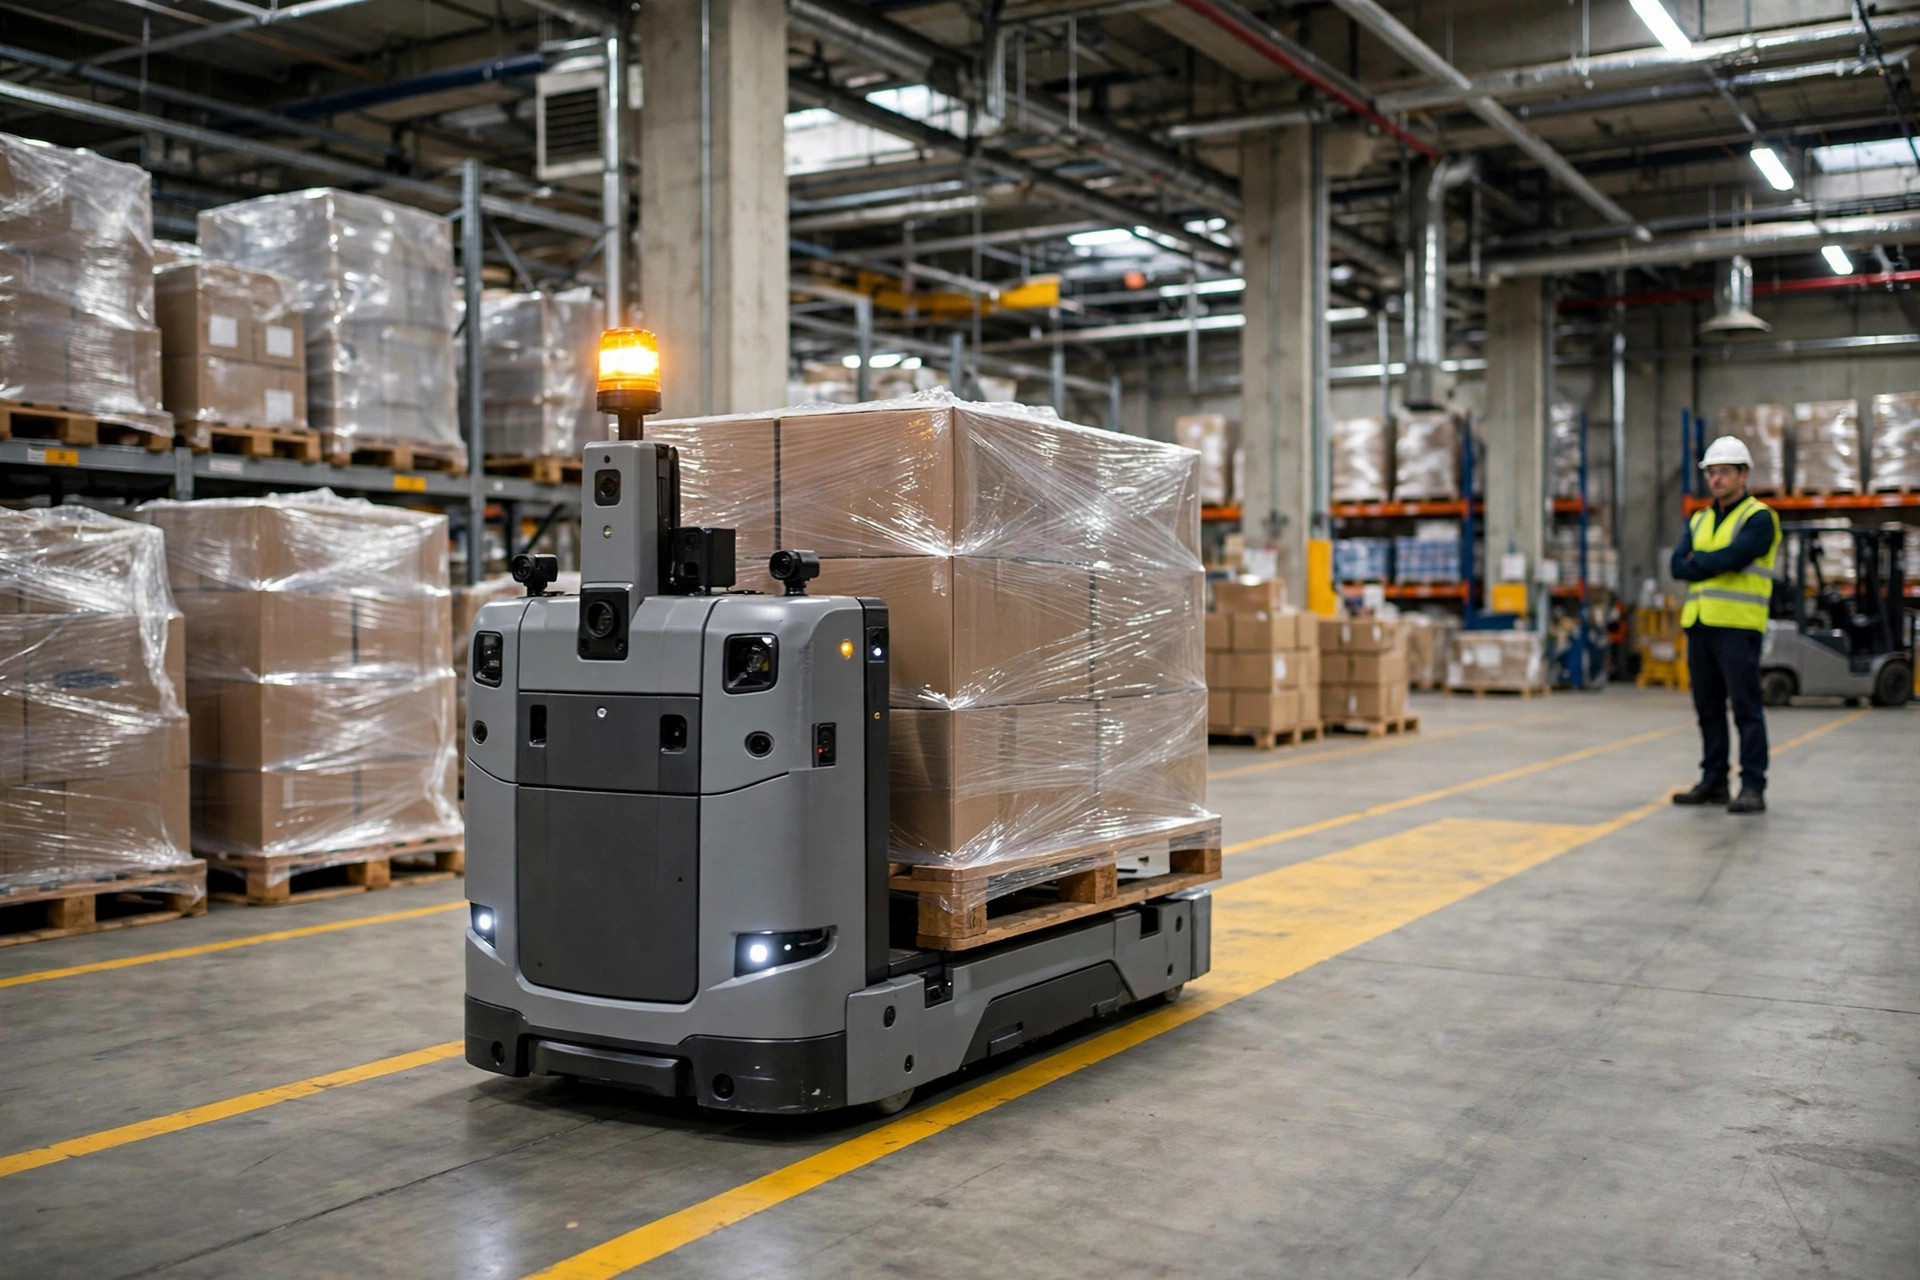
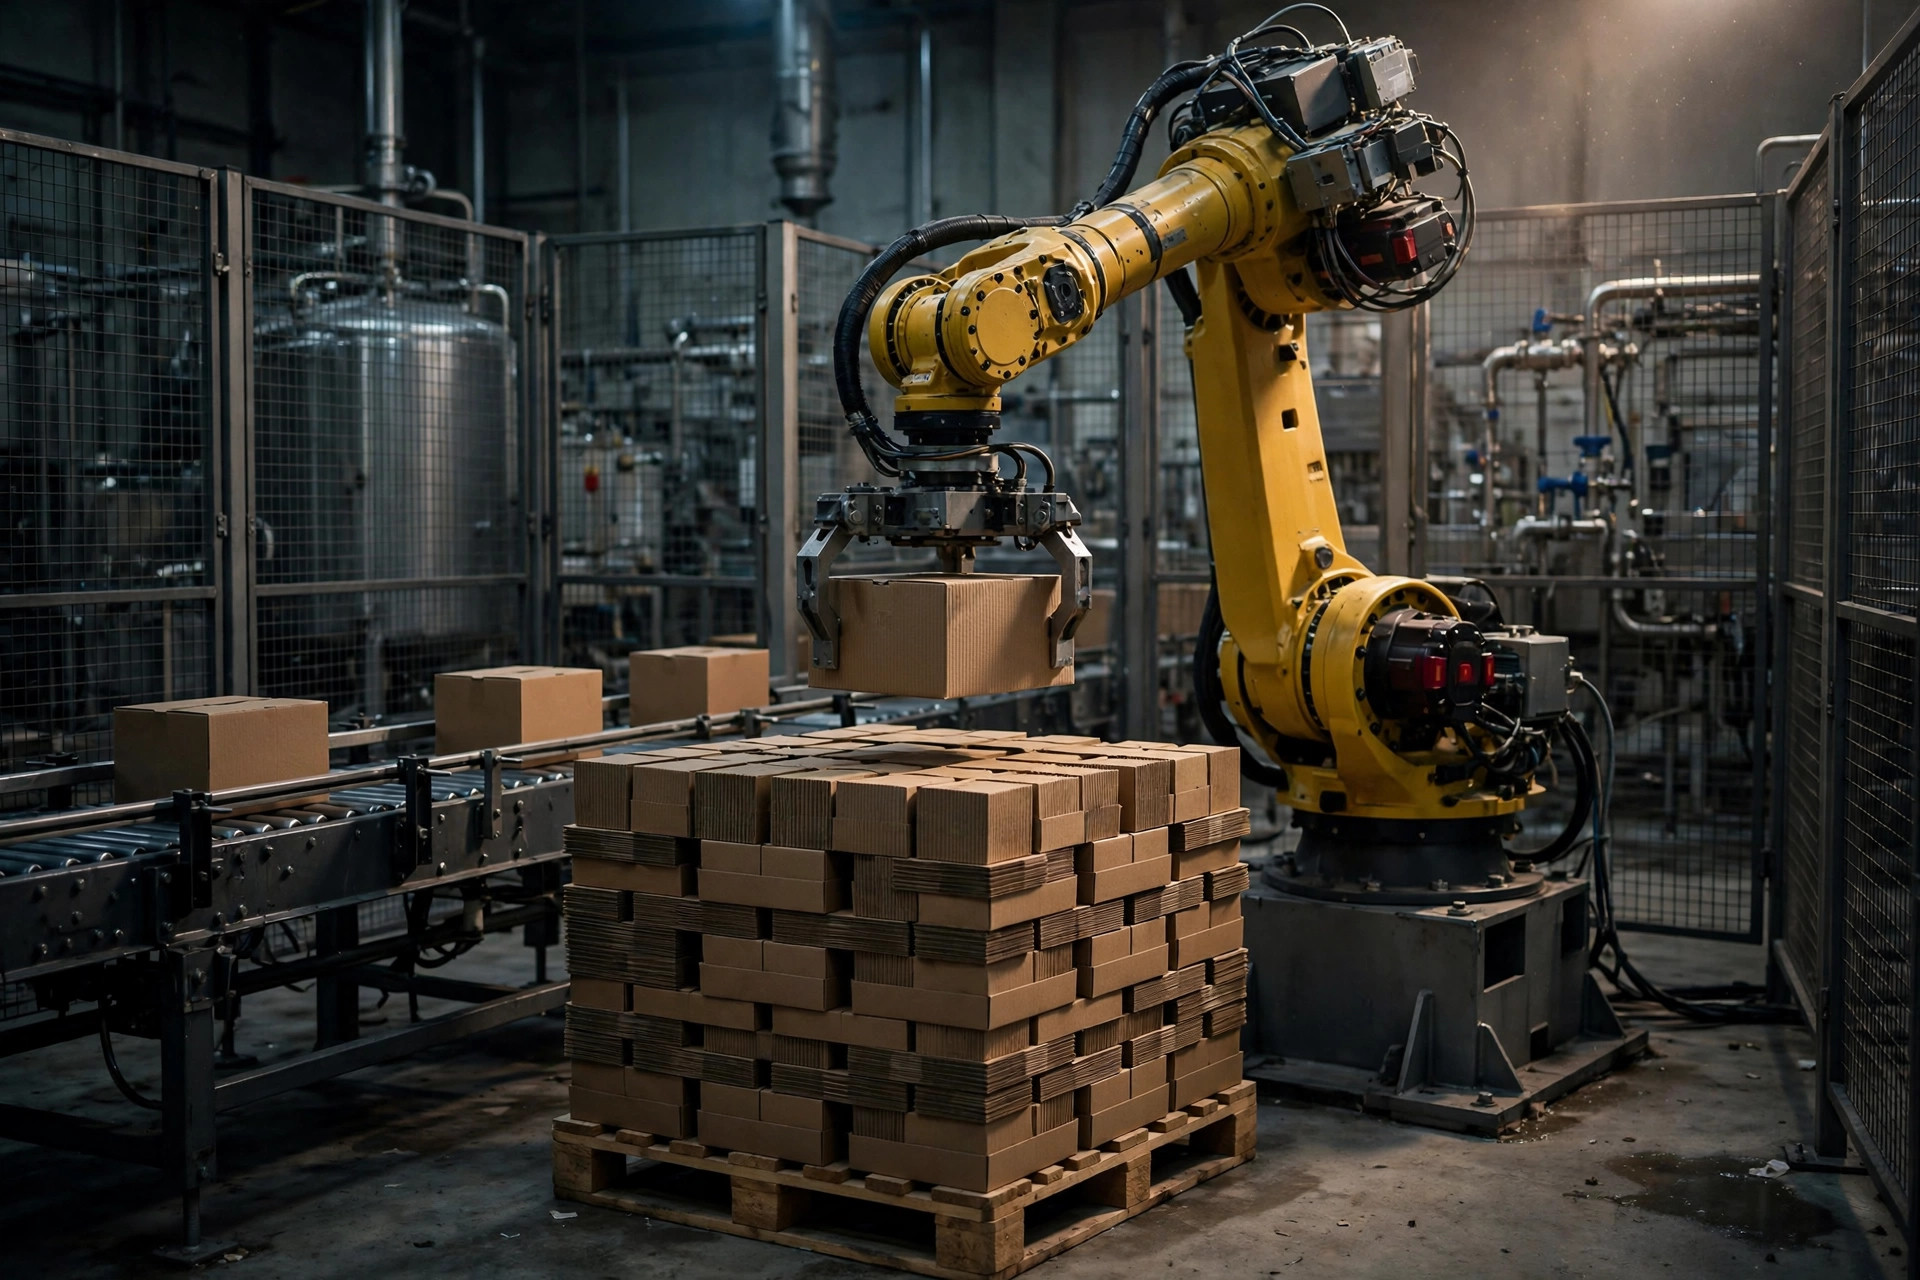
Dans beaucoup d'entrepôts, l'amont est déjà automatisé — convoyeurs, scannage, tri qui défilent — puis, en bout de ligne, deux ou trois opérateurs empilent encore les cartons à la main. La palettisation est « le dernier bastion manuel » : flexions et soulèvements répétés, des tonnes par jour, des lombalgies chroniques — et les jeunes ne veulent tout simplement pas le faire.
La palettisation robotisée existe pour prendre ce bastion : un robot fonctionnant 24/7, des palettes parfaitement uniformes, un taux de renversement proche de zéro. Mais beaucoup de robots de palettisation finissent par « ne pas s'intégrer », et la cause est presque toujours l'une des deux : un motif de palette mal réglé (la palette oscille) ou un préhenseur mal choisi (les cartons tombent).
1. Types de robots : articulé, portique ou collaboratif
| Type | Caractéristiques | Charge utile / vitesse | Idéal pour |
|---|---|---|---|
| Articulé (6/4 axes) | Flexible, empreinte compacte | 10–200 kg, vitesse moyenne-élevée | Multi-références, petits lots, motifs changeants |
| Palettiseur portique / cartésien | Simple, rigide | 50–500 kg, haute vitesse | Une/quelques références, gros volumes, lignes rapides |
| Robot collaboratif | Sans clôture, espace partagé | 5–20 kg, basse vitesse | Charges légères, espaces réduits, appoint flexible |
Trois premières questions : combien pèsent les caisses, combien par minute, combien de références ? Haute vitesse mono-référence (p. ex. une usine de boissons à 15+ caisses/min) → palettiseur portique, rapide et bon marché. Multi-références avec changements de motifs fréquents → robot articulé, il suffit de changer de programmes. Pas de place pour une clôture et caisses légères → robot collaboratif en appoint.
2. Motifs de palette : la stabilité bat la vitesse
Le motif de palette est l'âme de la palettisation. Un bon algorithme satisfait quatre objectifs à la fois :
- Stabilité : couches entrelacées avec joints décalés, gravité centrée — comme de la maçonnerie ; les joints décalés sont la règle n° 1 contre le renversement ;
- Utilisation du cube : 90 %+ d'utilisation de la surface de la palette — ne pas gaspiller la surface ;
- Étiquettes vers l'extérieur : codes-barres/marques d'expédition tournés vers l'extérieur pour le scannage au quai, fini le ré-empilage ;
- Calculabilité : l'algorithme génère automatiquement des motifs à partir des dimensions de la caisse et de la palette — une nouvelle taille de caisse obtient son motif en 10 minutes.
Motifs courants :
- Entrelacé (appareillage de briques) : chaque couche pivotée de 90° ou décalée d'une demi-caisse — le plus stable, le choix par défaut ;
- Colonne : couches parfaitement alignées — rapide à construire mais instable ; réservé aux caisses légères avec renfort de film étirable ;
- Hybride : couches de base entrelacées, couches supérieures flexibles pour l'espace restant — équilibre entre utilisation et stabilité.
Une métrique dure : sur une palette terminée de 1.8 m, poussez à la main les cartons de la couche supérieure — plus de 5 cm de glissement signifie que le motif ou la précision de pose doit être réglé.
3. Choix du préhenseur : pince, ventouse, fourches ou berceau
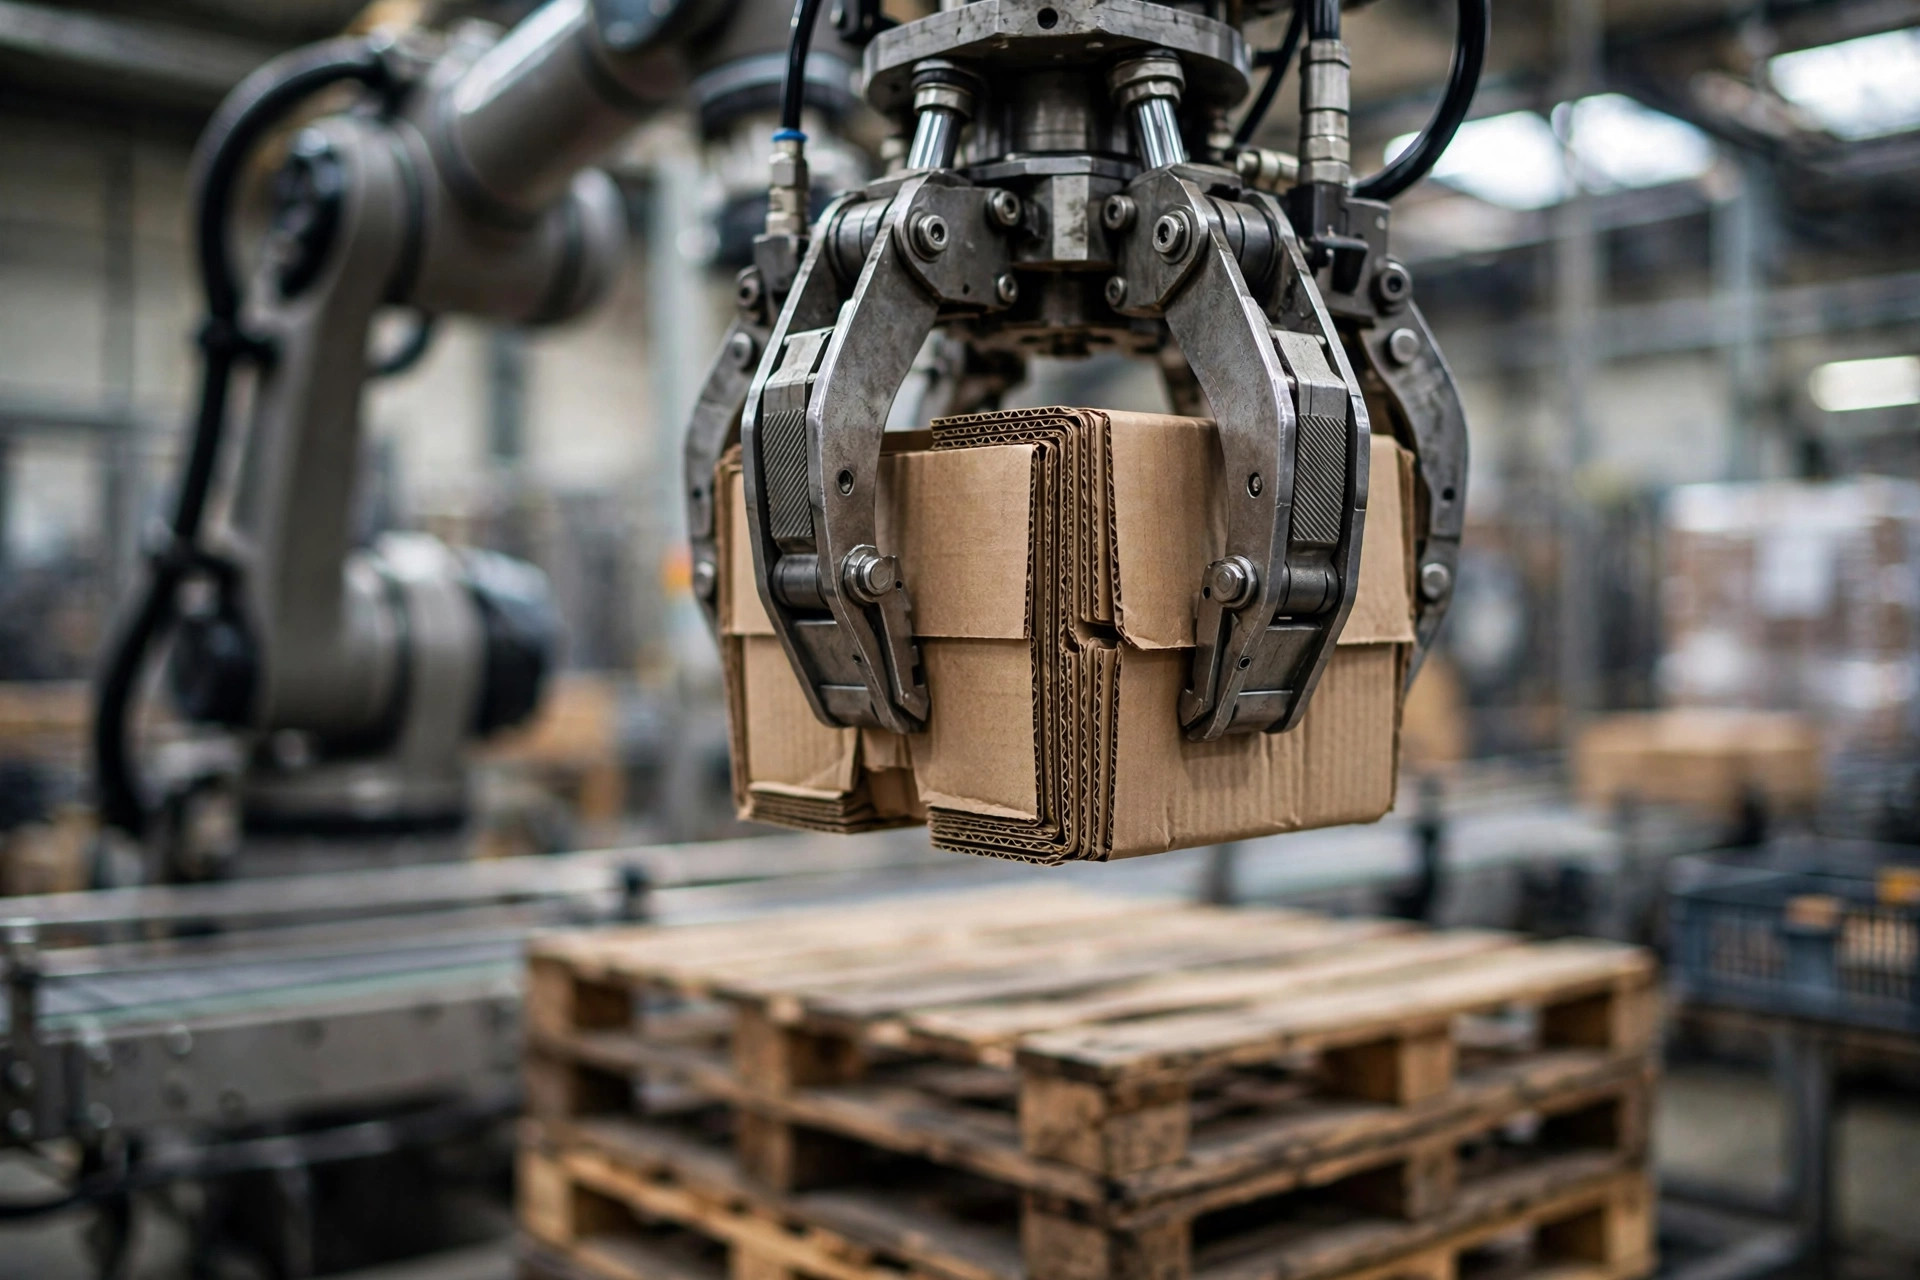
Le préhenseur est le seul contact du robot avec le carton. Le rater, et le meilleur algorithme ne vaut rien :
- Pince/serrage : des plaques latérales enserrent le carton. Le plus universel — bon pour les caisses standard en carton ondulé, préhension par friction. La force de serrage doit être réglable : trop forte, ça écrase ; trop faible, ça lâche.
- Ventouse : des ventouses supérieures aspirent le carton. Idéal pour les dessus plats bien scellés, et rapide. Mais les plis du ruban adhésif ou les trous d'aération en surface tuent l'aspiration.
- Fourches/prise par dessous : des dents soutiennent par en dessous. Le mieux pour les caisses lourdes et les emballages souples (sacs de riz, aliments pour animaux) — aucun risque de déformation.
- Combiné : pince + ventouse, enserrement + soutien — pour les caisses mixtes et le multi-références. Plus cher, mais le plus flexible.
Mantra de sélection : regardez d'abord le carton, puis le préhenseur. Apportez au fournisseur vos caisses les plus lourdes, les plus légères, les plus grandes, les plus petites et les plus souples pour des essais en direct ; filmez et écrivez les résultats dans le contrat — le « ça gère tout » verbal ne compte pas.
4. Calcul du temps de cycle : n'achetez pas un goulot d'étranglement
Le takt du robot doit suivre la ligne. Formule simple :
Cadence requise (caisses/min) = débit de pointe de la ligne (caisses/min) × 1,2 (facteur de marge)
Exemple : une ligne culminant à 10 caisses/min a besoin d'un robot calibré à 12+. Un cycle complet de prise-dépose = aller en position de prise → saisir → transférer → poser → retour. Les robots articulés cyclent typiquement en 8–12 s, les machines portique en 5–8 s — mais ce sont des chiffres idéaux à vide ; avec le positionnement par vision, le calcul du motif et la gestion des exceptions, dégradez à 80 %.
La conception à double poste est l'accélérateur clé : pendant que le robot construit la palette A, un chariot élévateur retire la palette B pleine et en place une vide — aucun arrêt pour l'échange de palette. Les configurations à poste unique perdent 1–2 minutes par échange — des centaines de caisses par jour.
5. Intégration avec les lignes et le WMS : pas d'îlots
Un robot de palettisation doit dialoguer avec la ligne amont et le WMS aval :
- Amont : signaux d'entrée du convoyeur et identification des caisses (scan ou vision) ; le robot change automatiquement de programme de motif ;
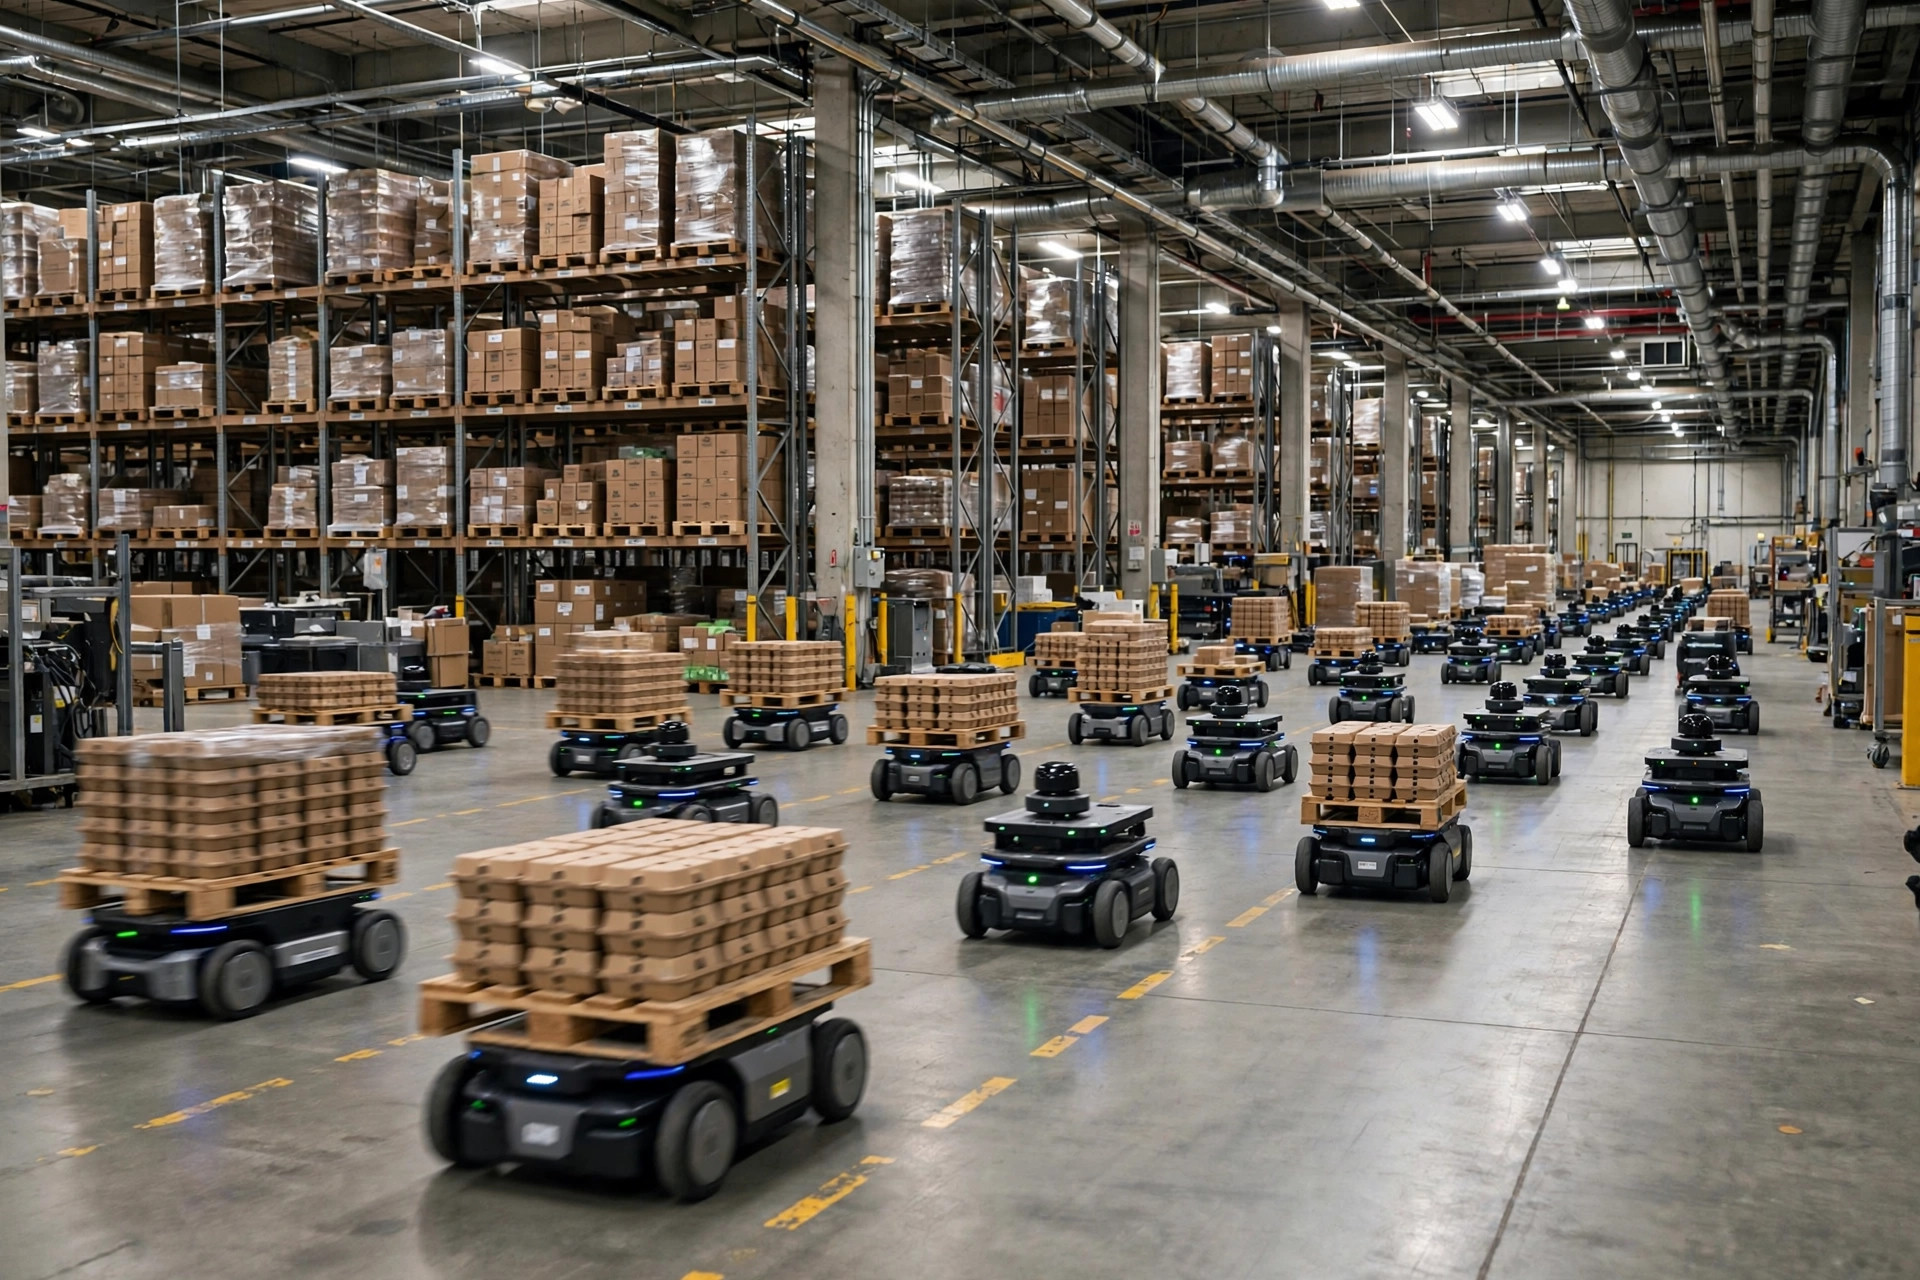
- Aval : à l'achèvement de la palette, le WMS génère automatiquement l'étiquette de la palette (SKU, quantité, lot, motif), l'imprime et l'applique, et un chariot élévateur/AGV collecte selon l'instruction d'expédition ;
- Exceptions : les caisses entrantes de travers, vides ou endommagées sont rejetées par vision ou alarmées — ne laissez pas le robot saisir un carton écrasé.
| Point d'intégration | Signal / données | Gestion des exceptions |
|---|---|---|
| Convoyeur → robot | Signal en position, code caisse | Rejet caisse de travers, alarme caisse vide |
| Robot → WMS | Palette terminée, nombre de couches | Pause sur anomalie de motif |
| WMS → impression et application | Données d'étiquette de palette | Réimpression d'étiquette manquante |
| WMS → chariot élévateur/AGV | Tâche de transport | File d'attente palette pleine |
Étude de cas : modernisation de la ligne de palettisation dans une usine de boissons
Contexte : une usine de boissons dans l'est de la Chine — ligne de 12 000 bouteilles/heure, soit 12 caisses/min. Auparavant, 6 personnes palettisaient à la main sur deux équipes ; les motifs dépendaient du savoir-faire, avec 3–5 palettes renversées par mois ; recruter en haute saison était impossible.
Solution : 2 robots articulés à quatre axes + magasins à palettes à double poste, préhenseurs à pince avec contrôle de force réglable, positionnement des caisses guidé par vision, changement automatique de motif piloté par le WMS (3 tailles de caisses) ; étiquetage automatique à l'achèvement avec appel d'AGV.
Résultats : 14 caisses/min par robot — la ligne ne manque jamais ; effectif passé de 12 à 2 (inspection) ; palettes renversées : zéro ; investissement du projet ~250 K$ y compris l'intégration AGV, ~165 K$/an d'économies de main-d'œuvre — retour sur investissement en 18 mois.
Pièges
- La résistance du carton d'abord : un robot empilant 5 couches jusqu'à 1.8 m impose bien plus de charge aux cartons du bas que l'empilage manuel. Si la résistance à la compression sur chant est insuffisante, le meilleur motif s'effondre quand même. Testez le carton avant d'acheter le robot.
- Cohérence des entrées : des dimensions de caisse variant de plus de 1 cm mettent en échec même le meilleur algorithme. Exigez la stabilité dimensionnelle du formage/scellage amont.
- Ne lésinez pas sur les clôtures de sécurité : les robots articulés ont besoin de clôtures + portails de sécurité + arrêts d'urgence dans leur enveloppe de mouvement (robots collaboratifs exceptés). L'argent économisé sur les clôtures ne couvrira pas une blessure.
- Capitalisez vos motifs : avant qu'une nouvelle taille de caisse passe en production, générez son motif en simulation et testez-le physiquement — ne faites pas attendre la ligne pendant que vous réglez les programmes.
À retenir
Le choix de la palettisation robotisée en deux mantras : les motifs, c'est la « stabilité » ; les préhenseurs, c'est « le carton ». Des motifs stables mettent fin aux palettes renversées ; le bon préhenseur met fin aux cartons lâchés. Ajoutez un calcul de takt correct et une intégration système solide, et un robot remplace 4–6 personnes avec un retour sur investissement en deux ans — le coup d'automatisation le plus mature en bout de ligne d'emballage. Mais souvenez-vous : les robots ne réparent ni les mauvais cartons ni les entrées chaotiques — la qualité amont est le fondement sur lequel repose l'automatisation de la palettisation.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.