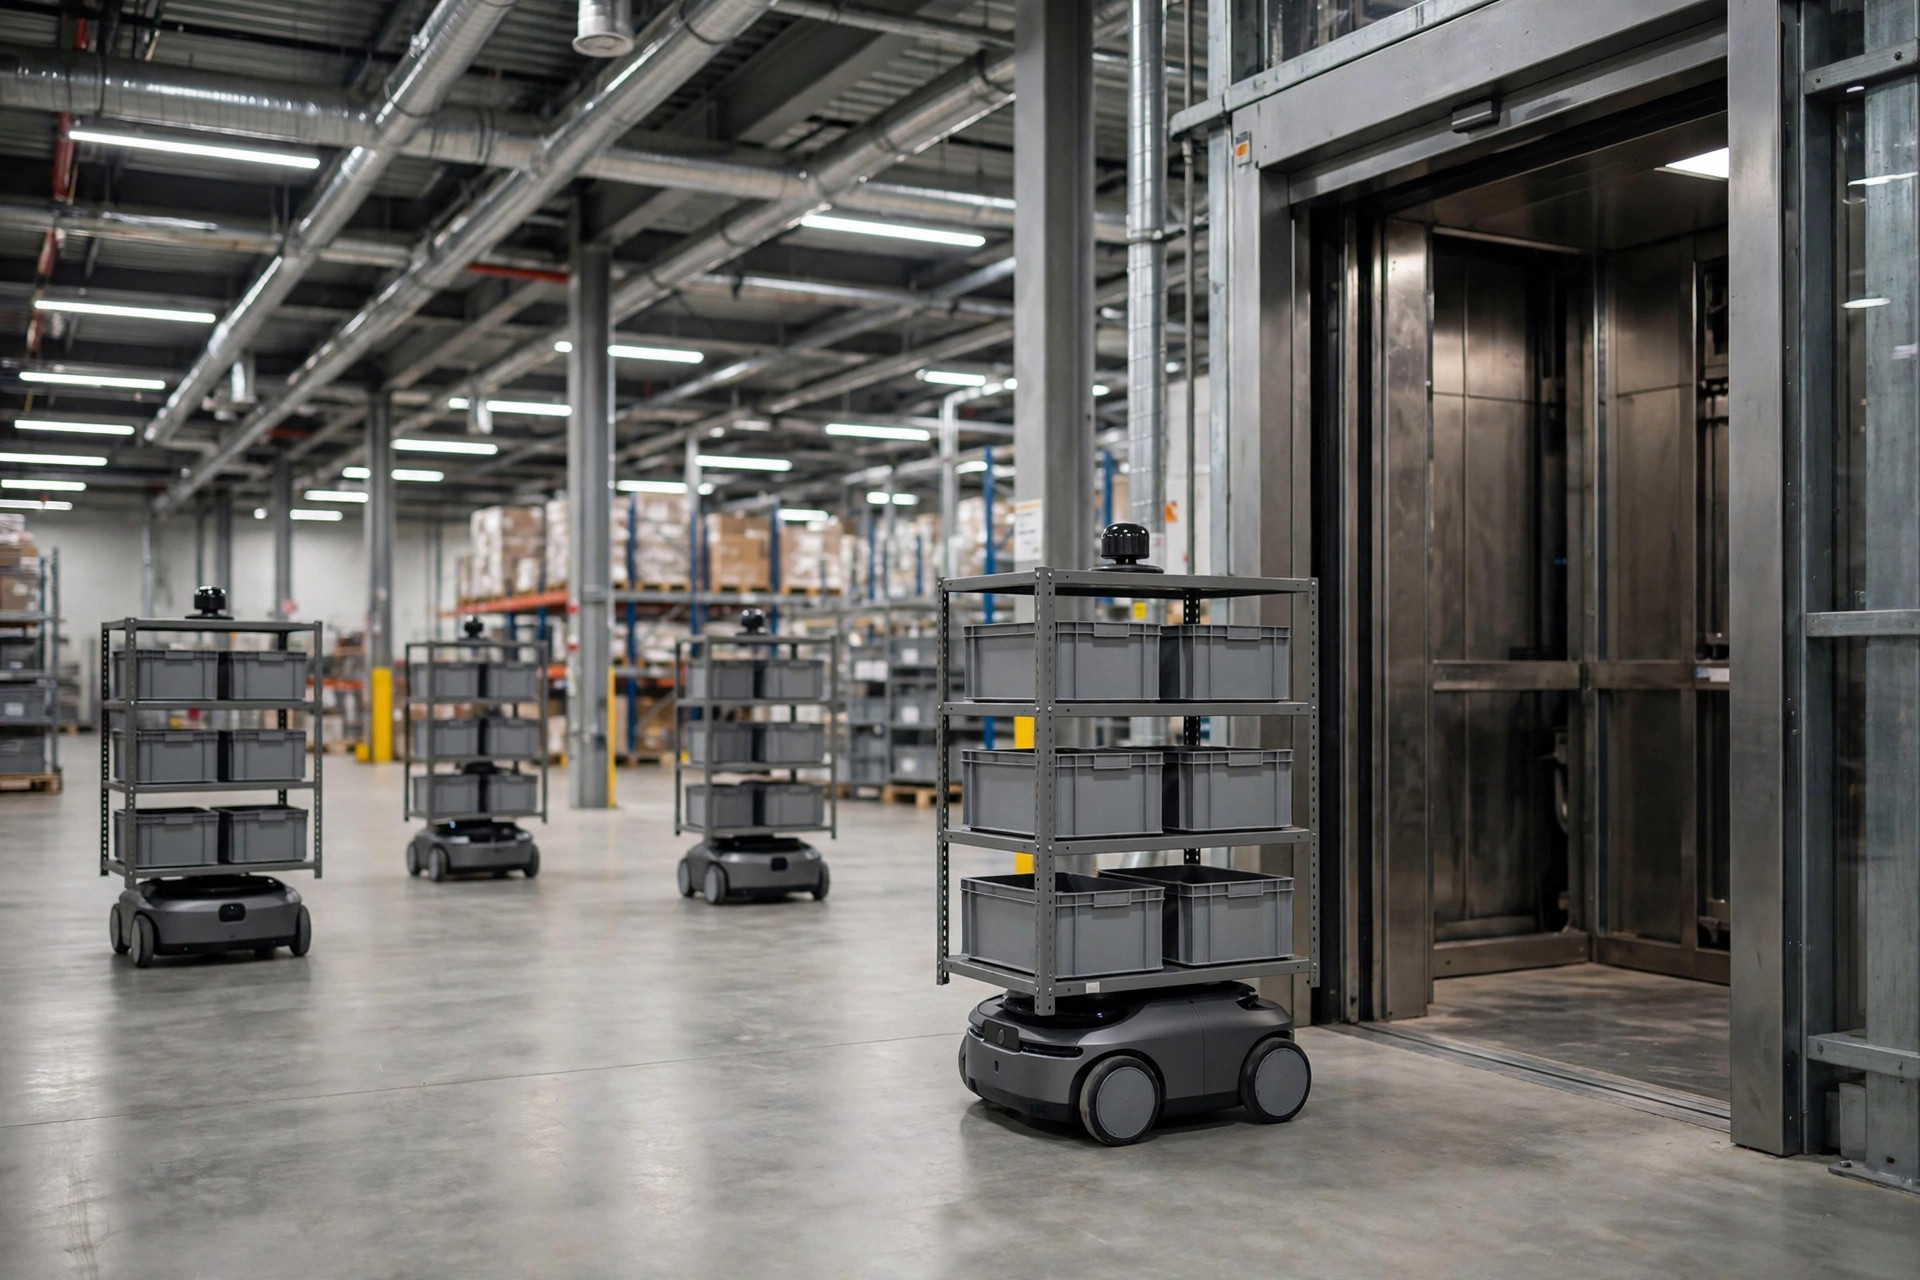
L'expédition inter-étages est là où les projets RCS vont mourir. Une flotte qui roule parfaitement sur un seul étage commence à rater les ascenseurs, à dépasser ses délais et à bloquer les tâches dès qu'on ajoute un deuxième niveau. Les véhicules sont rarement le problème : les AMR ne peuvent pas monter les escaliers, ils dépendent donc des ascenseurs, et un ascenseur est une ressource partagée pour tout le bâtiment. Votre RCS contrôle les robots. Il ne contrôle pas le tempérament de l'ascenseur.
Décomposer un trajet d'ascenseur
Un déplacement inter-étages, c'est en réalité cinq phases : appel, attente, entrée, trajet, sortie. Chaque phase peut se bloquer. L'ascenseur n'a jamais répondu à l'appel parce que les protocoles ne correspondaient pas. La cabine est arrivée mais les portes ne se sont jamais ouvertes parce qu'un signal d'état a été perdu. Le robot est entré mais les portes ne se sont pas refermées à cause d'une obstruction. Il est bien monté, puis n'a pas pu sortir parce que sa localisation avait dérivé.
L'idée clé : un robot ne doit jamais deviner l'état de l'ascenseur. Le contrôleur de l'ascenseur est la seule source de vérité, et le RCS doit tout piloter à partir de sa machine à états : position de la cabine, état des portes, poids de charge, sens de déplacement. Les quatre signaux, sans exception. Estimer l'un d'eux, ou le déduire d'un délai dépassé, c'est planter une mine.
L'industrie dispose déjà de cadres pour cette poignée de main, alors ne réinventez pas la couche protocole à partir de rien. Dans l'écosystème ROS2, RMF (le Robot Middleware Framework) définit un jeu complet de messages d'intégration d'ascenseur : le gestionnaire de flotte et le contrôleur d'ascenseur négocient via des poignées de main d'états standardisées, et le robot se contente d'exécuter. Les directives techniques de l'IMDA de Singapour pour les AMR dans les bâtiments commerciaux inscrivent également l'échange de données robot-ascenseur-porte dans la spécification. Côté équipement, l'allemand Lödige Industries vend un module d'automatisation d'ascenseur qui permet aux AGV et aux AMR de parler directement aux monte-charges comme les gammes Olympus et Sherpa, avec des chiffres publiés allant jusqu'à la classe des 20 tonnes métriques. Vérifiez ce que votre fournisseur d'ascenseur et votre middleware supportent déjà avant de construire quoi que ce soit de personnalisé.
Qui a le droit d'appeler l'ascenseur
La première bifurcation : qui émet l'appel ? Deux architectures existent.
Connexion directe véhicule-ascenseur : le robot arrive au palier et appelle lui-même l'ascenseur. Simple — et adapté uniquement à une démo d'un ou deux robots. À l'échelle, N robots appellent en même temps, l'ascenseur est tiraillé dans tous les sens, tout le monde se bat pour la cabine et personne ne bouge.
Appel centralisé du RCS : chaque demande inter-étages est d'abord acheminée vers le RCS, qui émet un flux unique de commandes vers l'ascenseur puis répartit chaque robot — quelle cabine, quel étage. C'est la bonne réponse pour les vraies flottes, mais cela signifie que le RCS doit posséder la file d'attente. Trois règles de file que j'exige :
Covoiturage par direction. Regroupez dans une cabine les robots qui vont dans le même sens. Le coût d'un aller-retour d'ascenseur est fixe ; chaque robot supplémentaire dans la cabine est du gain pur.
Priorité sans famine. Les ordres inter-étages urgents peuvent doubler la file, mais plafonnez l'attente — une tâche ordinaire attend au plus N tours, puis est forcée. Ne laissez pas les tâches de faible priorité attendre au palier jusqu'à la fin des temps.
Éviction sur délai dépassé. Si un robot squatte une cabine au-delà de son budget de temps — disons que la manœuvre d'entrée n'est pas terminée après plusieurs minutes — le RCS l'expulse de l'affectation de cabine en cours et le remet en file. L'ascenseur est une ressource rare ; aucun robot n'a le droit de squatter.
Ma décision : l'autorité de planification des déplacements inter-étages doit appartenir au RCS. Les véhicules ne conservent que le rapport d'état — je suis arrivé, je suis entré, je suis sorti. Séparez les responsabilités, sinon vous ne démêlerez jamais une panne.
Quand l'ascenseur tombe en panne, le système ne doit pas
Les ascenseurs sont des machines ; ils tombent en panne. Le plus souvent, ils tombent en panne à moitié : une porte est défectueuse, les boutons d'un étage sont morts, la cabine fait des arrêts d'urgence occasionnels. Écrivez le plan de dégradation en trois niveaux, à l'avance.
Niveau un, panne d'une seule cabine : le RCS réaffecte automatiquement les tâches aux cabines en service, file inchangée. Cela exige au moins deux ascenseurs utilisables par des robots sur site — un ascenseur plus une activité inter-étages égale un point de défaillance unique. Signalez-le au lancement du projet.
Niveau deux, tous les ascenseurs en panne : suspendez toutes les tâches inter-étages, passez le RCS en mode mono-étage et maintenez le travail du même étage ; déplacez les marchandises inter-étages par transfert manuel (chariot élévateur ou transpalette via l'itinéraire de fret ou la cage d'escalier). Le système ralentit mais ne s'arrête jamais.
Niveau trois, perte de communication : si le RCS n'entend plus le battement de cœur du contrôleur d'ascenseur, chaque véhicule reste à son point d'attente désigné. Aucune entrée aveugle dans la cabine. C'est une ligne rouge de sécurité — on ne sait jamais si la cabine est réellement derrière ces portes.
Soyons honnêtes sur le compromis : un plan de dégradation échange l'efficacité contre la sécurité. Écrivez-le dans le SLA et alignez-vous avec le client à l'avance sur ce que vous garantissez quand les ascenseurs sont totalement hors service. Le pire résultat, c'est de n'en jamais discuter, puis de se rejeter la faute quand cela arrive.
Tarifer équitablement les tâches inter-étages
Une tâche inter-étages est intrinsèquement plus coûteuse qu'une tâche sur le même étage : elle consomme un aller-retour d'ascenseur plus le temps d'attente aux deux bouts. Trois règles pour fixer la priorité :
Pondérer par l'urgence de la commande. Les tâches de sortie qui courent contre l'heure limite d'un transporteur voient leur poids inter-étages augmenté.
Chiffrer le trajet d'ascenseur. Convertissez un aller-retour d'ascenseur en coût de tâche, et laissez le RCS préférer les cabines pleines et minimiser les trajets à vide lors de la planification.
Séparer le pool de pondération. Ne classez pas les tâches inter-étages dans le même pool de priorité que les tâches ordinaires — donnez-leur leur propre niveau de pondération, sinon le flot de travail du même étage les enterrera.
En une phrase : l'ascenseur est la ressource partagée la plus chère du bâtiment, et toute la stratégie de planification se résume à moins de trajets à vide et aucun robot laissé à l'arrêt.
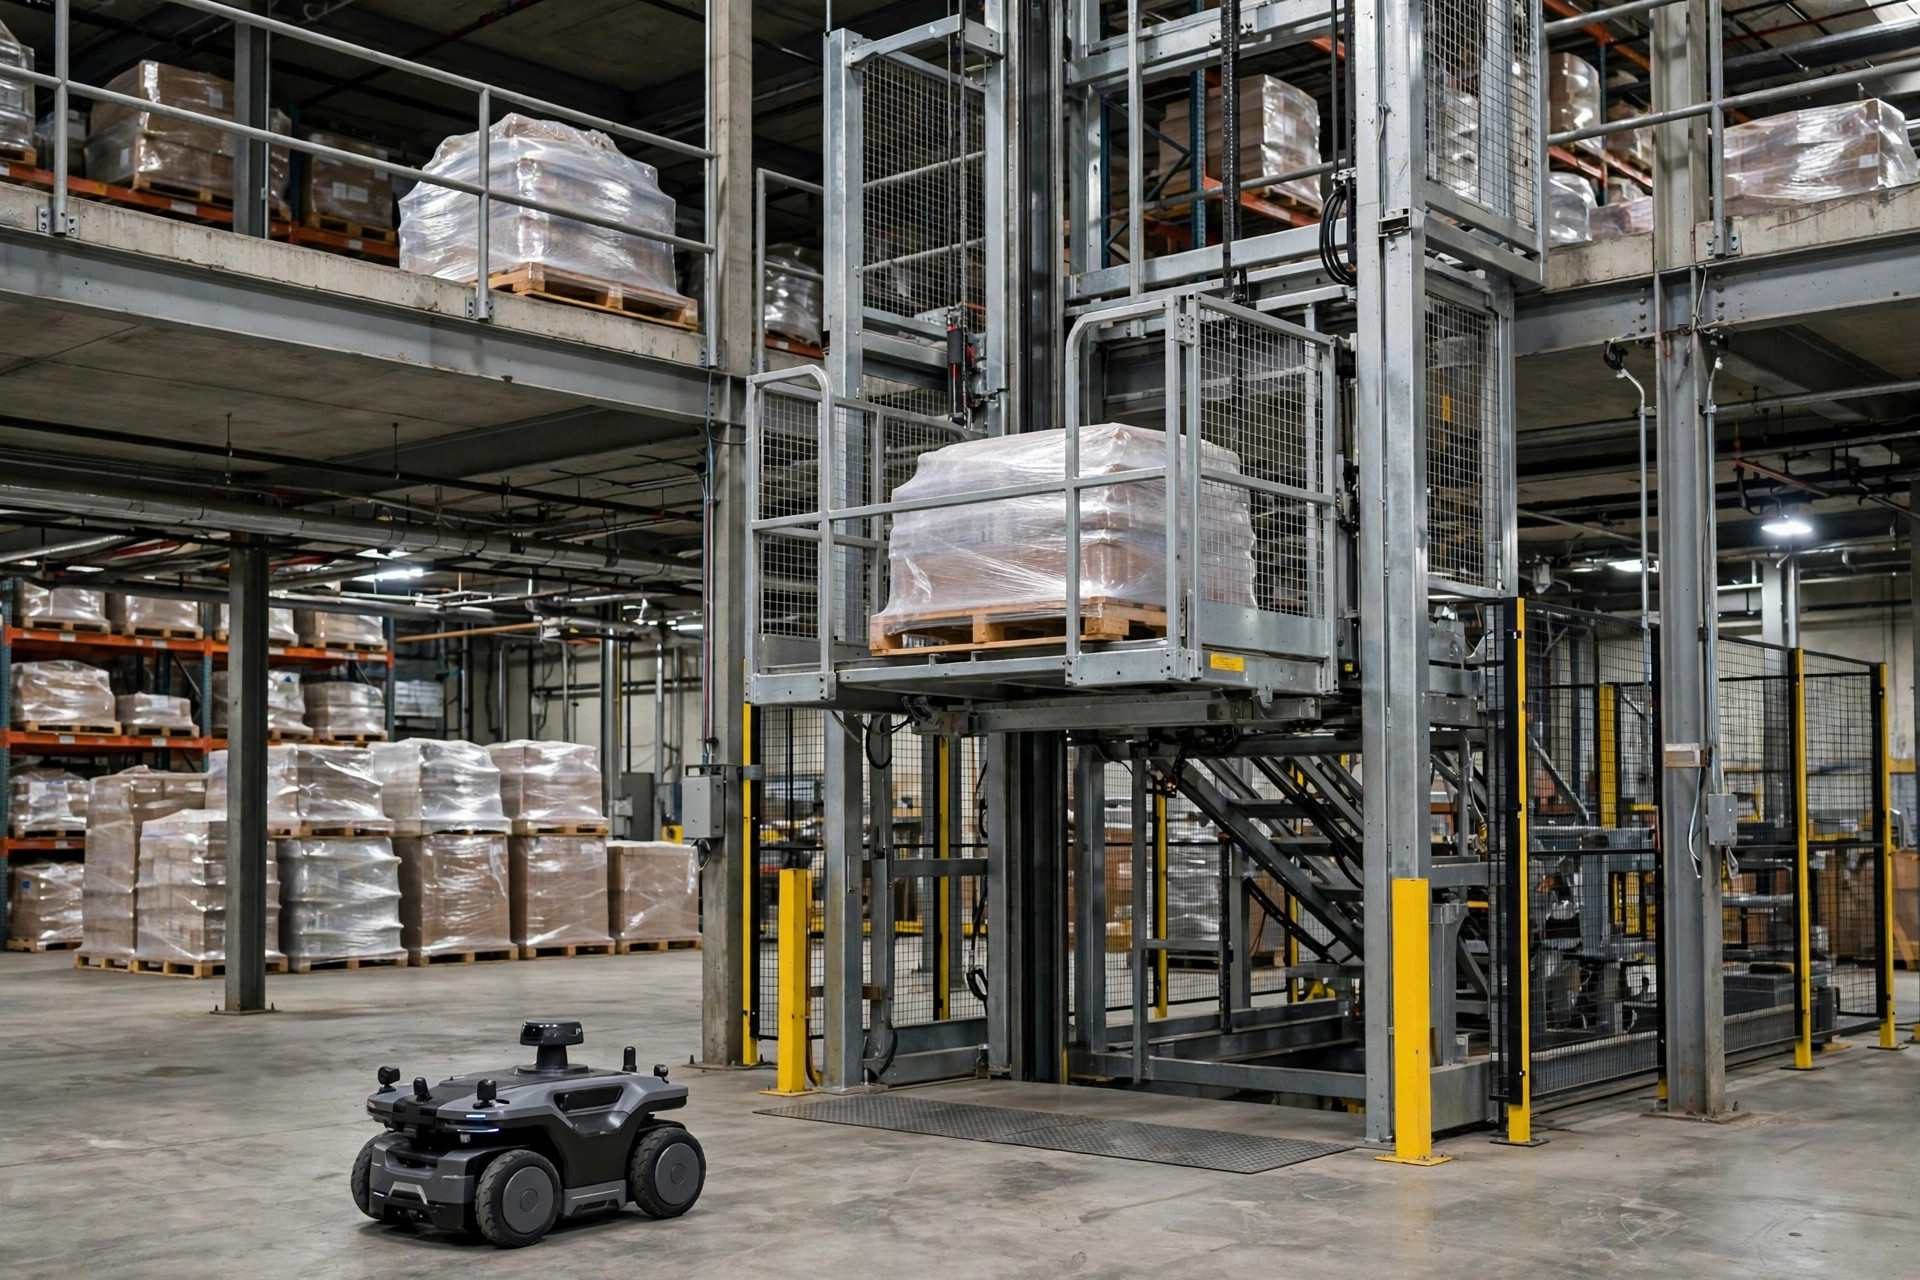
Les pièges à épingler au mur : ne laissez jamais les robots appeler eux-mêmes l'ascenseur dans une flotte multi-robots — c'est là que le chaos commence. Vérifiez la charge : véhicule plus cargaison doivent rester sous la capacité nominale de l'ascenseur, pas un kilogramme au-dessus — un point de sécurité, pas d'efficacité. Câblez l'asservissement de l'alarme incendie : quand l'alarme se déclenche, les ascenseurs sont mis hors service, et le RCS doit recevoir le signal et geler immédiatement toutes les tâches inter-étages. Faites d'abord l'intégration du protocole, puis parlez taille de flotte — un contrôleur connecté et une machine à états fluide avant d'ajouter des véhicules. Faites l'inverse et chaque robot ajouté est une autre mine. Et si vous pouvez vous le permettre, un ascenseur dédié aux robots est la vie la plus simple ; au minimum, sécurisez l'autorité de répartition aux heures de pointe.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.