
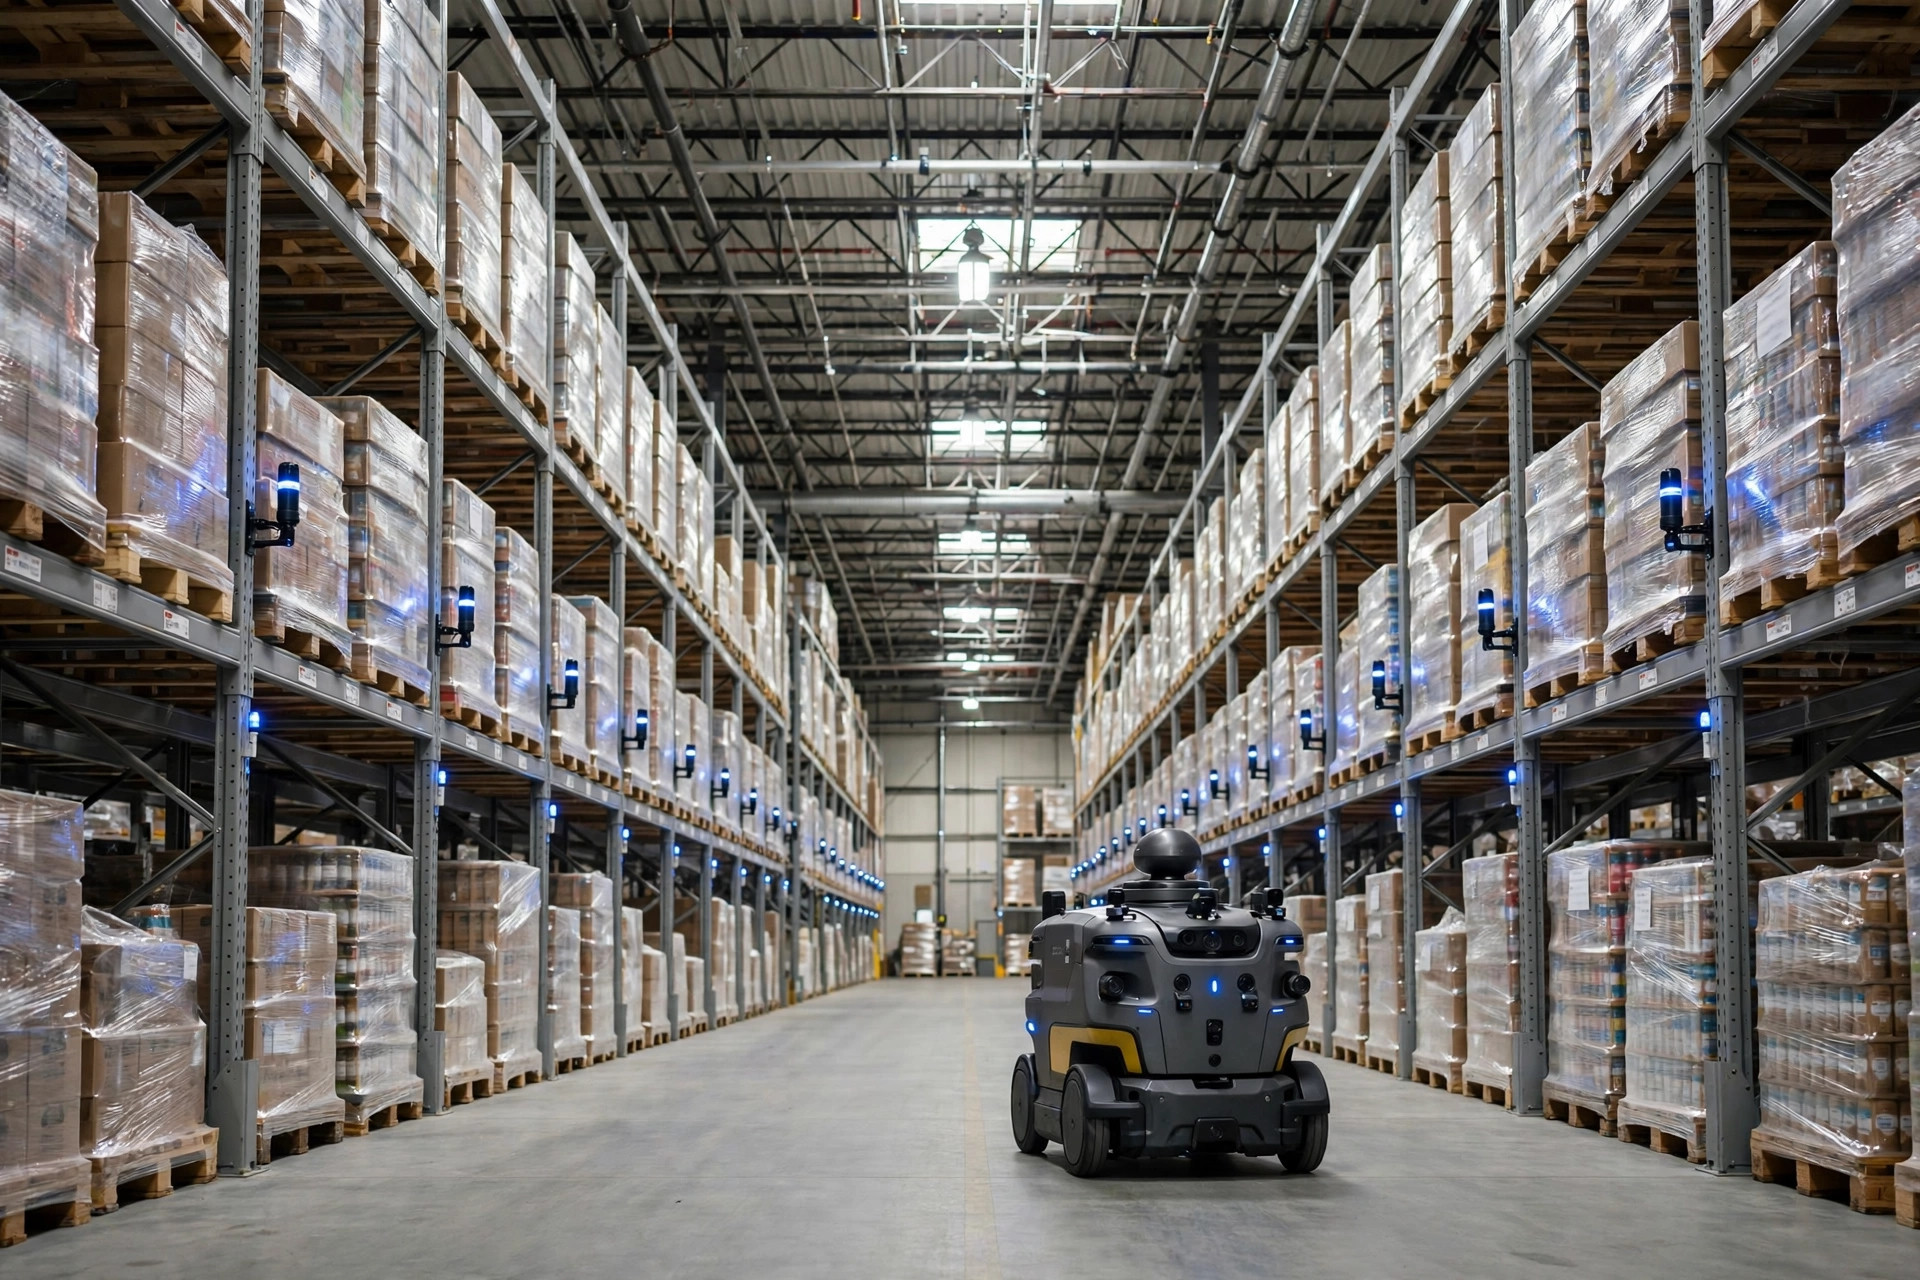
Mon verdict d'emblée : quatre-vingt-dix pour cent des cas d'usage de positionnement en entrepôt n'ont pas besoin d'une précision centimétrique. Un suivi sub-métrique stable et fiable bat la précision brute à tous les coups. UWB, les caméras et le LiDAR cassent chacun à leur manière en intérieur. Les fusionner comble réellement les lacunes, mais la fusion est coûteuse, compliquée et avide de maintenance. Seuls certains scénarios rentabilisent l'investissement. Pour la plupart des entrepôts, c'est du surdimensionnement. Je commence par là parce que j'ai vu trop d'argent mourir de « surplus de précision ».
Le besoin sous-jacent est réel. Les chariots élévateurs partageant les allées avec les piétons ont besoin d'alertes de collision. Les flottes d'AMR ont besoin d'une répartition à la précision de l'emplacement. Les données de déplacement des préparateurs alimentent l'optimisation des tournées. Tout cela doit répondre à « qui est où dans ce bâtiment ». Le GPS meurt en intérieur, d'où toute l'industrie du positionnement intérieur. Mais avant de choisir une technologie, posez-vous une question : ai-je besoin de savoir « à peu près quelle zone », ou « précisément à quelques dizaines de centimètres » ? Ces deux exigences diffèrent en coût d'un ordre de grandeur.
Où chaque approche mono-capteur casse
UWB a été la plus médiatisée ces dernières années. Le principe est simple : des ancres montées sur les plafonds et les murs, des tags sur les chariots ou les personnes, la distance calculée par temps de vol de l'onde radio, une précision véritablement de l'ordre du décimètre. Le diable est dans les détails. Premièrement, le racking métallique est l'ennemi naturel d'UWB : les signaux radio rebondissent entre les rayonnages, et le multi-trajet dévore une bonne partie de la précision du labo. Les chiffres du labo et les chiffres de l'entrepôt sont deux choses différentes. Deuxièmement, les ancres doivent être denses, couvrir un grand bâtiment est un vrai travail d'ingénierie, et chaque changement d'implantation des rayonnages impose de relever les positions des ancres. Troisièmement, les tags doivent être chargés : gérer la charge, la distribution et la perte de centaines de tags est un métier à part entière. J'ai vu un projet où le positionnement fonctionnait bien et où tout s'est quand même effondré sur « on ne retrouve pas les tags ».
Les approches basées sur la vision (caméras plus SLAM visuel) sont bon marché : l'entrepôt a déjà des caméras, donc le coût matériel est proche de zéro. Mais la faiblesse est franche : changez l'éclairage et ça dérive. Équipe de jour contre équipe de nuit, une rangée de néons morts, un phare de chariot braqué sur l'objectif : la précision oscille avec. Les rayonnages bouchent la vue, les palettes s'empilent et les points caractéristiques disparaissent. Et une chose que les vendeurs mentionnent rarement : des caméras qui filment les opérateurs déclenchent leur propre chantier de conformité à la vie privée. Dans les entrepôts américains aux syndicats forts, cela seul peut tuer un projet.
Le LiDAR, la voie prise par la plupart des AMR avec SLAM embarqué, est précis et insensible à la lumière, mais coûteux et fragile dans les environnements dynamiques. Un entrepôt n'est pas statique : des chariots qui se croisent en permanence, des positions de palettes qui changent quotidiennement, une zone de préparation temporaire qui apparaît en haute saison. Les cartes deviennent obsolètes tous les quelques jours et doivent être reconstruites. Dans un centre de distribution de 120 000 pieds carrés près de Chicago, le premier travail de la flotte d'AMR chaque matin était de re-scanner la carte : en haute saison, cette routine dévorait une demi-heure de capacité.
Le problème commun : chaque capteur a une zone de confort, et les entrepôts sont inconfortables partout.
Comment la fusion comble réellement les lacunes
La fusion en une phrase : laisser chaque capteur faire ce qu'il fait le mieux, et les laisser se couvrir mutuellement. UWB fournit la coordonnée absolue : « je suis à cet endroit dans ce bâtiment ». La vision ou les centrales inertielles fournissent le mouvement relatif : « je viens de me déplacer de tant dans cette direction ». Le LiDAR fournit la géométrie locale : « voici à quoi ressemblent les obstacles autour de moi ». Les algorithmes de filtrage cousent les flux ensemble pour que, quand l'un dérive, les autres le ramènent.
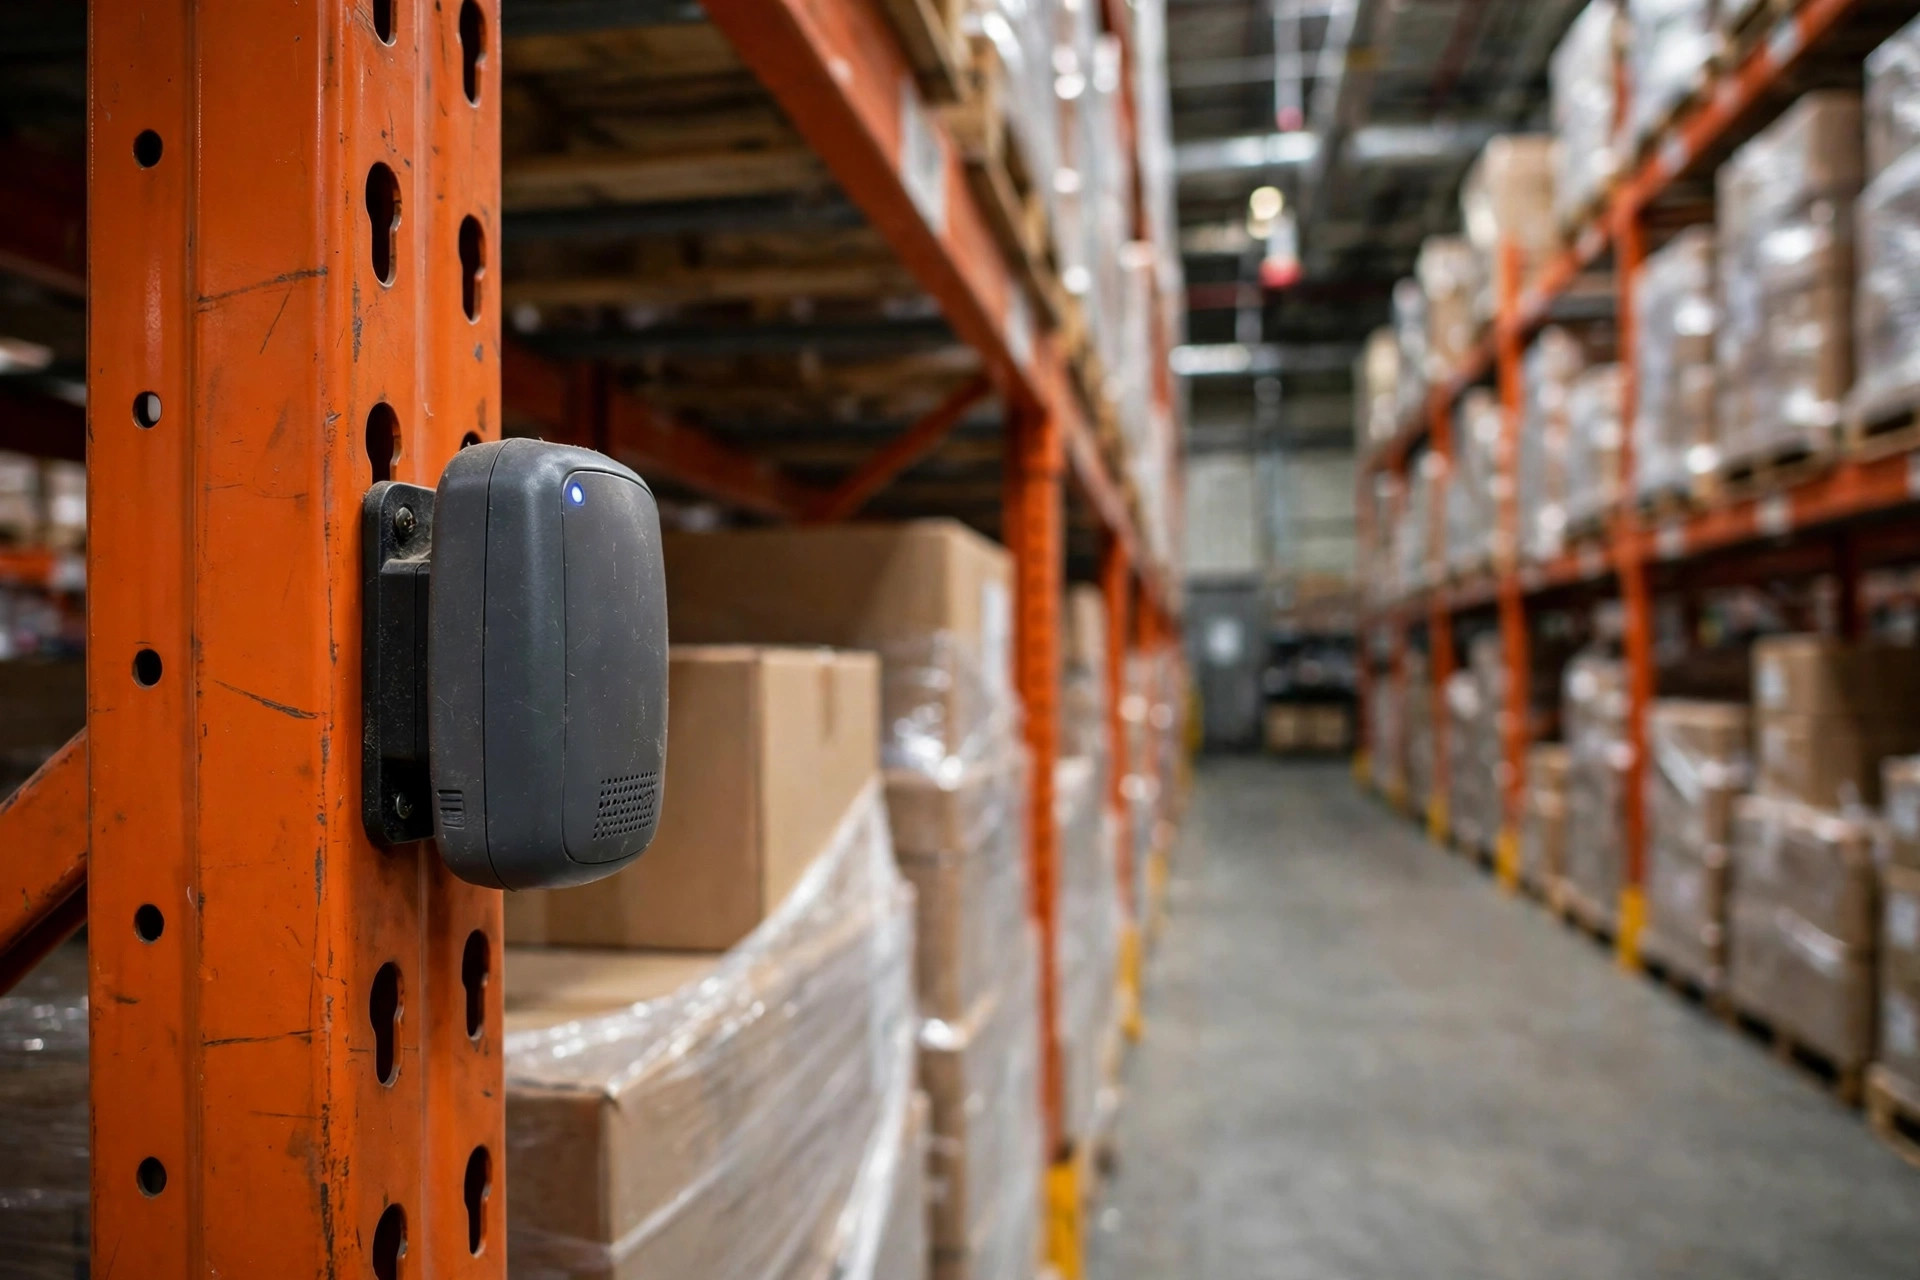
L'effet est réel : pendant les secondes où UWB se fait marteler par les réflexions des rayonnages, l'inertiel et la vision tiennent la ligne ; dans les angles morts des caméras, le fix absolu d'UWB tient la ligne. Un plus un peut faire plus que deux. Mais une douche froide s'impose : seulement si la calibration est bien faite. Une synchronisation temporelle et une calibration spatiale bâclées entre capteurs transforment la fusion en un plus un qui fait moins que deux : plusieurs flux de données erronées qui se contaminent mutuellement, plus difficiles à déboguer que n'importe quel capteur seul. La complexité de débogage de la fusion croît de façon multiplicative, pas linéaire.
La fusion n'est donc pas « boulonner des capteurs ensemble ». C'est un engagement d'ingénierie. Elle a besoin d'un entretien à long terme : calibration, réglage des paramètres, triage des anomalies. Un entrepôt de taille moyenne sans ce banc technique achète un système qu'il faudra nourrir en permanence.
Quand c'est rentable — et quand c'est de l'argent gaspillé
Trois scénarios le justifient. Premièrement, la sécurité critique : des zones denses à grande hauteur où chariots et préparateurs se mélangent, avec besoin d'alertes de proximité et d'évitement de collision ; la précision liée directement à la sécurité humaine n'est pas l'endroit où rogner. Deuxièmement, la répartition de flottes d'AMR à la précision de l'emplacement, où les algorithmes de planification amplifient les erreurs de position à mesure que la flotte grandit. Troisièmement, l'optimisation des déplacements dans les grands bâtiments : au-delà d'environ cent mille pieds carrés, les kilomètres de préparateur économisés multipliés par l'effectif produisent des économies de main-d'œuvre chiffrables sur tableur, et l'investissement en précision montre un retour.
La liste du non-rentable est plus longue. Un bâtiment de vingt à trente mille pieds carrés s'en sort très bien avec des marqueurs QR au sol plus la logique d'emplacements du WMS : le chariot scanne un marqueur au passage et la position se re-calibre. Simple, bon marché, zéro maintenance. Si tout ce dont vous avez besoin, c'est « le chariot est-il à peu près en réception ou en expédition », des balises Bluetooth ou du positionnement Wi-Fi suffisent : une moins bonne précision pour une fraction du coût. Le gaspillage le plus courant que je vois : la direction entend « l'entrepôt d'à côté a installé UWB », l'installe aussi, puis découvre qu'aucun processus métier n'a réellement besoin de cette précision. L'argent supplémentaire reste là à prendre la poussière.
Trois autres pièges que le dossier du vendeur ne vous montrera pas. Premièrement, l'installation des ancres est un projet unique mais la maintenance est éternelle : chaque déplacement de rayonnage ou changement d'implantation déclenche un nouveau relevé, et cela appartient au coût total de possession. Deuxièmement, le verrouillage fournisseur : tags, ancres et algorithmes viennent de la même maison ; changer de fournisseur, c'est repartir de zéro. Troisièmement, ce qu'il advient des données compte plus que le positionnement lui-même : une fois que les flux de position atteignent le WMS, quelqu'un les surveille-t-il, et des actions d'optimisation suivent-elles ? Sinon, même un suivi parfait n'est qu'un tableau de bord coûteux.
Conseil actionnable pour demain : n'achetez pas de matériel pour l'instant. Prenez votre plan et entourez chaque scénario qui exige vraiment une position précise. Si vous ne pouvez pas en entourer trois, arrêtez de parler de fusion. Si vous continuez, pilotez une allée pendant un mois et consignez la perte de paquets, les événements de dérive et les heures de maintenance hebdomadaires. De bonnes données méritent l'expansion. La valeur d'un système de positionnement se calcule, elle ne se vend pas.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.





