Laissez-moi vous raconter notre pire embouteillage d'accostage convoyeur–AMR pendant le pic de l'an dernier. À la mi-octobre, le volume venait à peine de grimper et la fin de la ligne de convoyage a commencé à se coincer — pas la ligne elle-même, les AMR. Les cartons s'empilaient sur les rouleaux en fin de ligne pendant que quatre AMR faisaient la queue pour être chargés. Celui qui a attendu le plus longtemps a attendu près de 40 minutes. L'écran de dispatch était tout jaune. L'équipe du convoyeur accusait les robots d'être lents ; le côté robots accusait la ligne d'alimenter trop vite. Parlons franchement : aucun des deux n'était le problème. Le problème, c'était le transfert — personne n'en avait jamais fait le calcul.
Voilà le sujet du jour : l'accostage convoyeur–AMR, la façon dont les robots prennent et déposent au début et à la fin d'une ligne de convoyage. Ça ressemble à un petit détail. Dans un entrepôt automatisé, la moitié de toutes les exceptions sort de ce seul point.
Trois façons de faire fonctionner l'accostage convoyeur–AMR
Pour charger et décharger les AMR en bout de convoyeur, il y a trois méthodes dominantes. Nous les avons essayées toutes les trois. Voici le tissu cicatriciel :
Premièrement, le type à levage. L'AMR passe sous un chariot ou une palette à une station sous le convoyeur, soulève, s'aligne, repose et s'en va. L'avantage, c'est le coût — la ligne a à peine besoin d'être modifiée. L'inconvénient, c'est la vitesse : un cycle de levage-et-alignement prend de 20 à 30 secondes, et tous les chariots et palettes doivent être de la même spécification. Nous avons commencé avec ça. Quand le pic est arrivé, le takt n'a pas suivi et la ligne s'est coincée.
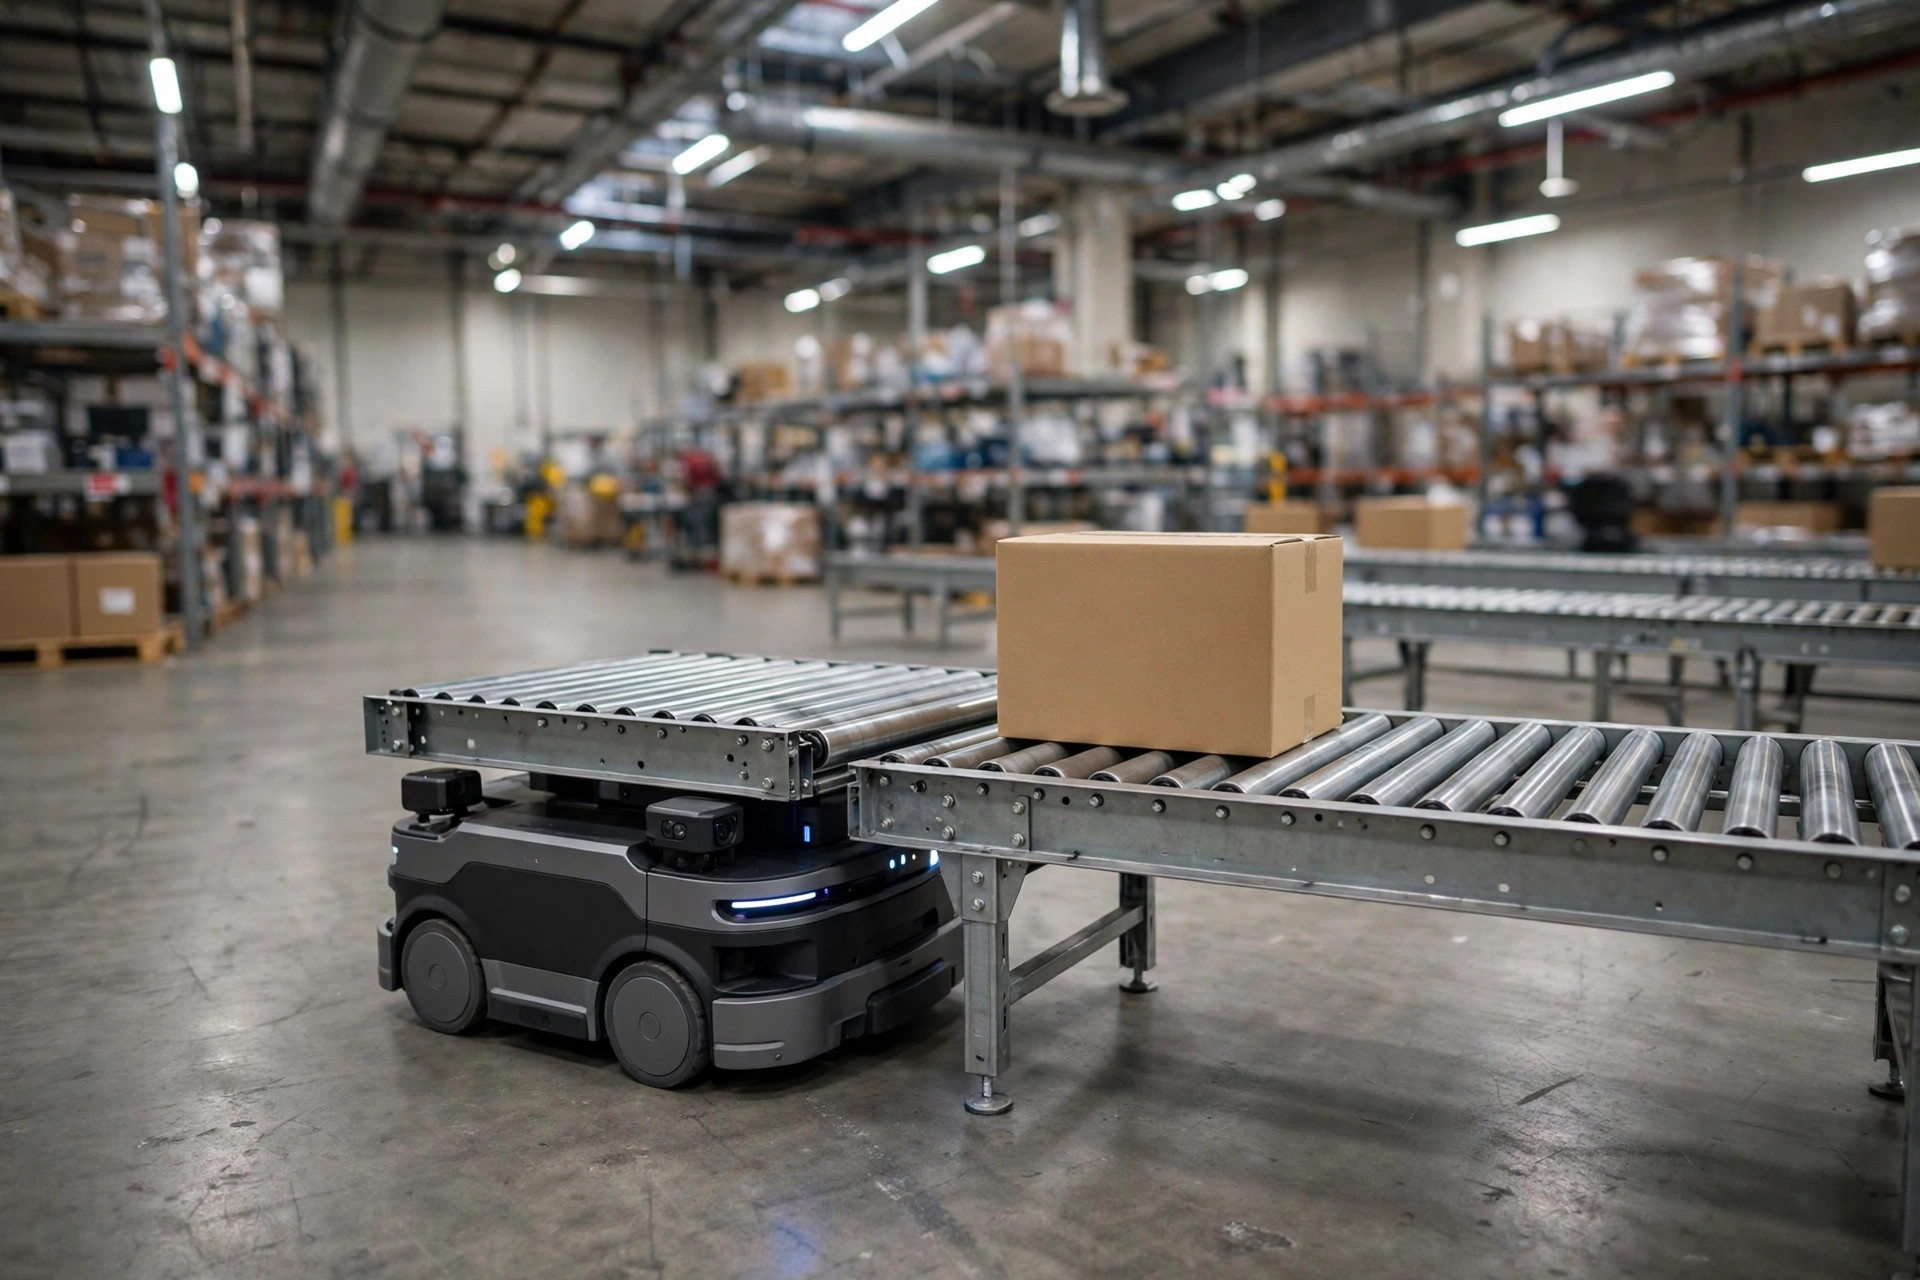
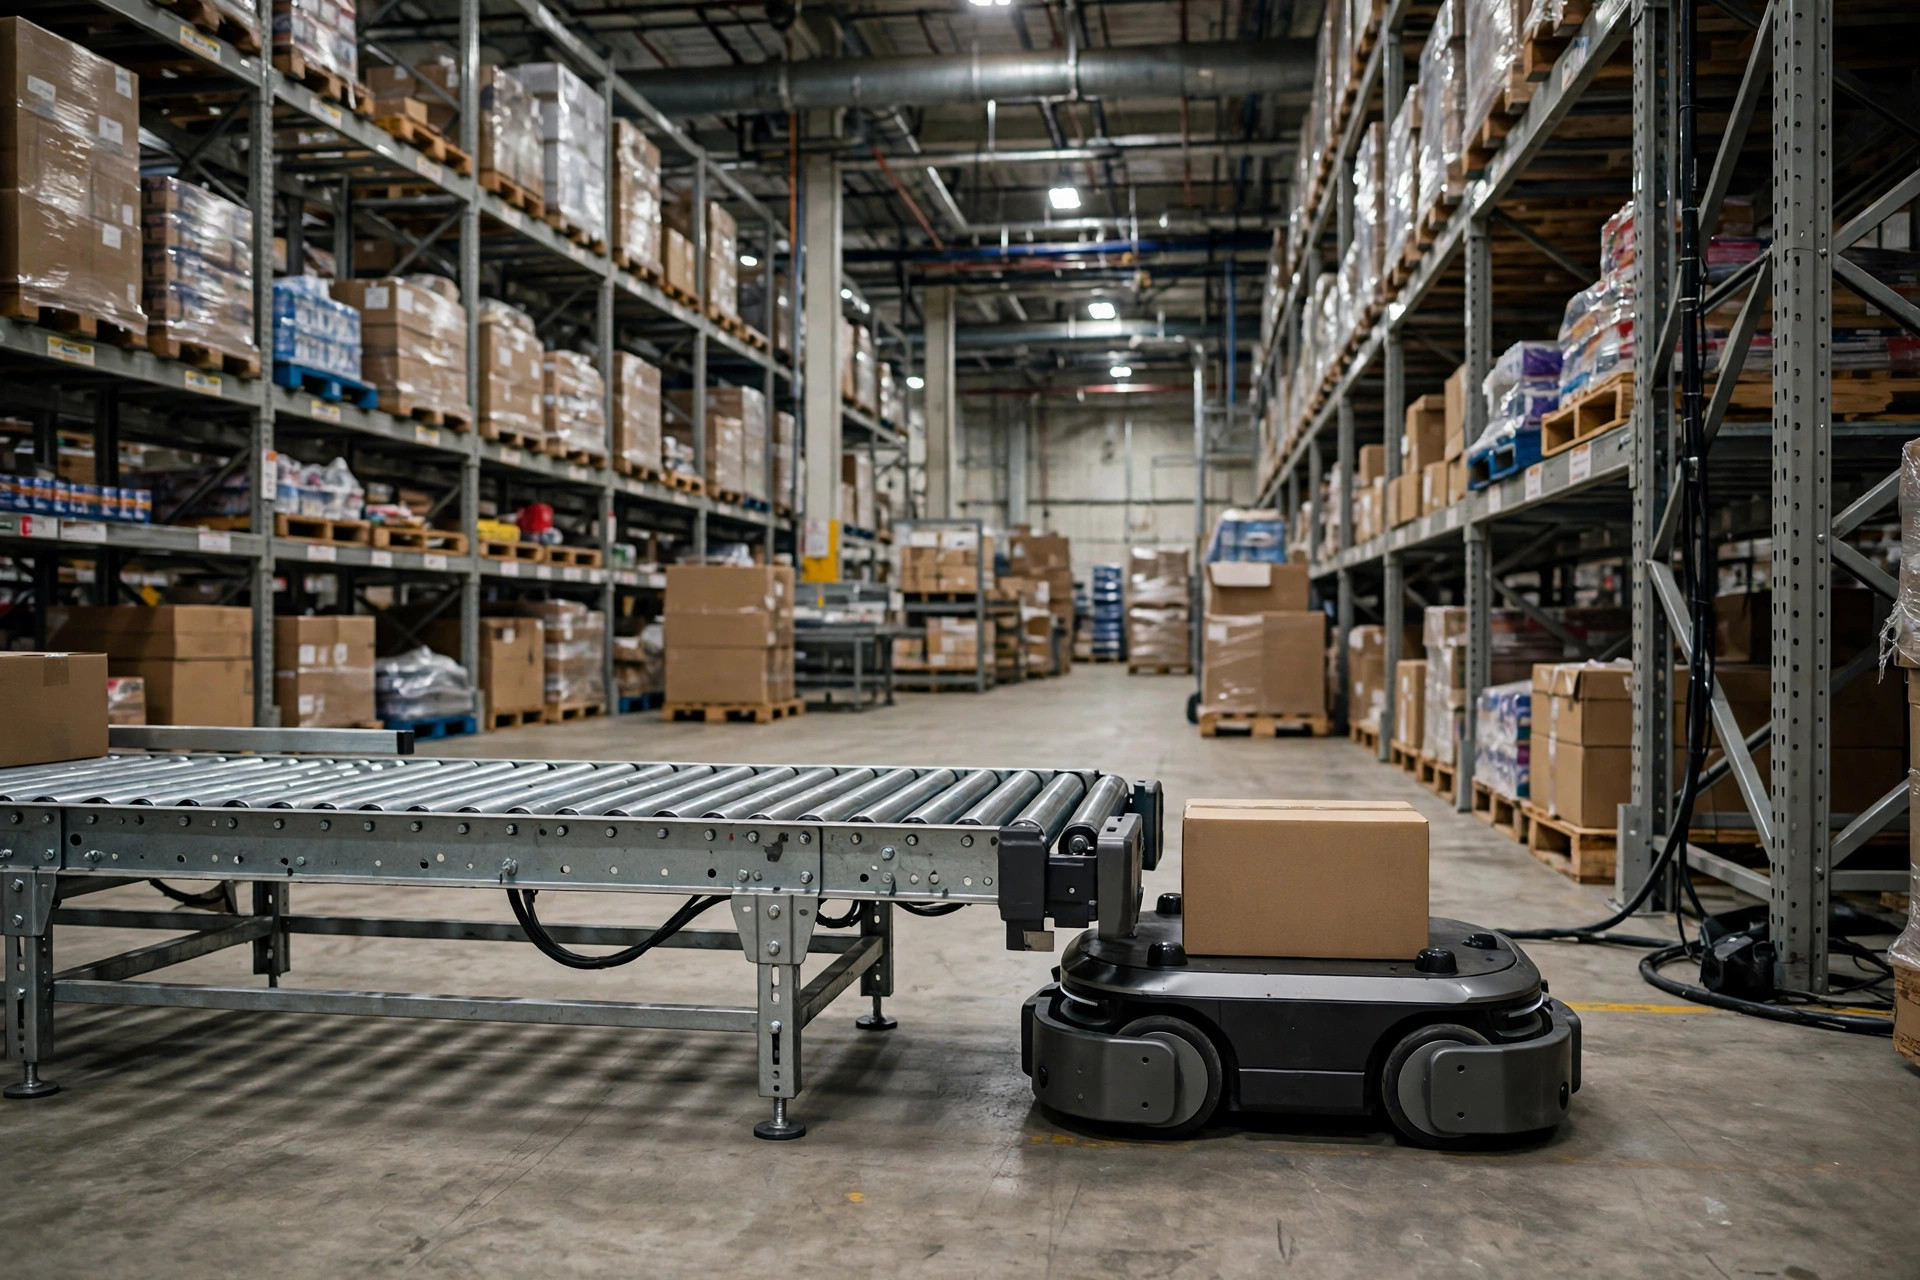
Deuxièmement, l'accostage à rouleaux. L'AMR embarque sa propre section de rouleaux. Il rejoint la fin de la ligne, ses rouleaux s'alignent avec ceux du convoyeur, et le carton roule directement d'un côté à l'autre. L'avantage, c'est la vitesse — un transfert prend environ dix secondes, et ça peut tourner en continu. L'inconvénient, c'est le coût, plus la précision : si la différence de hauteur entre les deux tables à rouleaux dépasse 5 millimètres, le carton se coince. Nous avons fini par nous faire violence et acheter plusieurs AMR à rouleaux pour nos lignes de SKU les plus vendus. L'effet a été immédiat.
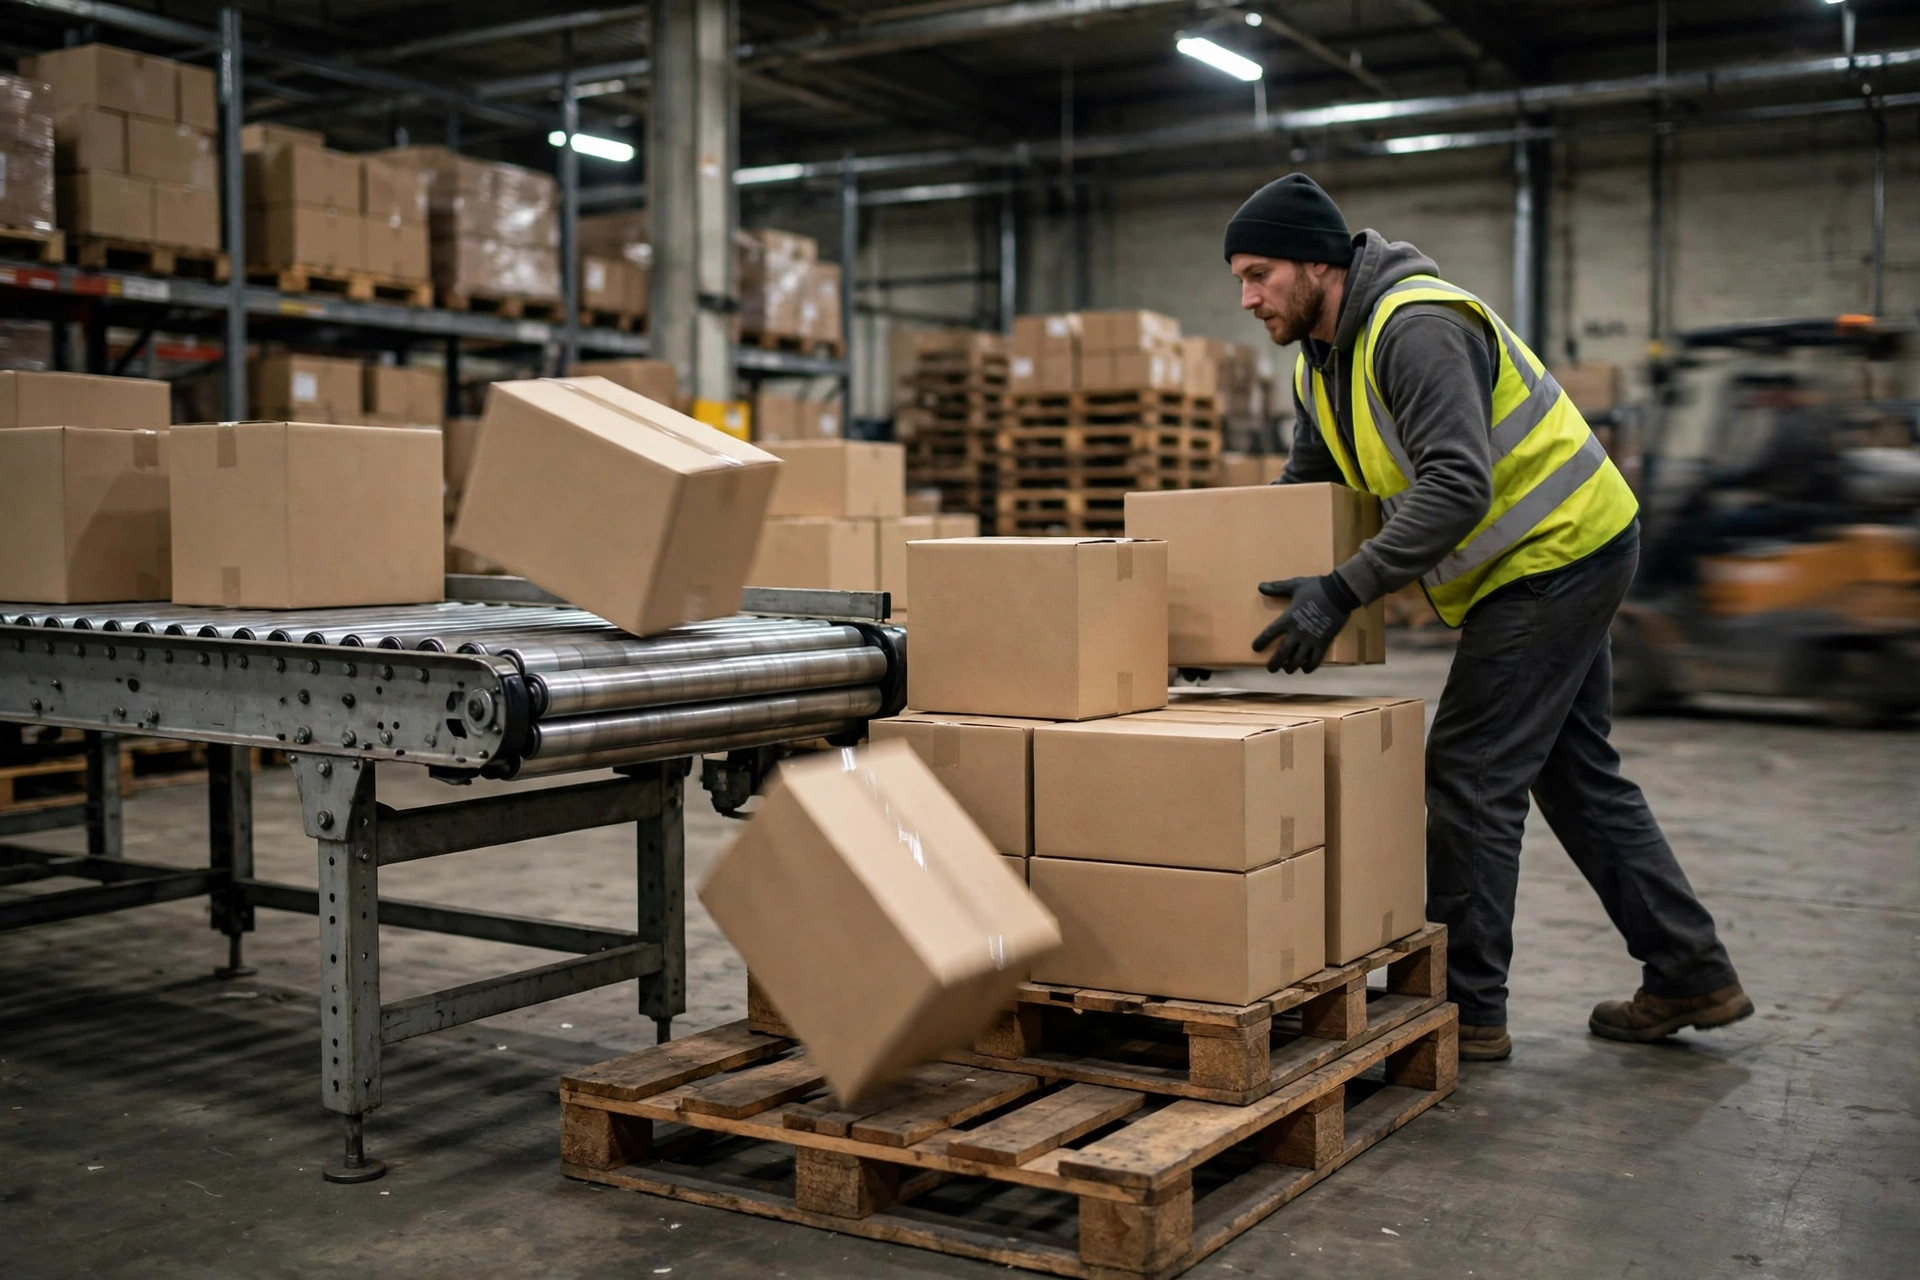
Troisièmement, le transfert manuel. On poste une personne en fin de ligne ; les cartons descendent et sont empilés à la main sur le rack de l'AMR. Ne riez pas — c'est la réalité dans beaucoup d'entrepôts. Zéro coût de modification, la gestion d'exceptions la plus flexible. L'inconvénient : dès que cette personne s'éloigne, ça se coince — et personne ne veut ce poste de nuit. Notre politique actuelle : accostage à rouleaux sur les lignes principales, transfert manuel sur les lignes volatiles comme les fins de ligne et les retours.
| Méthode | Takt de transfert | Coût de modification | Gestion des exceptions | Idéal pour |
|---|---|---|---|---|
| Type à levage | 20–30 s par cycle | Faible | Moyenne | Palettes et chariots, faible demande de takt |
| Accostage à rouleaux | ~10 s par cycle | Élevé | Difficile — les bourrages exigent un humain | Cartons, lignes principales à haut takt |
| Transfert manuel | Dépend de la personne | Zéro | La plus flexible | Lignes volatiles, sujettes aux exceptions |
Le calcul du takt : le temps mort entre la ligne et le robot est le gaspillage le plus cher
L'accostage se résume à une chose : l'alignement des takts. Le débit d'alimentation de la ligne et le débit d'évacuation de l'AMR doivent coïncider. Faites les calculs et c'est évident :
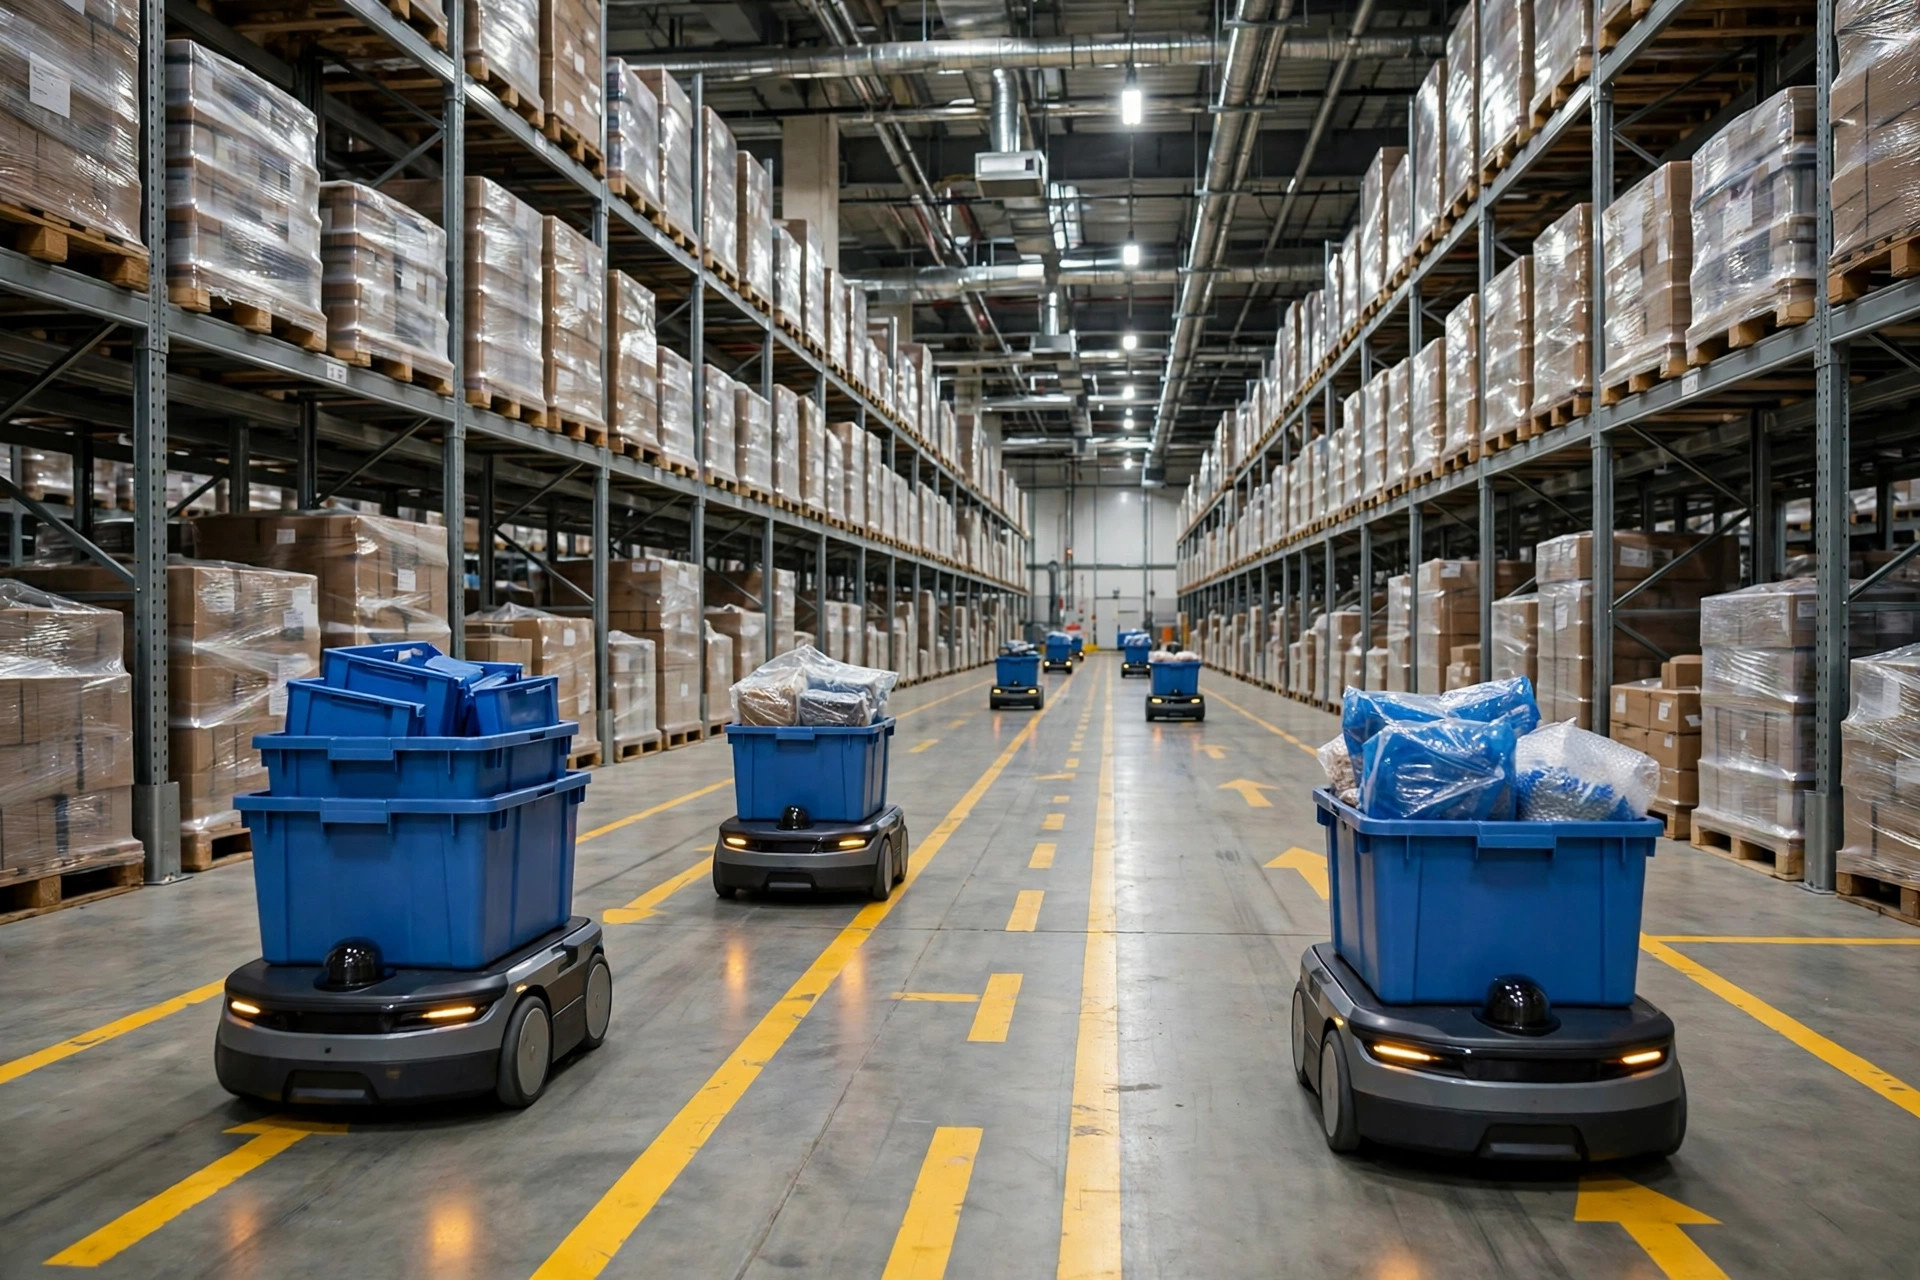
Sur l'une de nos lignes principales, le convoyeur dépose 120 cartons à l'heure. Un AMR met 90 secondes à l'aller de la fin de ligne à la zone de tri, 30 secondes pour charger et décharger — un aller-retour de 4 minutes. Un robot évacue 15 cartons à l'heure. 120 divisé par 15 font 8. En théorie, il faut 8 robots pour suivre. Nous en avions 4 à l'époque — l'embouteillage n'était donc une surprise pour personne.
Mais ne dimensionnez pas au chiffre théorique. Une fois l'utilisation des AMR passée à 80 %, le dispatch commence à faire la queue ; passé 90 %, une seule exception fait tomber toute la ligne. Nous dimensionnons maintenant à 70 % d'utilisation : 8 divisé par 0,7 fait environ 11, donc nous en faisons tourner 11 — trois robots de réserve qui absorbent les exceptions et chargent. Ces trois-là ressemblent à du gaspillage sur le papier. Pendant une semaine de pic, ils nous ont sauvés trois fois.
Et voici la partie contre-intuitive : le plus cher dans l'accostage, ce n'est pas l'équipement — c'est le temps mort quand la ligne et les robots s'attendent mutuellement. Un AMR à rouleaux coûte largement six chiffres ; une heure de lui à l'arrêt, personne ne chiffre jamais la dépréciation plus le coût d'opportunité. Mais une heure de ligne coincée, avec des dizaines de personnes sur la ligne de tri à ne rien faire — la finance fait ce calcul et transpire. Donc pour dimensionner la flotte, un robot de trop vaut mieux qu'un de trop peu. Celui en trop est une assurance ; celui qui manque est un incident.
Quand l'accostage convoyeur se coince : trois niveaux d'exceptions
Les exceptions d'accostage se résument à trois niveaux, et nous les traitons par niveau maintenant.
Niveau un : bourrages de cartons. Un carton se tord ou se coince au transfert à rouleaux. Ça arrive quelques fois par jour, toujours. Notre solution : des capteurs photoélectriques en fin de ligne, alarme automatique si un bourrage dure plus de 15 secondes, et le patrouilleur le plus proche va le redresser. Une règle : ne jamais laisser l'AMR « forcer » un bourrage — une poussée déforme le carton, le trieur en aval ne peut plus le scanner, et la réaction en chaîne commence.
Niveau deux : robot hors service. L'AMR perd le réseau ou la localisation et reste figé sur place. Le dispatch doit réassigner automatiquement ses tâches aux autres robots pendant que quelqu'un pousse le mort vers la zone de charge pour un redémarrage. Nous l'avons appris à la dure : au début, notre dispatch n'avait pas de reprise de tâches, un robot est tombé en panne, trois en file derrière ont attendu, et la fin de ligne s'est remplie en 10 minutes. Maintenant, un robot en panne reçoit une attention humaine en 2 minutes. C'est dans le SOP.
Niveau trois : exceptions en lot. Un lot de cartons surdimensionnés, ou de mauvaises données de tâche du WMS, et la fin de ligne se coince à répétition. Ne luttez pas — passez directement au transfert manuel : ouvrez la station manuelle de secours à côté du point d'accostage et redirigez les AMR vers d'autres lignes. Notre principe : toujours garder une station manuelle de secours à côté de chaque point d'accostage. Plus on s'automatise, plus on a besoin du repli manuel. Ça semble contradictoire. Ça nous a sauvés deux fois pendant le pic.
Un dernier détail : le sol au point d'accostage. Les AMR freinent fort et tournent exactement au même endroit toute la journée, donc le sol s'use plus vite là qu'ailleurs, et les marqueurs au sol utilisés pour la localisation doivent être vérifiés tous les deux mois environ. Ne sous-estimez pas ça — neuf fois sur dix, une localisation perdue, c'est juste un marqueur usé.
Quand l'accostage vaut le coup : trois conditions
Toutes les lignes ne méritent pas l'accostage AMR. Notre règle a trois conditions, et si l'une d'elles manque, on ne le fait pas :
Premièrement, un volume stable. Sur une ligne où le volume quotidien varie de plus de 30 %, le takt ne s'aligne jamais. Les AMR passent la journée à osciller entre « j'attends des cartons » et « je cours après les cartons ». Le transfert manuel est plus flexible là-bas.
Deuxièmement, des tailles de cartons uniformes. Si les dimensions des cartons varient trop, le mécanisme de guidage de l'accostage à rouleaux ne peut pas s'ajuster, les taux de bourrage grimpent, et la main-d'œuvre dépensée à dégager les exceptions dépasse la main-d'œuvre économisée. Standardisez d'abord les tailles de cartons, puis parlez d'accostage.
Troisièmement, une distance suffisante. Si la course de l'AMR est trop courte — disons 20 mètres de la fin de ligne à la zone de tri — le robot passe plus de temps à tourner et à s'accoster qu'à rouler, et les calculs ne tiennent pas. Notre seuil interne : nous n'envisageons l'accostage que pour des allers de plus de 50 mètres.
Et ne prenez pas l'ordre à l'envers : fixez d'abord le takt, choisissez ensuite l'équipement, modifiez la ligne en dernier. Notre erreur la plus chère a été d'acheter d'abord les AMR, puis de découvrir que la hauteur du convoyeur ne correspondait pas aux robots — et de retoucher la ligne une seconde fois. Le vendeur d'équipement ne vous préviendra pas spontanément. Il vend juste des robots.
Un rappel pour conclure, chers collègues opérateurs : l'accostage convoyeur–AMR n'est plus un problème de technologie depuis longtemps. C'est un problème d'exploitation — quelqu'un a-t-il fait le calcul du takt, qui gère les exceptions, comment absorbez-vous la volatilité. Répondez à ces trois questions avant d'acheter, et c'est dix fois plus important que le vendeur que vous choisirez.
Par Chen Feng, responsable des opérations d'entrepôt
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.