Le déploiement d'un chariot élévateur autonome en entrepôt est rarement décidé par le chariot lui-même. J'ai vu de bonnes machines paraître mauvaises dans des entrepôts qui n'avaient jamais été préparés pour elles : des palettes raclant les poutres des racks, des chariots s'arrêtant toutes les quelques minutes dans des allées partagées, des baies de charge bloquées par des palettes temporaires, et des ordres de tâche qui signifiaient des choses différentes selon les équipes. La conclusion que les gens en tirent, c'est que les chariots autonomes ne sont pas fiables. La conclusion la plus honnête, c'est que l'entrepôt a demandé à une machine construite pour une logique prévisible de survivre dans un environnement imprévisible.
Voyez les choses ainsi : on peut considérer un chariot élévateur autonome comme un conducteur qui suit les règles parfaitement et improvise mal. Un conducteur humain voit une palette endommagée, une charge penchée ou un travailleur sortant de derrière un rack et s'adapte sans réfléchir. Un chariot autonome voit la même scène et doit décider si c'est sûr, s'il peut continuer et quoi faire s'il ne le peut pas. Si vous éliminez l'ambiguïté avant le go-live, la machine paraît intelligente. Si vous la laissez en place, la machine paraît stupide, et aucune mise à jour logicielle ne corrigera cela.
Les sols et le dégagement des racks d'un entrepôt à chariots autonomes passent d'abord
Commencez par le sol, pas par la fiche technique. La navigation autonome dépend d'une perception stable d'un environnement stable. Les fissures, les joints réparés qui se sont tassés de façon inégale et les ornières creusées dans une zone de virage produisent le même résultat : des ralentissements répétés, une localisation qui dérive et des pannes toujours au même coin. Dans un entrepôt que j'ai accompagné, la mise en service s'est bien passée parce que les essais étaient légers et prudents. Une fois le volume monté, le même virage déclenchait des alarmes chaque jour. La cause était un joint de sol que les chariots humains franchissaient sans le remarquer, mais que le chariot autonome lisait comme un obstacle à presque chaque passage. Personne n'avait parcouru cet itinéraire pour le chercher, parce qu'on n'avait demandé à personne de penser comme le capteur.
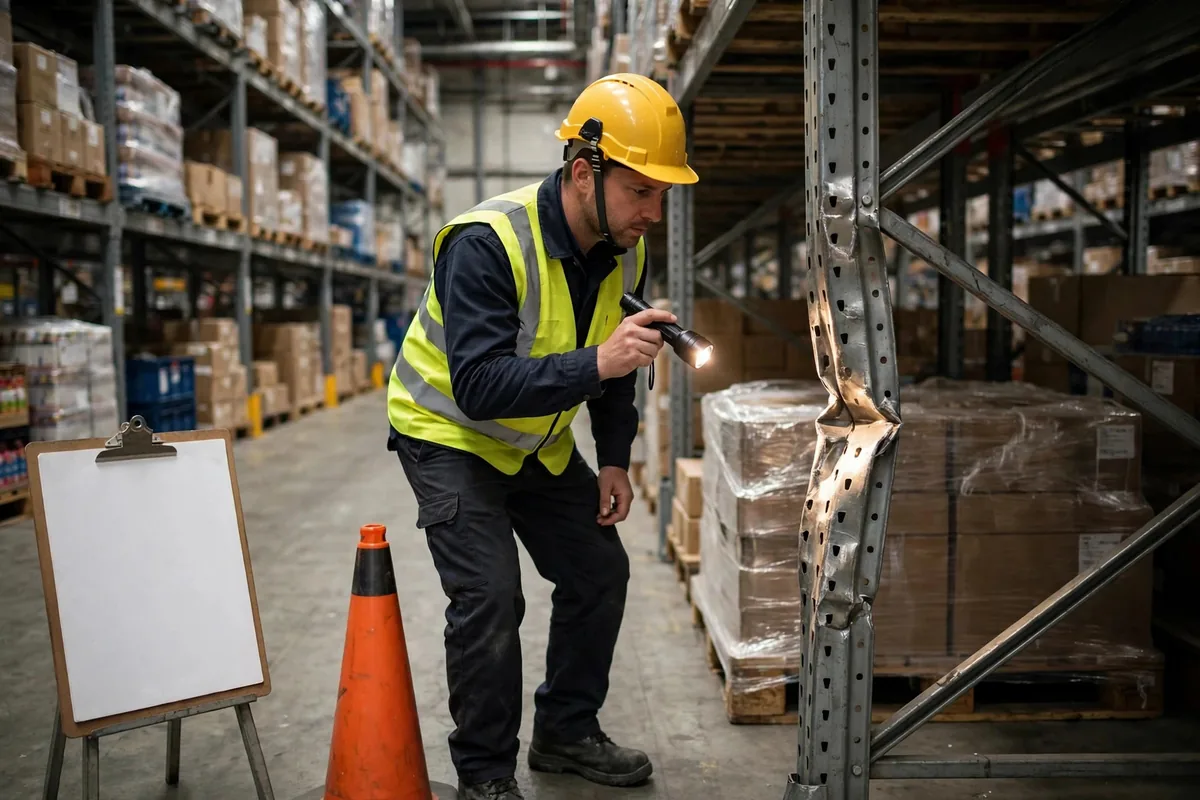
Le dégagement des racks est le deuxième test physique, et il est tout aussi impitoyable. Quand un chariot insère ses fourches dans un emplacement de palette, il lui faut un espace libre au-dessus et à côté de la charge, pas seulement assez de place pour la palette elle-même. Une charge qui dépasse, une poutre déplacée de son alignement ou une palette voisine qui empiète sur l'emplacement peuvent transformer une mise en stock de routine en refus ou en accrochage. La méthode d'acceptation est délibérément rudimentaire : prenez la plus grande palette que vous comptez exploiter, vérifiez physiquement chaque emplacement de l'itinéraire pilote et résolvez les exceptions avant l'arrivée du chariot.
C'est aussi là que je dois être franc sur une pseudo-exigence. Certaines équipes exigent que le chariot gère tous les types de palettes, tous les emplacements et toutes les exceptions dès le premier jour, dans tout l'entrepôt. En pratique, cela revient à reconstruire tout l'entrepôt au standard le plus élevé avant d'avoir prouvé quoi que ce soit. Commencez par une ligne, un type de palette et un type d'emplacement. Prouvez-le, puis élargissez. Un succès étroit que vous pouvez répéter vaut plus qu'une promesse large que vous ne pouvez pas déboguer.
La charge et les règles de circulation partagée des chariots autonomes doivent être conçues, pas improvisées
Une zone de charge dans un entrepôt à chariots autonomes n'est pas un coin libre avec un chargeur dedans. Le chariot doit s'aligner seul, entrer et sortir sans aide manuelle et faire demi-tour sans heurter une pile temporaire apparue pendant l'équipe. Si les chariots humains traitent le devant d'un chargeur comme un parking de débordement, la flotte autonome fera la queue, manquera sa fenêtre de charge ou bloquera une allée en attendant. Le rythme de charge compte autant que l'emplacement du chargeur. Si tous les chariots rentrent charger au même moment de pointe, vous perdez une grande part de capacité exactement quand vous en avez le plus besoin. La solution pratique, c'est la charge décalée : certains chariots font le plein pendant les périodes calmes pour que toute la flotte soit disponible en pointe. Mettez ce rythme au point pendant le pilote, quand une erreur coûte une tâche retardée, pas une expédition manquée.
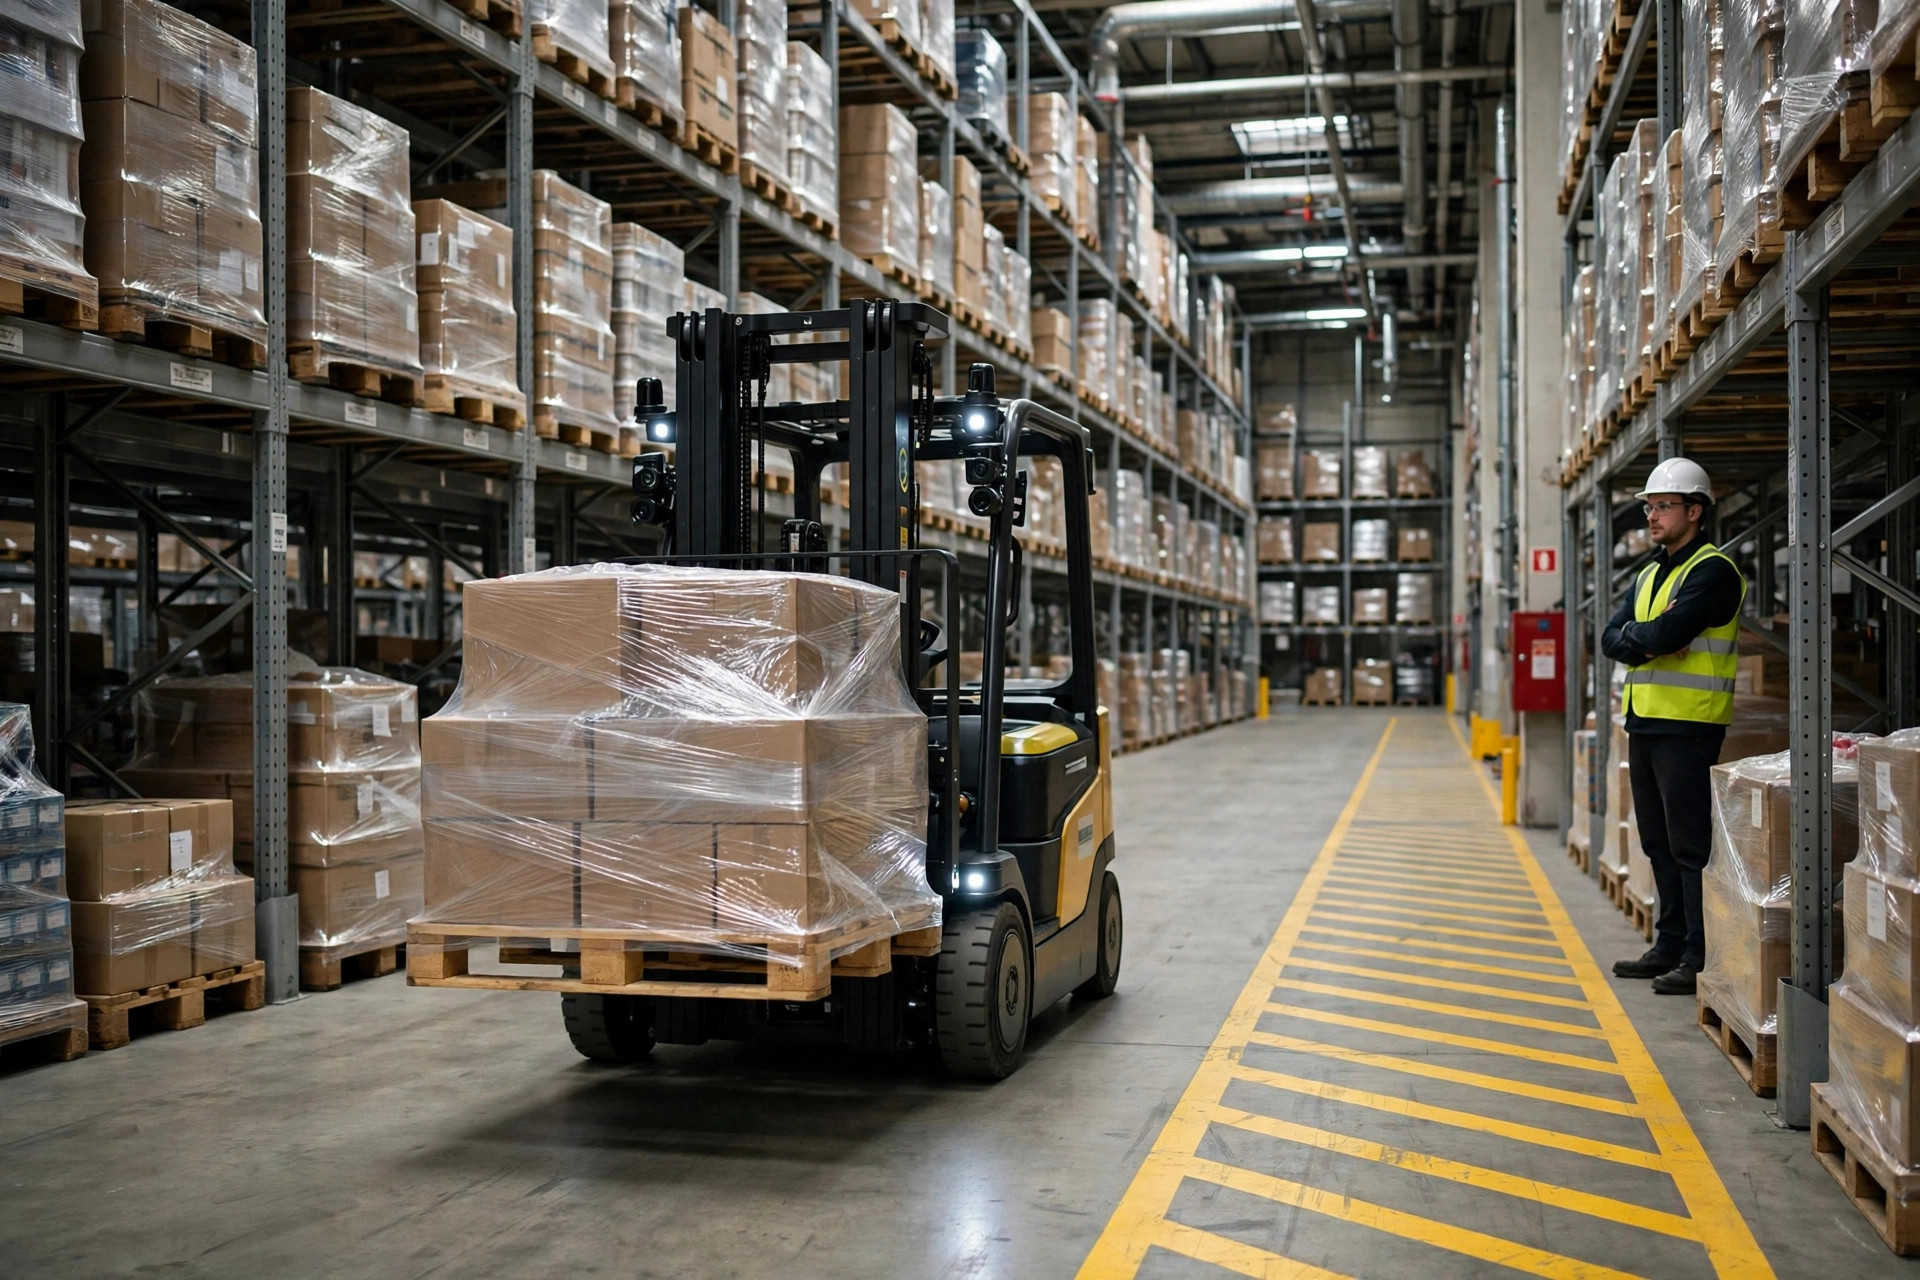
La circulation partagée avec les personnes est le point le plus souvent traité comme de la paperasse, et c'est celui qu'on ne peut pas se permettre de mal traiter. Dans une allée mixte, les règles doivent être plus claires qu'à l'ère manuelle, pas plus vagues. Les itinéraires piétons et les itinéraires autonomes ont besoin d'une séparation physique là où c'est possible, les croisements ont besoin d'une priorité définie et d'un point de ralentissement défini, et les chariots manuels ont besoin d'une procédure claire avant d'entrer dans une zone autonome. J'ai vu un jour un site où les travailleurs traversaient une allée autonome pour gagner du temps. Les chariots s'arrêtaient correctement à chaque fois, et pourtant le débit s'est effondré, parce que chaque arrêt brisait le rythme de la ligne. Les chariots n'étaient pas trop sensibles. Les règles n'étaient pas établies, et personne n'avait répété ce que les travailleurs devaient faire quand un chariot approche. Mettez les règles en place, puis organisez une visite avec toute l'équipe pour que chacun voie comment le chariot se déplace, comment il s'arrête et où il n'ira pas.
Transfert des tâches des chariots autonomes : si le WMS est vague, le chariot sera vague
Le dernier point, c'est la préparation des systèmes, et c'est là que se cache la plupart des reprises. Un chariot autonome ne trouve pas son propre travail. Il reçoit une tâche du WMS : prendre à cet emplacement, livrer à cet emplacement, avec cette priorité et avec une solution de repli définie si quelque chose ne va pas. Si ces règles ne vivent que dans la tête d'opérateurs expérimentés, l'intégration devient une longue liste d'exceptions. Un test d'acceptation utile est simple : pour chaque type de tâche, il doit y avoir un emplacement source, une destination et un chemin d'exception dans le système, et la même tâche émise sur différentes équipes doit produire le même résultat. Sinon, corrigez le processus avant de blâmer l'interface.
Choisir une ligne pilote suit la même discipline. Ne choisissez pas la ligne la plus difficile, et ne choisissez pas non plus la ligne la plus calme. Un bon pilote a un volume stable, une gamme étroite de marchandises et des exceptions que vous pouvez maîtriser. Une fois qu'il fonctionne, élargissez dans cet ordre : des emplacements similaires, puis des types de tâches similaires, puis des zones adjacentes. Résolvez la liste des pannes de chaque étape avant de passer à la suivante. Élargir trop vite est une erreur que j'ai vue plus d'une fois : trois lignes tombent en panne en même temps, personne ne peut dire quelle étape de préparation a été manquée, et tout le projet s'arrête pour des reprises qu'un bon séquencement aurait pu éviter. Pour savoir si votre exploitation convient en premier lieu, consultez les cas d'usage et les conseils de sélection des chariots élévateurs autonomes avant de choisir la ligne pilote.
| Point de préparation | Méthode d'acceptation | Panne typique si omis |
|---|---|---|
| Sol et dégagement | La plus grande palette vérifiée à chaque emplacement pilote | Ralentissements répétés, accrochages et pannes |
| Charge | Charge décalée démontrée sur une équipe de pointe complète | La capacité chute quand la demande est la plus forte |
| Circulation partagée | Règles de croisement plus une répétition avec toute l'équipe | Arrêts d'urgence constants et rythme brisé |
| Transfert des tâches | Même tâche, équipes différentes, même résultat | Exceptions gérées par des contournements manuels |
La maintenance mérite un dernier avertissement, parce que c'est là qu'un bon pilote se dégrade discrètement. Les capteurs s'encrassent, les roues s'usent, les marquages au sol s'effacent, et un emplacement dégagé le premier mois devient obstrué le troisième mois. Sans inspection de routine de l'itinéraire pilote, la performance dérive et les gens supposent à tort que la technologie a mal vieilli. Intégrez cette inspection dans la routine qui vérifie déjà les racks et les sols, et gardez le journal des pannes ouvert pour que les petits problèmes soient visibles avant de devenir un motif récurrent.
Savoir si cet argent a été bien dépensé dans un entrepôt à chariots autonomes se résume à un chiffre : la fréquence à laquelle un humain doit intervenir pendant l'exploitation stable de la ligne pilote. Si les interventions restent fréquentes, la préparation est incomplète et élargir ne fera que multiplier le problème. Si la ligne pilote peut accomplir une équipe entière en grande partie seule, avec une intervention limitée à un dégagement occasionnel d'obstruction et à une confirmation, alors vous avez quelque chose qui vaut la peine d'être élargi. Le chariot n'a jamais été tout le projet. Faire de l'entrepôt un endroit où il peut travailler de façon fiable, c'est le projet, et ce travail doit se faire avant le go-live, pas après.
Par Da Liu, Ingénieur en automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.