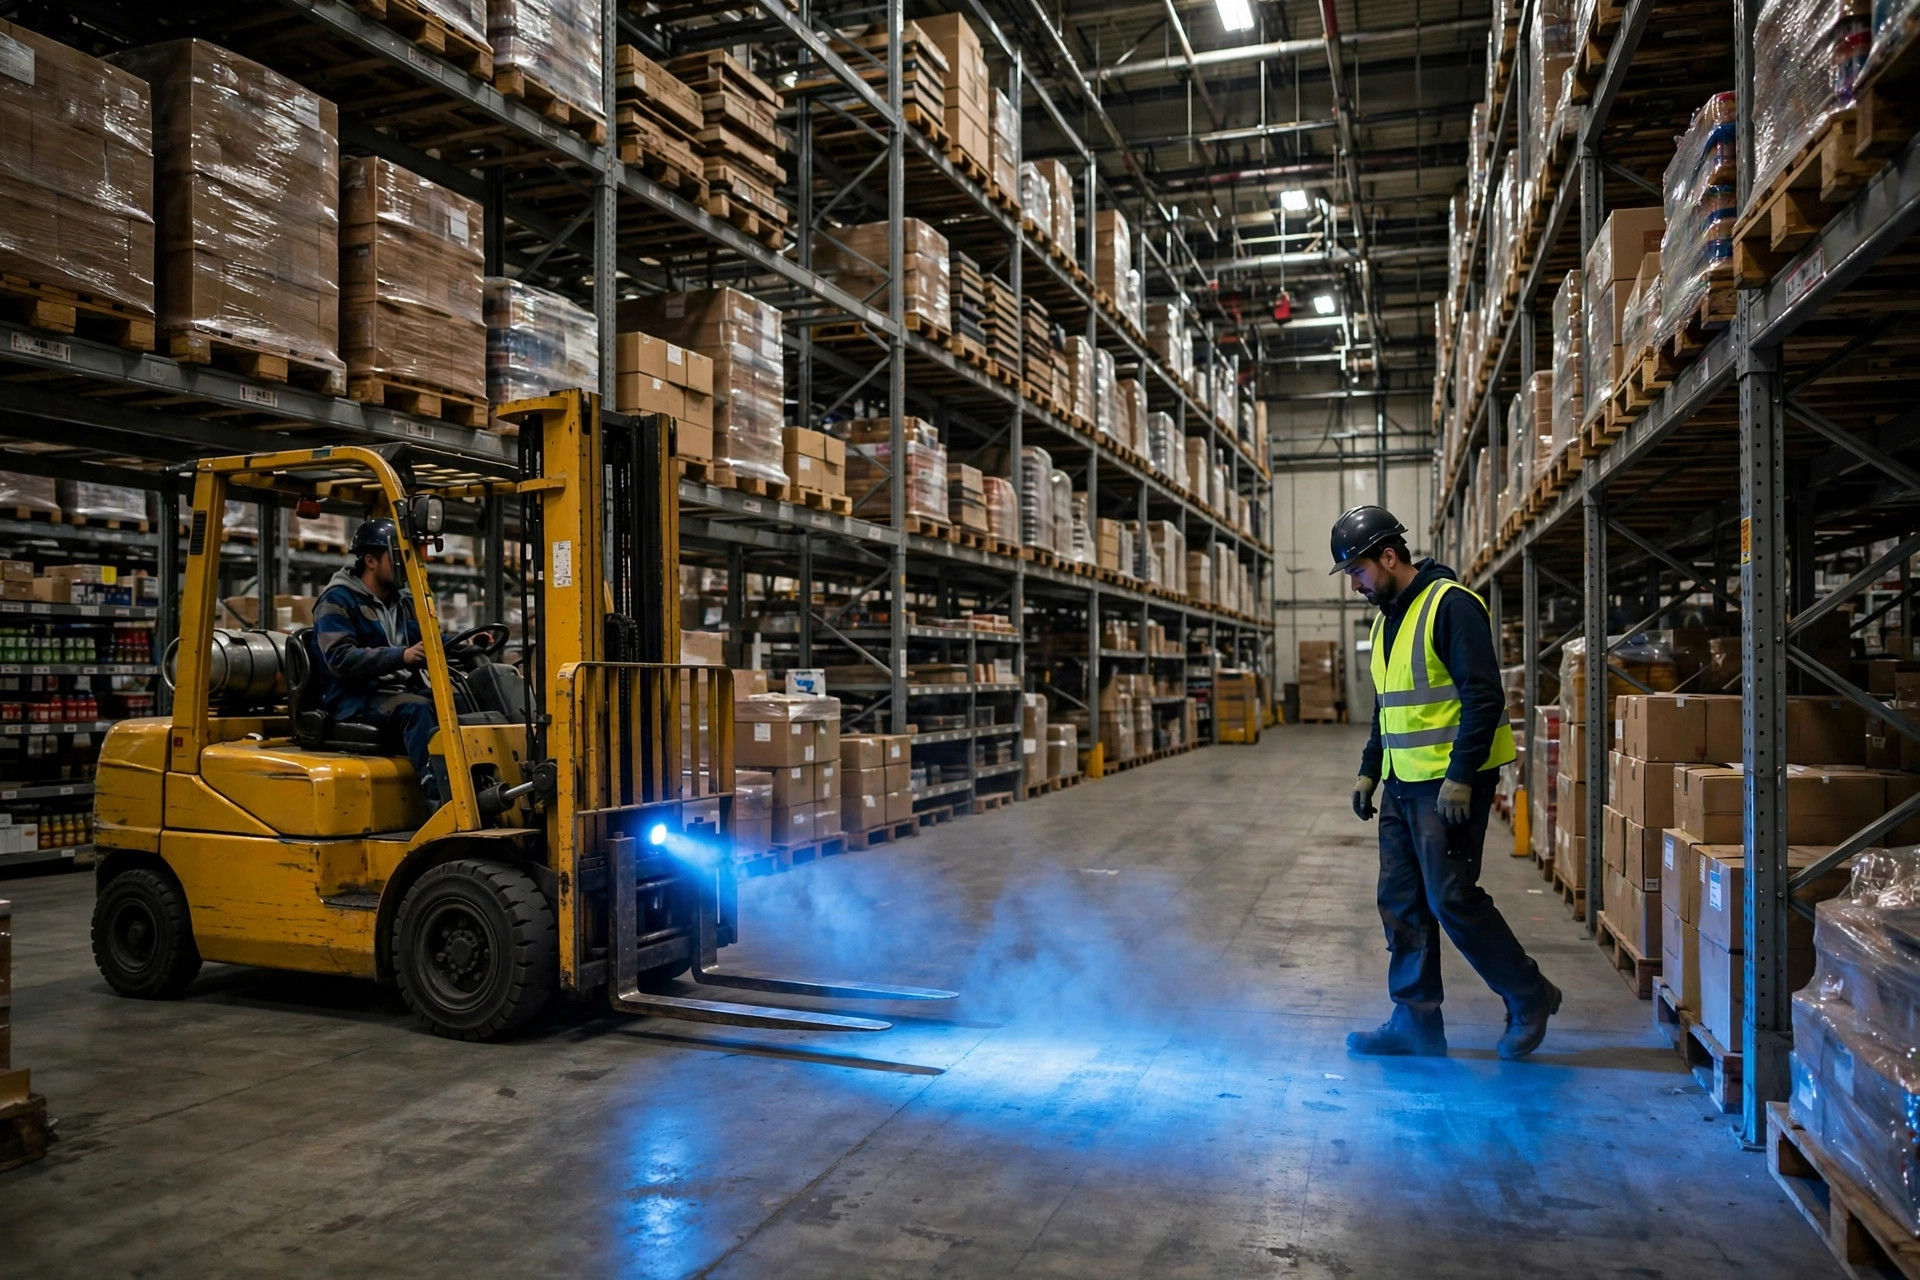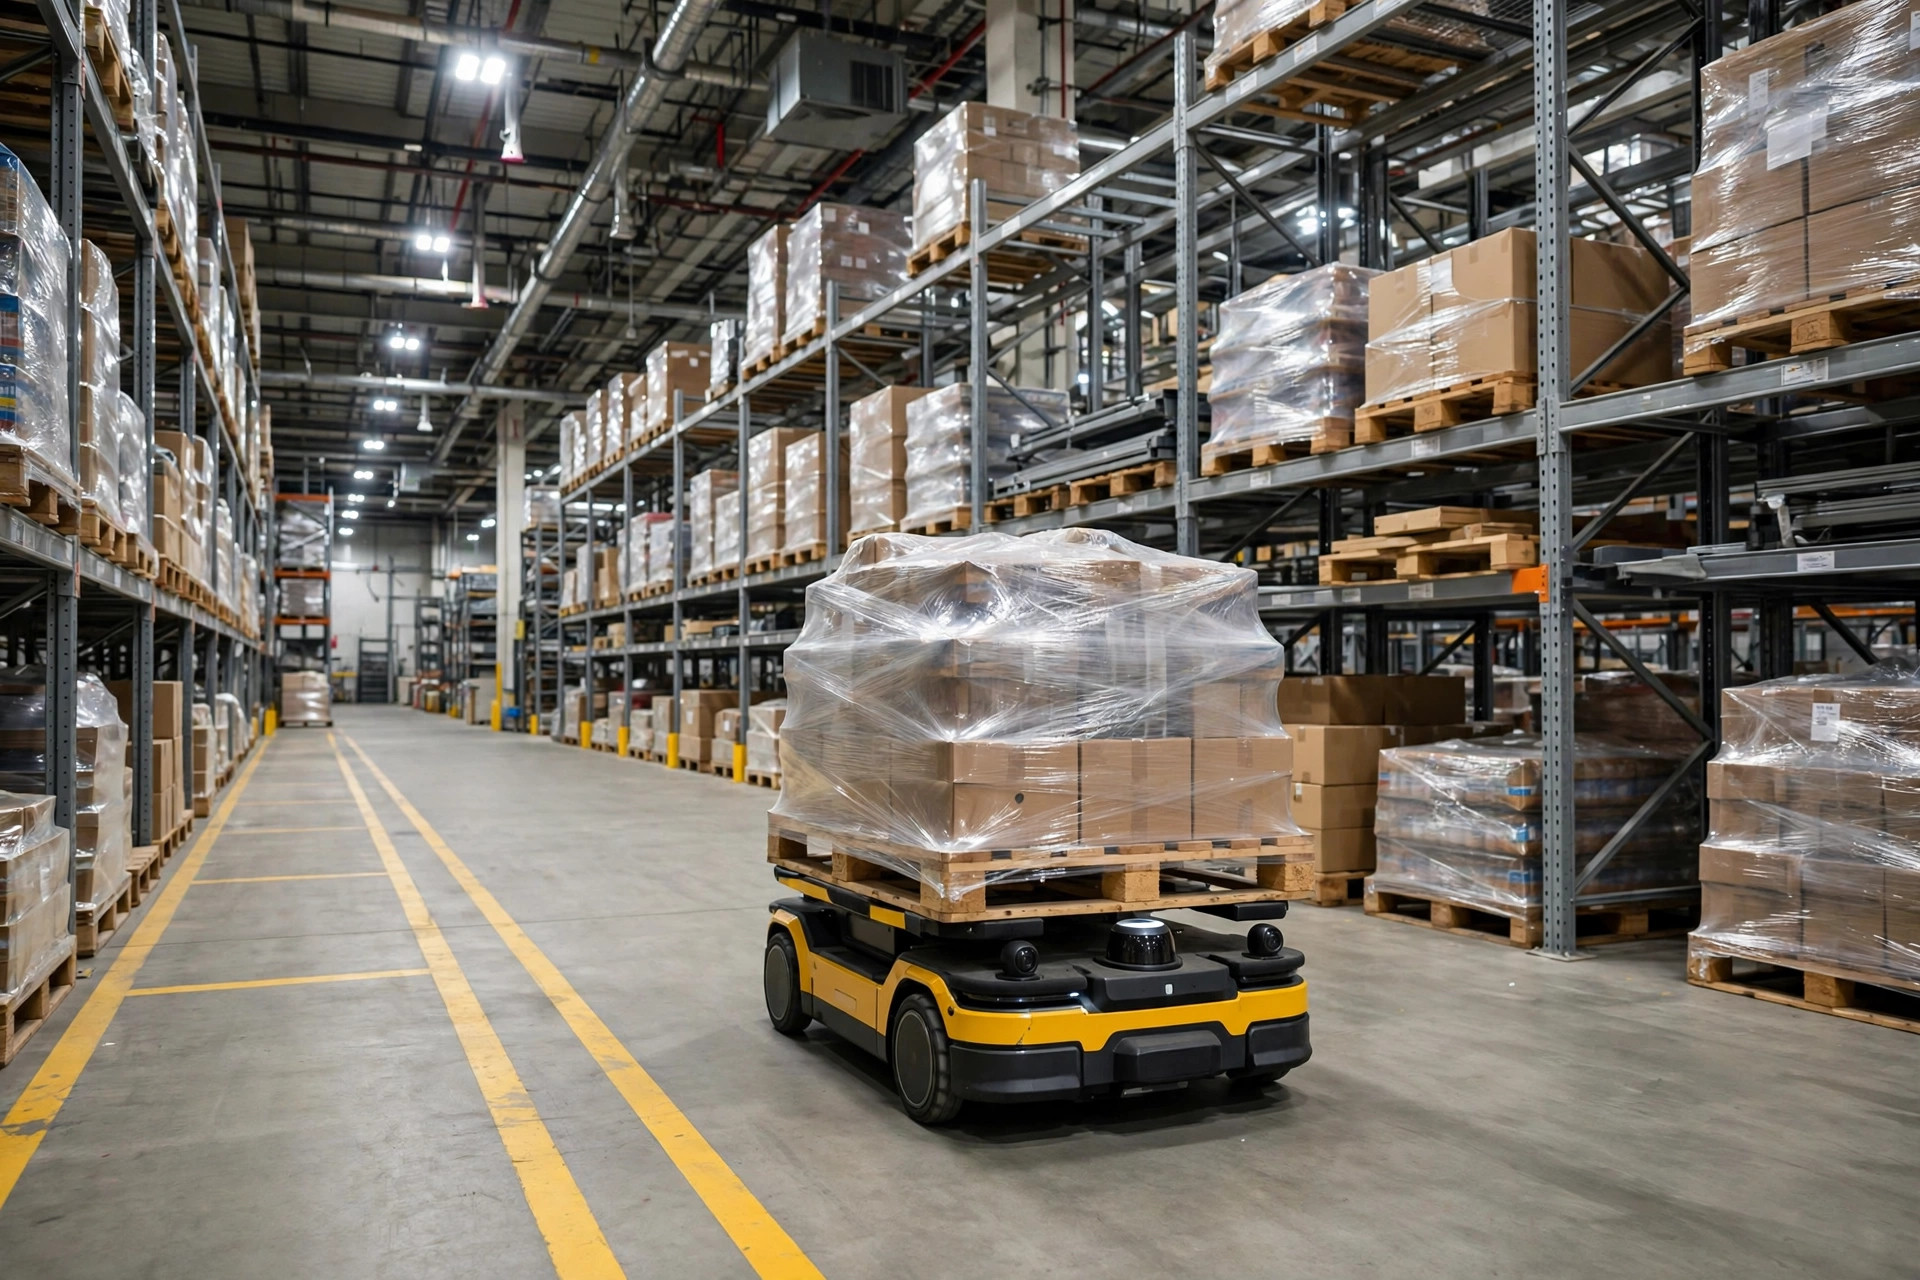
« Il s'arrête pour les piétons. » C'est la phrase que chaque vendeur d'AMR sort en premier, et c'est la phrase qui permet à bien des responsables de dormir sur leurs deux oreilles après la signature du bon de commande. J'ai parcouru plus d'un entrepôt où une douzaine de robots roulent dans l'allée principale pendant que les préparateurs et les techniciens qualité marchent dans la même voie, et la direction me dit que le système est assez intelligent pour que personne n'ait à céder le passage. Ça sonne bien. Non ?
Je pose généralement une question au superviseur de plateau, et l'ambiance change : savez-vous à quelle hauteur du sol se situe le plan de balayage du LiDAR ? Huit sur dix ne savent pas répondre. La plupart des scanners 2D sont montés à un pied ou à peu près du sol, balayant un seul plan horizontal. Tout ce qui est au-dessus de ce plan, invisible. Tout ce qui est en dessous, invisible aussi. Les fourches d'un chariot élévateur à plat ne mesurent que quelques pouces de haut—glissez-en une par le côté et le scanner ne voit que de l'air vide. Une boîte qui a roulé dans l'allée, un morceau de film étirable tombé au sol, même histoire : pas dans la « ligne de mire » du robot.
Voici la partie qui pique : le scanner ne voit jamais une « personne ». Il voit un contour réfléchissant. Un ouvrier de nuit en sweat sombre à capuche, tête baissée sur son téléphone, sous un éclairage d'allée à moitié éteint, renvoie un signal faible. De la détection à la classification jusqu'à l'arrêt complet, chaque étape coûte du temps. Aussi vite que la machine réagisse, elle ne peut pas battre la physique : les capteurs scannent par cycles, et un robot chargé a besoin de distance pour freiner. Ce n'est pas un défaut de qualité. C'est juste le monde comme il va.
L'an dernier, j'ai vu un quasi-accident se dérouler en caméra dans un centre de préparation de commandes près de Columbus, Ohio—près de 400 000 pieds carrés, environ deux douzaines d'AMR la nuit. Vers 2 heures du matin, avec la moitié des lumières d'allée atténuées pour économiser l'énergie, un emballeur a coupé en diagonale la voie principale des AMR, les yeux sur son téléphone. Un robot est arrivé au coin du rack, a ralenti, mais ne s'est pas complètement arrêté—s'immobilisant à moins d'un mètre du gars. Il a eu une sueur froide. Le robot a marqué une pause de deux secondes, a continué, et le journal système a enregistré une ligne : « évitement d'obstacle ». Personne de blessé. Même pas un rapport déposé.
J'ai dit après au responsable de l'entrepôt : ce n'est pas « le système qui fonctionne très bien ». C'est un quasi-accident. La même manœuvre, dans une zone de réception plus chargée en milieu de journée, ou avec un employé chevronné à réaction plus lente, et nous aurions une conversation très différente. La chance est le consommable le plus cher d'un entrepôt.
Ce que le scanner ne voit pas est le vrai danger
Avant de tracer une seule zone de sécurité, admettez que le scanner a trois angles morts intégrés. D'abord, la hauteur : les obstacles bas sont essentiellement pile ou face, comme décrit. Ensuite, les virages : les racks, les colonnes et les palettes empilées bloquent la ligne de balayage, si bien que robots et piétons « apparaissent soudainement » les uns pour les autres aux intersections. Troisièmement, les matériaux : vêtements sombres, film étirable transparent, acier inoxydable poli renvoient mal, et le système les classe tard.
Donc l'approche professionnelle, c'est deux anneaux concentriques autour du robot : une zone extérieure de ralentissement—quelque chose entre, le robot décélère et s'illumine—et une zone intérieure d'arrêt—rapprochez-vous et il freine sec. La taille de ces anneaux n'est pas du pifomètre ; elle suit la charge utile, la vitesse et les conditions du sol. Un robot à pleine charge sur une pente a besoin d'une distance d'arrêt nettement plus grande qu'un robot vide sur du béton plat. Prenez les chiffres réels dans le manuel de sécurité du fournisseur d'équipements—pas dans le discours du commercial, et certainement pas sur votre propre ruban à mesurer. Le manuel, plus ce que l'OSHA attend sur votre site, est la seule autorité.
Disons à voix haute ce qui déplaît : miser toute la sécurité sur l'évitement d'obstacles logiciel, c'est comme utiliser des plaquettes de frein comme garde-fous. Les plaquettes s'usent. Le logiciel classe mal. Les garde-fous, non.
La peinture au sol bat le code dans le cloud
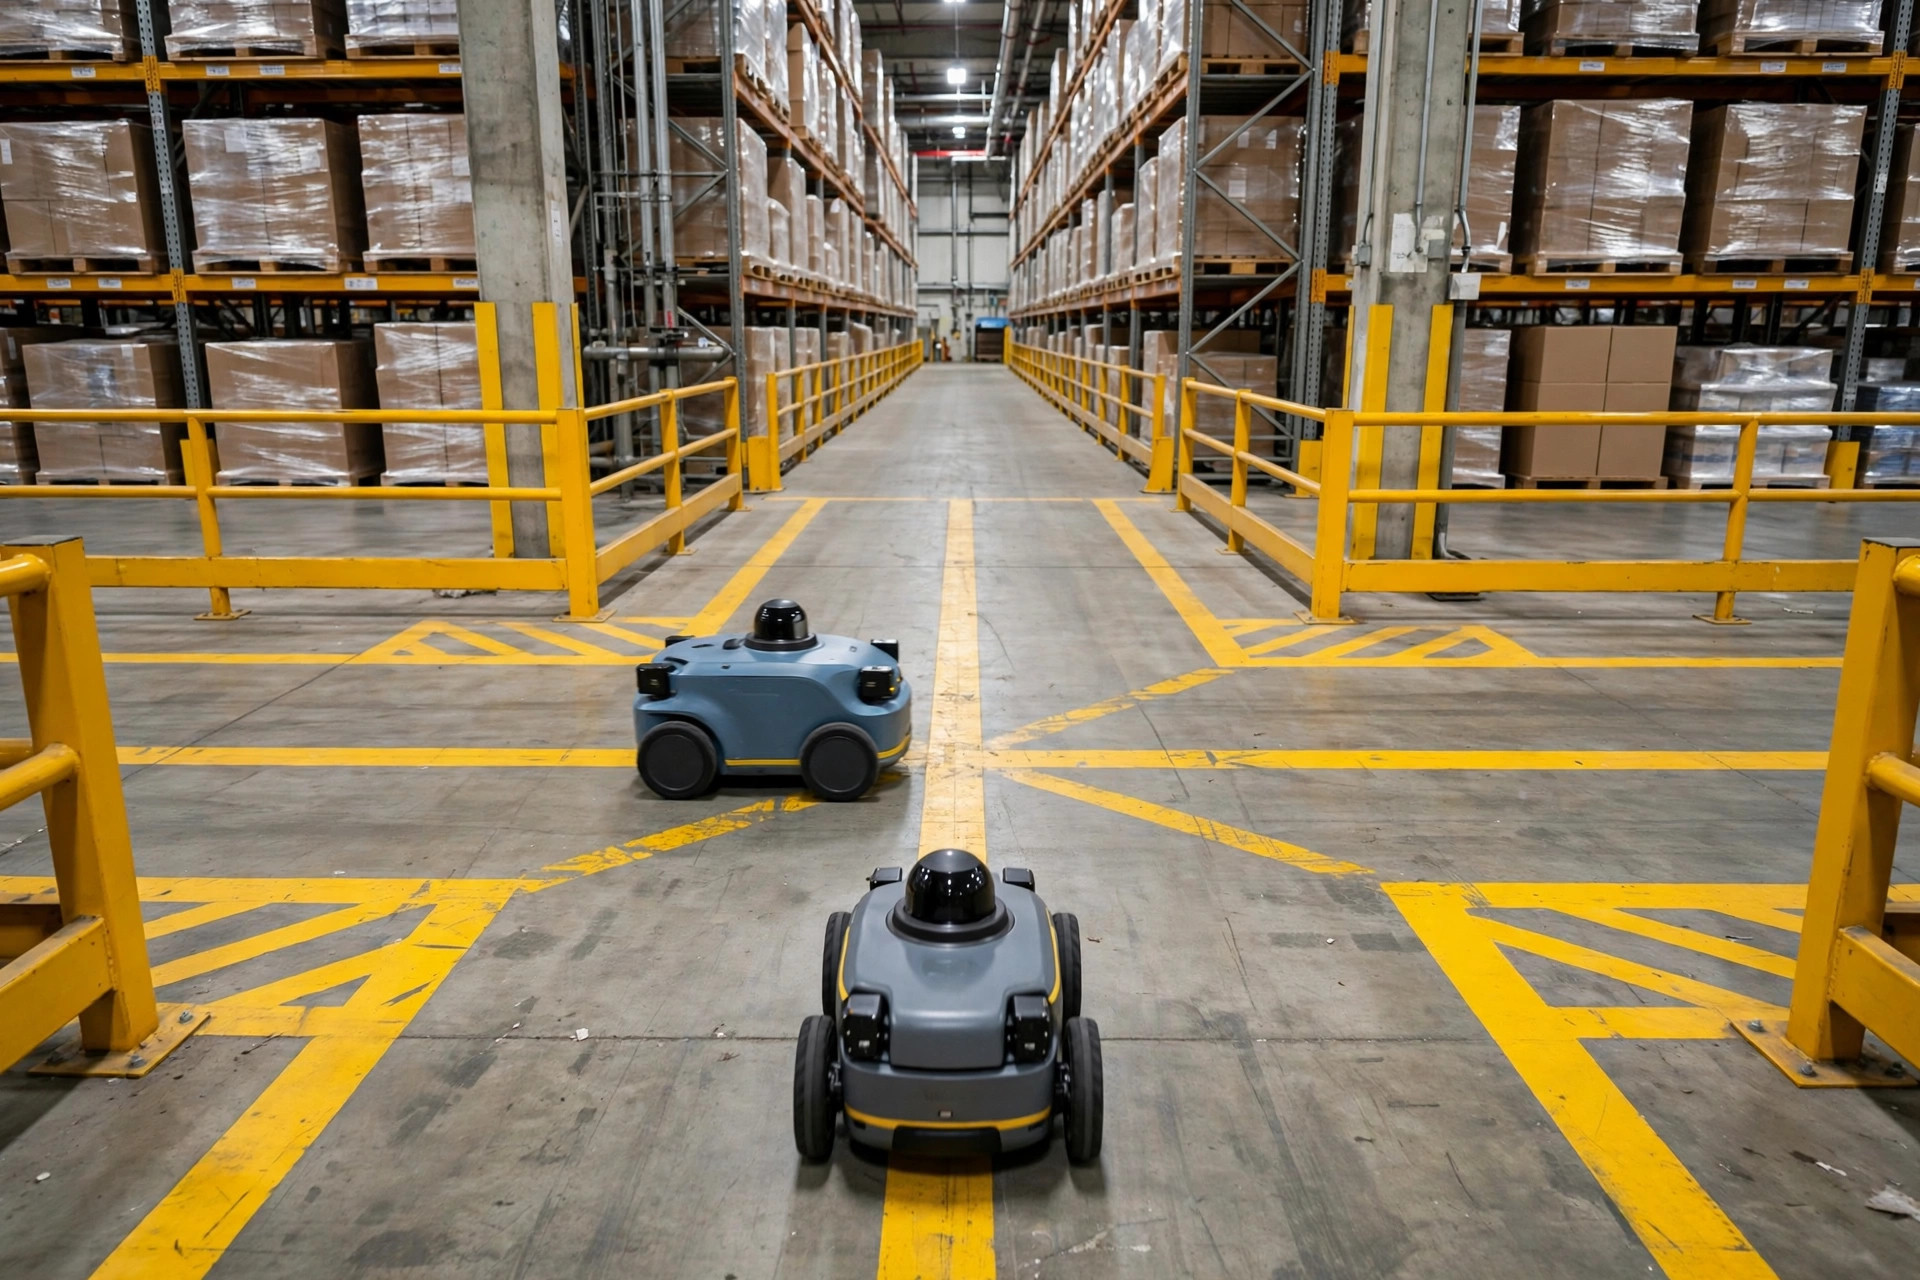
Les voies piétonnes et les itinéraires des AMR suivent une règle : séparez-les partout où vous pouvez, et là où vous ne pouvez pas, traitez le croisement comme une intersection—jamais comme un espace partagé. Les méthodes sont glorieusement low-tech, et c'est pour ça qu'elles marchent : marquages jaunes au sol pour les voies piétonnes, garde-corps sur les tronçons critiques, passages zébrés aux intersections, et sens unique partout où le plan le permet. Piétons et machines ont chacun leur voie, si bien qu'ils n'ont même jamais l'occasion de se rencontrer.
Les intersections, c'est là que ça devient sérieux, et trois choses bon marché se rentabilisent vite : des miroirs convexes, une signalisation de ralentissement et des alertes sonores et visuelles. Le robot décélère et clignote avant le virage ; le piéton le voit arriver de loin. Équiper un bâtiment de 200 000 pieds carrés avec tout ça coûte dans les cinq chiffres bas à moyens—des miettes à côté du temps d'arrêt, de l'enquête et de la hausse d'assurance d'un seul incident.
J'ai vu trois entrepôts dont les responsables disaient tous la même chose : « le logiciel est assez intelligent, les barrières physiques sont exagérées ». Plus tard, l'un de leurs responsables EHS m'a confié en privé que lorsque l'assureur est venu pour un audit sur site, la première question de l'auditeur en entrant a été : comment les voies piétonnes sont-elles physiquement séparées des itinéraires des robots ? Si vous ne pouvez pas répondre à celle-là, vous savez déjà comment va se passer la négociation de la prime. Même les gens qui encaissent les chèques l'avaient compris avant nous : le code garde honnêtes les honnêtes gens ; les garde-fous gardent tout le monde en vie.
Les trois points dangereux ne sont jamais les lignes droites
Dans une allée droite, avec piétons et robots s'approchant de face, le scanner voit tout—c'est l'endroit le plus sûr du bâtiment. Les incidents surviennent aux points de transfert, là où les flux humains et robotiques se croisent au même endroit. Je les ai réduits à trois, et chacun mérite dix minutes de votre temps, debout sur le plateau à observer.
Premier : la zone de préparation de réception. Des gens qui déchargent à la main, des palettes qui atterrissent au sol, des chariots qui vont et viennent, des AMR qui slaloment en tirant du fret. Humains et robots se disputent les mêmes mètres carrés. C'est la zone la plus désordonnée et la plus facile à balayer—parce que « ce n'est que temporaire ».
Deuxième : les intersections de l'allée principale, surtout les coins de racks. Les piétons traversent l'itinéraire des AMR là où les racks bloquent complètement la ligne de vue, si bien que les deux côtés « apparaissent soudainement ». Traitez-les comme de vraies intersections : miroirs, signalisation, ralentissement. Les trois, sans exception.
Troisième : les zones de charge et de maintenance. Les techniciens marchent entre les robots pour changer des pièces et essuyer les capteurs pendant que les unités sont en « veille »—à une commande de se remettre à rouler. Entretenir un robot sans consignation ni étiquetage, c'est comme nettoyer une arme chargée.
La mise en service et l'exploitation quotidienne demandent des scénarios différents. Pendant la mise en service, les itinéraires changent quotidiennement et les paramètres sont réglés en permanence—gardez quelqu'un sur le plateau à observer, imposez des vitesses réduites, fermez même temporairement des voies. Trois jours lents valent mieux qu'un mauvais après-midi. En exploitation quotidienne, les itinéraires fixes engendrent la complaisance. « Il ne s'est rien passé depuis six mois », c'est la première phrase de chaque rapport d'incident. Ce qui marche alors, ce sont deux disciplines : arpenter le plateau pour vérifier que les zones de sécurité n'ont pas été colonisées par les palettes et les poubelles, et extraire les événements « d'arrêt d'urgence » des journaux système. Quand le nombre d'arrêts d'urgence augmente, le système vous envoie une lettre d'avertissement en avance.
Voici une liste de contrôle pour la direction. Scotez-la au mur du bureau et parcourez-la chaque trimestre :
- Les voies piétonnes et les itinéraires des AMR sont-ils physiquement séparés ? Les croisements sont-ils gérés comme des intersections ?
- Les paramètres des zones de ralentissement et d'arrêt du LiDAR ont-ils été revérifiés par rapport aux charges utiles et vitesses actuelles—en utilisant le manuel de sécurité du fournisseur, pas la parole du commercial ?
- Chacun des trois points de transfert à haut risque (préparation de réception, intersections de l'allée principale, charge et maintenance) a-t-il un responsable, et sont-ils dégagés ?
- Les équipes de nuit et les jours fériés ont-ils eu leur propre revue de risque éclairage et effectifs ?
- Quelqu'un lit-il réellement le journal des arrêts d'urgence, et la tendance empire-t-elle ?
- La formation des nouveaux embauchés inclut-elle un cours sur les angles morts des robots ?
En fin de compte, le problème n'a jamais été « l'AMR s'arrête-t-il pour les piétons ». C'est « l'AMR peut-il voir tous les piétons, tout le temps ». Il ne peut pas. Admettez ce que la machine ne peut pas voir, et couvrez ces trous avec des garde-corps, de la peinture et des règles. Vingt ans sur des plateaux d'entrepôt m'ont appris l'ordre : d'abord la séparation physique, ensuite l'évitement intelligent. Inversez l'ordre et vous paierez vos frais de scolarité tôt ou tard—la seule question est de savoir si vous les payez à l'assureur ou à la chance.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.