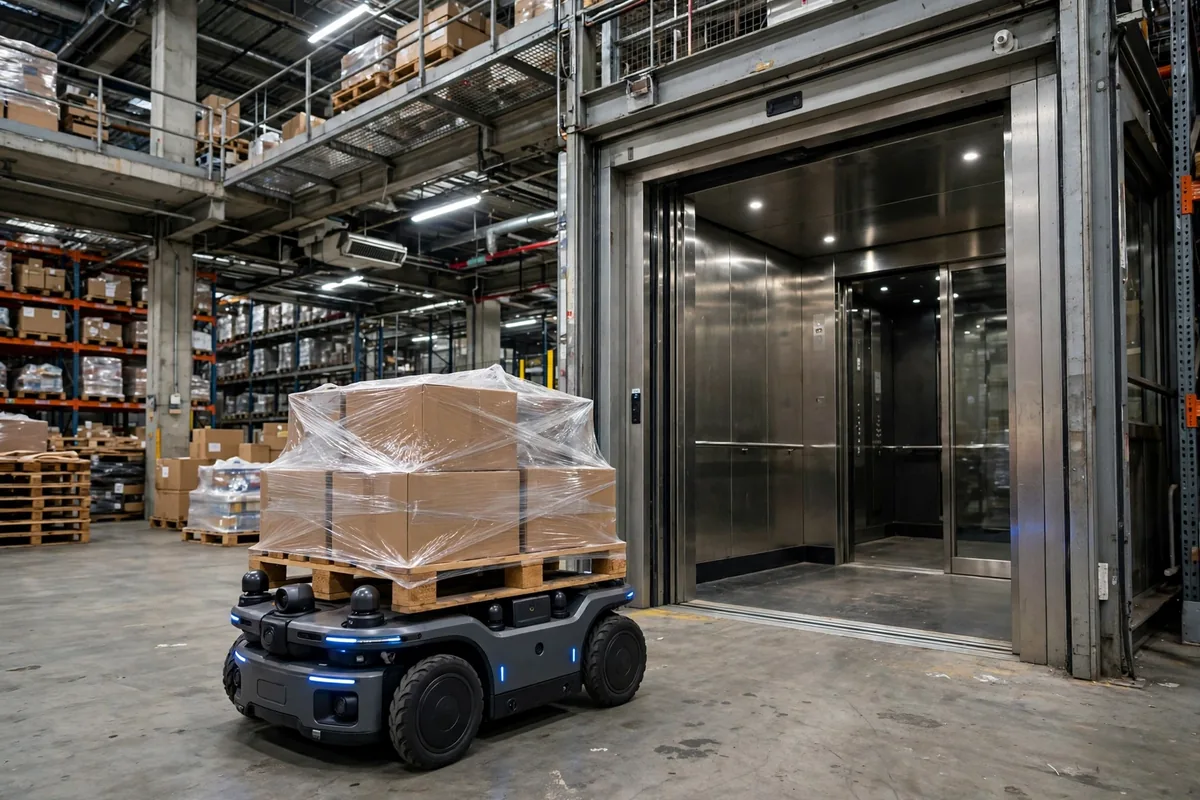
L'intégration AMR–monte-charge semble triviale sur une diapositive et coûte cher sur le terrain. Le robot se conduit seul, l'ascenseur fonctionne seul, alors les combiner devrait être facile. J'ai vu trop de projets apprendre le contraire. Le robot attend une minute ou plus devant la porte de l'ascenseur et, sur quelques centaines de trajets par jour, chaque heure de main-d'œuvre économisée par les robots est directement reperdue en attente. C'est comme construire une autoroute et mettre un feu rouge au milieu : la route peut être aussi large qu'on veut, le goulot d'étranglement est la seule intersection.
À l'automne 2024, un entrepôt de commerce électronique de Hangzhou nous a demandé d'examiner son installation. Douze AMR roulant à environ 1.2 mètres par seconde à vide. Mais aux heures de pointe, un trajet inter-étages durait en moyenne environ 9 minutes, dont plus de 4 passées à attendre devant la porte de l'ascenseur et à entrer et sortir. L'AMR appelait l'ascenseur par un boîtier d'appel ajouté qui prétendait être une personne appuyant sur un bouton. Une fois la cabine arrivée, le robot n'avait aucune idée de l'ouverture des portes, de la présence éventuelle de quelqu'un à l'intérieur, ni de la présence éventuelle d'une palette. L'ordonnanceur envoyait des robots mais n'avait aucune idée de l'endroit où se trouvait l'ascenseur, si bien que le robot n'appelait l'ascenseur qu'après être arrivé devant la porte, la cabine descendait vide depuis le troisième étage, et le robot attendait un autre cycle. Aux heures de pointe, trois robots faisaient la queue devant une porte d'ascenseur sans place derrière pour faire demi-tour.
La deuxième histoire est plus typique, et plus coûteuse. Au printemps 2025, un entrepôt de pièces automobiles de Suzhou a mis huit AMR de type ascenseur sur des transferts entre un magasin en bord de ligne au deuxième étage et une zone de produits finis au rez-de-chaussée. Pour économiser, l'équipe n'a construit que le lien le plus élémentaire : l'AMR envoyait un signal relais disant « Je veux monter », l'ascenseur arrivait et s'ouvrait, et le robot entrait seul grâce à sa navigation laser. Au cours de la troisième semaine après la mise en service, un robot transportant plus de 400 kilogrammes est entré dans la cabine, et le bord de la charge a déclenché le rideau lumineux de la porte. Les portes ont cyclé pendant que le robot restait coincé à moitié, jusqu'à ce que quelqu'un appuie sur l'arrêt d'urgence et le tire à la main. Personne n'a été blessé, mais c'était de la chance, pas de la conception. Les travaux de reprise qui ont suivi — retour d'état des portes, confirmation de charge, balises dans la cabine — ont coûté nettement plus que de faire le travail complet dès le premier jour.
L'intégration AMR–monte-charge se résume à trois questions : qui appelle, qui ouvre, qui décide
Dépouillée, l'intégration ne laisse que trois questions, dans cet ordre. D'abord, qui appelle l'ascenseur ? L'ordonnanceur, à l'avance — pas le robot après son arrivée. L'ordonnanceur connaît l'étage de destination et l'emplacement de l'ascenseur, il doit donc appeler la cabine à l'étage de départ 30 à 60 secondes à l'avance. Ensuite, qui ouvre la porte ? L'état de la porte doit revenir du contrôleur de l'ascenseur sous forme de signal : porte entièrement ouverte, cabine mise à niveau, charge autorisée. Les trois présents, le robot peut entrer ; il en manque un, il reste derrière la ligne jaune. Ne laissez jamais le robot deviner l'état de la porte à partir de ses propres capteurs. Troisièmement, qui est responsable ? Dès qu'une personne touche l'ascenseur — un arrêt d'urgence, une manœuvre manuelle de porte — le contrôle revient immédiatement à l'ascenseur, et l'AMR ne peut que s'arrêter, jamais rivaliser.
Ma ligne dure, énoncée sans détour : si votre ascenseur est un ancien modèle sans interface de communication ouverte, et que tout ce dont vous disposez ce sont des signaux à contact sec pour les appels de base et l'état des portes, ne programmez pas les trajets inter-étages de façon dense. L'intégration à contact sec fonctionne — je l'ai construite — mais son vocabulaire se résume pour l'essentiel à deux mots, « arrivé » et « ouvert ». Le robot n'apprend rien sur les obstacles dans la cabine ni sur les codes de défaut. Dans cette configuration, maintenez un ascenseur sous environ 20 trajets inter-étages par heure ; programmez-en davantage et vous payez pour faire tourner une file d'attente. Si le fournisseur de l'ascenseur ouvre le protocole — étage, direction, charge, état de défaut — l'ordonnanceur peut faire une vraie planification par étage : apparier un trajet montant avec un trajet descendant dans une même course de cabine, ou pré-positionner des robots vides pendant les périodes calmes. L'ouverture du protocole fixe directement le degré d'intelligence possible de votre planification. Une flotte plus intelligente sur une interface d'ascenseur bête, c'est de l'argent jeté sur la mauvaise couche.
La ligne de partage : où l'intégration AMR–monte-charge rapporte et où elle ne rapporte pas
La plupart des équipes font le calcul des coûts au mauvais endroit : elles chiffrent la vitesse du robot. Un trajet inter-étages équivaut au temps de conduite, plus l'attente de l'appel d'ascenseur, plus le temps d'entrée et de sortie, plus le temps de trajet en ascenseur, plus le temps de confirmation de sortie. Passer la vitesse de conduite de 1 à 1.5 mètres par seconde économise peut-être dix secondes par trajet. Réduire l'attente d'appel de 90 secondes à 20 secondes économise 70 secondes sur ce même trajet. À 300 trajets inter-étages par jour, ce seul poste libère près de 6 heures-robot — et les heures-robot sont ce qui permet de réduire la flotte, là où se trouve le vrai argent.
| Étape du trajet | Sans appel anticipé d'ascenseur | Avec une intégration correcte |
|---|---|---|
| Attente de l'appel d'ascenseur | 60–120 secondes | 0–20 secondes, cabine déjà en attente |
| Entrée et confirmation de position | 40–80 secondes, sondages répétés | 20–30 secondes, entrée seulement après tous les signaux |
| Trajet en ascenseur | Fixé par la vitesse de l'ascenseur et la différence d'étages | Inchangé — la limite physique |
| Sortie et transfert | 30–60 secondes | 15–25 secondes |
Le temps de trajet en ascenseur est fixe ; tout ce qu'on peut améliorer se situe dans l'attente et la confirmation. Des robots plus rapides ne dissolvent pas une file d'attente devant la porte de l'ascenseur ; ils la font simplement se former plus proprement.
Avant d'investir dans l'intégration, il vaut la peine de trancher comment choisir entre AMR et chariots élévateurs pour vos charges et vos fréquences. Ce choix décide de ce qui transporte les marchandises ; le protocole d'appel, l'interverrouillage et la planification par étage décident si le transport se déroule sans accroc.
Voici le jugement contre-intuitif auquel la plupart des équipes résistent jusqu'à ce que la réalité le leur enseigne : plus vous avez de trajets inter-étages, moins chaque robot doit partager un seul ascenseur. Un ascenseur aux heures de pointe est un point de défaillance unique, et l'attente grimpe fortement à mesure qu'on ajoute des véhicules. Les solutions qui fonctionnent consistent à dédier des ascenseurs par zone d'étage, ou à étaler le travail inter-étages — trajets de réapprovisionnement dans les intervalles entre vagues de picking, itinéraire assisté par un opérateur en secours pour les picks urgents. Une ligne de politique — « les tâches inter-étages passent après les tâches sur le même étage » — relèvera souvent le débit de pointe. Protégez d'abord le travail sur le même étage pour qu'il ne s'arrête pas ; ensuite seulement, discutez de la vitesse inter-étages.
Les pièges de maintenance que personne ne budgétise
La phase la plus dangereuse n'est pas le jour de la mise en service mais le premier mois qui suit. Piège un : le fournisseur de l'ascenseur pousse une mise à jour de micrologiciel, les points de communication bougent, et les robots continuent de lire les anciennes adresses. La solution qui fonctionne est une table de points de signal signée, détenue par les deux parties, avec des changements exigeant un préavis et un test conjoint — inscrite dans le contrat de maintenance, pas une poignée de main. Piège deux : le positionnement dans la cabine. Un AMR dans une cabine d'ascenseur n'a ni codes au sol ni réflecteurs, il fonctionne donc uniquement sur l'odométrie des roues. Un trajet, ça va ; quelques centaines de trajets par jour et la dérive peut dépasser largement dix centimètres, et le robot commence à racler le cadre de la porte en sortant. Des balises dans la cabine, ou une re-localisation d'attitude pendant que la cabine se déplace, c'est de l'argent qu'on ne peut pas sauter. Piège trois : le repli en cas de défaut. Un défaut d'ascenseur, une perte de communication, un robot qui perd son alimentation dans la cabine — chacun exige son propre manuel écrit. Si l'ascenseur tombe en panne avec un robot à l'intérieur, le robot ne doit pas tenter de s'échapper seul. Si la communication tombe au-delà d'un seuil fixé, l'ordonnanceur doit marquer cet ascenseur comme indisponible et dérouter. Si un robot meurt dans la cabine, quelqu'un désigné à l'avance doit assumer l'extraction manuelle. Sans manuels, le premier vrai défaut se transforme en improvisation générale simultanée.
À la réception, ne jugez pas sur quelques démonstrations fluides. Faites tourner une équipe complète avec un volume réel de tâches et observez trois chiffres : le temps moyen de trajet, l'attente moyenne devant la porte de l'ascenseur et les échecs de tâche causés par l'intégration. Quand ces trois-là tiennent pendant une semaine complète, l'intégration tient vraiment debout. Une démo propre prouve seulement que le câblage est bon ; survivre à une équipe complète prouve que la séquence est bonne.
Alors, cet argent vaut-il la peine d'être dépensé ? Regardez un chiffre : quelle part du temps total de trajet représentent l'attente devant la porte de l'ascenseur plus la confirmation d'entrée et de sortie ? Faites passer cette part sous 30 pour cent et l'intégration gagne son coût. Si vous manquez cette marque, peu importe le nombre de robots achetés, vous ne faites que faire tourner une file d'attente plus coûteuse devant la porte de l'ascenseur.
Par Da Liu, Ingénieur en automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.