Un jugement forgé en vingt ans sur les sols d'entrepôt : quand un projet AMR déraille, une fois sur deux ce n'est pas la faute du robot. C'est le transfert — l'endroit exact où l'AMR rencontre le convoyeur, le rack ou l'élévateur. En 2023, j'ai travaillé sur un projet à Ontario, en Californie, un centre de traitement e-commerce de plus de 80 000 pieds carrés. Les AMR roulaient à merveille dans les zones ouvertes. Dès qu'ils entraient dans une station de docking, tout s'effondrait. La reprise a traîné pendant près de three months et a brûlé plusieurs centaines de milliers de dollars de coûts d'intégration supplémentaires. Un ami intégrateur de systèmes m'a dit plus tard que c'était la routine. Si l'interface n'est pas parfaitement réglée, le plus beau robot du monde n'est qu'un presse-papier hors de prix.
Il s'est arrêté parfaitement. Il ne s'est juste pas aligné.
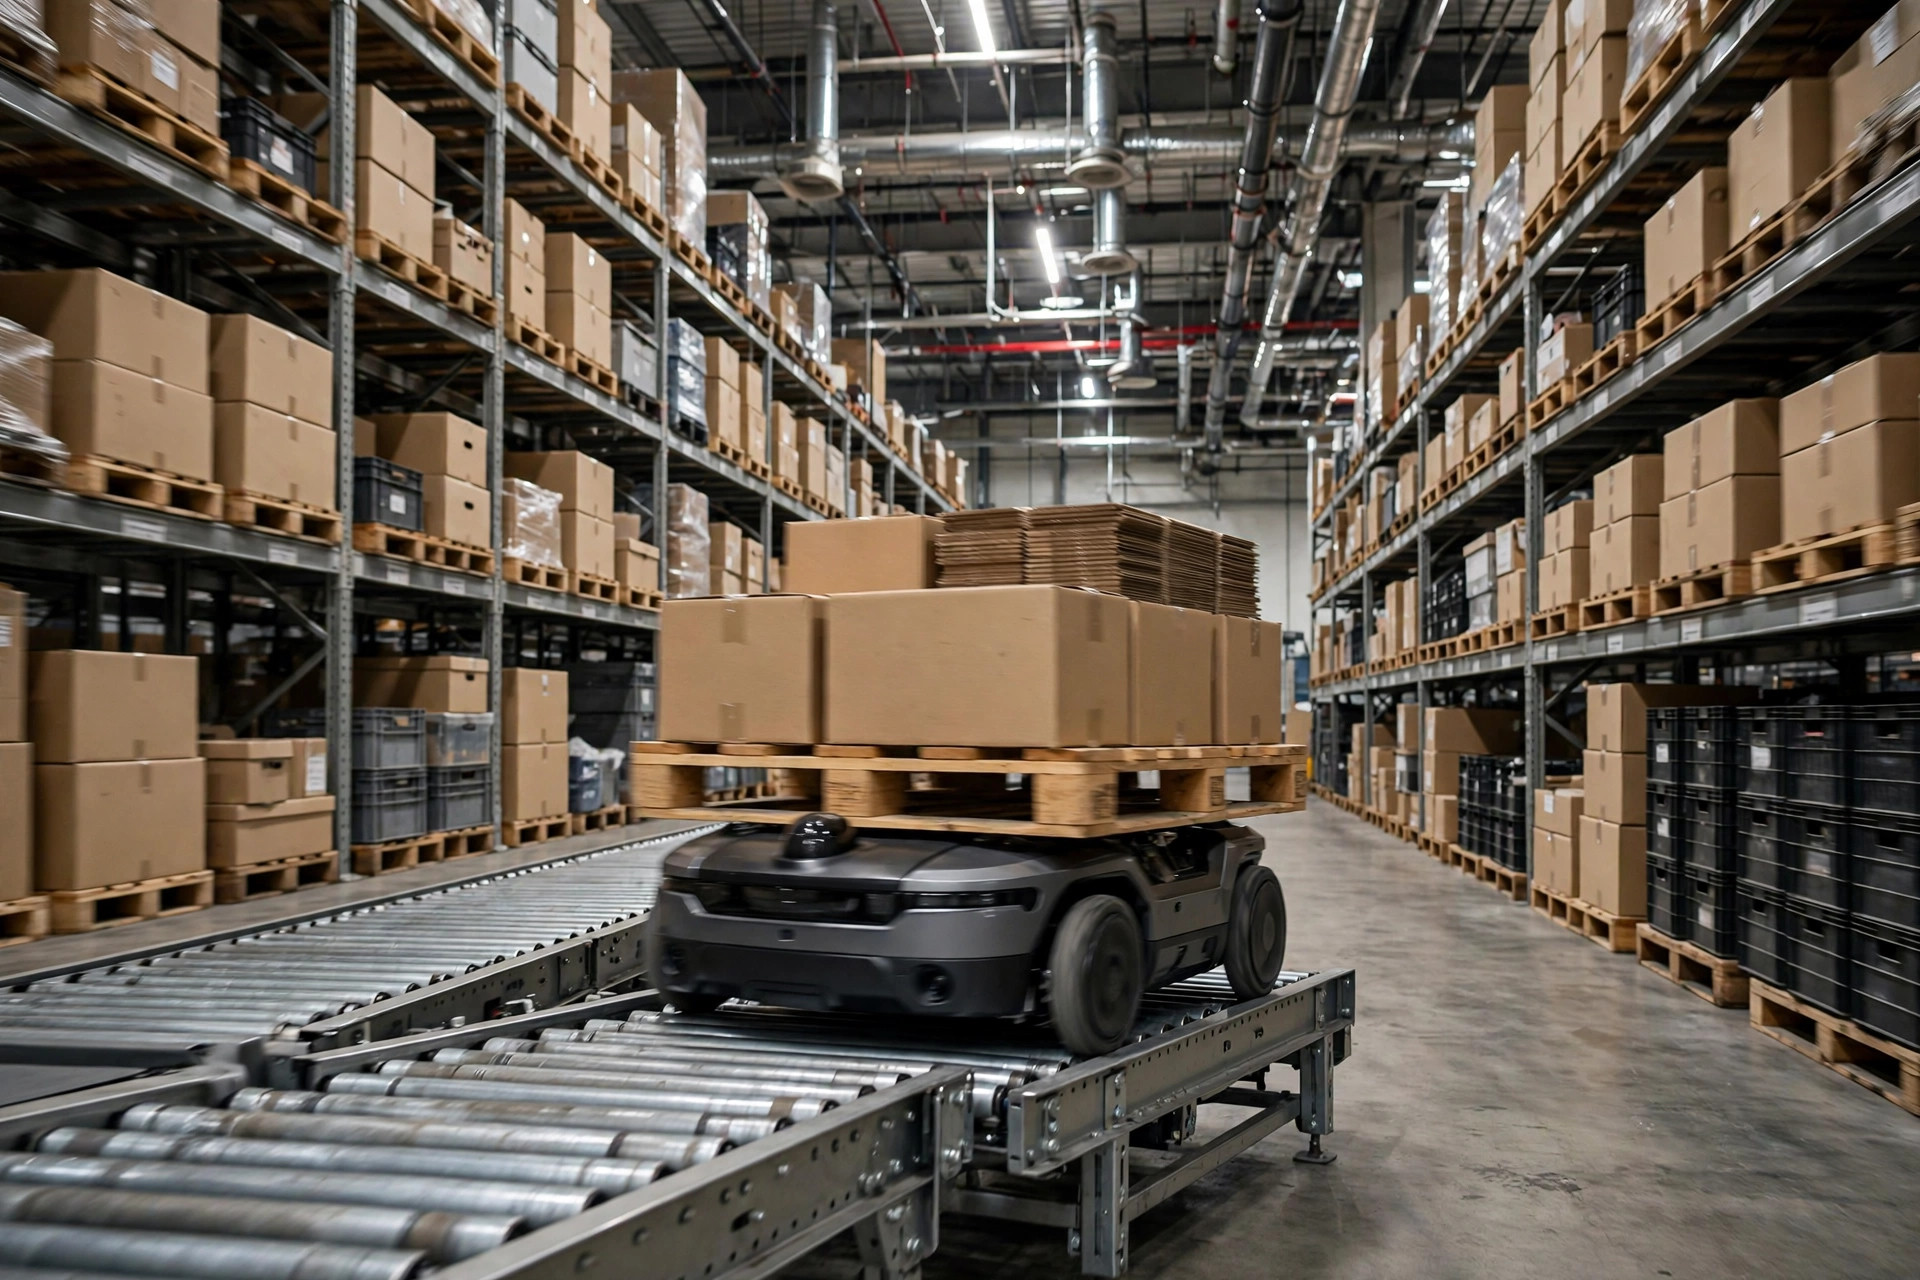
Le premier piège est le plus exaspérant. L'AMR navigue avec une précision centimétrique et s'arrête exactement sur son repère — et la charge ne transfère toujours pas. Pourquoi ? Parce que le convoyeur d'en face a des tolérances mécaniques.
Quand on installe des convoyeurs, la mise à niveau des pieds et la hauteur des rouleaux dépendent de mètres ruban et du jugement de l'équipe. Le plan dit que les deux côtés sont à la même hauteur ; en réalité, un ou deux centimètres d'écart sont tout à fait normaux. L'AMR soulève sa palette, et il y a une marche de deux centimètres entre le plateau de la palette et la surface des rouleaux. La charge se coince, ou une extrémité se soulève. Le problème le plus sournois, c'est la largeur — les jeux de chaque côté entre la palette portée par l'AMR et les rouleaux du convoyeur. La conception a utilisé des chiffres théoriques. Après l'installation, quelqu'un a mesuré, et les deux côtés n'étaient même pas symétriques.
C'est exactement ce qui a tué le projet d'Ontario. L'AMR atteignait son point appris à chaque fois, sans faute. La palette entrait, les rouleaux de gauche prenaient la charge en premier, le côté droit flottait, la palette basculait, et toute la ligne partait en alarme. Il a fallu two weeks pour trouver la cause : un pied de convoyeur s'était tassé, laissant une différence de hauteur de moins de deux centimètres. Deux centimètres. Invisible à l'œil nu.
Il y a aussi un arbitrage à trancher tôt. Les AMR à levage par le haut sont les plus sensibles au dénivelé ; les modèles à fourches tolèrent davantage, mais ils exigent des sens d'enfourchement précis, ce qui contraint l'interface dans l'autre sens. Ne spécifiez pas le véhicule isolément. La méthode de docking et la tolérance d'interface forment un tout — décidez-les ensemble.
Alors à la réception, ne vous contentez pas de regarder si l'AMR s'arrête sur la cible. Apportez un niveau et mesurez la différence de hauteur au point de docking. Inscrivez les tolérances de hauteur, de planéité et de jeu des deux côtés de l'interface dans vos critères de réception, avec l'écart admissible écrit noir sur blanc. Et spécifiez des pieds réglables aux stations de docking. Si le sol se tasse, vous pouvez remettre à niveau. Des pieds soudés soudent le risque en place.
Qui bouge en premier ?
Le deuxième piège vit dans le logiciel. Ça s'appelle le handshake. L'AMR est arrivé — le convoyeur le sait-il ? La ligne a poussé la charge — l'AMR l'a-t-il vraiment reçue ? Une étape de travers dans la séquence, et ça casse.
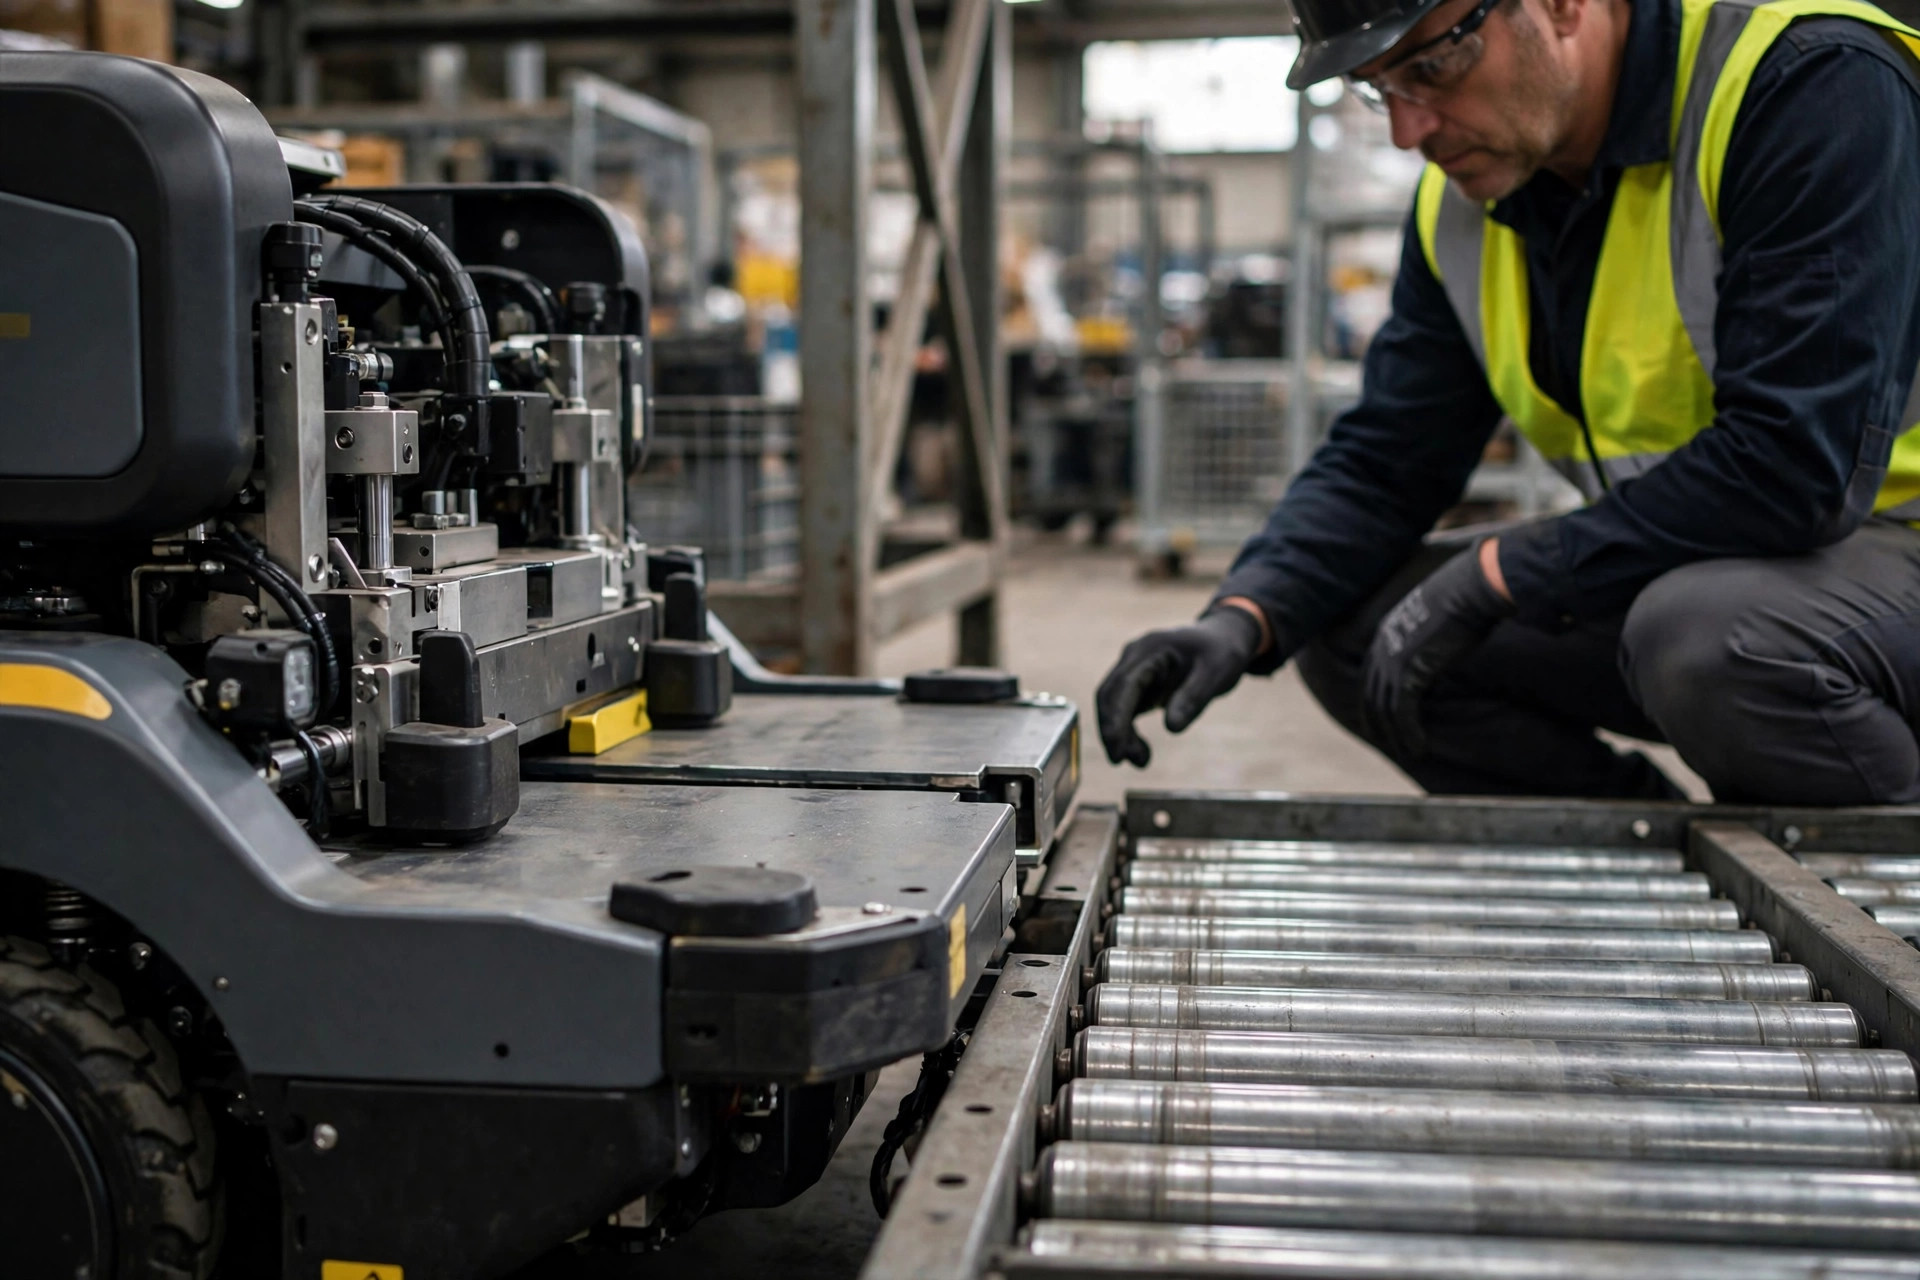
Les scènes de panne classiques : le convoyeur commence à alimenter avant que l'AMR soit complètement arrêté, et la palette percute de plein fouet le corps du véhicule. Ou l'AMR croit avoir pris la charge, démarre, et la charge est toujours sur les rouleaux — le robot transportant fièrement du vide. La cause racine : le gestionnaire de flotte de l'AMR et l'automate du convoyeur ne parlent pas la même langue. Les deux côtés ont un signal « en position », mais ils le définissent différemment. Pour l'AMR, en position signifie que la navigation le dit. Pour l'automate, cela signifie qu'une cellule photoélectrique est occultée. Une demi-seconde d'écart — et dans cette demi-seconde, le transfert rate.
La solution ? Dessinez le timing de l'interface sous forme de chronogramme et faites-le signer des deux côtés. Comment les signaux sont échangés (contacts secs ou messages réseau), combien de temps un timeout compte comme défaut, qui s'arrête en premier sur défaut — tranchez tout cela avant la mise en service commune, pas sur le terrain en plein débogage. Le schéma le plus robuste que j'aie vu, c'est la double confirmation : l'AMR signale son arrivée, l'automate répond par une autorisation, et l'AMR ne bouge qu'après avoir reçu l'autorisation. Une demi-seconde plus lent. Zéro charge tombée. En automatisation d'entrepôt, une demi-seconde de lenteur n'a rien de honteux. Une charge tombée, si.
Le sol a aussi son mot à dire
Le troisième piège est sous vos pieds. Le point de docking est le morceau de béton le plus malmené de tout le bâtiment.
L'AMR s'arrête, soulève et tourne au même point des dizaines de fois par jour, toute la charge concentrée sur quelques pieds carrés. Au bout d'un an, un léger tassement ou des fissures au point de docking n'ont rien d'inhabituel. Un ou deux centimètres de tassement et l'AMR s'arrête toujours pile — la navigation se fiche de la hauteur du sol. Mais le mécanisme de levage a une course fixe. Le sol s'enfonce, et la palette ne peut plus atteindre la surface des rouleaux. Et puis il y a les joints de dilatation. Si l'un d'eux vient à se fissurer juste sous le point de docking, l'AMR le franchit à chaque cycle, les roues tressautent, le positionnement tremble, et votre taux de réussite de transfert glisse de 99 % à 90 % — sans que vous sachiez pourquoi.
Sur ce projet, le sol a été le dernier suspect. Tout le monde a accusé le véhicule, puis le convoyeur, et ce n'est qu'alors qu'on s'est mis à genoux pour regarder le béton. Ma recommandation habituelle désormais : coulez la zone de docking comme sa propre dalle haute résistance, isolée du sol environnant, avec les joints de dilatation déviés autour du point de docking. Le gros œuvre ne coûte presque rien. La reprise se mesure en mois. Pour les rénovations en site existant, mettez l'état du sol dans l'étude préalable du site et balayez la zone de docking au niveau laser. Ne faites pas confiance à vos yeux.
Puis un humain entre en scène
Le quatrième piège est le plus dangereux, parce qu'il touche à la sécurité. La zone de docking est l'endroit où les personnes et les machines se mélangent le plus : les AMR s'y dockent, des chariots manuels peuvent y déposer des charges, et un technicien de maintenance est peut-être sous le convoyeur en train de régler quelque chose.
La logique devrait être simple : si une personne est dans la zone de docking, aucun AMR n'entre ; pendant qu'un AMR transfère, le convoyeur ne bouge pas. Mais beaucoup de projets n'interverrouillent que la moitié du système. L'AMR a des scanners laser et s'arrête bien — pendant que le convoyeur continue de tourner. Ou la porte de sécurité s'ouvre, l'AMR s'arrête, l'automate n'a jamais reçu le signal, les rouleaux continuent de tourner, les charges continuent d'arriver, et les mains du technicien sont juste à côté des rouleaux.
L'interverrouillage doit être bidirectionnel. Le signal d'entrée de personnel — porte de sécurité, barrière immatérielle, tapis de sécurité — doit aller à la fois au gestionnaire de flotte de l'AMR et à l'automate, en même temps. Les deux s'arrêtent, ou ce n'est pas un interverrouillage. N'arrêter qu'un côté revient à ne rien verrouiller. À la réception, faites un test d'intrusion : simulez l'entrée d'une personne et vérifiez que l'AMR et le convoyeur s'arrêtent ensemble, et que la reprise se fait en séquence plutôt que tout repartant d'un coup.
Un détail facile à rater : l'équipe de nuit. Le jour, quelqu'un surveille la zone de docking et gère les petits accrocs sur place. La nuit, vous avez un ou deux opérateurs. L'AMR et le convoyeur se disputent au point de docking, l'alarme sonne pendant une demi-heure sans que personne ne réponde, et l'en-cours s'accumule sur toute la ligne. Alors intégrez cela dans la logique d'interverrouillage : si un défaut de docking dépasse un temps défini, suspendez la tâche automatiquement et envoyez une alerte d'escalade. Ne laissez pas l'équipement se disputer avec lui-même.
Ce qui me ramène à la fin du projet d'Ontario. Quatre pièges, bouchés un par un, three months. Le chef de projet m'a dit que s'il avait su que l'interface poserait autant de problèmes, il l'aurait sortie en lot de travaux à part entière avec sa propre réception dès le premier jour. Je ne pourrais pas être plus d'accord.
Alors voici une question à emporter : si votre entrepôt s'apprête à déployer des AMR, le sol de la zone de docking, le convoyeur et la signalisation de l'automate iront-ils à un seul intégrateur en un lot clés en main — ou le véhicule, la ligne et le logiciel iront-ils chacun à un fournisseur différent ? Votre réponse décide à peu près combien d'argent vous dépenserez plus tard sur l'interface.
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.