"Da, tu dois trancher un débat pour nous. Le fournisseur accuse le sol, le poseur de sol accuse le robot. Qui a raison ?"
Je reçois cet appel plusieurs dizaines de fois par an. Après 15 ans d'intégration de systèmes, voici mon verdict d'entrée : 8 ou 9 fois sur 10, un AMR qui dérive vers le racking n'est pas un problème d'algorithme. C'est un problème de sol ou de reflet. L'algorithme est le bouc émissaire ; l'environnement est le coupable.
Comment un AMR "voit la route" réellement
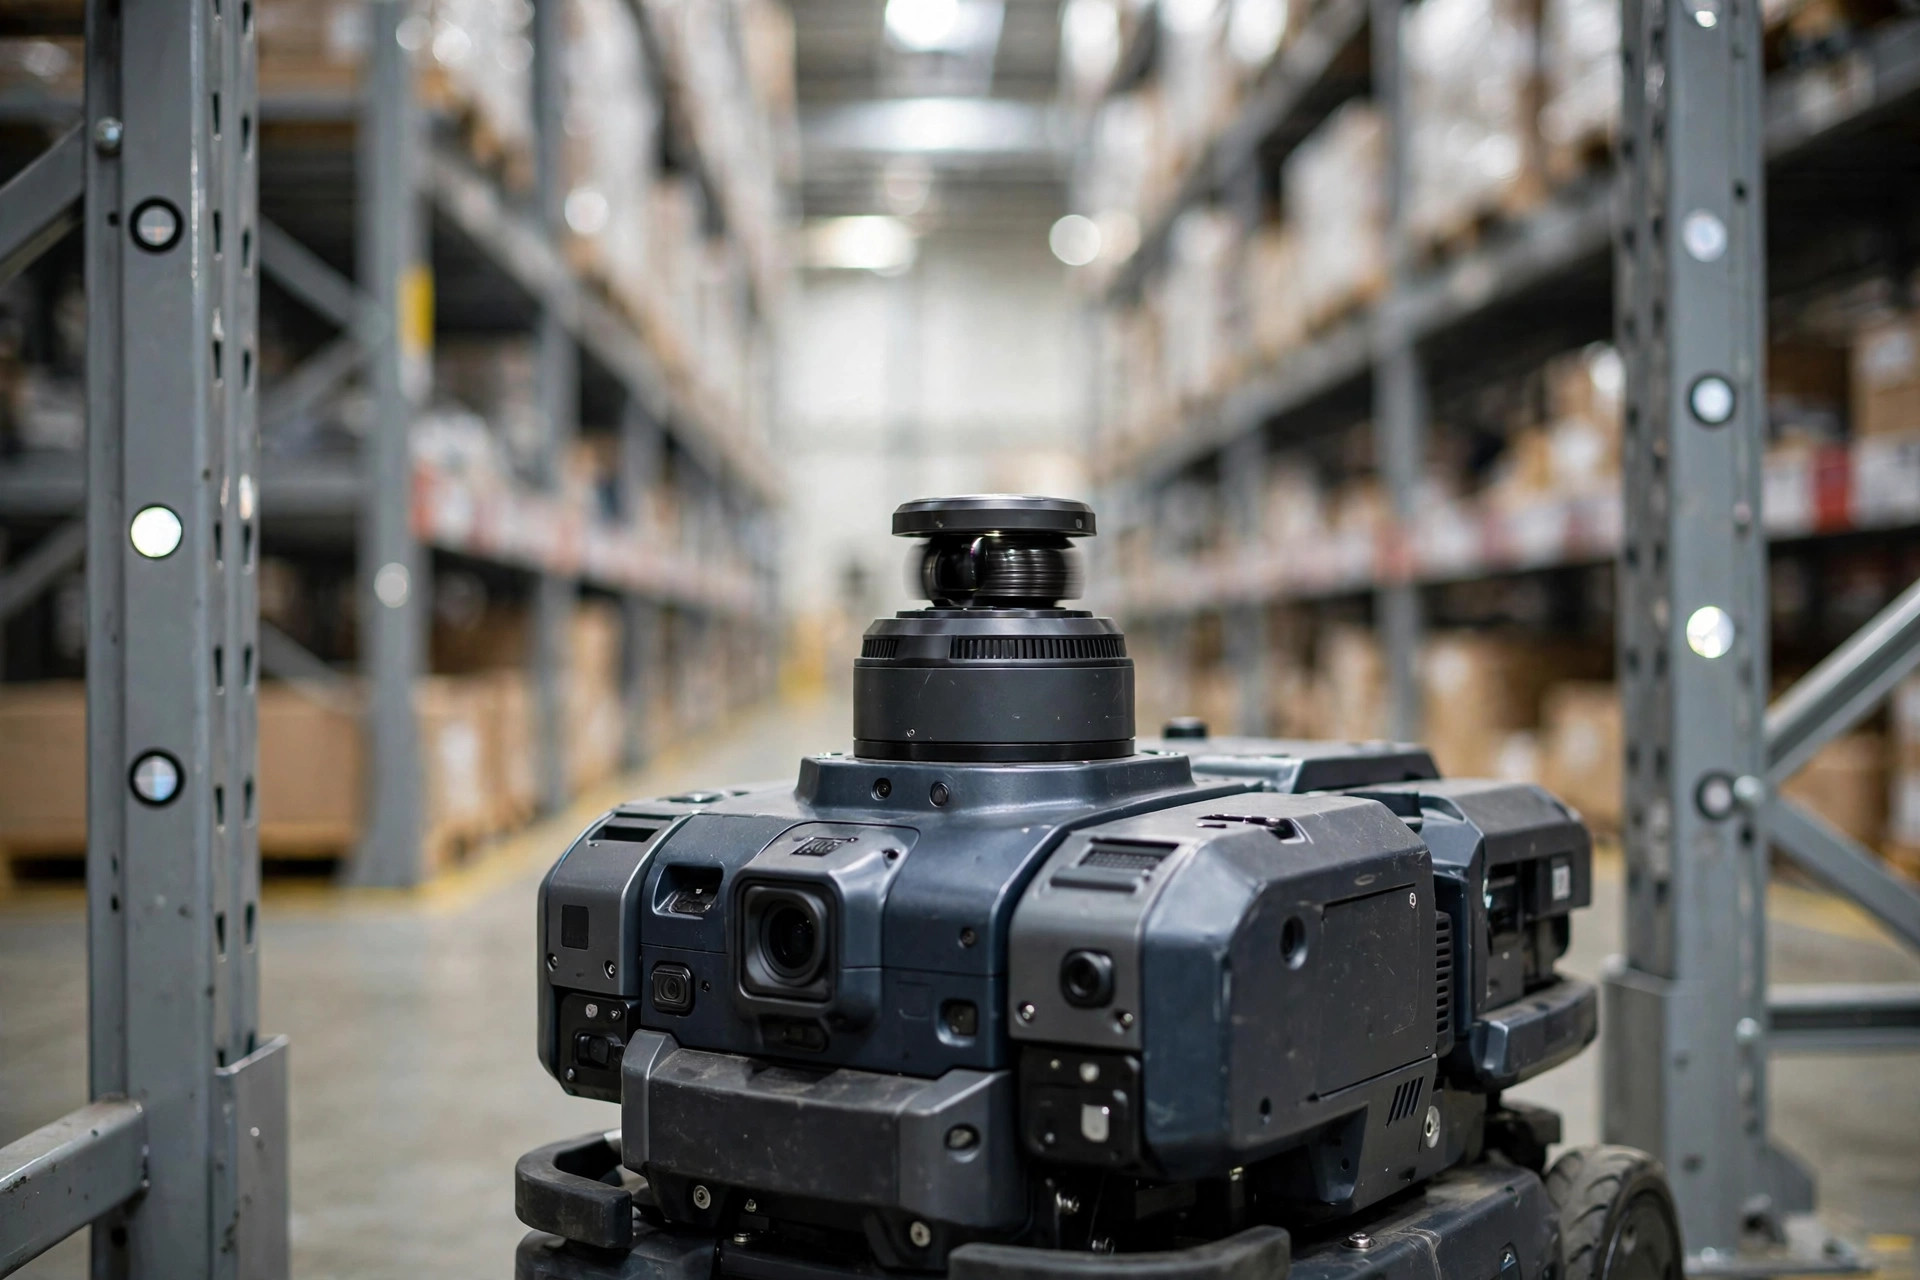
Voyez la navigation d'un AMR comme un conducteur plus des repères au bord de la route. Le LiDAR, ce sont les yeux, qui balayent des dizaines de milliers de points par seconde et comparent la forme des environs à une carte. L'odométrie des roues, c'est "compter les pas" — estimer la distance parcourue à partir des rotations des roues. Les réflecteurs ou codes QR sont les panneaux routiers, qui donnent des corrections de position absolue qui corrigent la dérive.
C'est comme conduire dans le brouillard : quand vos yeux (le LiDAR) ne voient pas clair, vous estimez la distance au temps (odométrie) ; chaque fois que vous repérez un panneau (réflecteur), vous vous recalibrez. Les trois sont nécessaires, et chacun échoue à sa manière :
- L'odométrie meurt sur les sols glissants : les roues patinent, le robot ne bouge pas, le compte des pas est faux, et la position dérive.
- Le LiDAR meurt face aux miroirs : la lumière qui rebondit sur l'inox poli ou le verre renvoie des points fantômes qui ne correspondent pas à la carte, et la localisation saute.
- Les réflecteurs meurent quand ils sont masqués : un chariot élévateur gare une palette devant votre "panneau routier", la calibration ne se fait plus, et l'erreur s'accumule.
Deux cas tirés de mon propre carnet de service
Cas 1 : le sol glissant — Dongguan, novembre 2024. Un entrepôt 3PL qui traite de l'électronique 3C, 20 AMR, 6 mois tranquilles. Puis en novembre, les robots ont commencé à "dessiner des dragons" — des courbes en S dans des allées droites, finissant par un baiser sur les montants des racks. Le fournisseur a consulté les journaux à distance, a déclaré l'algorithme en bonne santé, et a recommandé d'ajouter des réflecteurs. Ils les ont ajoutés. Rien n'a changé.
Mon premier geste sur site n'a pas été de regarder les robots — c'était de m'accroupir et de toucher le sol. Revêtement époxy, humidité de novembre, un film invisible d'humidité. Le test du pauvre : faire tourner un robot sur place 10 tours complets et comparer le compte de l'odométrie à la réalité. Il était décalé de près d'un demi-tour. Les roues patinaient, donc chaque "pas" était mal compté.
La correction : traitement antidérapant du sol (nouvelle couche plus granulats). Problème résolu. Les réflecteurs qu'ils avaient achetés coûtaient des dizaines de milliers de yuans et étaient du pur gaspillage. Le sol aurait dû être le suspect numéro 1 dès le premier jour.
Cas 2 : la rambarde miroir — Californie, mars 2025. Un centre de traitement e-commerce où les AMR percutaient à une entrée d'allée précise, à chaque fois, nulle part ailleurs. Les journaux montraient la confiance de localisation qui chutait brutalement à cet endroit ; le robot "croyait" être décalé de 30 cm de sa trajectoire, braquait fort pour corriger, et percutait le rack pour de vrai.
Sur site : une rangée toute neuve de rambardes en inox poli miroir à cette entrée. Le LiDAR qui frappe un miroir renvoie des points qui n'existent pas sur la carte — comme un miroir qui apparaît dans le brouillard ; les yeux plantent, tout simplement. Pire, les points fantômes changent à chaque passage, donc aucun filtre ne peut les attraper de façon fiable.
La correction : film mat sur les rambardes — quelques centaines de dollars. Les incidents sont tombés à zéro. Je raconte cette histoire dans chaque formation que je donne : le robot ne percute jamais "à cet endroit". Il percute à l'environnement optique de cet endroit.
La check-list : trouvez le vrai coupable en 3 étapes
Ne touchez à aucun paramètre avant d'avoir fait cette liste. Neuf fois sur 10, la réponse apparaît ici :
| Étape | Vérifier | Comment | Symptôme classique |
|---|---|---|---|
| 1. Sol | Planéité, glissance, joints de dilatation | Touchez-le ; passez une règle de 2 mètres sur les joints ; test de rotation de 10 tours comparé à l'odométrie | Courbes en S sur des lignes droites ; pire en saison humide ; plusieurs robots en panne à la fois |
| 2. Reflets | Miroirs, vitres, réflecteurs masqués | Parcourez l'itinéraire avec une lampe torche en cherchant les reflets miroir ; vérifiez que les réflecteurs ne sont pas cachés derrière des palettes | Percussions à un endroit fixe ; chute de confiance dans les journaux |
| 3. Localisation | Carte périmée, réflecteurs déplacés | Comparez le site aux photos du jour de la cartographie ; vérifiez les vis de fixation des réflecteurs | Apparu après un changement de layout ; erreur qui croît lentement sur des semaines |
Une règle de décision en plus : un seul robot qui se comporte mal — vérifiez l'usure de ses pneus et si le capot du LiDAR est sale. C'est un cas individuel. Beaucoup de robots en panne à la fois — c'est l'environnement, toujours. Ne brûlez pas des jours à régler les paramètres d'un seul robot.
La ligne de sélection — et le piège de la maintenance
L'heure des vérités qui dérangent. Beaucoup de collisions AMR-rack sont semées le jour de la sélection :
D'abord, du vieux béton rugueux — surface poussiéreuse, larges joints de dilatation — associé à une navigation purement laser sans secours QR ou réflecteurs. C'est demander à un conducteur myope de conduire sans lunettes. S'il n'y a pas de budget pour réparer le sol, ajoutez une localisation assistée. Pas d'excuses.
Ensuite, des allées pleines de miroirs et de vitres que personne n'a vérifiées pendant l'étude du site. Le pilote a tourné dans une zone de test vide ; la production s'est avérée être un palais des glaces. Évidemment que ça se comporte différemment.
Troisièmement, le panthéon des pseudo-exigences : "on veut une exploitation entièrement sans conducteur avec chariots et AMR qui partagent les allées". Le trafic mixte est faisable — mais trafic mixte plus sols glissants plus forts reflets empilent 3 modes de défaillance à la fois, et aucun algorithme ne vous sauvera. Zonez d'abord le trafic, mélangez ensuite.
Voici l'avis à contre-courant : le premier instinct de la plupart des équipes est de "simplement ralentir". Une vitesse plus faible réduit bien la force d'impact, mais elle masque la vérité sur la dérive — le robot dérive toujours, juste plus lentement et plus doucement. On ne règle pas un problème de localisation avec une limitation de vitesse. Trouvez la source de la dérive.
La ligne de partage en une phrase : si réparer l'environnement (sol plus reflets) coûte moins cher qu'une année de réparations de collisions plus les arrêts, réparez l'environnement avant de mettre à niveau l'algorithme.
Et le piège de la maintenance : la localisation d'un AMR n'est pas du "installer et oublier" — elle se maintient en vie par la maintenance. Trois contrôles hebdomadaires non négociables : essuyez les capots du LiDAR (la poussière raccourcit la portée effective), vérifiez que les réflecteurs n'ont pas pris de coups de chariot (5 degrés d'inclinaison deviennent des dizaines de centimètres d'erreur à distance), et cherchez les nouveaux nids-de-poule et les taches d'huile. Affichez la check-list au mur de la zone de charge ; qui est de poste la signe. Suivez les pertes de localisation pour 1 000 kilomètres chaque semaine — quand la tendance monte, l'environnement se dégrade. N'attendez pas la collision.
Ça vaut le coût ? Un chiffre décide. Une collision AMR-rack — réparation, arrêt, marchandises endommagées — coûte de quelques milliers à des dizaines de milliers, selon la violence du choc. Un audit environnemental sérieux plus un traitement antidérapant plus des corrections de reflets pour un entrepôt de quelques milliers de mètres carrés coûtera très probablement moins cher que 2 collisions. Donc la ligne de rentabilité, c'est un seul chiffre : ce que "dériver vers les racks" vous a coûté l'année dernière. Additionnez, demandez le devis de la correction environnementale, et choisissez le chiffre le plus petit. Neuf fois sur 10, la réponse est : réparez le sol d'abord.
Par Da Liu, ingénieur automatisation
Traduit de l'anglais. En cas de divergence, la version anglaise fait foi.