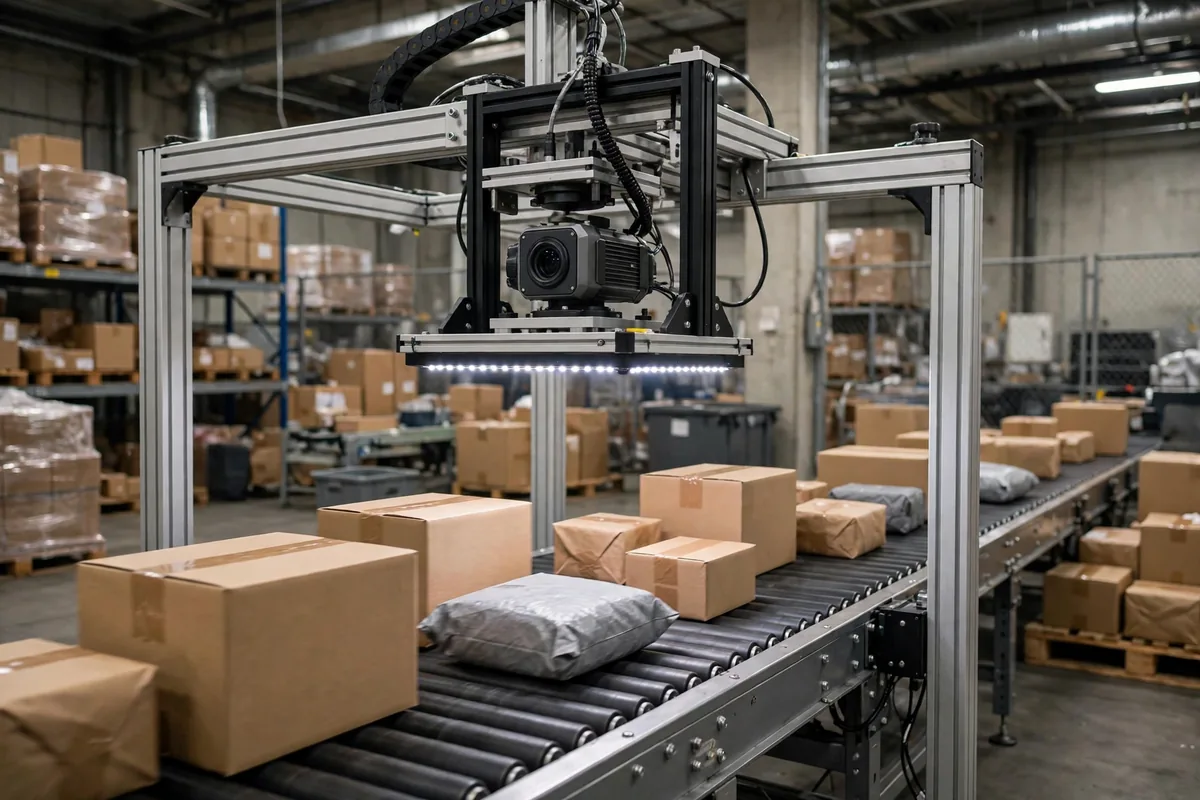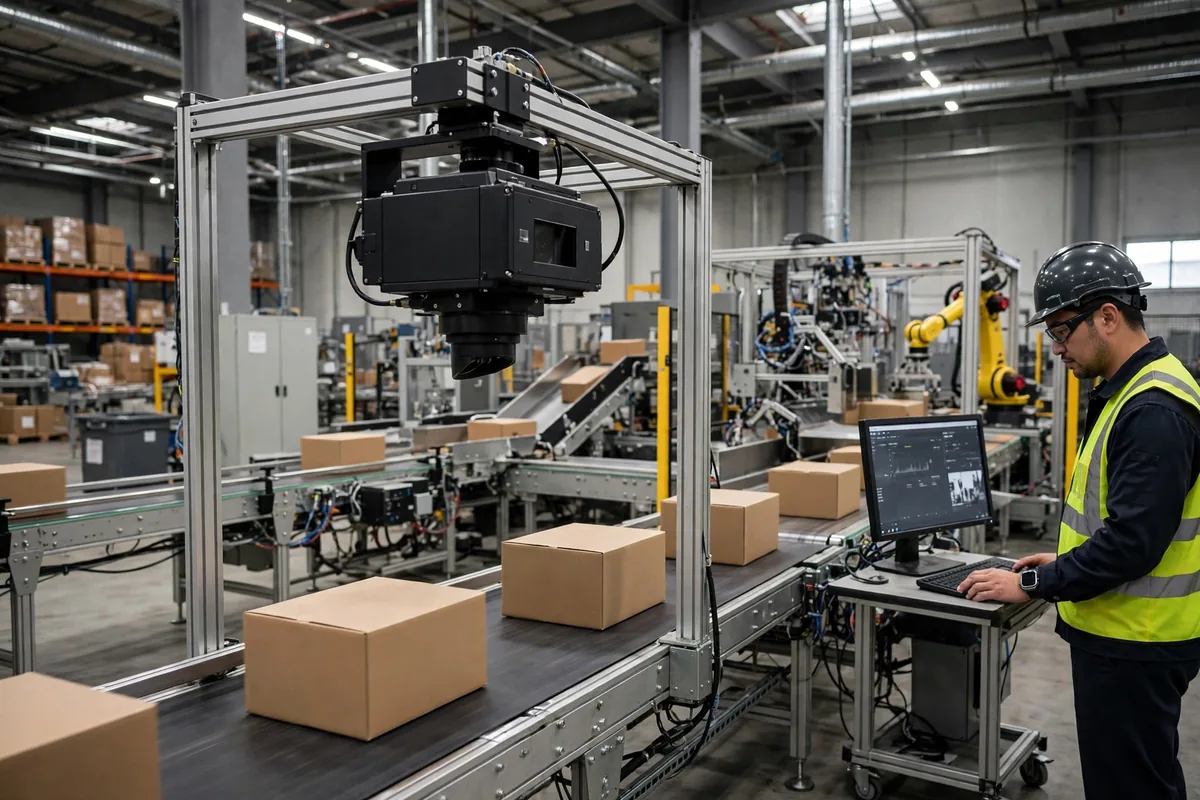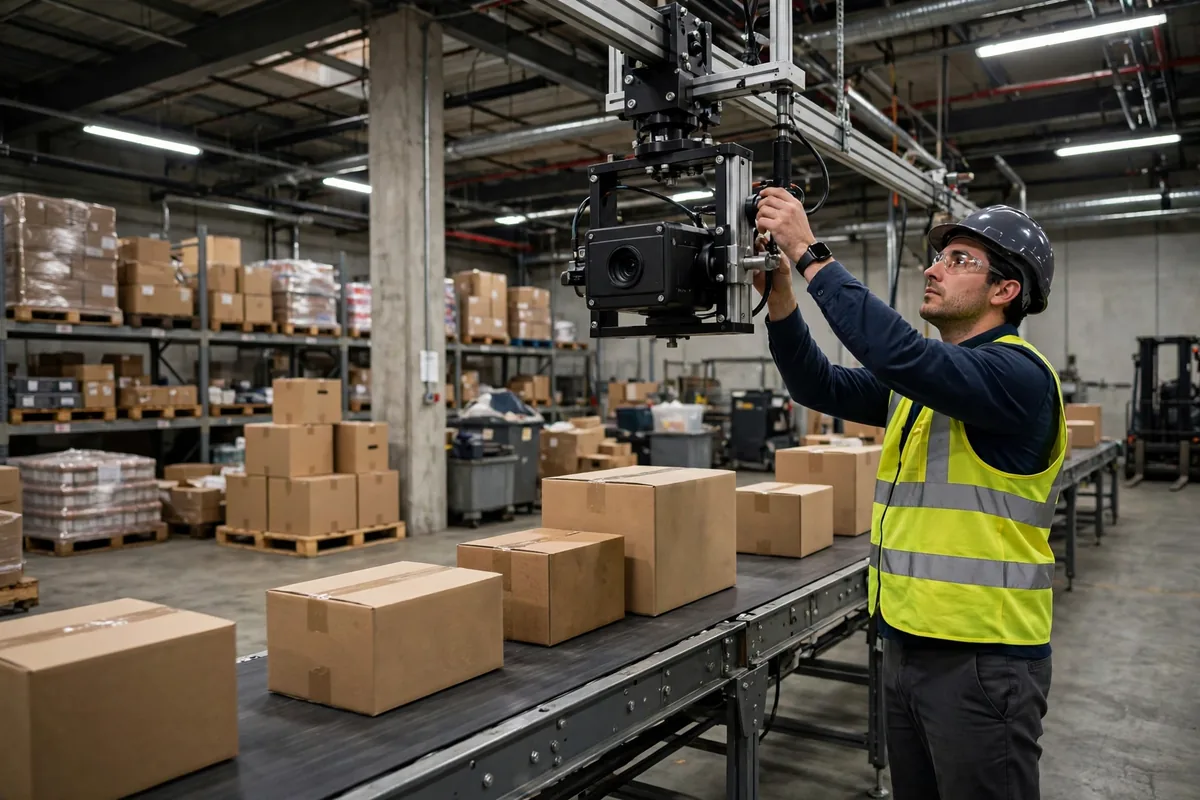
Hace una década, una cámara en un almacén existía para que alguien pudiera ver lo que estaba sucediendo. Ese cambio es lo que convirtió la selección de visión de almacén con cámaras 2D frente a 3D en una decisión real en lugar de una elección de catálogo. Hoy se espera que el propio sistema juzgue por lo que la cámara ve: leer el código, contar los artículos, medir el volumen, decirle a un brazo robótico dónde agarrar. La cámara ha pasado de ser un par de ojos al órgano sensorial que precede a una mano física. Es precisamente en este punto donde surge la pregunta de selección más frecuente: qué separa realmente a una cámara 2D de una cámara 3D, y dónde debe trazarse la línea entre ambas.
Según las guías de selección publicadas por los fabricantes de equipos, la distinción no es misteriosa. Una cámara 2D registra una imagen plana y responde preguntas del tipo "qué es esto y qué dice". Una cámara 3D añade información de profundidad y responde preguntas del tipo "dónde está, qué altura tiene y qué forma tiene". Eso suena casi trivialmente cierto, pero cuando se aplica a una tarea concreta de almacén, determina si el sistema puede funcionar en absoluto. Un almacén de comercio electrónico en el este de China automatizó una línea de clasificación hace dos años y utilizó cámaras 2D ordinarias para la lectura de códigos de barras, gestionando decenas de miles de paquetes al día sin problemas. Cuando más tarde se pidió a esa misma línea que midiera también el volumen de los paquetes, ninguna cantidad de procesamiento de imágenes 2D pudo recuperar la altura, y hubo que añadir una cámara 3D aguas abajo como estación de medición independiente. El dinero no se gastó en la cámara en sí. Se gastó en retrabajo.
Un almacén de repuestos de automóviles cuenta la historia opuesta, y es igualmente instructiva. Razonando que lo más avanzado debía significar mejor, especificaron cámaras 3D en toda la línea, incluidas las estaciones de lectura, donde nadie examinaba jamás los datos de profundidad. La carga computacional, el esfuerzo de calibración y el coste de mantenimiento llegaron íntegros de todos modos. Seis meses después, en una revisión, las estaciones de lectura volvieron a 2D, y el presupuesto ahorrado se destinó a las estaciones de paletización, donde la 3D era realmente necesaria. En conjunto, los dos casos apuntan a la misma conclusión: la selección de visión de almacén con cámaras 2D frente a 3D debe partir de la tarea, no de la hoja de especificaciones, porque la sofisticación de la cámara no siempre acompaña a la dificultad de la tarea.
La selección de visión de almacén con cámaras 2D frente a 3D empieza por la tarea: leer es el terreno propio de la 2D
Las tareas planas son el terreno propio de la 2D. La lectura de códigos de barras y QR, el reconocimiento óptico de caracteres, las comprobaciones de presencia y posición de etiquetas: la información de todas ellas ya vive en un plano, y una imagen 2D basta. Los algoritmos son maduros, el coste es bajo y el mantenimiento es sencillo. Igual de importante, la barrera de implantación es baja: los esquemas de iluminación, los ángulos de montaje y los procedimientos de calibración son práctica establecida, y un ingeniero de campo puede poner en marcha una estación de lectura en medio día. Para una aplicación de lectura que procesa decenas de miles de artículos al día, la 2D es la respuesta por defecto, y añadir 3D solo carga al sistema con datos que nadie pidió.
La línea divisoria en la selección de cámaras 2D frente a 3D: tres tareas que exigen 3D
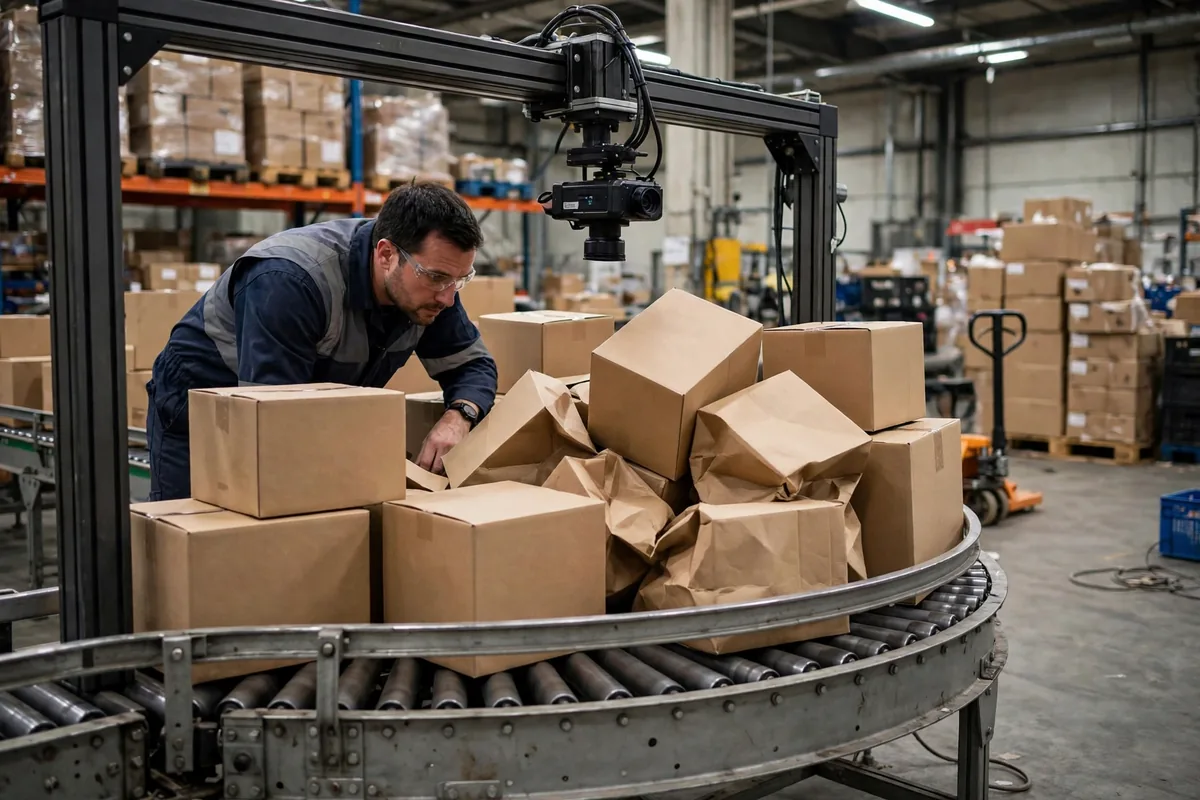
La línea aparece en el momento en que una tarea necesita espacio. La primera categoría es la medición de dimensiones: el cubicaje, el peso dimensional y la contabilidad de utilización de carga no pueden basarse en estimaciones, porque una estimación no se sostiene cuando hay facturación de por medio. La segunda es la paletización y despaletización, donde los perfiles de las pilas son irregulares y el número de capas varía, y el brazo debe conocer la altura y la pose de cada artículo antes de atreverse a moverse. La tercera es la recogida no estructurada y la clasificación de casos mixtos, donde las piezas yacen revueltas en un contenedor y una imagen plana no puede distinguir la capa superior de la inferior: la información de profundidad es la condición previa para un agarre exitoso. Lo que comparten estas tres categorías es que el coste del fallo no se mide en precisión de reconocimiento, sino en consecuencias físicas: un agarre erróneo, un artículo aplastado, un volumen mal calculado son pérdidas en dinero real.
| Tipo de tarea | Cámara 2D | Cámara 3D | Orientación de selección |
|---|---|---|---|
| Lectura de códigos de barras y caracteres | Totalmente capaz | Exceso de capacidad | Elegir 2D |
| Comprobaciones de presencia y posición de etiquetas | Totalmente capaz | Exceso de capacidad | Elegir 2D |
| Medición de volumen y dimensiones | Solo estimación, inutilizable para facturación | Salida tridimensional directa | Elegir 3D |
| Guía de paletización y despaletización | No puede juzgar altura ni pose | Produce posición y pose | Elegir 3D |
| Recogida no estructurada, clasificación de casos mixtos | No puede separar capas | Resuelve oclusiones y apilamientos | Elegir 3D |
Hay aquí un juicio contraintuitivo que merece atención: una cámara 3D no es una cámara 2D mejorada. Ambas se parecen más a sentidos distintos que a generaciones sucesivas del mismo sentido. Tratar la 3D como una 2D simplemente más potente produce desperdicio en ambas direcciones: pagar por información de profundidad en tareas planas que nunca la usan, y suponer en tareas genuinamente espaciales que una imagen 2D de alta resolución puede de algún modo sustituirla, para luego quemar semanas de ajuste en sitio intentando extraer profundidad de una imagen plana. El verdadero coste de la selección nunca fue solo el precio de la cámara. Incluye calibración, computación, mantenimiento y retrabajo, y cuando se cuenta el total, elegir en la dirección equivocada suele costar mucho más que la diferencia de precio entre las cámaras.
Mirando una capa más profunda en las causas, la brecha de precio entre los dos tipos de cámara se está estrechando, pero eso no significa que la línea divisoria esté desapareciendo. Según las publicaciones de los fabricantes y las líneas de productos mostradas en exposiciones del sector, las cámaras 3D de nivel de entrada son ciertamente más asequibles que hace unos años. Al mismo tiempo, las cámaras 2D también están mejorando, con lecturas más rápidas y mejor estabilidad en condiciones de iluminación difíciles. Ambas líneas avanzan, y la línea entre ellas se ha vuelto más nítida en lugar de más borrosa, porque las tareas ahora se especifican con una granularidad más fina: los almacenes ya no preguntan si adoptar visión en absoluto, sino qué información necesita realmente una estación concreta.
En cuanto al juicio de tendencia, mi inclinación es que la implantación híbrida se convierta en el patrón dominante en los próximos tres a cinco años, y por eso la selección de visión de almacén con cámaras 2D frente a 3D se trata mejor como una decisión estación por estación en lugar de una compra para todo el recinto. Las estaciones de lectura y verificación se quedan en 2D y sostienen el suelo de costes, mientras que las estaciones de medición de dimensiones, paletización y recogida usan 3D y sostienen el techo de capacidad, con ambos tipos de cámara haciendo su propio trabajo dentro de un mismo sistema. Un punto más merece atención: el valor de la información de profundidad puede no limitarse a la tarea que la justificó. Los datos de volumen retroalimentan la facturación y la optimización de carga, y los datos de agarre se acumulan en una biblioteca de posturas de los productos manipulados. Parte de lo que una empresa paga hoy por la 3D puede resultar ser el pago por un activo de datos mañana. Esa aritmética solo se sostiene, por supuesto, si la empresa realmente usa los datos; de lo contrario, simplemente ha comprado una cámara más cara.
La selección, en definitiva, es un juicio sobre la información: ¿puede la 2D suministrar lo que la tarea necesita? Si puede, use 2D y no pague por capacidad que quedará sin usar. Si no puede, adopte 3D y no espere que una imagen plana desarrolle profundidad. Si la propia línea vuelve a moverse a medida que avanzan los algoritmos es una pregunta para el momento en que realmente lo haga.
Por Dr. Chen, Investigador de la cadena de suministro
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.