El último bastión manual
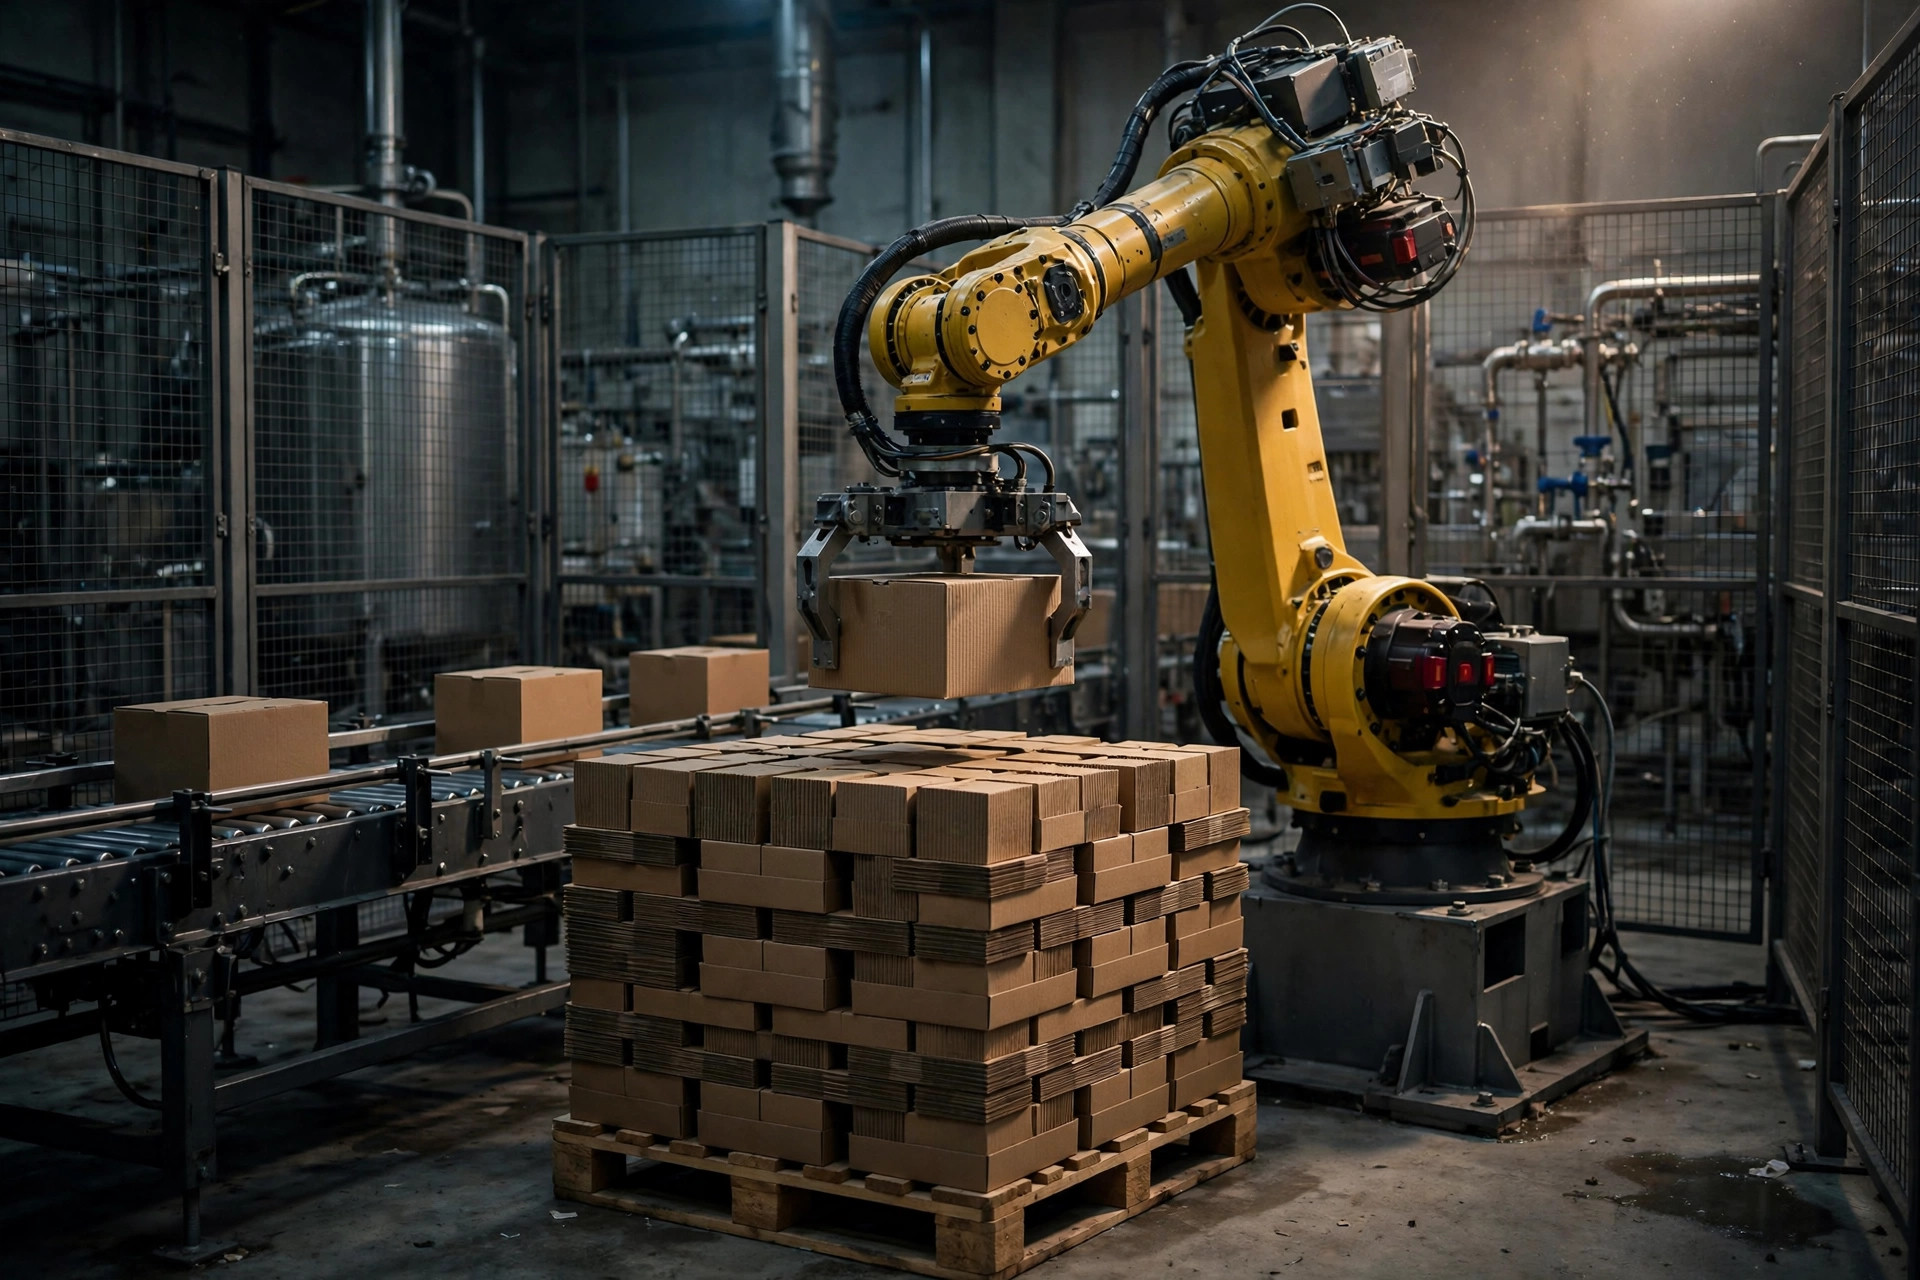
En muchos almacenes, el frente ya está automatizado — cintas transportadoras, escaneo, clasificación fluyendo — y entonces al final de la línea, dos o tres trabajadores siguen apilando cajas a mano. El paletizado es "el último bastión manual": agacharse y levantar de forma repetitiva, toneladas por día, lesiones crónicas de espalda — y los jóvenes simplemente no quieren hacerlo.
El paletizado robótico existe para tomar este bastión: un robot funcionando 24/7, palets perfectamente uniformes, tasas de vuelco casi cero. Pero muchos robots de paletizado terminan "sin encajar", y la causa casi siempre es una de dos cosas: un patrón de palet mal ajustado (el palet se tambalea), o el gripper equivocado (las cajas se caen).
1. Tipos de robot: articulado, pórtico o colaborativo
| Tipo | Características | Carga útil / velocidad | Ideal para |
|---|---|---|---|
| Articulado (6/4 ejes) | Flexible, huella compacta | 10–200 kg, velocidad media-alta | Multi-SKU, lotes pequeños, patrones cambiantes |
| Paletizador de pórtico / cartesiano | Simple, rígido | 50–500 kg, alta velocidad | Uno/pocos SKUs, alto volumen, líneas rápidas |
| Robot colaborativo | Sin vallas, espacio compartido | 5–20 kg, baja velocidad | Cargas ligeras, espacios reducidos, apoyo flexible |
Primeras tres preguntas: ¿cuánto pesan las cajas, cuántas por minuto, cuántos SKUs? Alta velocidad con un solo SKU (p. ej., una planta de bebidas a 15+ cajas/min) → paletizador de pórtico, rápido y barato. Multi-SKU con cambios frecuentes de patrón → robot articulado, basta con cambiar programas. Sin espacio para vallas y cajas ligeras → robot colaborativo como apoyo.
2. Patrones de palet: la estabilidad gana a la velocidad
El patrón de palet es el alma del paletizado. Un buen algoritmo cumple cuatro objetivos a la vez:
- Estabilidad: capas trabadas con juntas escalonadas, gravedad centrada — como poner ladrillos; las juntas escalonadas son la regla n.º 1 contra el vuelco;
- Aprovechamiento del cubo: 90%+ de aprovechamiento de la superficie del palet — no desperdiciar área;
- Etiquetas hacia fuera: códigos de barras/marcas de envío mirando hacia fuera para escanear en el muelle, eliminando el re-apilado;
- Computabilidad: el algoritmo genera patrones automáticamente a partir de las dimensiones de la caja y del palet — un nuevo tamaño de caja tiene su patrón en 10 minutos.
Patrones comunes:
- Trabado (aparejo de ladrillo): cada capa rotada 90° o desplazada media caja — lo más estable, la opción por defecto;
- Columna: capas perfectamente alineadas — rápido de construir pero inestable; solo para cajas ligeras más refuerzo de film estirable;
- Híbrido: capas base trabadas, capas superiores flexibles para el espacio restante — equilibra aprovechamiento y estabilidad.
Una métrica dura: en un palet terminado de 1.8 m, empuje a mano las cajas de la capa superior — más de 5 cm de desplazamiento significa que hay que afinar el patrón o la precisión de colocación.
3. Selección del gripper: pinza, vacío, horquillas o cuna
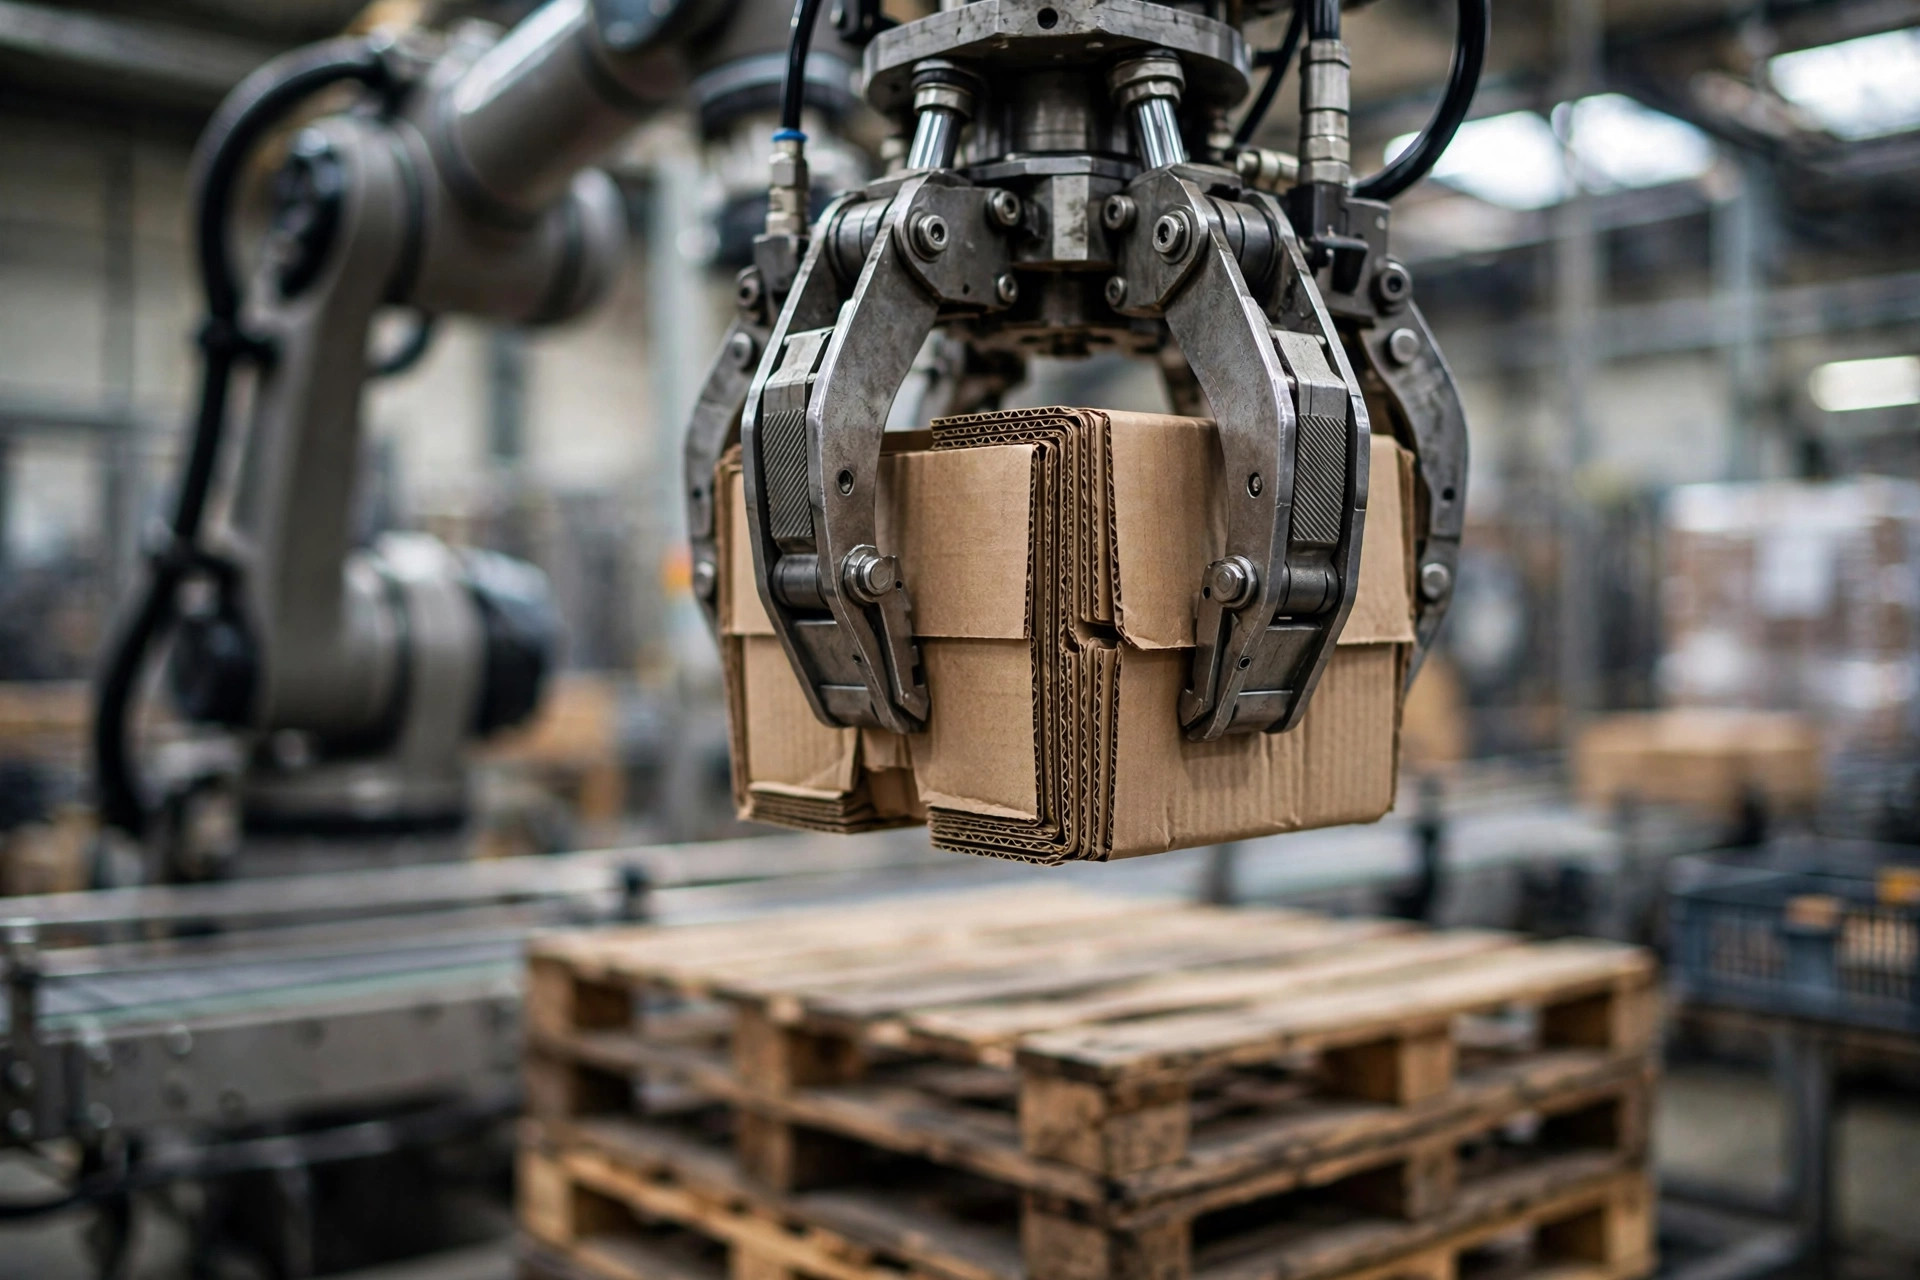
El gripper es el único contacto del robot con la caja. Equivóquese y el mejor algoritmo no vale nada:
- Pinza/apriete: placas laterales abrazan la caja. Lo más universal — bueno para cajas de cartón corrugado estándar, agarre por fricción. La fuerza de la pinza debe ser regulable: demasiada aplasta, poca suelta.
- Vacío: ventosas superiores succionan la caja. Genial para tapas planas bien selladas y rápido. Pero las arrugas de la cinta o los agujeros de ventilación en la superficie matan la succión.
- Horquillas/agarre inferior: púas que sostienen desde abajo. Lo mejor para cajas pesadas y bultos blandos (sacos de arroz, comida para mascotas) — sin riesgo de deformación.
- Combinado: pinza + vacío, abrazo + soporte — para cajas mixtas y multi-SKU. Más caro, pero lo más flexible.
Mantra de selección: mire primero la caja, luego el gripper. Lleve al proveedor sus cajas más pesadas, más ligeras, más grandes, más pequeñas y más blandas para pruebas en vivo; grábelo y escriba los resultados en el contrato — el "sirve para todo" verbal no cuenta.
4. Matemáticas del tiempo de ciclo: no compre un cuello de botella
El takt del robot debe igualar la línea. Fórmula simple:
Tasa requerida (cajas/min) = caudal pico de la línea (cajas/min) × 1.2 (factor de margen)
Ejemplo: una línea con pico de 10 cajas/min necesita un robot con capacidad nominal de 12+. Un ciclo completo de toma y colocación = ir a la posición de toma → agarrar → trasladar → colocar → volver. Los robots articulados suelen ciclar en 8–12 s, las máquinas de pórtico en 5–8 s — pero son cifras ideales sin carga; con posicionamiento por visión, cómputo del patrón y manejo de excepciones, reduzca al 80%.
El diseño de doble estación es el acelerador clave: mientras el robot construye el palet A, un montacargas retira el palet B lleno y coloca uno vacío — sin paradas para el cambio de palet. Las configuraciones de una sola estación pierden 1–2 minutos por cambio — cientos de cajas al día.
5. Integración con líneas y WMS: sin islas
Un robot de paletizado debe hablar con la línea aguas arriba y el WMS aguas abajo:
- Aguas arriba: señales de entrada de la cinta y identificación de cajas (escaneo o visión); el robot cambia automáticamente de programa de patrón;
- Aguas abajo: al completar el palet, el WMS genera automáticamente la etiqueta del palet (SKU, cantidad, lote, patrón), la imprime y aplica, y un montacargas/AGV recoge según la instrucción de despacho;
- Excepciones: las cajas entrantes torcidas, vacías o dañadas se rechazan por visión o se alarman — no deje que el robot agarre una caja aplastada.
| Punto de integración | Señal / datos | Manejo de excepciones |
|---|---|---|
| Cinta → robot | Señal de posición, código de caja | Rechazo de caja torcida, alarma de caja vacía |
| Robot → WMS | Palet completo, conteo de capas | Pausa por anomalía de patrón |
| WMS → impresión y aplicación | Datos de etiqueta del palet | Reimpresión por etiqueta faltante |
| WMS → montacargas/AGV | Tarea de transporte | Cola de espera de palet completo |
Caso de estudio: modernización de la línea de paletizado en una planta de bebidas
Contexto: una planta de bebidas en el este de China — línea de 12,000 botellas/hora, es decir, 12 cajas/min. Antes 6 personas paletizaban a mano en dos turnos; los patrones dependían de la maña, con 3–5 palets volcados al mes; en temporada alta era imposible contratar.
Solución: 2 robots articulados de cuatro ejes + cargadores de palets de doble estación, grippers de pinza con control de fuerza regulable, posicionamiento de cajas guiado por visión, cambio automático de patrón dirigido por WMS (3 tamaños de caja); etiquetado automático al completar con llamada de AGV.
Resultados: 14 cajas/min por robot — la línea nunca se queda sin suministro; personal de 12 a 2 (inspección); palets volcados: cero; inversión del proyecto ~$250K incluida la integración del AGV, ~$165K/año de ahorro en mano de obra — retorno en 18 meses.
Trampas
- Primero la resistencia de la caja: un robot apilando 5 capas hasta 1.8 m pone mucha más carga sobre las cajas de abajo que el apilado manual. Si la resistencia a la compresión de borde es insuficiente, el mejor patrón igual se derrumba. Pruebe la caja antes de comprar el robot.
- Consistencia de entrada: variaciones de dimensiones de caja de más de 1 cm derrotan incluso al mejor algoritmo. Exija estabilidad dimensional al encajado/sellado aguas arriba.
- No escatime en vallas de seguridad: los robots articulados necesitan vallas + puertas de seguridad + paros de emergencia dentro de su envolvente de movimiento (excepto los robots colaborativos). El dinero ahorrado en vallas no cubrirá una lesión.
- Guarde sus patrones: antes de que un nuevo tamaño de caja entre en vivo, genere su patrón en simulación y pruébelo físicamente — no haga esperar a la línea mientras afina programas.
Conclusión
La selección del paletizado robótico en dos mantras: los patrones van de "estabilidad", los grippers van de "la caja". Patrones estables acaban con los palets volcados; el gripper correcto acaba con las cajas caídas. Sume matemáticas de takt correctas y una integración sólida de sistemas, y un robot reemplaza a 4–6 personas con un retorno en dos años — la jugada de automatización más madura al final de la línea de empaque. Pero recuerde: los robots no arreglan cajas malas ni entradas caóticas — la calidad aguas arriba es el cimiento sobre el que se sostiene la automatización del paletizado.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.