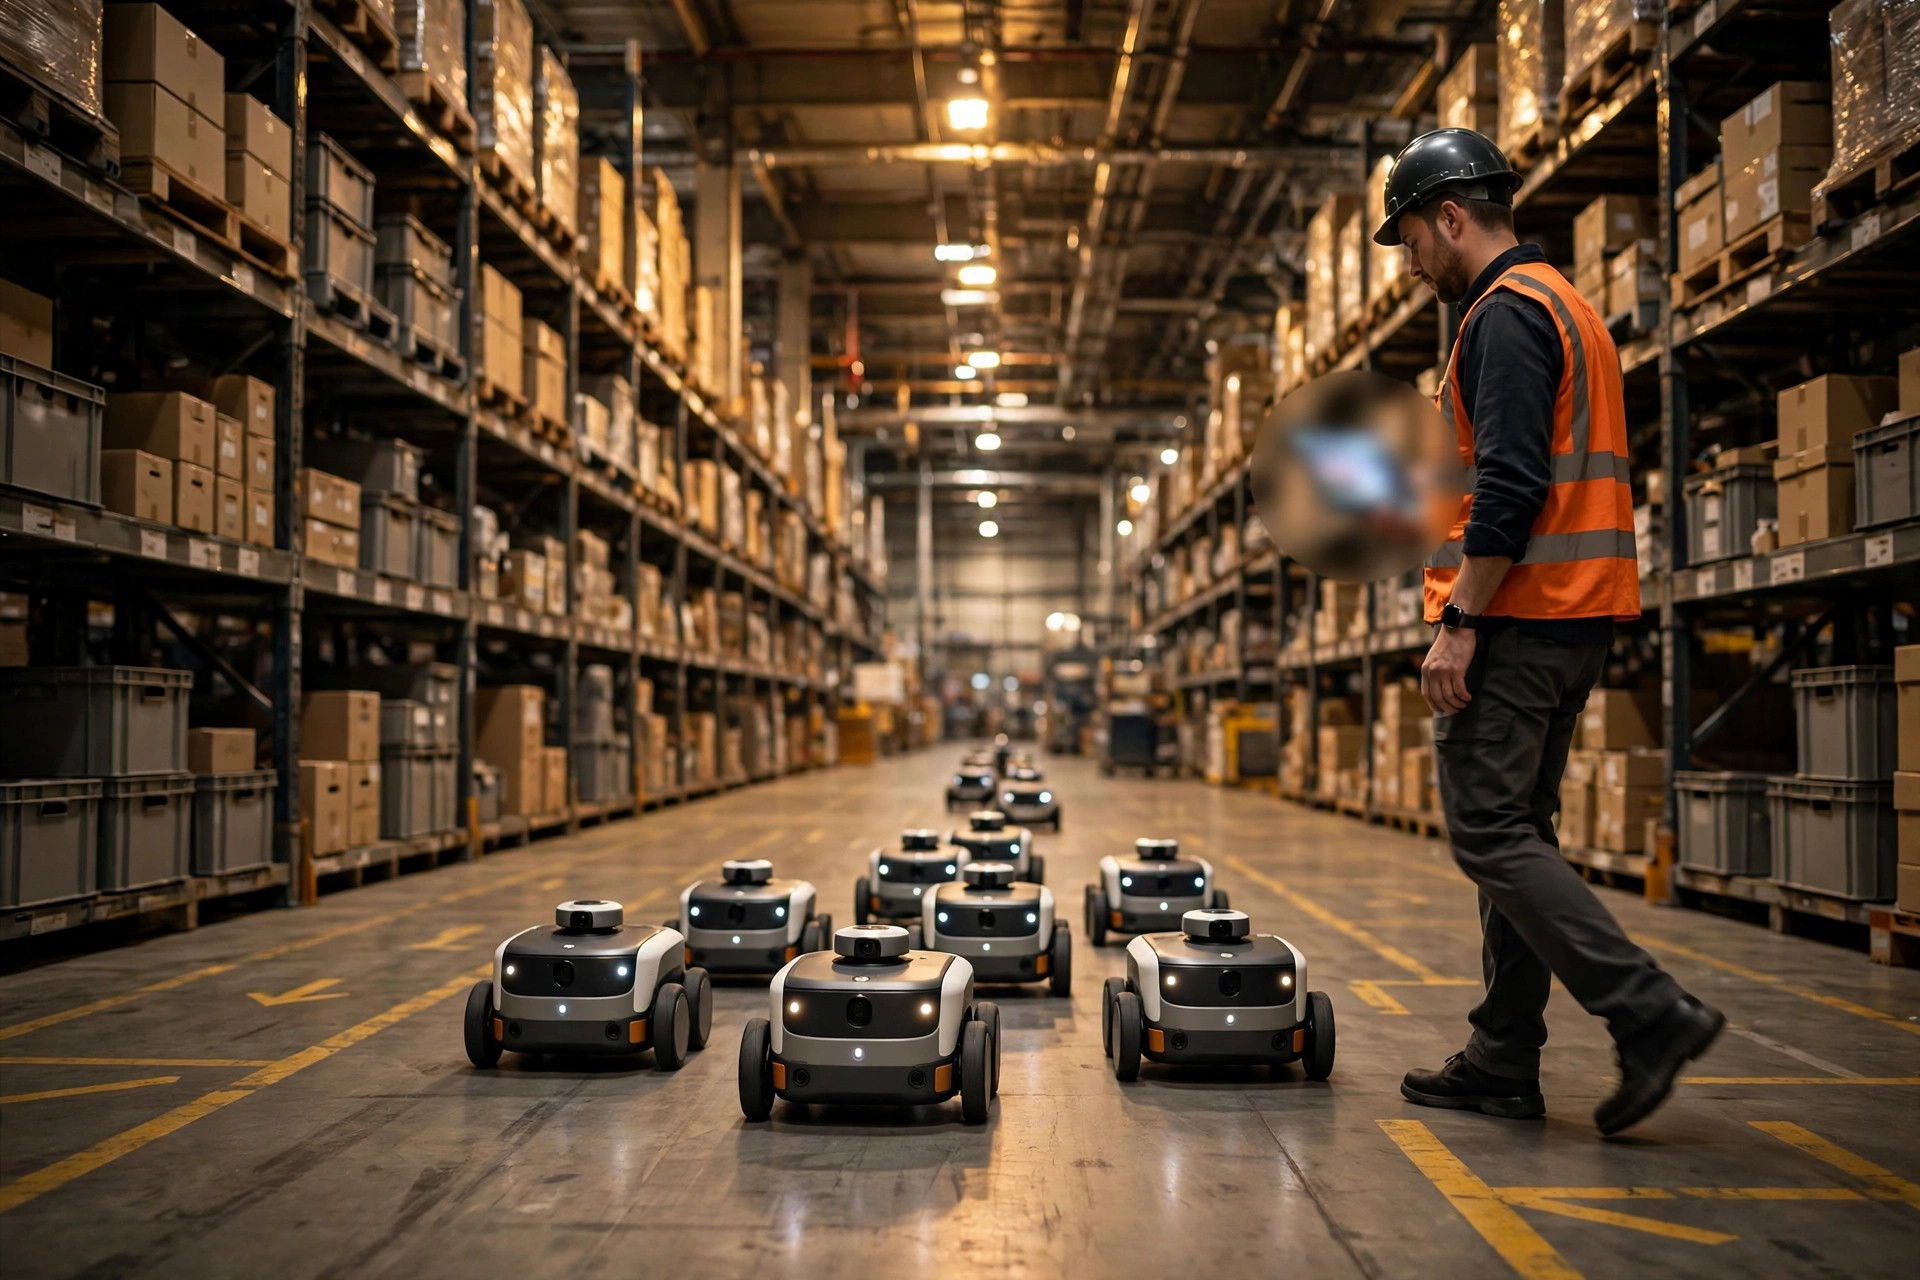
Entra en suficientes almacenes y empezarás a notar un patrón. En los últimos dos años lo he visto en al menos cinco edificios: dos, a veces tres marcas de AMR operando bajo el mismo techo. La historia siempre es la misma: compras por fases. La marca A ganó el piloto, funcionó bien, y luego la marca B resultó un treinta o cuarenta por ciento más barata cuando llegó el momento de ampliar. El director financiero hizo los números, los robots de la marca B entraron rodando, y el responsable de TI empezó a perder el sueño. Flotas separadas, mapas separados, gestión de flotas sostenida por radios y chats de grupo.
Aquí va mi veredicto por adelantado: las flotas mixtas no son el problema. La falta de gestión unificada sí lo es. Pero RCS tampoco es una varita mágica: si operas menos de veinte unidades y una marca domina, obtendrás más valor dominando el gestor de flotas nativo que corriendo a implantar un RCS de terceros.
Primero, ubica bien a RCS en la pila. El WMS es dueño de los pedidos y del inventario. El WES/WCS divide el trabajo en tareas y las asigna. RCS es dueño de exactamente una cosa: que la flota de robots no choque, no se atasque ni haga doble reserva en el mundo físico. Planificación de rutas, arbitraje del tráfico, horarios de carga, entrega de excepciones: eso es RCS. La lógica de negocio, como qué ola se prepara primero, no es su trabajo. Piensa en RCS como el agente de tráfico del mundo robot, no como el cerebro del negocio. Espera que haga el trabajo del WES y saldrás decepcionado.
Los mapas están todos listos. Entonces, ¿por qué no corren los robots?
Esta es la pregunta que hace todo almacén con flota mixta. Cada marca mapeó el edificio. Cada marca funciona bien por sí sola. Mézclalas y todo se tuerce.
La causa raíz es que los mapas y las reglas de tráfico no interoperan. El formato SLAM, el origen de coordenadas y las definiciones de zonas prohibidas de cada proveedor son propietarios: una zona restringida en el mapa de la marca A no significa nada para la marca B. Peor aún, las reglas de tráfico difieren: pasillos de un solo sentido, prioridad en las intersecciones, cómo adelantar en un pasillo estrecho: cada proveedor tiene su propia lógica. En 2024 vi dos marcas bloquearse en la intersección del pasillo principal una docena de veces al día, cara a cara, sin ceder ninguna, hasta que un humano con una radio dirigió el tráfico a mano. La automatización que crea un nuevo puesto llamado "director de tráfico" está haciendo la automatización mal.
Así que la primera lección de las flotas mixtas: un mapa construido no es una carretera transitable. La gestión unificada empieza por unificar la prioridad de paso, no los archivos de mapa. Quién arbitra las intersecciones, quién define las zonas prohibidas, cómo se sincronizan los cierres temporales: resuelve esas tres cosas, o más robots solo significarán más caos.
¿De quién es la tarea y quién se encarga de la carga?
Los problemas de mapa al menos son visibles. Los de tareas y carga son más silenciosos, y peores cuando estallan.
Las peleas por la asignación de tareas llegan primero. Dos sistemas de gestión creen que les corresponde asignar el trabajo, así que la misma tarea de transporte se emite dos veces y dos robots de marcas distintas cruzan el edificio en vacío para coger el mismo pallet. El WES solo ve "tarea completada", no qué robot ni qué ruta, así que encontrar la causa raíz de una excepción es pura adivinanza. Con el tiempo la planta deja de confiar en el sistema por completo. La gente se llama por teléfono en vez de mirar la pantalla, y el sistema de gestión se convierte en decoración.
Luego la carga. El protocolo de cargador y el umbral de retorno con batería baja de cada marca son distintos. El robot de la marca A funciona bien con un treinta por ciento; el de la marca B ya está tirado. La unidad de la marca A acapara el punto de carga compartido con una carga lenta mientras la de la marca B muere en un pasillo. La carga no es un problema con una marca y es una fuente de fallos con tres. Súmale el estado obsoleto: la marca A informa "inactivo", la marca B informa "en ejecución", y el RCS siempre va medio paso por detrás de la realidad, tomando decisiones de gestión con datos desactualizados. Cuanto más gestiona, peor va.
Tres caminos hacia la gestión unificada: elige según lo que puedas pagar
Hay tres enfoques reales. Sin balas de plata. Elige el que tu operación pueda sostener.
Camino uno: API abiertas de los proveedores más un RCS neutral de terceros como capa unificada. Lo mejor para grandes instalaciones con una mezcla de marcas desordenada. La ventaja es la neutralidad: nadie juega en casa. El precio es una larga travesía de integración, masticando documento de API tras documento de API, y necesitarás un director de proyecto capaz de dar un golpe en la mesa con tres proveedores a la vez.
Camino dos: el RCS de la marca dominante como núcleo, con las marcas secundarias integradas por protocolos. Lo mejor cuando una marca posee el setenta por ciento o más de la flota. Más barato, más rápido en producción, pero las marcas secundarias pierden capacidad. No esperes funciones avanzadas de gestión de ellas; si las tareas básicas salen limpias, eso ya es un triunfo. Elegir este camino significa admitir que la marca dominante manda, así que deja por escrito en el contrato el nivel de integración de las marcas secundarias.
Camino tres: el WES gestiona las tareas directamente, y el RCS solo se ocupa de evitar conflictos de tráfico. Lo mejor cuando la lógica de tareas es compleja y los robots son meros ejecutores. El WES se convierte en el cerebro, el RCS se degrada a mero agente de tráfico, y el gestor de flotas de cada proveedor se encarga de la carga y el mantenimiento. Este camino exige lo máximo de tu WES: ni lo toques si tu WES es flojo.
Antes de firmar nada, pasa esta lista de verificación, y no firmes si alguna línea queda en blanco: ¿el proveedor soporta VDA 5050, la interfaz de comunicación para robots móviles publicada conjuntamente por la VDA y la VDMA alemanas, actualmente el lenguaje común más realista para flotas multimarca? Una marca que no la soporta parte con un punto en contra. ¿Se pueden reconciliar los mapas y quién es dueño de las zonas prohibidas? ¿Quién arbitra las intersecciones? ¿Se pueden compartir los cargadores y quién fija la política de batería baja? ¿Quién toma el mando cuando se cae la red o la energía? Dejar esto en el contrato importa diez veces más que regatear el precio unitario.
Mi veredicto, con la línea bien trazada: tres o más marcas, o más de treinta unidades en un edificio, o un plan firme de añadir marcas en dos años: ahí es cuando un RCS independiente merece la pena discutirlo. Por debajo de esa línea, quédate con el gestor de flotas de la marca dominante más la orquestación de tareas del WES, y gasta el dinero donde cuenta. RCS es un juego de escala, no de moda.
Antes de comprar esa segunda marca, haz dos cosas: consigue la documentación de la API abierta de la marca número uno, y pregunta a la marca número dos si soporta VDA 5050. Si no puedes conseguir esos dos documentos, todo lo que sigue son problemas prestados.
Entonces, ¿cuántos sistemas de gestión de flotas están corriendo ahora mismo en tu edificio?
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.