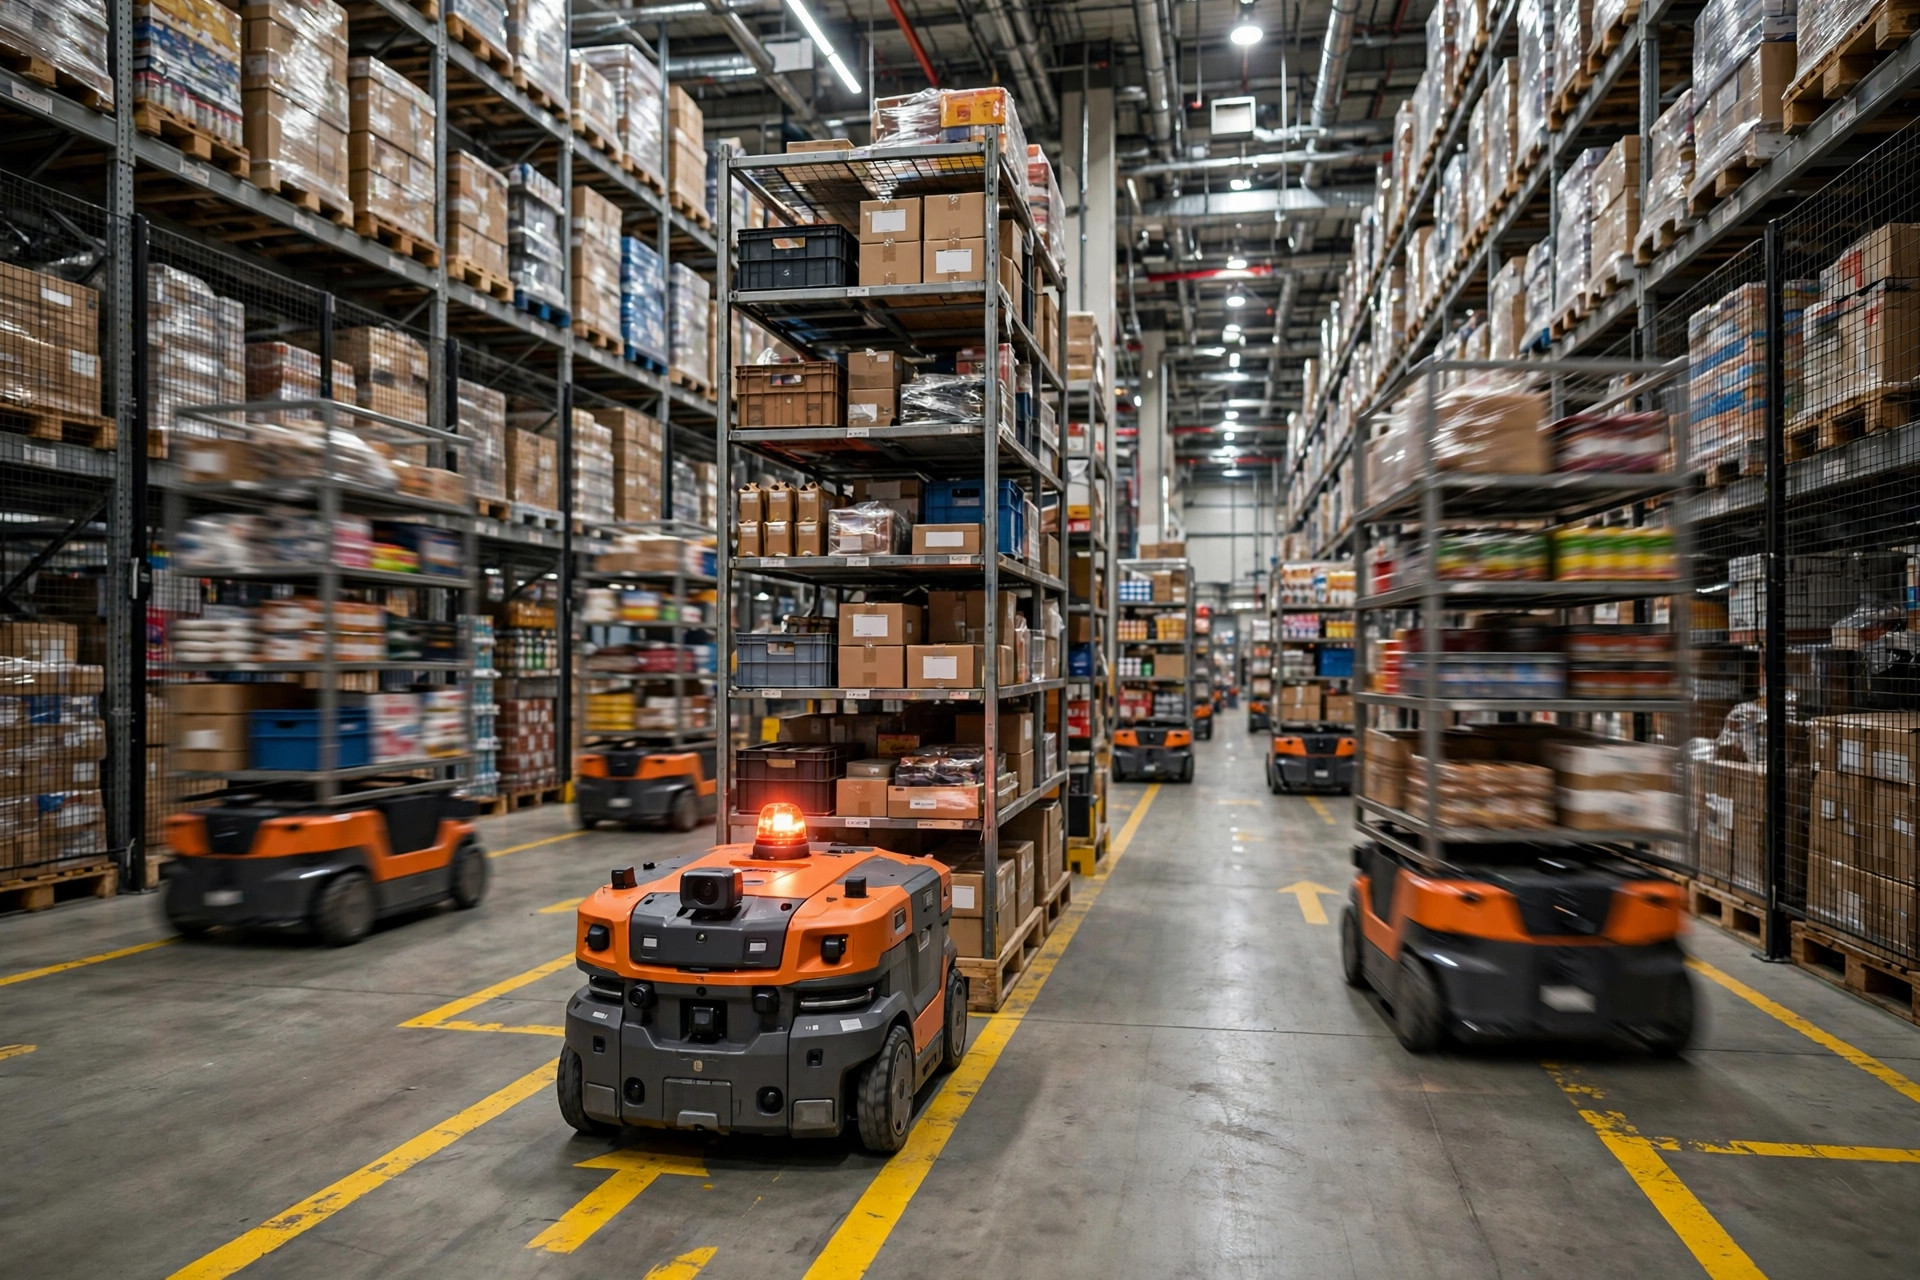
La semana antes de la temporada alta el pasado noviembre, un centro de fulfillment de e-commerce 3PL en el este de China tuvo un turno de noche inolvidable. A las 2:30 AM, un AMR que arrastraba un rack se quedó muerto en plena arteria — el único camino para más de 200 robots entre el almacenamiento y la zona de picking. Una docena de robots hicieron cola detrás de él, el mapa de RCS se puso en rojo, las estaciones de picking se quedaron sin trabajo. Despejado en 43 minutos; más de 3,000 pedidos perdidos. El post-mortem fue casi insultante: el robot estaba al 12%, RCS le dio una tarea larga cruzando todo el piso, y se quedó sin batería a mitad de camino.
Esa es la crueldad del despacho de baterías: meses de calma, y luego un robot muerto cierra todo el edificio. Aquí está el desglose completo — despacho de RCS con conciencia de batería, la matemática de los umbrales, una guía de failsafe y rescate para las 2:30 AM, y por qué la carga inalámbrica es un juguete de sala de exposiciones.
Leyendo el medidor de combustible
El despacho de RCS es la matemática que hace un taxista antes de una carrera: revisa el medidor primero. Cada tarea recibe una estimación de energía — distancia, elevaciones, el viaje de regreso a un cargador — contrastada con el tanque:
remaining charge ≥ task drain + safety margin + return drain
Muchos sitios verifican si el robot puede terminar la tarea y olvidan el tramo de regreso — morirse de camino a casa es solo una forma más cara de bloquear un pasillo.
Tres niveles, como las marcas en un medidor de combustible. Nivel 1, admisión de tareas (~30%): por debajo, no más trabajo nuevo — termina lo que tengas en mano, luego carga. Nivel 2, retirada forzosa (~20%): lo cruzas y el robot es retirado sin importar qué, al cargador más cercano ahora. Nivel 3, failsafe duro (12–15%): aparca donde esté, reporta una falla, baliza roja, espera a un humano. Configúralo para que nunca se dispare; si se dispara, los niveles 1 y 2 ya filtraron.
Tres niveles, cada uno atrapando lo que el anterior dejó pasar. Demasiados almacenes usan un solo corte del 20%, o nada, confiando en que el robot detecte la batería baja. La segunda mitad de una curva de descarga de litio es un precipicio — del 12% a cero pueden ser minutos.
Dónde poner la línea
Pon el umbral demasiado alto y los robots viven en los cargadores. Demasiado bajo y mueren en los pasillos. El intercambio:
| Umbral de retirada forzosa | Cargas/robot/día | Colas en cargadores | Riesgo de varamiento | Disponibilidad de flota |
|---|---|---|---|---|
| 35% | 5–6 | Colas de 10+ min en pico | Casi cero | ~78% |
| 25% | 3–4 | Colas ocasionales | Bajo | ~86% |
| 15% | 2–3 | Rara vez hay colas | Medio-alto | ~91% |
| 10% | 1–2 | Ninguna | Alto; garantizado en pico | ~93% — hasta que un incidente lo borra |
La matemática: un sitio con 100 robots mueve el umbral de retirada del 15% al 30%, cada robot cargando ~1.5 veces extra al día a ~25 minutos por viaje de ida y vuelta más colas — 100 × 1.5 × 25 ≈ 62.5 robot-horas al día. Dos a tres robots trabajando las 24 horas, desperdiciados; en un año, la producción de dos a tres robots quemada como gasto general.
Al 10% la columna de disponibilidad se ve genial — hasta que calculas la pérdida esperada. Un varamiento en la arteria principal: 43 minutos, 3,000 pedidos retrasados, una docena de personas alrededor de un robot muerto. A $0.30 todo incluido por pedido retrasado, eso es $900 antes de penalizaciones de SLA — un incidente, cuatro cifras. Dos o tres al año borran cada punto de disponibilidad ahorrada.
Así que la línea está en el medio: retirada forzosa al 20–25%, admisión de tareas alrededor del 30%, failsafe duro al 12–15% — el rango de trabajo para una operación de e-commerce 24/7. Un punto de partida, no un destino: almacenamiento en frío, cargas pesadas y layouts con muchas rampas empujan los números 5–10 puntos hacia arriba.
Un límite más: la proporción de cargadores — un cargador por cada 8–10 robots. Muy pocos y se forman colas en horas pico; los robots queman la línea de retirada esperando y mueren en la puerta del cargador: sin energía en el lugar más cercano a la energía. Demasiados y compras hardware inactivo. Ese 1:8–1:10 asume cargas rápidas de 2 horas y un umbral de retirada del 25%; con otra velocidad de carga, rehace la matemática.
El failsafe: tres puertas
Los umbrales son números en papel. Los failsafes son acciones.
Puerta 1 — rechazar el despacho con batería baja. Antes de asignar, RCS corre una pre-verificación de batería: si el drenaje estimado (incluyendo el tramo de regreso) excede la carga restante, rechaza y redirige. La clave es la estimación dinámica — un robot vacío y uno arrastrando una tonelada queman energía muy diferente, igual que un congelador y un piso a temperatura ambiente. El modelo necesita la carga útil y la temperatura como factores de corrección, o es decoración.
Puerta 2 — desvío a mitad de tarea al cargador más cercano. El robot cruza la línea de retirada a mitad de tarea; RCS congela la tarea, reserva el cargador libre más cercano (reserva, no solo señalar — dos robots no deben lanzarse al mismo cargador), y reasigna la tarea. En el mapa de WCS se muestra como desvío por batería baja para que otros lo eviten temprano.
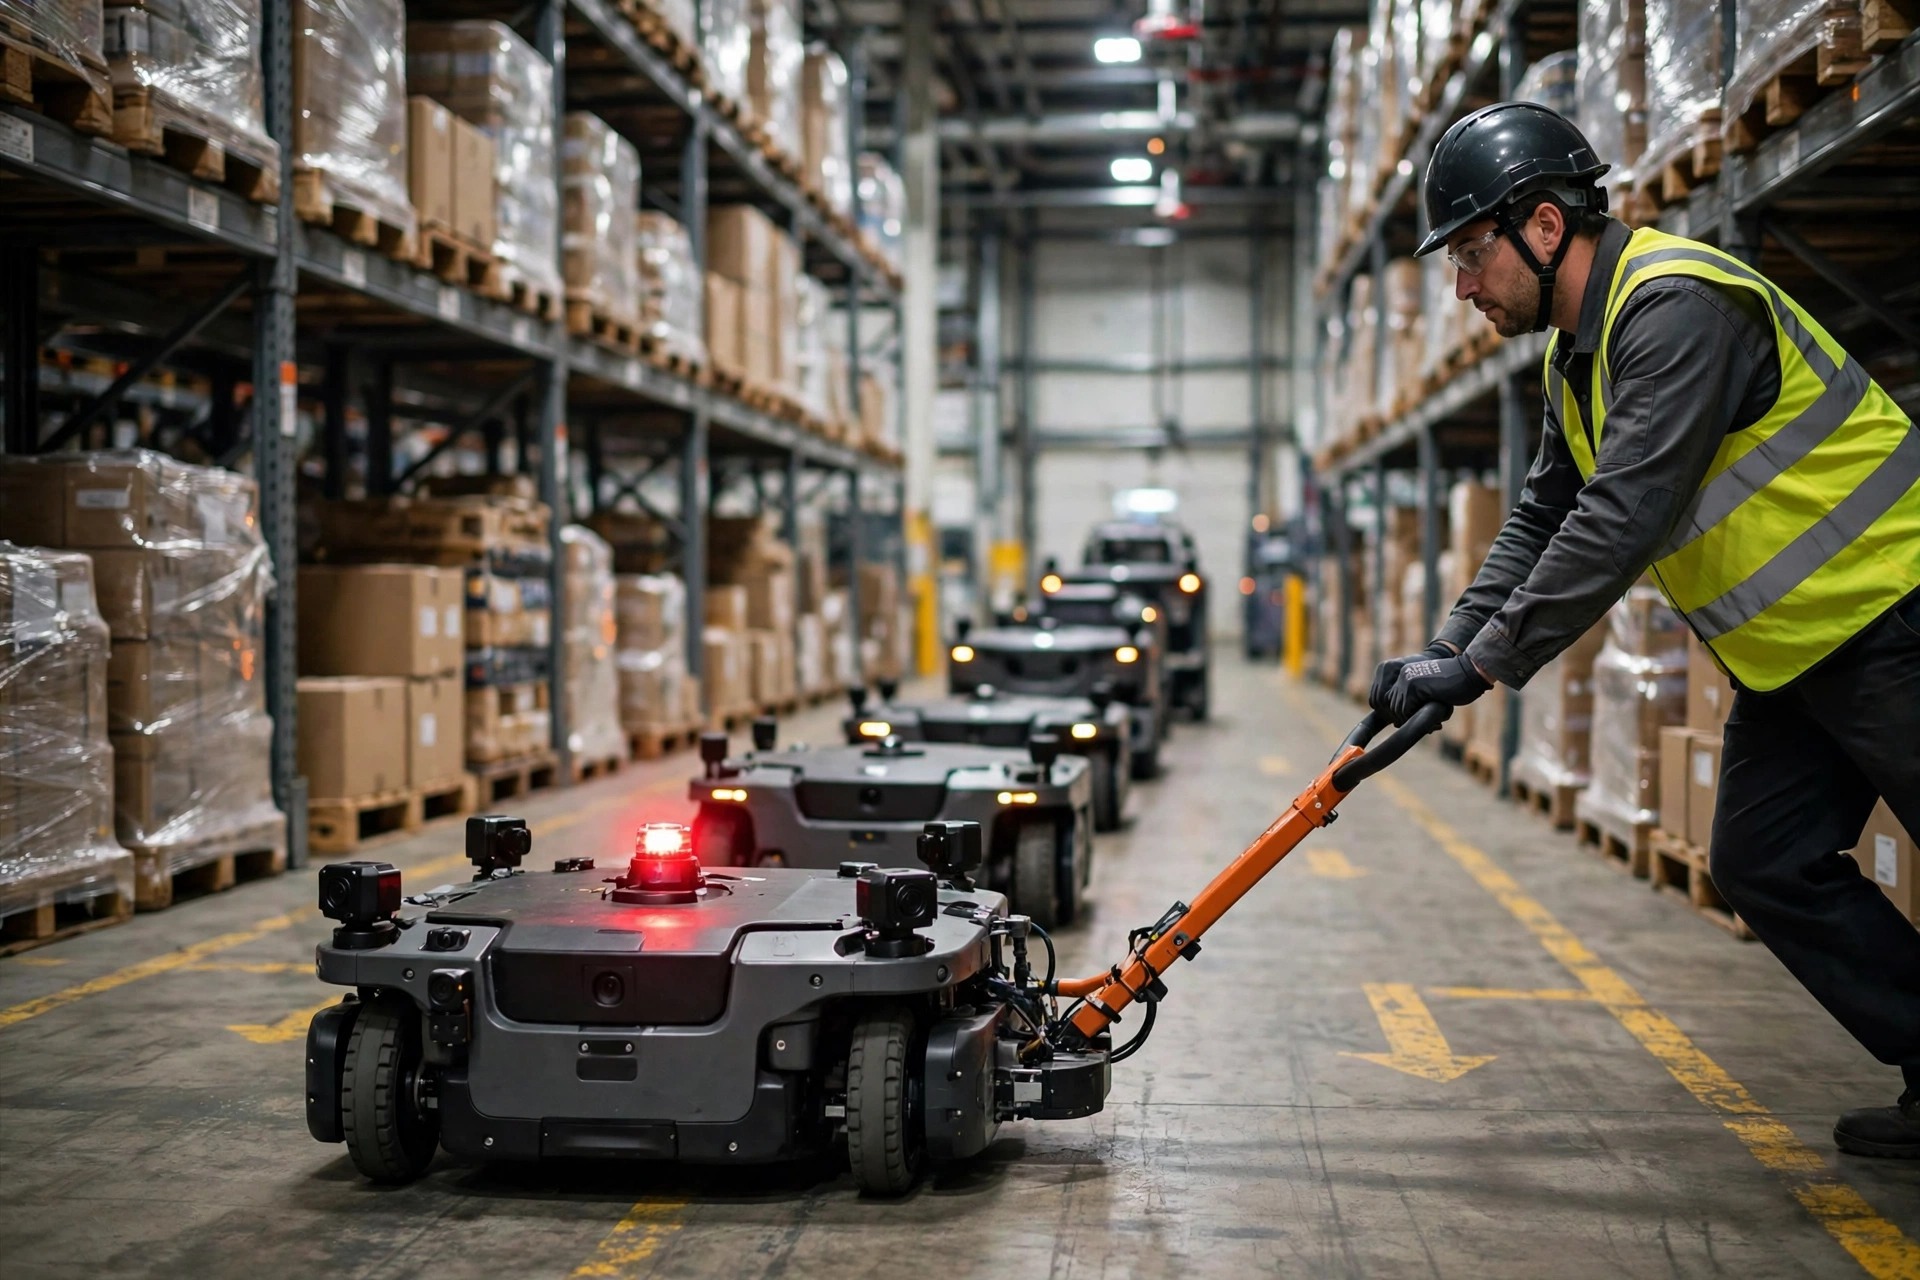
Puerta 3 — el SOP de rescate humano, ensayado como un simulacro de incendio: (1) RCS empuja la alarma al teléfono de turno y a la pantalla del piso — pasillo más coordenadas. (2) Un rescatista designado en escena en 5 minutos — designado, no quien esté libre; dos por turno. (3) Barra de remolque o carretilla de mano en gabinetes en ambos extremos de la arteria principal. (4) Remolcar a la bahía de despeje más cercana — más cerca que el cargador; restaurar el tráfico primero — luego limpiar el bloqueo en RCS. (5) Restablecer: al cargador, cerrar el ticket, registrar batería, ubicación, tipo de tarea. Ese registro afina tus umbrales.
El 20% no es 20% en todas partes
December 2024, un DC de cadena de frío en el sur de China (congelador a minus 18°C) puso en marcha 60 AMRs con cada parámetro copiado de un sitio a temperatura ambiente: umbral de retirada 20%. Primera semana: cinco varamientos — RCS mostraba 22%, y el robot simplemente se detenía.
En el frío, la resistencia interna del litio sube, la capacidad utilizable cae a aproximadamente 70%, y la curva de descarga se empina. El modelo de batería de RCS estaba calibrado a temperatura ambiente — en el congelador leía ficción. Tres correcciones: umbral de retirada al 30%, un factor de corrección de temperatura en el modelo, cargadores movidos de afuera de la puerta del congelador a un rincón aislado adentro. Después de eso: cero varamientos en la temporada alta.
La lección contraintuitiva: el 20% en un almacén a temperatura ambiente significa dos tareas más; el 20% en un congelador significa a punto de morir. El porcentaje no significa nada — lo que importa es cuántos metros compra a esta temperatura con esta carga útil.
Las trampas de mantenimiento
Trampa 1 — nadie rastrea la degradación. Un pack de litio de un año rutinariamente retiene 10–20% menos que el nominal mientras RCS sigue haciendo matemática con capacidad de fábrica. Síntoma: la línea de retirada del 20% funcionaba con robots nuevos y empieza a varar robots de un año. Corrección: calibración completa de carga-descarga trimestral, estado de salud por robot en RCS, packs por debajo del 80% SOH marcados para reemplazo.
Trampa 2 — contactos de carga sucios. El polvo del almacén oxida los contactos, la resistencia sube, y un robot que cargó toda la noche sale a media carga. En el pico de la mañana RCS lo despacha como lleno; muere dos tareas después. Corrección: limpiar contactos semanalmente en la hoja de inspección, más una regla de RCS — cualquier robot que termine una carga por debajo del 95% es marcado y no recibe tareas largas hasta ser revisado.
Trampa 3 — lecturas fantasma. La estimación basada en voltaje miente durante picos de carga: levantar una tonelada hunde el voltaje, RCS cree que perdió 5% y ordena una retirada en pánico; la carga sale, el voltaje se recupera, la carga reaparece. Corrección: conteo de coulombios como estimador principal, voltaje como respaldo, y un filtro de promedio móvil para que el ruido nunca maneje el despacho.
La carga inalámbrica es teatro de sala de exposiciones
En cada feria comercial, alguien pregunta sobre la carga inalámbrica. Mi respuesta nunca cambia: no pagues el impuesto de tontos.
Las especificaciones: la eficiencia de transferencia inalámbrica típicamente 70–80% versus 92%+ para carga por contacto; la potencia inalámbrica usualmente unos pocos cientos de watts versus kilowatts para cargadores de contacto; lo inalámbrico exige alineación precisa al centímetro — desvía 2–3 cm y apenas carga; un pad inalámbrico cuesta lo que 3–4 cargadores de contacto.
En el piso de exhibición se ve mágico. Pero un almacén es un campo de batalla 24/7: quince puntos de eficiencia perdida significan una hora extra de carga diaria; baja potencia significa 4+ horas para una carga completa; mala alineación significa que estuvo toda la noche y no cargó nada. Suma las tres y pagaste múltiplos por menor disponibilidad.
Los cargadores de contacto con auto-acoplamiento son la respuesta: el robot entra conduciendo, los contactos tocan, la carga empieza. Simple, barato, un módulo de contacto gastado se cambia en minutos. Gasta el ahorro en uno o dos cargadores extra — moviendo la proporción de 1:10 a 1:8 para que las horas pico nunca hagan cola.
La regla contraintuitiva: cuanto más elegante la tecnología de carga, menor la disponibilidad en el mundo real. Los almacenes necesitan robusto, barato y rápido de reparar — no belleza de keynote.
¿Valió la pena? Un número te lo dice.
Tres niveles de umbral, una guía de failsafe, un SOP de rescate, la proporción correcta de cargadores — cuesta dinero y horas. ¿Valió la pena? Un número responde: varamientos mensuales por batería baja.
Antes de empezar, cuenta tres meses de varamientos y calcula el costo de cada uno (pedidos retrasados × costo por pedido + mano de obra del respondedor), luego revisa mensualmente. Si baja de 7–8 al mes a casi cero, el sistema se pagó solo. Si no: ¿umbral por intuición, un modelo de pre-verificación sin corrección de temperatura y carga útil, o un SOP de rescate nunca ensayado?
El despacho de baterías nunca fue un problema de tecnología. Es un problema de disciplina: cada parámetro escrito, cada simulacro ensayado. La diferencia entre el almacén donde un robot muerto cierra el edificio y el que tiene cero varamientos no es la marca del robot — son los números de umbral en RCS y los dos nombres en la lista de rescate.
Por Da Liu, Ingeniero de Automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.