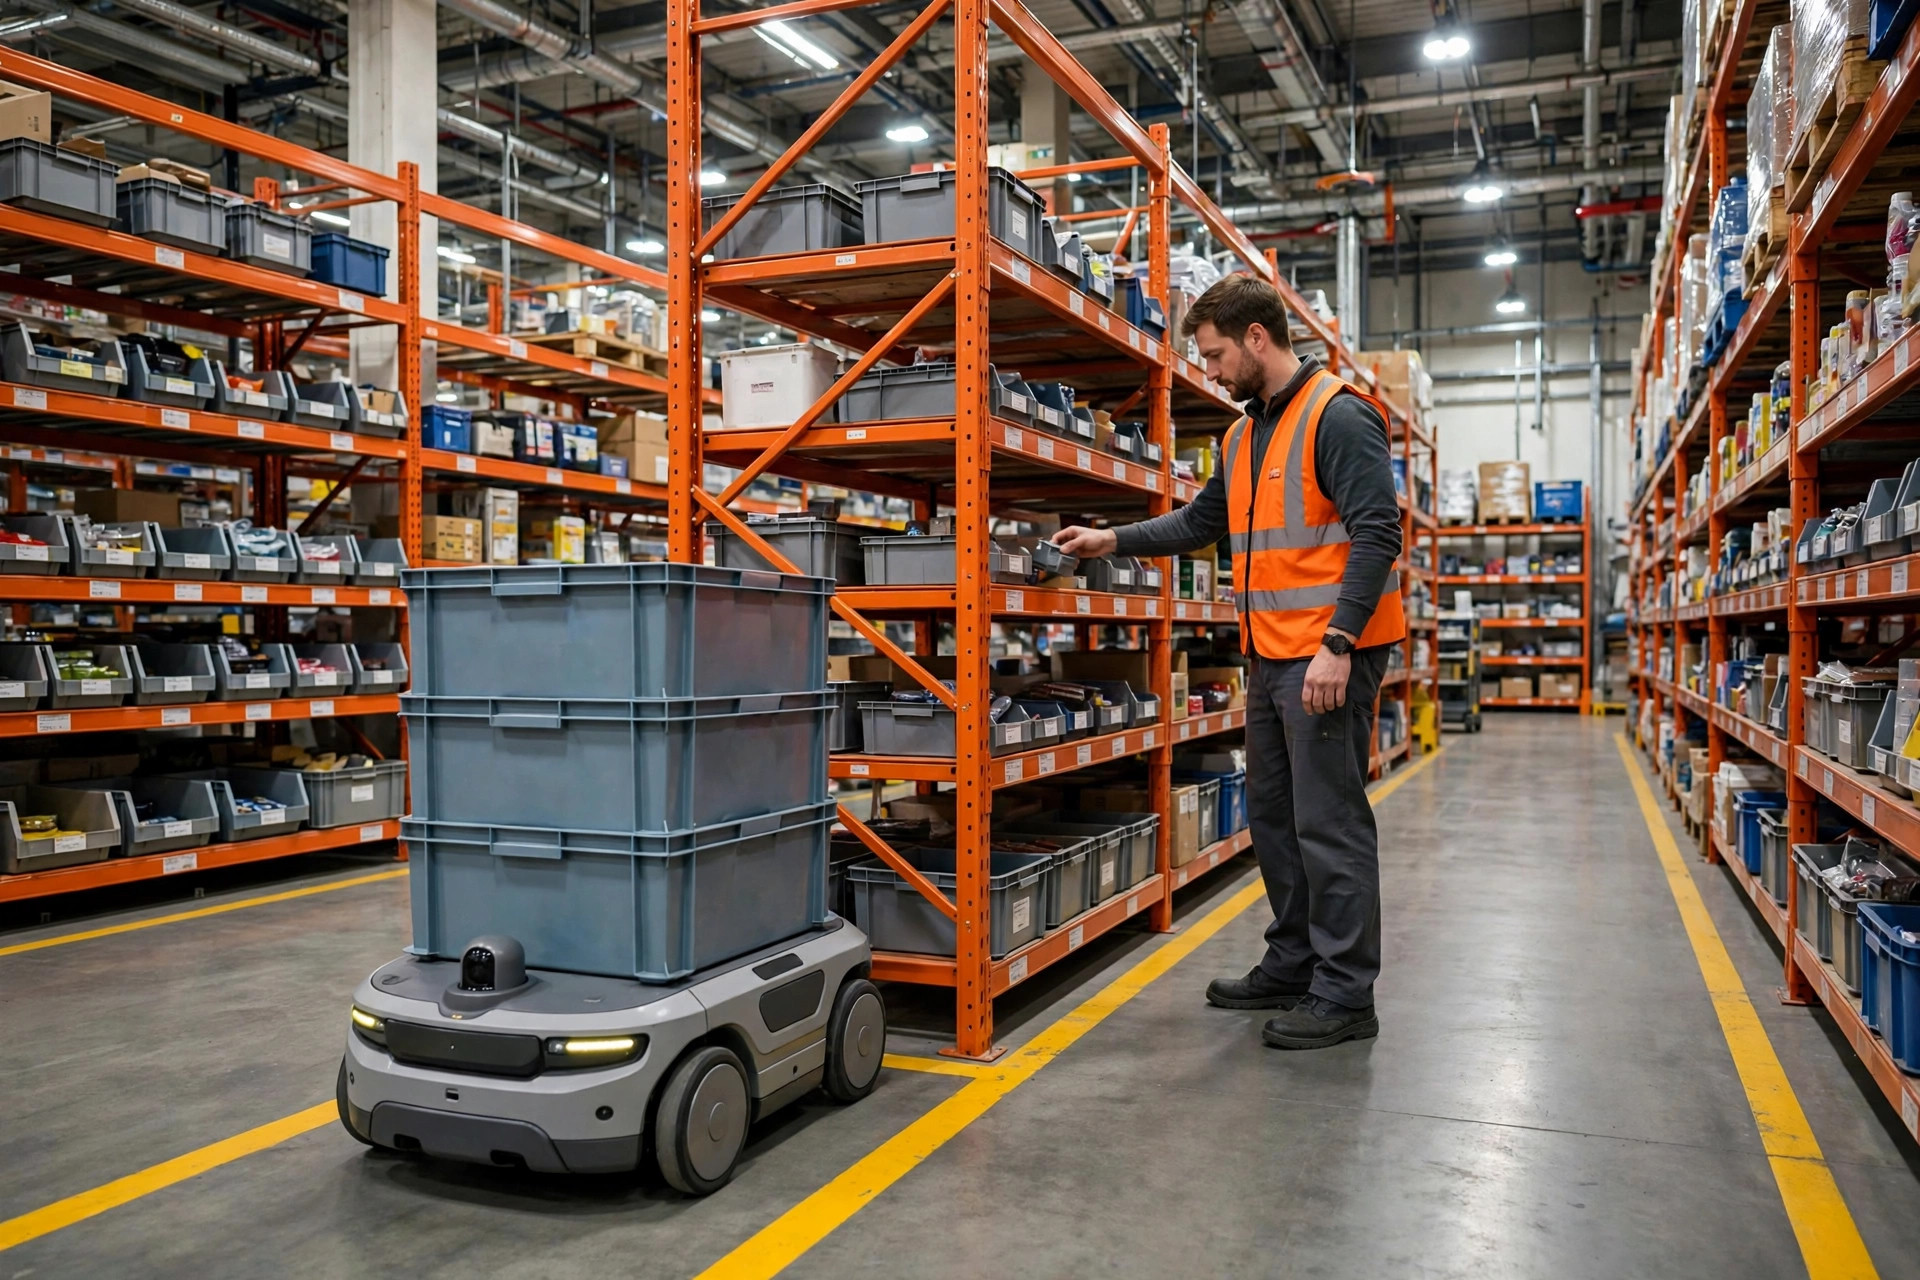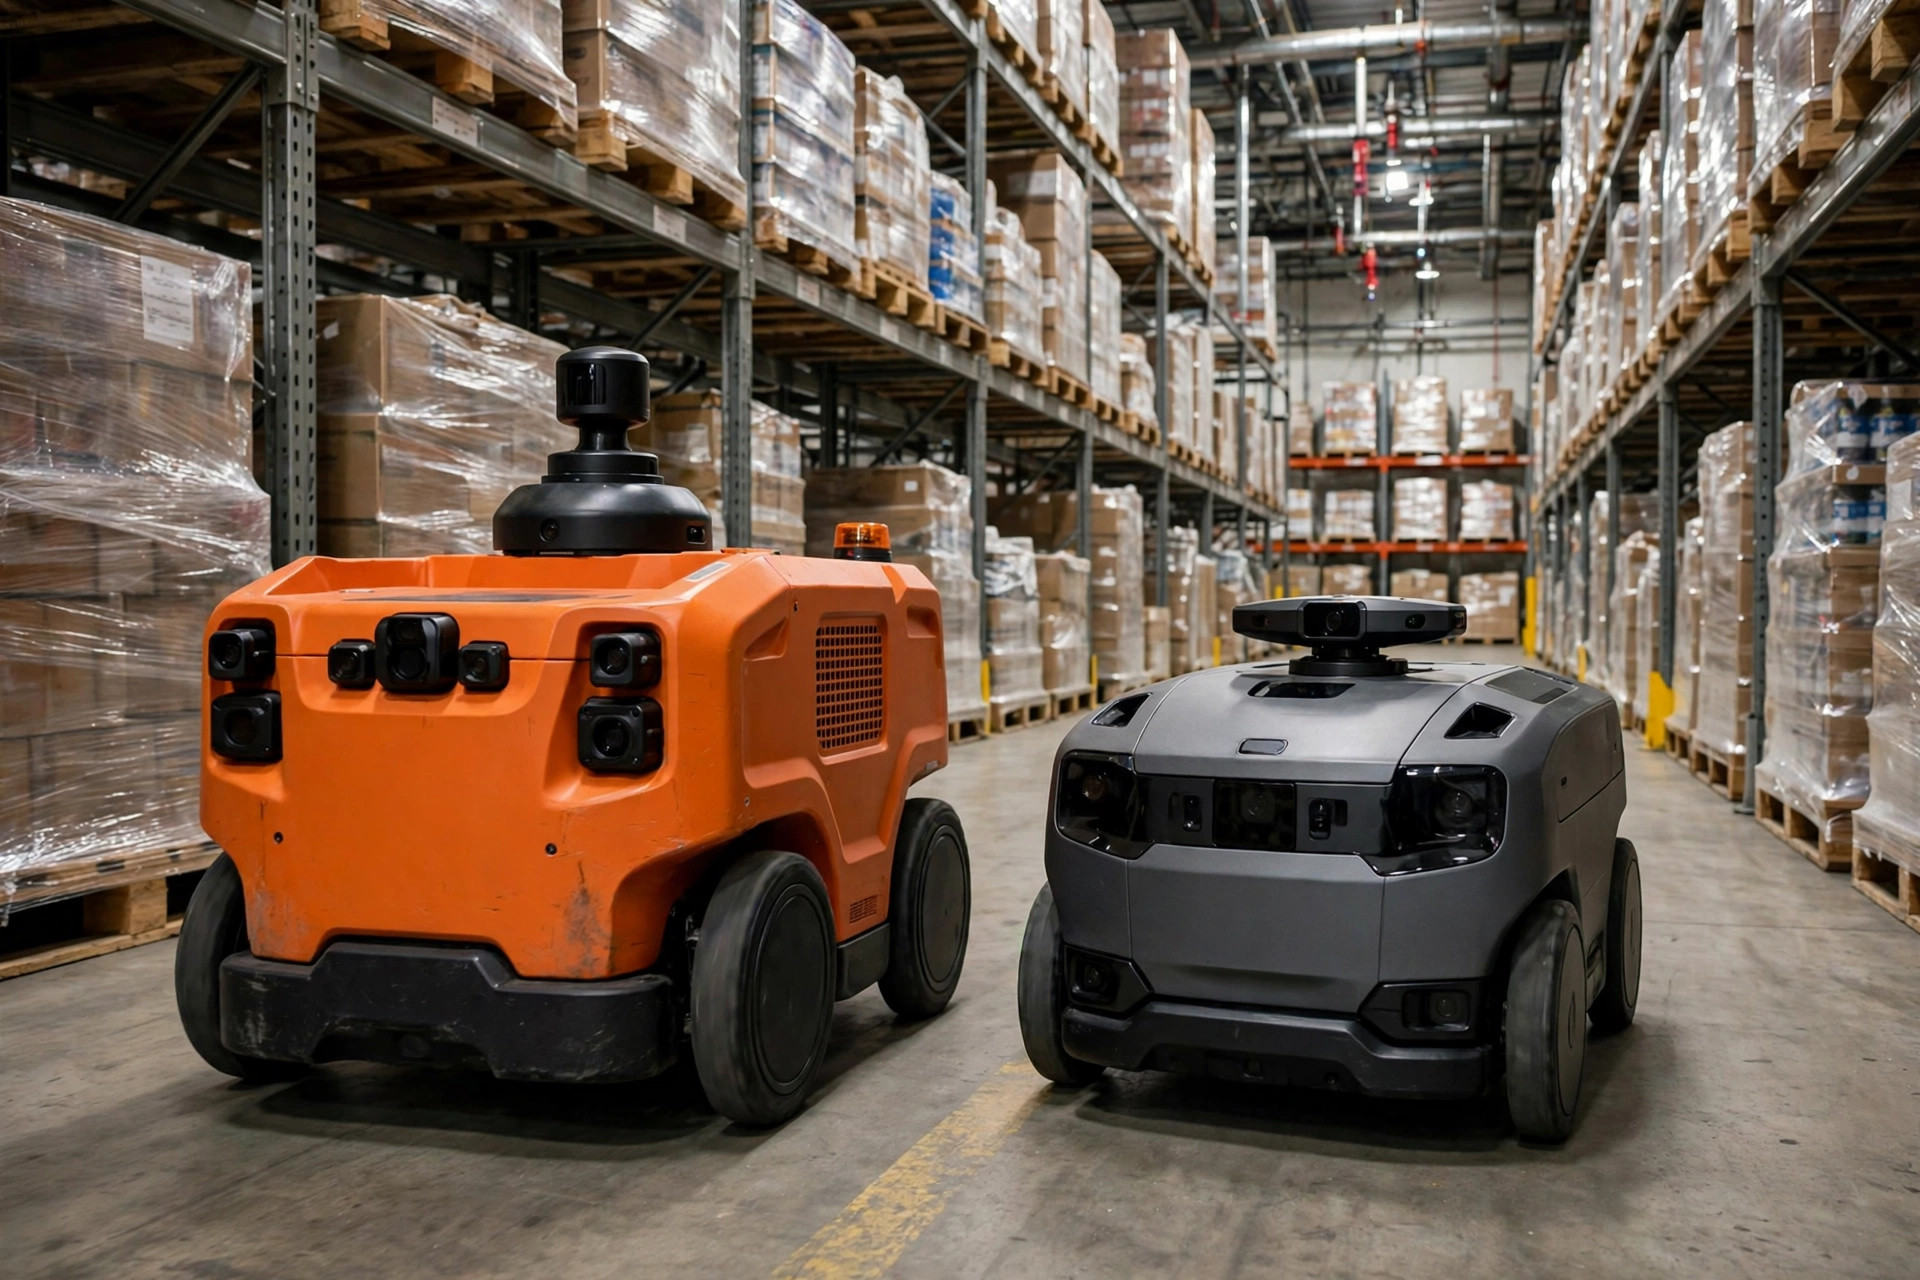
Eran las 2 a.m. en un centro de distribución de bebidas a las afueras de Atlanta, y yo estaba en la entreplanta viendo a dos AMR jugar a quién aguanta más. El robot de la marca A se había detenido en seco en una intersección, convencido de que tenía la prioridad de paso. El robot de la marca B había retrocedido dieciocho pulgadas, declarado "path blocked" y se había quedado ahí, parpadeando. Sus dos sistemas de despacho esperaban que el otro se moviera. Después de veinte minutos, el supervisor nocturno apagó la automatización de toda la zona y envió a tres personas con transpaletas a despejar a mano un atraso de 60 cajas. Ningún equipo estaba roto. Los robots simplemente no podían ponerse de acuerdo sobre quién pasaba primero — porque nadie los había hecho hablar el mismo idioma.
Esa noche es la que recuerdo cada vez que un gerente de almacén me pregunta: "¿Podemos simplemente comprar también la otra marca? Es más barata." La respuesta corta es sí. La respuesta larga es que lo difícil de una flota mixta nunca son los vehículos. Es decidir quién da las órdenes.
Qué cubre VDA 5050 — y qué deja fuera a propósito
VDA 5050 es un estándar abierto de comunicación publicado conjuntamente por la VDA alemana (asociación de la industria automotriz) y la VDMA (asociación de ingeniería mecánica). Define la interfaz entre los robots móviles y un control central de flota, a veces llamado control maestro. La versión actual es la 3.0.0, publicada en marzo de 2025.
El diseño es deliberadamente estrecho. Las órdenes fluyen en una dirección, el estado en la otra. Los mensajes son JSON sobre MQTT — QoS 0 para el tráfico rutinario, QoS 1 para el monitoreo de la conexión. La especificación define un pequeño conjunto de tipos de mensaje: order, instantActions (pause, resume), state (position, battery, errors), visualization, connection heartbeat, factsheet (las características físicas del robot) y zoneSet. Si un fabricante los implementa correctamente, cualquier control maestro compatible puede despachar sus vehículos.
Lo que el estándar no hace es igual de importante: no define funciones de seguridad ni lógica de tráfico. Enrutamiento, prioridad de paso, manejo de congestión, recuperación de bloqueos — la especificación deja todo eso explícitamente al control maestro y a los fabricantes. VDA 5050 hace que los robots entiendan las órdenes. No les enseña a compartir el camino.
Esto lo aprendí de la manera cara en un proyecto donde el folleto de un fabricante marcaba la casilla de "compatible con VDA 5050". Durante la integración descubrimos que habían implementado el canal de state — el robot podía informar dónde estaba — pero nunca habían construido el canal de order. El control maestro no podía enviar ni una sola tarea. Los robots eran habladores e inútiles. Nunca confíes en el folleto. Durante la aceptación, haz que el fabricante demuestre cada canal de mensaje uno por uno, con tus propios ojos en el tráfico del broker.
La pregunta del control maestro: tres arquitecturas, ningún almuerzo gratis
En una flota mixta solo puede haber un cerebro. He visto tres formas en que los almacenes resuelven esto.
Opción uno: un gestor de flota neutral de terceros. Software diseñado para este fin, que habla VDA 5050 y trata a todas las marcas por igual. La ventaja es la libertad — puedes cambiar de fabricante más adelante sin arrancar la capa de control. La desventaja es una licencia de software aparte, y la realidad de que las acciones específicas de cada fabricante (la secuencia de elevación propietaria de la marca B, por ejemplo) no se pueden expresar en el estándar, así que espera adaptadores a medida.
Opción dos: un fabricante de robots hace también de control maestro. Es la propuesta comercial más común: "Nuestro gestor de flota maneja nuestros robots y los suyos." Funciona, con una trampa. El planificador está inevitablemente afinado para la marca anfitriona — la asignación de tareas, la prioridad de carga y la recuperación de errores favorecen sutilmente al equipo de casa. Y es en las condiciones comerciales donde realmente duele: el contrato de mantenimiento suele atarte de dos a tres años, y cuando intentas añadir una tercera marca, las "pruebas de compatibilidad" se convierten en un veto conveniente.
Opción tres: divide el edificio. La marca A se queda con la zona este, la marca B con la zona oeste, con una valla virtual entre ambas. Es el camino de menor esfuerzo y, francamente, una admisión de derrota. Las tareas entre zonas las llevan personas a mano, que es exactamente la mano de obra que estabas automatizando.
Mi veredicto: si la flota va a superar los diez vehículos y planeas seguir añadiendo marcas, elige el control neutral de terceros. El costo de la licencia se paga solo en la segunda ronda de compras. Para un piloto de menos de cinco vehículos, un control alojado por el fabricante es aceptable — pero pon esto en el contrato: cuando se añada una marca de terceros, el fabricante incumbente tiene 60 días para completar la integración VDA 5050, con penalizaciones diarias contra la cuota de mantenimiento por cada día de retraso. Sin esa cláusula, "lo soportaremos más adelante" se convierte en una discusión de tres años.
El problema de los mapas que nadie pone en la cotización
Este es el famoso vacío de VDA 5050: no dice nada sobre los mapas. Cada fabricante construye su propio mapa con su propio sistema de coordenadas. El origen de la marca A está en el muelle de recepción; el origen de la marca B está en la estación de carga. Cuando el control maestro dice "ve a (12, 30)", cada robot escucha un lugar distinto.
En la práctica, los ingenieros de puesta en marcha alinean los mapas a mano: eligen cuatro puntos conocidos en el edificio, fijan los dos sistemas de coordenadas y siguen adelante. Funciona — hasta que deja de funcionar. La alineación es una foto. El día que reubicas la estantería o colocas un carril temporal de staging, los mapas se separan en silencio, y nadie lo nota hasta que un robot conduce a un espacio que no existe en su mapa. Vi esto en un centro de almacenamiento en frío: la estantería se había reubicado, nadie volvió a registrar los mapas, y un robot entró rodando a un pasillo sin salida que había sido cerrado, con el LiDAR gritando, llevándose a toda la flota consigo.
Así que trata la alineación de mapas como un procedimiento operativo, no como una tarea única. Cada movimiento de estantería o cambio de pasillo debería activar una re-registración, escrita en el SOP con un responsable nombrado. Si tu instalación cambia el diseño por temporadas, presupuesta las horas de ingeniería como presupuestas los reemplazos de baterías.
Antes de firmar: la lista de verificación de aceptación
Esta es la lista que construí viendo fracasar proyectos de flotas mixtas. Pásala antes de la firma final:
- Haz que el fabricante demuestre cada canal de mensaje VDA 5050 por separado — especialmente order e instantActions, no solo state.
- Pon ambas (o todas) marcas a trabajar juntas durante al menos cuatro horas continuas. Cuenta las esperas mutuas y las intervenciones humanas.
- Provoca un encuentro frontal en un pasillo. El control maestro debería resolverlo en menos de 30 segundos — no una persona con guantes.
- Corta el roaming Wi-Fi durante 10 segundos en mitad de una misión. El robot debería detenerse de forma segura en su lugar, no seguir con su última instrucción.
- Desenchufa el cargador de una marca y observa si la lógica de reasignación de tareas por batería baja cubre toda la flota, no solo esa marca.
- Mueve una estantería, ejecuta la re-registración del mapa y cronométralo. El proceso debería completarse en dos horas.
- Exige la factsheet y verifica dimensiones, carga útil y radio de giro contra el contrato.
Y esto es lo único que puedes hacer mañana: no decidas la interoperabilidad en una sala de reuniones. Lleva dos vehículos de cada marca candidata a un área de staging vacía — o a una esquina ociosa de tu propio edificio — y ejecuta medio día de misiones mixtas: despacho, carga, fallas, caídas de red, todo. Si un fabricante sigue encontrando excusas para evitar esa prueba de fuego, aléjate del trato. El dinero que ahorras no es lo importante. Lo importante son los enfrentamientos de las 2 a.m. que nunca tendrás.
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.