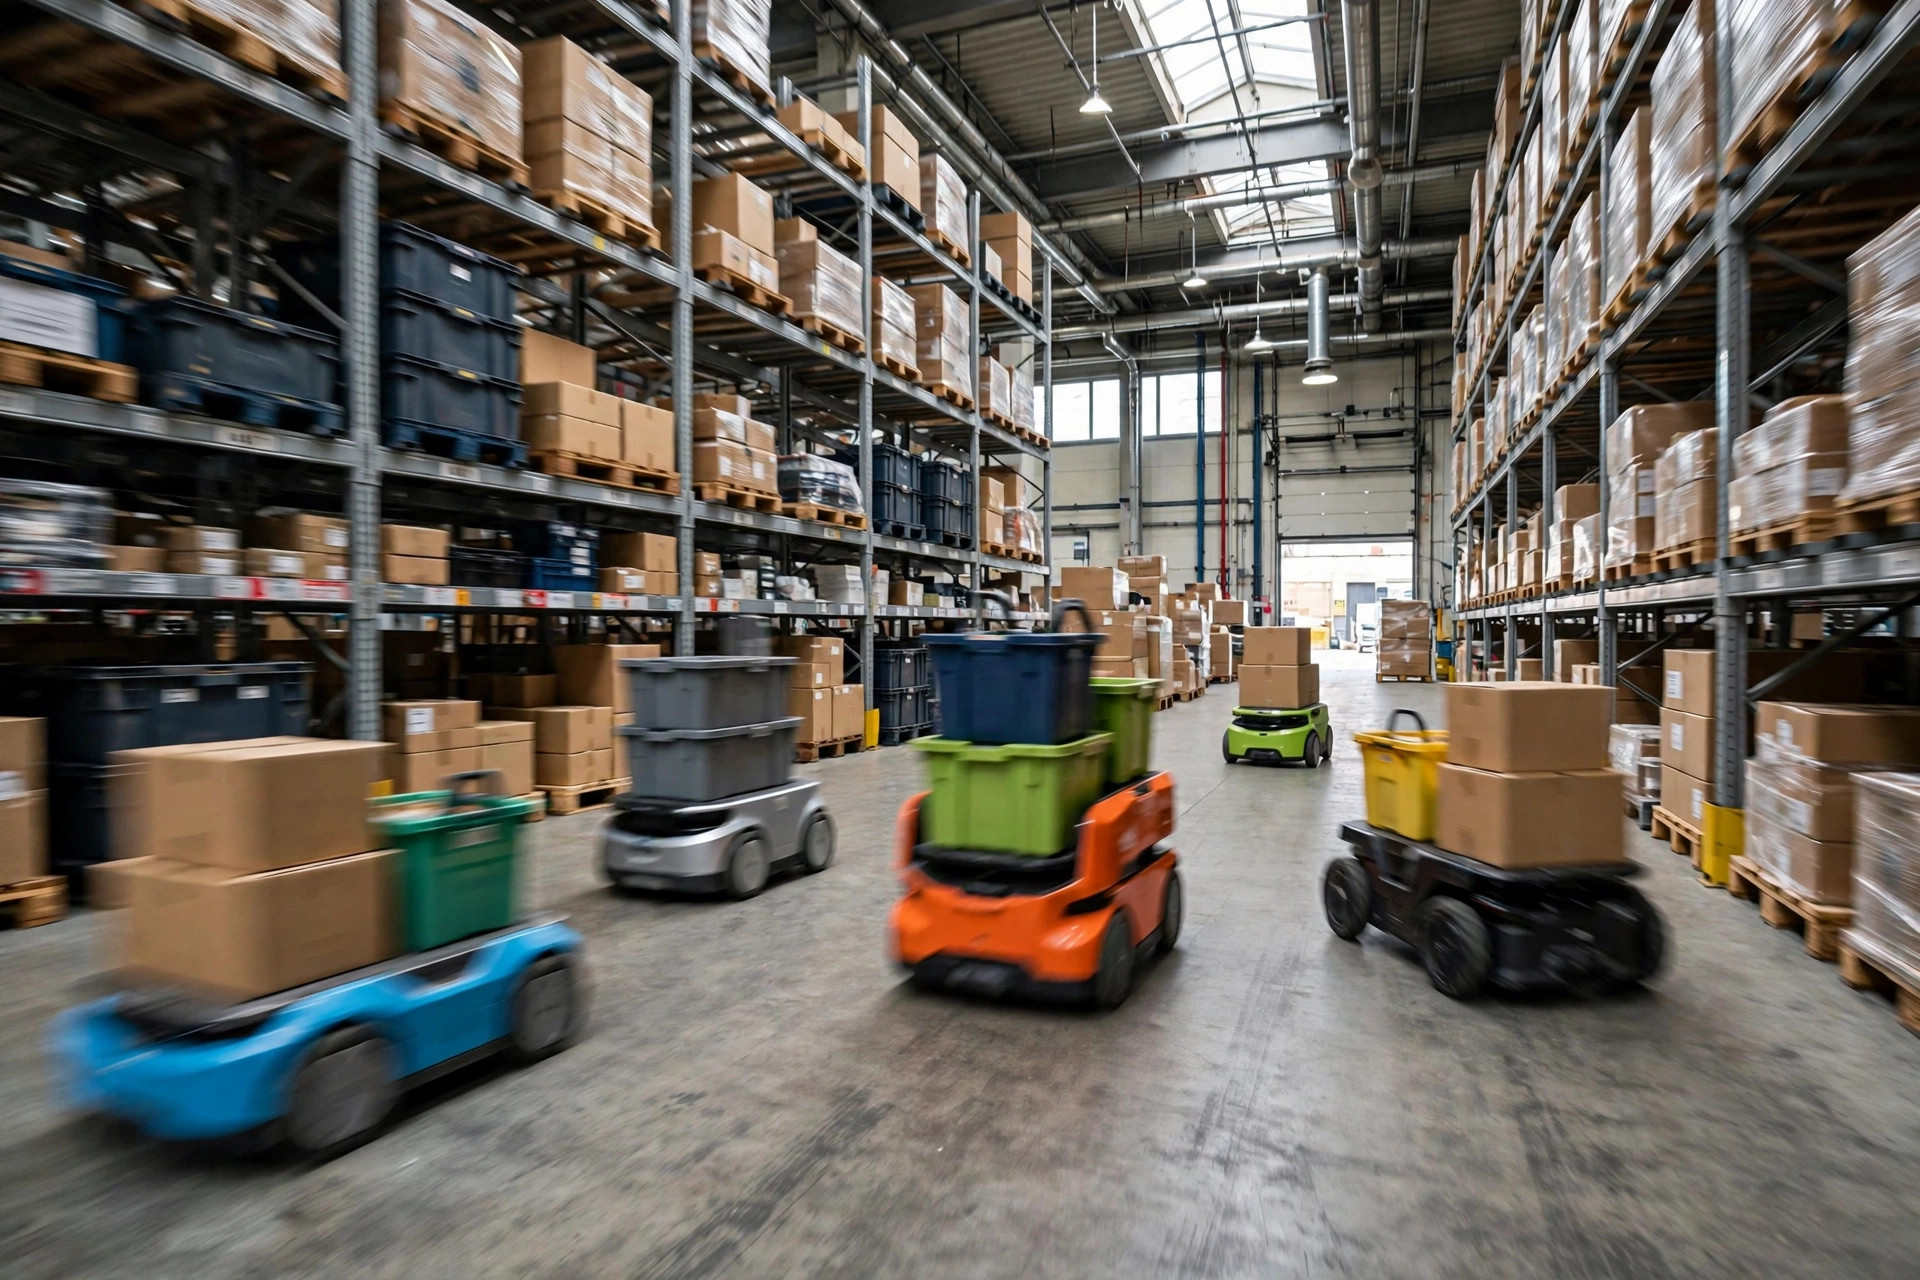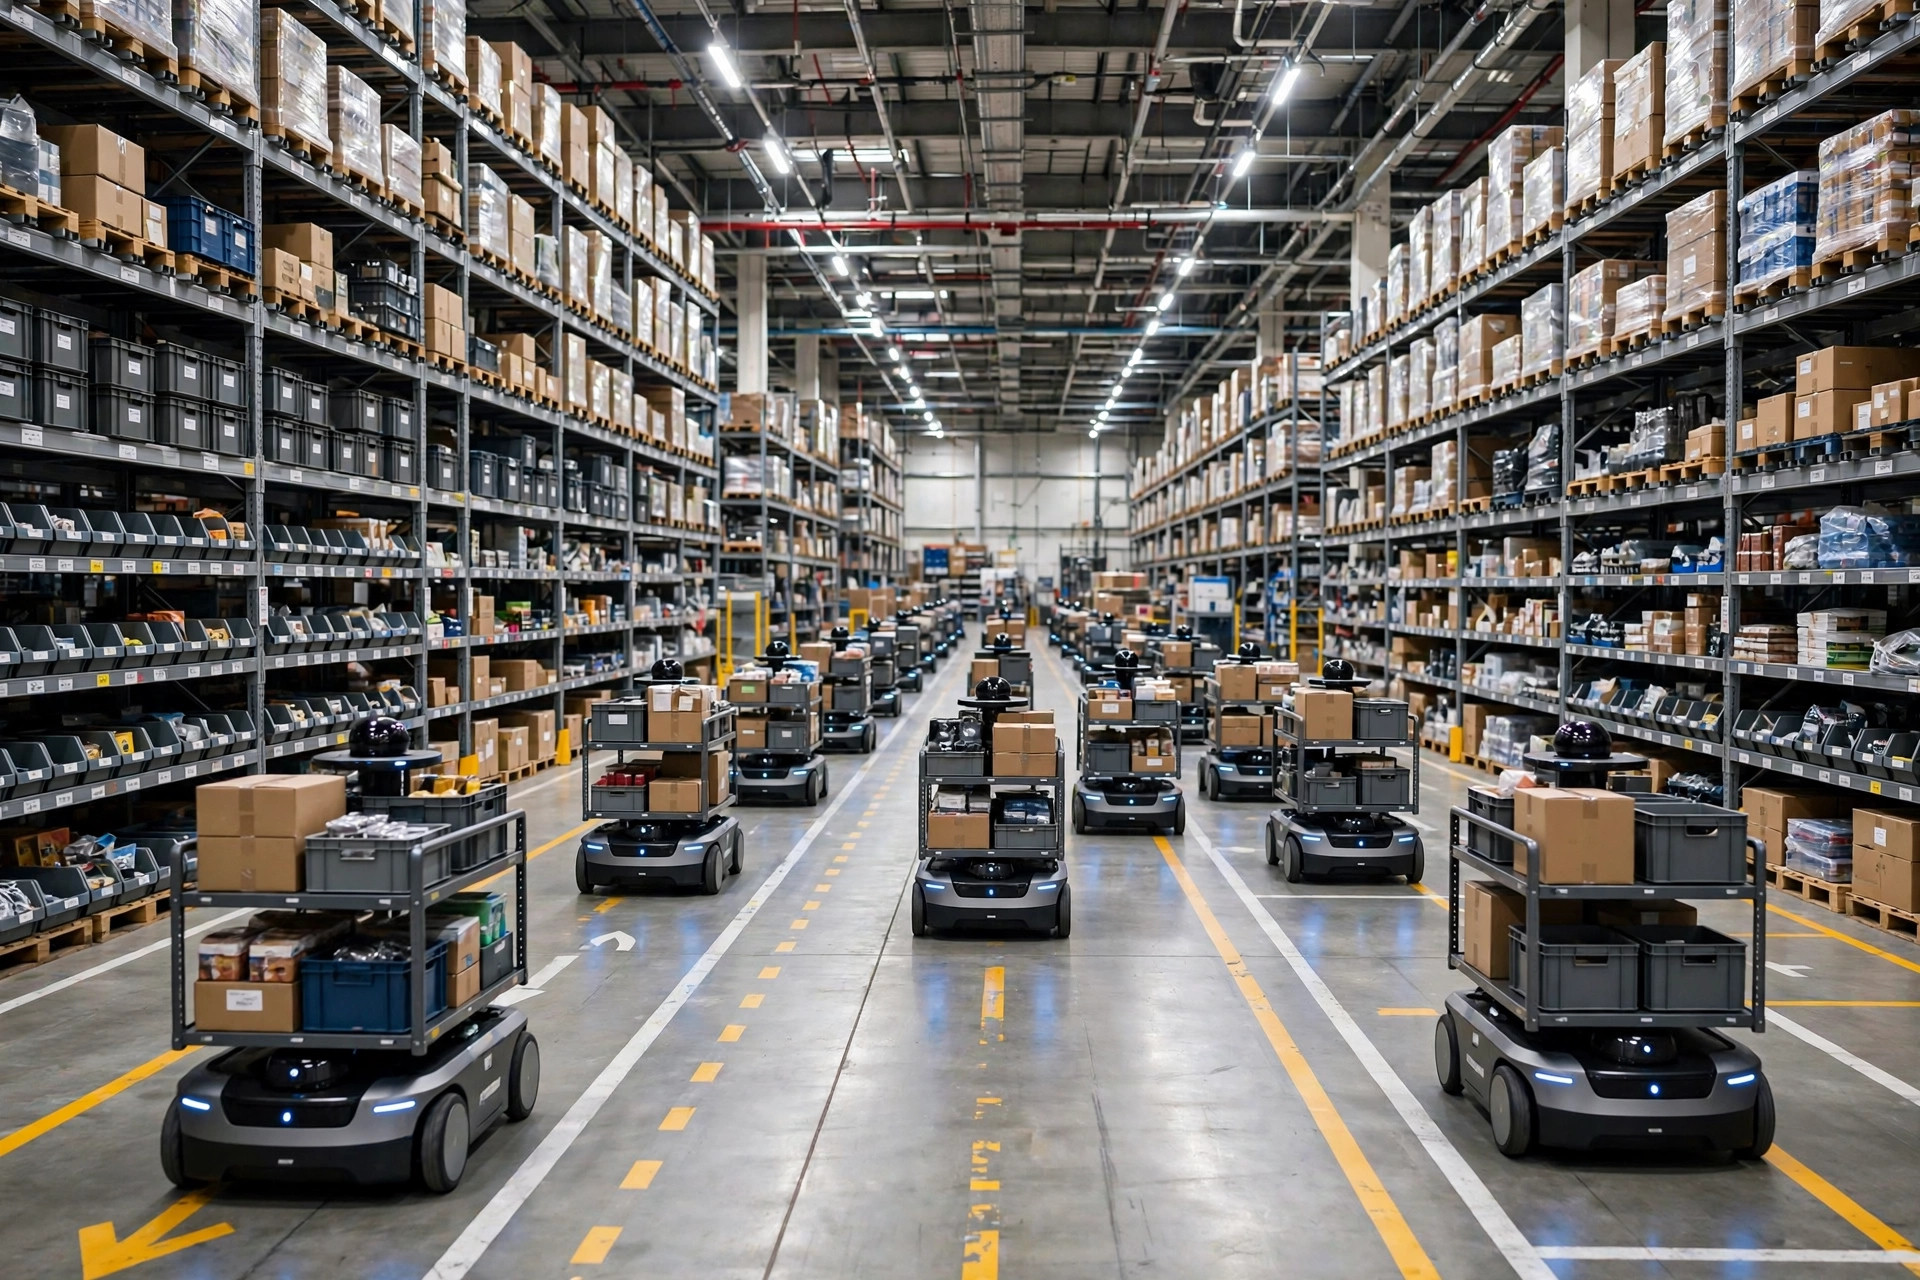
Enrutar un solo robot móvil autónomo a través de la nave del almacén es un problema resuelto. Coordinar un centenar de ellos a la vez no lo es. La programación multiagente de flotas AMR es la disciplina de asignar un flujo continuamente cambiante de tareas a un grupo de ejecutores móviles que no dejan de estorbarse entre sí: decidir quién recoge qué tarea, qué ruta sigue cada robot y quién cede en cada intersección. Es tanto un problema organizativo como algorítmico.
El fenómeno: los problemas de programación crecen con el tamaño de la flota
La densidad de despliegue de AMR ha cambiado por etapas en la última década. La adquisición de Kiva Systems por $775 million por parte de Amazon en 2012 se considera ampliamente el punto de partida; en 2024, Amazon reveló una flota de robots de almacén que superaba las 700,000 unidades, y proveedores como Geek+ y Hikrobot ahora entregan habitualmente despliegues en una sola instalación con cientos de robots. A medida que los robots pasan de "un puñado de pilotos" a "una flota", la programación deja de ser un problema de navegación de un solo robot para convertirse en un problema de coordinación multiagente.
¿Por qué importa este salto? Porque la navegación de un solo robot responde "cómo llega un vehículo de A a B", mientras que la programación de flotas debe responder tres preguntas acopladas a la vez: asignación de tareas (qué tarea va a qué robot), planificación de rutas (qué ruta sigue cada robot) y resolución de conflictos (quién cede cuando dos robots quieren la misma intersección). Las tres están entrelazadas: la asignación más ingeniosa no vale nada si los pasillos se atascan, y las rutas más fluidas no significan nada si la mitad de la flota está ociosa mientras la otra mitad hace cola.
Tres enfoques de programación multiagente de flotas: centralizado, descentralizado y basado en aprendizaje
La investigación y la práctica industrial en programación multiagente de flotas AMR han convergido en líneas generales en tres líneas de ataque. No son un simple orden de mejor a peor; representan tres visiones del mundo distintas sobre cómo manejar la incertidumbre.
Enfoque 1: optimización centralizada — un cerebro para toda la nave
Un programador central posee el estado global: cada tarea pendiente, la posición de cada robot, el nivel de batería y la carga. La asignación de tareas se resuelve normalmente con algoritmos de asignación (métodos de estilo húngaro y sus variantes), mientras que la planificación de rutas usa A* con extensión temporal o métodos sensibles a conflictos como CBS (búsqueda basada en conflictos). Todas las decisiones se calculan en un solo lugar y se envían a la flota.
El atractivo es el determinismo. Con información global, el programador puede en principio calcular la solución de mayor rendimiento; el proceso de decisión queda registrado, es reproducible y auditable — una ventaja genuina en entornos con estrictos requisitos de cumplimiento de seguridad.
Los costos son igualmente claros. Primero, la complejidad computacional: la asignación de tareas es combinatoria y los tiempos de resolución se disparan a medida que crece la flota, lo que obliga a los ingenieros a limitar el cómputo con heurísticas y horizontes deslizantes — momento en el que "óptimo global" se convierte en una aproximación. Segundo, la fragilidad del punto único: si el programador central se detiene o la red tiembla, el comportamiento de la flota se degrada abruptamente. Tercero, el enfoque asume información casi completa, mientras que los almacenes reales ofrecen todo lo contrario: las llegadas de tareas son estocásticas, el Wi-Fi fluctúa y los robots se averían.
Vi un caso de manual durante una visita a un almacén de fulfillment de comercio electrónico en el Inland Empire de California el año pasado: unos 120 AMR transportadores de estanterías bajo programación centralizada, con tasas de viaje en vacío maravillosamente bajas en simulación. En producción, las llegadas de tareas en ráfagas desde el WMS forzaron una replanificación constante, y en temporada alta — alrededor de 20,000 pedidos al día — el sistema retrocedió repetidamente a reglas simples porque "no podía calcular lo suficientemente rápido". La optimización centralizada tiene el techo más alto, pero sus exigencias de calidad de entrada superan habitualmente lo que un almacén real puede suministrar.
Enfoque 2: negociación descentralizada — cada robot por su cuenta, educadamente
La vía descentralizada empuja la toma de decisiones hacia abajo: cada AMR actúa como un agente independiente, reclamando tareas mediante mecanismos de subasta o puja (el mejor postor gana), mientras que los conflictos en intersecciones se manejan con reglas de prioridad o negociación local. No hay cerebro central; los robots solo intercambian la información que necesitan.
Las fortalezas son la robustez y la escalabilidad: añadir robots significa añadir nodos, sin modelo central que reconstruir; el fallo de un solo robot queda localizado; la tolerancia a cortes de comunicación es mayor, ya que un robot desconectado puede seguir moviéndose bajo reglas locales en lugar de quedarse congelado.
El precio es la optimalidad local. Cada robot solo ve su vecindad, por lo que el comportamiento colectivo puede asentarse en equilibrios subóptimos — varios robots convergiendo en la misma zona caliente de picking y atascándola, o en un cortés punto muerto en un pasillo estrecho mientras cada uno espera a que el otro se mueva primero. Más difícil aún es la explicabilidad: el comportamiento emergente en sistemas distribuidos se resiste a la predicción, y las revisiones posteriores a incidentes a menudo terminan sin que nadie pueda decir exactamente "quién se movió primero".
Un centro de distribución 3C en el este de China ofrece un caso representativo: unos 80 AMR de clasificación entraron en funcionamiento en 2023 con programación descentralizada basada en subastas. La operación diaria fue fluida y escalar fue genuinamente fácil. Pero cuando los picos promocionales duplicaron la densidad de tareas, el costo de negociación en las intersecciones subió visiblemente, con episodios de robots esperándose mutuamente hasta que corredores de prioridad definidos por humanos rompieron el estancamiento. Descentralizado no significa "sin gestión" — traslada la complejidad del algoritmo central al diseño de reglas y al manejo de excepciones.
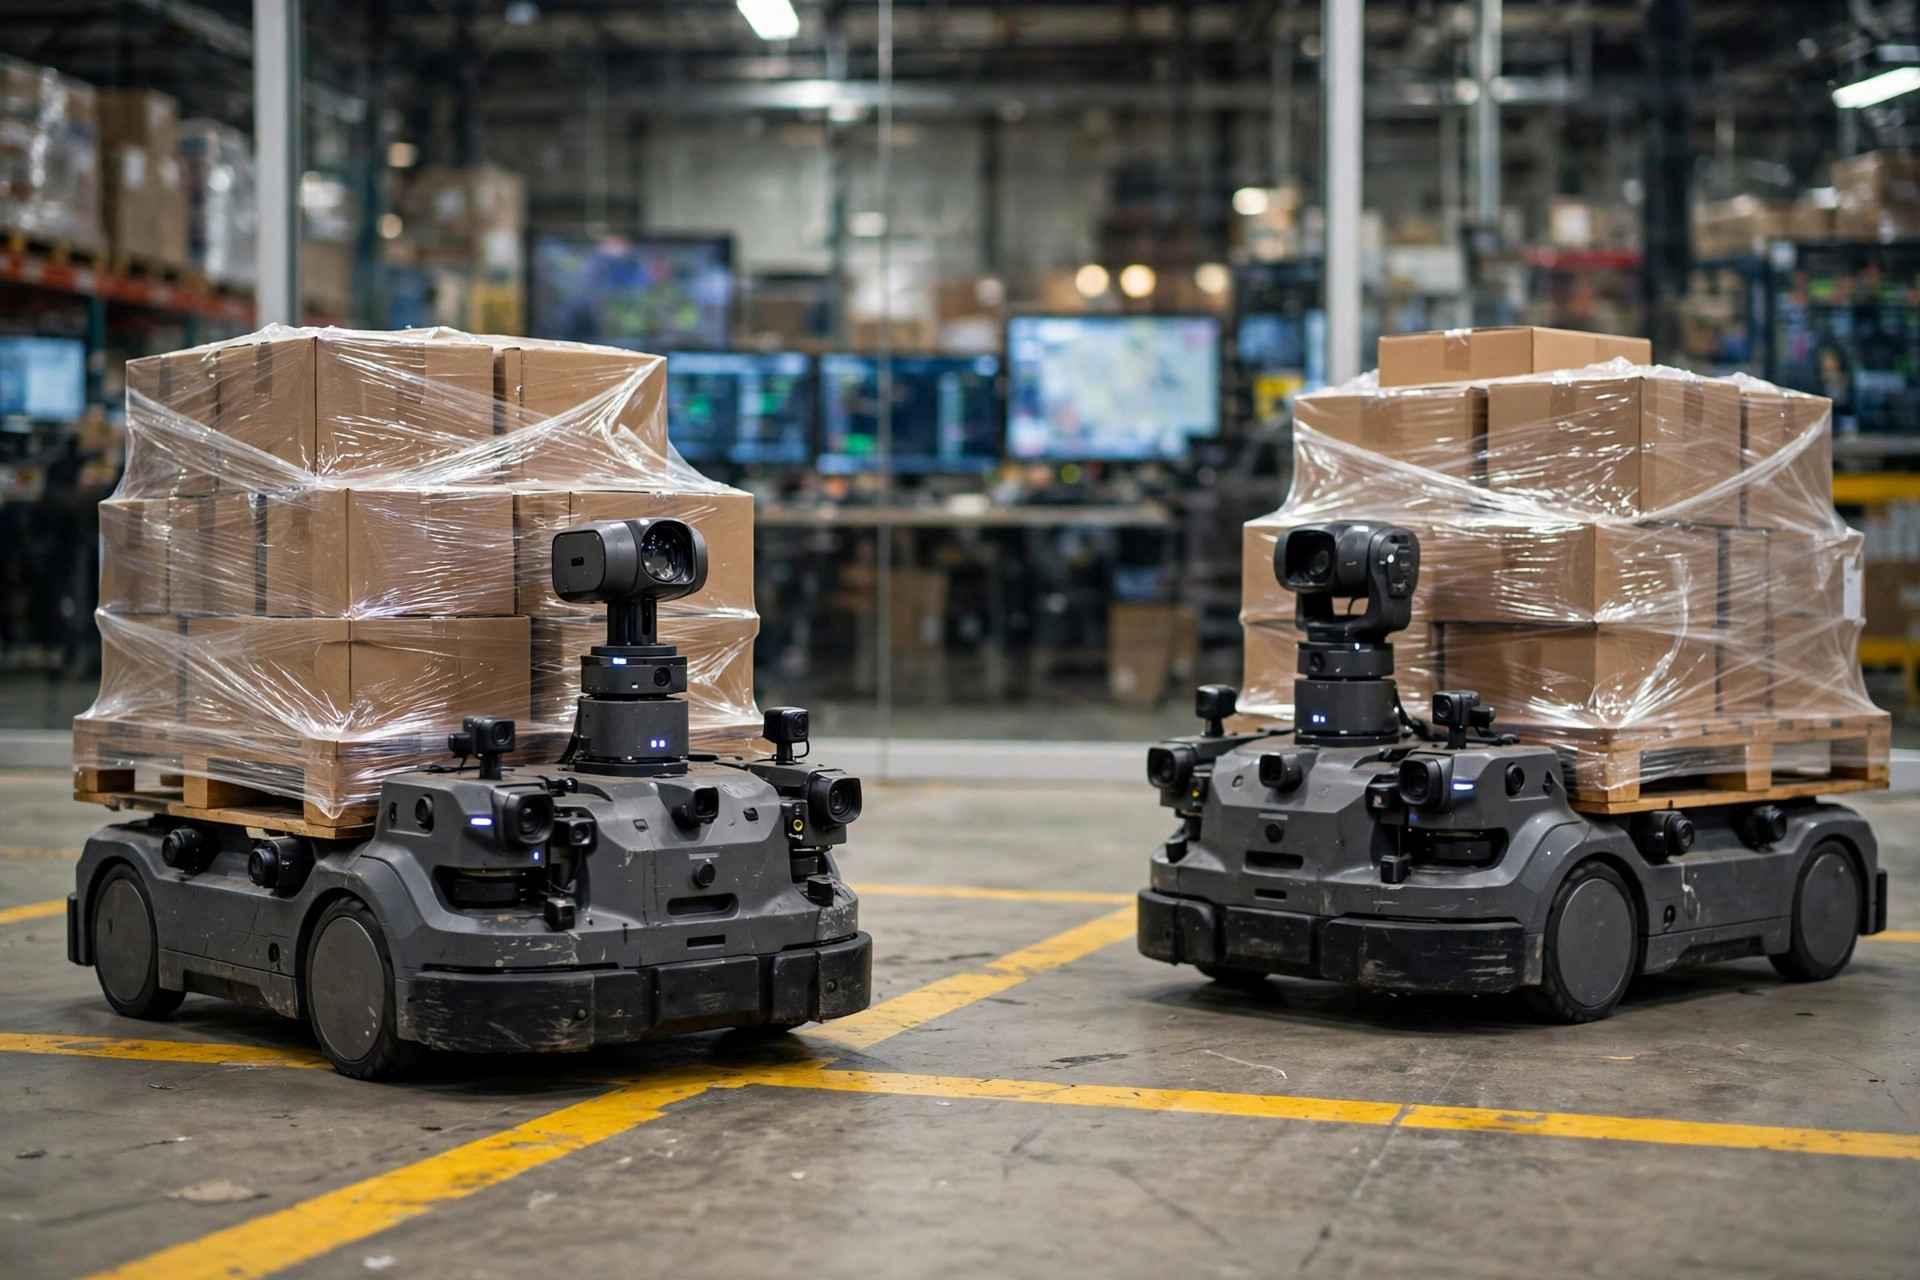
Enfoque 3: políticas basadas en aprendizaje — dejar que la flota aprenda a cooperar por sí misma
La tercera vía es el aprendizaje por refuerzo multiagente (MARL): cientos de agentes practican en simulación hasta converger en estrategias cooperativas, que luego se despliegan en robots físicos. En teoría, esto puede descubrir patrones de coordinación que ningún ingeniero humano diseñaría — un cierto ritmo de cesión, por ejemplo — y adaptarse naturalmente a entornos dinámicos.
Pero varios obstáculos se interponen entre este enfoque y el despliegue a gran escala. Primero está la brecha simulación-realidad: una política que funciona maravillosamente en simulación puede fallar frente al ruido de sensores, la fricción del suelo y la varianza de carga en hardware real, y cualquiera que haya hecho transferencia sim-to-real sabe que el último tramo de ajuste suele costar más que el propio entrenamiento. Segundo está el problema de la caja negra: las políticas neuronales resisten la auditoría, lo que dificulta certificarlas en entornos críticos para la seguridad como las zonas compartidas humano-robot. Tercero está el costo de entrenamiento: el MARL a gran escala exige un cómputo sustancial para retornos que siguen siendo inciertos.
De ahí el patrón real hoy: los métodos basados en aprendizaje aparecen sobre todo en la capa de "predicción" — pronosticar llegadas de tareas, anticipar congestión — en lugar de tomar las decisiones ellos mismos. Dejar que la IA sirva como asesora antes de ascenderla a comandante es el camino de ingeniería más realista.
Elegir un enfoque de programación de flotas: no hay bala de plata, solo adecuación
Comparar lado a lado los tres enfoques de programación multiagente de flotas AMR aclara la lógica de selección:
| Dimensión | Optimización centralizada | Negociación descentralizada | Políticas basadas en aprendizaje |
|---|---|---|---|
| Quién decide | Programador central | Cada robot por su cuenta | Política de grupo entrenada |
| Escala de flota | Mejor a escala pequeña-mediana; necesita degradación a muy gran escala | Mejor escalabilidad; añadir robots añade nodos | Más difícil de entrenar a medida que crece la escala |
| Capacidad de respuesta | La latencia de replanificación es el cuello de botella | Respuesta local rápida | Inferencia rápida, pero dependiente de la calidad del modelo |
| Fallo de punto único | Frágil; una caída central lo golpea todo | Robusto; los fallos quedan localizados | Depende de la arquitectura de despliegue |
| Explicabilidad / auditabilidad | Fuerte; las decisiones son repetibles | Débil; el comportamiento emergente es difícil de predecir | La más débil; caja negra |
| Madurez de despliegue | La más alta; lo estándar en los proveedores principales | Media; requiere un diseño cuidadoso de reglas | La más baja; sobre todo pilotos |
Un juicio contraintuitivo merece énfasis: el enfoque con mayor rendimiento en simulación no necesariamente gana en producción. El "óptimo global" centralizado descansa sobre dos supuestos — información completa y cómputo instantáneo — y los almacenes reales descuentan ambos en gran medida. Un diseño subóptimo de reacción rápida y degradación elegante — digamos, asignación gruesa de tareas centralizada combinada con resolución local distribuida de conflictos — a menudo supera a uno óptimo pero frágil. En ingeniería, "no colapsar en malas condiciones" vale más que "óptimo en buenas condiciones".
Otro hecho infravalorado: el propio algoritmo de programación representa quizás el treinta por ciento de la dificultad del despliegue. El setenta por ciento restante es estrategia de carga, zonificación del mapa y coordinación con el WMS y los operadores humanos (granularidad de tareas, propiedad de excepciones). He visto más de un proyecto donde el equipo de algoritmos ajustó CBS a la perfección, solo para que el rendimiento quedara limitado por muy pocos muelles de carga. La programación de flotas nunca fue solo un problema de algoritmos.
Perspectiva: arquitecturas híbridas ahora, métodos basados en aprendizaje como la variable de largo plazo
Causalmente, los tres enfoques encarnan tres actitudes hacia la incertidumbre: el centralizado la elimina con cómputo, el descentralizado la tolera con redundancia y el basado en aprendizaje se adapta a ella con datos. En el corto plazo, las arquitecturas híbridas (asignación gruesa central más resolución local distribuida) dominarán los despliegues, logrando un equilibrio aceptable entre auditabilidad y robustez; los componentes basados en aprendizaje entrarán a través de la predicción y el ajuste de simulación antes de migrar hacia la toma de decisiones.
Mirando más lejos, una pregunta abierta: a medida que los conteos de AMR siguen creciendo y los robots humanoides, las carretillas no tripuladas y los camiones autónomos se unen a las mismas naves, ¿se expandirá el límite de la "programación de flotas" de "una clase de equipo" a "un sistema operativo de tráfico para todo el sitio"? Ese día, el programador coordinaría participantes de tráfico heterogéneos en lugar de una flota homogénea — potencialmente un cambio de paradigma mayor que los tres enfoques actuales. Por ahora, esa pregunta no tiene respuesta estándar.
Por Dr. Chen, investigador de la cadena de suministro
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.