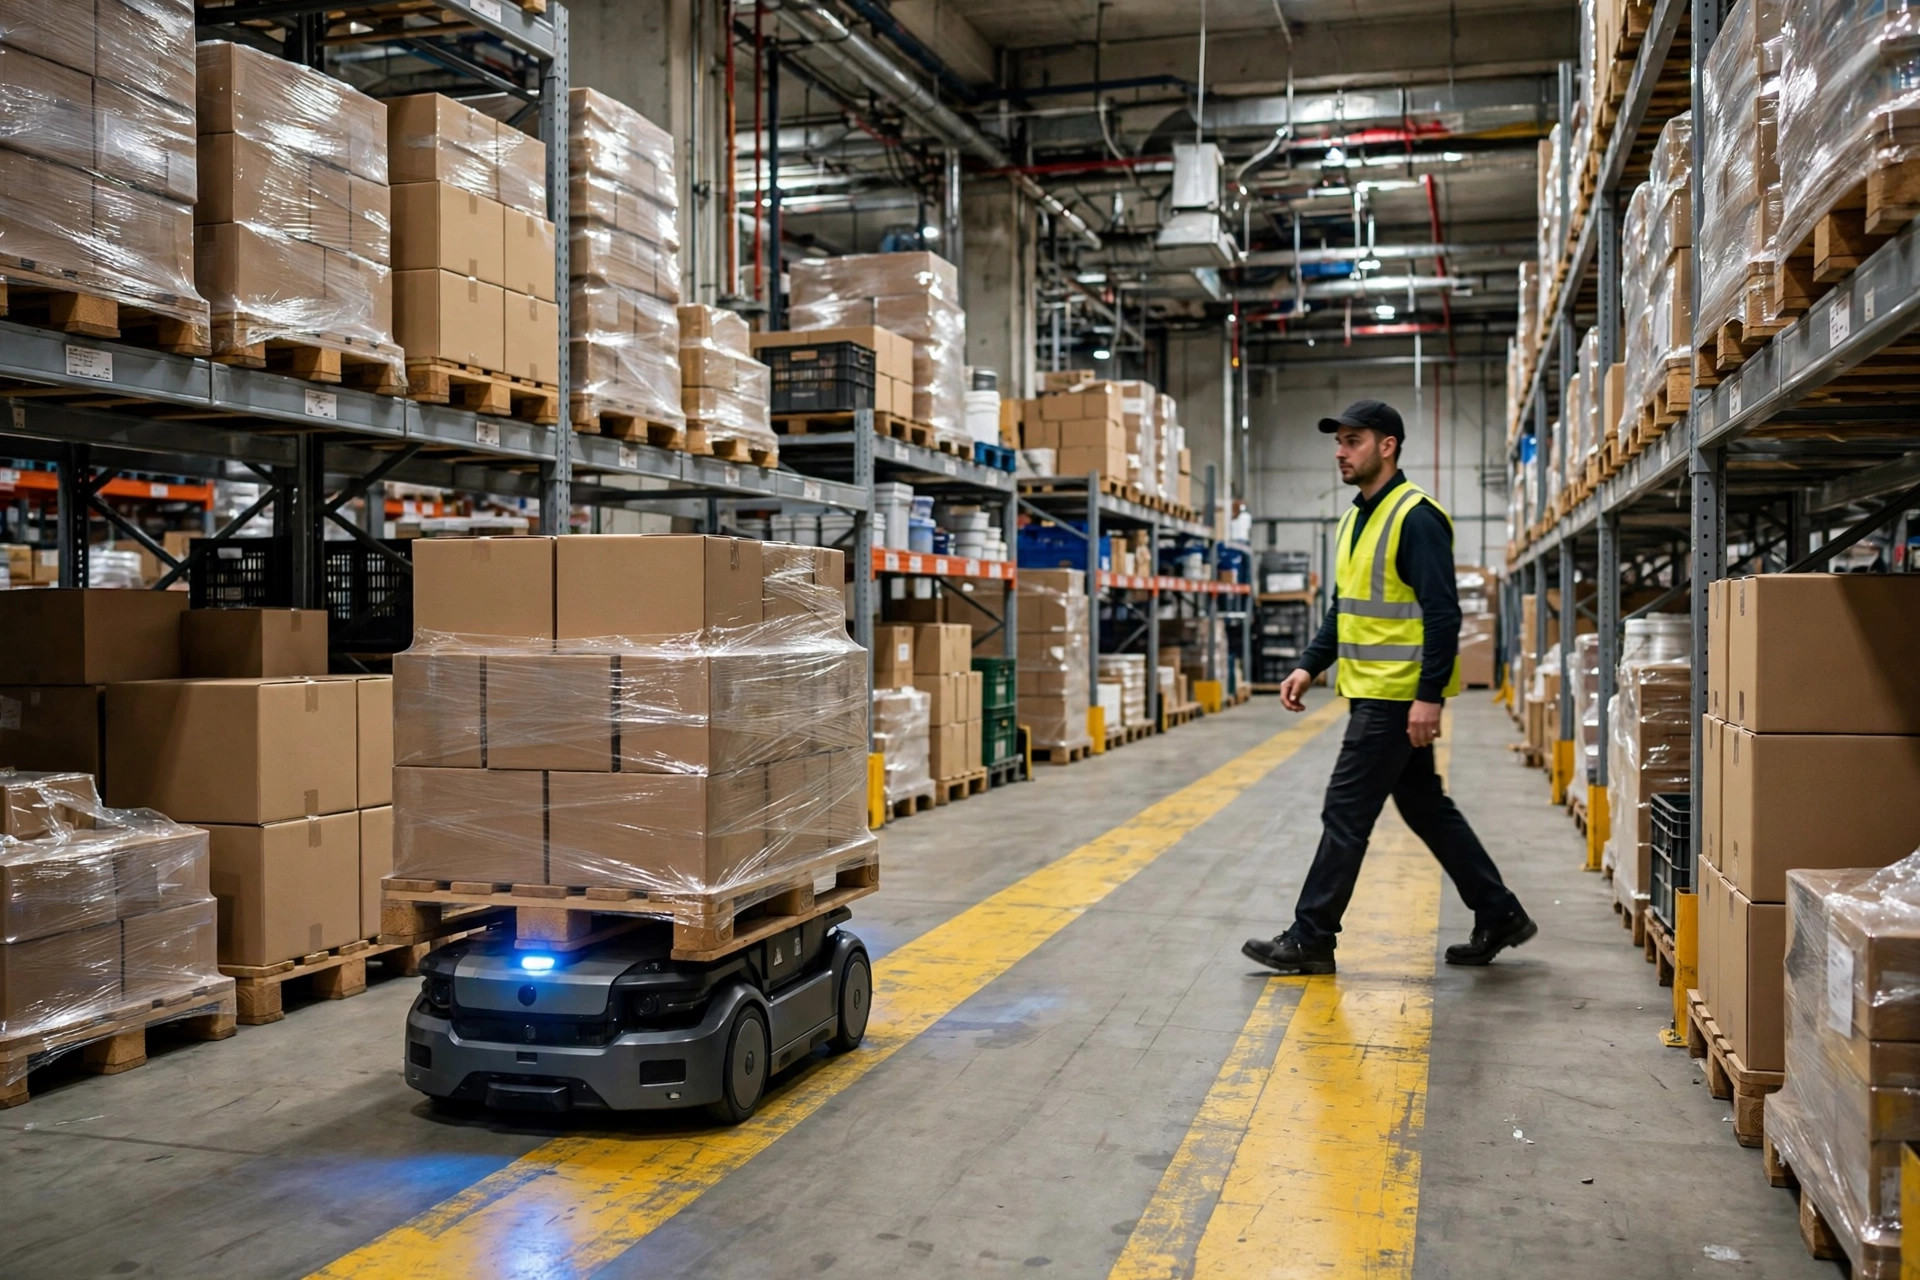
Empiezo con la idea contraintuitiva: en los incidentes de peatones con AMR, lo más peligroso nunca fue «el robot va demasiado rápido». Es el humano que asume «me puede ver». He visto a operadores caminar junto a un AMR mientras miraban el teléfono, y a preparadores cruzar un pasillo a un metro delante de uno: «tiene lidar, se parará». El lidar se parará. La física no negocia. Este artículo cubre tres líneas de defensa: cómo fijar la distancia de seguridad, cómo zonificar personas y máquinas, y cómo configurar la lógica de parada de emergencia. Mantén las tres y el tráfico mixto es realmente desplegable.
El principio: cómo un AMR «te ve»
Piensa en el sistema de seguridad de un AMR como «ojos + cerebro + frenos»: el escáner láser de seguridad barriendo un campo plano alrededor del vehículo, el PLC de seguridad emitiendo órdenes en cuanto algo entra en una zona predefinida, y el frenado del sistema de tracción. Si un eslabón falla, tu seguridad es papeleo.
El parámetro clave es la distancia de detención, porque determina qué tan grandes deben ser las zonas de seguridad: distancia de detención = distancia de reacción + distancia de frenado, donde distancia de reacción = tiempo de respuesta del sistema × velocidad y distancia de frenado = velocidad² / (2 × deceleración). Una estimación aproximada para un caso común — un AMR cargado con 1 tonelada a 1.5 m/s, deceleración 0.6 m/s², respuesta 0.3 s — da unos 0.45 m de reacción más 1.9 m de frenado, unos 2.3 m en total. Por eso una zona de seguridad de 1 metro es una ilusión: la distancia que el vehículo necesita para detenerse, más margen para el movimiento humano, hace que 2.5 m sea el punto de partida sensato. Tómelo como ilustrativo — la evaluación de riesgos de su integrador para su instalación es lo que cuenta, ya que la carga, la fricción del suelo y las pendientes reescriben el número.
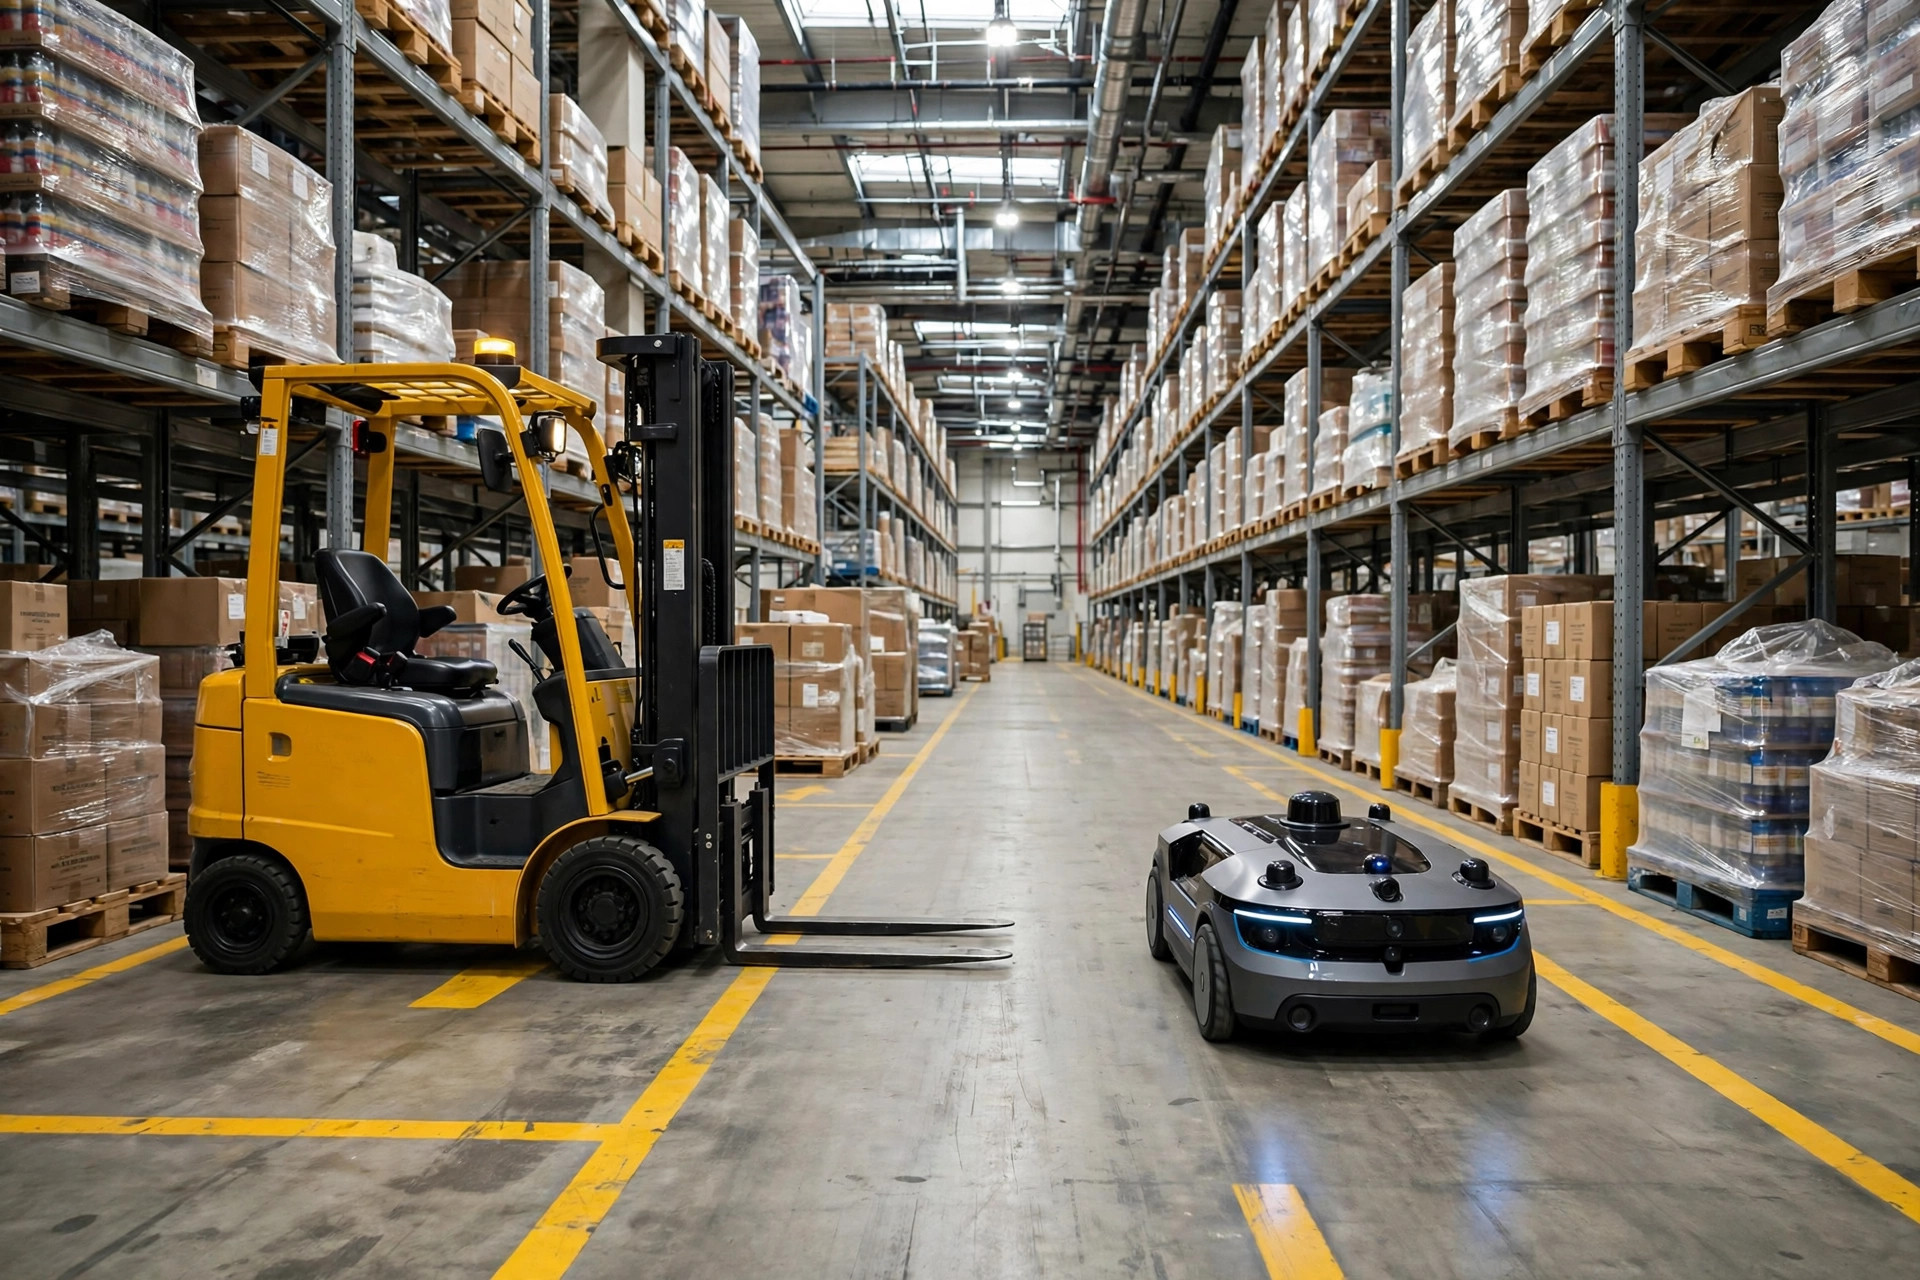
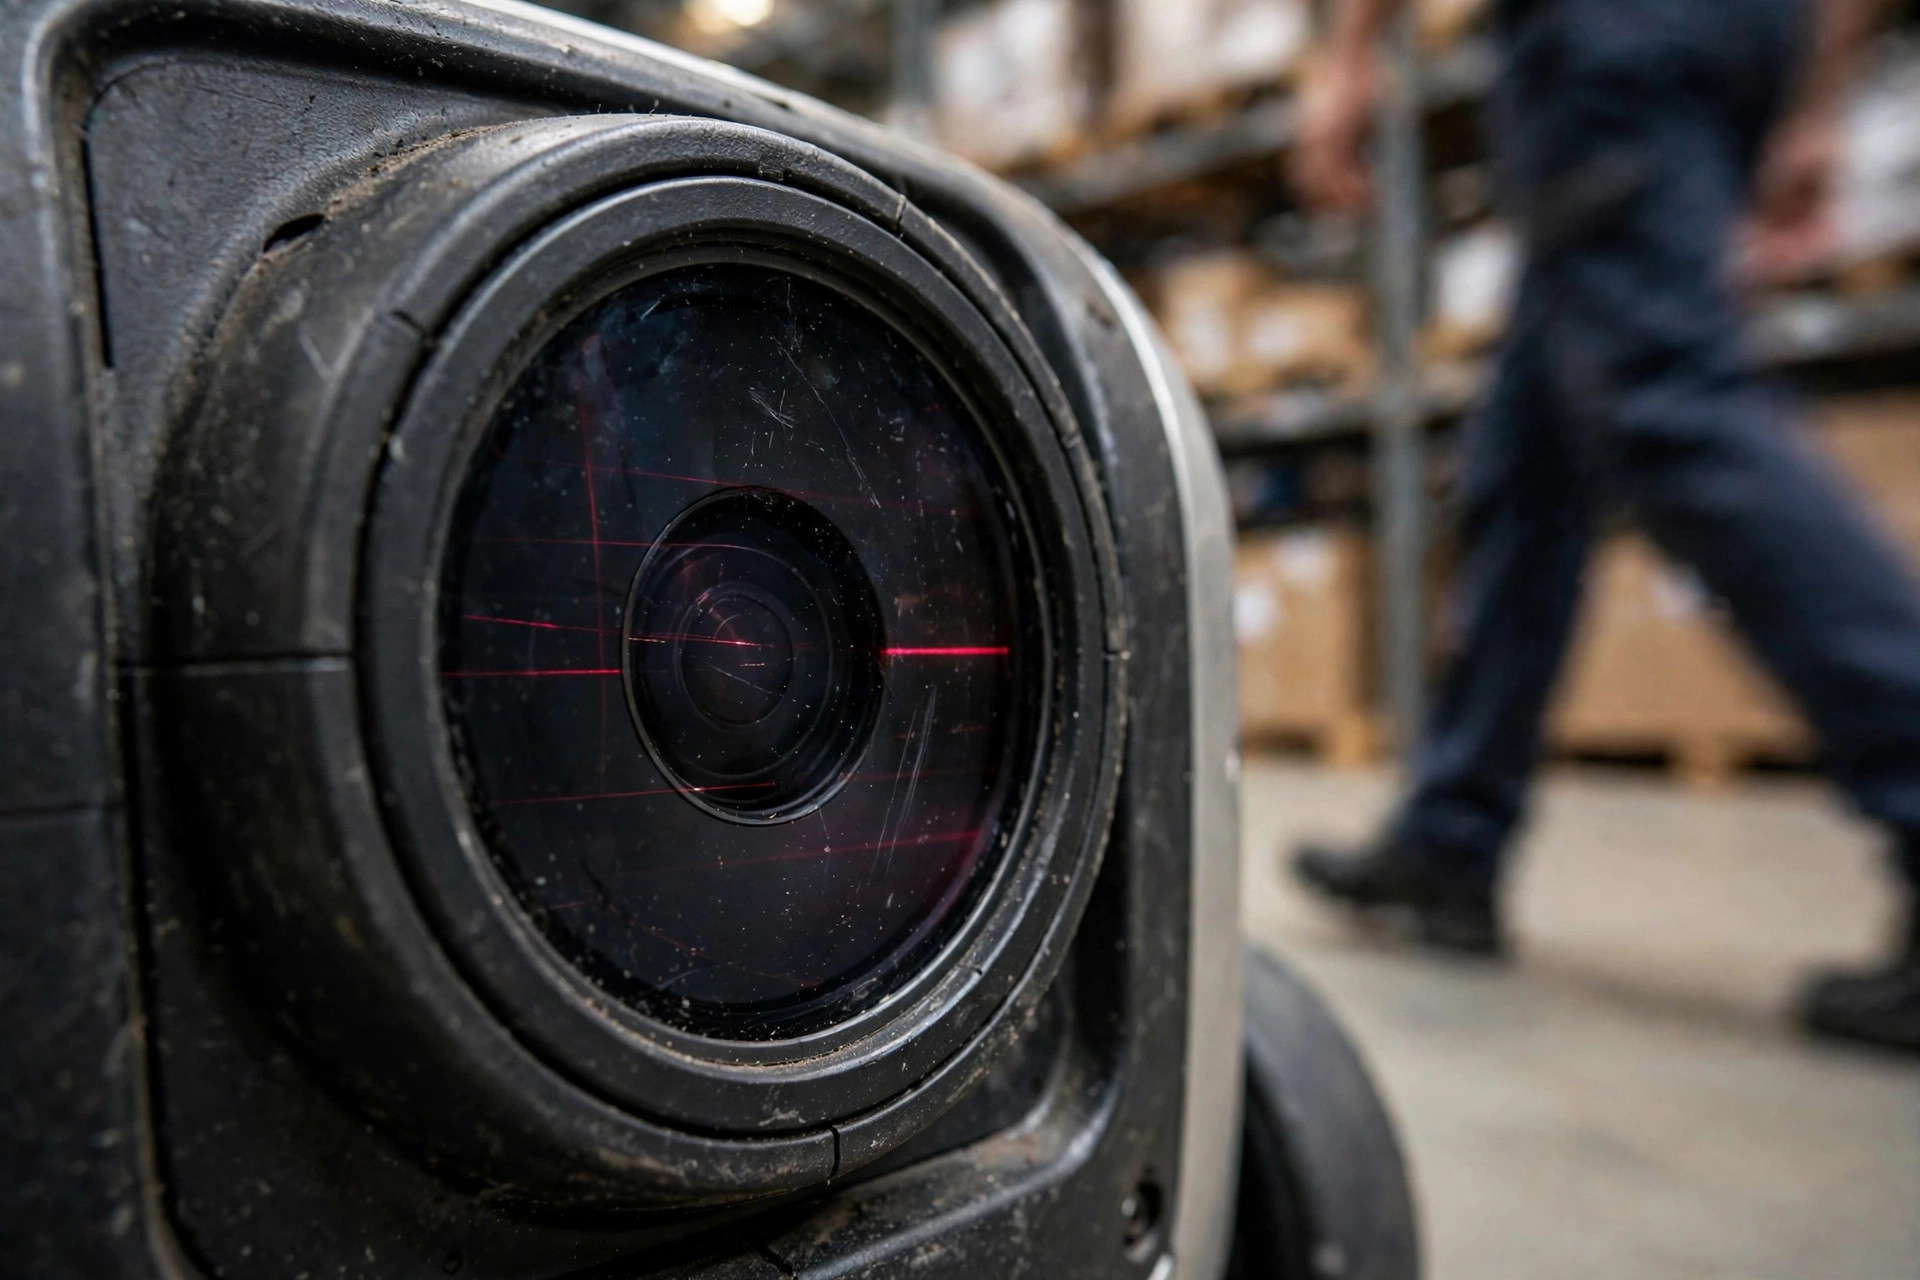
Un punto ciego que la gente olvida: el escáner de seguridad barre un solo plano, normalmente 20–30 cm del suelo. Ve sus piernas — no el palé a la altura del pecho, ni la mercancía suspendida en las horquillas de una carretilla. Dentro de esos puntos ciegos genuinamente no puede verlo, por eso «tiene lidar, así que es seguro» es una ilusión.
En normas, dos hechos públicos: OSHA 1910.176 cubre carretillas industriales motorizadas con requisitos generales sobre seguridad de peatones y formación de operadores — consulte el calendario de sanciones publicado vigente de OSHA para los niveles de multa. ANSI/RIA R15.08 es la norma de seguridad escrita específicamente para robots móviles; sus exigencias centrales son una evaluación de riesgos previa al despliegue y funciones de seguridad calificadas al nivel de integridad de seguridad apropiado. Todo lo que no tenga claro vuelve al texto de la norma y a la evaluación de riesgos de su integrador — nunca a la promesa verbal de un vendedor.
Comparación de tres enfoques de zonificación
Hay exactamente tres formas de zonificar personas y máquinas. No hay cuarta. Aquí está la tabla comparativa:
| Enfoque | Cómo funciona | Nivel de protección | Impacto en eficiencia | Encaja en |
|---|---|---|---|---|
| Separación física | Vallas y protecciones encierran por completo las rutas de AMR | Más alto | Más bajo — personas y robots nunca se encuentran | AMR de alta velocidad, cargas pesadas (1 tonelada+) en pasillos principales |
| Vallas virtuales | Las zonas de seguridad cambian dinámicamente; la entrada de humanos provoca ralentización o parada | Medio-alto | Medio — las ralentizaciones frecuentes dañan el tiempo de takt | Zonas de picking, puntos de carga/descarga donde los caminos se cruzan |
| Separación temporal | Personas y robots trabajan en turnos o ventanas diferentes | Medio | Alto — la utilización del AMR se resiente | Almacenes pequeños, pocos AMR, rutas sencillas |
El umbral de selección es claro: velocidad superior a 1.5 m/s, carga superior a 1 tonelada, o rutas que cruzan zonas densas de peatones — no lo dude, vaya a lo físico. Las vallas virtuales son la opción realista para la mayoría de los almacenes, pero tienen un prerrequisito: la calibración de las zonas de seguridad debe re-verificarse regularmente. Vi un centro de e-commerce añadir una fila de estanterías temporales antes de la temporada pico de 2024. Las rutas de AMR no cambiaron, pero la calibración de zonas seguía siendo la del layout antiguo — la nueva estantería bloqueaba una esquina del campo de visión del escáner, creando un punto ciego. Dos semanas de pequeños roces que nadie tomó en serio, hasta que un AMR volcó un tote allí. Nadie resultó herido, por suerte.
La separación temporal suena lo más barato pero exige la mayor disciplina. Cuando baja la utilización del AMR, todo el modelo de ROI se rompe, y en tres meses la planta volverá silenciosamente al tráfico mixto — así es la naturaleza humana. Así que mi veredicto es directo: instalación pequeña, pocos robots, rutas sencillas — la separación temporal es un buen comienzo. Pero en cuanto crece el volumen, pagará igual por vallas virtuales o separación física.
Parada de emergencia y ralentización: lógica de tres niveles
Construya la lógica de ralentización y parada en tres niveles — piénselo como el control de crucero adaptativo de un coche, «lejos, medio, cerca»:
El nivel uno es la zona de aviso: una persona entra en el campo exterior, el AMR baja a velocidad de gateo (digamos 0.3 m/s) y se ilumina o emite un pitido — un recordatorio, no un frenado.
El nivel dos es la zona de parada de protección: una persona entra en el campo interior, el AMR se detiene de inmediato y reanuda automáticamente cuando la persona sale. Este nivel es lógica dura en el PLC de seguridad — debe detenerse incluso si el sistema de negocio se ha caído.
El nivel tres es la parada de emergencia: colisión inminente o fallo de autotest del PLC de seguridad — corte total de potencia, frenos aplicados. El circuito de parada de emergencia debe ser cableado, no inalámbrico, no software. Pregunte al integrador «¿la parada de emergencia es un circuito cableado o una orden de software?» Una respuesta vaga es descalificación instantánea.
Hora de apuntar a un pseudo-requisito: «ponle una bocina grande al AMR y que suene todo el día». No. El ruido ambiente del almacén supera los 70 dB, así que la bocina debe ser dolorosamente alta para oírse — y los humanos se insensibilizan a las alarmas continuas en cuestión de días (fatiga de alarmas, bien documentada). Una bocina solo puede asistir al nivel uno. La seguridad nunca puede descansar en la suposición de que «alguien la oyó».
Umbrales de selección: gaste donde cuenta
El lidar de navegación y los escáneres láser de seguridad son dos cosas distintas — no deje que «tiene lidar» le engañe. El lidar de navegación se encarga de la localización: preciso, pero sin certificación de seguridad. Un escáner láser de seguridad lleva una calificación de integridad de seguridad, cuesta dos o tres veces más, y es el único «ojo» permitido dentro del lazo de seguridad. Donde los AMR comparten espacio con personas, el escáner de seguridad es obligatorio, no opcional.
Lo mismo con los controladores: un controlador estándar ejecuta lógica de negocio, un PLC de seguridad ejecuta lógica de seguridad — dos sistemas independientes. ¿Cuándo necesita visión 3D encima? AMR estilo carretilla, cargas suspendidas en horquillas, o alturas de trabajo por encima del plano del escáner — lo que el 2D no puede ver en altura, el 3D lo cubre. Estas tres partidas (escáner de seguridad, PLC de seguridad, visión 3D) son el último lugar donde recortar en un presupuesto de seguridad. Cada dólar ahorrado aquí es una apuesta a la probabilidad.
Cuatro trampas de mantenimiento
Aproximadamente el 70% de los fallos de seguridad de peatones con AMR ocurren en la fase de mantenimiento:
Trampa 1: ópticas del escáner sucias o desalineadas por golpes. El polvo del almacén es implacable — tres meses sin limpiar y el alcance de detección cae de forma medible. Peor es un leve golpe de un palé: 2 grados de desalineación abren un gran punto ciego a 5 metros. Contramedida: limpieza de ópticas en la lista semanal, alineación re-verificada trimestralmente.
Trampa 2: suelos reflectantes y agua. El epoxi recién encerado o los charcos lanzan reflejos parásitos al escáner — paradas falsas en el mejor caso, detecciones perdidas en el peor. Contramedida: el material del suelo entra en la evaluación de riesgos, y re-test tras limpiezas profundas.
Trampa 3: alguien en planta sube silenciosamente el límite de velocidad. Llega la temporada pico, el jefe de turno piensa que los AMR van lentos y sube el límite de 1.2 m/s a 1.8 m/s — mientras las zonas de seguridad siguen calibradas para 1.2. Contramedida: las contraseñas de parámetros de seguridad quedan en manos del dueño del equipo, y cada cambio pasa por un proceso de cambio con una nueva evaluación de riesgos.
Trampa 4: actualizaciones de firmware que sobrescriben la configuración de seguridad. La actualización entra, las zonas de seguridad y los umbrales de ralentización vuelven a los valores de fábrica, pero el layout de la planta cambió hace dos años. Contramedida: revalidar cada función de seguridad tras cada actualización, con registros escritos. La gestión de cambios de ANSI/RIA R15.08 espera exactamente esto — no se lo salte porque sea tedioso.
Las cuentas: si vale la pena se reduce a un número
El coste de una colisión con peatón se divide en directo e indirecto. Directo: costes médicos, sanciones de OSHA (una sola infracción grave llega a cinco cifras en USD — consulte el calendario publicado vigente de OSHA), y el tiempo de parada durante la investigación. Indirecto: primas de compensación laboral subiendo durante años, clientes restando puntos en auditorías de seguridad, moral por los suelos, contratación más difícil — el mundo del almacén es pequeño, y una instalación conocida por un incidente grave paga más por contratar.
Un paquete de seguridad completo — escáneres de seguridad, PLC de seguridad, retrofit de zonificación, la evaluación de riesgos — suele costar alrededor de una décima parte del presupuesto total del proyecto AMR. Así que aquí va la frase de cierre: si el dinero vale la pena se reduce a un número — un incidente de severidad media, directo más indirecto, suele cubrir rehacer el paquete de seguridad de toda la instalación dos veces. El gasto en seguridad no es un coste. Es la partida de mayor ROI del proyecto.
Por Da Liu, Ingeniero de automatización
Traducido del inglés. En caso de discrepancia, prevalece la versión en inglés.